KR20180119124A - 레이저 가공 방법 - Google Patents
레이저 가공 방법 Download PDFInfo
- Publication number
- KR20180119124A KR20180119124A KR1020180045929A KR20180045929A KR20180119124A KR 20180119124 A KR20180119124 A KR 20180119124A KR 1020180045929 A KR1020180045929 A KR 1020180045929A KR 20180045929 A KR20180045929 A KR 20180045929A KR 20180119124 A KR20180119124 A KR 20180119124A
- Authority
- KR
- South Korea
- Prior art keywords
- height
- wafer
- chuck table
- condenser
- light
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/50—Working by transmitting the laser beam through or within the workpiece
-
- H01L21/78—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/0006—Working by laser beam, e.g. welding, cutting or boring taking account of the properties of the material involved
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/03—Observing, e.g. monitoring, the workpiece
- B23K26/032—Observing, e.g. monitoring, the workpiece using optical means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/04—Automatically aligning, aiming or focusing the laser beam, e.g. using the back-scattered light
- B23K26/046—Automatically focusing the laser beam
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/06—Shaping the laser beam, e.g. by masks or multi-focusing
- B23K26/064—Shaping the laser beam, e.g. by masks or multi-focusing by means of optical elements, e.g. lenses, mirrors or prisms
- B23K26/066—Shaping the laser beam, e.g. by masks or multi-focusing by means of optical elements, e.g. lenses, mirrors or prisms by using masks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/06—Shaping the laser beam, e.g. by masks or multi-focusing
- B23K26/0665—Shaping the laser beam, e.g. by masks or multi-focusing by beam condensation on the workpiece, e.g. for focusing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/08—Devices involving relative movement between laser beam and workpiece
- B23K26/0823—Devices involving rotation of the workpiece
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/08—Devices involving relative movement between laser beam and workpiece
- B23K26/083—Devices involving movement of the workpiece in at least one axial direction
- B23K26/0853—Devices involving movement of the workpiece in at least two axial directions, e.g. in a plane
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/36—Removing material
- B23K26/38—Removing material by boring or cutting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/50—Working by transmitting the laser beam through or within the workpiece
- B23K26/53—Working by transmitting the laser beam through or within the workpiece for modifying or reforming the material inside the workpiece, e.g. for producing break initiation cracks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/70—Auxiliary operations or equipment
- B23K26/702—Auxiliary equipment
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/0408—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work for planar work
-
- H01L21/76—
-
- H01L22/12—
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P34/00—Irradiation with electromagnetic or particle radiation of wafers, substrates or parts of devices
- H10P34/40—Irradiation with electromagnetic or particle radiation of wafers, substrates or parts of devices with high-energy radiation
- H10P34/42—Irradiation with electromagnetic or particle radiation of wafers, substrates or parts of devices with high-energy radiation with electromagnetic radiation, e.g. laser annealing
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P54/00—Cutting or separating of wafers, substrates or parts of devices
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/04—Apparatus for manufacture or treatment
- H10P72/0431—Apparatus for thermal treatment
- H10P72/0436—Apparatus for thermal treatment mainly by radiation
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P74/00—Testing or measuring during manufacture or treatment of wafers, substrates or devices
- H10P74/20—Testing or measuring during manufacture or treatment of wafers, substrates or devices characterised by the properties tested or measured, e.g. structural or electrical properties
- H10P74/203—Structural properties, e.g. testing or measuring thicknesses, line widths, warpage, bond strengths or physical defects
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W10/00—Isolation regions in semiconductor bodies between components of integrated devices
- H10W10/01—Manufacture or treatment
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K2101/00—Articles made by soldering, welding or cutting
- B23K2101/36—Electric or electronic devices
- B23K2101/40—Semiconductor devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K2103/00—Materials to be soldered, welded or cut
- B23K2103/50—Inorganic materials other than metals or composite materials
- B23K2103/56—Inorganic materials other than metals or composite materials being semiconducting
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/04—Apparatus for manufacture or treatment
- H10P72/0428—Apparatus for mechanical treatment or grinding or cutting
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Plasma & Fusion (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Chemical & Material Sciences (AREA)
- General Chemical & Material Sciences (AREA)
- Oil, Petroleum & Natural Gas (AREA)
- Laser Beam Processing (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Dicing (AREA)
- Health & Medical Sciences (AREA)
- Toxicology (AREA)
- Electromagnetism (AREA)
Abstract
(해결 수단) 레이저 가공 방법으로서, 높이 검출 유닛을 웨이퍼의 가공해야 하는 영역에 위치하게 하여 척 테이블과 높이 검출 유닛을 상대적으로 왕로의 X 축 방향으로 이동시키면서 웨이퍼의 높이를 검출하고 X 좌표에 대응한 높이 정보를 메모리에 기억시키는 왕로 높이 기억 스텝과, 척 테이블과 높이 검출 유닛을 상대적으로 귀로의 X 축 방향으로 이동시키면서 웨이퍼의 다음으로 가공해야 하는 영역의 높이를 검출하고 X 좌표에 대응한 높이 정보를 메모리에 기억시키는 귀로 높이 기억 스텝과, 왕로 높이 기억 스텝에서 기억된 높이 정보에 기초하여 집광기를 상하로 이동시키면서 집광기와 척 테이블을 상대적으로 왕로의 X 축 방향으로 이동시켜 웨이퍼의 내부에 레이저 광선의 집광점을 위치하게 하여 가공을 실시하는 왕로 가공 스텝과, 귀로 높이 기억 스텝에서 기억된 높이 정보에 기초하여 집광기를 상하로 이동시키면서 집광기와 척 테이블을 상대적으로 귀로의 X 축 방향으로 이동시켜 웨이퍼의 내부에 레이저 광선의 집광점을 위치하게 하여 가공을 실시하는 귀로 가공 스텝을 포함한다.
Description
도 2 는, 도 1 에 나타내어진 레이저 가공 장치를 구성하는 레이저 조사 수단을 설명하기 위한 블록도이다.
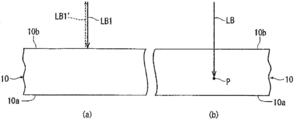
도 3 은, 본 발명의 높이 검출, 레이저 가공을 설명하기 위한 웨이퍼의 일부 확대 단면도이다.
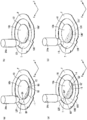
도 4 는, 본 발명의 왕로 높이 기억 스텝, 귀로 높이 기억 스텝, 왕로 가공 스텝, 귀로 가공 스텝을 설명하기 위한 모식도이다.
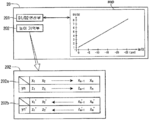
도 5 는, 도 1 에 나타내는 레이저 가공 장치의 제어 수단에 있어서의 높이 정보의 연산 방법을 설명하기 위한 블록도이다.
6:유지 수단
8:이동 수단
10:웨이퍼
20:제어 수단
24:레이저 조사 수단
24a:집광기
241:레이저 발진기
242:다이크로익 미러
243:반사 미러
244:집광 렌즈
245:보이스 코일 모터
25:높이 검출 수단
251:발광 수단
252:제 1 빔 스플리터
253:밴드 패스 필터
254:제 2 빔 스플리터
256:수광 소자
258:마스크
259:슬릿
260:수광 소자
26:촬상 수단
40:X 축 이송 수단
41:Y 축 이송 수단
Claims (1)
- 웨이퍼를 유지하는 척 테이블과, 그 척 테이블에 유지된 웨이퍼에 대해 투과성을 갖는 파장의 레이저 광선의 집광점을 웨이퍼의 내부에 위치하게 하여 조사하여 웨이퍼의 내부에 가공을 실시하는 집광기를 구비한 레이저 조사 수단과, 그 척 테이블과 그 집광기를 상대적으로 X 축 방향으로 가공 이송하는 X 축 이송 수단과, 그 척 테이블과 그 집광기를 X 축 방향과 직교하는 Y 축 방향으로 상대적으로 산출 이송하는 Y 축 이송 수단과, 레이저 광선의 집광점이 위치하게 되는 웨이퍼의 상면 높이를 검출하는 높이 검출 수단과, 그 높이 검출 수단이 검출한 높이 정보를 가공 이송 방향의 좌표에 대응하여 기억하는 기억 수단과, 각 수단을 제어하는 제어 수단을 구비한 레이저 가공 장치에 의해 실행되는 레이저 가공 방법으로서,
그 높이 검출 수단을 웨이퍼의 가공해야 하는 영역에 위치하게 하고 그 척 테이블과 그 높이 검출 수단을 상대적으로 왕로의 X 축 방향으로 이동시키면서 높이를 검출하고 X 좌표에 대응하여 높이 정보를 그 기억 수단에 기억시키는 왕로 높이 기억 스텝과,
그 척 테이블과 그 높이 검출 수단을 상대적으로 귀로의 X 축 방향으로 이동시키면서 웨이퍼의 다음으로 가공해야 하는 영역의 높이를 검출하고 X 좌표에 대응하여 높이 정보를 그 기억 수단에 기억시키는 귀로 높이 기억 스텝과,
그 집광기를 웨이퍼의 가공해야 하는 영역에 위치하게 하고 그 왕로 높이 기억 스텝에서 기억된 높이 정보에 기초하여 그 집광기를 상하로 이동시키면서 그 집광기와 그 척 테이블을 상대적으로 왕로의 X 축 방향으로 이동시켜 웨이퍼의 가공해야 하는 영역의 내부에 레이저 광선의 집광점을 위치하게 하여 가공을 실시하는 왕로 가공 스텝과,
그 집광기를 웨이퍼의 다음으로 가공해야 하는 영역에 위치하게 하고 그 귀로 높이 기억 스텝에서 기억된 높이 정보에 기초하여 그 집광기를 상하로 이동시키면서 그 집광기와 그 척 테이블을 상대적으로 귀로의 X 축 방향으로 이동시켜 웨이퍼의 다음으로 가공해야 하는 영역의 내부에 레이저 광선의 집광점을 위치하게 하여 가공을 실시하는 귀로 가공 스텝을 구비하고,
그 왕로 높이 기억 스텝과, 그 귀로 높이 기억 스텝과, 그 왕로 가공 스텝과, 그 귀로 가공 스텝을 반복 실시하여 웨이퍼에 가공을 실시하는, 레이저 가공 방법.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017085505A JP6907011B2 (ja) | 2017-04-24 | 2017-04-24 | レーザー加工装置、及びレーザー加工方法 |
| JPJP-P-2017-085505 | 2017-04-24 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20180119124A true KR20180119124A (ko) | 2018-11-01 |
Family
ID=63852636
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180045929A Ceased KR20180119124A (ko) | 2017-04-24 | 2018-04-20 | 레이저 가공 방법 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US11285565B2 (ko) |
| JP (1) | JP6907011B2 (ko) |
| KR (1) | KR20180119124A (ko) |
| CN (1) | CN108723617B (ko) |
| SG (1) | SG10201803302PA (ko) |
| TW (1) | TWI816669B (ko) |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7189026B2 (ja) * | 2019-01-07 | 2022-12-13 | 株式会社ディスコ | 被加工物の加工方法 |
| JP7368098B2 (ja) * | 2019-04-17 | 2023-10-24 | 株式会社ディスコ | ウエーハの加工方法 |
| JP2021010936A (ja) * | 2019-07-09 | 2021-02-04 | 株式会社ディスコ | レーザ加工装置 |
| JP7305271B2 (ja) * | 2019-08-08 | 2023-07-10 | 株式会社ディスコ | レーザー加工装置の加工性能の確認方法 |
| CN110534477B (zh) * | 2019-08-26 | 2022-04-15 | 东莞市中镓半导体科技有限公司 | 激光剥离集成化设备 |
| JP7355637B2 (ja) * | 2019-12-16 | 2023-10-03 | 株式会社ディスコ | 検出装置 |
| JP7368246B2 (ja) * | 2020-01-22 | 2023-10-24 | 浜松ホトニクス株式会社 | レーザ加工装置及びレーザ加工方法 |
| CN113369712B (zh) * | 2021-06-23 | 2023-03-24 | 业成科技(成都)有限公司 | 镭射切割方法、装置及计算机可读存储介质 |
| CN114406394A (zh) * | 2022-02-24 | 2022-04-29 | 东莞市大为新材料技术有限公司 | 一种防止芯片旋转的锡膏焊接装置 |
| TWI893406B (zh) * | 2023-06-30 | 2025-08-11 | 鑫鼎奈米科技股份有限公司 | 晶圓表面雷射處理系統與方法 |
Family Cites Families (21)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0197221B1 (en) * | 1985-03-15 | 1989-06-28 | Kabushiki Kaisha Toshiba | Device for measuring the position of an object |
| JPH05256621A (ja) * | 1992-03-11 | 1993-10-05 | Nikon Corp | パターン位置測定装置 |
| JPH07106243A (ja) * | 1993-03-15 | 1995-04-21 | Nikon Corp | 水平位置検出装置 |
| JP3185580B2 (ja) * | 1995-01-31 | 2001-07-11 | 三菱電機株式会社 | レーザ加工装置および加工方法 |
| JPH10160445A (ja) * | 1996-11-29 | 1998-06-19 | Hitachi Denshi Ltd | 高さ測定装置 |
| US6483071B1 (en) * | 2000-05-16 | 2002-11-19 | General Scanning Inc. | Method and system for precisely positioning a waist of a material-processing laser beam to process microstructures within a laser-processing site |
| JP2005028423A (ja) * | 2003-07-09 | 2005-02-03 | Disco Abrasive Syst Ltd | レーザー加工方法およびレーザー加工装置 |
| JP2005297012A (ja) * | 2004-04-13 | 2005-10-27 | Disco Abrasive Syst Ltd | レーザー加工装置 |
| JP4734101B2 (ja) * | 2005-11-30 | 2011-07-27 | 株式会社ディスコ | レーザー加工装置 |
| JP5103253B2 (ja) * | 2008-04-14 | 2012-12-19 | 株式会社日立ハイテクノロジーズ | 荷電粒子線装置 |
| JP5213112B2 (ja) * | 2008-06-17 | 2013-06-19 | 株式会社ディスコ | レーザ加工方法及びレーザ加工装置 |
| JP5242278B2 (ja) * | 2008-07-29 | 2013-07-24 | 株式会社ディスコ | レーザー加工装置 |
| CN101444934B (zh) * | 2008-12-31 | 2012-06-20 | 嘉兴嘉晶电子有限公司 | 多线锯往返切割方法及其装置 |
| CN101944478A (zh) * | 2009-07-10 | 2011-01-12 | 郭淑龄 | 适用于集成电路之半导体晶圆的制作方法 |
| KR101211104B1 (ko) * | 2010-08-18 | 2012-12-18 | 유병소 | 레이저 가공 방법 및 레이저 가공 장치 |
| KR20120129302A (ko) * | 2011-05-19 | 2012-11-28 | 에이티아이 주식회사 | 웨이퍼 결함 고속 검사장치 |
| JP5851784B2 (ja) * | 2011-09-28 | 2016-02-03 | 株式会社ディスコ | 高さ位置検出装置およびレーザー加工機 |
| JP5927077B2 (ja) * | 2012-08-07 | 2016-05-25 | オリンパス株式会社 | 内視鏡システム |
| JP6148075B2 (ja) * | 2013-05-31 | 2017-06-14 | 株式会社ディスコ | レーザー加工装置 |
| JP6285784B2 (ja) * | 2014-04-09 | 2018-02-28 | 株式会社ディスコ | 高さ位置検出装置 |
| JP6494382B2 (ja) * | 2015-04-06 | 2019-04-03 | 株式会社ディスコ | ウエーハの生成方法 |
-
2017
- 2017-04-24 JP JP2017085505A patent/JP6907011B2/ja active Active
-
2018
- 2018-04-17 CN CN201810343589.3A patent/CN108723617B/zh active Active
- 2018-04-19 SG SG10201803302PA patent/SG10201803302PA/en unknown
- 2018-04-20 TW TW107113465A patent/TWI816669B/zh active
- 2018-04-20 KR KR1020180045929A patent/KR20180119124A/ko not_active Ceased
- 2018-04-24 US US15/961,347 patent/US11285565B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP6907011B2 (ja) | 2021-07-21 |
| US20180304409A1 (en) | 2018-10-25 |
| JP2018183788A (ja) | 2018-11-22 |
| TW201839842A (zh) | 2018-11-01 |
| CN108723617B (zh) | 2021-08-27 |
| TWI816669B (zh) | 2023-10-01 |
| US11285565B2 (en) | 2022-03-29 |
| CN108723617A (zh) | 2018-11-02 |
| SG10201803302PA (en) | 2018-11-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102148915B1 (ko) | 가공 장치 | |
| KR101875232B1 (ko) | 레이저 광선의 스폿 형상 검출 방법 | |
| CN108723617B (zh) | 激光加工方法 | |
| KR102593879B1 (ko) | 높이 검출 장치 및 레이저 가공 장치 | |
| JP6148075B2 (ja) | レーザー加工装置 | |
| JP5198203B2 (ja) | 加工装置 | |
| KR102226222B1 (ko) | 레이저 가공 장치 | |
| CN104972229B (zh) | 凹凸检测装置 | |
| US20090266802A1 (en) | Laser processing apparatus | |
| KR101886357B1 (ko) | 레이저 광선의 스폿 형상 검출 방법 및 스폿 형상 검출 장치 | |
| KR101881605B1 (ko) | 웨이퍼의 가공 방법 및 레이저 가공 장치 | |
| CN101388354A (zh) | 保持在卡盘工作台上的被加工物的高度位置检测装置 | |
| CN102848081B (zh) | 激光光线照射装置 | |
| KR20150057997A (ko) | 검출 장치 | |
| KR20210037535A (ko) | 레이저 가공 장치 | |
| KR20170107900A (ko) | 피가공물의 내부 검출 장치 및 내부 검출 방법 | |
| KR20200080144A (ko) | 두께 계측 장치 | |
| TWI610350B (zh) | 改質層形成方法 | |
| JP2021087982A (ja) | レーザー加工装置の調整方法 | |
| JP6821259B2 (ja) | 被加工物の加工方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| A201 | Request for examination | ||
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| X091 | Application refused [patent] | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PX0901 | Re-examination |
St.27 status event code: A-2-3-E10-E12-rex-PX0901 |
|
| PX0601 | Decision of rejection after re-examination |
St.27 status event code: N-2-6-B10-B17-rex-PX0601 |
|
| J201 | Request for trial against refusal decision | ||
| PJ0201 | Trial against decision of rejection |
St.27 status event code: A-3-3-V10-V11-apl-PJ0201 |
|
| J301 | Trial decision |
Free format text: TRIAL NUMBER: 2022101002290; TRIAL DECISION FOR APPEAL AGAINST DECISION TO DECLINE REFUSAL REQUESTED 20221216 Effective date: 20230526 |
|
| PJ1301 | Trial decision |
St.27 status event code: A-3-3-V10-V15-crt-PJ1301 Decision date: 20230526 Appeal event data comment text: Appeal Kind Category : Appeal against decision to decline refusal, Appeal Ground Text : 2018 0045929 Appeal request date: 20221216 Appellate body name: Patent Examination Board Decision authority category: Office appeal board Decision identifier: 2022101002290 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-2-2-P10-P22-nap-X000 |