KR20180028907A - Article transport facility - Google Patents
Article transport facility Download PDFInfo
- Publication number
- KR20180028907A KR20180028907A KR1020170090988A KR20170090988A KR20180028907A KR 20180028907 A KR20180028907 A KR 20180028907A KR 1020170090988 A KR1020170090988 A KR 1020170090988A KR 20170090988 A KR20170090988 A KR 20170090988A KR 20180028907 A KR20180028907 A KR 20180028907A
- Authority
- KR
- South Korea
- Prior art keywords
- article
- height
- conveyance
- conveying
- fixed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images








Classifications
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3312—Vertical transfer of a batch of workpieces
-
- H01L21/67757—
-
- H01L21/67712—
-
- H01L21/6773—
-
- H01L21/67751—
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3206—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations the substrate being handled substantially vertically
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3218—Conveying cassettes, containers or carriers
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3308—Vertical transfer of a single workpiece
Landscapes
- Warehouses Or Storage Devices (AREA)
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
- Intermediate Stations On Conveyors (AREA)
Abstract
복잡한 제어를 요하지 않고, 고정된 하수부보다 위쪽으로 이격되어 배치된 물품의 수수를 용이하게 행할 수 있는 물품 반송 설비를 제공한다. 제1 방향 X로 물품(W)을 반송하는 제1 반송 장치(2)와, 제2 방향 Z로 물품(W)을 반송하는 제2 반송 장치(3)와, 제1 반송 장치(2)와 제2 반송 장치(3)가 물품(W)의 받아건넴을 행하는 수수 위치 EP에 배치된 고정 수하대(4)를 구비하고, 물품(W)을 승강시키는 승강 장치(5)를 더 포함하고, 제2 반송 장치(3)는, 물품(W)을 지지하는 이송탑재부(34)로서, 하방 이송탑재부(34a)와 상방 이송탑재부(34b)를 구비하고, 승강 장치(5)는, 물품(W)을 아래쪽으로부터 지지하는 승강 수하대(5T)를 승강 가능하게 가지고, 승강 수하대(5T)는, 승강 기준 높이와 승강 대기 높이와의 사이를 승강 가능하게 구성되며, 고정 높이와 승강 대기 높이와의 차이가, 상방 이송탑재부(34b)와 하방 이송탑재부(a)와의 상하 방향의 설치 간격과 동일하게 설정되어 있다. There is provided an article carrying equipment capable of easily carrying articles placed above a stationary sewage section without requiring complicated control. A first transfer device 2 for transferring the products W in the first direction X, a second transfer device 3 for transferring the products W in the second direction Z, a first transfer device 2, Further comprising a lifting device (5) having a fixed water inlet base (4) arranged at a receiving position (EP) at which the second conveying device (3) The second conveying device 3 includes a lower conveying mounting portion 34a and an upper conveying mounting portion 34b as a conveying mounting portion 34 for supporting the article W, The elevating and lowering base 5T is configured to be able to move up and down between the elevation reference height and the elevation waiting height and has a fixed height, Is set to be the same as the installation interval in the vertical direction between the upper transfer receiving portion 34b and the lower transfer receiving portion (a).
Description
본 발명은, 수평면을 따르는 제1 방향으로 물품을 반송(transport)하는 제1 반송 장치와, 상하 방향을 따르는 제2 방향으로 물품을 반송하는 제2 반송 장치와, 제1 반송 장치와 제2 반송 장치가 물품의 받아건넴을 행하는 수수(授受) 위치에 배치된 고정 수하대(load receiving platform)와, 수수 위치와 평면에서 볼 때 중복되는 영역에서 물품을 승강시키는 승강 장치를 구비한 물품 반송 설비에 관한 것이다. The present invention relates to an image forming apparatus including a first transporting device for transporting an article in a first direction along a horizontal plane, a second transporting device for transporting the article in a second direction along the up-down direction, A load receiving platform disposed at a receiving position where the apparatus performs the taking and receiving of articles and an elevating apparatus for elevating and lowering the articles in the receiving position and the overlapped area in a plane view, .
상기와 같은 물품 반송 설비가, 예를 들면, 특허문헌 1에 개시되어 있다(이하, 배경 기술의 단락에 있어서 괄호 내의 첨부 부호는 특허문헌 1의 것임). 특허문헌 1의 설비는, 제1 반송 장치(200), 제2 반송 장치(100) 및 승강 장치(300)와의 사이에서 물품(6)의 수수가 행해지도록 구성되어 있다. 특허문헌 1의 설비에서는, 제1 반송 장치(200)에 의해 반입(搬入)된 물품(6)이, 제2 반송 장치(100)에 의해 각각의 수납부로 반송된다. 제1 반송 장치(200)는, 주행 프레임 상에서, 수평면을 따르는 제1 방향을 따라 물품(6)을 반송하고, 제2 반송 장치(100)와 물품의 수수를 행하는 수수 위치에 상기 물품(6)을 배치시킨다. 수수 위치에 배치된 물품(6)은, 물품(6)의 상면에 설치된 플랜지부를 승강 장치(300)가 가지는 척 타입(chuck type) 의 파지부(把持部)에 의해 파지되어, 수수 위치로부터 위쪽으로 이격된 위치로 들어올려진다. 그리고, 물품(6)이 들어올려지는 것에 의해 빈 상태로 된 수수 위치에, 제1 반송 장치(200)에 의해 다음의 물품(7)이 반송된다. 이 때, 물품(6)과 다음의 물품(7)이 상하 방향으로 이격된 상태로 된다. The above-mentioned article transporting facility is disclosed in, for example, Patent Document 1 (hereinafter, the attached reference numerals in parentheses in the paragraphs of the background art are those of Patent Document 1). The facility of
특허문헌 1의 설비에서는, 이 상태로부터, 제2 반송 장치(100)의 하방 이송탑재부 및 상방 이송탑재부를 이송탑재(移載; transfer) 방향(물품이 존재하는 방향)으로 돌출시켜, 물품(6) 및 다음의 물품(7)을 동시에 이송탑재한다. 특허문헌 1의 설비는, 물품(6) 및 다음의 물품(7)을 동시에 이송탑재, 즉 2개의 물품을 모아서(일괄하여) 이송탑재할 수 있으므로, 각각의 수납부로 물품을 반송하는 제2 반송 장치(100)의 동작량을 적게 할 수 있고, 그 결과, 2개의 물품을 1개씩 이송탑재하는 경우와 비교하여 반송 효율이 향상된다. In the facility of
여기서, 승강 장치(300)에 의해 들어올려진 물품(6)을 제2 반송 장치(100)에 의해 적절히 이송탑재하기 위해서는, 상방 이송탑재부를 돌출시켜 물품(6)의 아래쪽에 위치시킨 후, 상방 이송탑재부를 상승시킴으로써 상기 상방 이송탑재부와 물품(6)의 바닥면을 맞닿게 하여, 이 상방 이송탑재부에 의해 물품(6)의 모든 하중을 지지하는 상태로 할 필요가 있다. 그러나, 파지부가 폐쇄 상태의 상태대로는 물품(6)을 이송탑재할 수 없기 때문에, 상기 파지부를 폐쇄 상태로부터 개방 상태로 할 필요가 있다. 파지부를 폐쇄 상태로부터 개방 상태로 하려면, 승강 장치(300)의 파지부가 받는 물품(6)의 하중이 상방 이송탑재부에 옮겨져 영(零; zero)으로 되었을 때, 폐쇄 상태로 되도록 제어하지 않으면 안된다. 그러므로, 상방 이송탑재부의 상승과 승강 장치의 파지부의 개폐를 적절한 타이밍에서 연계시킬 필요가 있어, 이것을 실현하기 위해서는 복잡한 제어가 필요로 한다. Here, in order for the
그래서, 복잡한 제어를 요하지 않고, 고정된 하수부(荷受部)보다 위쪽으로 이격되어 배치된 물품의 수수를 용이하게 행할 수 있는 물품 반송 설비의 실현이 요구된다. Therefore, it is required to realize an article transporting facility capable of easily transporting articles arranged above the fixed sewage section (load receiving section) without requiring complicated control.
물품 반송 설비는, 수평면을 따르는 제1 방향으로 물품을 반송하는 제1 반송 장치와, 상하 방향을 따르는 제2 방향으로 물품을 반송하는 제2 반송 장치와, 상기 제1 반송 장치와 상기 제2 반송 장치가 물품의 받아건넴을 행하는 수수 위치에 배치된 고정 수하대(load receiving platform)를 구비하고, 상기 수수 위치와 평면에서 볼 때 중복되는 영역에서 물품을 승강시키는 승강 장치를 더 포함하고, 상기 제2 반송 장치는, 물품을 지지하는 이송탑재부를 이송탑재 방향을 따라 출퇴(出退) 가능하게 구비하고, 상기 제2 반송 장치는, 상기 이송탑재부로서, 하방 이송탑재부와 상기 하방 이송탑재부보다 위쪽에 배치되는 상방 이송탑재부를 구비하고, 상기 승강 장치는, 물품을 아래쪽으로부터 지지하는 승강 수하대를 승강 가능하게 가지고, 상기 승강 수하대는, 상기 고정 수하대가 배치되는 고정 높이보다 위쪽에 위치하는 승강 기준 높이와, 상기 승강 기준 높이보다 위쪽에 위치하는 승강 대기 높이와의 사이를 승강 가능하게 구성되며, 상기 고정 높이와 상기 승강 대기 높이와의 차이가, 상기 상방 이송탑재부와 상기 하방 이송탑재부와의 상하 방향의 설치 간격과 동일하게 설정되어 있다. The article transporting apparatus includes a first transporting device for transporting an article in a first direction along a horizontal plane, a second transporting device for transporting the article in a second direction along a vertical direction, Further comprising a lifting device having a fixed load receiving platform disposed at a receiving position where the device carries the article, and an elevating device for raising and lowering the article in the overlapping area in a plan view, (2) The conveying device is provided with a conveyance mount portion for supporting the article so that the conveyance mount portion can be moved out along the conveyance mounting direction, and the second conveyance device is provided as the conveyance mount portion above the downward conveyance mount portion and the downward conveyance mount portion Wherein the elevating device is capable of lifting and lowering a lifting and lowering base for supporting the article from below, And a lifting / lowering standby height that is higher than a fixed height at which the fixed water lower rack is disposed and a height of the lifting / lowering height above the lifting reference height, The difference is set to be the same as the installation interval in the vertical direction between the upper feed section and the lower feed section.
본 구성에 의하면, 제2 반송 장치에 의해 모아서 반송되는 2개의 물품 중, 1번째로 제1 반송 장치에 의해 반송되는 물품(이하, 제1 물품이라고 함)은, 제1 반송 장치에 의해 반송된 후, 승강 장치가 가지는 승강 수하대에 의해 아래쪽으로부터 지지되면서 상승하고, 승강 대기 높이에 배치된다. 그 후, 상기 2개의 물품 중 2번째로 제1 반송 장치에 의해 반송되는 물품(이하, 제2 물품이라고 함)이 제1 반송 장치에 의해 반송되어 수수 위치의 고정 수하대에 배치된다. 이 결과, 제1 물품은 승강 대기 높이에 배치되고, 제2 물품은 고정 높이에 배치되게 된다. 본 구성에서는, 제2 물품이 배치되는 고정 높이와 제1 물품이 배치되는 승강 대기 높이와의 차이가, 물품을 이송탑재하는 상방 이송탑재부와 하방 이송탑재부와의 상하 방향의 설치 간격과 동일하게 되어 있다. 그러므로, 상방 이송탑재부 및 하방 이송탑재부에 의해, 서로 상하 방향으로 이격되는 제1 물품 및 제2 물품을 동시에 이송탑재할 수 있다. 또한, 제1 물품은, 승강 수하대에 의해 아래쪽으로부터 지지되는 것에 의해 승강 대기 높이에 배치된 상태를 유지하고 있다. 그러므로, 제1 물품이 승강 대기 높이에 위치한 상태인 채 승강 수하대를 작동시키지 않고, 상방 이송탑재부의 동작만에 의해 승강 수하대 위의 제1 물품을 지지할 수 있다. 따라서, 본 구성에 의하면, 상방 이송탑재부가 승강 수하대로부터 제1 물품을 이송탑재할 때, 상방 이송탑재부는 승강 장치와 동작을 연계시킬 필요가 없기 때문에, 복잡한 제어를 요하지 않고 물품을 이송탑재할 수 있다. According to this configuration, an article (hereinafter referred to as a first article) conveyed by the first conveyance apparatus among the two articles collected and conveyed by the second conveyance apparatus is conveyed by the first conveyance apparatus And is elevated while being supported from the lower side by the elevating and lowering shaft of the elevating device, and is disposed at the elevating standby height. Thereafter, the second one of the two articles to be conveyed by the first conveyance device (hereinafter referred to as the second article) is conveyed by the first conveyance device and is disposed at the fixed water level below the conveyance position. As a result, the first article is disposed at the elevation standby height, and the second article is disposed at the fixed height. In this configuration, the difference between the fixed height at which the second article is placed and the vertical height at which the first article is placed is equal to the vertical installation distance between the upper feeder and the lower feeder for feeding the article have. Therefore, the first article and the second article, which are spaced apart from each other in the up-and-down direction, can be transported and mounted at the same time by the up-feed and down- Further, the first article is held at the height of the lifting / lowering stand by being supported from below by the lifting / lowering shaft. Therefore, it is possible to support the first article on the lower and upper rails of the lift water only by the operation of the upper feeder without operating the raising and lowering rod under the state where the first article is located at the height of the raising and lowering waiting. Therefore, according to this configuration, when the upper feed-receiving section feeds the first article from the lowering stage, the upper feed-receiving section does not need to be associated with the elevating apparatus. Therefore, .
본 개시에 관한 기술의 새로운 특징과 장점은, 도면을 참조하여 기술(記述)하는 이하의 예시적이고 비한정적인 실시형태의 설명에 따라서 더욱 명백해 질 것이다. The novel features and advantages of the present technology will become more apparent from the following description of an illustrative and non-limiting embodiment that is described with reference to the drawings.
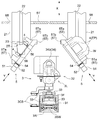
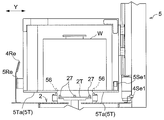
도 1은 물품 반송 설비의 측면도이다.
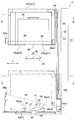
도 2는 물품 반송 설비의 주요부 평면도이다.
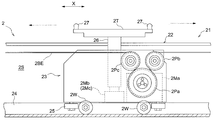
도 3은 반송 장치의 측면도이다.
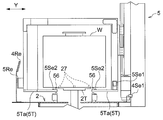
도 4는 승강 장치의 정면도이다.
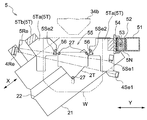
도 5는 도 4에서의 V-V 단면도(斷面圖)이다.
도 6은 도 4에서의 VI-VI 단면도이다.
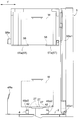
도 7은 각각의 구성의 높이의 관계를 나타낸 모식도이다.
도 8은 물품 반송 설비의 제어 블록도이다.
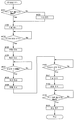
도 9는 제1 승강 모드를 실행할 때의 수순을 나타낸 플로우차트이다.
도 10은 제2 승강 모드를 실행할 때의 수순을 나타낸 플로우차트이다.
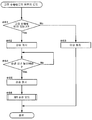
도 11은 승강 수하대로 물품을 반송할 때의 수순을 나타낸 플로우차트이다.
도 12는 고정 수하대로 물품을 반송할 때의 수순을 나타낸 플로우차트이다.
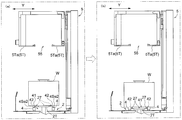
도 13은 승강 수하대로 물품을 반송할 때의 움직임을 나타낸 도면이다.
도 14는 도 13의 다음 동작을 나타낸 도면이다.
도 15는 도 14의 다음 동작을 나타낸 도면이다.
도 16은 고정 수하대로 물품을 반송할 때의 움직임을 나타낸 도면이다.
도 17은 도 16의 다음 동작을 나타낸 도면이다.
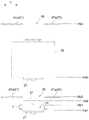
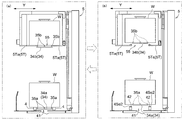
도 18은 제2 반송 장치의 이송탑재부에 의한 물품의 수수의 움직임을 나타낸 도면이다.
도 19는 제2 반송 장치의 이송탑재부에 의한 물품의 수수의 다른 동작을 나타낸 도면이다.
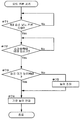
도 20은 모드 전환 처리를 실행할 때의 수순을 나타낸 플로우차트이다.
도 21은 제2 승강 모드에 의해 물품을 반송할 때의 움직임을 나타낸 도면이다. 1 is a side view of the product transporting apparatus.
Fig. 2 is a plan view of a main part of the product transportation equipment.
3 is a side view of the carrying apparatus.
4 is a front view of the elevating device.
5 is a VV cross-sectional view in Fig.
6 is a sectional view taken along the line VI-VI in Fig.
Fig. 7 is a schematic view showing the relationship of the height of each structure. Fig.
8 is a control block diagram of the product transport facility.
9 is a flowchart showing a procedure when the first lift-up mode is executed.
10 is a flowchart showing the procedure when the second lift-up mode is executed.
Fig. 11 is a flowchart showing a procedure for transporting an article as it descends.
FIG. 12 is a flowchart showing a procedure for transporting an article under a fixed load.
Fig. 13 is a view showing the movement of the article when the article is transported downward. Fig.
FIG. 14 is a diagram showing the next operation in FIG.
15 is a diagram showing the next operation in Fig.
Fig. 16 is a view showing the movement when the article is transported under a fixed load. Fig.
17 is a diagram showing the next operation in Fig.
18 is a view showing the movement of the article by the conveyance mounting portion of the second conveyance apparatus;
Fig. 19 is a view showing another operation of transferring the articles by the conveyance mounting portion of the second conveyance apparatus. Fig.
Fig. 20 is a flowchart showing a procedure for executing the mode switching process.
Fig. 21 is a view showing the movement when the article is transported by the second lift-up mode. Fig.
이하, 물품 반송 설비의 실시형태를 도면을 참조하여 설명한다. 본 실시형태에 관한 물품 반송 설비(1)는, 반도체 기판을 수용하는 FOUP(Front Opening Unified Pod)를 건물의 각 층에 걸쳐 반송하는 것이다. DESCRIPTION OF THE PREFERRED EMBODIMENTS Hereinafter, embodiments of an article transporting facility will be described with reference to the drawings. The
[물품 반송 설비의 개요][Outline of goods conveyance facility]
도 1에 나타낸 바와 같이, 물품 반송 설비(1)는, 수평면을 따르는 제1 방향 X로 물품(W)을 반송하는 제1 반송 장치(2)와, 상하 방향을 따르는 제2 방향 Z로 물품(W)을 반송하는 제2 반송 장치(3)와, 제1 반송 장치(2)와 제2 반송 장치(3)가 물품(W)의 받아건넴을 행하는 수수 위치 EP에 배치된 고정 수하대(4)를 구비하고 있다. 또한, 도 1 및 도 2에 나타낸 바와 같이, 물품 반송 설비(1)는, 수수 위치 EP와 평면에서 볼 때 중복되는 영역에서 물품(W)을 승강시키는 승강 장치(5)를 더 포함하고 있다. 물품 반송 설비(1)는, 제1 반송 장치(2), 제2 반송 장치(3) 및 승강 장치(5)의 동작을 제어하는 제어부(6)를 구비하고 있고(도 8도 참조), 각종 센서로부터 얻은 정보에 기초하여 각종 액추에이터를 제어할 수 있도록 구성되어 있다. 1, the
도 1 및 도 2에 나타낸 바와 같이, 제2 방향 Z를 따라 연장되는 구획체(ST)에 의해 구획된 반송 공간이 형성되어 있다. 반송 공간에는, 물품(W)으로서의 FOUP를 일시적으로 수납하는 복수의 수납부(99)가 설치되어 있다. 제1 반송 장치(2)는, 구획체(ST)를 관통하는 상태로 설치되고, 반송 공간의 내외에 걸쳐 물품(W)을 제1 방향 X을 따라 반송한다. 제2 반송 장치(3)는, 반송 공간에 설치되고, 반송 공간 내에 있어서 물품(W)을 제2 방향 Z를 따라 반송한다. As shown in Figs. 1 and 2, a transport space partitioned by a segment ST extending along the second direction Z is formed. In the transporting space, a plurality of
도 3∼도 7에 나타낸 바와 같이, 제1 반송 장치(2)는, 물품(W)을 아래쪽으로부터 지지하는 동시에 제1 방향 X로 이동 가능한 반송 지지부(2T)를 가지고 있다. 도 1 및 도 2에 나타낸 바와 같이, 제2 반송 장치(3)는, 물품(W)을 지지하는 이송탑재부(34)를 이송탑재 방향을 따라 출퇴 가능하게 구비하고 있다. 또한, 제2 반송 장치(3)는, 이송탑재부(34)로서, 하방 이송탑재부(34a)와 상기 하방 이송탑재부(34a)보다 위쪽에 배치되는 상방 이송탑재부(34b)를 구비하고 있다. 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)는 동일한 구성으로 되어 있다. 그리고, 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)는, 물품(W)을 아래쪽으로부터 지지하도록 구성되어 있다. 그리고, 본 명세서에 있어서 이송탑재 방향이란, 이송탑재부(34)가 이송탑재 대상인 물품(W)과 정대(正對; confrontation)한 상태에서, 이송탑재부(34)와 물품(W)을 연결하는 직선의 연장 방향을 말하는 것으로 한다. As shown in Figs. 3 to 7, the
도 4 및 도 7에 나타낸 바와 같이, 고정 수하대(4)는, 이송탑재 방향에 대하여 수평면을 따라 직교하는 폭 방향 Y의 길이가 반송 지지부(2T)의 폭 방향 Y의 길이보다 길게 형성된 고정 통과부(41)를 가지고 있다. As shown in Figs. 4 and 7, the fixed
도 4, 도 6 및 도 7에 나타낸 바와 같이, 승강 장치(5)는, 물품(W)을 아래쪽으로부터 지지하는 승강 수하대(5T)를 승강 가능하게 가지고 있다. 승강 수하대(5T)는, 폭 방향 Y의 길이가 상방 이송탑재부(34b)의 폭 방향 Y의 길이보다 길게 형성된 승강 통과부(55)를 가지고 있다. 또한, 승강 통과부(55)의 폭 방향 Y의 길이는, 하방 이송탑재부(34a)의 폭 방향 Y의 길이보다 길게 형성되어 있다. 또한, 제1 반송 장치(2)의 반송 지지부(2T)의 폭 방향 Y의 길이는, 승강 통과부(55)의 폭 방향 Y의 길이보다 짧게 형성되어 있다. 또한, 물품(W)의 폭 방향 Y의 길이는 승강 통과부(55)의 폭 방향 Y의 길이보다 길게 형성되어 있다. 또한, 물품(W)의 폭 방향 Y의 길이는 고정 통과부(41)의 폭 방향 Y의 길이보다 길게 형성되어 있다. As shown in Figs. 4, 6 and 7, the
도 7에 나타낸 바와 같이, 본 실시형태에서는, 승강 수하대(5T)는, 고정 수하대(4)가 배치되는 고정 높이 Hb1보다 위쪽에 위치하는 승강 기준 높이 Hb2와, 상기 승강 기준 높이 Hb2보다 위쪽에 위치하는 승강 대기 높이 Hb3과의 사이를 승강 가능하게 구성되어 있다. 또한, 반송 지지부(2T)는, 승강 기준 높이 Hb2보다 상방이면서 또한 승강 대기 높이 Hb3보다 아래쪽에 위치하는 반송 기준 높이 Ha3과, 고정 높이 Hb1보다 아래쪽에 위치하는 수수용(授受用) 높이 Ha1과의 사이에서 승강 가능하게 구성되어 있다. 7, in the present embodiment, the ascending / descending
도 18에 나타낸 바와 같이, 제2 반송 장치(3)는, 상방 이송탑재부(34b)와 승강 수하대(5T)가 평면에서 볼 때 중복되는 상태로 상기 상방 이송탑재부(34b)에 승강 통과부(55)를 상하 방향으로 통과시켜, 승강 수하대(5T)와의 사이에서 물품(W)을 수수하도록 구성되어 있다. 전술한 바와 같이 본 실시형태에서는, 상방 이송탑재부(34b)와 하방 이송탑재부(34a)는 동일하게 구성되어 있으므로, 제2 반송 장치(3)는, 하방 이송탑재부(34a)에 승강 통과부(55)를 상하 방향으로 통과시키는 것에 의해서도, 승강 수하대(5T)와의 사이에서 물품(W)을 수수 가능하도록 구성되어 있다. 18, the second conveying
또한, 제2 반송 장치(3)는, 하방 이송탑재부(34a)와 고정 수하대(4)가 평면에서 볼 때 중복되는 상태로 상기 하방 이송탑재부(34a)에 고정 통과부(41)를 상하 방향으로 통과시켜, 고정 수하대(4)와의 사이에서 물품(W)을 수수하도록 구성되어 있다. 또한, 제2 반송 장치(3)는, 상방 이송탑재부(34b)에 고정 통과부(41)를 상하 방향으로 통과시키는 것에 의해서도, 고정 수하대(4)와의 사이에서 물품(W)을 수수 가능하도록 구성되어 있다. The second conveying
본 실시형태에서는, 고정 높이 Hb1과 승강 대기 높이 Hb3과의 차이가, 상방 이송탑재부(34b)와 하방 이송탑재부(34a)와의 상하 방향의 설치 간격과 동일하게 설정되어 있다. 그러므로, 본 실시형태에 관한 물품 반송 설비(1)는, 고정 수하대(4)에 지지되어 고정 높이 Hb1에 있는 물품(W)과 승강 수하대(5T)에 지지되어 승강 대기 높이 Hb3에 있는 물품(W)을, 하방 이송탑재부(34a)와 상방 이송탑재부(34b)에 의해 동시에 이송탑재할 수 있다. In the present embodiment, the difference between the fixed height Hb1 and the elevation waiting height Hb3 is set to be the same as the vertical installation distance between the upper
[본 실시형태의 상세한 구성][Detailed Configuration of Present Embodiment]
다음에, 본 실시형태의 상세한 구성에 대하여 설명한다. Next, the detailed configuration of the present embodiment will be described.
도 1 및 도 2에 나타낸 바와 같이, 제1 반송 장치(2)는, 구획체(ST)의 내부와 외부와의 사이에서 물품(W)을 반송 가능하게 구성되어 있다. 제1 반송 장치(2)는, 주행 프레임(21)을 따라 제1 방향 X로 주행 가능하게 구성되어 있다. 그리고, 도 3∼도 6 등에 나타낸 바와 같이, 제1 반송 장치(2)는, 물품(W)을 아래쪽으로부터 지지하는 동시에 제1 방향 X로 이동 가능한 반송 지지부(2T)를 가지고 있다. 주행 프레임(21)은, 장척(長尺)의 통형(筒形)으로 형성되어 있고, 출입구(98)를 통하여 구획체(ST)를 제1 방향 X로 관통하도록 설치되어 있다. 도 1에 나타낸 바와 같이, 주행 프레임(21)은, 바닥면으로부터 세워 설치되는 복수의 다리 부재의 상단(上端)에 형성되어 있고, 바닥면으로부터 위쪽으로 이격된 위치에 배치되어 있다. 예를 들면, 주행 프레임(21)은, 작업자의 허리의 높이 부근에 배치된다. 그리고, 주행 프레임(21)의 제1 방향 X의 양 단부 중, 고정 수하대(4)가 배치되는 단부(端部)는 반대측의 단부에 의해, 작업자와 제1 반송 장치(2)와의 사이에서 물품(W)이 송수신된다. As shown in Figs. 1 and 2, the
도 3에 나타낸 바와 같이, 주행 프레임(21)의 내부는, 자주차(自走車)(23)가 주행 가능한 주행 공간(2S)으로 되어 있다. 자주차(23)는, 자주차(23)를 견인하는 제1 반송 벨트(2BE)와, 제1 반송 주행 모터(2Ma)에 의해 구동되는 구동 풀리(pully)(2Pa)와, 제1 반송 벨트(2BE)의 느슨함을 조정하는 텐션 풀리(2Pb)와, 제1 반송 벨트(2BE)를 주행 프레임(21)의 길이 방향(제1 방향 X)로 안내하는 가이드 풀리(2Pc)를 가지고 있다. 제1 반송 벨트(2BE)는, 이들 각 풀리에 일체로 감겨 걸려져 있고, 구동 풀리(2Pa)의 작동에 의해 제1 방향 X을 따라 유동(流動) 가능하게 구성되어 있다. 자주차(23)는, 수평 축심 주위로 회전하는 종동(從動) 차륜(2W)을, 주행 공간(2S)에서의 주행 프레임(21)의 하면에 맞닿는 상태로 가지고 있다. 또한, 자주차(23)는, 주행 공간(2S)에 있어서, 제1 방향 X로 연장되는 제1 반송 가이드 레일(24)와, 제1 반송 가이드 레일(24)의 연직면(鉛直面)에 맞닿는 동시에 연직 축심(鉛直軸心) 주위로 회전하는 제1 반송 가이드 롤러(25)를 가지고 있다. 자주차(23)는 이상과 같이 구성되어 있으므로, 제1 반송 가이드 롤러(25)에 의해 제1 방향 X로 안내 되면서, 제1 반송 벨트(2BE)의 작동에 의해 이 제1 반송 벨트(2BE)로 견인되어, 종동 차륜(2W)의 전동(轉動)에 의해 주행 공간(2S)을 주행 가능하게 되어 있다. As shown in Fig. 3, the interior of the traveling
도 3에 나타낸 바와 같이, 자주차(23)는, 제1 반송 승강 모터(2Mb)에 의해 승강하는 제1 반송 승강체(26)를 가지고 있다. 제1 반송 승강체(26)의 하단부는, 주행 공간(2S)에 의해 제1 반송 승강 모터(2Mb)와 연결하고 있다. 또한, 제1 반송 승강체(26)는, 주행 프레임(21)의 상면에 형성된 주행 슬릿(slit)(22)으로부터 주행 프레임(21)의 위쪽으로 돌출되도록 구성되어 있다(도 4∼도 6도 참조). 제1 반송 승강체(26)의 상단부에는, 제1 반송 선회(旋回) 모터(2Mc)에 의해 구동되어 제2 방향 Z를 따르는 상하 축심(軸心) 주위로 회전하는 반송 지지부(2T)가 연결되어 있다. 반송 지지부(2T)는, 승강 가능한 제1 반송 승강체(26)의 상단부에 연결되어 있으므로, 승강 가능한 구성으로 되어 있다. 반송 지지부(2T)는, 주로, 반송 기준 높이 Ha3에서 제1 방향 X로 이동하도록 구성되어 있다. 또한, 본 실시형태에서는, 반송 지지부(2T)는, 제1 반송 선회 모터(2Mc)에 의해 연직 축심 주위로 회전하는 제1 반송 승강체(26)와 일체로 회전하도록 구성되어 있다. As shown in Fig. 3, the
반송 지지부(2T)는, 그 상면에 의해 물품(W)을 지지 가능하게 구성되어 있다. 반송 지지부(2T)의 상면에는, 위쪽으로 돌출하는 제1 반송 위치결정핀(27)이 설치되어 있다. 제1 반송 위치결정핀(27)은, 반송 지지부(2T)의 상면에 합계 3개 설치되어 있다. 이들 3개의 제1 반송 위치결정핀(27)은, 서로를 연결하는 선이 평면에서 볼 때 삼각형으로 되도록 배치되어 있다(도 5 및 도 6 참조). 제1 반송 위치결정핀(27)은, 물품(W)의 바닥면에 형성된 걸어맞춤홈에 끼워넣어짐으로써, 반송 지지부(2T)의 상면에 의해 지지되는 물품(W)의 위치 결정을 행한다. The carrying
이상과 같이 구성된 자주차(23)는, 반송 지지부(2T)에 의해 지지되는 물품(W)을 제1 반송 승강체(26)에 의해 승강시킬 수 있고, 또한 반송 지지부(2T)를 회전시킴으로써 물품(W)을 선회시켜 물품(W)의 자세를 기준 자세와 선회 자세로 전환할 수 있도록 구성되어 있다. 본 실시형태에서는, 반송 지지부(2T)에 지지된 물품(W)이 자주차(23)에 의해 주행 프레임(21)을 이동 중에는, 물품(W)이 기준 자세로 유지되도록 구성되어 있다. 그리고, 이 물품(W)이 수수 위치 EP에 배치될 때는, 반송 지지부(2T)가 선회하여 물품(W)이 선회 자세로 되도록 구성되어 있다. 본 실시형태에서는, 제2 반송 장치(3)에 의한 이송탑재에 적절한 자세가 물품(W)의 선회 자세로 된다. 선회 자세란, 물품(W)의 이송탑재에 적절한 자세이며, 이송탑재부(34)가 물품(W)을 지지하기 쉬운 자세이면 된다. 예를 들면, 물품(W)이 팰릿(pallet)이며 이송탑재부(34)가 걸어맞추어지는 걸어맞춤공이 물품(W)의 일측면에 형성되어 있는 경우에는, 선회 자세는, 이송탑재부(34)가 상기 걸어맞춤공에 걸어맞춤 가능하도록, 상기 걸어맞춤 구멍과 이송탑재부(34)가 대향하도록 한 자세이다. 그리고, 자주차(23)는, 물품(W)이 선회 자세를 유지한 채 주행 프레임(21)을 이동하도록 구성되어 있어도 된다. 또한, 자주차(23)는, 물품(W)이 항상 선회 자세로 되도록 구성되어 있어도 된다. 이 경우에는, 물품(W)의 자세 전환 기능은 불필요해진다. The
도 1 및 도 2에 나타낸 바와 같이, 고정 수하대(4)는, 구획체(ST)의 내부에서의 주행 프레임(21)의 단부에 설치되어 있다. 고정 수하대(4)는, 이송탑재 방향을 따르는 한 쌍의 긴 판이 폭 방향 Y로 이격되어 배치되는 형태로 구성되어 있다. 고정 수하대(4)는, 평면에서 볼 때, 한 쌍의 긴 판의 사이에 주행 슬릿(22)이 배치되도록 구성되어 있다. 그러므로, 자주차(23)의 제1 반송 승강체(26) 및 반송 지지부(2T)가, 주행 슬릿(22)으로부터 위쪽으로 돌출된 상태로 고정 수하대(4)의 한 쌍의 긴 판의 사이를 제1 방향 X로 통과 가능하게 되어 있다. As shown in Figs. 1 and 2, the fixed
고정 수하대(4)는, 그 상면에 의해 물품(W)을 지지 가능하게 구성되어 있다. 도 4, 도 5 및 도 7에 나타낸 바와 같이, 고정 수하대(4)에 형성되는 고정 통과부(41)는, 고정 수하대(4)의 한 쌍의 긴 판의 사이에 배치되어 있다. 수수 위치 EP에 의해, 반송 지지부(2T)가, 물품(W)을 아래쪽으로부터 지지한 상태로 반송 기준 높이 Ha3로부터 수수용 높이 Ha1까지 이동하여 고정 통과부(41)를 위쪽으로부터 아래쪽으로 통과시키면, 물품(W)은 고정 수하대(4)에 맡겨진다. 이와 같이 하여, 제1 반송 장치(2)는, 물품(W)을 고정 수하대(4)로 반송 가능하게 구성되어 있다. 고정 수하대(4)의 한 쌍의 긴 판의 각각의 상면에는, 위쪽으로 돌출하는 고정 위치결정핀(42)이 설치되어 있다. 고정 위치결정핀(42)은, 물품(W)의 바닥면에 형성된 걸어맞춤홈에 끼워넣어짐으로써, 고정 수하대(4)의 상면에 의해 지지되는 물품(W)의 위치 결정을 행한다. The fixed water table 4 is configured to be capable of supporting the article W by its upper surface. As shown in Figs. 4, 5 and 7, the fixed
고정 수하대(4)의 주위에는, 수수 위치 EP에서의 물품(W)의 유무를 검출 가능한 고정 재고 센서(4Se1) 및 고정 반사판(4Re)이 설치되어 있다. 수수 위치 EP에 물품(W)이 존재하지 않는 상태에서는, 고정 재고 센서(4Se1)로부터 투광(投光)되는 레이저가 고정 반사판(4Re)에 닿아 반사되고, 이 반사광을 고정 재고 센서(4Se1)가 수광함으로써 수수 위치 EP에 물품(W)이 존재하지 않는 상태가 검출된다. 반대로, 수수 위치 EP에 물품(W)이 존재하는 상태에서는, 고정 재고 센서(4Se1)로부터 투광되는 레이저는, 물품(W)에 차단되는 것에 의해 고정 반사판(4Re)에 도달하지 않는 것으로 된다. 즉, 고정 반사판(4Re)로부터의 반사광이 고정 재고 센서(4Se1)에 의해 수광되지 않는 것에 의해, 수수 위치 EP에 물품(W)이 존재하는 상태가 검출된다. A fixed stock sensor 4Se1 and a fixed reflection plate 4Re capable of detecting the presence or absence of the article W at the transfer position EP are provided around the fixed water table 4. The laser beam projected from the fixed stock sensor 4Se1 is reflected on the fixed reflection plate 4Re and the reflected light is reflected by the fixed stock sensor 4Se1 A state in which the article W does not exist at the delivery position EP is detected. Conversely, in a state in which the article W exists in the receiving position EP, the laser beam projected from the fixed stock sensor 4Se1 is blocked by the article W, so that it does not reach the fixed reflector 4Re. That is, the reflected light from the fixed reflection plate 4Re is not received by the fixed stock sensor 4Se1, so that a state in which the article W exists is detected at the delivery position EP.
고정 수하대(4)의 상면에는, 고정 재고 센서(4Se1) 외에, 스위치식의 고정 착석 센서(4Se2)가 설치되어 있다. 고정 착석 센서(4Se2)는, 고정 수하대(4)의 한 쌍의 긴 판의 각각에 설치되어 있다. 물품(W)이 고정 수하대(4)에 지지되어 있을 때는, 물품(W)의 바닥면에 의해 고정 착석 센서(4Se2)의 스위치가 가압되어, 고정 수하대(4)에 물품(W)이 존재하는 상태가 검출된다. 물품(W)이 고정 수하대(4)에 지지되어 있지 않을 때는, 고정 착석 센서(4Se2)가 가압되어 있지 않은 상태이므로, 고정 수하대(4)에 물품(W)이 존재하지 않는 상태가 검출된다. 이와 같이, 고정 재고 센서(4Se1) 및 고정 착석 센서(4Se2)의 2개의 센서에 의해, 수수 위치 EP(고정 수하대(4)에 있어서 물품(W)이 정확한 자세로 존재하고 있는지의 여부를 검출할 수 있다. On the upper surface of the stationary water table 4, a fixed stationary seat sensor 4Se2 is provided in addition to the fixed stock sensor 4Se1. The fixed seating sensor 4Se2 is provided on each of a pair of long plates of the fixed
도 1 및 도 2에 나타낸 바와 같이, 제2 반송 장치(3)는, 구획체(ST)의 내부에 설치되어 있다. As shown in Figs. 1 and 2, the
제2 반송 장치(3)는, 승강 가능하게 구성되어 있고, 또한 제1 반송 장치(2)에 의해 구획체(ST)의 내부에 반입되는 물품(W)을 수납부(99)에 반송 가능하게 구성되어 있다. 또한, 제2 반송 장치(3)는, 수납부(99)에 수납된 물품(W)을 제1 반송 장치(2)에 의해 반출(搬出)시키기 위해, 수납부(99)로부터 수수 위치 EP에 물품(W)을 반송 가능하게 구성되어 있다. The
제2 반송 장치(3)는, 구획체(ST)의 내부에 있어서 제2 방향 Z에 걸쳐 배치되는 제2 반송 승강 가이드(31)와, 제2 반송 승강 모터(도시하지 않음)에 의해 구동되어 제2 반송 승강 가이드(31)를 따라 승강하는 제2 반송 승강체(32)를 가지고 있다. 도 2에 나타낸 바와 같이, 제2 반송 승강 가이드(31)는, 직사각형의 횡단면을 가지는 통형으로 형성되어 있다. 제2 반송 장치(3)는, 제2 반송 승강 가이드(31)의 전면(前面)(3F)에 맞닿는 제2 반송 가이드 롤러(33)를 가지고 있다. 제2 반송 가이드 롤러(33)는, 수평 축심 주위로 회전하여, 전면(3F)을 제2 방향 Z로 전동한다. 그리고, 제2 반송 가이드 롤러(33)는, 제2 반송 승강체(32)를 제2 방향 Z를 따라 안내한다. The
제2 반송 승강 가이드(31)에는, 제2 방향 Z를 따라 배치되는 제2 반송 벨트(3BE)가 설치되어 있다. 제2 반송 벨트(3BE)는, 상하 단의 각각에 배치된 회전체(도시하지 않음)에 걸어감겨져 있다. 이들 회전체 중 한쪽이 제2 반송 승강 모터에 의해 구동되고, 이 구동력이 제2 반송 벨트(3BE)를 통하여 다른 쪽의 회전체에 전해지고 상기 다른 쪽의 회전체가 종동한다. 이들 회전체의 작동에 의해 제2 반송 벨트(3BE)가 유동함으로써, 제2 반송 벨트(3BE)에 연결된 제2 반송 승강체(32)가 승강한다. The second transporting and elevating
제2 반송 승강체(32)는, 제2 반송 승강 가이드(31)의 전면(3F) 측의 외측으로 돌출하는 형태로 설치되어 있다. 제2 반송 승강체(32)는, 제2 반송 승강 가이드(31)의 내부에서의 후면(3R) 측에 설치된 밸런스 웨이트(3bW)와 연결되어 있다. 제2 반송 승강체(32)는, 굴신(屈伸; bending and stretching) 가능하게 구성된 링크 기구(機構)(3L)을 가지고 있다. 링크 기구(3L)의 후단부는, 제2 반송 승강 가이드(31)와 제2 반송 승강체(32)를 연결하는 연결 부재에 장착되어 있다. 링크 기구(3L)의 전단부(前端部)는, 제2 반송 선회 모터(도시하지 않음)에 의해 연직 축심 주위로 회전하는 원반형의 선회 테이블(3T)에 연결되어 있다. 이 선회 테이블(3T)의 상면에 물품(W)을 지지하는 이송탑재부(34)가 연결되어 있다. 그리고, 선회 테이블(3T)에 의해 링크 기구(3L)의 일단부(一端部)에 연직 축심 주위의 회전력이 작용함으로써, 상기 링크 기구(3L)이 굴신한다. 그리고, 전술한 바와 같이, 하방 이송탑재부(34a)와 상방 이송탑재부(34b)는 동일한 구성이므로, 이하에서는, 이들을 모아서 이송탑재부(34)로서 설명하는 경우가 있다. The second transfer ascending / descending
이송탑재부(34)는, 링크 기구(3L)의 굴신 동작에 의해 출퇴하도록 구성되어 있다. 즉, 이송탑재부(34)는, 링크 기구(3L)의 굴곡에 의해 제2 반송 승강 가이드(31)에 가까워지는 방향으로 이동한다(퇴피 동작). 또한, 이송탑재부(34)는, 링크 기구(3L)의 신장(伸長)에 의해 제2 반송 승강 가이드(31)로부터 멀어지는 방향으로 이동한다(돌출 동작). 그리고, 도 2에는, 1개의 제2 반송 장치(3)에 대하여 2개의 주행 프레임(21)이 있는 경우, 즉 2개의 물품 수수 장소가 있는 경우가 예시되어 있다. 제2 반송 장치(3)는, 이송탑재부(34)를 선회시킴으로써 상기 이송탑재부(34)를 각 물품 수수 장소에 있는 물품(W)에 대하여 정대시킬 수 있도록 구성되어 있다. 이 상태에서, 제2 반송 장치(3)는, 이송탑재부(34)를 이송탑재 방향으로 출퇴시킴으로써 물품(W)의 수수를 행한다. The
도 1에 나타낸 바와 같이, 하방 이송탑재부(34a)의 상면에는, 위쪽으로 돌출하는 하방 위치결정핀(35a)[35]이 설치되어 있다. 하방 위치결정핀(35a)은, 하방 이송탑재부(34a)의 상면에 합계 3개 설치되어 있다. 이들 3개의 하방 위치결정핀(35a)은, 서로를 연결하는 선이 평면에서 볼 때 삼각형으로 되도록 배치되어 있다. 마찬가지로, 상방 이송탑재부(34b)의 상면에는, 3개의 상방 위치결정핀(35b)[35]이, 이들 3개의 상방 위치결정핀(35b)을 서로 연결하는 선이 평면에서 볼 때 삼각형으로 되도록 배치되어 있다. 그리고, 도 2에 나타낸 바와 같이, 제2 반송 승강 가이드(31)의 외측에는 케이블 가이드(3cB)가 설치되어 있다. 케이블 가이드(3cB)의 내부에서 지지되는 급전선이나 통신선 등에 의해, 각 액추에이터에 대한 전기의 공급 등이 행해지고 있다. As shown in Fig. 1, on the upper surface of the downward
도 1 및 도 2에 나타낸 바와 같이, 승강 장치(5)는, 구획체(ST)의 내부에서의 주행 프레임(21)의 단부 근방에 설치되어 있다. 승강 장치(5)는, 제1 반송 장치(2)에 의해 수수 위치 EP에 반송된 주행 프레임(21) 상의 물품(W)을, 상기 주행 프레임(21)으로부터 위쪽으로 이격된 위치에 대기하게 할 수 있다. 이로써, 주행 프레임(21) 상은 물품(W)이 없는 빈 상태로 되고, 제1 반송 장치(2)에 의해 수수 위치 EP에 다음의 물품(W)을 반송하는 것이 가능하게 되어 있다. As shown in Figs. 1 and 2, the elevating
도 4에 나타낸 바와 같이, 승강 장치(5)가 구비하는 승강 수하대(5T)는, 한 쌍의 승강 지지부(5Ta)를 가지고 있다. 한 쌍의 승강 지지부(5Ta)는, 폭 방향 Y로 서로 이격되어 배치되어 있다. 한 쌍의 승강 지지부(5Ta)는, 각각의 상면에 세워 설치되는 문형의 프레임부(5Tb)에 의해 일체로 형성되어 있다. 승강 장치(5)는, 승강 수하대(5T)와 폭 방향 Y로 정렬되는 위치에, 바닥면에 세워 설치되는 승강 마스트(vertical movement mast)(51)를 가지고 있다. 승강 마스트(51)에서의 프레임부(5Tb)와 대향하는 외측면에는, 승강 마스트(51)의 연장 방향을 따라 통체(52)가 장착되어 있다. As shown in Fig. 4, the lifting and lowering
통체(52)의 내부에는, 승강 모터(5M)에 의해 연직 축심 주위로 회전하는 볼나사 축(53)이 설치되어 있다. 볼나사 축(53)에는, 다수의 볼을 통하여 너트(5N)가 장착되어 있다. 너트(5N)에는, 연결 부재를 통하여 이동 브래킷(bracket)(54)이 장착되어 있다. 이동 브래킷(54)은, 승강 모터(5M)에 의해 회전하는 볼나사 축(53)에 의해 승강하는 너트(5N)를 통하여 승강하도록 구성되어 있다. 이동 브래킷(54)은, 승강 수하대(5T)의 프레임부(5Tb)와 연결되어 있다. 즉, 이동 브래킷(54)의 승강에 수반하여, 이 이동 브래킷(54)과 프레임부(5Tb)를 통하여 연결하는 승강 수하대(5T)도 승강하도록 구성되어 있다. A
도 4 및 도 6에 나타낸 바와 같이, 한 쌍의 승강 지지부(5Ta)는, 평면에서 볼 때 이들 한 쌍의 승강 지지부(5Ta)의 사이에 주행 슬릿(22)이 배치되도록 구성되어 있다. 한 쌍의 승강 지지부(5Ta)의 폭 방향 Y의 사이가, 승강 통과부(55)로 되어 있다(도 7도 참조). 전술한 바와 같이, 승강 통과부(55)의 폭 방향 Y의 길이는, 반송 지지부(2T)의 폭 방향 Y의 길이보다 길게 형성되어 있다. 그러므로, 반송 지지부(2T)는 승강 수하대(5T)와 평면에서 볼 때 중복되는 상태로, 승강 통과부(55)를 상하 방향으로 통과 가능하게 되어 있다. 또한, 전술한 바와 같이, 물품(W)의 폭 방향 Y의 길이는 승강 통과부(55)의 폭 방향 Y의 길이보다 길게 형성되어 있다. 그러므로, 반송 지지부(2T)가, 물품(W)을 아래쪽으로부터 지지한 상태로 반송 기준 높이 Ha3로부터 수수용 높이 Ha1까지 이동하여 승강 통과부(55)를 위쪽으로부터 아래쪽으로 통과하면, 물품(W)은 승강 기준 높이 Hb2에 위치하는 승강 수하대(5T)에 지지된다. 이와 같이 하여, 제1 반송 장치(2)는, 물품(W)을 승강 수하대(5T)로 반송 가능하게 되어 있다. As shown in Figs. 4 and 6, the pair of lifting and supporting portions 5Ta are configured such that the traveling slit 22 is disposed between the pair of lifting and supporting portions 5Ta when viewed in plan view. The space between the pair of lifting and supporting portions 5Ta in the width direction Y is the lifting and passing portion 55 (see also Fig. 7). As described above, the length of the lift-up
도 4 및 도 6에 나타낸 바와 같이, 한 쌍의 승강 지지부(5Ta)의 각각의 상면에는, 위쪽으로 돌출하는 승강 위치결정핀(56)이 설치되어 있다. 승강 위치결정핀(56)은, 물품(W)의 바닥면에 형성된 걸어맞춤홈에 끼워넣어짐으로써, 승강 수하대(5T)의 상면에 의해 지지되는 물품(W)의 위치 결정을 행한다. As shown in Figs. 4 and 6, elevation positioning pins 56 projecting upward are provided on the upper surfaces of the pair of elevation supporting portions 5Ta. The ascending / descending
한 쌍의 승강 지지부(5Ta) 중 한쪽에는, 승강 수하대(5T)에서의 물품(W)의 유무를 검출 가능한 승강 재고 센서(5Se1)가 설치되어 있다. 한 쌍의 승강 지지부(5Ta) 중 다른 쪽에는, 승강 재고 센서(5Se1)로부터 투광되는 레이저를 반사하는 승강 반사판(5Re)이 설치되어 있다. 승강 수하대(5T)에 물품(W)이 존재하지 않는 상태에서는, 승강 재고 센서(5Se1)로부터 투광되는 레이저가 승강 반사판(5Re)에 닿아 반사하고, 이 반사광을 승강 재고 센서(5Se1)가 수광함으로써 승강 수하대(5T)에 물품(W)이 존재하지 않는 상태가 검출된다. 반대로, 승강 수하대(5T)에 물품(W)이 존재하는 상태에서는, 승강 재고 센서(5Se1)로부터 투광되는 레이저는, 물품(W)에 차단되는 것에 의해 승강 반사판(5Re)에 도달하지 않는 것으로 된다. 즉, 승강 반사판(5Re)로부터의 반사광이 수강되지 않는 것에 의해 수수 위치 EP에 물품(W)이 존재하는 상태가 검출된다. An elevating stock sensor 5Se1 capable of detecting the presence or absence of the article W in the elevating
승강 수하대(5T)의 상면에는, 승강 재고 센서(5Se1) 외에, 스위치식의 승강 착석 센서(5Se2)가 설치되어 있다. 승강 착석 센서(5Se2)는, 한 쌍의 승강 지지부(5Ta)의 각각에 설치되어 있다. 물품(W)이 승강 수하대(5T)에 지지되어 있을 때는, 물품(W)의 바닥면에 의해 승강 착석 센서(5Se2)의 스위치가 가압되어, 승강 수하대(5T)에 물품(W)이 존재하는 상태가 검출된다. 물품(W)이 승강 수하대(5T)에 지지되어 있지 않을 때는, 승강 착석 센서(5Se2)가 가압되어 있지 않은 상태이므로, 승강 수하대(5T)에 물품(W)이 존재하지 않는 상태가 검출된다. 이와 같이, 승강 재고 센서(5Se1) 및 승강 착석 센서(5Se2)의 2개의 센서에 의해, 승강 수하대(5T)에 있어서 물품(W)이 정확한 자세로 존재하고 있는지의 여부를 검출할 수 있다. On the upper surface of the ascending /
[제어 구성][Control Configuration]
도 8에 나타낸 바와 같이, 제어부(6)는, 제2 반송 장치(3)의 동작을 제어하는 제1 제어 장치(C1)와, 제1 반송 장치(2) 및 승강 장치(5)의 동작을 제어하는 제2 제어 장치(C2)와, 이들을 총괄적으로 제어하는 상위 제어 장치(C)를 구비하고 있다. 8, the
제1 제어 장치(C1)는, 상방 이송탑재부(34b) 및 하방 이송탑재부(34a)의 동작을 제어함으로써, 제2 반송 장치(3)에 물품(W)의 수수를 행하게 하도록 구성되어 있다. 제2 제어 장치(C2)는, 고정 재고 센서(4Se1), 고정 착석 센서(4Se2), 승강 재고 센서(5Se1) 및 승강 착석 센서(5Se2)의 각종 센서에 의해 검출된 정보에 기초하여 제1 반송 장치(2) 및 승강 장치(5)의 동작을 제어하도록 구성되어 있다. 즉, 제2 제어 장치(C2)는, 제1 반송 주행 모터(2Ma)를 제어하여, 자주차(23)의 제1 방향 X에서의 주행 및 주행 정지(停止)를 제어하도록 구성되어 있다. 또한, 제2 제어 장치(C2)는, 제1 반송 승강 모터(2Mb)를 제어하여, 반송 지지부(2T)의 승강 및 승강 정지를 제어하도록 구성되어 있다. The first control device C1 is configured to control the operations of the upper
또한, 제2 제어 장치(C2)는, 제1 반송 선회 모터(2Mc)를 제어하여, 반송 지지부(2T)의 회전을 제어하도록 구성되어 있다. 이로써, 물품(W)의 자세를, 기준 자세와 선회 자세로 전환할 수 있도록 되어 있다. The second control device C2 is configured to control the rotation of the
제어부(6)는, 승강 수하대(5T) 또는 고정 수하대(4)에 대한 물품(W)의 반송을 제1 반송 장치(2)에 행하게 하는 제1 반송 처리를 실행할 수 있도록 구성되어 있다. 본 실시형태에서는, 제1 반송 처리는, 제1 승강 모드와 제2 승강 모드를 구비하고 있다. 즉, 제어부(6)는, 반송 지지부(2T)를, 반송 기준 높이 Ha3과 수수용 높이 Ha1과의 사이에서 승강시키는 제1 승강 모드와, 고정 높이 Hb1보다 상방이면서 또한 승강 기준 높이 Hb2보다 하방에 위치하는 반송 기준 제2 높이 Ha2와 수수용 높이 Ha1과의 사이에서 승강시키는 제2 승강 모드를 실행할 수 있도록 구성되어 있다. The
도 9는, 제1 승강 모드에서의 제1 반송 처리가 실행될 때의 플로우차트를 나타내고 있다. 제1 승강 모드는, 제2 승강 모드와 비교하여 제1 반송 장치(2)의 반송 지지부(2T)의 승강 범위가 넓어지도록 구성된 모드이다. 도시하지 않지만, 주행 프레임(21)의 제1 방향 X에서의 수수 위치 EP의 반대측은, 물품(W)이, 작업자에 의해 제1 반송 장치(2)의 반송 지지부(2T)에 탑재되기 위한 투입 위치로 되어 있다. 작업자가 투입 위치에서 반송 지지부(2T)에 물품(W)을 탑재한 후, 제1 반송 처리 중 제1 승강 모드가 실행된다. 도 9에 나타낸 바와 같이, 제1 승강 모드에서는, 먼저, 반송 지지부(2T)가 반송 기준 높이 Ha3에 있는지의 여부가 판단된다(스텝 #11). 반송 지지부(2T)가 반송 기준 높이 Ha3에 있는 것으로 판단된 경우에는(스텝 #11: Yes), 수수 위치 EP를 향해 자주차(23)의 주행이 개시된다(스텝 #12). 반송 지지부(2T)가 반송 기준 높이 Ha3에 없는 것으로 판단된 경우에는(스텝 #11: No), 반송 지지부(2T)를 반송 기준 높이 Ha3에 위치시키는 높이 조정이 행해진 다음에(스텝 #13), 자주차(23)의 주행이 개시된다(스텝 #12). Fig. 9 shows a flowchart when the first transportation processing in the first lift-up mode is executed. The first lift-up mode is a mode configured to widen the lift-up range of the conveying supporting
다음에, 자주차(23)가 수수 위치 EP에 상당하는 수수용 정지 위치에 도달하였는지의 여부가 판단된다(스텝 #14). 자주차(23)가 수수용 정지 위치에 도달된 것으로 판단된 경우에는(스텝 #14: Yes), 자주차(23)의 주행이 정지된다(스텝 #15). 자주차(23)가 수수용 정지 위치에 도달하지 않은 것으로 판단된 경우에는(스텝 #14: No), 스텝 #14가 반복된다. 자주차(23)의 주행을 정지시킨 후에는, 반송 지지부(2T)의 하강이 개시된다(스텝 #16). 다음에, 반송 지지부(2T)가 수수용 높이 Ha1에 도달하였는지의 여부가 판단된다(스텝 #17). 반송 지지부(2T)가 수수용 높이 Ha1에 도달된 것으로 판단된 경우에는(스텝 #17: Yes), 반송 지지부(2T)의 하강이 정지된다(스텝 #18). 반송 지지부(2T)가 수수용 높이 Ha1에 도달하지 않은 것으로 판단된 경우에는(스텝 #17: No), 스텝 #17이 반복된다. Next, it is judged whether or not the
수수용 정지 위치에서 반송 지지부(2T)의 하강이 정지된 후에는, 투입 위치를 향해 자주차(23)의 주행이 개시된다(스텝 #19). 다음에, 자주차(23)가 투입 위치에 상당하는 투입용 정지 위치에 도달하였는지의 여부가 판단된다(스텝 #20). 자주차(23)가 투입용 정지 위치에 도달된 것으로 판단된 경우에는(스텝 #20: Yes), 자주차(23)의 주행이 정지된다(스텝 #21). 자주차(23)가 투입용 정지 위치에 도달하지 않은 것으로 판단된 경우에는(스텝 #20: No), 스텝 #20이 반복된다. 자주차(23)의 주행이 정지된 후에는, 투입용 정지 위치에서 반송 지지부(2T)의 상승이 개시된다(스텝 #22). 다음에, 반송 지지부(2T)가 반송 기준 높이 Ha3에 도달하였는지의 여부가 판단된다(스텝 #23). 반송 지지부(2T)가 반송 기준 높이 Ha3에 도달된 것으로 판단된 경우에는(스텝 #23: Yes), 반송 지지부(2T)의 상승이 정지된다(스텝 #24). 반송 지지부(2T)가 반송 기준 높이 Ha3에 도달하지 않은 것으로 판단된 경우에는(스텝 #23: No), 스텝 #23가 반복된다. 이상의 공정에서, 제1 승강 모드가 실행된다. After the lowering of the conveying supporting
다음에, 제2 승강 모드에서의 제1 반송 처리에 대하여 설명한다. 도 10은, 제2 승강 모드에서의 제1 반송 처리가 실행될 때의 플로우차트를 나타내고 있다. 제2 승강 모드는, 제1 승강 모드와 비교하여 제1 반송 장치(2)의 반송 지지부(2T)의 승강 범위가 좁아지도록 구성된 모드이다. 또한, 제2 승강 모드는, 적어도, 승강 수하대(5T)가 승강 대기 높이 Hb3에 있는 상태로 고정 수하대(4)에 물품(W)을 반송하는 모드이다. 작업자가 투입 위치에서 반송 지지부(2T)에 물품(W)을 탑재한 후, 제1 반송 처리 중 제2 승강 모드가 실행된다. 도 10에 나타낸 바와 같이, 제2 승강 모드에서는, 먼저, 반송 지지부(2T)가 반송 기준 제2 높이 Ha2에 있는지의 여부가 판단된다(스텝 #31). 반송 지지부(2T)가 반송 기준 제2 높이 H2에 있는 것으로 판단된 경우에는(스텝 #31: Yes), 수수 위치 EP를 향해 자주차(23)의 주행이 개시된다(스텝 #32). 반송 지지부(2T)가 반송 기준 제2 높이 Ha2에 없는 것으로 판단된 경우에는(스텝 #31: No), 반송 지지부(2T)를 반송 기준 제2 높이 Ha2에 위치시키는 높이 조정이 행해진 다음에(스텝 #33), 자주차(23)의 주행이 개시된다(스텝 #32). Next, the first conveyance process in the second ascending / descending mode will be described. Fig. 10 shows a flowchart when the first transportation processing in the second lift-up mode is executed. The second lift mode is a mode configured to narrow the lift range of the
다음에, 자주차(23)가 수수용 정지 위치에 도달하였는지의 여부가 판단된다(스텝 #34). 자주차(23)가 수수용 정지 위치에 도달된 것으로 판단된 경우에는(스텝 #34: Yes), 자주차(23)의 주행이 정지된다(스텝 #35). 자주차(23)가 수수용 정지 위치에 도달하지 않은 것으로 판단된 경우에는(스텝 #34: No), 스텝 #34이 반복된다. 자주차(23)의 주행을 정지시킨 후에는, 반송 지지부(2T)의 하강이 개시된다(스텝 #36). 다음에, 반송 지지부(2T)가 수수용 높이 Ha1에 도달하였는지의 여부가 판단된다(스텝 #37). 반송 지지부(2T)가 수수용 높이 Ha1에 도달된 것으로 판단된 경우에는(스텝 #37: Yes), 반송 지지부(2T)의 하강이 정지된다(스텝 #38). 반송 지지부(2T)가 수수용 높이 Ha1에 도달하지 않은 것으로 판단된 경우에는(스텝 #37: No), 스텝 #37이 반복된다. Next, it is determined whether or not the
수수용 정지 위치에서 반송 지지부(2T)의 하강이 정지된 후에는, 투입 위치를 향해 자주차(23)의 주행이 개시된다(스텝 #39). 다음에, 자주차(23)가 투입용 정지 위치에 도달하였는지의 여부가 판단된다(스텝 #40). 자주차(23)가 투입용 정지 위치에 도달된 것으로 판단된 경우에는(스텝 #40: Yes), 자주차(23)의 주행이 정지된다(스텝 #41). 자주차(23)가 투입용 정지 위치에 도달하지 않은 것으로 판단된 경우에는(스텝 #40: No), 스텝 #40이 반복된다. 자주차(23)의 주행이 정지된 후에는, 투입용 정지 위치에서 반송 지지부(2T)의 상승이 개시된다(스텝 #42). 다음에, 반송 지지부(2T)가 반송 기준 제2 높이 Ha2에 도달하였는지의 여부가 판단된다(스텝 #43). 반송 지지부(2T)가 반송 기준 제2 높이 Ha2에 도달된 것으로 판단된 경우에는(스텝 #43: Yes), 반송 지지부(2T)의 상승이 정지된다(스텝 #44). 반송 지지부(2T)가 반송 기준 제2 높이 Ha2에 도달하지 않은 것으로 판단된 경우에는(스텝 #43: No), 스텝 #43가 반복된다. 이상의 공정에서, 제2 승강 모드가 실행된다. After the lowering of the conveying supporting
[동작][action]
다음에 도 11 및 도 12의 플로우차트 및 도 13∼도 17을 참조하여 물품(W)을 반송할 때의 물품 반송 설비(1)의 동작에 대하여 설명한다. 그리고, 도 11은, 승강 수하대(5T)에 물품(W)을 반송할 때의 공정을 나타낸 플로우차트이다. 도 12는, 고정 수하대(4)에 물품(W)을 반송할 때의 공정을 나타낸 플로우차트이다. Next, the operation of the
승강 수하대(5T)에 물품(W)을 반송할 때의 물품 반송 설비(1)의 동작에 대하여 설명한다. 먼저, 도 11에 나타낸 바와 같이, 물품(W)이 반송되는 대상 장소인 승강 수하대(5T)에 물품(W)이 탑재되어 있는지의 여부가 판단된다(스텝 #51). 이 판단은, 승강 재고 센서(5Se1) 및 승강 착석 센서(5Se2)의 작동의 유무에 기초하여 행해진다. 이들 센서가 온 상태의 경우에는 승강 수하대(5T)에 물품(W)이 탑재되어 있는 상태인 것으로 판단되고, 이들 센서가 오프 상태의 경우에는 승강 수하대(5T)에 물품(W)이 탑재되어 있지 않은 상태인 것으로 판단된다. 승강 수하대(5T)에 물품(W)이 탑재되어 있지 않은 상태인 것으로 판단된 경우에는(스텝 #51: Yes), 승강 수하대(5T)를 승강 기준 높이 Hb2에 배치시키기 위해, 승강 수하대(5T)의 하강이 개시된다(스텝 #52). 승강 수하대(5T)에 물품(W)이 탑재되어 있는 것으로 판단된 경우에는(스텝 #51: No), 이상(異常) 통지가 행해져(스텝 #53), 승강 수하대(5T)에 대한 물품(W)의 반송이 중지된다. 승강 수하대(5T)의 하강이 개시된 후에는(스텝 #52), 승강 수하대(5T)가 승강 기준 높이 Hb2에 도달하였는지의 여부가 판단된다(스텝 #54). 승강 수하대(5T)가 승강 기준 높이 Hb2에 도달하지 않은 것으로 판단된 경우에는(스텝 #54: No), 스텝 #54이 반복된다. 승강 수하대(5T)가 승강 기준 높이 Hb2에 도달된 것으로 판단된 경우에는(스텝 #54: Yes), 승강 수하대(5T)의 하강이 정지된다(스텝 #55). The operation of the
승강 수하대(5T)의 하강이 정지된 후에는(스텝 #55), 전술한 제1 승강 모드에서의 제1 반송 처리가 실행된다(스텝 #56). 즉, 도 13에 나타낸 바와 같이, 반송 지지부(2T)에 의해 반송 기준 높이 Ha3에 의해 물품(W)을 지지하는 동시에 자주차(23)를 수수용 정지 위치에서 정지시킴으로써, 물품(W)과 승강 수하대(5T)가 평면에서 볼 때 중복되는 상태로 물품(W)을 승강 수하대(5T)의 위쪽에 배치시킨다. 그리고, 도 14에 나타낸 바와 같이, 반송 지지부(2T)를 수수용 높이 Ha1로 하강시키는 과정에서, 물품(W)이 승강 수하대(5T)에 맡겨짐으로써 상기 물품(W)이 승강 수하대(5T)에 탑재된 상태로 된다. 물품(W)이 승강 수하대(5T)에 탑재된 상태는, 승강 착석 센서(5Se2)가 물품(W)의 바닥면에 의해 가압된 것, 즉 승강 착석 센서(5Se2)가 온 상태로 된 것에 의해 확인할 수 있다. 도 11에 나타낸 바와 같이, 제1 승강 모드의 실행 후에는(스텝 #56), 승강 수하대(5T)의 상승이 개시된다(스텝 #57)(도 15도 참조). 다음에, 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달하였는지의 여부가 판단된다(스텝 #58). 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달하지 않은 것으로 판단된 경우에는(스텝 #58: No), 스텝 #58이 반복된다. 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달된 것으로 판단된 경우에는(스텝 #58: Yes), 승강 수하대(5T)의 상승이 정지된다(스텝 #59). 이로써, 승강 수하대(5T)에 대한 물품(W)의 반송이 완료된다(도 15 참조). After the descent of the ascending / descending
다음에, 고정 수하대(4)에 물품(W)을 반송할 때의 물품 반송 설비(1)의 동작에 대하여 설명한다. Next, the operation of the
먼저, 도 12에 나타낸 바와 같이, 고정 수하대(4)에 물품(W)이 탑재되어 있는지의 여부가 판단된다(스텝 #61). 이 판단은, 고정 재고 센서(4Se1) 및 고정 착석 센서(4Se2)의 작동의 유무에 기초하여 행해진다. 이들 센서가 온 상태의 경우에는 고정 수하대(4)에 물품(W)이 탑재되어 있는 상태인 것으로 판단되고, 이들 센서가 오프 상태의 경우에는 고정 수하대(4)에 물품(W)이 탑재되어 있지 않은 상태인 것으로 판단된다. 고정 수하대(4)에 물품(W)이 탑재되어 있지 않은 것으로 판단된 경우에는(스텝 #61: Yes), 승강 수하대(5T)를 승강 대기 높이 Hb3에 배치시키기 위해, 상기 승강 수하대(5T)의 상승이 개시된다(스텝 #62). 이로써, 승강 수하대(5T)를 위쪽으로 퇴피시켜, 고정 수하대(4)에 물품(W)을 탑재 가능한 상하 방향의 스페이스를 확보할 수 있다. 고정 수하대(4)에 물품(W)이 탑재되어 있는 것으로 판단된 경우에는(스텝 #61: No), 이상 통지가 되어(#63), 제2 승강 모드에서의 제1 반송 처리가 중지된다. 승강 수하대(5T)의 상승이 개시된 후에는(스텝 #62), 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달하였는지의 여부가 판단된다(스텝 #64). 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달하지 않은 것으로 판단된 경우에는(스텝 #64: No), 스텝 #64이 반복된다. 승강 수하대(5T)가 승강 대기 높이 Hb3에 도달된 것으로 판단된 경우에는(스텝 #64: Yes), 승강 수하대(5T)의 상승이 정지된다(스텝 #65). 승강 수하대(5T)의 상승이 정지된 후에는, 전술한 제1 승강 모드가 실행된다(스텝 #66). 즉, 도 16에 나타낸 바와 같이, 반송 지지부(2T)에 의해 반송 기준 높이 Ha3에 의해 물품(W)을 지지하는 동시에 자주차(23)를 수수용 정지 위치에서 정지시킴으로써, 물품(W)과 고정 수하대(4)가 평면에서 볼 때 중복되는 상태로 물품(W)을 고정 수하대(4)의 위쪽에 배치시킨다. 그리고, 도 17에 나타낸 바와 같이, 반송 지지부(2T)를 수수용 높이 Ha1로 하강시키는 과정에서, 물품(W)이 고정 수하대(4)에 맡겨짐으로써 상기 물품(W)이 고정 수하대(4)에 탑재된 상태로 된다. 물품(W)이 고정 수하대(4)에 탑재된 상태는, 고정 착석 센서(4Se2)가 물품(W)의 바닥면에 의해 가압된 것, 즉 고정 착석 센서(4Se2)가 온 상태로 된 것에 의해 확인할 수 있다. 이로써, 고정 수하대(4)에 대한 물품(W)의 반송이 완료된다(도 17 참조). First, as shown in Fig. 12, it is judged whether or not the article W is mounted on the stationary water table 4 (step # 61). This determination is made based on the presence or absence of the operation of the fixed stock sensor 4Se1 and the stationary seat sensor 4Se2. When these sensors are in the ON state, it is determined that the article W is mounted on the fixed
도 18에 나타낸 바와 같이, 고정 수하대(4) 및 승강 수하대(5T)의 각각에 탑재된 물품(W)은, 제2 반송 장치(3)에 의해 이송탑재된다. 즉, 하방 이송탑재부(34a)를 이송탑재 방향으로 돌출시킴으로써, 하방 이송탑재부(34a)와 물품(W)이 평면에서 볼 때 중복된 상태로 하방 이송탑재부(34a)를 물품(W)의 아래쪽에 배치시킨다. 이것과 마찬가지로, 상방 이송탑재부(34b)를 이송탑재 방향으로 돌출시킴으로써, 상방 이송탑재부(34b)와 물품(W)이 평면에서 볼 때 중복된 상태로 상방 이송탑재부(34b)를 물품(W)의 아래쪽에 배치시킨다. 그리고, 하방 이송탑재부(34a)를 위쪽으로 이동시켜 고정 통과부(41)를 통과시키는 동시에 하방 이송탑재부(34a)에 의해 고정 수하대(4)에 탑재된 물품(W)을 아래쪽으로부터 지지한다. 이 때, 하방 이송탑재부(34a)의 상면에 형성된 하방 위치결정핀(35a)이 물품(W)의 바닥면에 형성된 걸어맞춤홈에 끼워넣어지고, 물품(W)이 위치 결정된다. 이것과 마찬가지로, 상방 이송탑재부(34b)를 위쪽으로 이동시켜 승강 통과부(55)를 통과시키는 동시에 상방 이송탑재부(34b)에 의해 승강 수하대(5T)에 탑재된 물품(W)을 아래쪽으로부터 지지한다. 이 때, 상방 이송탑재부(34b)의 상면에 형성된 상방 위치결정핀(35b)이 물품(W)의 바닥면에 형성된 걸어맞춤홈에 끼워넣어지고, 물품(W)이 위치 결정된다. 여기서, 전술한 바와 같이, 본 실시형태에서는, 고정 높이 Hb1과 승강 대기 높이 Hb3과의 차이가, 상방 이송탑재부(34b)와 하방 이송탑재부(34a)와의 상하 방향의 설치 간격과 동일하게 설정되어 있다. 그러므로, 본 실시형태에서는, 고정 수하대(4) 및 승강 수하대(5T)의 각각에 탑재된 물품(W)을 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)에 의해 동시에 수취할 수 있다[도 18의 (b) 참조]. 또한, 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)의 각각이 물품(W)을 지지한 상태로, 이들 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)의 각각에 고정 통과부(41) 및 승강 통과부(55)의 각각을 위쪽으로부터 아래쪽으로 통과시킴으로써, 고정 수하대(4) 및 승강 수하대(5T)의 각각에 물품(W)을 맡길 수가 있다[도 18의 (a) 참조]. 그리고, 물품(W)의 수수는, 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)의 양쪽에서 동시에 행하지 않아도 되고, 예를 들면, 도 19에 나타낸 바와 같이, 상방 이송탑재부(34b)만에 의해 승강 수하대(5T)와의 사이에서 물품(W)을 수수하도록 해도 된다. 물론, 도시하지 않지만, 하방 이송탑재부(34a)만에 의해 고정 수하대(4)와의 사이에서 물품(W)을 수수하도록 해도 된다. As shown in Fig. 18, the articles W mounted on each of the fixed
이상은, 고정 수하대(4) 및 승강 수하대(5T)에 물품(W)을 반송하는 경우의 물품 반송 설비(1)의 동작에 대하여 설명하였다. 이상 설명한 바와 같이, 본 실시형태에서는, 제어부(6)는, 승강 수하대(5T)가 승강 기준 높이 Hb2 및 승강 대기 높이 Hb3에 있는 어느 경우에도, 반송 지지부(2T)를 반송 기준 높이 Ha3과 수수용 높이 Ha1과의 사이에서 승강시키기 위해 제1 반송 장치(2)를 제어하도록 구성되어 있다. 즉, 본 실시형태에서는, 승강 수하대(5T)가 승강 기준 높이 Hb2 및 승강 대기 높이 Hb3에 있는 어느 경우라도, 제어부(6)는, 제1 반송 처리의 제1 승강 모드를 실행함으로써 고정 수하대(4) 또는 승강 수하대(5T)에 물품(W)을 반송하도록 구성되어 있다. 전술한 바와 같이, 승강 수하대(5T)에 대한 물품(W)의 반송과 고정 수하대(4)에 대한 물품(W)의 반송을 연속하여 행하는 경우에는, 어느 장소로의 반송도 제1 승강 모드로 행함으로써, 제어의 변경(제2 승강 모드로의 변경)이 불필요하며, 간단한 제어 구성으로 할 수 있다. Up to this point, the operation of the
한편, 제2 승강 모드에서의 반송 지지부(2T)를 승강시키는 범위는, 제1 승강 모드를 이용하는 경우보다 좁아진다. 그러므로, 이들 2가지 모드를 비교한 경우에, 제2 승강 모드를 이용하여 물품(W)을 반송하는 경우의 쪽이, 반송 시간을 단축할 수 있다. 예를 들면, 제2 반송 장치(3)의 하방 이송탑재부(34a) 및 상방 이송탑재부(34b) 중 어느 하나가 고장나 1개의 이송탑재부(34)에 의해 운용하는 경우에는, 승강 장치(5)의 작동에 의해 승강 수하대(5T)를 승강 대기 높이 Hb3로 퇴피시키고, 고정 수하대(4)만을 사용하여 물품(W)의 수수를 행하게 된다. 이 경우에는, 승강 수하대(5T)가 승강 대기 높이 Hb3로 퇴피하고 있으므로, 승강 대기 높이 Hb3보다 아래쪽에 위치하는 반송 기준 높이 Ha3를 승강 범위의 상한 높이로 하는 제1 승강 모드를 실행 가능하다. 물론, 제1 승강 모드보다 승강 범위의 좁은 제2 승강 모드도 실행 가능하다. 이 경우, 본 실시형태에서는, 제2 승강 모드를 선택함으로써 물품(W)의 반송 시간의 단축을 도모하고 있다. On the other hand, the range for raising and lowering the
본 실시형태에서는, 제어부(6)는, 제1 승강 모드와 제2 승강 모드와의 사이에서 모드의 전환을 행하는 모드 전환 처리를 실행할 수 있도록 구성되어 있다. 도 20은, 모드 전환 처리의 플로우차트를 나타내고 있다. 먼저, 제2 승강 모드 전환 지령의 유무가 판단된다(스텝 #71). 여기서, 제2 승강 모드 전환 지령은, 제2 반송 장치(3)에 고장 등의 문제점이 있었던 경우로서, 물품(W)의 이송탑재를 하방 이송탑재부(34a) 및 상방 이송탑재부(34b) 중 어느 하나로 행하는 경우에, 제2 승강 모드를 실행하도록 상위 제어 장치(C)로부터 행해지는 지령이다. 제2 승강 모드 전환 지령이 되어 있지 않은 것으로 판단되었을 경우에는(스텝 #71: No), 스텝 #71이 반복된다. 제2 승강 모드 전환 지령이 되어 있는 것으로 판단된 경우에는(스텝 #71: Yes), 승강 수하대(5T)에 물품(W)이 탑재되어 있는지의 여부가 판단된다(스텝 #72). 승강 수하대(5T)에 물품(W)이 탑재되어 있는 것으로 판단된 경우에는(스텝 #72: No), 스텝 #72가 반복된다. 그리고, 이 경우에는, 운용 상태의 이송탑재부(34)에 의해 승강 수하대(5T)에 탑재되어 있는 물품(W)을 이송탑재하여, 승강 수하대(5T)를 빈 상태로 하도록 해도 된다. 또한, 반송 지지부(2T)에 물품(W)을 지지시킨 상태로 상기 물품(W)을 투입 위치까지 반송시킴으로써 승강 수하대(5T)를 빈 상태로 하도록 해도 된다. 어느 것으로 해도, 승강 수하대(5T)로부터 물품(W)을 제거하는 처리를 하여, 승강 수하대(5T)를 빈 상태, 즉 승강 수하대(5T)에 물품(W)이 탑재되어 있지 않은 상태로 하면 된다. 그리고, 승강 수하대(5T)에 물품(W)이 탑재되어 있지 않은 것으로 판단된 경우에는(스텝 #72: Yes), 승강 수하대(5T)가 승강 대기 높이 Hb3에 있는지의 여부가 판단된다(스텝 #73). 승강 수하대(5T)가 승강 대기 높이 Hb3에 있는 것으로 판단된 경우에는(스텝 #73: Yes), 반송 지지부(2T)의 상한 높이의 설정을, 제1 승강 모드 시의 반송 지지부(2T)의 상한 높이인 반송 기준 높이 Ha3로부터, 제2 승강 모드 시의 반송 지지부(2T)의 상한 높이인 반송 기준 제2 높이 Ha2로 변경한다(스텝 #74). 그리고, 승강 수하대(5T)가 승강 대기 높이 Hb3에 없는 것으로 판단된 경우에는(스텝 #73: No), 승강 수하대(5T)를 승강 대기 높이 Hb3에 위치시키는 높이 조정을 행한 후(스텝 #75), 반송 지지부(2T)의 상한 높이를 반송 기준 높이 Ha3로부터 반송 기준 제2 높이 Ha2로 변경한다(스텝 #74). In the present embodiment, the
제어부(6)에 의한 모드 전환 처리의 실행 후에는, 고정 수하대(4)에 물품(W)을 반송하는 처리를 행한다. 구체적으로는, 도 12에 나타낸 스텝 #66의 공정을 제2 승강 모드에 따라서 실행함으로써, 물품(W)이 고정 수하대(4)로 반송된다. 도 21에 나타낸 바와 같이, 승강 수하대(5T)를 승강 대기 높이 Hb3에 배치시킨 상태에서, 반송 지지부(2T)에 의해 반송 기준 제2 높이 Ha2에서 물품(W)을 지지하고, 물품(W)과 반송 지지부(2T)가 평면에서 볼 때 중복되는 위치에 반송 지지부(2T)를 배치시킨다. 그리고, 반송 지지부(2T)를 수수용 높이 Ha1에 하강시키는 과정에서, 물품(W)이 고정 수하대(4)에 맡겨짐으로써 상기 물품(W)이 고정 수하대(4)에 탑재된 상태로 된다. 이와 같이, 제2 승강 모드에 의해 물품(W)을 고정 수하대(4)에 반송하는 경우에는, 반송 지지부(2T)의 승강 범위를 좁게 할 수 있고, 그 결과, 물품(W)의 반송 시간을 단축할 수 있다. 그리고, 이상에서는, 제2 반송 장치(3)의 고장에 의해 하방 이송탑재부(34a) 및 상방 이송탑재부(34b) 중 어느 하나에 의해 운용하는 경우에 제2 승강 모드를 이용하여 물품(W)을 반송하는 경우에 대하여 설명하였다. 그러나, 제2 반송 장치(3)가 정상(正常) 상태에서 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)의 양쪽에서 운용 가능한 경우라도, 고정 수하대(4)에 대한 물품(W)의 반송 시에는, 제2 승강 모드를 이용해도 지장을 주지 않는다. After the execution of the mode switching process by the
[그 외의 실시형태][Other Embodiments]
(1) 상기한 실시형태에서는, 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)가, 물품(W)의 바닥면을 아래쪽으로부터 지지하도록 구성된 예에 대하여 설명하였다. 그러나, 하방 이송탑재부 및 상방 이송탑재부는, 물품을 지지 가능하게 구성되어 있으면 되고, 예를 들면, 물품에 플랜지부가 형성되어 있는 경우에 이것을 아래쪽으로부터 지지하도록 구성되어 있어도 된다. 또한, 물품에는, 상기 물품을 지지하기 위한 걸어맞춤공 등이 형성되어 있어도 된다. 또한, 척 기구를 사용하여 물품을 파지하도록 구성되어 있어도 된다. (1) In the above-described embodiment, the example in which the downward
(2) 상기한 실시형태에서는, 하방 이송탑재부(34a) 및 상방 이송탑재부(34b)가 동일한 구성인 예에 대하여 설명하였다. 그러나, 예를 들면, 하방 이송탑재부 및 상방 이송탑재부 중 한쪽이 척 기구 등에 의해 물품을 파지하도록 구성되며, 다른 쪽이 물품을 아래쪽으로부터 지지하도록 구성되어 있어도 된다. (2) In the above-described embodiment, an example in which the downward
(3) 상기한 실시형태에서는, 승강 장치(5)가 이른바 볼나사를 사용하여 승강 수하대(5T)를 승강시키도록 구성된 예에 대하여 설명하였다. 그러나, 승강 수하대를 승강시키기 위한 구성으로서, 전동 실린더나 회동(回動) 체인 등의 공지의 수단을 사용할 수도 있다. (3) In the above embodiment, the example in which the elevating
(4) 상기한 실시형태에서는, 물품(W)이 FOUP인 예를 설명하였다. 그러나, 본 발명에 관한 물품 반송 설비는, 크기나 형상이 상이한 다양한 물품의 반송에 적용할 수 있다. 단, 이송탑재부가 물품의 바닥면을 아래쪽으로부터 지지하도록 구성되는 경우에는, 물품의 폭 방향에서의 길이는, 적어도, 이송탑재부의 폭 방향에서의 길이보다 긴 것이 적용 대상이 된다. 이와 같은 것이 적용 대상이면, 이송탑재부가 물품을 지지한 상태로 고정 수하대의 고정 통과부 또는 승강 수하대의 승강 통과부를 위쪽으로부터 아래쪽으로 통과하는 과정에서, 물품을 고정 수하대 또는 승강 수하대에 맡길 수가 있다. (4) In the above embodiment, the example in which the article W is the FOUP has been described. However, the product transport apparatus according to the present invention can be applied to the transportation of various articles of different sizes and shapes. However, in the case where the conveyance mount is configured to support the bottom surface of the article from below, the length of the article in the width direction is at least longer than the length in the width direction of the conveyance mount. If such an object is to be applied, in the course of passing through the fixed passage portion of the fixed water supply base or the up-and-down passage portion of the up and down water base from the upper side to the lower side in a state in which the transportation- I can leave it.
(5) 상기한 실시형태에서는, 주행 프레임(21)의 제1 방향 X의 양 단부 중, 고정 수하대(4)가 배치되는 단부와는 반대측의 단부에 의해, 제1 반송 장치(2)와 물품(W)의 수수를 행하는 것은 작업자인 예에 대하여 설명하였다. 그러나, 제1 반송 장치와 물품의 수수를 행하는 것은 작업자에게 한정되지 않고, 무인 반송차(搬送車; transport vehicle), 천정 반송차 또는 대차(臺車; carriage)나 유인(有人) 포크리프트(forklift) 등이라도 된다. (5) In the above-described embodiment, the ends of the traveling
(6) 이들 각각의 실시형태는, 단순한 예시에 지나지 않는다. 또한, 이들 각각의 실시형태는, 본 발명의 취지를 벗어나지 않는 범위에서 서로 조합시키는 것이 가능하다. (6) Each of these embodiments is merely an example. It should be noted that each of these embodiments can be combined with each other within the scope of the present invention.
[상기 실시형태의 개요][Outline of the embodiment]
이하, 상기에 있어서 설명한 물품 반송 설비의 개요에 대하여 설명한다. Hereinafter, the outline of the above-described article transporting facility will be described.
물품 반송 설비는, 수평면을 따르는 제1 방향으로 물품을 반송하는 제1 반송 장치와, 상하 방향을 따르는 제2 방향으로 물품을 반송하는 제2 반송 장치와, 상기 제1 반송 장치와 상기 제2 반송 장치가 물품의 받아건넴을 행하는 수수 위치에 배치된 고정 수하대를 구비하고, 상기 수수 위치와 평면에서 볼 때 중복되는 영역에서 물품을 승강시키는 승강 장치를 더 포함하고, 상기 제2 반송 장치는, 물품을 지지하는 이송탑재부를 이송탑재 방향을 따라 출퇴 가능하게 구비하고, 상기 제2 반송 장치는, 상기 이송탑재부로서, 하방 이송탑재부와 상기 하방 이송탑재부보다 위쪽에 배치되는 상방 이송탑재부를 구비하고, 상기 승강 장치는, 물품을 아래쪽으로부터 지지하는 승강 수하대를 승강 가능하게 가지고, 상기 승강 수하대는, 상기 고정 수하대가 배치되는 고정 높이보다 위쪽에 위치하는 승강 기준 높이와, 상기 승강 기준 높이보다 위쪽에 위치하는 승강 대기 높이와의 사이를 승강 가능하게 구성되며, 상기 고정 높이와 상기 승강 대기 높이와의 차이가, 상기 상방 이송탑재부와 상기 하방 이송탑재부와의 상하 방향의 설치 간격과 동일하게 설정되어 있다. The article transporting apparatus includes a first transporting device for transporting an article in a first direction along a horizontal plane, a second transporting device for transporting the article in a second direction along a vertical direction, Further comprising an elevating device having a fixed water inlet located at a receiving position where the apparatus takes over the article and elevating the article in the overlapping area when viewed from the plane, Wherein the second carrying device includes a downward transferring unit and an upper transferring unit disposed above the downward transferring unit as the transferring unit, wherein the transferring unit is configured to allow the transferring unit to retract along the transferring direction, The elevating device has an elevating and lowering base for supporting the article from below, and the elevating and lowering base is provided with an opening Wherein a difference between the fixed height and the elevation waiting height is greater than a difference between the elevation reference height above the fixed height and the elevation waiting height above the elevation reference height, Is set to be the same as the installation interval in the vertical direction between the loading section and the downward transfer receiving section.
본 구성에 의하면, 제2 반송 장치에 의해 모아서 반송되는 2개의 물품 중, 1번째로 제1 반송 장치에 의해 반송되는 물품(이하, 제1 물품이라고 함)은, 제1 반송 장치에 의해 반송된 후, 승강 장치가 가지는 승강 수하대에 의해 아래쪽으로부터 지지되면서 상승하고, 승강 대기 높이에 배치된다. 그 후, 상기 2개의 물품 중 2번째로 제1 반송 장치에 의해 반송되는 물품(이하, 제2 물품이라고 함)이 제1 반송 장치에 의해 반송되어 수수 위치의 고정 수하대에 배치된다. 이 결과, 제1 물품은 승강 대기 높이에 배치되고, 제2 물품은 고정 높이에 배치되게 된다. 본 구성에서는, 제2 물품이 배치되는 고정 높이와 제1 물품이 배치되는 승강 대기 높이와의 차이가, 물품을 이송탑재하는 상방 이송탑재부와 하방 이송탑재부와의 상하 방향의 설치 간격과 동일하게 되어 있다. 그러므로, 상방 이송탑재부 및 하방 이송탑재부에 의해, 서로 상하 방향에서 이격되는 제1 물품 및 제2 물품을 동시에 이송탑재할 수 있다. 또한, 제1 물품은, 승강 수하대에 의해 아래쪽으로부터 지지되는 것에 의해 승강 대기 높이에 배치된 상태를 유지하고 있다. 그러므로, 제1 물품이 승강 대기 높이에 위치한 상태인 채 승강 수하대를 작동시키지 않고, 상방 이송탑재부의 동작만에 의해 승강 수하대 위의 제1 물품을 지지할 수 있다. 따라서, 본 구성에 의하면, 상방 이송탑재부가 승강 수하대로부터 제1 물품을 이송탑재할 때, 상방 이송탑재부는 승강 장치와 동작을 연계시킬 필요가 없기 때문에, 복잡한 제어를 요하지 않고 물품을 이송탑재할 수 있다. According to this configuration, an article (hereinafter referred to as a first article) conveyed by the first conveyance apparatus among the two articles collected and conveyed by the second conveyance apparatus is conveyed by the first conveyance apparatus And is elevated while being supported from the lower side by the elevating and lowering shaft of the elevating device, and is disposed at the elevating standby height. Thereafter, the second one of the two articles to be conveyed by the first conveyance device (hereinafter referred to as the second article) is conveyed by the first conveyance device and is disposed at the fixed water level below the conveyance position. As a result, the first article is disposed at the elevation standby height, and the second article is disposed at the fixed height. In this configuration, the difference between the fixed height at which the second article is placed and the vertical height at which the first article is placed is equal to the vertical installation distance between the upper feeder and the lower feeder for feeding the article have. Therefore, the first article and the second article, which are spaced apart from each other in the up-and-down direction, can be simultaneously transported and mounted by the up-feed and down- Further, the first article is held at the height of the lifting / lowering stand by being supported from below by the lifting / lowering shaft. Therefore, it is possible to support the first article on the lower and upper rails of the lift water only by the operation of the upper feeder without operating the raising and lowering rod under the state where the first article is located at the height of the raising and lowering waiting. Therefore, according to this configuration, when the upper feed-receiving section feeds the first article from the lowering stage, the upper feed-receiving section does not need to be associated with the elevating apparatus. Therefore, .
또한, 상기 상방 이송탑재부는, 물품을 아래쪽으로부터 지지하도록 구성되며, 상기 승강 수하대는, 상기 이송탑재 방향에 대하여 수평면을 따라 직교하는 폭 방향의 길이가 상기 상방 이송탑재부의 상기 폭 방향의 길이보다 길게 형성된 승강 통과부를 가지고, 물품의 상기 폭 방향의 길이는 상기 승강 통과부의 상기 폭 방향의 길이보다 길게 형성되고, 상기 제2 반송 장치는, 상기 상방 이송탑재부와 상기 승강 수하대가 평면에서 볼 때 중복되는 상태로 상기 상방 이송탑재부에 상기 승강 통과부를 상하 방향으로 통과시켜, 상기 승강 수하대와의 사이에서 물품을 수수하도록 구성되어 있는 것이 바람직하다. The upper feed section is configured to support the article from the lower side, and the lower feed section has a length in a width direction orthogonal to a horizontal plane with respect to the feed-in direction than a length in the width direction of the upper feed section Wherein the length of the article in the width direction is longer than the length in the width direction of the elevation passing portion, and the second conveying device is configured such that when the upper conveyance mounting portion and the elevation receiving side are viewed in a plan view It is preferable that the up-and-down passage portion is vertically passed through the up-and-down conveying unit in a state of overlapping, and the product is received between the up-down and downside.
본 구성에 의하면, 상방 이송탑재부는, 물품을 아래쪽으로부터 지지하는 동시에 승강 수하대에 형성된 승강 통과부를 상하 방향으로 통과할 수 있다. 그러므로, 승강 수하대가 물품을 아래쪽으로부터 지지하고 있는 상태로, 상방 이송탑재부에 승강 통과부를 아래쪽으로부터 위쪽으로 통과시키면, 승강 수하대에 지지되어 있었던 물품은 상방 이송탑재부에 맡겨지고 상기 상방 이송탑재부에 의해 물품의 모든 하중이 지지되는 상태로 된다. 즉, 본 구성에 의하면, 승강 통과부를 아래쪽으로부터 위쪽으로 통과하는 상방 이송탑재부의 상승 동작만에 의해, 승강 수하대로부터 상방 이송탑재부에 물품의 하중을 바꿀 수가 있다. 따라서, 본 구성에 의하면, 상방 이송탑재부와 승강 수하대 사이에서의 물품의 수수에 필요한 동작의 간소화를 도모할 수 있다. According to this configuration, the upper transfer receiving portion can support the article from below and pass the up and down passage formed at the lower and upper floors in the vertical direction. Therefore, when the elevating and lowering passages support the article from the lower side, when the passageway passing portion is passed from the lower side to the upper side through the upper conveyance mounting portion, the article held in the lower passageway is left in the upper conveyance mounting portion, So that all loads of the article are supported. In other words, according to this configuration, the load of the article can be changed from the lowering stage to the upper stage conveyance mounting section only by the upward movement of the upper stage conveying section passing from the lower side to the upper side. Therefore, according to this configuration, it is possible to simplify the operation required for the transfer of the articles between the upper transfer receiving portion and the lower and lower receiving portions.
또한, 상기 제1 반송 장치는, 물품을 아래쪽으로부터 지지하는 동시에 상기 제1 방향으로 이동 가능한 반송 지지부를 가지고, 상기 반송 지지부는, 상기 승강 기준 높이보다 상방이면서 또한 상기 승강 대기 높이보다 아래쪽에 위치하는 반송 기준 높이와, 상기 고정 높이보다 아래쪽에 위치하는 수수용 높이와의 사이에서 승강 가능하게 구성되며, 상기 고정 수하대는, 상기 폭 방향의 길이가 상기 반송 지지부의 상기 폭 방향의 길이보다 길게 형성된 고정 통과부를 가지고, 상기 반송 지지부의 상기 폭 방향의 길이는, 상기 승강 통과부의 상기 폭 방향의 길이보다 짧게 형성되고, 물품의 상기 폭 방향의 길이는 상기 고정 통과부의 상기 폭 방향의 길이보다 길게 형성되고, 상기 제2 반송 장치는, 상기 하방 이송탑재부와 상기 고정 수하대가 평면에서 볼 때 중복되는 상태로 상기 하방 이송탑재부에 상기 고정 통과부를 상하 방향으로 통과시켜, 상기 고정 수하대와의 사이에서 물품을 수수하도록 구성되어 있는 것이 바람직하다. The first conveying device has a conveying supporting portion that supports the article from below and is movable in the first direction, and the conveying supporting portion is located above the elevation reference height and below the elevation waiting height Wherein the fixing base is formed so as to be able to move up and down between a conveyance reference height and a water receiving height lower than the fixed height and wherein the length in the width direction is longer than the length in the width direction of the carrying support And the length of the carrying support portion in the width direction is formed to be shorter than the length of the elevation passage portion in the width direction, and the length of the article in the width direction is longer than the length of the fixed passage portion in the width direction And the second conveying device is configured such that the downward conveyance mount part and the fixed water bottom stand To a redundant state passes through the lower mount to the feed direction passes through the upper and lower parts of the fixing, it is preferred that the article is configured so as to cane to and from the fixed number of lower diagonal.
본 구성에 의하면, 반송 지지부는 물품을 아래쪽으로부터 지지하는 동시에 제1 방향으로 이동 가능하므로, 제1 반송 장치는 반송 지지부에 의해 물품을 지지한 상태로 상기 물품을 제1 방향으로 반송할 수 있다. 그리고, 반송 지지부의 폭 방향의 길이는, 고정 수하대에 형성된 고정 통과부의 폭 방향의 길이 및 승강 수하대의 폭 방향의 길이보다 짧게 형성되어 있다. 또한, 반송 지지부는, 승강 수하대가 물품의 수수를 위해 배치되는 승강 기준 높이보다 위쪽에 배치되는 반송 기준 높이로부터, 고정 수하대가 배치되는 고정 높이보다 아래쪽에 배치되는 수수용 높이까지의 사이를 승강 가능하다. 또한, 물품의 폭 방향의 길이는, 승강 통과부의 폭 방향의 길이 및 고정 통과부의 폭 방향의 길이보다 길므로, 반송 지지부가, 물품을 지지한 상태로 승강 통과부 및 고정 통과부를 상하 방향으로 통과함으로써, 승강 수하대 및 고정 통과부의 각각과의 사이에서 물품의 수수가 가능해진다. 따라서, 본 구성에 의하면, 간단한 동작인 반송 지지부의 승강에 의해 반송 지지부와 승강 수하대와의 사이 및 반송 지지부와 고정 수하대와의 사이에서 물품의 수수가 행해진다. According to this configuration, since the carrying support portion can support the article from below and move in the first direction, the first carrying device can carry the article in the first direction while the article is supported by the carrying support portion. The length of the conveying support portion in the width direction is formed to be shorter than the length in the width direction of the fixed passage portion formed in the fixed water inlet and the width in the width direction of the elevation water inlet. The conveying support portion is provided between the conveyance reference height disposed above the elevation reference height at which the elevation shaft bottom is disposed for conveying the article to a receiving height disposed below the fixing height at which the fixed shaft bottom is disposed It is possible to ascend and descend. Further, since the length of the article in the width direction is longer than the length in the width direction of the lifting and passing portion and the length in the width direction of the fixed passage portion, the carrying support portion can pass through the lifting and passing portion and the fixed portion in the vertical direction Whereby the articles can be exchanged between the lower and upper passages and the fixed passages, respectively. Therefore, according to this configuration, the article is conveyed between the conveying supporting portion and the elevating and lowering conveying portion and between the conveying supporting portion and the fixed conveying lowering portion by elevating and lowering the conveying supporting portion, which is a simple operation.
또한, 물품 반송 설비는, 상기 제1 반송 장치의 동작을 제어하는 제어부를 구비하고, 상기 제어부는, 상기 승강 수하대가 상기 승강 기준 높이 및 상기 승강 대기 높이에 있는 어느 경우에도, 상기 반송 지지부를 상기 반송 기준 높이와 상기 수수용 높이와의 사이에서 승강시키기 위해 상기 제1 반송 장치를 제어하도록 구성되어 있는 것이 바람직하다. It is preferable that the article transporting facility includes a control unit for controlling the operation of the first transporting device, and the control unit is configured to control the transporting unit to move the transporting support unit in any of the elevation reference height and the elevation / And to control the first transport device to move up and down between the transport reference height and the water receiving height.
승강 수하대가 승강 기준 높이에 있는 상태로 반송 지지부가 승강 수하대와의 사이에서 물품의 수수를 행하는 경우에는, 반송 지지부의 승강 범위의 상한 높이인 반송 기준 높이는, 승강 수하대의 승강 기준 높이보다 위쪽에 위치하므로, 승강 수하대와 반송 지지부와의 사이에서 물품의 수수가 가능하다. 또한, 승강 수하대가 승강 대기 높이에 있는 상태로 반송 지지부가 고정 수하대와의 사이에서 물품의 수수를 행하는 경우에는, 고정 수하대의 고정 높이에 맞춘 좁은 승강 범위에서의 승강에 의해서도, 반송 지지부와 고정 수하대와의 사이에서 물품의 수수가 가능하다. 그러나, 본 구성에서는, 반송 지지부의 승강 범위를 고정 수하대의 고정 높이에 맞추는 일 없이, 반송 기준 높이와 수수용 높이와의 사이에서 반송 지지부를 승강시키도록 제어한다. 그러므로, 본 구성에 의하면, 물품을 고정 수하대와의 사이에서 수수하는 경우와, 승강 수하대와의 사이에서 수수하는 경우에, 반송 지지부의 승강 범위를 일일이 상세하게 변경시키지 않아도 양호하므로, 어느 경우에도 같은 제어를 실행할 수 있다. 따라서, 제어 구성의 간소화를 도모할 수 있다. The transporting reference height which is the upper limit height of the transporting support portion is smaller than the transporting reference height of the transporting support portion in the case where the transporting support portion carries the product between the transporting support portion and the transporting / The article can be transported between the elevating and lowering carriage and the conveying support portion. In the case where the conveying support section carries the article between the conveyance support section and the fixed water tray in a state in which the lift-up water inlet is at the elevation waiting height, even when the article is lifted and lowered in the narrow lift- It is possible to exchange the product between the fixed water tank and the fixed water tank. However, in this configuration, the conveyance support portion is controlled to be raised and lowered between the conveyance reference height and the water receiving height without adjusting the conveyance support portion in the ascending / descending range to the fixed height of the fixed receiver base. Therefore, according to this configuration, in the case where the article is transported between the stationary water subair and the case where the article is transported between the lower and upper floors, there is no need to change the ascending / The same control can be executed. Therefore, the control configuration can be simplified.
또한, 상기 제어부는, 상기 반송 지지부를, 상기 반송 기준 높이와 상기 수수용 높이와의 사이에서 승강시키는 제1 승강 모드와, 상기 고정 높이보다 상방이면서 또한 상기 승강 기준 높이보다 아래쪽에 위치하는 반송 기준 제2 높이와 상기 수수용 높이와의 사이에서 승강시키는 제2 승강 모드를 실행할 수 있도록 구성되어 있는 것이 바람직하다. The control unit may further include a first lift mode in which the conveyance support unit is moved up and down between the conveyance reference height and the water receiving height and a second lift mode that is higher than the fixed height and is located lower than the lift reference height, And a second elevation mode for elevating the elevation between the second height and the water receiving height.
반송 지지부와 고정 수하대와의 사이의 물품의 수수는, 제1 승강 모드 및 제2 승강 모드의 어느 모드라도 행할 수 있지만, 반송 지지부를 제2 승강 모드로 승강시키는 경우의 승강 범위는, 반송 지지부를 제1 승강 모드로 승강시키는 경우의 승강 범위보다 좁으므로, 제2 승강 모드에 의해 반송 지지부를 승강시킴으로써 물품의 수수에 필요로 하는 시간의 단축화를 도모할 수 있다. The conveyance of the article between the conveying support portion and the fixed water underneath can be performed in any of the first elevating mode and the second elevating mode. However, the elevating range when the conveying supporting portion is moved to the second elevating / The conveying support portion is moved up and down by the second lifting / lowering mode, so that it is possible to shorten the time required for the conveyance of the article.
예를 들면, 제2 반송 장치의 고장 등에 의해 하방 이송탑재부 및 상방 이송탑재부 중 어느 한쪽을 사용할 수 없으므로, 다른 쪽만 사용할 수 있는 경우에는, 승강 수하대 및 고정 수하대 중 고정 수하대만을 사용하여 설비를 가동(稼動)시키는 것을 생각할 수 있다. 그러나, 이와 같은 경우에, 제2 승강 모드로 반송 지지부를 승강시킴으로써, 반송 지지부의 불필요한 승강 작동을 억제하여 물품의 수수를 신속히 행할 수 있다. For example, when either of the downward transfer receiving section and the upper transfer receiving section can not be used due to failure of the second conveying apparatus or the like, if only the other can be used, It is conceivable to start up the system. In such a case, however, by moving the conveying support portion up and down in the second ascending / descending mode, unnecessary lifting and lowering operations of the conveying support portion can be suppressed, and the conveyance of the articles can be performed quickly.
한편, 제2 반송 장치의 고장 등이 없고, 반송 지지부가 승강 수하대 및 고정 수하대와의 사이에서 물품의 수수를 행하는 경우에는, 제1 승강 모드만을 실행함으로써 제어 구성을 간단하게 할 수 있다. 따라서, 본 구성에 의하면, 제1 승강 모드 및 제2 승강 모드 중, 각종 상황에 적절한 승강 모드를 적절히 선택할 수 있어, 상황에 따른 유리한 운용을 할 수 있다. On the other hand, when there is no failure or the like of the second conveying apparatus and the conveying and supporting unit carries the articles between the lower and upper floors, the control configuration can be simplified by executing only the first elevating and lowering mode. Therefore, according to this configuration, it is possible to appropriately select the ascending / descending mode appropriate for various situations out of the first ascending / descending mode and the second ascending / descending mode, and thus, it is possible to advantageously operate according to the situation.
1 : 물품 반송 설비
2 : 제1 반송 장치
2T : 반송 지지부
3 : 제2 반송 장치
4 : 고정 수하대
5 : 승강 장치
5T : 승강 수하대
6 : 제어부
34 : 이송탑재부
34a : 하방 이송탑재부
34b : 상방 이송탑재부
41 : 고정 통과부
55 : 승강 통과부
56 : 승강 위치결정핀
EP : 수수 위치
H2 : 반송 기준 제2 높이
Ha1 : 수수용 높이
Ha2 : 반송 기준 제2 높이
Ha3 : 반송 기준 높이
Hb1 : 고정 높이
Hb2 : 승강 기준 높이
Hb3 : 승강 대기 높이
W : 물품
X : 제1 방향
Y : 폭 방향
Z : 제2 방향1: Goods returning equipment
2: First conveying device
2T:
3: Second conveying device
4: Fixed number base
5: lifting device
5T: Lift and lower
6:
34:
34a: Downward conveyance mounting portion
34b: Upward conveyance mounting portion
41: fixed passage portion
55:
56:
EP: Location
H2: Transport reference second height
Ha1: Receiving height
Ha2: conveyance reference second height
Ha3: Bounce reference height
Hb1: Fixed height
Hb2: Elevation reference height
Hb3: Lift height
W: Goods
X: first direction
Y: width direction
Z: second direction
Claims (5)
상하 방향을 따르는 제2 방향으로 물품을 반송하는 제2 반송 장치; 및
상기 제1 반송 장치와 상기 제2 반송 장치가 상기 물품의 받아건넴을 행하는 수수(授受) 위치에 배치된 고정 수하대(load receiving platform);
를 포함하고,
상기 수수 위치와 평면에서 볼 때 중복되는 영역에서 상기 물품을 승강시키는 승강 장치를 더 포함하고,
상기 제2 반송 장치는, 상기 물품을 지지하는 이송탑재부(transfer portion)를 이송탑재 방향을 따라 출퇴(出退) 가능하게 구비하고,
상기 제2 반송 장치는, 상기 이송탑재부로서, 하방 이송탑재부와 상기 하방 이송탑재부보다 위쪽에 배치되는 상방 이송탑재부를 구비하고,
상기 승강 장치는, 상기 물품을 아래쪽으로부터 지지하는 승강 수하대를 승강 가능하게 구비하고,
상기 승강 수하대는, 상기 고정 수하대가 배치되는 고정 높이보다 위쪽에 위치하는 승강 기준 높이와, 상기 승강 기준 높이보다 위쪽에 위치하는 승강 대기 높이 사이를 승강 가능하게 구성되며,
상기 고정 높이와 상기 승강 대기 높이와의 차이가, 상기 상방 이송탑재부와 상기 하방 이송탑재부와의 상하 방향의 설치 간격과 동일하게 설정되어 있는,
물품 반송 설비.A first transporting device for transporting an article in a first direction along a horizontal plane;
A second transporting device for transporting the article in a second direction along the up and down direction; And
A stationary water receiving platform disposed at a receiving position where the first transporting device and the second transporting device take over the article;
Lt; / RTI >
Further comprising an elevating device for elevating and lowering the article in the conveying position and the overlapping area in a plane view,
The second conveying device is provided with a transfer portion for supporting the article so as to be able to move out along the conveying direction,
The second conveying device includes a downward conveyance mount portion as the conveyance mount portion and an upward conveyance mount portion disposed above the downward conveyance mount portion,
The elevating device includes a lifting and lowering base for supporting the article from below,
Wherein the elevating water inlet base is capable of elevating between an elevation reference height located above a fixed height at which the fixed water column is disposed and an elevation waiting height above the elevation reference height,
Wherein a difference between the fixed height and the elevation standby height is set equal to an installation interval in the vertical direction between the upper transfer destination and the lower transfer destination,
Goods returning equipment.
상기 상방 이송탑재부는, 상기 물품을 아래쪽으로부터 지지하도록 구성되며,
상기 승강 수하대는, 상기 이송탑재 방향에 대하여 수평면을 따라 직교하는 폭 방향의 길이가 상기 상방 이송탑재부의 상기 폭 방향의 길이보다 길게 형성된 승강 통과부를 구비하고,
상기 물품의 상기 폭 방향의 길이는 상기 승강 통과부의 상기 폭 방향의 길이보다 길게 형성되고,
상기 제2 반송 장치는, 상기 상방 이송탑재부와 상기 승강 수하대가 평면에서 볼 때 중복되는 상태로 상기 상방 이송탑재부에 상기 승강 통과부를 상하 방향으로 통과시켜, 상기 승강 수하대와의 사이에서 상기 물품을 수수하도록 구성되어 있는, 물품 반송 설비. The method according to claim 1,
Wherein the upper feed-receiving portion is configured to support the article from below,
Wherein the elevating and lowering carriage has an elevating passage portion in which a length in a width direction orthogonal to a horizontal plane with respect to the conveyance mounting direction is longer than a length in the width direction of the upper conveyance mounting portion,
The length of the article in the width direction is formed to be longer than the length in the width direction of the elevation passage portion,
Wherein the second conveying device passes the up-and-down passing portion in the up-and-down conveying unit in a state in which the up-and-down conveying unit and the up-and-down water receiving base overlap each other when seen in a plan view, To be delivered to the customer.
상기 제1 반송 장치는, 상기 물품을 아래쪽으로부터 지지하는 동시에 상기 제1 방향으로 이동 가능한 반송 지지부를 구비하고,
상기 반송 지지부는, 상기 승강 기준 높이보다 상방이면서 또한 상기 승강 대기 높이보다 아래쪽에 위치하는 반송 기준 높이와, 상기 고정 높이보다 아래쪽에 위치하는 수수용 높이 사이에서 승강 가능하게 구성되며,
상기 고정 수하대는, 상기 폭 방향의 길이가 상기 반송 지지부의 상기 폭 방향의 길이보다 길게 형성된 고정 통과부를 구비하고,
상기 반송 지지부의 상기 폭 방향의 길이는, 상기 승강 통과부의 상기 폭 방향의 길이보다 짧게 형성되고,
상기 물품의 상기 폭 방향의 길이는 상기 고정 통과부의 상기 폭 방향의 길이보다 길게 형성되고,
상기 제2 반송 장치는, 상기 하방 이송탑재부와 상기 고정 수하대가 평면에서 볼 때 중복되는 상태로 상기 하방 이송탑재부에 상기 고정 통과부를 상하 방향으로 통과시켜, 상기 고정 수하대와의 사이에서 상기 물품을 수수하도록 구성되어 있는, 물품 반송 설비. 3. The method of claim 2,
Wherein the first transport device includes a transport support portion that supports the article from below and is movable in the first direction,
Wherein the transport support portion is capable of ascending and descending between a transport reference height that is higher than the lift reference height and lower than the lift standby height and a water reception height that is lower than the fixed height,
Wherein the fixed water inlet base has a fixed passage portion in which the length in the width direction is longer than the length in the width direction of the transportation support portion,
The length of the carrying support portion in the width direction is formed to be shorter than the length of the elevation passage portion in the width direction,
Wherein the length of the article in the width direction is longer than the length of the fixed passage in the width direction,
Wherein the second conveying device passes the fixed passage portion in the up-and-down direction to the downward conveyance mounting portion in a state in which the lower conveyance mounting portion and the fixed water bottom are overlapped when viewed in a plan view, To be delivered to the customer.
상기 제1 반송 장치의 동작을 제어하는 제어부를 더 구비하고,
상기 제어부는, 상기 승강 수하대가 상기 승강 기준 높이 및 상기 승강 대기 높이에 있는 어느 경우에도, 상기 반송 지지부를 상기 반송 기준 높이와 상기 수수용 높이 사이에서 승강시키기 위해 상기 제1 반송 장치를 제어하도록 구성되어 있는, 물품 반송 설비. The method of claim 3,
Further comprising a control unit for controlling an operation of the first transfer device,
The control unit may control the first transport device to raise and lower the transport support portion between the transport reference height and the water receiving height in any case where the lower and upper floors are at the ascending reference height and the ascending / Goods transporting equipment consisting.
상기 제어부는, 상기 반송 지지부를, 상기 반송 기준 높이와 상기 수수용 높이 사이에서 승강시키는 제1 승강 모드와, 상기 고정 높이보다 상방이면서 또한 상기 승강 기준 높이보다 아래쪽에 위치하는 반송 기준 제2 높이와 상기 수수용 높이 사이에서 승강시키는 제2 승강 모드를 실행할 수 있도록 구성되어 있는, 물품 반송 설비. 5. The method of claim 4,
Wherein the control section includes a first elevation mode for elevating the conveying support section between the conveyance reference height and the water receiving height and a conveyance reference second height that is higher than the fixed height and below the elevation reference height And a second lifting / lowering mode for lifting / lowering said lifting / lowering member between said water receiving height.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016176983A JP6593287B2 (en) | 2016-09-09 | 2016-09-09 | Goods transport equipment |
| JPJP-P-2016-176983 | 2016-09-09 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20180028907A true KR20180028907A (en) | 2018-03-19 |
| KR102346976B1 KR102346976B1 (en) | 2022-01-03 |
Family
ID=61625214
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020170090988A Active KR102346976B1 (en) | 2016-09-09 | 2017-07-18 | Article transport facility |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP6593287B2 (en) |
| KR (1) | KR102346976B1 (en) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190125181A (en) * | 2018-04-27 | 2019-11-06 | 가부시키가이샤 다이후쿠 | Article transport apparatus and article transport facility |
| KR20210139147A (en) * | 2020-05-13 | 2021-11-22 | 가부시키가이샤 다이후쿠 | Article transport apparatus |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6835031B2 (en) * | 2018-04-27 | 2021-02-24 | 株式会社ダイフク | Goods transport equipment |
| CN110540064B (en) * | 2018-07-17 | 2024-10-25 | 蓝思智能机器人(长沙)有限公司 | Assembly line production system, conveying mechanism thereof and conveying method |
| JP7111003B2 (en) * | 2019-01-23 | 2022-08-02 | 株式会社ダイフク | Goods transport equipment |
| JP2021046273A (en) * | 2019-09-17 | 2021-03-25 | 株式会社ダイフク | Article conveying device |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6160505A (en) * | 1984-09-03 | 1986-03-28 | Hitachi Ltd | stacker crane |
| KR20110102177A (en) * | 2010-03-10 | 2011-09-16 | 가부시키가이샤 소쿠도 | Transfer method of substrate processing apparatus, stocker apparatus and substrate storage container |
| KR20140059716A (en) * | 2012-11-07 | 2014-05-16 | 가부시키가이샤 다이후쿠 | Substrate transport facility |
| KR20160015493A (en) | 2014-07-30 | 2016-02-15 | 주식회사 신성에프에이 | System for transferring product |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6364593B1 (en) * | 2000-06-06 | 2002-04-02 | Brooks Automation | Material transport system |
-
2016
- 2016-09-09 JP JP2016176983A patent/JP6593287B2/en active Active
-
2017
- 2017-07-18 KR KR1020170090988A patent/KR102346976B1/en active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6160505A (en) * | 1984-09-03 | 1986-03-28 | Hitachi Ltd | stacker crane |
| KR20110102177A (en) * | 2010-03-10 | 2011-09-16 | 가부시키가이샤 소쿠도 | Transfer method of substrate processing apparatus, stocker apparatus and substrate storage container |
| KR20140059716A (en) * | 2012-11-07 | 2014-05-16 | 가부시키가이샤 다이후쿠 | Substrate transport facility |
| KR20160015493A (en) | 2014-07-30 | 2016-02-15 | 주식회사 신성에프에이 | System for transferring product |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190125181A (en) * | 2018-04-27 | 2019-11-06 | 가부시키가이샤 다이후쿠 | Article transport apparatus and article transport facility |
| KR20210139147A (en) * | 2020-05-13 | 2021-11-22 | 가부시키가이샤 다이후쿠 | Article transport apparatus |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102346976B1 (en) | 2022-01-03 |
| JP6593287B2 (en) | 2019-10-23 |
| JP2018039660A (en) | 2018-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102346976B1 (en) | Article transport facility | |
| CN104891081B (en) | Article support device | |
| JP4586990B2 (en) | Goods storage equipment | |
| TWI462862B (en) | Item transport equipment | |
| KR102276842B1 (en) | Inter―floor transport facility | |
| JP6206748B2 (en) | Carrier transport system and transport method | |
| KR101940435B1 (en) | Carrier transfer facilitating device | |
| KR102409613B1 (en) | Article transport facility | |
| TWI714809B (en) | Transport system | |
| JP6252676B2 (en) | Carrier temporary storage device and temporary storage method | |
| US11319153B2 (en) | Floor-to-floor transport system and floor-to-floor transport method | |
| JP2017154840A (en) | Goods transport equipment | |
| WO2011007667A1 (en) | Article storage facility | |
| JPWO2015194267A6 (en) | Carrier transport system and transport method | |
| KR102583574B1 (en) | Carriage robot and tower lift including the same | |
| KR20160056826A (en) | Article transport facility | |
| CN113195379B (en) | Storage system | |
| KR20180044196A (en) | Article transport facility | |
| WO2019003753A1 (en) | Conveying system and conveying method | |
| KR102622890B1 (en) | Article transport facility | |
| CN106463441A (en) | Carrier buffering device and buffering method | |
| WO2018088089A1 (en) | Overhead transport vehicle and method for controlling overhead transport vehicle | |
| KR20020092780A (en) | a parking machine, a parking apparatus and a method for parking cars | |
| JPWO2019021708A1 (en) | Automatic warehouse system and automatic warehouse system control method | |
| KR101419354B1 (en) | Overhead hoist shuttle and lifter there of |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| A201 | Request for examination | ||
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U11-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| U11 | Full renewal or maintenance fee paid |
Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE) Year of fee payment: 5 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |