〔第1実施形態〕
以下、本発明を実施するための形態の一例として、本発明に係る作業機のロール角度検出構造を、作業機の一例である耕耘作業機に適用した第1実施形態を図面に基づいて説明する。
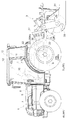
図1に示すように、耕耘作業機は、トラクタ(走行車体の一例)1の後部に、作業装置連結用のリンク機構2を介して、ロータリ耕耘装置(作業装置の一例)3を昇降可能かつローリング可能に連結することにより、ロータリ耕耘仕様に構成してある。
トラクタ1は、左右一対の前輪4L,4Rを操舵可能かつ駆動可能に装備し、左右一対の後輪5L,5Rを駆動可能かつ独立制動可能に装備して、4輪駆動形式に構成してある。トラクタ1の前半部には、水冷式のエンジン6を搭載し、ラジエータ7や燃料タンク8など配備してある。エンジン6には、車体フレーム兼用のトランスミッションケース(以下、T/Mケースと略称する)9を連結してある。トラクタ1の後半部には、前輪操舵用のステアリングホイール10や運転座席11などを配備して搭乗運転部12を形成し、搭乗運転部12を覆うキャビン13を装備してある。
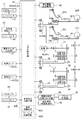
図1及び図2に示すように、エンジン6からの動力は、T/Mケース9の内部に供給し、その内部において二重軸構造により走行用と作業用とに分ける。走行用の動力は、走行用の主変速装置14、走行用のクラッチを兼ねる前後進切換装置15、及び、走行用の副変速装置16にその順に伝達し、副変速装置16による変速後の動力を前輪駆動用と後輪駆動用とに分ける。前輪駆動用の動力は、前輪用のクラッチを兼ねる前輪用の変速装置17や前輪用の差動装置18などを介して左右の前輪4L,4Rに伝達する。後輪駆動用の動力は、後輪用の差動装置19などを介して左右の後輪5L,5Rに伝達する。作業用の動力は、作業用のクラッチ20や作業用の変速装置21などを介して作業動力取り出し用のPTO軸22に伝達し、このPTO軸22から、伸縮自在かつ屈曲自在に構成した伝動機構23を介してロータリ耕耘装置3の入力軸(図示せず)に伝達する。
主変速装置14、前後進切換装置15、前輪用の変速装置17、作業用のクラッチ20、及び、作業用の変速装置21は電子油圧制御式に構成してある。副変速装置16はシンクロメッシュ式に構成してある。
図2及び図4に示すように、T/Mケース9には多板型に構成した左右一対のサイドブレーキ24L,24Rを装備してある。搭乗運転部12には左右一対のブレーキペダル25L,25Rを配備してある。そして、左側のサイドブレーキ24Lは左側のブレーキペダル25Lに、右側のサイドブレーキ24Rは右側のブレーキペダル24Rに、それぞれ制動用の連係機構26L,26Rを介して連係してある。左右のブレーキペダル25L,25Rは踏み込み解除位置に自動復帰するように構成してある。
図1に示すように、ロータリ耕耘装置3は、リンク機構2に連結するフレーム27に、左右向きの軸心周りに回転する耕耘ロータ28、トラクタ1からの動力を耕耘ロータ28に伝達する伝動機構29、耕耘ロータ28の上部を覆う固定式の上部カバー30、及び、耕耘ロータ28の後部を覆う上下揺動式の後部カバー31、などを備えて構成してある。後部カバー31は、ロータリ耕耘装置3の耕耘深さに応じて、上部カバー30に対して上下方向に揺動変位する。
図1及び図6に示すように、T/Mケース9の後部には、トラクタ1に対してロータリ耕耘装置3を昇降駆動する昇降用の駆動手段32を装備してある。昇降用の駆動手段32は、T/Mケース9に上下揺動可能に装備した左右一対のリフトアーム33L,33R、左右のリフトアーム33L,33Rを上下方向に揺動駆動する左右一対のリフトシリンダ34L,34R、及び、左右のリフトシリンダ34L,34Rに対する作動油の流れを制御して左右のリフトシリンダ34L,34Rの長さを変更する昇降用の電磁制御弁35、などにより電子油圧制御式に構成してある。左右のリフトシリンダ34L,34Rにはそれぞれ単動型の油圧シリンダを採用してある。
耕耘作業機には、トラクタ1に対してロータリ耕耘装置3をロール方向に駆動するローリング用の駆動手段36を装備してある。ローリング用の駆動手段36は、リンク機構2の左側の下部リンク2Lを左側のリフトアーム33Lに連結するターンバックル式の連係ロッド37、リンク機構2の右側の下部リンク2Rを右側のリフトアーム33Rに連結するローリングシリンダ38、及び、ローリングシリンダ38に対する作動油の流れを制御して連係ロッド37に対するローリングシリンダ38の長さを変更するローリング用の電磁制御弁39、などにより電子油圧制御式に構成してある。ローリングシリンダ38には複動型の油圧シリンダを採用してある。
図4及び図6に示すように、トラクタ1には電子制御ユニット(以下、ECUと略称する)40を搭載してある。ECU40は、CPUやEEPROM及びタイマなどを備えたマイクロコンピュータを利用して構成してある。
ECU40には、耕耘作業機の走行に関する制御を行なう走行制御手段40A、作業用の動力に関する制御を行なう作業動力制御手段40B、ロータリ耕耘装置3の昇降に関する制御を行なう昇降制御手段40C、及び、機体のローリングに関する制御を行なうローリング制御手段40D、などを備えてある。
図4に示すように、走行制御手段40Aには、搭乗運転部12に備えた主変速レバー41の操作位置を検出する主変速用のレバーセンサ42の出力、搭乗運転部12に備えた前後進切換レバー43の操作位置を検出する前後進切り換え用のレバーセンサ44の出力、搭乗運転部12に備えた走行用の選択スイッチ45の出力、ピットマンアーム(図示せず)の左右方向への揺動角度を旋回内側の前輪4L,4Rの舵角θsiとして検出する舵角センサ46の出力、及び、副変速装置16の出力回転数を検出する回転センサ47の出力、などを入力してある。
主変速レバー41は、揺動操作式で任意の操作位置に位置保持可能に構成してある。前後進切換レバー43は、揺動操作式で前進位置と中立位置と後進位置の3位置に位置保持可能に構成してある。
主変速用のレバーセンサ42と舵角センサ46には回転式のポテンショメータを採用してある。前後進切り換え用のレバーセンサ44は、前後進切換レバー43の前進位置への操作を検出するリミットスイッチ(図示せず)と、前後進切換レバー43の後進位置への操作を検出するリミットスイッチ(図示せず)により構成してある。選択スイッチ45にはモーメンタリスイッチを採用してある。回転センサ47には電磁ピックアップ式のものを採用してある。
走行制御手段40Aは、主変速用のレバーセンサ42の出力に基づいて、主変速装置14の変速段が、主変速レバー41の操作位置に対応した変速段になるように、主変速装置14に備えた主変速用の油圧機構48の作動を制御する。
図示は省略するが、主変速用の油圧機構48は、変速を円滑にする複数の主変速用の補助クラッチ、対応する主変速用の補助クラッチに対する作動油の流れを制御する複数の変速補助用の電磁制御弁、対応する主変速用のシフト部材を摺動操作する複数の主変速シリンダ、及び、対応する主変速シリンダに対する作動油の流れを制御する複数の主変速用の電磁制御弁、などにより構成してある。主変速用の補助クラッチには多板型の油圧クラッチを採用してある。主変速シリンダには複動型の油圧シリンダを採用してある。
図4に示すように、走行制御手段40Aは、前後進切り換え用のレバーセンサ44の出力に基づいて、前後進切換装置15の作動状態が、前後進切換レバー43の操作位置に対応した作動状態になるように、前後進切換装置15に備えた前後進切り換え用の油圧機構49の作動を制御する。
前後進切り換え用の油圧機構49は、前後進切り換え用のクラッチ50や、前後進切り換え用のクラッチ50に対する作動油の流れを制御する前後進切り換え用の電磁制御弁51などにより構成してある。前後進切り換え用のクラッチ50には多板型の油圧クラッチを採用してある。
図4及び図5に示すように、走行制御手段40Aは、走行用の選択スイッチ45の操作に基づいて、実行する走行用の制御モードを、2輪駆動モードと4輪駆動モードと前輪増速モードと制動前輪増速モードとに切り換える。又、装着する後輪5L,5Rに対応して予め記憶してある後輪5L,5Rの外径と回転センサ47の出力に基づいて機体の走行速度Vを演算する。つまり、走行制御手段40Aと回転センサ47により機体の走行速度Vを検出する車速検出手段52を構成してある。
2輪駆動モードでは、走行制御手段40Aは、舵角センサ46の出力や機体の走行速度Vに関係なく、前輪用の変速装置17が左右の前輪4L,4Rへの伝動を遮断する中立状態になるように、前輪用の変速装置17に備えた前輪変速用の油圧機構53の作動を制御する〔2輪駆動制御〕。これにより、トラクタ1の走行状態を2輪駆動状態にすることができる。
尚、前輪変速用の油圧機構53は、前輪変速用のクラッチ54や、前輪変速用のクラッチ54に対する作動油の流れを制御する前輪変速用の電磁制御弁55などにより構成してある。前輪変速用のクラッチ54には多板型の油圧クラッチを採用してある。
4輪駆動モードでは、走行制御手段40Aは、舵角センサ46の出力や機体の走行速度Vに関係なく、前輪用の変速装置17が等速伝動状態になるように前輪変速用の油圧機構53の作動を制御する〔4輪駆動制御〕。これにより、トラクタ1の走行状態を4輪駆動状態にすることができる。
尚、前輪用の変速装置17の等速伝動状態は、左右の前輪4L,4Rの周速が左右の後輪5L,5Rの周速と同じになるように左右の前輪4L,4Rを駆動する状態である。
前輪増速モードでは、走行制御手段40Aは、舵角センサ46の出力に基づいて旋回内側の前輪4L,4Rの舵角θsiを判別し、機体の走行速度Vを参照する。そして、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs(例えば30度)未満である場合は、機体の走行速度Vにかかわらず前述した4輪駆動制御を行ない、トラクタ1の走行状態を4輪駆動状態にする。又、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲(例えば0.2km/h以上で5.0km/h未満の範囲)外である場合にも、前述した4輪駆動制御を行ない、トラクタ1の走行状態を4輪駆動状態にする。そして、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲内である場合には、前輪用の変速装置17が前輪増速状態になるように前輪変速用の油圧機構53の作動を制御する〔前輪増速制御〕。これにより、トラクタ1の走行状態を前輪増速状態にすることができる。
尚、前輪用の変速装置17の前輪増速状態は、左右の前輪4L,4Rの周速が左右の後輪5L,5Rの周速の2倍又は約2倍になるように左右の前輪4L,4Rを駆動する伝動状態である。
つまり、前輪増速モードでは、機体の走行速度Vを設定範囲内に維持した状態で、旋回内側の前輪4L,4Rを設定角度θs以上に操舵することにより、4輪駆動状態の場合よりも小さい旋回半径で機体を旋回させることができる。
制動前輪増速モードにおいても、走行制御手段40Aは、旋回内側の前輪4L,4Rの舵角θsiを判別し、機体の走行速度Vを参照する。そして、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs未満である場合、及び、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲外である場合は、前述した前輪増速モードと同様に、4輪駆動制御を行なってトラクタ1の走行状態を4輪駆動状態にする。又、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲内の高速領域(例えば3.6km/h以上で5.0km/h未満の領域)である場合に、前述した前輪増速制御を行なってトラクタ1の走行状態を前輪増速状態にする。そして、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲内の低速領域(例えば0.2km/h以上で3.6km/h未満の領域)である場合に、前輪用の変速装置17が前輪増速状態になるように前輪変速用の油圧機構53の作動を制御し、かつ、旋回内側のサイドブレーキ24L,24Rが制動状態になるように制動用の油圧機構56の作動を制御する制動前輪増速制御を行なう。これにより、トラクタ1の走行状態を制動前輪増速状態にすることができる。
つまり、制動前輪増速モードでは、機体の走行速度Vを設定範囲内の高速領域内に維持した状態で、旋回内側の前輪4L,4Rを設定角度θs以上に操舵することにより、4輪駆動状態の場合よりも小さい旋回半径で機体を旋回させることができる。又、走行速度Vを設定範囲内の低速領域内に維持した状態で、旋回内側の前輪4L,4Rを設定角度θs以上に操舵することにより、前輪増速状態の場合よりも小さい旋回半径で機体を旋回させることができる。
尚、制動用の油圧機構56は、左右の制動用の連係機構26L,25Rにそれぞれ備えたブレーキシリンダ57L,57Rや、左右のブレーキシリンダ57L,57Rに対する作動油の流れを制御する制動用の電磁制御弁58などにより構成してある。左右のブレーキシリンダ57L,57Rには、伸長付勢用の圧縮バネ59L,59Rを備えた単動型の油圧シリンダを採用してある。
図4に示すように、作業動力制御手段40Bには、搭乗運転部12に備えたPTOレバー60の操作位置を検出する作業用のレバーセンサ61の出力、などを入力してある。PTOレバー60は、揺動操作式で任意の操作位置に位置保持可能に構成してある。作業用のレバーセンサ61には回転式のポテンショメータを採用してある。
作業動力制御手段40Bは、作業用のレバーセンサ61の出力に基づいて、作業用のクラッチ20の作動状態が、PTOレバー60の操作位置に対応した作動状態になるように、作業用のクラッチ20に対する作動油の流れを制御する作業クラッチ用の電磁制御弁62の作動を制御する。又、作業用の変速装置21の変速段及び正逆転状態が、PTOレバー60の操作位置に対応した変速段及び正逆転状態になるように、作業用の変速装置21に備えた作業変速用の油圧機構63の作動を制御する。
尚、作業用のクラッチ20には多板型の油圧クラッチを採用してある。図示は省略するが、作業変速用の油圧機構63は、作業変速用のシフト部材を摺動操作する作業変速用のシリンダや、作業変速用のシリンダに対する作動油の流れを制御する作業変速用の電磁制御弁などにより構成してある。作業変速用のシリンダには複動型の油圧シリンダを採用してある。
図6に示すように、昇降制御手段40Cには、搭乗運転部12に備えた高さ設定レバー64の操作位置を検出する高さ設定用のレバーセンサ65の出力、搭乗運転部12に備えた昇降指令レバー66の操作を検出する昇降指令用のレバーセンサ67の出力、搭乗運転部12に備えた上限設定ダイヤル68や耕深設定ダイヤル69の出力、リフトアーム33L,33Rの上下揺動角度を検出するアームセンサ70の出力、及び、ロータリ耕耘装置3の後部カバー31の上下揺動角度を検出するカバーセンサ71の出力、などを入力してある。
高さ設定レバー64は、揺動操作式で任意の操作位置に位置保持可能に構成してある。昇降指令レバー66は、揺動操作式で中立位置に自動復帰するように構成してある。高さ設定用のレバーセンサ65、上限設定ダイヤル68、耕深設定ダイヤル69、アームセンサ70、及び、カバーセンサ71には、回転式のポテンショメータを採用してある。昇降指令用のレバーセンサ67は、昇降指令レバー66の上昇位置への揺動操作を検出するリミットスイッチ(図示せず)と、昇降指令レバー66の下降位置への揺動操作を検出するリミットスイッチ(図示せず)により構成してある。
昇降制御手段40Cは、高さ設定用のレバーセンサ65の出力に基づいて高さ設定レバー64の操作を検知した場合に高さ制御を行なう。又、昇降指令用のレバーセンサ67の出力に基づいて、昇降指令レバー66の中立位置から上昇位置への揺動操作を検知した場合に上昇制御を行なう。逆に、昇降指令レバー66の中立位置から下降位置への揺動操作を検知した場合に下降制御を行なう。そして、高さ制御又は下降制御の実行中に、カバーセンサ71の出力に基づいて、ロータリ耕耘装置3の接地を検知した場合に、高さ制御又は下降制御から耕深制御に切り換える。
高さ制御では、アームセンサ70の出力が高さ設定用のレバーセンサ65の出力に対応する(高さ設定用のレバーセンサ65の出力の不感帯幅内に収まる)ように昇降用の駆動手段32の作動を制御する。そして、カバーセンサ71の出力に基づいてロータリ耕耘装置3の接地を検知すると、高さ制御から耕深制御に切り換わる。
つまり、高さ設定レバー64を操作することにより、ロータリ耕耘装置3を、高さ設定レバー64の操作位置に応じた任意の対車体高さに位置させることができる。そして、高さ設定レバー64を、ロータリ耕耘装置3が接地する操作位置まで操作することにより耕深制御を行わせることができる。
上昇制御では、高さ設定レバー64の操作位置にかかわらず、アームセンサ70の出力が上限設定ダイヤル68の出力に対応する(上限設定ダイヤル68の出力の不感帯幅内に収まる)ように昇降用の駆動手段32の作動を制御する。
つまり、昇降指令レバー66を上昇位置に揺動操作することにより、上限設定ダイヤル68により設定した上限位置までロータリ耕耘装置3を上昇させることができる。
下降制御では、アームセンサ70の出力が高さ設定用のレバーセンサ65の出力に対応する(高さ設定用のレバーセンサ65の出力の不感帯幅内に収まる)ように昇降用の駆動手段32の作動を制御する。そして、カバーセンサ71の出力に基づいてロータリ耕耘装置3の接地を検知すると、下降制御から耕深制御に切り換わる。
つまり、昇降指令レバー66を下降位置に揺動操作することにより、高さ設定レバー64により設定した高さまでロータリ耕耘装置3を下降させることができる。そして、高さ設定レバー64を、ロータリ耕耘装置3が接地する操作位置に操作しておくことにより、下降制御に続けて耕深制御を行わせることができる。
耕深制御では、カバーセンサ71の出力が耕深設定ダイヤル69の出力に対応する(耕深設定ダイヤル69の出力の不感帯幅内に収まる)ように昇降用の駆動手段32の作動を制御することにより、ロータリ耕耘装置3の耕耘深さを、耕深設定ダイヤル69により設定した制御目標耕深に維持する。
図6〜8に示すように、ローリング制御手段40Dには、搭乗運転部12に備えたローリング制御用の選択スイッチ72やロール角度設定ダイヤル73の出力、トラクタ1の前部側における左右中心位置に立設したステアリングポスト(図示せず)に取り付けたセンサユニット74の出力、及び、ローリングシリンダ38の長さを検出するストロークセンサ75の出力、などを入力してある。又、センサユニット74の出力に基づいてトラクタ1のロール角度を演算するロール角度演算手段40Da、ロール角度設定ダイヤル73の出力やロール角度演算手段40Daの出力などに基づいてローリングシリンダ38の制御目標長さを演算する目標長さ演算手段40Db、及び、ローリング用の駆動手段36の作動を制御する作動制御手段40Dc、などを備えてある。
センサユニット74は、ECU40にCAN(Controller Area Network)通信によって相互通信可能に接続してある。そして、センサユニット74とロール角度演算手段40Daにより、トラクタ1のロール角度を検出するロール角度検出手段76を構成してある。
ローリング制御用の選択スイッチ72にはモーメンタリスイッチを採用してある。ロール角度設定ダイヤル73には回転式のポテンショメータを採用してある。ストロークセンサ75には摺動式のポテンショメータを採用してある。
図6及び図7に示すように、ローリング制御手段40Dは、ローリング制御用の選択スイッチ72の操作に基づいて、実行するローリング用の制御モードを、水平圃場においてロータリ耕耘装置3を任意のロール角度に維持する水平地用のローリング制御と、傾斜圃場での等高線に沿った作業走行時においてロータリ耕耘装置3を任意のロール角度に維持する傾斜地用のローリング制御とに切り換える。
水平地用のローリング制御では、センサユニット74の出力に基づいてロール角度演算手段40Daがトラクタ1のロール角度を演算し、この演算値と、ロール角度設定ダイヤル73の出力と、トラクタ1に対するロータリ耕耘装置3のロール角度とローリングシリンダ38の長さとを対応させたローリング制御用の相関関係データに基づいて、目標長さ演算手段40Dbが、ロータリ耕耘装置3のロール角度をロール角度設定ダイヤル73により設定した制御目標ロール角度に維持するのに必要なローリングシリンダ38の制御目標長さを演算する。そして、この目標長さ演算手段40Dbの出力とストロークセンサ75の出力に基づいて、作動制御手段40Dcが、ローリングシリンダ38の長さが制御目標長さに達する(制御目標長さの不感帯幅内に収まる)ようにローリング用の駆動手段36の作動を制御する。
これにより、水平圃場での作業走行時には、トラクタ1のローリングにかかわらず、ロータリ耕耘装置3のロール角度をロール角度設定ダイヤル73により設定した制御目標ロール角度に維持することができ、耕深設定ダイヤル57により設定した耕耘深さで圃場を耕すことができる。
傾斜地用のローリング制御では、水平地用のローリング制御の場合と同様の制御作動を行ないながら、谷側に位置する前輪4L,4Rと後輪5L,5Rの沈下量や凹み量などを考慮して設定した補正値に基づいて、ロール角度設定ダイヤル73が出力するロータリ耕耘装置3の制御目標ロール角度を補正する。
これにより、傾斜圃場において耕耘作業機を等高線に沿って走行させる作業走行時には、谷側車輪4L,4R,5L,5Rの沈下量や凹み量などを考慮した好適なローリング制御を行なうことができる。その結果、傾斜圃場での作業走行時においても、トラクタ1のローリングにかかわらず耕深設定ダイヤル57により設定した耕耘深さで圃場を耕すことができる。
図7及び図8に示すように、センサユニット74には、加速度検出用のセンサ素子からなる静電容量方式の2軸の加速度センサ(ロール角度検出用のセンサの一例)77や、角速度検出用のセンサ素子からなる振動方式の角速度センサ78などを備えてある。そして、センサユニット74のステアリングポストに対する取り付け姿勢を、加速度センサ77がトラクタ1の左右方向(Y軸方向)と上下方向(Z軸方向)の動的加速度に反応し、かつ、角速度センサ77がロール方向の角速度に反応する姿勢に設定してある。
このようにセンサユニット74の取り付け姿勢を設定することにより、機体がローリングする場合には、加速度センサ77がトラクタ1のロール角度に応じて重力加速度に反応し、加速度センサ77の重力加速度に対する出力がトラクタ1のロール角度に応じて変化する。又、角速度センサ78が機体のロール方向の角速度を検出する。
又、前述したように、センサユニット74をトラクタ1の前部側に立設したステアリングポストに取り付けたことにより、ロータリ耕耘装置3から比較的に離れた位置にセンサユニット74が位置するようになっている。これにより、耕耘作業時の振動が加速度センサ77や角速度センサ78の出力に影響し難くなっており、耕耘作業時の振動に起因した加速度センサ77及び角速度センサ78の検出精度の低下を防止することができる。
つまり、加速度センサ77の重力加速度に対する出力からトラクタ1のロール角度を精度良く求めることができる。又、角速度センサ78が出力する角速度からもトラクタ1のロール角度を精度良く求めることができる。
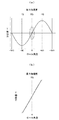
図9の(a)に示すように、加速度センサ77の出力のうちのY軸出力は、機体の左右方向に加速度が働いていない状態で機体がローリングすると、ロール角度に対する波形が、ロール角度の0°(水平)を重力加速度の0Gとする正弦曲線を描くようになる。そこで、ロール角度検出手段76では、加速度センサ77のY軸出力をトラクタ1のロール角度の検出に利用してある。
図8に示すように、ロール角度演算手段40Daには、加速度センサ77の出力を平滑化する平滑化手段40a、平滑化した加速度センサ77の出力をトラクタ1のロール角度に換算する換算手段40b、角速度センサ78の零点(基準電圧)を補正する零点補正手段40c、角速度センサ78の出力からトラクタ1のロール角度を求める積分手段40d、及び、換算手段40bの出力により積分手段40dの出力を補正するロール角度補正手段40e、などを備えてある。
平滑化手段40aは、ロール角度演算手段40Daが設定時間(例えば10ms)ごとに取り込んだ加速度センサ77のY軸出力に対してローパスフィルタ処理を行ない、この処理で得た値に対して所定個数の移動平均処理を行なう。これにより、加速度センサ77のY軸出力を安定させることができる。
換算手段40bは、加速度センサ77のY軸出力とトラクタ1のロール角度との関係を示す正弦曲線のうち、トラクタ1のロール角度の検出に関係する0°を中心にした所定範囲(例えば±15°の範囲)の曲線部分を直線近似して求めた一次関数に基づいて、加速度センサ77のY軸出力をトラクタ1のロール角度に換算する〔図9の(b)参照〕。これにより、三角関数を用いて加速度センサ77の出力をトラクタ1のロール角度に換算する場合に比較して、換算処理を単純化することができ、処理速度を向上させることができる。
零点補正手段40cは、ロール角度演算手段40Daが設定時間(例えば10ms)ごとに取り込んだ角速度センサ78の出力に対してローパスフィルタ処理を行ない、この処理で得た低周波数成分を角速度センサ78の出力から減算する減算処理を行なうことにより角速度センサ78の出力を適正にする。
積分手段40dは、零点補正後の角速度センサ78の出力を積分することにより、角速度センサ78の出力からトラクタ1のロール角度を求める。
ロール角度補正手段40eは、換算手段40bが出力する加速度センサ77のY軸出力から求めたトラクタ1のロール角度により、積分手段40dが出力する角速度センサ78の出力から求めたトラクタ1のロール角度を補正する。
つまり、応答性に優れる角速度センサ78の出力から得たトラクタ1のロール角度を、精度に優れる加速度センサ77のY軸出力から得たトラクタ1のロール角度で補正することにより、トラクタ1のロール角度を高い精度で応答性良く検出することができる。
ロール角度演算手段40Daには、平滑化手段40aの移動平均処理における時定数を、走行制御手段40Aが演算した機体の走行速度Vに比例して大きくし、所定の係数を掛けることにより、予め設定した上限までの範囲内で調節する時定数調節手段40fを備えてある。
これにより、加速度センサ77におけるY軸出力の単位時間当たりでの変動が少なくなる低速走行時には、平滑化処理での時定数を小さくして処理速度の向上を図りながら、加速度センサ77のY軸出力を安定させることができる。又、加速度センサ77におけるY軸出力の単位時間当たりでの変動が多くなる高速走行時には、平滑化処理での時定数を大きくすることにより、加速度センサ77のY軸出力を安定させることができる。
ところで、加速度センサ77のY軸出力をトラクタ1のロール角度の検出に利用すると、機体の旋回走行時に発生する遠心力Fに加速度センサ77が反応することにより、そのときの遠心力Fを外乱値として加速度センサ77のY軸出力に含むことになる。
そのため、代掻き作業などのように機体の旋回走行中も作業を継続して行う場合には、旋回走行中のローリング制御を精度良く行なえるようにする上において、加速度センサ77のY軸出力から旋回走行中に発生する遠心力Fを取り除く必要がある。
そこで、図8に示すように、ロール角度演算手段40Daには、機体の旋回走行時に加速度センサ77に働く遠心力Fを演算する遠心力演算手段40gと、遠心力演算手段40gの出力に基づいて加速度センサ77のY軸出力を補正する補正手段40hを備えてある。
又、図3に示すように、トラクタ1は、アッカーマン・ジャントー方式に基づいて、旋回走行時には、旋回内側の前輪4L,4Rの舵角θsiが旋回外側の前輪4L,4Rの舵角θsoよりも大きくなって、各車輪4L,4R,5L,5Rの旋回中心が固定車軸である後車軸79の延長線上の一点に収束するように構成してある。これにより、トラクタ1の軸間距離Lと車輪間隔Tと旋回内側の前輪4L,4Rの舵角θsiとから、機体の旋回半径Rを演算するための数式である、R=L/tanθsi+T/2、を導き出すことができる。
図8に示すように、遠心力演算手段40gには、機体の旋回走行時に加速度センサ77に働く基本遠心力Fsを演算する基本遠心力演算手段40gaを備えてある。基本遠心力演算手段40gaは、走行制御手段40Aを介した舵角センサ46の出力に基づいて機体の旋回を検知した場合に、このトラクタ1の設計指標をアッカーマン・ジャントー方式とすることによって得た上記の機体旋回半径演算用の数式と、舵角センサ46の出力に基づいて、旋回走行時の機体の旋回半径Rを演算する。そして、この機体の旋回半径Rと、走行制御手段40Aが演算した機体の走行速度Vと、これらから機体の旋回角速度ωを演算するための数式である、ω=V/R、に基づいて機体の旋回角速度ωを演算する。
又、このトラクタ1では、前述したように加速度センサ77をステアリングポストに取り付けることから、演算した機体の旋回半径Rと、加速度センサ77の後車軸79からの離間距離Lsと、これらから加速度センサ77の旋回半径Rsを演算するための数式である、Rs=√(R^2+Ls^2)、に基づいて、加速度センサ77の旋回半径Rsを演算する。そして、この加速度センサ77の旋回半径Rsと、機体の旋回角速度ωと、これらから加速度センサ77に働く基本遠心力Fsを演算するための数式である、Fs=Rs・ω^2、に基づいて基本遠心力Fsを演算する。
しかしながら、上記の演算では、実走行時に発生する各車輪4L,4R,5L,5Rのスリップなどに起因した誤差を考慮することができない。そこで、遠心力演算手段40gには、基本遠心力演算手段40gaの出力を補正する第1遠心力補正手段40gbを備えてある。第1遠心力補正手段40gbには、圃場での試験走行において実測した加速度センサ77に働く実遠心力と、このときに演算した算出遠心力との比を、その誤差を補正するための補正係数K1として備えてある。そして、第1遠心力補正手段40gbは、この補正係数K1を基本遠心力演算手段40gaの出力に乗算することにより、基本遠心力演算手段40gaの出力を、実走行時に発生する各車輪4L,4R,5L,5Rのスリップなどに起因した誤差を考慮した適正な値に補正する。
又、このトラクタ1においては、前述したように、旋回走行時の走行状態として2輪駆動状態と4輪駆動状態と前輪増速状態と制動前輪増速状態とがある。これらの走行状態では、走行制御手段40Aが演算した機体の走行速度Vや舵角センサ46が出力する旋回内側の前輪4L,4Rの舵角θsiが同じであっても機体の旋回半径Rが異なることになる。例えば、左右の後輪5L,5Rのみを駆動する2輪駆動状態での機体の旋回半径Rを基準にした場合、左右の前輪4L,4Rの周速が左右の後輪5L,5Rの周速と同じになるように左右の前輪4L,4Rを駆動する4輪駆動状態では機体の旋回半径Rが大きくなる。又、左右の前輪4L,4Rの周速が左右の後輪5L,5Rの周速よりも速くなるように左右の前輪4L,4Rを駆動する前輪増速状態では機体の旋回半径Rが小さくなる。更に、この前輪増速状態で旋回内側の後輪5L,5Rを制動する制動前輪増速状態では機体の旋回半径Rが更に小さくなる。つまり、上記の演算及び補正では、旋回走行時の走行状態の違いに起因して発生する誤差を考慮することができない。
そこで、遠心力演算手段40gには、旋回走行時の走行状態に基づいて基本遠心力演算手段40gaの出力を補正する第2遠心力補正手段40gcを備えてある。第2遠心力補正手段40gcには、旋回走行時の各走行状態に応じて理論的に推定した値、又は、圃場での試験走行において実測した各走行状態での加速度センサ77に働く実遠心力と、このときに各走行状態に対応して演算した算出遠心力との比を、旋回走行時の走行状態の違いに起因して発生する誤差を補正するための補正係数K2a〜K2dとして備えてある。そして、第2遠心力補正手段40gcは、走行制御手段40Aが出力する走行用の選択スイッチ45により選択した走行用の制御モードと、走行制御手段40Aを介した舵角センサ46の出力θsiと、走行制御手段40Aが演算した機体の走行速度Vに基づいて、旋回走行時の走行状態を判別し、その走行状態に応じた補正係数K2a〜K2dを、第1遠心力補正手段40gbの出力に乗算することにより、基本遠心力演算手段40gaの出力を、旋回走行時の走行状態の違いに起因して発生する誤差を考慮した適正な値に補正する。
尚、旋回走行時における各走行状態での機体の旋回半径Rの関係が前述した通りであることから、各走行状態での補正係数K2a〜K2dの関係は、K2b(4輪駆動状態での補正係数)<K2a(2輪駆動状態での補正係数)<K2c(前輪増速状態での補正係数)<K2d(制動前輪増速状態での補正係数)となる。具体的には、例えば、2輪駆動状態での補正係数K2aを「1」とした場合、4輪駆動状態での補正係数K2bを「0.7」、前輪増速状態での補正係数K2cを「1.5」、制動前輪増速状態での補正係数K2d=「1.8」とすることが考えられる。
補正手段40hは、上記の補正により得た予想率の高い遠心力Fに対して、加速度センサ77の出力に対応させるための換算処理を行なった後、換算処理後の遠心力Fを加速度センサ77の出力から減算することにより、加速度センサ77の出力を、そのときの外乱値である遠心力Fを取り除いた、旋回走行時のロール角度の検出に適した値に補正する。
これにより、旋回走行時に発生する遠心力Fに起因したロール角度検出手段76におけるロール角度の検出精度の低下を防止することができ、検出精度が低下したロール角度検出手段76の出力に基づいて精度の低いローリング制御が行われることを防止することができる。
ところで、走行用の制御モードとして前輪増速モード又は制動前輪増速モードを選択した場合には、旋回走行中にトラクタ1の走行状態が切り換わるときの前輪4L,4Rの増減速や旋回内側の後輪5L,5Rに対する制動や制動解除によって発生する加速度に加速度センサ77が反応することにより、そのときの加速度を外乱値として加速度センサ77のY軸出力に含むことになる。
そのため、代掻き作業などのように機体の旋回走行中も作業を継続して行う場合には、旋回走行中のローリング制御を精度良く行なえるようにする上において、加速度センサ77のY軸出力に影響する旋回走行中の加速度に起因したロール角度検出手段76におけるロール角度の検出精度の低下を防止する必要がある。
そこで、図7及び図10に示すように、旋回走行中に走行制御手段40Aが出力する走行状態の切り換え指令をロール角度演算手段40Daに入力し、ロール角度演算手段40Daが、この入力に基づいてトラクタ1の走行状態の切り換えを検知した場合には、その切り換え指令に基づく走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間(例えば0.5秒)の間は、加速度センサ77及び角速度センサ78の出力の取り込みを中断して、それらの出力に基づくトラクタ1のロール角度の演算を中断するとともに、走行状態の切り換え開始直前の加速度センサ77と角速度センサ78の出力に基づく演算で得たトラクタ1のロール角度を出力するように構成してある。
ロール角度演算手段40Daに入力する走行状態の切り換え指令とは、トラクタ1の走行状態を4輪駆動状態から前輪増速状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪増速指令、トラクタ1の走行状態を前輪増速状態から4輪駆動状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪減速指令、トラクタ1の走行状態を4輪駆動状態から制動前輪増速状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪増速指令又は制動用の電磁制御弁58に出力する制動指令、トラクタ1の走行状態を制動前輪増速状態から4輪駆動状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪減速指令又は制動用の電磁制御弁58に出力する制動解除指令、トラクタ1の走行状態を前輪増速状態から制動前輪増速状態に切り換えるときに走行制御手段40Aが制動用の電磁制御弁58に出力する制動指令、及び、トラクタ1の走行状態を制動前輪増速状態から前輪増速状態に切り換えるときに走行制御手段40Aが制動用の電磁制御弁58に出力する制動解除指令であり、ロール角度演算手段40Daは、これらの指令に基づいて旋回走行中の走行状態の切り換えを検知する。
つまり、走行用の制御モードとして前輪増速モード又は制動前輪増速モードを選択した場合において、前述した旋回走行中の走行状態の切り換えによって加速度が発生している間は、ロール角度演算手段40Daが、加速度センサ77及び角速度センサ78の出力に基づくトラクタ1のロール角度の演算を中断することにより、旋回走行時の走行状態の切り換えにより発生する加速度を含んだ加速度センサ77のY軸出力に基づいてトラクタ1のロール角度を演算することに起因した、ロール角度演算手段40Daが演算するトラクタ1のロール角度の信頼性の低下を防止することができ、ロール角度検出手段76におけるロール角度の検出精度の低下を防止することができる。
そして、旋回走行中の走行状態の切り換えによって加速度が発生している間は、ロール角度演算手段40Daが、その出力を走行状態の切り換え開始直前の演算で得た値(トラクタ1のロール角度)に固定することになり、ローリング制御手段40Dが、その固定値に基づいてローリング制御を行うようになることから、旋回走行中の走行状態の切り換えにより発生する加速度に起因して検出精度が低下したロール角度検出手段76の出力に基づいて精度の低いローリング制御が行われることを防止することができる。
以下、図10のフローチャートに基づいて第1実施形態でのロール角度演算処理の流れを簡単に説明する。
先ず、車速検出手段52及びカバーセンサ71の出力に基づいて、ロータリ耕耘装置3の後部カバー31が接地している作業走行状態か否かを判別する〔#1〕。
作業走行状態である場合は、車速検出手段52の出力に基づいて平滑化処理(移動平均処理)の時定数を調節し〔#2〕、加速度センサ77及び角速度センサ78の出力を逐次取り込み〔#3〕、角速度センサ78の出力に対する零点補正処理と積分処理を行なう〔#4、#5〕。
作業走行状態でない場合は作業走行状態に切り換わるまで待機する。
次に、舵角センサ46の出力に基づいて旋回走行状態か否かを判別する〔#6〕。
旋回走行状態でない場合は、加速度センサ77の出力に対する平滑化処理と換算処理を行ない〔#7、#8〕、#5の積分処理で得たロール角度を#8の換算処理で得たロール角度により補正するロール角度補正処理を行い〔#9〕、これらの処理で得た最新のトラクタ1のロール角度を出力する〔#10〕。
旋回走行状態である場合は、カバーセンサ71の出力に基づいて、ロータリ耕耘装置3が浮上する作業の中断状態か否かを判別する〔#11〕。
作業の中断状態である場合は、加速度センサ77及び角速度センサ78の出力を取り込まない取込中断処理を行い〔#12〕、再び作業走行状態に切り換わるまでの間、加速度センサ77及び角速度センサ78の出力に基づくトラクタ1のロール角度の演算を中断し〔#13〕、トラクタ1のロール角度の出力を中断する〔#14〕。
作業の中断状態でない場合は、舵角センサ46の出力や車速検出手段52の出力などに基づいて、機体の旋回走行時に加速度センサ77に働く遠心力Fを演算する遠心力演算処理を行ない〔#15〕、この遠心力演算処理で得た遠心力を加速度センサ77の出力から減算する補正処理を行ない〔#16〕、走行制御手段40Aの出力に基づいて走行制御手段40Aが走行状態の切り換えを指令したか否かを判別する〔#17〕。
走行制御手段40Aが走行状態の切り換えを指令していない場合は#7に進み、#16の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
走行制御手段40Aが走行状態の切り換えを指令した場合は、加速度センサ77及び角速度センサ78の出力を取り込まない取込中断処理を行い〔#18〕、それらの出力に基づくトラクタ1のロール角度の演算を中断し〔#19〕、走行状態の切り換え開始直前の加速度センサ77と角速度センサ78の出力に基づく演算で得たトラクタ1のロール角度を出力する出力固定処理を行ない〔#20〕、タイマの出力に基づいて、走行状態の切り換えに要する設定時間が経過したか否かを判別する〔#21〕。
設定時間が経過していない間は出力固定処理を継続し、設定時間が経過した場合は出力固定処理からロール角度演算処理に戻る。
つまり、この構成においては、舵角センサ46が機体の旋回に関する情報を出力する旋回情報出力手段Aとして機能する。又、走行制御手段40Aとタイマが機体の変速に関する情報を出力する変速情報出力手段Bとして機能する。そして、舵角センサ46が出力する前輪4L,4Rの舵角が機体の旋回に関する情報であり、走行制御手段40Aが出力する走行状態の切り換え指令とタイマが出力する計時情報が機体の変速に関する情報である。
ローリング制御手段40Dは、ECU40とセンサユニット74とをCAN通信するように構成したことにより、検出精度の向上や省線化などを図りながらも、センサユニット74の故障情報などを受け取ることができ、加速度センサ77及び角速度センサ78の出力異常などを検知することができる。そして、ローリング制御の実行中に加速度センサ77の出力異常を検知した場合には、ローリング制御を終了するとともに搭乗運転部12に備えた警報ランプ(図示せず)又は液晶表示部(図示せず)などを作動させて操縦者に報知する。又、ローリング制御の実行中に角速度センサ78の出力異常を検知した場合には、加速度センサ77の出力のみに基づいてローリング制御を行うとともに搭乗運転部12に備えた警報ランプ又は液晶表示部などを作動させて操縦者に報知する。
つまり、加速度センサ77及び角速度センサ78の故障などを操縦者に報知することができるとともに、角速度センサ78に異常が生じた場合であっても、トラクタ1のローリングにかかわらず、ロータリ耕耘装置3のロール角度をロール角度設定ダイヤル73により設定した制御目標ロール角度に維持することができ、作業を良好に継続することができる。
又、CAN通信により、センサユニット74にはバッテリ電圧をそのまま使用することができる。その結果、ECU40により生成した電圧を使用する場合に比較して、ECU40の低消費電流化やセンサユニット74の取り扱い性の向上を図ることができる。
尚、この実施形態においては、舵角センサ46の出力をローリング制御手段40Dに走行制御手段40Aを介して入力するように構成したが、舵角センサ46の出力をローリング制御手段40Dに直接入力するように構成してもよい。
〔第2実施形態〕
以下、本発明を実施するための形態の一例として、本発明に係る作業機のロール角度検出構造を、作業機の一例である耕耘作業機に適用した第2実施形態を図面に基づいて説明する。
尚、この第2実施形態は、ロール角度演算手段40Daの構成とロール角度演算手段40Daによるロール角度の演算方法が前述した第1実施形態と異なることから、以下、ロール角度演算手段40Daの構成とロール角度演算手段40Daによるロール角度の演算方法を図面に基づいて説明する。
図11に示すように、ロール角度演算手段40Daには、加速度センサ77の出力を平滑化する平滑化手段40a、平滑化した加速度センサ77の出力をトラクタ1のロール角度に換算する換算手段40b、角速度センサ78の零点(基準電圧)を補正する零点補正手段40c、角速度センサ78の出力からトラクタ1のロール角度を求める積分手段40d、換算手段40bの出力により積分手段40dの出力を補正するロール角度補正手段40e、平滑化手段40aの移動平均処理における時定数を、走行制御手段40Aが演算した機体の走行速度Vに比例して大きくし、所定の係数を掛けることにより、予め設定した上限までの範囲内で調節する時定数調節手段40f、機体の旋回走行時に加速度センサ77に働く遠心力を演算する遠心力演算手段40g、及び、遠心力演算手段40gの出力に基づいて加速度センサ77のY軸出力を補正する補正手段40h、に加えて、機体の旋回走行中における走行状態の切り換え時(変速時の一例)に加速度センサ77に働く加速度を演算する加速度演算手段40iを備えてある。
遠心力演算手段40gには、機体の旋回走行時に加速度センサ77に働く基本遠心力を演算する基本遠心力演算手段40ga、基本遠心力演算手段40gaの出力を実走行時に発生する各車輪4L,4R,5L,5Rのスリップなどに起因した誤差を考慮した適正な値に補正する第1遠心力補正手段40gb、及び、旋回走行時の走行状態に基づいて基本遠心力演算手段40gaの出力を補正する第2遠心力補正手段40gc、を備えてある。
補正手段40hは、上記の補正により得た予想率の高い遠心力に対して、加速度センサ77の出力に対応させるための換算処理を行なった後、換算処理後の遠心力を加速度センサ77の出力から減算することにより、加速度センサ77の出力を、そのときの外乱値である遠心力を取り除いた、旋回走行時のロール角度の検出に適した値に補正する。
これにより、旋回走行時に発生する遠心力に起因したロール角度検出手段76におけるロール角度の検出精度の低下を防止することができる。
加速度演算手段40iには、機体の旋回走行中における走行状態の切り換え時に加速度センサ77に働く基本加速度を演算する基本加速度演算手段40iaと、基本加速度演算手段40iaの出力を、実走行時に発生する各車輪4L,4R,5L,5Rのスリップなどに起因した誤差を考慮した適正な値に補正する加速度補正手段40ibを備えてある。
基本加速度演算手段40iaには、旋回走行中に走行制御手段40Aが出力する走行状態の切り換え指令を入力してある。そして、基本加速度演算手段40iaは、その入力に基づいてトラクタ1の走行状態の切り換えを検知した場合には、その切り換え指令に基づく走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間(例えば0.5秒)の間、走行状態の切り換えにより発生する加速度センサ77に働く基本加速度を演算する。
加速度補正手段40ibには、圃場での試験走行で実測した実加速度と、そのときに演算した算出加速度との比を、その誤差を補正するための補正係数K3として備えてある。そして、加速度補正手段40ibは、この補正係数K3を基本加速度演算手段40iaの出力に乗算することにより、基本加速度演算手段40iaの出力を、実走行時に発生する各車輪4L,4R,5L,5Rのスリップなどに起因した誤差を考慮した適正な値に補正する。そして、補正後の予想率の高い加速度を補正手段40hに出力する。
補正手段40hは、加速度演算手段40iが出力する予想率の高い加速度に対して、加速度センサ77の出力に対応させるための換算処理を行なった後、換算処理後の加速度を、遠心力を取り除いた後の加速度センサ77の出力から加減算することにより、加速度センサ77の出力を、そのときの外乱値である遠心力と加速度を取り除いた、旋回走行時のロール角度の検出に適した値に補正する。
つまり、走行用の制御モードとして前輪増速モード又は制動前輪増速モードを選択した場合において、前述した旋回走行中の走行状態の切り換えによって加速度が発生している間は、そのときの加速度を加速度演算手段40iが演算し、この演算により得た加速度に基づいて補正手段40hが加速度センサ77のY軸出力を補正し、この補正後の加速度センサ77のY軸出力から得たトラクタ1のロール角度に基づいてロール角度補正手段40eが角速度センサ78の出力から得たトラクタ1のロール角度を補正し、この補正後のトラクタ1のロール角度に基づいてローリング制御手段40Dがローリング制御を行うようになる。
これにより、旋回走行時の走行状態の切り換えにより発生する加速度を含んだ加速度センサ77のY軸出力から得たトラクタ1のロール角度に基づいて、ロール角度補正手段40eが角速度センサ78の出力から得たトラクタ1のロール角度を補正することに起因した、ロール角度演算手段40Daが演算するトラクタ1のロール角度の信頼性の低下を防止することができ、ロール角度検出手段76におけるロール角度の検出精度の低下を防止することができ、結果、旋回走行中の走行状態の切り換えにより発生する加速度に起因して検出精度が低下したロール角度検出手段76の出力に基づいて精度の低いローリング制御が行われることを防止することができる。
以下、図12のフローチャートに基づいて第2実施形態でのロール角度演算処理の流れを簡単に説明する。
先ず、車速検出手段52及びカバーセンサ71の出力に基づいて、ロータリ耕耘装置3の後部カバー31が接地している作業走行状態か否かを判別する〔#1〕。
作業走行状態である場合は、車速検出手段52の出力に基づいて平滑化処理(移動平均処理)の時定数を調節し〔#2〕、加速度センサ77及び角速度センサ78の出力を逐次取り込み〔#3〕、角速度センサ78の出力に対する零点補正処理と積分処理を行なう〔#4、#5〕。
作業走行状態でない場合は作業走行状態に切り換わるまで待機する。
次に、舵角センサ46の出力に基づいて旋回走行状態か否かを判別する〔#6〕。
旋回走行状態でない場合は、加速度センサ77の出力に対する平滑化処理と換算処理を行ない〔#7、#8〕、#5の積分処理で得たロール角度を#8の換算処理で得たロール角度により補正するロール角度補正処理を行い〔#9〕、これらの処理で得たトラクタ1のロール角度を出力する〔#10〕。
旋回走行状態である場合は、カバーセンサ71の出力に基づいて、ロータリ耕耘装置3が浮上する作業の中断状態か否かを判別する〔#11〕。
作業の中断状態である場合は、加速度センサ77及び角速度センサ78の出力を取り込まない取込中断処理を行い〔#12〕、再び作業走行状態に切り換わるまでの間、加速度センサ77及び角速度センサ78の出力に基づくトラクタ1のロール角度の演算を中断し〔#13〕、トラクタ1のロール角度の出力を中断する〔#14〕。
作業の中断状態でない場合は、舵角センサ46の出力や車速検出手段52の出力などに基づいて、機体の旋回走行時に加速度センサ77に働く遠心力Fを演算する遠心力演算処理を行ない〔#15〕、この遠心力演算処理で得た遠心力を加速度センサ77の出力から減算する補正処理を行ない〔#16〕、走行制御手段40Aの出力に基づいて走行制御手段40Aが走行状態の切り換えを指令したか否かを判別する〔#17〕。
走行制御手段40Aが走行状態の切り換えを指令していない場合は#7に進み、#16の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
走行制御手段40Aが走行状態の切り換えを指令した場合は、タイマの出力に基づいて走行状態の切り換えに要する設定時間が経過したか否かを判別する〔#18〕。
設定時間が経過していない場合は、旋回走行中の走行状態の切り換え時に加速度センサ77に働く加速度を演算する加速度演算処理を行ない〔#19〕、この加速度演算処理で得た加速度を#16で補正した後の加速度センサ77の出力に加減算する補正処理を行ない〔#20〕、#7に進むことにより、#20の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
設定時間が経過した場合は#7に進むことにより、#16での補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
〔第3実施形態〕
以下、本発明を実施するための形態の一例として、本発明に係る作業機のロール角度検出構造を、作業機の一例である耕耘作業機に適用した第3実施形態を図面に基づいて説明する。
尚、この第3実施形態は、旋回走行中にトラクタ1の走行状態の切り換えを検知した後のロール角度演算手段40Daでの処理が前述した第2実施形態と異なることから、以下、旋回走行中にトラクタ1の走行状態の切り換えを検知した後のロール角度演算手段40Daでの処理を図面に基づいて説明する。
図13に示すように、ロール角度演算手段40Daは、旋回走行中に走行制御手段40Aが出力する走行状態の切り換え指令に基づいてトラクタ1の走行状態の切り換えを検知した場合には、その切り換え指令に基づく走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間(例えば0.5秒)の間は、走行状態の切り換え開始直前の加速度センサ77と角速度センサ78の出力に基づく演算で得た値(トラクタ1のロール角度)を出力する出力固定処理を行なう。又、その一方で、遠心力演算手段40gにより、旋回走行時に加速度センサ77に働く遠心力を演算し、加速度演算手段40iにより、旋回走行中の走行状態の切り換え時に加速度センサ77に働く加速度を演算し、補正手段40hにより、加速度センサ77の出力を演算した遠心力と加速度に基づいて補正し、平滑化手段40aにより、その補正後の加速度センサ77の出力に基づく平滑化処理を行う。
つまり、走行用の制御モードとして前輪増速モード又は制動前輪増速モードを選択した場合において、前述した旋回走行中の走行状態の切り換えによって加速度が発生している間は、ロール角度演算手段40Daが、その出力を走行状態の切り換え開始直前の演算で得た値(トラクタ1のロール角度)に固定することになり、これにより、変速情報出力手段Bとして機能する走行制御手段40Aの出力が遅れて、加速度が発生するタイミングと、ロール角度演算手段40Daが加速度センサ77の出力を補正するタイミングとがずれることなどに起因した、ロール角度演算手段40Daが演算するトラクタ1のロール角度の信頼性の低下を防止することができ、ロール角度検出手段76におけるロール角度の検出精度の低下を防止することができる。
又、その固定値に基づいてローリング制御手段40Dがローリング制御を行うことから、走行制御手段40Aの出力の遅れなどに起因して検出精度が低下したロール角度検出手段76の出力に基づいて精度の低いローリング制御が行われることを防止することができる。
しかも、ロール角度演算手段40Daが、旋回走行中に走行状態の切り換えに要する設定時間の経過を検知した場合には、旋回走行により発生する遠心力や旋回走行中の走行状態の切り換えにより発生する加速度を取り除いた後の加速度センサ77の出力を均して安定させた値に基づいてトラクタ1のロール角度を演算することになる。
これにより、旋回走行中の走行状態の切り換えに要する設定時間が経過した後にロール角度演算手段40Daが演算するトラクタ1のロール角度を、実際のトラクタ1のロール角度に即した安定した値にすることができ、演算したトラクタ1のロール角度に基づくローリング制御を良好に行なわせることができる。
以下、図13のフローチャートに基づいて第3実施形態でのロール角度演算処理の流れを簡単に説明する。
先ず、車速検出手段52及びカバーセンサ71の出力に基づいて、ロータリ耕耘装置3の後部カバー31が接地している作業走行状態か否かを判別する〔#1〕。
作業走行状態である場合は、車速検出手段52の出力に基づいて平滑化処理(移動平均処理)の時定数を調節し〔#2〕、加速度センサ77及び角速度センサ78の出力を逐次取り込み〔#3〕、角速度センサ78の出力に対する零点補正処理と積分処理を行なう〔#4、#5〕。
作業走行状態でない場合は作業走行状態に切り換わるまで待機する。
次に、舵角センサ46の出力に基づいて旋回走行状態か否かを判別する〔#6〕。
旋回走行状態でない場合は、加速度センサ77の出力に対する平滑化処理と換算処理を行ない〔#7、#8〕、#5の積分処理で得たロール角度を#8の換算処理で得たロール角度により補正するロール角度補正処理を行う〔#9〕。
そして、走行状態の切り換え開始直前の加速度センサ77と角速度センサ78の出力に基づく演算で得た値(トラクタ1のロール角度)を出力する出力固定処理を行なっているか否かを判別し〔#10〕、出力固定処理を行なっていない場合は、上記の処理で得た最新のトラクタ1のロール角度を出力し〔#11〕、出力固定処理を行なっている場合は、上記の処理で得た最新のトラクタ1のロール角度の出力を保留する。
#6での判別結果が旋回走行状態である場合は、カバーセンサ71の出力に基づいて、ロータリ耕耘装置3が浮上する作業の中断状態か否かを判別する〔#12〕。
作業の中断状態である場合は、加速度センサ77及び角速度センサ78の出力を取り込まない取込中断処理を行い〔#13〕、再び作業走行状態に切り換わるまでの間、加速度センサ77及び角速度センサ78の出力に基づくトラクタ1のロール角度の演算を中断し〔#14〕、トラクタ1のロール角度の出力を中断する〔#15〕。
作業の中断状態でない場合は、舵角センサ46の出力や車速検出手段52の出力などに基づいて、機体の旋回走行時に加速度センサ77に働く遠心力Fを演算する遠心力演算処理を行ない〔#16〕、この遠心力演算処理で得た遠心力を加速度センサ77の出力から減算する補正処理を行ない〔#17〕、走行制御手段40Aの出力に基づいて走行制御手段40Aが走行状態の切り換えを指令したか否かを判別する〔#18〕。
走行制御手段40Aが走行状態の切り換えを指令していない場合は#7に進むことにより、#17の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
走行制御手段40Aが走行状態の切り換えを指令した場合は、タイマの出力に基づいて、走行状態の切り換えに要する設定時間が経過したか否かを判別する〔#19〕。
設定時間が経過していない場合は、走行状態の切り換え開始直前の加速度センサ77と角速度センサ78の出力に基づく演算で得た値(トラクタ1のロール角度)を出力する出力固定処理を行なう〔#20〕。又、その一方で、旋回走行中の走行状態の切り換え時に加速度センサ77に働く加速度を演算する加速度演算処理を行ない〔#21〕、この加速度演算処理で得た加速度を#17で補正した後の加速度センサ77の出力に加減算する補正処理を行なう〔#22〕。そして、#22の補正処理で得た値は#7の平滑化処理に送り、#20の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
設定時間が経過した場合は#7に進むことにより、#17の補正処理で得た値に基づいて#7の平滑化処理で得る値を更新する。
〔別実施形態〕
以下、本発明の別実施形態について説明する。
〔1〕作業機としては、トラクタ1の後部にリンク機構2を介してプラウ(作業装置の一例)を昇降可能かつローリング可能に連結した牽引耕耘仕様の耕耘作業機、トラクタ1の後部にリンク機構2を介して代掻き装置(作業装置の一例)を昇降可能かつローリング可能に連結した代掻き作業機、あるいは、トラクタ1の後部にモーア連結用のリンク機構2を介してモーアを昇降可能かつローリング可能に連結した芝刈機、などであってもよい。
〔2〕ロール角度検出用のセンサ77として、機体の左右方向(Y軸方向)の動的加速度のみに反応する1軸や、機体の前後方向(X軸方向)と左右方向(Y軸方向)と上下方向(Z軸方向)の動的加速度に反応する3軸などの加速度センサを採用してもよい。又、液封入静電容量方式などの傾斜角センサを採用してもよい。
〔3〕角速度センサ78を備えずに、ロール角度演算手段40Daが、ロール角度検出用のセンサ77の出力のみに基づいて機体のロール角度を演算するように構成してもよい。
〔4〕加速度センサ77を、機体の上下方向(Z軸方向)の動的加速度に反応するように機体に装備し、ロール角度演算手段40Daが、その加速度センサ77の重力加速度に対するZ軸出力に基づいて機体のロール角度を演算するように構成してもよい。
〔5〕ロール角度検出用のセンサ77と角速度センサ78の一方又は双方を走行車体1の後部に配備して走行車体1(機体)のロール角度を検出するように構成してもよい。又、ロール角度検出用のセンサ77と角速度センサ78の双方を作業装置3に装備して作業装置3(機体)のロール角度を検出するように構成してもよい。
〔6〕角速度センサ78として機械式のものや光学式のものなどを採用してもよい。
〔7〕ロール角度演算手段40Daが、加速度センサ77からの動的加速度に対するZ軸出力に基づいて、加速度センサ77のY軸出力に含まれる機体の振動などに起因したノイズ成分を抽出し、この抽出したノイズ成分を、加速度センサ77の重力加速度に対するY軸出力から取り除くノイズ除去処理を行うように構成してもよい。
〔8〕ロール角度演算手段40Daが、加速度センサ77の重力加速度に対する出力を、アークサイン関数を用いて機体のロール角度に換算するように構成してもよい。又、加速度センサ77の出力と機体のロール角度とを対応させたテーブルに基づいて機体のロール角度に換算するように構成してもよい。
〔9〕第1実施形態においては、ロール角度演算手段40Daが、ロール角度検出用のセンサ77の出力を平滑化処理し、平滑化処理で得た値を遠心力演算処理で得た値で補正する補正処理を行うように構成してもよい。
又、第2実施形態及び第3実施形態においては、ロール角度演算手段40Daが、ロール角度検出用のセンサ77の出力を平滑化処理し、平滑化処理で得た値を遠心力演算処理や加速度演算処理で得た値で補正する補正処理を行うように構成してもよい。
〔10〕第1実施形態及び第3実施形態においては、ロール角度演算手段40Daが、旋回走行中に走行制御手段40Aが出力する走行状態の切り換え指令に基づいてトラクタ1の走行状態の切り換えを検知した場合に、その切り換え指令に基づく走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間の間、加速度センサ77の出力の取り込みのみを中断して、加速度センサ77の出力に基づくトラクタ1のロール角度の演算を中断するとともに、走行状態の切り換え開始直前の加速度センサ77の出力に基づく演算で得たトラクタ1のロール角度により、角速度センサ78の出力に基づく演算で得たトラクタ1のロール角度を補正するように構成してもよい。
〔11〕第1実施形態及び第3実施形態においては、ロール角度演算手段40Daが、旋回走行中に走行制御手段40Aが出力する走行状態の切り換え指令に基づいてトラクタ1の走行状態の切り換えを検知した場合に、その切り換え指令に基づく走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間の間、トラクタ1のロール角度の出力を停止するように構成してもよい。
尚、この構成においては、走行状態の切り換え開始から走行状態の切り換えが完了するまでの設定時間の間、ローリング制御手段40Dが、ロータリ耕耘装置3の姿勢を、走行状態の切り換え開始直前の姿勢やトラクタ1に対する基本姿勢などに保持するように構成してもよい。
〔12〕第2実施形態及び第3実施形態においては、前輪用の変速装置の出力回転数を検出する前輪用の回転センサ、又は、左右の前輪4L,4Rの回転数を検出する左右一対の前輪用の回転センサと、左右の後輪5L,5Rの回転数を検出する左右一対の後輪用の回転センサを設け、これらの回転センサの出力などに基づいて、加速度演算手段40iが、旋回走行中の走行状態の切り換えに伴う前輪4L,4Rの増減速や後輪5L,5Rの制動により発生する加速度を演算するように構成してもよい。
〔13〕第2実施形態及び第3実施形態においては、ロール角度演算手段40Daが、機体の旋回走行中の変速時にロール角度検出用のセンサ77に働く加速度を演算する構成に代えて、図14に示すように、機体の旋回走行中の変速時にロール角度検出用のセンサ77に働く加速度を検出する加速度検出手段80を設け、ロール角度演算手段40Daが、旋回情報出力手段Aと変速情報出力手段Bの出力に基づいて機体の旋回走行中の変速を検知している間は、遠心力演算処理で得た値と加速度検出手段80の出力に基づいてロール角度検出用のセンサ77の出力を補正するように構成してもよい。
尚、加速度検出手段80には、加速度センサや角速度センサなどを採用することができる。
〔14〕旋回情報出力手段Aとして方位センサなどを採用するようにしてもよい。
〔15〕変速情報出力手段Bとして、主変速レバー41の操作位置を検出する主変速用のレバーセンサ42を採用し、ロール角度演算手段40Daが、旋回情報出力手段Aの出力に基づいて機体の旋回を検知している旋回走行中に、レバーセンサ42の出力に基づいて走行用の主変速装置14による変速を検知した場合には、その変速を検知してから変速が完了するまでの間、第1実施形態においては、その変速検知の直前に演算した演算値を出力するように、第2実施形態においては、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように、第3実施形態においては、その変速検知の直前に演算した演算値を出力し、かつ、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように構成してもよい。
〔16〕変速情報出力手段Bとして、左右のブレーキペダル25L,25Rの踏み込み操作量を検出する左右のペダルセンサを設け、ロール角度演算手段40Daが、旋回情報出力手段Aの出力に基づいて機体の旋回を検知している旋回走行中に、左右のペダルセンサの出力に基づいて左右のサイドブレーキ24L,24Rの制動による変速を検知した場合には、その制動による変速を検知している間、第1実施形態においては、その変速検知の直前に演算した演算値を出力するように、第2実施形態においては、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように、第3実施形態においては、その変速検知の直前に演算した演算値を出力し、かつ、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように構成してもよい。
〔17〕走行制御手段40Aが、変速に関する情報として走行状態の切り換え開始指令と走行状態の切り換え終了指令を出力し、その走行状態の切り換え開始指令に基づいて、旋回走行中におけるトラクタ1の走行状態の切り換えを検知した場合には、ロール角度演算手段40Daが、走行状態の切り換え開始指令を受け取ってから走行状態の切り換え終了指令を受け取るまでの間、第1実施形態においては、その変速検知の直前に演算した演算値を出力するように、第2実施形態においては、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように、第3実施形態においては、その変速検知の直前に演算した演算値を出力し、かつ、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように構成してもよい。
〔18〕変速情報出力手段Bとして、前輪用の変速装置の出力回転数を検出する前輪用の回転センサや、左右の後輪5L,5Rの回転数を検出する左右一対の後輪用の回転センサなどを設けるようにしてもよい。
〔19〕走行制御手段40Aに、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs未満である場合、及び、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲外である場合に、4輪駆動制御を行なってトラクタ1の走行状態を4輪駆動状態にし、旋回内側の前輪4L,4Rの舵角θsiが設定角度θs以上で機体の走行速度Vが設定範囲内である場合に、2輪駆動制御を行なってトラクタ1の走行状態を2輪駆動状態にする2駆4駆切り換えモードを備えるように構成したものにおいては、トラクタ1の走行状態を4輪駆動状態から2輪駆動状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪駆動停止指令、及び、トラクタ1の走行状態を2輪駆動状態から4輪駆動状態に切り換えるときに走行制御手段40Aが前輪変速用の電磁制御弁55に出力する前輪駆動指令を、機体の変速に関する情報とし、ロール角度演算手段40Daが、旋回走行中のこれらの指令により走行状態の切り換え(変速)を検知した場合には、その走行状態の切り換えを検知している間、第1実施形態においては、その変速検知の直前に演算した演算値を出力するように、第2実施形態においては、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように、第3実施形態においては、その変速検知の直前に演算した演算値を出力し、かつ、遠心力演算処理で得た値と加速度演算処理で得た値又は加速度検出手段80の出力とに基づいてロール角度検出用のセンサ77の出力を補正するように構成してもよい。