JP4721158B2 - ローラコンベヤの制動装置 - Google Patents
ローラコンベヤの制動装置 Download PDFInfo
- Publication number
- JP4721158B2 JP4721158B2 JP2005070810A JP2005070810A JP4721158B2 JP 4721158 B2 JP4721158 B2 JP 4721158B2 JP 2005070810 A JP2005070810 A JP 2005070810A JP 2005070810 A JP2005070810 A JP 2005070810A JP 4721158 B2 JP4721158 B2 JP 4721158B2
- Authority
- JP
- Japan
- Prior art keywords
- motor
- braking
- rotation
- rotating
- roller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Landscapes
- Control Of Conveyors (AREA)
- Rollers For Roller Conveyors For Transfer (AREA)
Description
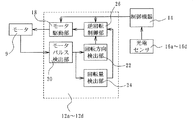
4a乃至4d ローラコンベヤ
6 物品
8 モータローラ(駆動ローラ)
9 モータ
12a乃至12d 制御基板
26 逆回転制御部
Claims (3)
- モータで回転させられる少なくとも1つの駆動ローラを含み、水平に配置されたローラコンベヤの前記モータが物品を所定の方向に搬送するように第1の方向に回転している状態において、停止指令に応じて前記モータの駆動を停止する駆動停止手段と、
前記モータの駆動停止後に、前記モータが第1の方向に回転しているか判定する回転方向判定手段と、
前記モータが第1の方向に回転していると前記回転方向判定手段が判定したとき、第1の方向と反対の第2の方向に前記モータを所定回転数だけまたは所定時間だけ回転させる制動手段と、
この制動手段による制動後に、前記モータが第1の方向に回転しているか否か判断し、第1の方向に回転しているとき、第1の方向への回転が中止されるまで、繰り返し前記制動手段を作動させる制動制御手段とを、
具備するローラコンベヤの制動装置。 - 請求項1記載のローラコンベヤの制動装置において、前記ローラコンベヤが、前記物品の搬送方向に沿って複数設けられ、前記各ローラコンベヤに、前記駆動停止手段、前記回転方向判定手段及び前記制動制御手段が設けられているローラコンベヤの制動装置。
- モータで回転させられる少なくとも1つの駆動ローラを含み、傾斜しているローラコンベヤの前記モータが物品を所定の方向に搬送するように回転している状態において、停止指令に応じて前記モータの駆動を停止する駆動停止手段と、
前記モータの駆動停止後に、前記モータが第1の方向に回転しているか判定する回転方向判定手段と、
前記モータが第1の方向に回転していると前記回転方向判定手段が判定したとき、第1の方向と反対の第2の方向に前記モータを所定回転数だけまたは所定時間だけ回転させる制動手段と、
この制動手段による制動後に、前記モータが第1の方向に回転しているか否か判断し、第1の方向に回転しているとき、第1の方向への回転が中止されるまで、繰り返し前記制動手段を作動させる制動制御手段とを、
具備するローラコンベヤの制動装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005070810A JP4721158B2 (ja) | 2005-03-14 | 2005-03-14 | ローラコンベヤの制動装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005070810A JP4721158B2 (ja) | 2005-03-14 | 2005-03-14 | ローラコンベヤの制動装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006248747A JP2006248747A (ja) | 2006-09-21 |
| JP4721158B2 true JP4721158B2 (ja) | 2011-07-13 |
Family
ID=37089639
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005070810A Expired - Lifetime JP4721158B2 (ja) | 2005-03-14 | 2005-03-14 | ローラコンベヤの制動装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4721158B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12617622B2 (en) | 2022-12-20 | 2026-05-05 | Intelligrated Headquarters, Llc | Conveyor assembly and method of using the same |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108497883A (zh) * | 2018-05-04 | 2018-09-07 | 广州市感博机电设备有限公司 | 智能高速送餐系统 |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0858952A (ja) * | 1994-08-25 | 1996-03-05 | Toyo Kanetsu Kk | グラビティローラコンベヤ |
| JP3421689B2 (ja) * | 2000-04-06 | 2003-06-30 | 伊東電機株式会社 | ローラコンベアのゾーン制御方法並びにゾーンコントローラ |
| JP4318159B2 (ja) * | 2001-03-14 | 2009-08-19 | オークラ輸送機株式会社 | 搬送装置 |
-
2005
- 2005-03-14 JP JP2005070810A patent/JP4721158B2/ja not_active Expired - Lifetime
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12617622B2 (en) | 2022-12-20 | 2026-05-05 | Intelligrated Headquarters, Llc | Conveyor assembly and method of using the same |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2006248747A (ja) | 2006-09-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5513137B2 (ja) | アキュムレーションコンベヤ | |
| EP1361182B1 (en) | Conveying apparatus | |
| JP5222689B2 (ja) | コンベア装置、並びに、コンベア制御装置 | |
| JPH04201917A (ja) | アキュームレーションコンベア | |
| WO2005037693A1 (ja) | 容器制御装置及び製造関連設備 | |
| TWI523804B (zh) | Rotating positioning method and rotation positioning system | |
| JP2006248747A (ja) | ローラコンベヤの制動装置 | |
| JP4883611B2 (ja) | 方向転換装置 | |
| CN109607245A (zh) | 自动装车机水泥袋连包处理装置 | |
| JP2010202314A (ja) | 搬送コンベア合流部貨物衝突防止システムおよびその方法 | |
| JP2008308282A (ja) | 搬送装置 | |
| JP2019017181A5 (ja) | ||
| JP7127627B2 (ja) | 分岐設備 | |
| KR20210098001A (ko) | 제품 정렬 이송 장치 | |
| KR20160112428A (ko) | 컨베이어 벨트의 사행 조정장치 | |
| JP2020148904A5 (ja) | ||
| JP2008285252A (ja) | 自動荷役車両およびその制御方法 | |
| US20040251111A1 (en) | Directional input device | |
| JP3067119B2 (ja) | ガイド部材の位置決め装置 | |
| KR20100060246A (ko) | 제철공장 출하라인의 컨베이어 제어장치 | |
| JPH11277328A (ja) | 条鋼製品の切断方法及び切断装置 | |
| JP2010202403A (ja) | コンベヤシステムとコンベヤシステムでの重量測定方法 | |
| JP2016222395A5 (ja) | ||
| JP4405777B2 (ja) | タイミング変動検出装置及びタイミング変動検出方法 | |
| JP2017171407A5 (ja) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20071113 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20100430 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100629 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20100824 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20110322 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20110328 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140415 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 4721158 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |