JP4318159B2 - 搬送装置 - Google Patents
搬送装置 Download PDFInfo
- Publication number
- JP4318159B2 JP4318159B2 JP2001072918A JP2001072918A JP4318159B2 JP 4318159 B2 JP4318159 B2 JP 4318159B2 JP 2001072918 A JP2001072918 A JP 2001072918A JP 2001072918 A JP2001072918 A JP 2001072918A JP 4318159 B2 JP4318159 B2 JP 4318159B2
- Authority
- JP
- Japan
- Prior art keywords
- deceleration
- zone
- brake
- deceleration area
- time
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images








Landscapes
- Rollers For Roller Conveyors For Transfer (AREA)
Description
【発明の属する技術分野】
本発明は、駆動力を加えることなく搬送物を移動させる搬送路を備えた搬送装置に関する。
【0002】
【従来の技術】
従来、この種の搬送装置として、例えば、図16に示す搬送装置が知られている。
【0003】
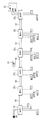
この図16に示す搬送装置は、搬送方向に沿って分割された12のゾーンZ1,Z2,…,Z12にて構成された下降傾斜状の非駆動式の搬送路1を備えている。
【0004】
また、この搬送路1の各ゾーンZ1,Z2,…,Z12ごとに、自己のゾーンZ1,Z2,…,Z12に対してブレーキをかけるブレーキ手段21,22,…,212が設けられ、各ブレーキ手段21,22,…,212は、それぞれ電磁弁SOV-1,SOV-2,…,SOV-12等にて構成されている。
【0005】
さらに、この搬送路1の各ゾーンZ1,Z2,…,Z12ごとに、自己のゾーンZ1,Z2,…,Z12に位置する搬送物Wを検知する検知手段31,32,…,312が設けられ、各検知手段31,32,…,312は、それぞれ光電スイッチPH-1,PH-2,…,PH-12等にて構成されている。なお、各ブレーキ手段21 ,22…,212および各検知手段31,32,…,312は、共通の制御盤4に配線にて電気的に接続されている。
【0006】
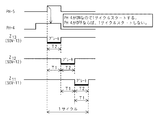
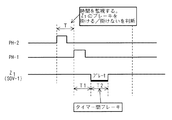
そして、この制御盤4は、例えば、図17のタイムチャートに示すように、ゾーンZ2の光電スイッチPH-2がオンした後、ゾーンZ1の光電スイッチPH-1がオンするまでの時間を監視し、ゾーンZ1に対してブレーキをかけるか、かけないかを判断する。
【0007】
この判断の結果、ブレーキをかける場合、予め設定された所定時間T1経過後にゾーンZ1の電磁弁SOV-1の出力をオフし、ゾーン1に対して予め設定された所定時間T2だけブレーキをかける。これにより、自重で搬送される搬送物の滑走速度が遅くなる。
【0008】
また一方、搬送物の滑走速度を遅くする手段を備えた搬送装置としては、例えば特開平3−95008号公報に記載のローラシュートが知られている。この特開平3−95008号公報に記載のローラシュートは、図16に示す搬送装置と同様、搬送方向に沿って分割された複数のゾーンにて構成された下降傾斜状の非駆動式の搬送路を備えており、各ゾーンごとに、ブレーキ手段が設けられているとともに搬送物を検知するセンシングローラ等の検知手段が設けられている。
【0009】
【発明が解決しようとする課題】
しかしながら、上記いずれの搬送装置も、各ゾーンごとに、ブレーキ手段を設けるとともに搬送物を検知する検知手段を設けて、この各検知手段の検知により対応する制御手段でブレーキをかけるようにした構成であるため、構成が複雑で、コスト高になるおそれがある問題を有している。
【0010】
本発明は、このような点に鑑みなされたもので、搬送物の速度を適切に調整でき、かつ、構成を簡単にでき、コストを低減できる搬送装置を提供することを目的とする。
【0011】
【課題を解決するための手段】
請求項1記載の搬送装置は、搬送方向に並んだ複数のゾーンを有する減速エリアが複数連なって構成され、駆動力を加えることなく搬送物を移動させる非駆動式の搬送路と、前記各ゾーンごとに設けられ、自己のゾーンに対してブレーキをかけるブレーキ手段と、前記各減速エリアごとに設けられ、自己の減速エリアの上流端位置に位置する搬送物を検知する検知手段と、前記各減速エリアごとに設けられ、自己の減速エリアの前記ブレーキ手段を制御する制御手段とを備え、前記制御手段は、自己の減速エリアの前記検知手段の検知に基づいて、自己の減速エリアの各ゾーンごとの前記ブレーキ手段をそれぞれ個別に制御し、自己の減速エリアの各ゾーンに対して搬送物の移動に従い上流側から順にブレーキをかけるとともに、自己の減速エリアの下流側に隣接する他の減速エリアが搬送物で満杯であると認識した状態の下で自己の減速エリアの前記検知手段が搬送物を検知した場合に、所定時間経過後に自己の減速エリアの各ゾーンすべてに対して一斉にブレーキをかけるものである。
【0012】
請求項2記載の搬送装置は、請求項1記載の搬送装置において、制御手段は、自己の減速エリアの下流側に隣接する他の減速エリアで満杯解除された場合に、自己の減速エリアの各ゾーンに対して下流側から順にブレーキを解除するものである。
【0013】
請求項3記載の搬送装置は、請求項1または2記載の搬送装置において、ブレーキ手段によるブレーキオン時間を設定するブレーキオン時間設定手段と、上流側のゾーンに対する下流側のゾーンの遅延時間を設定する遅延時間設定手段とを備え、制御手段は、自己の減速エリアの各ゾーンに対して、搬送物の移動に従い上流側から順に遅延時間遅延させつつ、1ゾーンあたりブレーキオン時間だけブレーキをかけるものである。
【0014】
請求項4記載の搬送装置は、請求項1ないし3のいずれか一記載の搬送装置において、搬送路は、下降傾斜状に配置され搬送物を自重により搬送する複数の搬送ローラにて形成されているものである。
【0015】
【発明の実施の形態】
以下、本発明の搬送装置の一実施の形態の構成を図面を参照して説明する。
【0016】
図1において、11は仕分け装置の搬出部で、この搬出部11は、例えば水平状のベルトコンベヤにて構成されている。また、このベルトコンベヤには傾斜状の搬送装置としてのローラシュート12が連設され、このローラシュート12に水平状のローラコンベヤ13が連設されている。
【0017】
そして、傾斜状のローラシュート13は、図1ないし図4に示すように、搬送方向イに沿って分割された複数、例えば14のゾーンZ1,Z2,…,Z14にて構成され、駆動力を加えることなく搬送物Wをその搬送物Wの自重で搬送方向イに移動させる非駆動式の搬送路15を備えている。この非駆動式の搬送路15は、例えば、下降傾斜状に位置する両側のフレーム16,16間に回転自在に並列軸架された複数の搬送ローラ18にて形成されている。
【0018】
なお、搬送路15は、搬送方向イに連続して並んだ複数、例えば14のゾーンZ1,Z2,…,Z14に分割されており、各ゾーンZ1,Z2,…,Z14は、例えば8本の搬送ローラ18にて構成されている。
【0019】
また、搬送路15は、搬送方向イに連続して並んだ複数、例えば6つの減速エリアE1,E2,…,E6に分割されている。搬送路15の搬送終端部である下端部に位置する減速エリアE1は、1つのゾーンZ1のみで構成され、搬送路15の搬送始端部である上端部に位置する減速エリアE6は1つのゾーンZ14のみで構成されている。搬送路15の中間部に位置する残りの4つの減速エリアE2,E3,E4,E5は、それぞれ複数、例えば3つのゾーンZ2,Z3…,Z13(ゾーン群)にて構成されている。
【0020】
そして、搬送路15の各ゾーンZ1,Z2,…,Z14ごとに、自己のゾーンZ1,Z2,…,Z14に対してブレーキをかけるブレーキ手段221,222,…,2214が設けられている。
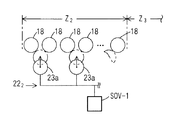
【0021】
これら複数、例えば14のブレーキ手段221,222,…,2214の各々は、それぞれ、図2に示されるように、例えば搬送ローラ18に対して接離移動可能なブレーキ板等の制動体23を有している。また、この制動体23は駆動体であるダイヤフラム24に取り付けられており、このダイヤフラム24には電磁弁SOV-1,SOV-2,…,SOV-14の作動でエアーが供給、排出される構成となっている。
【0022】
そして、電磁弁SOV-1,SOV-2,…,SOV-14が出力オフ状態になると、ダイヤフラム24内にエアーが供給され、制動体23が上昇して搬送ローラ18に接触し、その結果、制動体23にて搬送ローラ18の回転が制限され、搬送ローラ18にブレーキがかかる。
【0023】
一方、電磁弁SOV-1,SOV-2,…,SOV-14が出力オン状態になると、ダイヤフラム24内からエアーが排出され、制動体23が下降して搬送ローラ18から離反し、その結果、搬送ローラ18に対するブレーキが解除され、搬送ローラ18がフリーになる。
【0024】
また、搬送路15の各減速エリアE1,E2,…,E6ごとに、自己の減速エリアE1,E2,…,E6の上流端位置に搬送物Wが位置することを検知する光学系センサ等の検知手段261,262,…,266が設けられている。
【0025】
これら減速エリアE1,E2,…,E6に対応した複数、例えば6つの検知手段261,262,…,266の各々は、それぞれ例えば光電スイッチPH-1,PH-2,…,PH-6を有している。各光電スイッチPH-1,PH-2,…,PH-6は、搬送物Wによる遮光で、検知状態であるオン状態となる。なお、ゾーンZ1の下流端近傍、つまり、ローラコンベヤ13の搬送始端部である取出し部には、満杯検知手段260の光電スイッチPH-0が配置されている。
【0026】
さらに、搬送路15の各減速エリアE1,E2,…,E6ごとに、自己および下流側の減速エリアE1,E2,…,E6の検知手段261,262,…,266からの検知信号等の所定の信号を入力して自己の減速エリアE1,E2,…,E6のブレーキ手段221,222,…,2214の動作等を制御する制御コントローラ等の制御手段271,272,…,276が設けられている。
【0027】
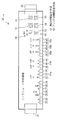
そして、減速エリアE1,E2,…,E6に対応した複数、例えば6つの制御手段271,272,…,276の各々は、それぞれCPU等を備えた図5に示す基板281,282,…,286を有している。
【0028】
この図5に示す基板281,282,…,286は、レイアウト変更を容易にできるように搬送路15の搬送始端部である上流部、搬送中間部である中流部、および、搬送終端部である下流部のいずれにも対応可能な構成とされ、例えば外形形状が所定方向に長手方向を有する細長形状に形成されている。
【0029】
この基板281,282,…,286の長手方向両端部には、隣接する基板281,282,…,286を接続するためのケーブル接続部31,31が設けられている。
【0030】
また、基板281,282,…,286の長手方向に沿った一側縁部には、電源供給用端子(P側)33、電源供給用端子(N側)34、運転信号入力用端子35、一斉フリー信号入力用端子36、コモン(N側)用端子37、満杯信号出力用端子38、コモン(P側)用端子39が設けられている。
【0031】
なお、図示しない制御電源スイッチのオンにて運転信号を受信すると、基板281,282,…,286は運転信号オン状態になり、所定の制御を可能な状態になる。基板281,282,…,286は、制御電源スイッチオフ等の運転信号オフ状態時には、全出力オフ状態になり、各ゾーンZ1,Z2,…,Z14にブレーキがかかった状態になる。
【0032】
また、信号反転用の操作手段である押しボタンスイッチPBのオンにて一斉フリー信号を受信すると、基板281,282,…,286は、ブレーキ状態にあるブレーキ手段221,222,…,2214の電磁弁SOV-1,SOV-2,…,SOV-14に対してのみ指令を反転し、その結果、すべてのブレーキ手段221,222,…,2214がブレーキ状態となる。
【0033】
すなわち、押しボタンスイッチPBのオン操作により一斉フリー信号が入力された場合、基板281,282,…,286は、フリー指令がなされている電磁弁SOV-1,SOV-2,…,SOV-14に対しては引き続きフリー指令を実行し、ブレーキ指令がなされている電磁弁SOV-1,SOV-2,…,SOV-14に対しては指令を反転してフリー指令を実行する。
【0034】
さらに、基板281,282,…,286の長手方向に沿った一側縁部には、複数、例えば2つの光電スイッチ用端子部41a,41bが設けられ、各光電スイッチ用端子部41a,41bは、光電スイッチ信号線入力用端子42と光電スイッチ電源用端子(N側)43と光電スイッチ電源用端子(P側)44とを有している。
【0035】
また、基板281,282,…,286の長手方向に沿った一側縁部には、複数、例えば3つの電磁弁用端子部45a,45b,45cが設けられ、各電磁弁用端子部45a,45b,45cは、電磁弁出力用コモン(P)用端子46と電磁弁出力用端子47とを有している。
【0036】
さらに、基板281,282,…,286には、選択スイッチ部48が設けられ、この選択スイッチ部は、複数、例えば4つのディップスイッチ等の選択スイッチ、すなわち、第1の選択スイッチDS1-1、第2の選択スイッチDS1-2、第3の選択スイッチDS1-3、および、第4の選択スイッチDS1-4を有している。
【0037】
ここで、第1の選択スイッチDS1-1は、隣接する下流側の減速エリアE1,E2,…,E6の検知手段261,262,…,266の状態を考慮させるか否かを選択するためのスイッチである。つまり、第1の選択スイッチDS1-1のオン状態では、下流側の減速エリアE1,E2,…,E6の検知手段261,262,…,266が非検知状態の場合には、自己の減速エリアエリアE2,E3,…,E6にブレーキがかからず、搬送ローラ18のフリー状態が維持される。
【0038】
また、第2の選択スイッチDS1-2は、第1の選択スイッチDS1-1がオン状態の場合であって、下流側の減速エリアE1,E2,…,E6の検知手段261,262,…,266が非検知状態のときに、ブレーキをかけるか否かを選択するためのスイッチである。なお、第3の選択スイッチDS1-3および第4の選択スイッチDS1-4は予備用のスイッチである。
【0039】
また、基板281,282,…,286には、時間設定部50が設けられ、この時間設定部50は、複数、例えば5つの時間設定手段、すなわち、第1の時間設定手段51、第2の時間設定手段52、第3の時間設定手段53、第4の時間設定手段54、および、第5の時間設定手段55を有している。
【0040】
ここで、基板282,283,…,285の遅延時間設定手段である第1の時間設定手段51の操作部の回動操作により、隣接する2つのゾーンZ1,Z2,…,Z14に関して一方の上流側のゾーンZ2,Z2,…,Z14に対する他方の下流側のゾーンZ1,Z2,…,Z13の遅延時間である切替時間T1を設定可能となっている。
【0041】
基板281,282,…,286のブレーキオン時間設定手段である第2の時間設定手段52の操作部の回動操作により、ブレーキ手段221,222,…,2214によるブレーキオン時間T2を設定可能となっている。
【0042】
基板282,283,…,286の満杯時間設定手段である第3の時間設定手段53の操作部の回動操作により、満杯と判断するまでの満杯時間T3を設定可能となっている。すなわち、例えば、基板282,283,…,286は、自己の減速エリアE2,E3,…,E6に隣接する1つ下流側の減速エリアE1,E2,…,E5が搬送物Wで満杯であると認識した状態の下で自己の減速エリアE2,E3,…,E6の検知手段261,262,…,266が搬送物Wを検知した場合に、この検知状態のまま満杯時間T3経過した後に満杯と判断し、自己の減速エリアE2,E3,…,E6内の各ゾーンZ2,Z2,…,Z14に対して一斉にブレーキをかける。また、基板281,282,…,286は、検知状態のまま満杯時間T3経過したときに、隣接する上流側の減速エリアE2,E2,…,E6の基板282,283,…,286に対して、予め出力されていた満杯情報を報知するための信号である満杯信号の出力をオフにする。
【0043】
基板282,283,…,286の満杯解除時間設定手段である第4の時間設定手段54の操作部の回動操作により、満杯解除と判断するまでの満杯解除時間T4を設定可能となっている。すなわち、例えば、基板282,283,…,286は、自己の減速エリアE2,E3,…,E6に隣接する1つ下流側の減速エリアE1,E2,…,E5でブレーキが解除されてから満杯解除時間T4経過した場合に、自己の減速エリアE2,E3,…,E6内の各ゾーンZ2,Z3,…,Z14に対して下流側から順にブレーキを解除する。
【0044】
第5の時間設定手段55は、操作部の回動操作により、第1の選択スイッチDS1-1のオフ時における次サイクル遅延時間T5-1を設定可能となっており、かつ、第1の選択スイッチDS1-1および第2の選択スイッチDS1-2の両方のオン時における減速ブレーキオン時間T5-2を設定可能となっている。
【0045】
なお、切替時間T1、ブレーキオン時間T2および減速ブレーキオン時間T5-2は0秒から1.5秒の範囲で、満杯時間T3および満杯解除時間T4は0秒から15秒の範囲で、次サイクル遅延時間T5-1は0秒から3秒の範囲で設定可能となっている。
【0046】
そして、図4に示すように、各基板281,282,…,286は、隣接する2つの基板281,282,…,286同士がハーネスケーブル等のケーブル60にて接続されている。減速エリアE1の基板281には、光電スイッチPH-0,光電スイッチPH-1、電磁弁SOV-1、押しボタンスイッチPBが接続されている。減速エリアE2の基板282には、光電スイッチPH-2,電磁弁SOV-2、電磁弁SOV-3、電磁弁SOV-4が接続されている。減速エリアE3の基板283には、光電スイッチPH-3,電磁弁SOV-5、電磁弁SOV-6、電磁弁SOV-7、満杯表示器61が接続されている。減速エリアE4の基板284には、光電スイッチPH-4,電磁弁SOV-8、電磁弁SOV-9、電磁弁SOV-10が接続されている。減速エリアE5の基板285には、光電スイッチPH-5,電磁弁SOV-11、電磁弁SOV-12、電磁弁SOV-13が接続されている。減速エリアE6の基板286には、光電スイッチPH-6,電磁弁SOV-14、電磁弁SOV-15、電磁弁SOV-16、商用電源等が接続されている。
【0047】
次に、上記ローラシュート13によるブレーキ方法をついて説明する。
【0048】
まず、第1の選択スイッチDS1-1をオフにしかつ第2の選択スイッチDS1-2をオフにした場合の「通常減速」を説明する。
【0049】
【表1】
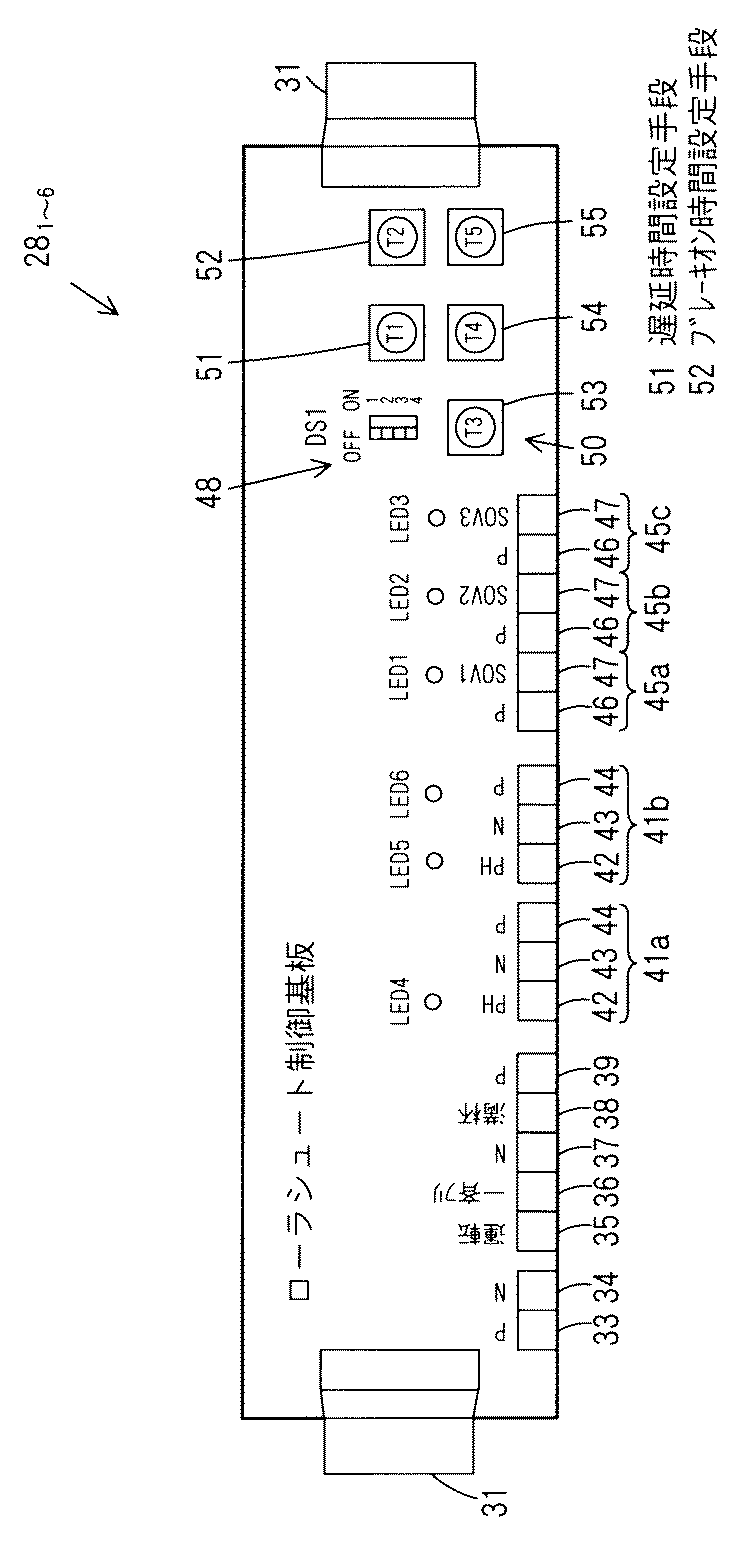
表1の「通常減速−1」について図6のタイムチャートを参照して説明する。
【0051】
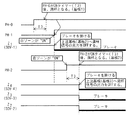
減速エリアE2の制御手段272の基板282は、検知手段262が自重で移動してきた搬送物Wを検知すると、時間設定部50により予め設定されたタイマー値に基づいて1サイクル動作をする。
【0052】
すなわち、滑走してきた搬送物Wにより光電スイッチPH-2がオンした場合、1つ下流の光電スイッチPH-1のオン、オフに関係なく、電磁弁SOV-4が出力オフ状態となり、上流のゾーンZ4にブレーキオン時間T2だけブレーキがかかる。
【0053】
そして、ゾーンZ4のブレーキ開始から切替時間T1(T1≧T2)経過後、下流の電磁弁SOV-3が出力オフ状態となり、中央のゾーンZ3にブレーキオン時間T2だけブレーキがかかる。
【0054】
続いて、ゾーンZ3のブレーキ開始から切替時間T1経過後、下流の電磁弁SOV-2が出力オフ状態となり、下流のゾーンZ2にブレーキオン時間T2だけブレーキがかかる。
【0055】
こうして、自重で搬送される搬送物Wの滑走速度が遅くなる。なお、1サイクル動作とは、自己の減速エリアE2の基板282に接続された複数の電磁弁SOV-3,SOV-4,SOV-5により、上流側から順に切替時間T1遅延させつつ、1ゾーンあたりブレーキオン時間T2だけブレーキをかける動作である。なお、図7は、ブレーキオン時間T2が切替時間T1より長い時間に設定された場合(T1<T2)のタイムチャートである。
【0056】
表1の「通常減速−2」について図6のタイムチャートを参照して説明する。
【0057】
減速エリアE2の検知手段262の光電スイッチPH-2がオン(連続遮光)したまま、1サイクル動作が完了した場合には、次サイクル遅延時間T5-1経過後、再度1サイクル動作が開始される。なお、図8は、ブレーキオン時間T2が切替時間T1より長い時間に設定された場合(T1<T2)のタイムチャートである。
【0058】
表1の「通常減速−3」について図9のタイムチャートを参照して説明する。
【0059】
1サイクル動作開始後に、減速エリアE2の光電スイッチPH-2がオンした場合には、上流のゾーンZ4がフリー状態ならば、新たに1サイクル動作が並行して行われる。ゾーンZ4がブレーキ状態ならば、新たな1サイクル動作は開始されない。
【0060】
次いで、第1の選択スイッチDS1-1をオンにしかつ第2の選択スイッチDS1-2をオフにした場合の「連続吸収」について図10を参照して説明する。なお、「連続吸収」は、搬送路15の上流の仕分け装置上で搬送物Wが詰まることがないように、主として搬送路15の搬送始端側、例えば減速エリアE5,E6で行われる。
【0061】
【表2】
表2の「連続吸収−1」を説明すると、搬送路15の搬送始端側の減速エリアE5の制御手段275の基板285は、滑走してきた搬送物Wにより光電スイッチPH-5がオンした場合に、1つ下流の光電スイッチPH-4がオフ状態ならば、1サイクル動作を開始せず、その結果、自己の減速エリアE5の各ゾーンZ11,Z12,Z13のフリー状態が維持される。
【0063】
一方、基板285は、光電スイッチPH-5がオンした場合に、1つ下流の光電スイッチPH-4がオン状態ならば、1サイクル動作を開始し、上述の「通常減速」と同じ動作が行われる(「連続吸収−2」、「連続吸収−3」「連続吸収−4」)。
【0064】
なお、第1の選択スイッチDS1-1をオン状態時には、搬送物Wの通過後、搬送ローラ18が回転しているのを停止させる機能が働く。すなわち、図11のタイムチャートに示すように、減速エリアE5の制御手段275の基板285は、自己の減速エリアE5の光電スイッチPH-5がオフ状態になってから所定時間、例えば4秒経過した後に、1サイクル動作を行い、回転中の搬送ローラ18を停止させる。
【0065】
この1サイクル動作におけるブレーキオン時間は、第2の選択スイッチDS1-2のオン、オフにより異なり、第2の選択スイッチDS1-2オンなら減速ブレーキオン時間T5-2であり、第2の選択スイッチDS1-2オフならブレーキオン時間T2である。
【0066】
次いで、第1の選択スイッチDS1-1をオンにしかつ第2の選択スイッチDS1-2をオンにした場合の「短時間減速」について図12を参照して説明する。なお、「短時間減速」は、背の高い搬送物Wの前倒れの防止や搬送物Wに対する衝撃の軽減が図られるように、主として搬送路15の搬送始端側、例えば減速エリアE5,E6で行われる。この「短時間減速」は、上述の「通常減速」や「連続吸収」では適切に減速できないおそれのある背の高い搬送物Wに対して有効である。
【0067】
【表3】
表3の「短時間減速−1」を説明すると、搬送路15の搬送始端側の減速エリアE5の制御手段275の基板285は、滑走してきた搬送物Wにより光電スイッチPH-5がオンした場合に、1つ下流の光電スイッチPH-4がオフ状態ならば、ブレーキオン時間T2(第1の時間)より短い減速ブレーキオン時間T5-2(第2の時間)をもって1サイクル動作を開始する。
【0069】
一方、基板285は、光電スイッチPH-5がオンした場合に、1つ下流の光電スイッチPH-4がオン状態ならば、ブレーキオン時間T2をもって1サイクル動作を開始し、上述の「通常減速」と同じ動作が行われる(「短時間減速−2」、「短時間減速−3」「短時間減速−4」)。
【0070】
次いで、満杯制御について図13を参照して説明する。
【0071】
図13のタイムチャートに示すように、最下流の減速エリアE1の制御手段271の基板281は、光電スイッチPH-0が搬送物の存在でオン状態になってから満杯時間T3経過後に、取出し部満杯と判断する。
【0072】
そして、基板281は、取出し部満杯時に、自己の減速エリアE1の光電スイッチPH-1がオンすると、このオンと同時に自己の減速エリアE1が搬送物Xの存在で満杯であると判断し、ゾーンZ1にブレーキをかける。また同時に、基板281は、1つ上流の減速エリアE2の基板282に対して予め出力していた満杯信号の出力をオフにすることで、自己の減速エリアE1が満杯であることを1つ上流の減速エリアE2の基板282に報知する。
【0073】
そして、基板282は、1つ下流の基板281から満杯信号が出力されていないことでその基板281が停留する搬送物Xの存在で満杯であると認識した状態の下で、自己の減速エリアE2の光電スイッチPH-2がオンした場合に、光電スイッチPH-2のオン状態のまま満杯時間T3経過すると、自己の減速エリアE1も満杯になったと判断し、3つのすべてのゾーンZ2,Z3,Z4に対して一斉にブレーキをかける。
【0074】
また同時に、基板282は、1つ上流の減速エリアE3の基板283に対して、予め出力していた満杯信号の出力をオフにすることで、自己の減速エリアE2が満杯であることを1つ上流の減速エリアE3の基板283に報知する。
【0075】
このように、基板281,282,…,285が自己の減速エリアE1,E2,…,E5の光電スイッチPH-1,PH-2,…,PH-5を反転して出力する構成とされ、満杯制御が下流側から順に各減速エリアE1,E2,…,E6ごとに行われ、停止した搬送物Wに後続の搬送物Wが衝突しないようになっている。なお、安全確保等の観点から、基板281,282,…,286に何らかのトラブルが生じて電源が供給されず満杯信号の出力が行えない状態になった場合にも満杯制御が下流側から順に各減速エリアE1,E2,…,E6ごとに行われ、各ゾーンZ2,Z2,…,Z14にブレーキをかかるようになっている。
【0076】
次いで、満杯解除制御について図14を参照して説明する。
【0077】
図14のタイムチャートに示すように、最下流の減速エリアE1の制御手段271の基板281は、他の基板282,283,…,286とは異なり、光電スイッチPH-0がオフ状態になってから満杯解除時間T4経過後に、取出し部満杯解除と判断して、ゾーンZ1のブレーキ状態を解除する。なお、基板281は、ゾーンZ1のブレーキ解除後、自己の減速エリアE1の光電スイッチPH-1がオフすると、このオフと同時に、1つ上流の減速エリアE2の基板282への満杯信号の出力をオンにもどす。
【0078】
そして、基板282は、1つ下流の減速エリアE1のゾーンZ1のブレーキが解除されてから満杯解除時間T4経過後に、自己の減速エリアE2内の3つのZ2,Z3,Z4のブレーキを下流側から順にT4だけ遅延させつつ解除する。なお、基板282は、自己の減速エリアE2のブレーキ解除後、自己の減速エリアE2の光電スイッチPH-2がオフすると、このオフと同時に、1つ上流の減速エリアE3の基板283への満杯信号の出力をオンにもどす。このようにして、満杯解除制御が下流側から順に各減速エリアE1,E2,…,E6ごとに行われ、停止していた搬送物Wが下流側から順に移動を開始する。
【0079】
そして、上記実施の形態のローラシュート13によれば、最下流の減速エリアE1および最上流の減速エリアE6を除く中間の4つの減速エリアE2,E3,E4,E5では、制御手段272,273,274,275の通常減速動作等によって、自己の減速エリアE2,E3,E4,E5の3つのゾーンZ2,Z2,…,Z13に対して搬送物Wの移動に応じて上流側から順にブレーキをかけるため、搬送物Wの速度を適切に調整でき、自重で搬送される搬送物Wの滑走速度が増大しすぎることを防止できる。
【0080】
また、図16に示す従来の搬送装置等では、各ゾーンごとに検知手段を設けなけばならないのみならず、オーダごとにハード設計、ソフト設計が必要であり、また、現地でのブレーキ動作のタイミング調整作業や電気工事等に手間を要していた。これに対し、本実施の形態のローラシュート13では、オーダごとのハード設計およびソフト設計を不要にでき、現地での調整作業や電気工事を簡単にでき、しかも、各ゾーンZ1,Z2,…,Z14ごとに検知手段261,262,…,266を設ける必要がなく、構成をきわめて簡単にでき、コストを低減できる。
【0081】
さらに、第1の選択スイッチDS1-1の操作により、オーダに応じた搬送中の搬送物W間の距離を適切に調整でき、搬送路15の上流の仕分け装置上で搬送物Wが詰まることを防止できる。
【0082】
また、第2の選択スイッチDS1-2の操作により、オーダに応じた搬送物Wの形状等に適切に対応でき、不安定な背の高い搬送物Wを倒すことなく適切に搬送できる。
【0083】
さらに、満杯制御、満杯解除制御等により、搬送物W同士が衝突することを適切に防止でき、搬送物Wの安定した搬送を実現できる。
【0084】
また、制御手段271,272,…,276の基板281,282,…,286の第1ないし第4の時間設定手段51、52,53,54,55の操作により、オーダに応じたブレーキ動作のタイミング調整を容易にできる。
【0085】
なお、ブレーキ手段221,222,…,2214は、図2に示すものには限定されず、例えば図15に示すものでもよい。この図15に示すブレーキ手段221,222,…,2214は、搬送ローラ18の下方に配置された制動コロ等の制動体23aを有し、この制動体23aは電磁弁SOV-1,SOV-2,…,SOV-14の作動で搬送ローラ18に対して接離移動する構成となっている。すなわち、電磁弁SOV-1,SOV-2,…,SOV-14が出力オフ状態になると、図2の2点鎖線で示すように、制動体23aが搬送ローラ18に接触し、搬送ローラ18の回転が制限され、搬送ローラ18にブレーキがかかる。一方、電磁弁SOV-1,SOV-2,…,SOV-14が出力オン状態になると、図2の実線で示すように、制動体23aが搬送ローラ18から離反し、搬送ローラ18に対するブレーキが解除され、搬送ローラ18がフリーになる。
【0086】
また、制御手段271,272,…,276による満杯制御については、基板281,282,…,285は、自己の減速エリアE1,E2,…,E5の光電スイッチPH-1,PH-2,…,PH-5を反転して出力するとして説明したが、自己の減速エリアE1,E2,…,E5の光電スイッチPH-1,PH-2,…,PH-5をそのまま満杯信号として出力するようにしてよい。
【0087】
さらに、制御手段272,273,…,276による満杯解除制御については、基板282,283,…,286は、最下流端の基板281とは異なり、1つ下流の減速エリアE1,E2,…,E5でブレーキが解除されてから満杯解除時間T4経過した場合に満杯解除と判断して自己の減速エリアE2,E3,…,E6内の各ゾーンZ2,Z3,…,Z14のブレーキを下流側から順に解除するとして説明したが、例えば、最下流端の基板281と同様に、1つ下流の減速エリアE1,E2,…,E5で光電スイッチPH-1,PH-2,…,PH-5がオフ状態になってから満杯解除時間T4経過した場合に満杯解除と判断するようにしてもよい。この場合に、基板282,283,…,286は、例えば、1つ下流の減速エリアE1,E2,…,E5で満杯解除になったと認識した下で、自己の減速エリアE2,E3,…,E5内の下流ゾーンZ2,Z5,Z8,Z11に対してブレーキを解除してから満杯解除時間T4経過後に自エリアの中央ゾーンZ3,Z6,Z9,Z12に対してブレーキを解除し、その後、さらに満杯解除時間T4経過後に自エリアの上流ゾーンZ4,Z7,Z10,Z13に対してブレーキを解除するようにしてもよい。
【0088】
【発明の効果】
請求項1記載の発明によれば、各減速エリアごとに設けた検知手段の検知に基づいて制御手段により自己の減速エリアの各ゾーンに対して搬送物の移動に従い上流側から順にブレーキをかけるため、搬送物の速度を適切に調整でき、かつ、各ゾーンごとに検知手段を設ける必要がなく、従来の構成に比べて構成を簡単にでき、コストを低減でき、また、制御手段の制御で所定時間経過後に自己の減速エリアの各ゾーンすべてに対して一斉にブレーキがかかるので、搬送中の搬送物同士が衝突するのを適切に防止できる。
【0089】
請求項2記載の発明によれば、制御手段の制御で所定時間経過後に自己の減速エリアの各ゾーンに対して下流側から順にブレーキが解除されるので、停止していた搬送物を適切に移動させることができる。
【0090】
請求項3記載の発明によれば、ブレーキオン時間設定手段により、ブレーキ手段によるブレーキオン時間を簡単に設定でき、また、遅延時間設定手段により、上流側のゾーンに対する下流側のゾーンの遅延時間を簡単に設定できる。
【0091】
請求項4記載の発明によれば、搬送ローラにて自重により搬送される搬送物の滑走速度を適切に制限できる。
【図面の簡単な説明】
【図1】 本発明の搬送装置の一実施の形態を示す側面図である。
【図2】 同上搬送装置のブレーキ手段を示す図である。
【図3】 同上搬送装置の概念図である。
【図4】 同上搬送装置の基板の接続状態を示す図である。
【図5】 同上搬送装置の基板を示す平面図である。
【図6】 同上搬送装置の通常減速動作を示すタイムチャートである。
【図7】 同上搬送装置の通常減速動作を示すタイムチャートである。
【図8】 同上搬送装置の通常減速動作を示すタイムチャートである。
【図9】 同上搬送装置の通常減速動作を示すタイムチャートである。
【図10】 同上搬送装置の連続吸収動作を示すタイムチャートである。
【図11】 同上搬送装置のローラ停止動作を示すタイムチャートである。
【図12】 同上搬送装置の短時間減速動作を示すタイムチャートである。
【図13】 同上搬送装置の満杯動作を示すタイムチャートである。
【図14】 同上搬送装置の満杯解除動作を示すタイムチャートである。
【図15】 同上搬送装置のブレーキ手段の変形例を示す図である。
【図16】 従来の搬送装置の概念図である。
【図17】 従来の搬送装置の動作を示すタイムチャートである。
【符号の説明】
12 搬送装置としてのローラシュート
15 搬送路
18 搬送ローラ
221,222,…,2214 ブレーキ手段
261,262,…,266 検知手段
271,272,…,276 制御手段
51 遅延時間設定手段
52 ブレーキオン時間設定手段
Claims (4)
- 搬送方向に並んだ複数のゾーンを有する減速エリアが複数連なって構成され、駆動力を加えることなく搬送物を移動させる非駆動式の搬送路と、
前記各ゾーンごとに設けられ、自己のゾーンに対してブレーキをかけるブレーキ手段と、
前記各減速エリアごとに設けられ、自己の減速エリアの上流端位置に位置する搬送物を検知する検知手段と、
前記各減速エリアごとに設けられ、自己の減速エリアの前記ブレーキ手段を制御する制御手段とを備え、
前記制御手段は、自己の減速エリアの前記検知手段の検知に基づいて、自己の減速エリアの各ゾーンごとの前記ブレーキ手段をそれぞれ個別に制御し、自己の減速エリアの各ゾーンに対して搬送物の移動に従い上流側から順にブレーキをかけるとともに、自己の減速エリアの下流側に隣接する他の減速エリアが搬送物で満杯であると認識した状態の下で自己の減速エリアの前記検知手段が搬送物を検知した場合に、所定時間経過後に自己の減速エリアの各ゾーンすべてに対して一斉にブレーキをかける
ことを特徴とする搬送装置。 - 制御手段は、自己の減速エリアの下流側に隣接する他の減速エリアで満杯解除された場合に、所定時間経過後に自己の減速エリアの各ゾーンに対して下流側から順にブレーキを解除する
ことを特徴とする請求項1記載の搬送装置。 - ブレーキ手段によるブレーキオン時間を設定するブレーキオン時間設定手段と、
上流側のゾーンに対する下流側のゾーンの遅延時間を設定する遅延時間設定手段とを備え、
制御手段は、自己の減速エリアの各ゾーンに対して、搬送物の移動に従い上流側から順に遅延時間遅延させつつ、1ゾーンあたりブレーキオン時間だけブレーキをかける
ことを特徴とする請求項1または2記載の搬送装置。 - 搬送路は、下降傾斜状に配置され搬送物を自重により搬送する複数の搬送ローラにて形成されている
ことを特徴とする請求項1ないし3のいずれか一記載の搬送装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001072918A JP4318159B2 (ja) | 2001-03-14 | 2001-03-14 | 搬送装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001072918A JP4318159B2 (ja) | 2001-03-14 | 2001-03-14 | 搬送装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002274624A JP2002274624A (ja) | 2002-09-25 |
| JP4318159B2 true JP4318159B2 (ja) | 2009-08-19 |
Family
ID=18930431
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001072918A Expired - Lifetime JP4318159B2 (ja) | 2001-03-14 | 2001-03-14 | 搬送装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4318159B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4721158B2 (ja) * | 2005-03-14 | 2011-07-13 | 伊東電機株式会社 | ローラコンベヤの制動装置 |
| JP4962229B2 (ja) * | 2007-09-04 | 2012-06-27 | トヨタ自動車株式会社 | ストックコンベア上ワーク数検出方法 |
-
2001
- 2001-03-14 JP JP2001072918A patent/JP4318159B2/ja not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002274624A (ja) | 2002-09-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9108814B2 (en) | Sheet take-out apparatus with multiple separation units | |
| US4401189A (en) | Start/stop control system for conveyor means | |
| JP2001503361A (ja) | 貨物、特に小荷物、小包または容器を分別するための搬送装置および方法 | |
| JPH06211480A (ja) | エスカレータの踏み段の欠落探知器 | |
| JP2006160476A (ja) | 振分装置 | |
| TWI851666B (zh) | 搬送路徑切換裝置 | |
| JP2002274624A (ja) | 搬送装置 | |
| JP2006061767A (ja) | 振り分け装置 | |
| JP4803049B2 (ja) | 搬送車システム | |
| JPH0641326B2 (ja) | 物品の制動方法 | |
| CN115783712A (zh) | 瓷砖转向装置 | |
| JP2001097547A (ja) | 物品分岐方法及び装置 | |
| EP0459272B1 (en) | Synchronizing device for timely feeding solid articles to a cyclically operated pocket conveyor or to an other component of a machine | |
| JPH0543044A (ja) | 無人搬送車の物品ガイド装置 | |
| JP3856372B2 (ja) | コンベア装置における作業者の検知方法 | |
| CN113371260A (zh) | 一种包装设备的产品矫正装置 | |
| JPH092647A (ja) | アキュムレーションコンベヤ | |
| KR101357353B1 (ko) | 컨베이어 설비 | |
| KR102696970B1 (ko) | 물류 설비의 흐름 제어를 위한 자동 분배 장치 및 그 제어 방법 | |
| JP6625019B2 (ja) | 乗客コンベア | |
| JP3817685B2 (ja) | 複駆動乗客コンベア | |
| JP7751212B2 (ja) | 物品搬送装置 | |
| JPH02123092A (ja) | 乗客コンベアの安全装置 | |
| JPH0395008A (ja) | ローラコンベヤの制御方法 | |
| JPH08337316A (ja) | 仕分設備 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20051004 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20080625 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080730 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080925 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20090114 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090212 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20090323 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090520 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090520 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120605 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 4318159 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130605 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |