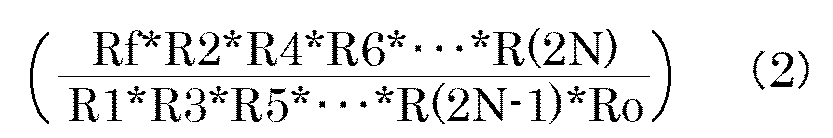以下、本発明の遊星ギア機構の実施形態について、適宜図面を参照して説明する。以下に説明する実施形態は、本発明の理解を容易にするためのものであって、何ら本発明を限定するものではない。なお、図1から図5においては、スパーギア及び2段ギアをいずれも円柱状に省略して示している。
図1は本発明の実施形態に係る遊星ギア機構の模式的斜視図である。
本実施形態に係る遊星ギア機構100は、固定ギア2と、出力ギア4と、キャリア3と、大径ギア502と小径ギア501とから構成されるN個(N=2以上の整数)の2段ギア5と、含むギアシステム10を備える。なお、図1は、ギアシステム10が3個の2段ギア5(51,52,53)を含む場合の例を示している。本実施形態では、便宜上、図1の斜視図に示されるように、共通の軸1に対して、固定ギア2がある側を「上」、出力ギア4がある側を「下」と呼ぶことがある。
キャリア3、固定ギア2、及び出力ギア4は、軸1上にある。N個の2段ギア5は、キャリア3に組み込まれ、かつ、ギアトレーン6として順次噛み合っている。ギアトレーン6の一方の端部は固定ギア2と噛み合っており、ギアトレーン6の他方の端部は出力ギア4と噛み合っている。
N個の2段ギア5を、固定ギア2側から出力ギア4側に向かって、第1の2段ギア51、第2の2段ギア52、第3の2段ギア53、・・・、第N-1の2段ギア5(N-1)、第Nの2段ギア5Nと定義する。このとき、キャリア3が軸1の周りを回転すると、第1の2段ギア51が固定ギア2の周囲を転がりながら回転し、第2の2段ギア52が第1の2段ギア51の周囲を転がりながら回転し、第3の2段ギア53が第2の2段ギア52の周囲を転がりながら回転し、・・・、第Nの2段ギア5Nが第N-1の2段ギア5(N-1)の周囲を転がりながら回転して、その回転を出力ギア4に伝達する。
固定ギア2の歯数をRfと定義する。第1の2段ギア51において、大径ギア502又は小径ギア501のうち固定ギア2側の歯数をR1、大径ギア502又は小径ギア501のうち第2の2段ギア52側の歯数R2と定義する。第2の2段ギア52おいて、大径ギア502又は小径ギア501のうち第1の2段ギア51側の歯数をR3、大径ギア502又は小径ギア501のうち第3の2段ギア53側の歯数R4と定義する。第3の2段ギア53において、大径ギア502又は小径ギア501のうち第2の2段ギア52側の歯数をR5、大径ギア502又は小径ギア501のうち出力ギア4側の歯数R6と定義する。このように、第Nの2段ギア5Nにおいて、大径ギア502又は小径ギア501のうち第N-1の2段ギア5(N-1)側の歯数をR(2N-1)、大径ギア502又は小径ギア501のうち出力ギア4側の歯数R(2N)と定義する。出力ギア4の歯数をRoと定義する。このとき、減速比Wcarrier/Woutputは、以下の減速式(1)で表される。
減速式(1)において、kは、ギアシステム10のギアのタイプ及びギアの個数に応じて決まる値であって、1又は-1である。
図1に示す例において、固定ギア2及び出力ギア4はいずれも、スパーギアである。3個の2段ギア5(51,52,53)はいずれも、同心軸上に大径ギア502と小径ギア501とを有する段付きギアである。
図1に示す例において、第1の2段ギア51では、小径ギア501が上側に、大径ギア502が下側に位置している。第2の2段ギア52では、小径ギア501が上側に、大径ギア502が下側に位置している。第3の2段ギア53では、大径ギア502が上側に、小径ギア501が下側に位置している。
ギアシステム10において、固定ギア2は、第1の2段ギア51の小径ギア501と噛み合うように設けられている。また、第1の2段ギア51の大径ギア502と第2の2段ギア52の小径ギア501とが噛み合うように設けられており、第2の2段ギア52の大径ギア502と第3の2段ギア53の大径ギア502とが噛み合うように設けられている。第3の2段ギア53の小径ギア501は、出力ギア4と噛み合うように設けられている。
図1に示す例において、第2の2段ギア52は、固定ギア2及び出力ギア4のいずれにも噛み合っていない。このように、本実施形態に係る遊星ギア機構100では、第1の2段ギア51及び第Nの2段ギア5N以外の2段ギア5は、固定ギア2及び出力ギア4のいずれにも噛み合っていない。
図1に示す例において、キャリア3は、軸1に軸支された回転ディスク31を有する。回転ディスク31はキャリア3に接合されている。このように、キャリア3は、軸1に軸支された回転ディスク31を有していてもよい。軸1に対する回転ディスク31の回転にともない、第1の2段ギア51、第2の2段ギア52及び第3の2段ギア53が軸1の周囲を自転しながら公転してもよい。
図1に示す例において、キャリア3は、固定ギア2の上側に位置する平板状の上面部32と、出力ギア4の下側に位置する平板状の下面部33とを有する。上面部32及び下面部33によって、第1の2段ギア51の回転軸511、第2の2段ギア52の回転軸521、第3の2段ギア53の回転軸531が支持されている。キャリア3の下面部33は、回転ディスク31と接合している。これにより、回転ディスク31の回転に伴い、キャリア3が回転する。
本実施形態に係るギアシステム10において、第1の2段ギア51を大径ギア502と小径ギア501のうちのどちらで固定ギア2と噛み合せるかは、特に限定されない。第1の2段ギア51と第2の2段ギア52とを互いに大径ギア502と小径ギア501のうちのどちらで噛み合せるかは、特に限定されない。第2の2段ギア52と第3の2段ギア53とを互いに大径ギア502と小径ギア501のうちのどちらで噛み合せるかは、特に限定されない。第3の2段ギア53を大径ギア502と小径ギア501のうちのどちらで出力ギア4と噛み合せるかは、特に限定されない。ただし、上記減速式(1)から明らかなように、下記式(2)で求められる値が1に近ければ近いほど、減速比Wcarrier/Woutputは大きくなる。
図1に示す例において、固定ギア2のスパーギアの歯数Rfと出力ギア4のスパーギアの歯数Roは等しい。上記減速式(1)から明らかなように、歯数Rfと歯数Roが等しい場合、固定ギア2と出力ギア4は、減速比Wcarrier/Woutputに影響を与えない。このように、固定ギア2の歯数Rfと出力ギア4の歯数Roを等しくすることにより、減速比Wcarrier/Woutputに影響を与えることなく、必要に応じたサイズの固定ギア2及び出力ギア4を用いることができる。
次に、本実施形態に係る遊星ギア機構100の動作について、図2を参照しながらさらに詳説する。
図2は、図1の遊星ギア機構100のギアシステム10を示す模式的説明図である。(a)は、回転ディスク31、及び2段ギア51、52、53の回転方向を示す平面図である。(b)は、固定ギア2、2段ギア51、52、53、及び出力ギア4の噛み合わせ方を各ギアの歯数を示す符号とともに示す斜視図である。なお、図2では、説明の便宜上、省略されている要素(例えば、キャリア3)もある。
図2(a)に示すように、回転ディスク31が、軸1を軸心として一方向(α方向)に回転すると、第1の2段ギア51は、軸1に固定された固定ギア2の周囲を、回転ディスク31と同じα方向に自転しながら公転する。第2の2段ギア52は、第1の2段ギア51の回転が伝達されることにより、第1の2段ギア51とは逆の-α方向に自転しながら、自転とは反対のα方向に公転する。第3の2段ギア53は、第2の2段ギア52の回転が伝達されることにより、出力ギア4の周囲を、第2の2段ギア52とは逆のα方向に(すなわち、第1の2段ギア51と同じα方向に)自転しながら公転する。これにより、第3の2段ギア53の回転が伝達された出力ギア4において、上記減速式(1)で表される減速比Wcarrier/Woutputが達成される。
より具体的には、回転ディスク31が一方向(α方向)に回転すると、図2(b)に示すように、固定ギア2と第1の2段ギア51の上側に位置する小径ギア501とが噛み合うように設けられていることにより、第1の2段ギア51が固定ギア2の周囲を、回転ディスク31と同じα方向に自転しながら公転する。第1の2段ギア51の下側に位置する大径ギア502と第2の2段ギア52の上側に位置する小径ギア501とが噛み合うように設けられていることにより、第2の2段ギア52が第1の2段ギア51とは逆の-α方向に自転しながら、自転とは反対のα方向に公転する。第2の2段ギア52の下側に位置する大径ギア502と第3の2段ギア53の上側に位置する大径ギア502とが噛み合うように設けられていることにより、第3の2段ギア53が第2の2段ギア52とは逆のα方向に(すなわち、第1の2段ギア51と同じα方向に)自転しながら公転する。そして、第3の2段ギア53の下側に位置する小径ギア501と出力ギア4とが噛み合うように設けられていることにより、第3の2段ギア53の回転が伝達された出力ギア4において、上記減速式(1)で表される減速比Wcarrier/Woutputが達成される。
、図1及び2に示す例において、2段ギア5は、第1の2段ギア51、第2の2段ギア52、及び第3の2段ギア53から構成されているが、2段ギア5の個数は2以上であれば、3個に限られるものではない。2段ギア5の個数が、図1及び2に示す例のように奇数である場合、第1の2段ギア51の自転方向と第Nの2段転ギア5Nの自転方向とは同じになる。一方、2段ギア5の個数が偶数である場合、第1の2段ギア51の自転方向と第Nの2段転ギア5Nの自転方向とは逆になる。
次に、図1の遊星ギア機構100が複製された2段ギア5を備える場合について、図3を参照しつつ説明する。
図3は、図1の遊星ギア機構100が複製された2段ギア5を備える場合のギアシステム10’を示す模式的説明図である。(a)は、回転ディスク31、及び2段ギア51、51’、52、53の回転方向を示す平面図である。(b)は、固定ギア2、2段ギア51、51’、52、53、及び出力ギア4の噛み合わせ方を示す斜視図である。なお、図3では、説明の便宜上、省略されている要素(例えば、キャリア3)もある。
図3に示す例において、ギアシステム10’は、第1の2段ギア51の複製ギアである第1の2段ギア51’を備える。図3(a)では、説明の理解を容易にするために、第1の2段ギア51及び51’を第2の2段ギア52及び第3の2段ギア53よりも太線で示している。
第1の2段ギア51’は、第1の2段ギア51の複製ギアであるため、小径ギア501が上側に、大径ギア502が下側に位置しており、小径ギア501の歯数R1及び大径ギア502の歯数R2も第1の2段ギア51と同様であることは言うまでもない。第1の2段ギア51’は、第1の2段ギア51と同様に、小径ギア501が固定ギア2と噛み合うように設けられており、大径ギア502が第2の2段ギア52の小径ギア501と噛み合うように設けられている。このように、2段ギア5の複製ギアを備えるギアシステム10’によれば、各瞬間に噛み合う歯数を増やすことができるので、許容トルクを増加させることができる。
複製された2段ギア5を備えるギアシステム10’は、図3に示す例に限られない。ギアシステム10’は、第2の2段ギア52の複製ギアを備えていてもよい。ギアシステム10’は、第3の2段ギア53の複製ギアを備えていてもよい。ギアシステム10’は、第1の2段ギア51の複製ギアに加えて、第2の2段ギア52の複製ギアを備えていてもよい。ギアシステム10’は、第1の2段ギア51の複製ギアに加えて、第3の2段ギア53の複製ギアを備えていてもよい。このように、ギアシステム10’は、N個の2段ギア5のうち、任意の2段ギア5の複製ギアを備えていてもよい。
また、ギアシステム10’は、第1の2段ギア51、第2の2段ギア52、及び第3の2段ギア53を1組のセットとするとき、このセットの複製セットをさらに備えていてもよい。すなわち、ギアシステム10’は、第1の2段ギア51の複製ギア、第2の2段ギア52の複製ギア、及び第3の2段ギア53の複製ギアをそれぞれ複数備えていてもよい。このように、第1の2段ギア51、第2の2段ギア52、及び第3の2段ギア53の複製セットをさらに備えることにより、許容トルクをさらに増加させることができる。加えて、例えば、2組の複製セットを等間隔で配置した場合には、遊星ギア機構全体のバランスを向上させることができる。
図1から3に示す例では、ギアトレーン6を構成する2段ギア5は、すべて惑星ギアである。しかし、ギアトレーン6を構成する2段ギア5は、図1から3に示す例に限られない。ギアトレーン6を構成する2段ギア5の少なくとも1つは、キャリア3、固定ギア2及び出力ギア4と同じ軸1を中心とするサン又はリングギアであってもよい。
図1から3に示す例では、ギアシステムのギアのタイプは、スパーギアである。しかし、ギアシステムのギアのタイプは、図1から図3に示す例に限られない。ギアシステムのギアのタイプは、スパーギア、リングギア、チェーン、ベルト、及びその他の伝達手段のいずれか1つであるか、又は、これらの2つ以上を組み合わせたものであってもよい。ギアシステムのギアのタイプは、スパーギア、リングギア、チェーン、及びベルトのいずれか1つであるか、又は、これらの2つ以上を組み合わせたものであってもよい。
〔変形例〕
次に、本実施形態の変形例に係る遊星ギア機構について、図4から6を参照して説明する。変形例に係る遊星ギア機構は、ギアシステムのギアのタイプとして、チェーンを採用している。
図4は本発明の変形例に係る遊星ギア機構200の模式的斜視図である。(a)は、固定ギア12に対して第1の2段ギア151を取り付けた状態を示す斜視図及び平面図である。(b)は、第1の2段ギア151の回転が伝達するように第2の2段ギア152を取り付けた状態を示す斜視図及び平面図である。(c)は、出力ギア14に対して第2の2段ギア152を取り付けた状態を示す斜視図及び平面図である。
遊星ギア機構200は、固定ギア12と、出力ギア14と、キャリア(不図示)と、大径ギア502と小径ギア501とから構成されるN個(N=2以上の整数)の2段ギア15と、含むギアシステム20を備える。なお、図4は、ギアシステム10が2個の2段ギア15(151,152)を含む場合の例を示している。本変形例では、便宜上、図4(c)の斜視図に示されるように、共通の軸11に対して、固定ギア12がある側を「下」、出力ギア14がある側を「上」と呼ぶことがある。
本変形例では、固定ギア12及び出力ギア14はいずれも、スパーギアである。2段ギア15はいずれも、同心軸上に大径ギア502と小径ギア501とを有する段付きギアである。
遊星ギア機構200は、ギアシステム20のギアのタイプとして、チェーンを採用している。具体的には、遊星ギア機構200では、2段ギア15(151,152)はいずれも、軸11に対して対称的に設けられた一対の2段ギア15(すなわち、2段ギア15とその複製ギア15’)と、これに巻き付けられたローラーチェーン16(161,162)とにより構成されている。一対の2段ギア15(151,152)とローラーチェーン16(161,162)とをまとめて2段ギアセット17(171,172)と定義する。
図4に示す例において、2段ギアセット17を下側から順に、第1の2段ギアセット171、第2の2段ギアセット172と定義する。このとき、第1の2段ギアセット171では、小径ギア1501が下側に、大径ギア1502が上側に位置している。第2の2段ギアセット172では、大径ギア1502が下側に、小径ギア1501が上側に位置している。
図4(a)に示すように、第1の2段ギアセット171では、ローラーチェーン161は、固定ギア12を挟んで、第1の2段ギアセット151の小径ギア1501に巻き付けられている。図4(c)に示すように、第2の2段ギアセット172では、ローラーチェーン162は、出力ギア14を挟んで、第2の2段ギアセット152の小径ギア1501に巻き付けられている。また、図2(b)に示すように、第1の2段ギアセット171の各大径ギア1502には、第2の2段ギアセット172の各大径ギア1502に自己の回転を伝達するように、ローラーチェーン18が巻き付けられている。
ギアシステム20において、固定ギア12は、ローラーチェーン161と噛み合うように設けられている。第1の2段ギアセット172の各大径ギア1502及び第2の2段ギアセット152の各大径ギア1502と噛み合うようにローラーチェーン18が設けられている。ローラーチェーン162は、出力ギア14と噛み合うように設けられている。
ギアシステム20において、第1の2段ギアセット171を大径ギア1502と小径ギア1501のうちのどちらで固定ギア12とを噛み合せるかは、特に限定されない。第1の2段ギアセット171と第2の2段ギアセット172とを互いに大径ギア1502と小径ギア1501のうちのどちらで噛み合せるかは、特に限定されない。第2の2段ギアセット172を大径ギア1502と小径ギア1501のうちのどちらで出力ギア14と噛み合せるかは、特に限定されない。ただし、上記減速式(1)から明らかなように、上記式(2)で求められる値が1に近ければ近いほど、減速比Wcarrier/Woutputは大きくなる。
次に、本変形例に係る遊星ギア機構200の動作について、図4(c)を参照しながらさらに詳説する。
キャリアの回転ディスク(不図示)が、軸11を軸心として一方向に回転すると、第1の2段ギアセット171は、軸11に固定された固定ギア12の周囲を、回転ディスクを同じ方向に自転しながら公転する。第2の2段ギアセット172は、第1の2段ギアセット171の回転が伝達されることにより、出力ギア14の周囲を、第1の2段ギアセット171と同じ方向に自転しながら公転する。これにより、第2の2段ギアセット172の回転が伝達された出力ギア14において、上記減速式(1)で表される減速比Wcarrier/Woutputが達成される。
より具体的には、回転ディスク(不図示)が一方向に回転すると、固定ギア12とローラーチェーン161とが噛み合うように設けられていることにより、第1の2段ギアセット171が固定ギア12の周囲を、回転ディスクを同じ方向に自転しながら公転する。すると、第1の2段ギアセット171の各大径ギア1502と第2の2段ギアセット172の各大径ギア1502とを巻き付けるようにローラーチェーン18が設けられていることにより、第2の2段ギアセット172が第1の2段ギアセット151と同じ方向に自転しながら公転する。そして、出力ギア14とローラーチェーン162とが噛み合うように設けられていることにより、第2の2段ギアセット172の回転が伝達された出力ギア4において、上記減速式(1)で表される減速比Wcarrier/Woutputが達成される。
図4に示す例において、2段ギアセット17は、第1の2段ギア171セット及び第2の2段ギア172セットから構成されているが、2段ギアセット17の個数は2以上であれば、2個に限られるものではない。なお、本変形例によれば、2段ギアセット17の個数が、奇数であっても偶数であっても、すべての2段ギアセット17の回転方向は同じになる。
次に、図4の遊星ギア機構200が複製された2段ギアセット17を備える場合について、図5を参照しつつ説明する。
図5は、図4の遊星ギア機構200が複製された2段ギアセット17を備える場合のギアシステム20’を示す模式図である。(a)は、固定ギア12に対して第1の2段ギアセット171とその複製ギアセット171’を取り付けた状態を示す図である。(b)は、第1の2段ギアセット171の回転が伝達するように第2の2段ギアセット172を取り付けるとともに、第1の2段ギアセット171の複製ギアセット171’の回転が伝達するように第2の2段ギアセット172の複製ギアセット172’を取り付けた状態を示す図である。(c)は、出力ギア14に対して第2の2段ギアセット172及びその複製ギアセット172’を取り付けた状態を示す図である。
ギアシステム20’は、図5(c)に示すように、軸11に対して、第1の2段ギアセット171の複製ギアである第1の2段ギアセット171’と、第2の2段ギアセット172の複製ギアである第2の2段ギアセット172’とを備える。
第1の2段ギアセット171’は、第1の2段ギアセット171の複製ギアであるため、小径ギア1501が下側に、大径ギア1502が上側に位置しており、小径ギア1501の歯数及び大径ギア1502の歯数も第1の2段ギアセット171と同様であることは言うまでもない。第1の2段ギアセット171’では、小径ギア1501に巻き付けられたローラーチェーン161’が固定ギア12と噛み合うように設けられている。また、第1の2段ギアセット171’の各大径ギア1502と第2の2段ギアセット172’の各大径ギア1502とに噛み合うように、ローラーチェーン18が設けられている。
第2の2段ギアセット172’は、第2の2段ギアセット172の複製ギアであるため、大径ギア1502が下側に、小径ギア1501が上側に位置しており、大径ギア1502の歯数及び小径歯車1501の歯数も第2の2段ギアセット172と同様であることは言うまでもない。第2の2段ギアセット172’ では、小径ギア1501に巻き付けられたローラーチェーン162’が出力ギア14と噛み合うように設けられている。また、第2の2段ギアセット172’の各大径ギア1502と第1の2段ギアセットア171’の各大径ギア1502とに噛み合うように、ローラーチェーン18が設けられている。
ギアシステム20’を備える遊星ギア機構は、第1の2段ギアセット171の複製ギアである第1の2段ギアセット171’と、第2の2段ギアセット172の複製ギアである第2の2段ギアセット172’とを備えるので、各瞬間に噛み合う歯数を増やすことができる。これにより、許容トルクを増加させることができる。また、ギアシステム20’を備える遊星ギア機構は、許容トルクを増加させることができることに加えて、駆動中の遊星ギア機構201全体のバランスを向上させることができる。
このように、ギアシステム20’は、N個の2段ギアセット17の複製セットを備えていてもよい。N個の2段ギアセット17の複製セットを備えることにより、許容トルクをさらに増加させることができる。
ギアシステム20’は、図5に示す例に限られない。ギアシステム20’は、第1の2段ギアセット171の複製ギアセットのみを備えていてもよい。ギアシステム20’は、第2の2段ギアセット172の複製ギアセットのみを備えていてもよい。このように、ギアシステム20’は、N個の2段ギアセット17のうち、任意の2段ギアセット17の複製ギアセットを備えていてもよい。
以上、本発明について図面を参照にして説明してきたが、本発明は上記実施形態に限定されず、種々の変更実施が可能である。上記実施形態では、固定ギアの歯数と出力ギアの歯数が同じ場合を例として示している。歯数の異なる固定ギアと出力ギアを用いた場合には、異なる減速比を実現することができる。また、上記実施形態では、固定ギア及び出力ギアがいずれも外歯ギアの場合を例として示している。しかし、固定ギア及び出力ギアのいずれか一方が内歯ギアで、もう一方が外歯ギアであってもよい。
図6は、本発明の変形例(a)~(h)に係る遊星ギア機構を示す断面図である。図6において、紙面の最上側に位置するギアは固定ギアであり、最下側に位置するギアは出力ギアである。符号PGは惑星スパーギア(Planet spur Gear)を、符号SGはサンスパーギア(Sun spur Gear)を、符号RGはリング内歯ギア(Ring inner Gear)をそれぞれ示している。符号の後に記載されている数字は、固定ギアを「0」とした場合のギアの順序を示している。例えば、図6(a)の「SG0PG12PG34PG56SG7」は、ギアの順序が、SG(固定ギア)、PG(第1の惑星スパーギア)、PG(第2の惑星スパーギア)、PG(第3の惑星スパーギア)、SG(出力ギア)であることを示している。
上記実施形態に係る遊星ギア機構100について、第1の2段ギア51の歯数(上側:R1、下側:R2)、第2の2段ギア52の歯数(上側:R3、下側:R4)、第3の2段ギア53の歯数(上側:R5、下側:R6)の様々な組み合わせ(実施例1~8)について、上記減速式(1)で表される減速比Wcarrier/Woutputを求めた。結果を表1に示す。なお、実施例1~8では、固定ギア2の歯数Rfと出力ギア4の歯数Roは等しかった。そのため、表1において、これらの値は省略されている。
表1に示されるように、実施例1~8の遊星ギア機構によれば、従来の遊星ギア機構に比べて、簡易な構造でありながら格段に大きい減速比を達成することができた。