JP2006096310A - 電動パワーステアリング装置 - Google Patents
電動パワーステアリング装置 Download PDFInfo
- Publication number
- JP2006096310A JP2006096310A JP2004288088A JP2004288088A JP2006096310A JP 2006096310 A JP2006096310 A JP 2006096310A JP 2004288088 A JP2004288088 A JP 2004288088A JP 2004288088 A JP2004288088 A JP 2004288088A JP 2006096310 A JP2006096310 A JP 2006096310A
- Authority
- JP
- Japan
- Prior art keywords
- steering
- steering wheel
- angle
- rotation
- handle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Landscapes
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
- Forklifts And Lifting Vehicles (AREA)
Abstract
【課題】 ハンドルの操舵を検出し、電気エネルギーによって電気モータを駆動し操舵輪を傾転するフォークリフト等の産業車両に適した電動パワーステアリング装置を提供する。
【解決手段】 電動パワーステアリング装置は、ハンドルの回転をハンドル角検出手段により検出して制御手段に送信し、そのハンドル角に応じた電気エネルギーを制御手段より操舵駆動手段に与えて操舵輪を傾転させるとともに、その舵角を舵角検出手段で検出して制御手段に送信する。この電動パワーステアリング装置は、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段のいずれかの電気装置が故障した時に、ハンドルの回転を操舵駆動手段に与えて操舵輪を傾転させる機械的な連結手段を有している。
【選択図】 図1
【解決手段】 電動パワーステアリング装置は、ハンドルの回転をハンドル角検出手段により検出して制御手段に送信し、そのハンドル角に応じた電気エネルギーを制御手段より操舵駆動手段に与えて操舵輪を傾転させるとともに、その舵角を舵角検出手段で検出して制御手段に送信する。この電動パワーステアリング装置は、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段のいずれかの電気装置が故障した時に、ハンドルの回転を操舵駆動手段に与えて操舵輪を傾転させる機械的な連結手段を有している。
【選択図】 図1
Description
本発明は、フォークリフト等の産業車両に適する電動パワーステアリング装置に関する。
従来、フォークリフト等の産業車両に適するステアリング装置として電動パワーステアリング装置が用いられており、特に、フォークリフトではリフト等の作業機の操作と、車両の方向の制御とを同時に行うことがあり、その操作を容易にし、且つ少ない部品構成で車両の方向制御ができるものとしてハンドルと操舵輪とを機械的に連結していない全電気式の操舵制御装置が用いられている。
全電気式操舵制御装置は、ハンドルに操作されたハンドル角を検出する角度センサが、また、操舵輪にはこの操舵輪のタイヤ角を変更するための駆動源となる電気モータが付設されている。そして、角度センサおよび電気モータは、操舵全体を制御する電子制御コントローラに接続されており、電子制御コントローラは、角度センサからの出力に基づいて電気モータを駆動し、操舵輪のタイヤ角を変更している。このように、全電気式操舵制御装置は、ハンドルと操舵輪とが機械的リンクにより接続されておらず、電気エネルギーを用いてハンドルの操作により操舵輪を傾転している。
全電気式操舵制御装置は、ハンドルに操作されたハンドル角を検出する角度センサが、また、操舵輪にはこの操舵輪のタイヤ角を変更するための駆動源となる電気モータが付設されている。そして、角度センサおよび電気モータは、操舵全体を制御する電子制御コントローラに接続されており、電子制御コントローラは、角度センサからの出力に基づいて電気モータを駆動し、操舵輪のタイヤ角を変更している。このように、全電気式操舵制御装置は、ハンドルと操舵輪とが機械的リンクにより接続されておらず、電気エネルギーを用いてハンドルの操作により操舵輪を傾転している。
この全電気式操舵制御装置の一例としては特許文献1が提案されている。特許文献1では、ハンドルの回転により直接的又は機械的リンクを介して間接的に回転する回転部と、回転部の回転を検出することによってハンドルのハンドル角を検出するハンドル角検出手段と、電気エネルギーによって駆動するアクチュエータを用いて操舵輪のタイヤ角を変更するタイヤ角変更手段と、ハンドル角検出手段の検出結果に基づいて、操舵制御手段と、操舵輪がタイヤエンドにまで操舵されたときに、ハンドルの回転を停止させるハンドル回転停止手段とを備えている。
また、ハンドル回転停止手段が回転部に形成された当接部と、操舵輪がタイヤエンドに達したときに当接部と当接するように固定的に設けられた被当接部とよりなっている。
また、ハンドル回転停止手段が回転部に形成された当接部と、操舵輪がタイヤエンドに達したときに当接部と当接するように固定的に設けられた被当接部とよりなっている。
これにより、ハンドルが回転されて操舵輪がタイヤエンドに達したときに、ハンドル回転停止手段によってハンドルの回転が強制的に停止される。このため、操舵輪がタイヤエンドに達した後もハンドルが回転され続けるようなことはなく、操舵輪のタイヤ角とハンドルのハンドル角との関係は常に一定に維持される。この結果、運転者は、ハンドルのハンドル角から操舵輪のタイヤ角を明確に認識することができ、運転操作を行いやすくすることができる。
また、ハンドル回転停止手段が非常に簡素な機械的機構によって構築することができ、低コストで信頼性の高い装置を構築することができる。また、当接部と被当接部という純機械的機構によってハンドル回転停止手段が構築されるので、メンテナンスも簡単で長期使用に耐えることができる。
また、ハンドル回転停止手段が非常に簡素な機械的機構によって構築することができ、低コストで信頼性の高い装置を構築することができる。また、当接部と被当接部という純機械的機構によってハンドル回転停止手段が構築されるので、メンテナンスも簡単で長期使用に耐えることができる。
しかしながら、特許文献1に記載するところの従来の全電気式操舵制御装置では、ハンドルと操舵輪とが機械的リンクにより接続されておらず、電気エネルギーを用いてハンドルの操作により操舵輪を傾転している。このため、ハンドルに付設されているハンドル角検出手段、電気エネルギーによって操舵輪のタイヤ角を変更するタイヤ角変更手段、および、ハンドル角検出手段の検出結果に基づいてタイヤ角変更手段の作動を制御する操舵制御手段のいずれかの電気装置が故障すると、ハンドルを回転してもタイヤ角が作動せず、車両の方向制御である操舵が不能になる。
また、産業車両のハンドルに付設されるノブの位置が、機械的リンクにより接続されていないため、操舵輪の位置に対して一定せず、不定となるので操舵がし難くなるという問題が生ずる。
また、産業車両のハンドルに付設されるノブの位置が、機械的リンクにより接続されていないため、操舵輪の位置に対して一定せず、不定となるので操舵がし難くなるという問題が生ずる。
本発明は上記の問題点に着目してなされたもので、電動パワーステアリング装置に係り、特に、ハンドルの操舵を検出し、電気エネルギーによって電気モータを駆動し操舵輪を傾転するフォークリフト等の産業車両に適した電動パワーステアリング装置を提供することを目的とする。
上記目的を達成するために、第1発明は、ハンドルの回転をハンドル角検出手段により検出して制御手段に送信し、そのハンドル角に応じた電気エネルギーを制御手段より操舵駆動手段に与えて操舵輪を傾転させるとともに、その舵角を舵角検出手段で検出して制御手段に送信する電動パワーステアリング装置であって、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段のいずれかの電気装置が故障した時に、ハンドルの回転を操舵駆動手段に与えて操舵輪を傾転させる機械的な連結手段を有してなることを特徴としている。
第2発明は、電気装置が故障した時に、ハンドルの回転を機械的な連結手段により操舵駆動手段に与えて操舵輪を傾転させるように運転者に警報を出力する警報装置を有してなることを特徴としている。
第3発明は、機械的な連結手段が、ハンドルに連結されている駆動部と、操舵駆動手段に連結されている被駆動部とが遊び角を有して連結されてなることを特徴としている。
第4発明は、電気装置の故障時に、ハンドルの回転が機械的な連結手段の遊び角を超えて回転したときに駆動部が被駆動部に当接して操舵輪を操舵させてなることを特徴としている。
第5発明は、機械的な連結手段が、ハンドルに連結されている油圧ポンプと、操舵駆動手段に連結されている油圧モータと、故障時に作動して油圧ポンプの圧油を高めて油圧モータに与えて操舵輪を操舵させる圧力制御弁とよりなることを特徴としている。
第1発明によると、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段の少なくとも1個あるいは複数個の電気装置が故障した時には、機械的な連結手段がハンドルの回転操作を操舵駆動手段に与えて操舵輪を傾転させることができ、操舵不能が生ずることがなくなり、運転性が良くなるとともに、安全性が向上する。
第2発明によると、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段の少なくとも1個あるいは複数個の電気装置が故障した時には、警報装置が作動して警報を発する。運転者は、警報により電動パワーステアリング装置に異常が生じたこと、および、ハンドルを正常時よりも大きい角度、操舵力で回転する必要が生じたことを知る。運転者は、正常時よりも大きい角度、操舵力で回転することにより、故障時でも車両を操舵することが可能になり、安全性が向上する。
第3発明によると、機械的な連結手段は、ハンドルに連結されている駆動部と、操舵駆動手段に連結されている被駆動部とが遊び角を有して連結されている。遊び角は、ハンドルの回転開始から生ずるハンドル側回転角と、このハンドル操作による操舵輪の操舵輪側舵角との遅れによる生ずる差角の内、最大中立ずれ角度等を考慮して設定されている。
このため、電気装置が正常のときには、ハンドルの回転は電気エネルギーで操舵駆動手段に伝達されている。ハンドルの回転による機械的な連結手段の駆動部は遊び角で吸収されるため、ハンドルの回転は機械的な連結手段を経て操舵駆動手段に伝達されることはない。このため、ハンドルを回転操作しても操舵輪が揺れるあるいは小さい振幅で揺動する等の作動がなくなり、また、操舵力も従来の全電気式操舵制御装置と同様に軽減でき操舵性が向上する。
このため、電気装置が正常のときには、ハンドルの回転は電気エネルギーで操舵駆動手段に伝達されている。ハンドルの回転による機械的な連結手段の駆動部は遊び角で吸収されるため、ハンドルの回転は機械的な連結手段を経て操舵駆動手段に伝達されることはない。このため、ハンドルを回転操作しても操舵輪が揺れるあるいは小さい振幅で揺動する等の作動がなくなり、また、操舵力も従来の全電気式操舵制御装置と同様に軽減でき操舵性が向上する。
第4発明によると、機械的な連結手段は、電気装置の故障した時に、ハンドルが遊び角を超えて回転することにより、ハンドル側の駆動部がタイヤ側の被駆動部に当接して操舵輪を傾転させることができ、電気装置が故障してもハンドルで容易に操舵輪を傾転することができ、安全性が向上している。
第5発明によると、機械的な連結手段は、油圧ポンプがハンドルにより駆動されて圧油を油圧モータに送給し、油圧モータがその圧油を受けて回転トルクを生じて操舵駆動手段を作動し、操舵輪を傾転する。油圧ポンプと油圧モータとの間は配管により接続できるため、ハンドルと操舵駆動手段とは設置場所に関係なく容易に連結できる。
また、油圧ポンプは、電気装置が故障した異常時には圧力制御弁により油圧ポンプの圧油を高めて油圧モータに与えて回転トルクを生じさせる。このように、異常時にはハンドルの回転操作が流体結合により操舵駆動手段に伝達され、操舵輪を傾転させる。正常時には圧力制御弁を低圧にして油圧ポンプを空回りさせて中立ずれ角度を吸収するとともに、ハンドルの回転操作を電気エネルギーにより操舵駆動手段を作動させて操舵輪を傾転する。上記により、流体結合は簡単な構成で操舵輪を傾転することができる。
また、ハンドルの中立時には、ハンドルを回動しない程度に圧油を油圧ポンプに作用させることにより、ハンドルが回転することがなくなり、ハンドルと操舵輪の舵角とを一致させることができ、操作性が向上する。
本発明に係る電動パワーステアリング装置の実施形態について図面を参照して
説明する。
図1は、本発明の実施例1に係る電動パワーステアリング装置の斜視図である。
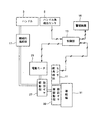
図2は、本発明の実施例1に係る電動パワーステアリング装置のシステム概略図である。
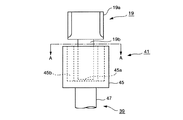
図3は、本発明の実施例1に係る電動パワーステアリング装置の機械的連結部の側面図である。
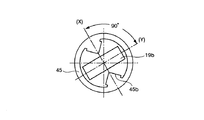
図4は、図3のA−A断面図である。
図5は、本発明の実施例1に係る電動パワーステアリング装置の制御タイムラグによるずれを説明する図である。
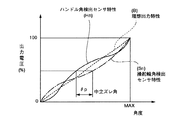
図6は、本発明の実施例1に係る電動パワーステアリング装置のセンサの電気特性によるずれを説明する図である。
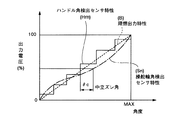
図7は、本発明の実施例1に係る電動パワーステアリング装置の他のセンサの電気特性によるずれを説明する図である。
図8は、本発明の実施例1に係る電動パワーステアリング装置の機械的連結部の作動を説明する図である。
図9は、図8の機械的結合部の他の作動状態を説明する図である。
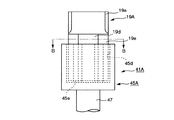
図10は、本発明の実施例1に係る電動パワーステアリング装置の他の態様の機械的連結部の側面図である。
図11は、図10のB−B断面図である。
図1、図2に示すように、産業車両の一つである図示しないフォークリフトには、車両の旋回方向、即ち、車両の操舵を制御する電動パワーステアリング装置1(以下、ステアリング装置1という)が設けられている。ステアリング装置1は、主に、ハンドル3と、ハンドル角検出センサ5と、操舵駆動部7と、操舵輪部9と、舵角検出センサ11と、制御部13と、警報装置15、機械的連結部17とから構成されている。
ハンドル3は、運転者によって操作されており、その操作により車両の旋回方向を制御し、車両の操舵が行われる。ハンドル3には、ノブ3aが回転自在に付設されており、運転者はノブ3aを把持して回転することによりハンドル3を回すことができるため、一方の手で図示しないフォークリフトの作業機の操作レバーを、他方の手でノブ3aを把持して同時に操作できる。これにより、フォークリフトは、作業機の作動と、車両の旋回方向の制御とを同時に行うことができて、操作性を向上している。
ハンドル3は、運転者によって操作されており、その操作により車両の旋回方向を制御し、車両の操舵が行われる。ハンドル3には、ノブ3aが回転自在に付設されており、運転者はノブ3aを把持して回転することによりハンドル3を回すことができるため、一方の手で図示しないフォークリフトの作業機の操作レバーを、他方の手でノブ3aを把持して同時に操作できる。これにより、フォークリフトは、作業機の作動と、車両の旋回方向の制御とを同時に行うことができて、操作性を向上している。
ハンドル角検出センサ5は、ポテンショメータあるいはエンコーダにより形成されており、詳細は後述する機械的連結部17を構成する駆動側歯車19に付設あるいは近傍に配設されている。本実施例では、駆動側歯車19は、ハンドル3に固着されたハンドル用歯車3bに噛み合うチェーン21を介してハンドル3の回転を受けて時計方向あるいは反時計方向の両方向に回転する。
ハンドル角検出センサ5は、駆動側歯車19の回転方向と回転角を検出して、回転角に対してほぼ1次直線よりなる比例電圧を制御部13に送信している。なお、ハンドル角検出センサ5は駆動側歯車19の回転を検出したが、ハンドル3の回転を直接検出しても良い。また、駆動側歯車19は、チェ−ン21を介して回転を受けたが、ハンドル用歯車3bに直接噛み合せても良い。さらに、歯車を用いずハンドル3の回転軸と駆動側歯車19の回転軸を同一の軸としてもよい。
ハンドル角検出センサ5は、駆動側歯車19の回転方向と回転角を検出して、回転角に対してほぼ1次直線よりなる比例電圧を制御部13に送信している。なお、ハンドル角検出センサ5は駆動側歯車19の回転を検出したが、ハンドル3の回転を直接検出しても良い。また、駆動側歯車19は、チェ−ン21を介して回転を受けたが、ハンドル用歯車3bに直接噛み合せても良い。さらに、歯車を用いずハンドル3の回転軸と駆動側歯車19の回転軸を同一の軸としてもよい。
操舵駆動部7は、電動モータ23、減速機25、駆動側旋回ギヤ27等により形成されており、電動モータ23は制御部13に接続するとともに、出力軸が減速機25に連結している。減速機25は電動モータ23の回転を受けて駆動側旋回ギヤ27に伝達している。駆動側旋回ギヤ27は操舵輪部9に噛み合っており電動モータ23の回転を伝達している。
電動モータ23は制御部13からハンドル3の回転角および回転方向に合わせた指令を受けて回転し、減速機25および駆動側旋回ギヤ27を経て操舵輪部9をハンドル3の回転角および回転方向に合わせて傾転させ、車両を操舵している。なお、電動モータ23は、その出力歯車を直接操舵輪部9に噛み合せて制御部13からの指令に合った回転方向および回転角を伝達しても良い。
電動モータ23は制御部13からハンドル3の回転角および回転方向に合わせた指令を受けて回転し、減速機25および駆動側旋回ギヤ27を経て操舵輪部9をハンドル3の回転角および回転方向に合わせて傾転させ、車両を操舵している。なお、電動モータ23は、その出力歯車を直接操舵輪部9に噛み合せて制御部13からの指令に合った回転方向および回転角を伝達しても良い。
操舵輪部9は、操舵輪31と、被駆動側旋回ギヤ33と、支持ブラケット35等により形成されており、操舵輪31は支持ブラケット35に回転自在に支持されるとともに、平面視で支持ブラケット35の左右方向の傾動により操舵輪31を傾転して車両を操舵している。被駆動側旋回ギヤ33は支持ブラケット35に固着されるとともに駆動側旋回ギヤ27に噛み合っており、電動モータ23の回転を駆動側旋回ギヤ27から受けて支持ブラケット35を平面視で左右方向に傾動している。
舵角検出センサ11は、ハンドル角検出センサ5と同様に、ポテンショメータあるいはエンコーダにより形成されており、本実施例では、被駆動側旋回ギヤ33に付設されている。舵角検出センサ11は、操舵輪31の平面視で左右方向に傾転する舵角を被駆動側旋回ギヤ33より検出し、舵角に対してほぼ1次直線よりなる比例電圧を制御部13に送信している。
舵角検出センサ11は、ハンドル角検出センサ5と同様に、ポテンショメータあるいはエンコーダにより形成されており、本実施例では、被駆動側旋回ギヤ33に付設されている。舵角検出センサ11は、操舵輪31の平面視で左右方向に傾転する舵角を被駆動側旋回ギヤ33より検出し、舵角に対してほぼ1次直線よりなる比例電圧を制御部13に送信している。
制御部13は、CPU、モータ駆動回路、センサ信号入力回路等により形成されており、ハンドル角検出センサ5と、舵角検出センサ11と、電動モータ23と、警報装置15に接続されている。また、制御部13は、電源のバッテリ35に接続されている。この制御部13は、ハンドル角検出センサ5からハンドル3の回転方向および回転角の比例電圧を受けて、その比例電圧に応じた指令値を電動モータ23に出力している。
制御部13は、電動モータ23の回転により傾転した操舵輪31の舵角を舵角検出センサ11より受けて、指令値と比較して異常の有無を検出し、異常が生じたときには警報装置15に指令を出力している。このように制御部13は、ハンドル角検出センサ5と、舵角検出センサ11と、電動モータ23の電気装置に異常が生じたか、否かの検出もしている。
制御部13は、電動モータ23の回転により傾転した操舵輪31の舵角を舵角検出センサ11より受けて、指令値と比較して異常の有無を検出し、異常が生じたときには警報装置15に指令を出力している。このように制御部13は、ハンドル角検出センサ5と、舵角検出センサ11と、電動モータ23の電気装置に異常が生じたか、否かの検出もしている。
例えば、制御部13は、ハンドル角検出センサ5と舵角検出センサ11との短絡・開放等によりセンサの出力電圧が高すぎたり、あるいは、低すぎたりしたときにはセンサに異常が生じたものと判断している。
また、電動モータ23が指令電流値に対して制御通りに回転していない場合には舵角検出センサ11の信号を受けて指令値と比較し、一致していない場合には同様に異常が生じたものとして判断している。更に、制御部13は、制御部自身が内部プログラムの暴走等の想定される故障要因に対してセルフチェック回路や監視プログラムを作動させることにより、自身の故障を監視して故障が生じたときには警報装置15に指令を出力している。
また、制御部13は、故障と判定した場合には、再起動および/または電源遮断操作を行ない、制御不能な過電流が発生した場合には電源ヒューズにより電源を強制遮断する。
また、電動モータ23が指令電流値に対して制御通りに回転していない場合には舵角検出センサ11の信号を受けて指令値と比較し、一致していない場合には同様に異常が生じたものとして判断している。更に、制御部13は、制御部自身が内部プログラムの暴走等の想定される故障要因に対してセルフチェック回路や監視プログラムを作動させることにより、自身の故障を監視して故障が生じたときには警報装置15に指令を出力している。
また、制御部13は、故障と判定した場合には、再起動および/または電源遮断操作を行ない、制御不能な過電流が発生した場合には電源ヒューズにより電源を強制遮断する。
警報装置15は、警告灯、警報ブザー、表示装置等のいずれか、および、その組み合わせより形成されており、制御部13からの指令により作動して運転者にステアリング装置1に異常が生じたことを知らせている。
運転者は、警報装置15からの警報を受けて、ステアリング装置1に異常が生じたことを知り、ハンドル3を正常の回転角以上に回転し、後述する機械的連結部17を介して操舵輪部9を作動させる。これにより、操舵輪31がハンドル3の回転角および回転方向に合わせて傾転して車両を操舵し、非常事態に対処可能にしている。
運転者は、警報装置15からの警報を受けて、ステアリング装置1に異常が生じたことを知り、ハンドル3を正常の回転角以上に回転し、後述する機械的連結部17を介して操舵輪部9を作動させる。これにより、操舵輪31がハンドル3の回転角および回転方向に合わせて傾転して車両を操舵し、非常事態に対処可能にしている。
図1において、機械的連結部17は、一端がハンドル3に、他端が操舵輪部9に機械的結合を介して連結し、ステアリング装置1に異常が生じたときにハンドル3の回転を操舵輪部9に伝達し、操舵輪31に舵角を与えて、車両を操舵している。
機械的連結部17の機械的連結は、ワイヤ若しくは自在継手により連結されたシャフトを用いた機械的リンク、あるいは、油圧ポンプおよびその圧油により作動するアクチュエータ若しくは空圧等の流体的結合により構成されている。
機械的連結部17の機械的連結は、ワイヤ若しくは自在継手により連結されたシャフトを用いた機械的リンク、あるいは、油圧ポンプおよびその圧油により作動するアクチュエータ若しくは空圧等の流体的結合により構成されている。
図1、図3、図4において、本発明の実施例1に係る電動パワーステアリング装置の機械的連結部17は、ハンドル側駆動部37と、操舵輪側被駆動部39と、両者を接続するカップリング部41とから形成されている。ハンドル側駆動部37は、前記のハンドル用歯車3bに噛み合うチェーン21と、チェーン21に噛みあい、カップリング部41を構成する駆動側歯車19とから形成されている。カップリング部41は、駆動側歯車19と後述するカップリングケース45から形成されている。
図3の側面図、および図4(図3に示すA−A断面図)において、駆動側歯車19は、チェーン21と噛み合う歯車部19aと、歯車部19aに接続し、かつ、歯車部19aより小径で薄い平板形状の平板部19bとから形成されている。この駆動側歯車19は図示しない軸受等により回転自在に保持されている。
図3の側面図、および図4(図3に示すA−A断面図)において、駆動側歯車19は、チェーン21と噛み合う歯車部19aと、歯車部19aに接続し、かつ、歯車部19aより小径で薄い平板形状の平板部19bとから形成されている。この駆動側歯車19は図示しない軸受等により回転自在に保持されている。
操舵輪側被駆動部39は、カップリングケース45とリンク47とで形成されており、カップリングケース45は駆動側歯車19とでカップリング部41を構成している。リンク47は一端がカップリングケース45に、他端が駆動側旋回ギヤ27を駆動する減速機25の歯車25a(図1に示す)に接続されている。リンク47は、ワイヤあるいは自在継手により屈曲自在のシャフトを用いた機械的リンクで形成されている。
図3、図4において、カップリングケース45は、外形が円柱で内部に穴45aが形成されており、穴45aには図4で示す水平線(X)上に一対の三角形状の突起部45bが設けられている。穴45aには駆動側歯車19の平板部19bが挿入されており、平板部19bは穴45a内で所定角度IAだけ突起部45bに当接することなく回動自在にされている。この所定角度IAは、詳細は後述する許容差動角IA(以下、遊び角IAという)として形成されている。
図3、図4において、カップリングケース45は、外形が円柱で内部に穴45aが形成されており、穴45aには図4で示す水平線(X)上に一対の三角形状の突起部45bが設けられている。穴45aには駆動側歯車19の平板部19bが挿入されており、平板部19bは穴45a内で所定角度IAだけ突起部45bに当接することなく回動自在にされている。この所定角度IAは、詳細は後述する許容差動角IA(以下、遊び角IAという)として形成されている。
カップリング部41は、図示上側の駆動側歯車19の平板部19bがハンドル3の回転に合わせてチェーン21で回転されるとともに、図示下側のカップリングケース45がハンドル3の回転に合わせた制御部13からの指令により回転する電動モータ23により同方向に回転している。
即ち、カップリング部41は、前記電気装置の正常時には、駆動側歯車19の平板部19bと、カップリングケース45とが遊び角IA内で隙間を有し、当接することなく同方向に回転している。上記において、カップリングケース45の初期回転速度は、駆動側歯車19の平板部19bの初期回転速度よりも大きく設定されているため、電気装置の正常時には平板部19bが遅く回転を始めるカップリングケース45に当接することなく同方向に回転する。このとき、ハンドル3からの回転により回転する平板部19bと、電動モータ23から減速機25を介して回転するカップリングケース45とが、同じ回転数となるように設定されている。
即ち、カップリング部41は、前記電気装置の正常時には、駆動側歯車19の平板部19bと、カップリングケース45とが遊び角IA内で隙間を有し、当接することなく同方向に回転している。上記において、カップリングケース45の初期回転速度は、駆動側歯車19の平板部19bの初期回転速度よりも大きく設定されているため、電気装置の正常時には平板部19bが遅く回転を始めるカップリングケース45に当接することなく同方向に回転する。このとき、ハンドル3からの回転により回転する平板部19bと、電動モータ23から減速機25を介して回転するカップリングケース45とが、同じ回転数となるように設定されている。
また、カップリング部41は、前記電気装置が異常時に、当初駆動側歯車19の平板部19bがハンドル3の回転に伴い回転するが、カップリングケース45は前記電気装置のいずれかの故障で制御部13が電動モータ23に停止指令を出力しているため、回転しないで同位置に留まっている。
このため、ハンドル3が前記の遊び角(1/2)IA以上回転すると、駆動側歯車19の平板部19bがカップリングケース45の突起部45bに当接して共に回転し、ハンドル3の回転がカップリング部41を介して操舵輪部9に伝達され、操舵輪31に舵角を与えている。これにより、前記電気装置に異常が生じてもハンドル3の回転により、カップリング部41を経て操舵輪31に舵角を与えて車両を操舵できる。
このため、ハンドル3が前記の遊び角(1/2)IA以上回転すると、駆動側歯車19の平板部19bがカップリングケース45の突起部45bに当接して共に回転し、ハンドル3の回転がカップリング部41を介して操舵輪部9に伝達され、操舵輪31に舵角を与えている。これにより、前記電気装置に異常が生じてもハンドル3の回転により、カップリング部41を経て操舵輪31に舵角を与えて車両を操舵できる。
次に、カップリング部41が有する遊び角IAの設定の仕方について説明する。遊び角IAを必要とする要因としては、主に
1.制御タイムラグによるずれ、
2.センサの電気特性によるずれ、
の2つが挙げられる。
1.制御タイムラグによるずれ、
2.センサの電気特性によるずれ、
の2つが挙げられる。
1.制御タイムラグによるずれ角度
運転者がハンドル3を回転し始めて(開始点t0)から、そのハンドル3の回転し始めたことをハンドル角検出センサ5で検出し、更に、制御部13が検出を受信し電動モータ23に電流を流し、操舵輪31が傾転するまでにタイムラグを生ずる。タイムラグが生ずると図8に示すように、駆動側歯車19の平板部19bとカップリングケース45との間に中立ズレ角θnが生ずる。
この中立ズレ角θnにおいて、運転者が回し得る最大ハンドル回転速度・加速度を設定し、このときのハンドル3が回転し始めてから操舵輪31の回転速度がハンドル3の回転速度と同じ速度に達するまでの中立ズレ角を最大中立ズレ角θmaxとし、これをカップリング部41の遊び角IAの一部として確保する必要がある。
この関係を図5で示し、横軸に経過時間(t)を、縦軸にハンドル3の回転角および操舵輪31の舵角を示す。実線(H)は、ハンドル3の回転角を示し、開始点t0から回転を始め、暫時増加して経過時間tmで最大となっている。
また、一点鎖線(S)は、操舵輪31の舵角を示し、時間t1から操舵輪31が傾転を始め、暫時増加してハンドル3の回転角に追いつき、時間tmでハンドル3の回転角と操舵輪31の舵角とが一致する。この途中の時間t2で、ハンドル3の回転角と操舵輪31の舵角との最大差角である最大中立ズレ角θmaxが生ずる。
また、一点鎖線(S)は、操舵輪31の舵角を示し、時間t1から操舵輪31が傾転を始め、暫時増加してハンドル3の回転角に追いつき、時間tmでハンドル3の回転角と操舵輪31の舵角とが一致する。この途中の時間t2で、ハンドル3の回転角と操舵輪31の舵角との最大差角である最大中立ズレ角θmaxが生ずる。
上記の最大中立ズレ角θmaxは、制御部13の応答速度、電動モータ23の起動特性、ハンドル3の最大回転速度の設定速度等により変わってくる。
この最大中立ズレ角θmaxは、以下の数式で求められる。
θmax=f(t2)−h(t2−t1)
ここで、f(t):ハンドル3の回転特性
h(t):操舵輪31の起動特性
この最大中立ズレ角θmaxは、以下の数式で求められる。
θmax=f(t2)−h(t2−t1)
ここで、f(t):ハンドル3の回転特性
h(t):操舵輪31の起動特性
前記において、例えば、
・ハンドル3の回転角加速度 : a1= 50 rpm/sec2 (50回転/秒2)
・操舵輪31の舵角加速度 : a2=125 rpm/sec2(125回転/秒2)
・ハンドル3が回転を始め、制御部13が回転を検出して操舵輪31が傾転を
始めるまでの時間 : t1=30 milli・second(30ミリ秒)
・操舵輪31が傾転を始め、ハンドル3の設定最大回転速度に追いつくまでの 時間: t2=50 milli・second(50ミリ秒)
とすると、
最大中立ズレ角θmaxは、
θmax=f(t2)−h(t2−t1)
=(1/2) × a1 × t2 2−(1/2) × a2 × (t2−t1)2
=0.0625−0.025
=0.0375rpm(回転)
=13.5°
となり、遊び角IAとしては最大中立ズレ角θmax=±13.5度以上が必要である。
2.センサの電気的特性のずれ角度
ステアバイワイヤシステムの制御方式のうち、ハンドル3のハンドル角検出センサ5と、操舵輪31の舵角検出センサ11との双方の出力を比較して舵角位置を制御する方式の場合に理想出力特性より実際の電気出力がずれる場合がある。
(1)図6はポテンショメータを用いた例を示している。
ハンドル角検出センサ5と舵角検出センサ11を共にポテンショメータにし、その出力同士を比較する方式の場合には双方の電気特性(特に直線性)のバラツキや経時変化の違いにより、理想出力特性より実際の電気出力がずれる場合がある。
制御部13は、センサの電気出力値で位置を判定するため、結果としてハンドル3と操舵輪31との間に図6に示すグラフのように角度差(中立ズレθp)が生ずる。
図6は、横軸にハンドル3の回転角および操舵輪3の舵角を、縦軸にハンドル角検出センサ5と舵角検出センサ11の出力電圧を示している。図6において、点線(B)は理想出力特性を、実線(Hn)はハンドル角検出センサ5の特性を、一点鎖線(Sn)は舵角検出センサ11の特性を示し、ハンドル角検出センサ5と舵角検出センサ11との間に角度差(中立ズレθp)が生ずる。
(2)図7はエンコーダを用いた例を示している。
ハンドル角検出センサ5にエンコーダを、また、舵角検出センサ11にポテンショメータを用いた場合を示している。エンコーダを採用した場合には、最大エンコーダ分解能の角度分を含めて角度差(中立ズレθc)が生ずる可能性がある。
ハンドル角検出センサ5にエンコーダを、また、舵角検出センサ11にポテンショメータを用いた場合を示している。エンコーダを採用した場合には、最大エンコーダ分解能の角度分を含めて角度差(中立ズレθc)が生ずる可能性がある。
いずれの場合も、精度、分解能、出力特性のバラツキ幅等、センサの仕様から最も大きいワーストケースにて想定しうる角度分だけを遊び角IAの一部として確保する。
以上より、主に上記2点からカップリング部41の遊び角IAを決定しているが、更に、実際のずれ幅の変動要因として組み立て時のバラツキなど他の要因もあるため、実際の遊び角IAは前記主な2点で必要となる中立ずれ角度より広げて設定している。
以上より、主に上記2点からカップリング部41の遊び角IAを決定しているが、更に、実際のずれ幅の変動要因として組み立て時のバラツキなど他の要因もあるため、実際の遊び角IAは前記主な2点で必要となる中立ずれ角度より広げて設定している。
次に、上記構成のステアリング装置1の作動について説明する。
運転者がハンドル3に付設してあるノブ3aを把持して、例えば、ハンドル3を右回転の時計方向に回転すると、ハンドル3に固着されているハンドル用歯車3bも同方向に回転する。
ハンドル用歯車3bはチェーン21を介して駆動側歯車19を右方向に回転させるとこれに伴って、カップリング部41に挿入されている駆動側歯車19の平板部19bも右回転し、図4に示すカップリングケース45の突起部45bの水平線(X)に対して平板部19bの垂直線(Y)が90度にある位置から図8に示す位置に右回転する。図8の状態では、カップリングケース45が停止している状態で、平板部19bが右回転しており、中立ズレ角θnが生じている。
運転者がハンドル3に付設してあるノブ3aを把持して、例えば、ハンドル3を右回転の時計方向に回転すると、ハンドル3に固着されているハンドル用歯車3bも同方向に回転する。
ハンドル用歯車3bはチェーン21を介して駆動側歯車19を右方向に回転させるとこれに伴って、カップリング部41に挿入されている駆動側歯車19の平板部19bも右回転し、図4に示すカップリングケース45の突起部45bの水平線(X)に対して平板部19bの垂直線(Y)が90度にある位置から図8に示す位置に右回転する。図8の状態では、カップリングケース45が停止している状態で、平板部19bが右回転しており、中立ズレ角θnが生じている。
駆動側歯車19に付設されているハンドル角検出センサ5が駆動側歯車19の右回転およびその回転角度αを検出し、その右回転の回転信号とハンドル3の回転角度信号を制御部13に送信する。
制御部13は、その信号を受けて、ハンドル3の右回転およびその回転角度αに応じた指令値を電動モータ23に出力する。電動モータ23は、制御部13の指令に基づいて所定量だけ右回転し、減速機25および駆動側旋回ギヤ27を介して操舵輪部9を右回転させる。操舵輪部9は、被駆動側旋回ギヤ33を経てハンドル3の回転角度αおよび右回転に合わせて操舵輪31を傾転させ、車両を操舵する。
制御部13は、その信号を受けて、ハンドル3の右回転およびその回転角度αに応じた指令値を電動モータ23に出力する。電動モータ23は、制御部13の指令に基づいて所定量だけ右回転し、減速機25および駆動側旋回ギヤ27を介して操舵輪部9を右回転させる。操舵輪部9は、被駆動側旋回ギヤ33を経てハンドル3の回転角度αおよび右回転に合わせて操舵輪31を傾転させ、車両を操舵する。
このとき、前記のように右回転する駆動側旋回ギヤ27に連結される歯車25aは、連結されているリンク47を介してカップリングケース45を右回転させる。これにより、カップリング部41では、カップリングケース45が駆動側歯車19の平板部19bの右回転よりも遅れて右回転を始める(図5の時間t1)とともに、その回転速度を平板部19bよりも速く回転している。
カップリングケース45は、平板部19bの右回転に追従して右回転し、図9に示すように、中立ずれ角θnがなくなり、回転した位置で突起部45bの水平線(X)に対して平板部19bの垂直線(Y)が90度にある位置になるようにしている。このように、カップリングケース45と平板部19bとは、当接することなく、遊び角IA内で隙間を変更しながら回転している。これにより、ステアリング装置1が正常時には、ハンドル3の回転は、カップリング部41における回転トルクの伝達はなく、電動モータ23の回転トルクにより操舵輪31を傾転させて、車両を操舵している。
カップリングケース45は、平板部19bの右回転に追従して右回転し、図9に示すように、中立ずれ角θnがなくなり、回転した位置で突起部45bの水平線(X)に対して平板部19bの垂直線(Y)が90度にある位置になるようにしている。このように、カップリングケース45と平板部19bとは、当接することなく、遊び角IA内で隙間を変更しながら回転している。これにより、ステアリング装置1が正常時には、ハンドル3の回転は、カップリング部41における回転トルクの伝達はなく、電動モータ23の回転トルクにより操舵輪31を傾転させて、車両を操舵している。
上記において、この操舵輪31の傾転は、被駆動側旋回ギヤ33に付設されている舵角検出センサ11により検出されて制御部13に送信されている。制御部13は、電動モータ23に出力した指令値と、舵角検出センサ11から送信された検出値とを比較して、所定値以内にあるときにはステアリング装置1は正常に機能していると判断している。
このとき、所定値以内にないときには、制御部13はステアリング装置1に異常が生じたと判断して警報装置15に指令を出力するとともに、電動モータ23への回転指令を停止する。警報装置15は、指令により作動して、警報を発して運転者に知らせる。
このとき、所定値以内にないときには、制御部13はステアリング装置1に異常が生じたと判断して警報装置15に指令を出力するとともに、電動モータ23への回転指令を停止する。警報装置15は、指令により作動して、警報を発して運転者に知らせる。
運転者は警報装置15の警報を受けて、ステアリング装置1に異常が生じたことを知り、ハンドル3を正常の回転角以上に右回転する。これにより、駆動側歯車19の平板部19bは遊び角IA以上に回転し、平板部19bとカップリングケース45の突起部45bとを当接させる。
更に、ハンドル3を右回転させると、ハンドル3の回転は機械的連結部17であるカップリング41を介して操舵輪部9を作動させる。これに伴って、操舵輪31がハンドル3の回転角度および右回転方向に合わせて右側に傾転して車両を操舵できる。このように運転者はカップリング部41を経てハンドル3の回転トルクを操舵輪部9に伝達して操舵輪31を傾転させることにより非常事態に対処可能にしている。
更に、ハンドル3を右回転させると、ハンドル3の回転は機械的連結部17であるカップリング41を介して操舵輪部9を作動させる。これに伴って、操舵輪31がハンドル3の回転角度および右回転方向に合わせて右側に傾転して車両を操舵できる。このように運転者はカップリング部41を経てハンドル3の回転トルクを操舵輪部9に伝達して操舵輪31を傾転させることにより非常事態に対処可能にしている。
また、ハンドル3を操作あるいは車両を始動したときなどに、例えばハンドル角検出センサ5が故障して高い電圧を出力すると、制御部13はその出力信号を受け、正常の出力信号と比較してハンドル角検出センサ5に異常が生じたと判断する。この場合に、制御部13は電動モータ23に対して始動開始の指令信号を中止するとともに、警報装置15に警報を発するように指令信号を出力する。
これにより、運転者は前記と同様な処置を施し、車両を操舵する。この処置は、制御部13、舵角検出センサ11あるいは電動モータ23の電気装置に異常が生じても同様に行われる。
なお、上記では右回転で説明したが、左回転も同様に作動する。
これにより、運転者は前記と同様な処置を施し、車両を操舵する。この処置は、制御部13、舵角検出センサ11あるいは電動モータ23の電気装置に異常が生じても同様に行われる。
なお、上記では右回転で説明したが、左回転も同様に作動する。
次に、図10、図11を用いて、本発明の実施例1に係る電動パワーステアリング装置の他の態様の機械的連結部について説明する。カップリング部41Aは実施例1の他の態様の機械的連結部である。図11は、図10のB−Bの断面図である。カップリング部41Aは、駆動側歯車19Aとカップリングケース45Aから形成されている。
駆動側歯車19Aは、チェーン21と噛み合う歯車部19aと、歯車部19aに接続し、かつ、歯車部19aと同芯の小径19dを有するとともに、その小径19dの両側に繋がる一対の薄い平板形状の平板部19eとから形成されている。この駆動側歯車19Aは図示しない軸受等により回転自在に保持されている。
駆動側歯車19Aは、チェーン21と噛み合う歯車部19aと、歯車部19aに接続し、かつ、歯車部19aと同芯の小径19dを有するとともに、その小径19dの両側に繋がる一対の薄い平板形状の平板部19eとから形成されている。この駆動側歯車19Aは図示しない軸受等により回転自在に保持されている。
カップリングケース45Aは、外形が円柱で内部に穴45dが形成されており、穴45dには図11で示す垂直線(Y)上に一対の扇方形状の突起部45eが設けられている。穴45dには駆動側歯車19Aの小径19dおよび平板部19eとが挿入されており、平板部19eは、前記実施例と同様に、穴45d内で遊び角IAだけ突起部45eに当接することなく回動自在にされている。
作動については前記実施例と同様なため、詳細の説明は省略する。
作動については前記実施例と同様なため、詳細の説明は省略する。
次に、本発明の実施例2に係る電動パワーステアリング装置1Aについて図面を用いて説明する。
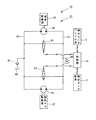
図12は、本発明の実施例2に係る電動パワーステアリング装置の回路図である。
機械的連結部17は、実施例1のステアリング装置1では機械的リンクを用いたが、実施例2のステアリング装置1Aでは流体結合51を用いている。
図12において、流体結合51は、油圧ポンプ53と、油圧モータ55と、第1配管57と、第2配管59と、第1電磁圧力制御弁61と,第2電磁圧力制御弁63と、第1吸込み弁65と、第2吸込み弁67等により形成されている。
図12は、本発明の実施例2に係る電動パワーステアリング装置の回路図である。
機械的連結部17は、実施例1のステアリング装置1では機械的リンクを用いたが、実施例2のステアリング装置1Aでは流体結合51を用いている。
図12において、流体結合51は、油圧ポンプ53と、油圧モータ55と、第1配管57と、第2配管59と、第1電磁圧力制御弁61と,第2電磁圧力制御弁63と、第1吸込み弁65と、第2吸込み弁67等により形成されている。
油圧ポンプ53は、駆動側歯車19’に接続されており、ハンドル3の回転をチェーン21、駆動側歯車19’を経て受けて駆動されており、ステアリング装置1Aの異常時にはハンドル3の操作により圧油を生じている。油圧モータ55は、駆動側旋回ギヤ27に接続されており、油圧ポンプ53の圧油を受けて回転トルクを生じ、駆動側旋回ギヤ27を駆動する。
第1配管57と第2配管59は、油圧ポンプ53と油圧モータ55とを接続している。第1電磁圧力制御弁61と第2電磁圧力制御弁63は、第1配管57と第2配管59との間に配設されており、ステアリング装置1Aの異常時に、制御部13からの指令を受けて作動し、油圧ポンプ53の吐出油を調圧して圧油とし、油圧モータ55に供給し回転トルクを生じさせ、駆動側旋回ギヤ27を駆動させている。第1吸込み弁65は第1配管57に、また、第2吸込み弁67は第2配管59に配設されている。第1吸込み弁65および第2吸込み弁67は、両者共に第1電磁圧力制御弁61と第2電磁圧力制御弁63に接続する間の第1配管57および第2配管59に配設すると、油圧ポンプ53と油圧モータ55とに油を効率良く補充できる。
第1配管57と第2配管59は、油圧ポンプ53と油圧モータ55とを接続している。第1電磁圧力制御弁61と第2電磁圧力制御弁63は、第1配管57と第2配管59との間に配設されており、ステアリング装置1Aの異常時に、制御部13からの指令を受けて作動し、油圧ポンプ53の吐出油を調圧して圧油とし、油圧モータ55に供給し回転トルクを生じさせ、駆動側旋回ギヤ27を駆動させている。第1吸込み弁65は第1配管57に、また、第2吸込み弁67は第2配管59に配設されている。第1吸込み弁65および第2吸込み弁67は、両者共に第1電磁圧力制御弁61と第2電磁圧力制御弁63に接続する間の第1配管57および第2配管59に配設すると、油圧ポンプ53と油圧モータ55とに油を効率良く補充できる。
次に上記構成の電動パワーステアリング装置の作動について説明する。
電気装置が正常である操舵時には、ハンドル3を回転すると、前記のように、チェーン21を介して駆動側歯車19’をハンドル3と同方向に回転させる。この回転は、ハンドル角検出センサ5により検出され、その回転方向の回転信号とハンドル3の回転角度信号を制御部13に送信する。
制御部13は、ハンドル3の回転方向およびその回転角度αに応じた指令値を電動モータ23に出力し、電動モータ23は制御部13の指令に基づいて所定量だけ回転し、減速機25および駆動側旋回ギヤ27を介して操舵輪部9を回転させる。制御部13は、第1電磁圧力制御弁61および第2電磁圧力制御弁63には指令を出力せず、ばねにより通路を開き、流体結合51の回路を低圧(ほぼ零)にしている。
このとき、駆動側歯車19’は油圧ポンプ53を駆動しており、油圧ポンプ53に吐出油を送出させている。また、駆動側旋回ギヤ27は、電動モータ23の回転を受けて回転して油圧モータ55を駆動しており、油圧モータ55も油圧ポンプ機能を有して回転している。
駆動側歯車19’と駆動側旋回ギヤ27が等しい速度で回転しているときには、油圧ポンプ53の吐出油は油圧モータ55を経て油圧ポンプ53に戻っており、油圧モータ55は回転トルクを生ずることなく空回りしている。
駆動側歯車19’と駆動側旋回ギヤ27が等しい速度で回転しているときには、油圧ポンプ53の吐出油は油圧モータ55を経て油圧ポンプ53に戻っており、油圧モータ55は回転トルクを生ずることなく空回りしている。
また、ハンドル3の回転開始時には、油圧ポンプ53は回転を始めるが、油圧モータ55の回転は電動モータ23の始動の遅れにより停止しており、回転速度は一致していない。この場合には、油圧ポンプ53の吐出油は、例えば、第1配管57より第1電磁圧力制御弁61から第2配管59を経て油圧ポンプ53に戻り、油圧ポンプ53は空回りしている。
電動モータが作動して油圧モータ55が回転を始めると、油圧ポンプ53の吐出油は、第1電磁圧力制御弁61と油圧モータ55とに分かれるとともに、再度第2配管59に集まった後に、油圧ポンプ53に戻る。この後、更に電動モータ23の回転速度が速くなると、油圧ポンプ53と油圧モータ55との回転が等しい速度となり、油圧ポンプ53の吐出油は、前記のように油圧モータ55を経て油圧ポンプ53に戻っている。
これにより、ステアリング装置1Aでは、電気装置の正常時において、ハンドル3の回転は流体結合51を経ることなく、電動モータ23より、操舵駆動部7に伝達されて操舵輪3を傾転し、車両が操舵される。
これにより、ステアリング装置1Aでは、電気装置の正常時において、ハンドル3の回転は流体結合51を経ることなく、電動モータ23より、操舵駆動部7に伝達されて操舵輪3を傾転し、車両が操舵される。
次に、ステアリング装置1Aに異常が生じた場合について説明する。例えば、実施例1と同様に、制御部13が電動モータ23に出力した指令値と、舵角検出センサ11から送信された検出値とを比較して、所定値以内にないときにはステアリング装置1Aに異常が生じたと判断して電動モータ23への回転指令を停止するとともに、警報装置15に指令を出力する。警報装置15は、指令により作動して、警報を発して運転者に知らせる。
同時に、制御部13は、ハンドル3の回転方向に合わせて、第1電磁圧力制御弁61および第2電磁圧力制御弁63のいずれかに調圧信号を出力する。例えば、第1電磁圧力制御弁61に指令が出力されると、第1電磁圧力制御弁61は、ばねに抗して回路を閉じ、第1配管57と第2配管59との間を遮断する。これにより、油圧ポンプ53の吐出油は、上昇して圧油となり油圧モータ55に送給され、油圧モータ55は回転トルクを出力できる状態になる。このとき、油圧ポンプ53に入る油が不足している場合には、第2吸込弁が作動してタンク69より油を吸い込んで補充している。
同時に、制御部13は、ハンドル3の回転方向に合わせて、第1電磁圧力制御弁61および第2電磁圧力制御弁63のいずれかに調圧信号を出力する。例えば、第1電磁圧力制御弁61に指令が出力されると、第1電磁圧力制御弁61は、ばねに抗して回路を閉じ、第1配管57と第2配管59との間を遮断する。これにより、油圧ポンプ53の吐出油は、上昇して圧油となり油圧モータ55に送給され、油圧モータ55は回転トルクを出力できる状態になる。このとき、油圧ポンプ53に入る油が不足している場合には、第2吸込弁が作動してタンク69より油を吸い込んで補充している。
運転者は警報装置15の警報を受けて、ステアリング装置1Aに異常が生じたことを知り、ハンドル3を正常の回転角以上に回転する。これにより、駆動側歯車19’は油圧ポンプ53を駆動して圧油を吐出する。この圧油は油圧モータ55に送給されて回転トルクを生じさせ、油圧モータ55は、駆動側旋回ギヤ27により被駆動側旋回ギヤ33を駆動し、ハンドル3の回転角度αおよび回転方向に合わせて操舵輪31を傾転させ、車両を操舵している。
これにより、操舵輪31がハンドル3の回転角度αおよび回転方向に合わせて傾転して車両を操舵でき、運転者は非常事態に対処可能にしている。
これにより、操舵輪31がハンドル3の回転角度αおよび回転方向に合わせて傾転して車両を操舵でき、運転者は非常事態に対処可能にしている。
ハンドル3を操作あるいは車両を始動したときなどに、例えばハンドル角検出センサ5が故障して高い電圧を出力していると、制御部13はその出力信号を受け、正常の出力信号と比較してハンドル角検出センサ5に異常が生じたと判断する。この場合に、制御部13は、電動モータ23への回転指令信号を中止するとともに、警報装置15に警報発令信号を、更に、ハンドル3の回転方向に合わせて、第1電磁圧力制御弁61および第2電磁圧力制御弁63のいずれかに調圧信号を出力する。
これにより、運転者は前記と同様な処置を施し、車両を操舵する。この処置は、制御部13、舵角検出センサ11あるいは電動モータ23の電気装置に異常が生じても同様に行われる。
これにより、運転者は前記と同様な処置を施し、車両を操舵する。この処置は、制御部13、舵角検出センサ11あるいは電動モータ23の電気装置に異常が生じても同様に行われる。
上記において、第1電磁圧力制御弁61と第2電磁圧力制御弁63は、ばねにより通路を開としたが、ばねにより通路を閉じ開指令により通路を開いても良い。また、図1のステアリング装置1では、減速機25を用いたが、電動モータ23の出力軸を被駆動側旋回ギヤ33に直接接続しても良い。図12の流体結合51では油圧モータ55を用いたが、シリンダを用いて被駆動側旋回ギヤ33を回転させても良い。
1、1A・・・・・・・・・電動パワーステアリング装置
3・・・・・・・・・・・・ハンドル
5・・・・・・・・・・・・ハンドル角検出センサ
7・・・・・・・・・・・・操舵駆動部
9・・・・・・・・・・・・操舵輪部
11・・・・・・・・・・・舵角検出センサ
13・・・・・・・・・・・制御部
15・・・・・・・・・・・警報装置
17・・・・・・・・・・・機械的連結部
19、19A、19’・・・駆動側歯車
23・・・・・・・・・・・電動モータ
25・・・・・・・・・・・減速機
27・・・・・・・・・・・駆動側旋回ギヤ
31・・・・・・・・・・・操舵輪
33・・・・・・・・・・・被駆動側旋回ギヤ
41、41A・・・・・・・カップリング
45、45A・・・・・・・カップリングケース
51・・・・・・・・・・・流体結合
53・・・・・・・・・・・油圧ポンプ
55・・・・・・・・・・・油圧モータ
61、63・・・・・・・・圧力制御弁
65、67・・・・・・・・吸込弁
Claims (5)
- ハンドルの回転をハンドル角検出手段により検出して制御手段に送信し、そのハンドル角に応じた電気エネルギーを制御手段より操舵駆動手段に与えて操舵輪を傾転させるとともに、その舵角を舵角検出手段で検出して制御手段に送信する電動パワーステアリング装置であって、ハンドル角検出手段、制御手段、操舵駆動手段、舵角検出手段のいずれかの電気装置が故障した時に、ハンドルの回転を操舵駆動手段に与えて操舵輪を傾転させる機械的な連結手段を有してなることを特徴とする電動パワーステアリング装置。
- 電気装置が故障した時に、ハンドルの回転を機械的な連結手段により操舵駆動手段に与えて操舵輪を傾転させるように運転者に警報を出力する警報装置を有してなることを特徴とする請求項1記載の電動パワーステアリング装置。
- 機械的な連結手段が、ハンドルに連結されている駆動部と、操舵駆動手段に連結されている被駆動部とが遊び角を有して連結されてなることを特徴とする請求項1、又は請求項2記載の電動パワーステアリング装置。
- 電気装置の故障時に、ハンドルの回転が機械的な連結手段の遊び角を超えて回転したときに駆動部が被駆動部に当接して操舵輪を操舵させてなることを特徴とする請求項1から請求項3のいずれか1つの請求項に記載の電動パワーステアリング装置。
- 機械的な連結手段が、ハンドルに連結されている油圧ポンプと、操舵駆動手段に連結されている油圧モータと、故障時に作動して油圧ポンプの圧油を高めて油圧モータに与えて操舵輪を操舵させる圧力制御弁とよりなることを特徴とする請求項1記載の電動パワーステアリング装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004288088A JP2006096310A (ja) | 2004-09-30 | 2004-09-30 | 電動パワーステアリング装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004288088A JP2006096310A (ja) | 2004-09-30 | 2004-09-30 | 電動パワーステアリング装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006096310A true JP2006096310A (ja) | 2006-04-13 |
Family
ID=36236531
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004288088A Pending JP2006096310A (ja) | 2004-09-30 | 2004-09-30 | 電動パワーステアリング装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006096310A (ja) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009197974A (ja) * | 2008-02-25 | 2009-09-03 | Kubota Corp | トルクジェネレータ |
| KR101039952B1 (ko) | 2008-12-03 | 2011-06-09 | 현대자동차주식회사 | 조향 유압 고장 안전성 타입 전동 동력 조향 장치 |
| JP2011131777A (ja) * | 2009-12-25 | 2011-07-07 | Nsk Ltd | フォークリフト用ステアリング装置 |
| KR101071563B1 (ko) | 2008-12-22 | 2011-10-11 | 영신정공 주식회사 | Mdps와 ehps 병행형 차량용 조향장치 |
| CN102530061A (zh) * | 2012-02-25 | 2012-07-04 | 苏州先锋物流装备科技有限公司 | 一种带电动助力转向的堆垛车 |
| JPWO2010122650A1 (ja) * | 2009-04-23 | 2012-10-22 | トヨタ自動車株式会社 | 運転不適対応装置 |
| KR101334591B1 (ko) * | 2010-10-28 | 2013-11-29 | 주식회사 알에스기전 | 직구동 조향식 팔레트 트럭용 전동 조향장치. |
| US9199664B2 (en) | 2012-12-21 | 2015-12-01 | Hyundai Motor Company | Steering apparatus for HEV and method of controlling the same |
| CN111422239A (zh) * | 2020-05-15 | 2020-07-17 | 杭叉集团股份有限公司 | 一种叉车的转向装置 |
-
2004
- 2004-09-30 JP JP2004288088A patent/JP2006096310A/ja active Pending
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009197974A (ja) * | 2008-02-25 | 2009-09-03 | Kubota Corp | トルクジェネレータ |
| KR101039952B1 (ko) | 2008-12-03 | 2011-06-09 | 현대자동차주식회사 | 조향 유압 고장 안전성 타입 전동 동력 조향 장치 |
| KR101071563B1 (ko) | 2008-12-22 | 2011-10-11 | 영신정공 주식회사 | Mdps와 ehps 병행형 차량용 조향장치 |
| JPWO2010122650A1 (ja) * | 2009-04-23 | 2012-10-22 | トヨタ自動車株式会社 | 運転不適対応装置 |
| JP2011131777A (ja) * | 2009-12-25 | 2011-07-07 | Nsk Ltd | フォークリフト用ステアリング装置 |
| KR101334591B1 (ko) * | 2010-10-28 | 2013-11-29 | 주식회사 알에스기전 | 직구동 조향식 팔레트 트럭용 전동 조향장치. |
| CN102530061A (zh) * | 2012-02-25 | 2012-07-04 | 苏州先锋物流装备科技有限公司 | 一种带电动助力转向的堆垛车 |
| US9199664B2 (en) | 2012-12-21 | 2015-12-01 | Hyundai Motor Company | Steering apparatus for HEV and method of controlling the same |
| CN111422239A (zh) * | 2020-05-15 | 2020-07-17 | 杭叉集团股份有限公司 | 一种叉车的转向装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3869803B2 (ja) | かじ取り装置 | |
| US6899196B2 (en) | Driver interface system for steer-by-wire system | |
| JP4111191B2 (ja) | 車両用操舵装置 | |
| JP4899392B2 (ja) | 舵角比可変制御装置及びスパイラルケーブルの誤組み付け検出方法 | |
| KR101970979B1 (ko) | 스티어 바이 와이어용 안전장치 | |
| JP4525621B2 (ja) | 車両の操舵装置 | |
| JP2009090939A (ja) | 操舵制御装置および操舵入力装置 | |
| JPS63141877A (ja) | 電動式後輪操舵装置 | |
| KR102546961B1 (ko) | 스티어 바이 와이어 장치 | |
| JP3935970B2 (ja) | 油圧パワーアシスト機構付きのパワーステアリング装置 | |
| CN1712297A (zh) | 用于线控转向系统的失效安全转向装置 | |
| KR20130053896A (ko) | 랙 타입 전동식 파워 스티어링 시스템의 벨트 슬립 감지 방법 | |
| CN203876816U (zh) | 具有柔性冗余机构的车用线控转向装置 | |
| CN104015781A (zh) | 具有柔性冗余机构的车用线控转向装置 | |
| JP4114481B2 (ja) | 車両用操舵制御装置 | |
| JP4192685B2 (ja) | 車両用操舵装置 | |
| CN101223074A (zh) | 车辆用转向装置 | |
| JP4182744B2 (ja) | 車両操舵装置 | |
| JP3675613B2 (ja) | 車両用操舵装置 | |
| JP4962045B2 (ja) | ステアリングシステム | |
| JP2903794B2 (ja) | 自動変速機の制御装置 | |
| JP2006347208A (ja) | 車両用操舵装置 | |
| JP2006182078A (ja) | パワーステアリング装置 | |
| JP2003267249A (ja) | 車両用操舵装置 | |
| JP4114686B2 (ja) | 車両用操舵装置 |