DOMAINE TECHNIQUE
-
Le domaine technique de l'invention est une pompe configurée pour être actionnée par un transducteur piézoélectrique.
ART ANTERIEUR
-
La plupart des pompes mettent en oeuvre des pièces mobiles, ce qui peut générer un problème de fiabilité, d'usure, et de limitation de la compacité. Dans le domaine de la santé, des pompes péristaltiques sont d'usage courant. Cependant, l'écrasement répété d'un tuyau, qui entraîne le déplacement du liquide, peut entraîner une usure prématurée du tuyau.
-
La demande de
brevet WO2013/41700 décrit une pompe, pouvant être implantable, non péristaltique, à actionnement piézoélectrique. Un manchon, disposé au centre d'un résonateur subit une flexion, sous l'effet d'une déformation tournante du résonateur, engendrée par des transducteurs piézoélectriques activés selon une fréquence ultrasonique. La flexion du manchon génère un effet de pompage, qui entraîne l'expulsion du fluide. Une réduction de la section transversale du résonateur, au voisinage du manchon ou le long de ce dernier, permet d'amplifier les vibrations se propageant jusqu'au manchon. Une telle pompe est efficace. Cependant, il a été constaté que le manchon subit une flexion répétée, ce qui peut entraîner une usure. D'autre part, la pompe est destinée à être couplée à un circuit fluidique. La maîtrise du débit dépend de l'amplitude de vibration du manchon qui doit être asservie à la charge mécanique du circuit fluidique, ce qui n'est pas aisé.
-
On recherche une pompe, la plus compacte possible, et de préférence la plus plate possible.
-
En particulier, on cherche à ce que le principe de pompage, la fréquence et l'amplitude de la vibration ultrasonore de pompage soient moins dépendants du couplage mécanique de la pompe avec le circuit fluidique.
-
Un autre objectif est de concevoir une pompe, permettant d'effectuer un pompage, selon un débit maîtrisé, avec une dépense énergétique optimisée, et pouvant être particulièrement compacte.
EXPOSE DE L'INVENTION
-
Un premier objet de l'invention est une pompe, destinée à pomper un fluide entre une admission et une évacuation, comportant :
- un premier transducteur piézoélectrique annulaire, s'étendant autour d'un axe central, et comportant une première électrode;
- un premier résonateur, relié au premier transducteur piézoélectrique, et s'étendant autour de l'axe central, le premier résonateur étant formé d'un matériau solide déformable s'amincissant vers l'axe central, le premier résonateur étant configuré pour se déformer sous l'effet d'une polarisation du premier transducteur piézoélectrique ;
- une unité de commande, configurée pour polariser la première électrode selon une tension de polarisation, modulée selon une fréquence de modulation supérieure à 20 KHz ;
la pompe étant caractérisée en ce que :
- le premier résonateur délimite une cavité, s'étendant autour de l'axe central, et configurée pour recevoir le fluide, la cavité s'étendant, le long de l'axe central, selon une épaisseur ;
- la pompe comporte un premier manchon, relié au premier résonateur, débouchant au centre de la cavité, formant l'admission de la pompe ;
- la pompe comporte au moins un canal, débouchant de la cavité, le canal s'étendant, le long du premier résonateur, autour d'un axe perpendiculaire à l'axe central, le canal formant l'évacuation de la pompe ;
- de façon que sous l'effet de la polarisation du premier transducteur piézoélectrique, une déformation du résonateur se produit, réduisant localement et transitoirement l'épaisseur de la cavité, la déformation se propageant autour de l'axe central, et entraînant une propulsion d'un fluide, admis dans la cavité, autour de l'axe central, la propulsion induisant un effet d'aspiration au centre de la cavité, face à l'admission.
-
Selon une possibilité, le premier transducteur comporte au moins deux portions angulaires distinctes configurées pour se déformer différemment, sous l'effet de la polarisation appliquée à la première électrode, de façon à engendrer une déformation du premier résonateur se propageant autour de l'axe central.
-
Selon une possibilité, la première électrode est segmentée en
n secteurs angulaires,
n étant supérieur à 2, l'unité de commande étant configurée pour polariser deux secteurs angulaires de la première électrode respectivement par deux tensions déphasées d'un déphasage inférieur ou égal à
ou temporellement décalées d'un décalage inférieur ou égal à
.
-
Selon une possibilité, le premier matériau piézoélectrique comporte au moins deux portions différentes, dans lesquelles le moment dipolaire électrique est orienté de façon opposée. Selon une possibilité, le premier résonateur est disposé face à un support, formant un fond de la cavité, la cavité s'étendant entre le premier résonateur et le fond.
-
Selon une possibilité, le premier manchon est coaxial de l'axe central.
-
Selon une possibilité, la pompe comporte
- un deuxième transducteur piézoélectrique annulaire, s'étendant autour de l'axe central, et comportant une deuxième électrode, reliée à l'unité de commande ;
- un deuxième résonateur, relié au deuxième transducteur piézoélectrique, et s'étendant autour de l'axe central, le deuxième résonateur étant formé d'un solide déformable, le deuxième résonateur s'amincissant vers l'axe central, le deuxième résonateur étant configuré pour se déformer sous l'effet d'une polarisation du deuxième transducteur piézoélectrique ;
- le deuxième résonateur s'étend face au premier matériau solide déformable ;
- la cavité s'étend entre le premier résonateur et le deuxième résonateur.
-
Selon une possibilité, le deuxième transducteur comporte au moins deux portions angulaires distinctes configurées pour se déformer successivement, sous l'effet de la polarisation appliquée à chaque deuxième électrode, de façon à engendrer une déformation du deuxième résonateur, la déformation se propageant autour de l'axe central.
-
Selon une possibilité, la deuxième électrode est segmentée en n secteurs angulaires,
n étant supérieur ou égal à 2, l'unité de commande étant configurée pour polariser deux secteurs angulaires de la deuxième électrode respectivement par deux tensions déphasées d'un déphasage de
ou temporellement décalées d'un décalage de
.
-
Selon une possibilité, le deuxième matériau piézoélectrique comporte au moins deux portions différentes, dans lesquelles le moment dipolaire électrique est orienté de façon opposée Selon une possibilité :
- la première électrode est segmentée en secteurs angulaires symétriques, par rapport à un premier axe de symétrie, et activés en opposition de phase ;
- la deuxième électrode est segmentée en secteurs angulaires symétriques, par rapport à un deuxième axe de symétrie, et activés en opposition de phase ;
- le premier axe de symétrie est orthogonal au deuxième axe de symétrie.
-
La pompe peut comporter un deuxième manchon, relié au deuxième résonateur, et débouchant au centre de la cavité.
-
Le deuxième manchon peut être coaxial de l'axe central de la cavité.
-
La fréquence de modulation peut être supérieure à 100 KHz.
-
Selon une possibilité:
- la première électrode est segmentée en n secteurs angulaires, n étant supérieur ou égal à 2,
- l'unité de commande est configurée pour adresser un signal de polarisation successivement à chaque secteur angulaire ;
- la pompe comporte une unité de contrôle, reliée à au moins un secteur angulaire de la première électrode, l'unité de contrôle étant configurée pour détecter un signal de contrôle entre deux signaux de polarisation successifs.
-
De préférence, l'épaisseur de la cavité est inférieure à 1 mm.
-
Selon une possibilité, l'unité de commande est configurée pour polariser la première électrode selon un signal de polarisation fréquentiel, en effectuant un balayage en fréquence selon un nombre fini de fréquences discrètes successives.
-
Selon une possibilité, la surface interne de la cavité comporte au moins un partie hydrophobe.
-
Un deuxième objet de l'invention est une pompe péristaltique, destinée à pomper un liquide le long d'un capillaire, le pompage résultant d'une compression du capillaire exercée successivement, dans une direction de pompage, la pompe comportant :
- un premier transducteur piézoélectrique annulaire, s'étendant autour d'un axe central, et configuré pour être polarisé par une première électrode;
- un premier matériau solide déformable, relié au premier transducteur piézoélectrique, et s'étendant autour de l'axe central, le premier matériau solide déformable s'amincissant vers l'axe central, le premier matériau solide déformable formant un premier résonateur configuré pour se déformer sous l'effet d'une polarisation du transducteur piézoélectrique ;
- une unité de commande, configurée pour polariser la première électrode selon une tension de polarisation, modulée selon une fréquence de modulation supérieure à 20 KHz;
la pompe étant caractérisée en ce que :
- le capillaire est disposé contre le résonateur, autour de l'axe central ;
- de façon que sous l'effet de la polarisation de la première électrode, une déformation du premier résonateur se produit, la déformation se propageant autour de l'axe central, et entraînant la compression du capillaire rempli d'un liquide autour de l'axe central, la propulsion induisant un effet d'aspiration au centre de la cavité, face à l'admission.
-
Le capillaire peut s'étendre autour du manchon, en formant plusieurs spires, de façon que chaque spire est successivement déformée, le long du manchon.
-
Le premier résonateur peut comporter une surface, notamment plane, formant un support. Le capillaire peut être disposé contre le support, de façon que le capillaire subit une déformation progressive résultant de la déformation du premier résonateur. Le capillaire peut former une spire autour de l'axe central, de façon que sous l'effet de la déformation du résonateur, la spire est déformée par une déformation tournant autour de l'axe central.
-
La pompe peut comporter deux résonateurs, disposés l'un contre l'autre ; Le capillaire peut être disposé dans une espace entre les deux résonateurs, autour de l'axe central, de façon que le capillaire subit une déformation progressive résultant de la déformation du premier résonateur et du deuxième résonateur. Le capillaire peut former une spire autour de l'axe central, de façon que sous l'effet de la déformation du premier et du deuxième résonateur, la spire est déformée par une déformation tournant autour de l'axe central.
-
L'invention sera mieux comprise à la lecture de l'exposé des exemples de réalisation présentés, dans la suite de la description, en lien avec les figures listées ci-dessous.
FIGURES
-
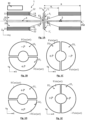
- Les figures 1A à 1E décrivent un premier mode de réalisation de l'invention.
- Les figures 2A et 2B décrivent un deuxième mode de réalisation de l'invention.
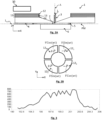
- La figure 3 illustre un balayage en fréquence.
- La figure 4A représente une segmentation d'une électrode en secteurs angulaires.
- La figure 4B montre une séquence temporelle de commande de l'électrode décrite en lien avec
- la figure 4A.
- Les figures 5A et 5B montrent un mode de réalisation d'une pompe péristaltique.
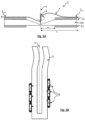
- Les figures 6A, 6B et 6C montrent un autre mode de réalisation d'une pompe péristaltique.
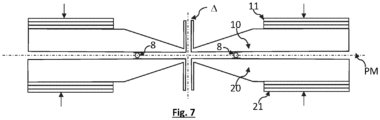
- La figure 7 illustre une variante de la pompe décrite en lien avec les figures 6A à 6C.
EXPOSE DE MODES DE REALISATION PARTICULIERS
-
Les figures 1A à 1E décrivent un premier mode de réalisation d'une pompe selon l'invention. Il s'agit ici d'une pompe comportant:
- un premier transducteur piézoélectrique 11 annulaire, s'étendant autour d'un axe central Δ comportant une première couche d'un matériau piézoélectrique 13 entre au moins une première électrode 12 et une première contre électrode 14 d'autre part.
- un premier matériau solide déformable 10, s'étendant, autour de l'axe central Δ, qui, sous l'action du premier transducteur piézoélectrique 11 forme un premier résonateur. Le premier résonateur 10 est symétrique par rapport à l'axe central Δ.
- un deuxième transducteur piézoélectrique 21 annulaire, autour de l'axe central Δ, comportant une première couche d'un matériau piézoélectrique 23 entre au moins une deuxième électrode 22 et une deuxième contre électrode 24 d'autre part.
- un deuxième matériau solide déformable 20, s'étendant autour de l'axe central Δ, qui, sous l'action du deuxième transducteur piézoélectrique 21 forme un deuxième résonateur. Le deuxième résonateur est symétrique par rapport à l'axe central Δ.
-
Le premier résonateur 10 et le deuxième résonateur 20 sont annulaires, autour de l'axe central Δ. Ils d'amincissent vers ce dernier. Ainsi, leur épaisseur, définie parallèlement à l'axe central Δ, diminue en fonction de la distance à l'axe central Δ. L'amincissement permet d'augmenter l'amplitude des vibrations se propageant dans chaque résonateur.
-
Chaque résonateur s'étend, à partir d'une portion plane, jusqu'à une extrémité formée par un manchon cylindrique 31, 32 décrit par la suite. La portion plane permet un couplage mécanique avec un transducteur piézoélectrique.
-
Le rayon externe R de chaque résonateur, défini autour de l'axe central Δ, peut s'étendre jusqu'à 50 mm, ou davantage. La portion plane de chaque résonateur s'étend au-delà d'un premier rayon R1, inférieur au rayon externe R précédemment défini. En deçà du premier rayon R1, chaque résonateur présente une portion s'amincissant en direction de l'axe central Δ. Le premier rayon R1 est par exemple égal à 50% du rayon externe R du résonateur.
-
Le premier résonateur 10 est assemblé face au deuxième résonateur 20. Une cavité cylindrique 2 s'étend entre le premier résonateur 10 et le deuxième résonateur 20. L'épaisseur de la cavité, parallèlement à l'axe central, est de préférence inférieure à 2 mm et est par exemple de l'ordre de 1 mm. Dans l'exemple représenté, le premier résonateur et le deuxième résonateur sont symétriques selon un plan médian PM perpendiculaire à l'axe central Δ. L'épaisseur minimale dépend de la force de pompage à déployer pour vaincre des forces, dites statiques, s'opposant au déplacement du fluide, par exemple des forces liées au frottement ou à la tension superficielle. L'épaisseur minimale peut également dépendre des conditions d'opération de la pompe, par exemple à des mouvements à laquelle la pompe est soumise, par exemple lorsque la pompe est implantée dans un corps vivant ou lorsque la pompe est embarquée dans un système mobile, par exemple un véhicule ou un robot, soumis à des saccades.
-
On décrit, par la suite, des conditions de surface permettant de réduire les forces statiques.
-
Le premier résonateur s'étend jusqu'à un premier manchon 31, cylindrique, coaxial de l'axe central Δ, et débouchant dans la cavité 2. Le diamètre du manchon 31 est compris entre environ 0.2 mm et 2 mm et préférentiellement proche de 1 mm,. Le premier manchon 31 peut être formé par un prolongement du premier résonateur. Le premier manchon 31 est ouvert, de façon à former une première admission 1i de la pompe. Le rayon du premier manchon forme un rayon interne du premier résonateur 10.
-
La pompe peut comporter un deuxième manchon 32, cylindrique, coaxial de l'axe central Δ, débouchant dans la cavité 2. Le diamètre du manchon 32 peut être identique au diamètre du premier manchon 31. Le deuxième manchon 32 peut être formé par un prolongement du deuxième résonateur déformable. Le deuxième manchon 32 peut être ouvert, de façon à former une deuxième admission 1'i de la pompe.
-
Chaque manchon et la cavité sont dimensionnés de façon que l'écoulement du liquide, à l'intérieur, subisse des forces de capillarité qui soient supérieures à la gravité. Ainsi, en l'absence d'activation de chaque résonateur, le liquide est maintenu immobile, dans chaque manchon et dans la cavité 2, par l'action des forces de capillarité. Cela permet de former une pompe sans pièce mobile, en limitant le risque de fuite.
-
La cavité 2 est délimitée, selon une direction radiale, perpendiculaire à l'axe central Δ, par une nervure 5, cette dernière reliant le premier résonateur 10 au deuxième résonateur 20.
-
De préférence, la paroi interne de la cavité est revêtue d'un matériau hydrophobe. La présence du matériau hydrophobe peut faciliter la minimisation des forces de frottement et des forces de tensions superficielles à l'interface entre le fluide et le matériau sur ou dans lequel se propagent les ondes ultrasonores, de sorte à faciliter le fractionnement de ce fluide. Combiné à des vibrations ultrasoniques, un revêtement hydrophobe permet un fractionnement du liquide en microgouttelettes, ou fractions de liquide, ce qui accroît la mobilité du liquide. Cela minimise la force de pompage. Autour de l'axe central, par effet de centrifugation, comme décrit par la suite. La paroi interne de chaque manchon peut être revêtu d'un matériau hydrophile. La hauteur de chaque manchon, selon l'axe central, est d'environ 2 ou 3 mm. Cela permet de former une pompe particulièrement plate.
-
De façon plus générale, la surface interne de la cavité est avantageusement hydrophobe soit suite à une fonctionnalisation des parties de chaque résonateur délimitant la cavité, ou par une structuration appropriée de ces dernières, par exemple une texturation de type rainurage ou une formation de microcanaux.
-
D'une façon générale, la conception de la pompe vise à optimiser les surfaces le long desquelles de l'énergie est transmise au fluide : la conception vise à répartir le fluide le long des surfaces interne de la cavité, ces dernières étant de préférence rendues hydrophobes. La configuration géométrique utilisée, selon laquelle le fluide est déplacé dans une cavité à rapport surface sur volume élevé privilégie le déplacement du fluide le long de la surface du résonateur. A cet effet, le diamètre de la cavité est supérieur à son épaisseur, et de préférence au moins 5 ou 10 fois supérieur à son épaisseur. Cette configuration, essentiellement surfacique, minimise l'énergie à apporter au fluide. Cela permet d'éviter de transmettre un surplus d'énergie à un volume important de fluide, induisant un risque de cavitation.
-
Notons qu'il s'agit d'une configuration contre-intuitive, car la pratique usuelle est de pousser un volume épais. Lorsque le fluide se réparti selon un film mince, on obtient un effet de reptation du fluide sur la paroi interne de la cavité.
-
Le rayon de la cavité, perpendiculairement à l'axe Δ, est supérieur au rayon du manchon ou de chaque manchon. Le rayon de la cavité est de préférence au moins deux fois à 10 fois supérieur au diamètre du manchon ou de chaque manchon.
-
Un canal 4, s'étendant entre le premier résonateur 10 et le deuxième résonateur 20, débouche dans la cavité 2. Le canal 4 s'étend selon la direction radiale, perpendiculaire à l'axe central Δ. Le canal 4 forme une évacuation 1o de la pompe 1.
-
Chaque matériau solide déformable, formant le premier et le deuxième résonateur peut être de type métal (titane, inox, aluminium ou alliage d'aluminium, laiton, ou autre alliage à base de cuivre, ou alliage à base de nickel), matériau inorganique (verre), matériau organique (PEEK), alumine sans limitation de choix d'autres matériaux en dehors de cette liste non exhaustive.
-
Chaque couche de matériau piézoélectrique peut être formée d'un matériau de type PZT (Zirconate titanate de plomb), en particulier les références PZ26, PZ27, PZ46 et PZ29 de Ferroperm. De préférence, les coefficient d33 et d31, qui rendent compte du coefficient de la déformation observée pour un champ électrique appliqué (également perçu comme une densité de charges récoltées pour une contrainte appliquée), sont respectivement :
- d'au moins 200 pC/N et de préférence au-delà de 570 pC/N pour le coefficient d33 quantifiant la réponse du matériau piézoélectrique dans une direction parallèle à la direction du champ électrique appliqué.
- moins de -50 pC/N et préférentiellement de l'ordre de -240 pC/N. pour d31, qui quantifie la réponse du matériau piézoélectrique dans une direction perpendiculaire à la direction du champ électrique appliqué.
-
La pompe comporte une unité de commande 30, reliée à la première électrode 12 et à la deuxième électrode 22, et permettant de leur appliquer une tension de polarisation modulée en fréquence. La fréquence de modulation dépend de la dimension et du matériau formant chaque résonateur. Lorsque le diamètre de chaque résonateur est de 50 mm, la fréquence de modulation peut être d'environ 25 kHz. Lorsque le diamètre de chaque résonateur est de 25 mm, la fréquence de modulation peut être d'environ 50 kHz. Lorsque le diamètre de chaque résonateur est de 13 mm, la fréquence de modulation peut être d'environ 100 kHz. Dans tous les cas, la fréquence de modulation est ultrasonique, de façon à éviter une génération d'un son audible.
-
Les contre-électrodes 14, 24 peuvent être laissées à un potentiel flottant ou reliées à un potentiel fixe, par exemple une masse.
-
Selon une possibilité, la première et/ou la deuxième électrode peut être annulaire. Dans ce cas, le premier transducteur et le deuxième transducteur est segmenté, en secteurs angulaires, de façon à présenter, entre deux secteurs angulaires adjacents, des moments dipolaires électriques opposés. Chaque secteur angulaire peut s'étendre selon une valeur angulaire poche de
, où
M désigne le nombre de secteurs angulaires différents du transducteur.
-
Selon une possibilité, le premier transducteur et le deuxième transducteur sont annulaires et la première et/ou la deuxième électrode est segmentée selon des secteurs angulaires de
, où N désigne le nombre de secteurs angulaires. Selon une possibilité, chaque secteur angulaire peut s'étendre selon une valeur de quelques degrés inférieur à
, de façon à favoriser l'isolement entre deux secteurs adjacents de l'électrode. L'unité de commande 30 est configurée pour appliquer un déphasage ou un retard de la tension de polarisation entre deux secteurs adjacents 12
1, 12
2 de
, où
N correspond aux nombres des secteurs de la première électrode. Il en est de même pour la deuxième électrode, qui peut être segmentée en secteurs adjacents 22
1, 22
2. Lorsque la tension de polarisation est sinusoïdale,
correspond à un déphasage. Lorsque la tension de polarisation est impulsionnelle,
le déphasage correspond à un retard temporel
par rapport à un temps caractéristique qui est la période principale T de résonance de l'actionneur. Lorsque la tension de polarisation est impulsionnelle, il est usuel, mais non nécessaire, que chaque impulsion soit en forme de créneau, d'une durée inférieure ou égale au quart de la période T de résonance du résonateur.
-
Sur le figures 1B et 1C, on a représenté une première possibilité d'agencement de la pompe. Dans cet exemple :
- le premier transducteur piézoélectrique comporte une première portion 131 et une deuxième portion 132, formant deux demi secteurs angulaires, et présentant respectivement des moments dipolaires électriques permanents orientés selon des directions opposées : M = 2. Les moments dipolaires électriques sont notés -P et +P. Le premier transducteur piézoélectrique 13 est polarisé par une première électrode 11 annulaire, non segmentée, selon la tension Vcos(wt). Le premier transducteur piézoélectrique est segmenté selon un axe X parallèle au plan médian PM.
- le deuxième transducteur piézoélectrique 23 comporte une première portion 231 et une deuxième portion 232, formant deux demi secteurs angulaires, et présentant respectivement des moments dipolaires électriques permanents -P et +P orientés selon des directions opposées : M = 2. Le deuxième transducteur piézoélectrique 23 est polarisé par une deuxième électrode 22 annulaire, non segmentée, selon la tension Vsin(wt). Le deuxième transducteur piézoélectrique est segmenté selon un axe Y parallèle au plan médian PM, perpendiculaire à l'axe X.
-
L'angle de
entre les axes X et Y, segmentant les transducteurs 13, 23, combiné au déphasage de
des tensions de polarisation de la première et de la deuxième électrodes, entraîne une rotation de la compression de la cavité par cadrans d'angle
, à la fréquence de polarisation. Ainsi, sous l'effet des polarisations respectives de la première électrode et de la deuxième électrode, combinées à la segmentation spatiale des moments électriques des premier et deuxième transducteurs piézoélectriques, les résonateurs 10 et 20 se déforment périodiquement, chaque déformation entraînant une compression tournante de la cavité 2 avec un maximum de la déformation située à l'intérieur du rayon R1.
-
La déformation de la cavité 2 tourne autour de l'axe central Δ, du fait des tensions de polarisation déphasées l'une par rapport à l'autre. La compression de la cavité, se propageant de façon circulaire, entraîne une centrifugation du liquide. Il en résulte une dépression se formant au niveau de la partie centrale de la cavité 2, face aux manchons. Cela favorise l'admission d'un fluide, liquide ou gaz dans la cavité, par un des manchons. Le manchon opposé peut permettre l'admission d'un fluide complémentaire. Dans ce cas, la pompe permet d'effectuer un mélange du fluide et du fluide complémentaire. De façon alternative, l'un des manchons permet l'admission d'un liquide tandis que le manchon opposé peut admettre un gaz, qui se mélange alors au liquide pompé. Il peut par exemple s'agir d'oxygène, pour répondre à des besoins d'oxygénation d'un liquide.
-
Lorsque deux fluides sont mélangés, un premier fluide peut être apporté, par le premier manchon, pendant selon une courte durée alors qu'un deuxième fluide peut être apporté, par le deuxième manchon, selon une durée plus longue.
-
La faculté du dispositif à pomper un gaz permet d'effectuer une vidange totale de la cavité. Cela permet également, lorsque du gaz est pompé, de sécher la paroi interne de la cavité.
-
Après utilisation, la cavité 2 peut être nettoyée et/ou aseptisée par des liquides nettoyants ou antiseptiques liquides. Elle peut ensuite subir un séchage lorsque du gaz est pompé. Le pompage du gaz induit un balayage gazeux induisant séchage. Le séchage est accéléré lorsque la paroi interne de la cavité est hydrophobe.
-
Il est donc avantageux que la pompe puisse pomper indifféremment du liquide ou du gaz
-
La centrifugation tend à plaquer le liquide pompé contre le contour 5 de la cavité. Le liquide peut être évacué par le canal 4. De préférence la surface du canal est traitée hydrophile, ce qui facilite l'admission du liquide dans le canal, puis son évacuation.
-
Une autre configuration de transducteur est représentée sur les
figures 1D et 1E. Sur ces figures, le premier et le deuxième transducteur sont annulaires. Chaque transducteur présente, tout autour de l'anneau, un même moment dipolaire électrique. La déformation tournante de la cavité est obtenue par une segmentation de la première électrode 12 et de la deuxième électrode 22 respectivement en deux secteurs 12
1, 12
2 et deux secteurs 22
1, 22
2. Les première et deuxième électrodes sont respectivement segmentées selon l'axe X et l'axe Y. Les secteurs respectifs des première et deuxième électrodes, qui se font face, sont polarisés par des tensions déphasées de
. De même que dans le cas précédent, cela induit une déformation tournante de la cavité, à une fréquence ultrasonore, entraînant la centrifugation du liquide, et un effet de pompage par formation d'une dépression au centre de la cavité.
-
Dans la configuration décrite en lien avec la figure 1A, un des manchons peut être fermé. La fermeture du manchon peut être amovible, de façon à permettre un accès, à travers le manchon, pour effectuer un nettoyage, ou encore pour fonctionnaliser les surfaces du résonateur délimitant la cavité. La fonctionnalisation peut consister à appliquer un revêtement hydrophobe sur les surfaces internes de la cavité, et hydrophile au niveau du manchon d'admission ou du canal d'évacuation.
-
Les figures 2A à 2B décrivent un autre mode de réalisation dans lequel un seul résonateur 10 est utilisé. Le résonateur 10 est tel que décrit en lien avec la figure 1A.
-
Chaque première électrode est obtenue par segmentation d'une première électrode annulaire 12, en formant des secteurs angulaires 12
1, 12
2, 12
3, 12
4 s'étendant selon un débattement angulaire de
. Dans l'exemple représenté sur les
figures 2A et 2B, chaque secteur angulaire s'étend selon
stéradians. Deux secteurs diamétralement opposés 12
1 12
3 sont polarisés par une tension
Vsin(wt) déphasée de
par rapport aux deux autres secteurs 12
2 12
4 diamétralement opposés.
-
Le transducteur 13 est divisé en deux demi-anneaux dont les moments électriques sont opposés, de façon que les secteurs 121, 122 polarisent le demi anneau de moment dipolaire électrique -P, les deux autres secteurs 123, 124 polarisant le demi anneau de moment dipolaire électrique opposé.
-
La cavité 2 s'étend entre le résonateur 10 et un support 6, formant un fond. Une nervure 5 permet la liaison entre le résonateur 10 et le support 6. Lorsque le fond est en alliage d'aluminium duralumin, pour une fréquence de 100 kHz, l'épaisseur du fond peut être de 0.5 mm, et son diamètre de 7 mm.
-
Sous l'effet d'une déformation du résonateur 10, tournant autour de l'axe central, compte tenu des polarisations décrites et de la structure du transducteur piézoélectrique, la cavité 2 est déformée par une onde de déformation tournante, autour de l'axe central, durant laquelle le résonateur s'appuie vers le fond 6. Il en résulte une centrifugation du liquide, entraînant une dépression au centre de la cavité 2, face au manchon 3, ainsi qu'une évacuation du liquide pompé par le canal 4, s'étendant entre le résonateur et le fond 6, perpendiculairement à l'axe central.
-
Les configurations décrites en lien avec les figures 1A et 2A peuvent comporter plusieurs canaux d'évacuation 4, ce qui permet une distribution du liquide pompé selon différentes orientations, autour de l'axe central.
-
Quelles que soient les configurations, le manchon, ou les manchons, sont disposés de préférence au niveau d'un noeud de vibration de chaque résonateur, ce qui permet un raccordement avec peu de pertes par amortissement avec le circuit fluidique connecté aux manchons. La hauteur du manchon peut être ajustée en ce sens. Il est préférable que le manchon et le résonateur auquel il est relié soient formés d'une même pièce, le manchon prolongeant le résonateur : ainsi, le manchon 31 décrit en lien avec la figure 1A fait partie du résonateur 10, et en forme une extrémité. Le manchon 32 fait partie du résonateur 20, et en forme une extrémité. Dans l'exemple donné sur la figure 2A, le manchon 3 prolonge le résonateur 10.
-
Quelles que soient les configurations décrites dans les figures 1A et 2A, la cavité 2 s'étend selon un diamètre plus large que le manchon, de façon à pouvoir permettre un effet de centrifugation, entraînant une dépression suffisante, face au manchon, pour entraîner une aspiration du liquide présent dans le manchon. L'aspiration est favorisée lorsque la surface interne du manchon est hydrophile. La centrifugation est favorisée lorsque la surface interne de la cavité est hydrophobe.
-
Quelles que soient les configurations, les transducteurs piézoélectriques ont une faible épaisseur, typiquement comprise entre 0.05 mm et 5 mm, préférentiellement 0.5 mm pour un rayon R de 25 mm et 0.2 mm pour un rayon R inférieur à 10 mm, ce qui maximise le champ électrique, ce dernier pouvant être de l'ordre de 300 V/ mm. Cela permet d'augmenter la contrainte mécanique, celle-ci étant directement proportionnelle au champ électrique.
-
Quelles que soient les configurations, la tension de polarisation crête / crête peut varier par exemple de quelques volts à plusieurs centaines de volts, la tension jouant sur l'amplitude de la composante de déformation hors plan du résonateur qui elle-même joue sur le volume de fluide centrifugé et donc sur la pression de pompage.
-
Les configurations décrites en lien avec les figures 1A et 2A peuvent être particulièrement compactes : le diamètre externe de chaque transducteur piézoélectrique est de préférence inférieur à 10 mm, le diamètre interne pouvant être de 5 mm. Des diamètres externes plus courts, par exemple 7 mm, sont envisageables. Les dimensions peuvent être déterminées analytiquement, en particulier pour les géométries simples, ou par simulation numérique.
-
Les configurations décrites en lien avec les figures 1A et 2A entraînent une prédominance des effets de surface sur ceux de volume : A vitesse de centrifugation nulle, les forces de gravité sont moins fortes que les effets de surface et le liquide se conforme aux effets de surface. En énergisant le fluide par application des ondes ultrasonores on réduit la mouillabilité du liquide, qui tend s'organiser en microgouttelettes sphériques de plus petites tailles. Cela entraîne une plus faible cohésion d'ensemble. La distribution spatiale des forces de surface s'en trouve modifiée. Lorsque le liquide est mis en mouvement, en raison de sa viscosité, par l'onde de ultrasonore tournante, l'adhésion à la surface se réduit. Au-delà d'une certaine vitesse angulaire, les effets inertiels induits par l'onde ultrasonore engendrent un effet de pompage par création d'une dépression centrale et une surpression périphérique. Ainsi, en régime statique, le liquide tend à adhérer à la paroi interne de la cavité. L'onde tournante ultrasonore engendre, par cisaillement, un mouvement d'ensemble du fluide est créé, qui est à l'origine de l'effet de pompage. L'effet de pompage est obtenu alors que alors que l'énergie apportée est inférieure à un seuil d'énergie générant une nébulisation du liquide. Cela est avantageux car une nébulisation peut engendrer des effets mécaniques agressifs sur les parois.
-
La fréquence de résonance des résonateurs peut varier. Afin de prendre en compte une éventuelle dérive de la fréquence de résonance, l'unité de commande peut être configurée pour appliquer un balayage en fréquence. La figure 3 représente le module de la transformée de Fourier d'un des signaux d'excitation, lorsqu'il est constitué d'une succession d'un nombre fini de périodes sinusoïdales d'amplitude normalisée à 1 et à des fréquences croissantes par incréments de fréquence. Dans cet exemple, on a effectué un balayage en fréquence compris entre 195 kHz et 202 kHz par incréments de fréquence 3%. Le balayage en fréquence permet de traverser la fréquence optimale, tenant compte de la variabilité affectant des pompes, et en particulier les procédés de fabrication : collages, systèmes de fixation. Le fluide pompé peut également avoir une influence sur la fréquence de résonance, car il entraîne une variation de l'impédance mécanique du système, par sa viscosité ainsi que par son déplacement dans la pompe ou encore sa température.
-
Par exemple, la fréquence de résonance des résonateurs peut être de 200 kHz dans conditions de nominales de fonctionnement. Cependant, la fréquence de résonance peut varier, dans un intervalle spectral prédéterminé, en fonction des conditions de fonctionnement, ces dernières comportant la nature et la composition du fluide, son homogénéité, son éventuelle composition multiphasique, la température, la quantité de fluide à l'intérieur de la cavité, ou la viscosité du fluide. L'intervalle spectral peut varier entre une fréquence de résonance minimale, par exemple 195 kHz, et une fréquence de résonance maximale, par exemple 203 kHz. L'unité de commande est configurée pour appliquer un signal d'excitation en effectuant un balayage spectral dans l'intervalle spectral prédéterminé. Le signal d'excitation est ainsi formé d'une succession d'un nombre entier de périodes sinusoïdales entre la fréquence minimale 195 kHz et la fréquence maximale 203 kHz, selon un incrément fréquentiel prédéterminé. Lorsque plusieurs signaux d'excitation déphasés sont successivement appliqués à différents secteurs angulaires d'une électrode, les signaux d'excitation sont à la même fréquence, ce qui permet une mise en rotation du fluide pompé.
-
Le balayage en fréquence permet d'adresser la fréquence de résonance, quelles que soient les conditions de fonctionnement, sous réserve d'être situées dans les limites prédéterminées. La fréquence d'excitation de la pompe n'est pas continuellement centrée sur la fréquence de résonance optimale, mais atteint la fréquence optimale lors de chaque balayage.
-
Le balayage en fréquence est renouvelé périodiquement. L'intervalle temporel séparant deux balayages en fréquence consécutif peut être ajusté, de façon à permettre un pompage en continu (intervalle temporel nul) ou un pompage cyclique, au cours duquel on prend en compte un rapport cyclique d'excitation, correspondant à la durée du balayage fréquentiel sur la durée de l'intervalle temporel entre deux balayages fréquentiels consécutifs.
-
Selon une possibilité, lorsqu'un transducteur électrique est couplé à plusieurs électrodes segmentées, le potentiel électrique d'excitation de chaque électrode que l'on appelle ici polarisation, varie en forme de créneaux, qui sont successivement adressés aux électrodes, dans un sens de rotation prédéterminé. Si T est la période nécessaire pour adresser l'ensemble des secteurs, chaque secteur est polarisé avec un retard de
par rapport à l'électrode précédente et la durée de cette polarisation est au plus égale à
. Elle peut être plus courte
-
Pour pouvoir exciter la pompe en restant asservi sur la fréquence optimale d'excitation du dispositif, il est possible d'extraire une information utile d'un secteur, entre deux polarisations de façon à effectuer une analyse du fonctionnement de la pompe. Pour cela, la pompe comporte une unité de contrôle 31, reliée à chaque électrode, et programmée pour effectuer une analyse de signaux de contrôle générés par un secteur entre deux polarisations successives. Le signal de contrôle généré par le secteur peut être considéré comme une image du fonctionnement de la pompe. Cela permet d'obtenir des informations sur la vibration du résonateur, cette dernière pouvant varier en fonction du fonctionnement de la pompe ou d'un niveau du remplissage.
-
Le signal de contrôle généré par le secteur peut être relié à une entrée basse impédance LZ ou une entrée haute impédance HZ de l'unité de contrôle. Une connexion à une entrée basse impédance LZ a pour inconvénient de prélever des charges du transducteur piézoélectrique, ce qui réduit l'efficacité de l'actionnement à l'aide d'une autre électrode. Le recours à une telle connexion basse impédance permet d'effectuer un suivi de la fréquence de résonance de type modèle électrique équivalent « série » , sur la base de charges collectées. Une connexion à une entrée haute impédance HZ préserve l'efficacité de l'actionnement, au détriment d'une complexité accrue de l'analyse. Le recours à une telle connexion haute impédance permet d'effectuer un suivi de la fréquence de résonance de type modèle électrique équivalent « parallèle », sur la base d'une tension mesurée. On peut choisir d'effectuer une analyse du signal de type basse impédance et/ou haute impédance.
-
Sur la
figure 4A, on a représenté une électrode 12 agencée en secteurs angulaires 12
1, 12
1, 12
4, 12
4 d'angle
. Sur la
figure 4B, on a schématisé une connexion de chaque secteur angulaire durant une période de mesure T. La période de mesure est segmentée en quatre séquences temporelles (axe des abscisses), au cours desquelles chaque secteur est :
- soit polarisé avec un signal d'actionnement V ;
- soit raccordé à une entrée basse impédance LZ de l'unité de contrôle ;
- soit raccordé à une entrée haute impédance HZ de l'unité de contrôle ;
- soit inutilisé.
-
Sur la figure 4B, on a représenté, du haut vers le bas, les connexions successives, au cours de la période T, de chaque secteur 121, 122, 123 et 124.
-
Le recours à un signal de contrôle permet une observation du fonctionnement de la pompe. Cela permet par exemple de suivre une fréquence de résonance. En effet un échantillonnage de la tension (mesure en haute impédance) ou de la charge électrique (mesure en basse impédance) qui apparait dans un secteur rend compte de l'impédance électrique du secteur. Quelle que soit la mesure, la fréquence de résonance dépend de la température et des conditions de charge fluidique. Le signal de contrôle permet d'estimer une impédance électrique au niveau du secteur angulaire. Cette dernière varie en fonction de la température et des conditions de charge fluidique. Le signal de contrôle permet ainsi d'asservir la fréquence de résonance, en maintenant la tension (mesurée en mode haute impédance) ou la charge électrique mesurée (mesurée en mode basse impédance, oscilloscope) à une certaine valeur de consigne. En outre le fait de réaliser un balayage en fréquence, permet de reconstruire une fonction de transfert de l'actionneur en temps réel à chaque balayage avec identification précise de la fréquence optimale de couplage électro-mécanique correspondant à l'impédance minimale du secteur.
-
Les figures 5A à 7 illustrent différents modes de réalisation d'une pompe fonctionnant selon un mode péristaltique.
-
Sur la figure 5A, on a représenté une pompe, comportant :
- un premier transducteur piézoélectrique 11 annulaire, s'étendant autour d'un axe central Δ tel que décrit en lien avec la figure 1A.
- un matériau solide déformable 10, s'étendant, autour de l'axe central Δ, qui, sous l'action du premier transducteur piézoélectrique 11 forme un résonateur. Le résonateur 10 forme un disque autour de l'axe central Δ Il s'amincit vers ce dernier. Ainsi, son épaisseur, définie parallèlement à l'axe central Δ, diminue en fonction de la distance à l'axe central. Le résonateur 10 comporte une portion plane entourant une portion amincie, cette dernière étant centrée autour d'un manchon 3.
- un deuxième transducteur piézoélectrique 21 annulaire, également relié au résonateur 10, et s'étendant autour d'un axe central Δ symétrique du premier transducteur piézoélectrique.
-
Le rayon R du résonateur, défini autour de l'axe central, peut s'étendre jusqu'à 50 mm. Dans l'exemple représenté, le résonateur présente une portion extérieure d'épaisseur constante, au-delà d'un premier rayon R1, inférieur au rayon R précédemment défini. En deçà du premier R1i, le résonateur présente une portion s'amincissant en direction de l'axe central Δ. Le premier rayon R1 est par exemple égal à 50% du rayon R du résonateur.
-
La pompe comporte un manchon 3, cylindrique, coaxial de l'axe central, formé par un prolongement du premier résonateur. Le diamètre du manchon 3 peut être de l'ordre de 1 mm. Le manchon et le résonateur forment une même pièce, comme décrit en lien avec les figures 1A et 2A. Le pied du manchon est un noeud de vibration tandis qu'il vibre par un mouvement de bascule ou de flexion et que son extrémité est choisie pour définir un ventre de vibration du résonateur 10.
-
Sous l'effet d'une activation cyclique du premier transducteur piézoélectrique 11 et du deuxième transducteur piézoélectrique 21, le manchon peut subir une déformation formant une onde de flexion se déployant le long de l'axe du manchon, selon une fréquence de résonance qui correspond à la fréquence d'activation des première et deuxième électrodes. L'amplitude de la flexion est de préférence supérieure à 1 µm.
-
La pompe comporte un capillaire 8, enroulé fixement autour du manchon 3, et de préférence serré autour de ce dernier sur une portion qui est proche de son extrémité, là où l'amplitude du basculement est forte. Le capillaire comporte de préférence plusieurs spires, plaquées contre la surface externe du manchon.
-
La figure 5B est une vue en coupe du manchon 3, montrant quelques spires du capillaire 8, de préférence jointives, appliquées contre le manchon. Sous l'effet de la flexion du manchon, et de sa propagation le long de l'axe central Δ, chaque spire du capillaire est progressivement déformée, ce qui entraîne une progression du liquide dans le capillaire. On obtient ainsi un pompage, de type péristaltique, sans pièce mobile en rotation. La flexion crée une contrainte mécanique périodique tournante s'appliquant sur les spires, une partie des spires étant périodiquement comprimée tandis que la partie diamétralement opposée étant périodiquement étirée.
-
Ce type de pompe peut être très compact, le diamètre pouvant être inférieur à 10 mm, l'épaisseur maximale du résonateur étant de 0.5 mm. Le résonateur peut être formé de métal ou de plastique. Le capillaire peut être formé de silicone. On peut ne prévoir qu'une seule spire autour du manchon, mais le fonctionnement est plus efficace avec plusieurs spires.
-
Les figures 6A et 6B montrent une autre configuration de pompe péristaltique. La pompe comporte un résonateur 10 tel que décrit en lien avec la figure 5A. Le résonateur est relié à un transducteur piézoélectrique annulaire 11, tel que précédemment décrit. Le résonateur s'étend entre une base 10b et une face support plane 10a. Le capillaire 8 est disposé sur une portion plane de la face support plane. La réduction de l'épaisseur du résonateur est obtenue par un rapprochement de la base vers la face support plane.
-
La
figure 6A montre une segmentation de la première électrode 12 en 4 secteurs angulaires, d'angle
. De même que dans les modes de réalisation précédents, le transducteur est configuré pour engendrer une déformation du résonateur qui tourne autour de l'axe central, selon une fréquence ultrasonique.
-
La pompe comporte un capillaire 8, plaqué contre la face plane du résonateur, à l'aide d'une bague de serrage 9, au niveau d'un ventre de vibration. Le ventre est tel que la déformation hors plan est à chaque instant positive sur un demi-cercle passant par le maximum du ventre de vibration et négative sur l'autre demi-cercle. Sur la figure 6C, on a représenté la valeur absolue de l'amplitude de la vibration hors plan (axe des ordonnées) par rapport au plan 10a en fonction d'une coordonnée selon un axe radial (axe des abscisses). Un premier noeud de vibration s'étend au niveau d'une zone dans laquelle le transducteur est maintenu contre le résonateur. Un deuxième noeud de vibration est situé au centre du résonateur au niveau de la base du manchon. La hauteur du manchon permet de définir la position radiale du ventre de vibration, entre le premier noeud et le deuxième noeud de vibration.
-
Le capillaire 8 forme au moins une spire autour de l'axe central. Sous l'effet de la déformation tournante du résonateur, le capillaire 8 subit une compression tournante, qui permet d'effectuer un pompage par effet péristaltique. En fonction du sens de rotation de la déformation, le pompage peut être effectué dans deux directions opposées.
-
La figure 7 représente un mode de réalisation basé sur un principe similaire à celui régissant la pompe décrite en lien avec les figures 6A à 6C. Un capillaire 8 est disposé entre un premier résonateur 10, tel que décrit en lien avec les figures 6A et 6C, et un deuxième résonateur 20. Le deuxième résonateur 20 est symétrique du premier résonateur par rapport à un plan médian PM perpendiculaire à l'axe central Δ.
-
Le premier résonateur 10 est couplé à un premier transducteur piézoélectrique 11. Le deuxième résonateur 20 est couplé à un deuxième transducteur piézoélectrique 21. Chaque transducteur piézoélectrique est agencé de façon à engendrer une compression du capillaire 8, tournant autour de l'axe central Δ. Cela entraîne un pompage péristaltique. La direction de pompage dépend du sens de rotation de la déformation.
-
Chaque résonateur peut s'étendre selon un diamètre de 50 mm, et une épaisseur de 3.8 mmn la fréquence de résonance étant de 26.6 kHz. Plus le diamètre est petit, plus la fréquence de résonance est élevée. Pour un diamètre de 25 mm, la fréquence de résonance étant de l'ordre de 50 kHz. Pour un diamètre de 13 mm, la fréquence de résonance étant de l'ordre de 100 kHz. La tension d'excitation qui définit le niveau de compression inertiel du capillaire peut aller de quelques volts à plusieurs centaines de Volts crête-crête.