EP4162161B1 - Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes - Google Patents
Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes Download PDFInfo
- Publication number
- EP4162161B1 EP4162161B1 EP21730532.5A EP21730532A EP4162161B1 EP 4162161 B1 EP4162161 B1 EP 4162161B1 EP 21730532 A EP21730532 A EP 21730532A EP 4162161 B1 EP4162161 B1 EP 4162161B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- pressure
- hydraulic pump
- maximum permissible
- max
- pump
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B49/00—Control, e.g. of pump delivery, or pump pressure of, or safety measures for, machines, pumps, or pumping installations, not otherwise provided for, or of interest apart from, groups F04B1/00 - F04B47/00
- F04B49/002—Hydraulic systems to change the pump delivery
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B1/00—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders
- F04B1/12—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders having cylinder axes coaxial with, or parallel or inclined to, main shaft axis
- F04B1/26—Control
- F04B1/28—Control of machines or pumps with stationary cylinders
- F04B1/29—Control of machines or pumps with stationary cylinders by varying the relative positions of a swash plate and a cylinder block
- F04B1/295—Control of machines or pumps with stationary cylinders by varying the relative positions of a swash plate and a cylinder block by changing the inclination of the swash plate
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B2205/00—Fluid parameters
- F04B2205/18—Pressure in a control cylinder/piston unit
Definitions
- the invention relates to a method for adapting a pressure of a hydraulic pump of a travel drive, preferably a method for learning a parameter of a pump characteristic or a pump characteristic curve or a calculation rule for adapting a pressure of a hydraulic pump of a travel drive.
- Hydrostatic drives for mobile work machines are known in which a hydraulic pump and one or more hydraulic motors are connected to one another in a closed hydraulic circuit.
- the hydraulic pump is driven by an internal combustion engine - e.g. a diesel engine - and the hydraulic motors ultimately drive the mobile work machine - e.g. via a respective wheel.
- the hydraulic pump of such travel drives is often adjustable in its delivery volume. This means that, for example, when the combustion engine speed is constant, the volume flow delivered by the hydraulic pump can be changed in a closed circuit and thus the output speed of the hydraulic motors or wheels - i.e. the driving speed of the mobile work machine - can be adjusted.
- Hydrostatic axial piston pumps are used in the drive systems of construction machinery, among other things.
- One function of these pumps is to limit the maximum permissible pressure. This is necessary in order to limit torques and the maximum permissible pressures of the components.
- hydromechanical pressure control valves are used. These valves limit the high pressure by reducing the pump's control pressure, thereby reducing the pump's displacement volume.
- the pressure relief valve causes high losses and subsequent thermal loads, which equates to additional costs.
- a pressure relief valve can only specify a fixed pressure.
- the hydraulic-mechanical pressure cut-off regulator generates additional costs, especially when electrical control is present, and is temperature-dependent and subject to tolerances and drift behavior.
- the design for highly dynamic and stable behavior is very complex and only a fixed pressure can be specified.
- the electronically controlled solutions with calibration are temperature-dependent and subject to tolerances and drift behavior and only a fixed pressure can be specified.
- This solution is particularly advantageous because it can always adapt the behavior of the hydraulic pump by correcting the learning factor.
- the reason for this is that the control pressure can be calculated taking into account the learning factor that was corrected in the previous cycle.
- a method is provided, wherein the learning factor is learned in step d. by permanently storing the value in the control unit.
- a method is provided, wherein between steps b and c it is checked whether predetermined conditions are met; wherein step c is carried out if the predetermined conditions are met.
- a method is provided, wherein one of the predetermined conditions is that the absolute value of the difference between the current pressure of the hydraulic pump and the maximum permissible pressure is greater than a predetermined value.
- a method is provided, wherein one of the predetermined conditions is that the absolute value of the difference between the current pressure of the hydraulic pump and the maximum permissible pressure for a predetermined time window is greater than a predetermined value.
- step e. the learning factor is corrected multiplicatively or additively.
- a method is provided, wherein, if the current pressure of the hydraulic pump is higher than the maximum allowable pressure, during said step d. the learning factor is corrected downwards.
- a method is provided, wherein, if the current pressure of the hydraulic pump is less than the maximum permissible pressure and preferably further conditions are active (e.g. that the limitation is below control values of the driver's request), the learning factor is corrected upwards during said step d.
- a method is provided, wherein, if the current pressure of the hydraulic pump is less than the maximum permissible pressure and the maximum permissible actuating pressure is less than the control pressure which was calculated taking into account a driver's request and independently of the maximum permissible pressure of the hydraulic pump, the learning factor is corrected upwards during said step d.
- a method is provided wherein the learning factor is reset during a vehicle calibration.
- a method wherein if the difference between the learning factor before and after the correction is greater than a predetermined value, a diagnostic message is generated.
- a method is provided, wherein in step d. the current generated and detected pressure is filtered to take into account the pressure dynamics.
- a method is provided wherein the maximum allowable pressure of the hydraulic pump is different for traction and towing or braking operation.
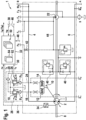
- a hydrostatic drive 1 has a hydraulic pump 2, which is fluidically connected in a closed hydraulic circuit via the working lines 4 and 6 to a hydraulic motor (not shown) for supplying pressure medium to it.
- the hydraulic pump 2 is coupled to a drive machine (not shown) via a drive shaft 8 for transmitting torque.
- the coupling is not geared, so that the speed of the drive machine and the hydraulic pump 2 are identical.
- the hydraulic pump 2 is designed as an axial piston pump in a swash plate design and can be operated in both directions of rotation and in both pump and motor mode. It has an adjustable displacement volume V P and an adjustment device 10 designed as a double-acting hydraulic cylinder.
- the hydraulic cylinder 10 has a first cylinder chamber 12 and a second cylinder chamber 14 which counteracts the first.
- the first cylinder chamber 12 is connected to the output of a first pressure reducing valve 18 via a first control pressure line 16.
- the latter is connected to a control pressure line 20 which can be supplied with control pressure medium via a control pressure connection p S and via a feed pump 22 which is located on the same drive shaft 8 as the hydraulic pump 2.
- the second cylinder chamber 14 is connected via a second control pressure line 24 to a second pressure reducing valve 26, which is connected to the control pressure line 20.
- the pressure reducing valves 18, 26 can be actuated electromagnetically, wherein the control pressure p a or p b resulting in the control pressure line 16 or 24 is proportional to a control current la or l b of the electromagnet a or b according to a valve characteristic curve.
- the control pressures p a , p b of the cylinder chambers 12, 14 can thus be controlled via the electromagnetic actuation of the pressure reducing valves 18, 26 by specifying the control currents la , l b .
- the electromagnets a, b of the pressure reducing valves 18, 26 are signal-connected to an electronic control unit 32 via a respective signal line 28 or 30.
- the hydrostatic drive 1 has a speed detection unit 34, via which a speed n P of the hydraulic pump 2 can be detected and transmitted to the electronic control unit 32 via a signal line 36.
- the drive 1 also has a speed detection unit (not shown) via which the speed n M of the hydraulic motor can be detected and transmitted to the electronic control unit 32 via the signal line 38.
- the hydrostatic drive 1 has a pressure relief valve 40 which is connected to the respective working line 4, 6. Both pressure relief valves 40 are connected with their outputs to a feed pressure line 44 which is connected to the feed pump 22.
- the feed pressure line 44 is fluidically connected to the control pressure line 20 via a throttle 42. If the pressure relief valves respond, pressure medium is released into the feed pressure line 44, whereby energy losses are lower than if the release were to occur towards the tank T.
- the pressure relief valves 40 each have a feed or suction function in the form of a check valve.
- the hydrostatic drive 1 can be operated in traction mode as well as in towing or braking mode.
- the hydraulic pump 2 operates in pump mode, and in braking mode it operates in motor mode.
- the electronic control unit 32 is connected via a signal line 46 to an operator interface in the form of an accelerator pedal (not shown).
- a driver transmits a speed request to the electronic control unit 32 via the accelerator pedal. This can relate to both reversing and forward travel. If the accelerator pedal is operated, this corresponds to the traction or pumping operation of the hydraulic pump 2; if the accelerator pedal is released, however, this corresponds to the braking or motor operation of the hydraulic pump 2.
- the operation of a service brake also corresponds to the braking or motor operation of the hydraulic pump 2.
- the control unit is designed in such a way that it can determine the corresponding operation based on the above-mentioned actuation.
- the hydrostatic drive 1 also has an actuatable direction switch (not shown) which is signal-connected to the electronic control unit 32 via a signal line 48.
- the hydraulic pump 2 is controlled in its reversed or non-reversed adjustment range, i.e. on this side or the other side of the neutral position of the displacement volume of the hydraulic pump 2.
- Forward travel, braking operation Pressurization of the second cylinder chamber 14 via the second control pressure line 24 and the second pressure reducing valve 26 with the second control pressure p b by controlling the second pressure reducing valve 26 with the control current l b via the control unit 32 via the signal line 30.
- Reversing, traction operation Pressurization of the second cylinder chamber 14 via the chain 24, 26, 30, 32.
- Reversing, braking operation Pressurization of the first cylinder chamber 12 via the chain 16, 18, 28, 32.
- the hydraulic pump 2 is designed such that the pressure p that is present in the high-pressure working line 4, 6 counteracts the then effective control pressure p a or p b and is effective in the direction of its own reduction.
- the hydraulic pump 2 has a structurally implemented control loop.
- the hydraulic pump 2 designed as an axial piston pump in swash plate design this is implemented in such a way that a control disk of the hydraulic pump 2 is arranged twisted with respect to a rotation axis of its cylinder drum. Mouths of those cylinders that are connected to the pressure kidney control disk that has the pressure (high pressure) are thus arranged asymmetrically distributed with respect to a pivot axis of the swash plate.
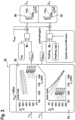
- FIG 2 is a characteristic of the hydraulic pump 2 with open-loop control, i.e. with directly controlled displacement or stroke volume V P.
- the pressure p, or more precisely the pressure difference ⁇ p between the working lines 4, 6, is plotted as a function of the displacement volume V P.
- the first control pressure p a of the first cylinder chamber 12 is plotted as a parameter. This increases starting from the origin 0/0.
- the nominal power of the diesel drive machine P nomeng is shown as a dashed curve as the limiting power.
- the starting point of the description is an unoperated gas or accelerator pedal and a drive machine rotating at idle speed.
- the operator first presses the accelerator pedal, which increases the speed of the drive engine (diesel) from idle to nominal speed. Accordingly, the electronic control unit 32 sends a control signal or control current l a for the hydraulic pump 2, or more precisely for its first pressure reducing valve 18, depending on the speed of the diesel engine.
- a pressure or load pressure p for example 250 bar. This process is described in Figure 2 symbolized by the arrow marked with the number 2.
- a point Q is then reached which lies on the curve P nomeng .
- the first control pressure p a at the nominal speed is dimensioned such that the hydraulic power pQ max of the hydraulic pump 2 corresponds to the nominal power P nomeng .
- the pressure p increases. Due to the aforementioned design of the hydraulic pump 2, in which the working pressure p counteracts the first actuating pressure p a in the direction of a reduction in the displacement volume V P when the hydraulic pump 2 is in traction mode while driving forwards, the pressure p swings the swivel cradle of the hydraulic pump 2 back, which slows down the journey.
- the first actuating pressure p a is not changed during this time and corresponds to the straight line (arrow 3) intersecting the point Q, representing the reduction in the displacement volume V P and the simultaneous increase in the pressure p or the pressure difference ⁇ p.
- the task of the electronic control unit 32 is to ensure that this limit p max , ⁇ p max is not exceeded. Accordingly, if the load continues to increase, the pressure p will not increase any further, as the first control pressure p a is controlled via the control unit 32 via the pressure reducing valve 18 according to Figure 1 is lowered in such a way that the pressure p max is not exceeded. Accordingly, one moves in accordance with Figure 2 along a block or limit curve that extends horizontally from point L with constant pressure p max or constant pressure difference ⁇ p max to the left.
- control unit 32 intervenes according to the pressure cut-off according to the invention and reduces the first control pressure p a . This can prevent the maximum permissible pressure p max from being exceeded even if the load continues to increase.
- the input variables of the method are the determined or estimated displacement volume V P or the corresponding swivel angle ⁇ P of the hydraulic pump 2, its rotational speed n P , as well as a predetermined limit of the pressure or working pressure p max , in this case of 450 bar.
- a pump characteristic or pump characteristic curve or calculation rule 82 for the operation of the hydraulic pump 2 in traction mode (pump mode) and 84 for the braking or motor mode of the hydraulic pump 2 is stored in the electronic control unit 32.
- the respective control pressure p a or p b is described in each case as a function of the pump speed n P and the pump swivel angle ⁇ P (as a percentage of the maximum swivel angle).
- the control pressures p a and p b are also shown as a percentage of the maximum control or control pressure p smax available in the control pressure line 20.
- the scale of the second control pressure p b provided for the second control chamber 14 in motor mode extends from zero to -50%.
- the plus and minus signs represent the different directions of action of the pressure due to the opposing control chambers 12, 14.
- the maximum permissible actuating pressure p amax for traction operation and p bmax for braking operation are initially determined according to method 52. This is done continuously with a set limit p max , since ⁇ P in particular changes during operation due to its load dependency.
- a requested first actuating pressure p a68 is then adjusted, which results from the actuation of the accelerator pedal 68 according to Figure 1 The latter The control pressure and the determined maximum permissible first control pressure p amax are compared by the control unit 32 and the smaller one is selected in step 86.
- step 88 With the maximum permissible second control pressure p bmax .
- the smaller of the control pressures selected from steps 86 and 88 is then multiplied again by the maximum available control pressure p smax , whereby a real control pressure p a or p b results from the control pressure specified up to that point in percent.
- This is entered into a respective valve characteristic curve 90 or 92 for the pressure reducing valve 18 or 26, from which the associated control current l a or l b for the control of the pressure reducing valve 18 or 26 is then determined.
- control pressures p a , p b required in normal driving operation and the maximum permissible control pressures p amax , p bmax are determined from the speed n P , the swivel angle ⁇ P , the pump characteristics 82, 84 , the maximum permissible pressure p, the requested control pressure p a68 and the valve characteristics 90, 92, with the smaller of these leading to the control current l a , l b . If the control pressure p a68 output in accordance with the driver's request is above the limit p amax or p bmax , the control current p a or p b is limited or cut off.
- the design for highly dynamic and stable behavior is very complex.
- the difficulty lies in generating the pump characteristics or the pump characteristic curve or the calculation rules that actually allow the limitation of p max , ⁇ p max .
- the present invention will make it possible to compensate for the tolerances, the fluctuations in the control behavior over temperature and aging behavior and to dynamically adapt the permissible maximum pressures.
- the pump characteristic or pump curve or calculation rule depends on a learning factor, which is a parameter of the performance curves.
- the learning factor can be applied both multiplicatively and additively to the performance curve so that the performance curves can be corrected upwards or downwards.
- the first step 101 is analogous to that in Figure 3 step 52 shown.
- the maximum permissible control pressure p amax for traction operation and p bmax for braking operation are first determined.
- the pressure difference ⁇ p between the working lines 4, 6 is detected.
- the currently generated and detected pressure p is filtered in order to take the pressure dynamics into account and to neglect the fluctuations.
- the pressure p currently generated by the hydraulic pump 2 is greater or smaller than the maximum permissible pressure p max , this indicates that the performance characteristics should be corrected (either because the pressure p currently generated is too high or because it is too low). It may therefore be that the determined maximum permissible control pressure p amax for traction operation and p bmax for braking operation need to be corrected.
- the first condition is that the pressure p generated deviating from the maximum permissible pressure p max is undesirable. In other words, it must be verified that the reason why the pressure p generated by the pump deviates from the maximum pressure p max is not due to the driver's wishes, but to the performance characteristics by which the maximum permissible control pressure p amax for traction operation and p bmax for braking operation were calculated in step 101.
- the learning factor is corrected upwards or downwards and the learning factor is preferably taught in so that this correction of the performance characteristics can be saved.
- the learning factors are permanently stored in the control unit so that the learned factors are already available when the system is restarted.
- the maximum permissible control pressure p amax for traction operation and p bmax for braking operation are recalculated based on the new learning factor.
- control pressures p amax and p bmax are then multiplied by the maximum available control pressure p smax , resulting in a real control pressure p amax or p bmax from the control pressure specified up to that point in percent.
- control pressures p a and p b are first calculated as a percentage of the maximum control or control pressure p smax available in the control pressure line 20 (step 103), without taking into account the maximum pressure p max and taking into account the actuation of the accelerator pedal 68.
- the control pressures p a and p b are then multiplied by the maximum control pressure p smax available, whereby a real control pressure p a or p b results from the control pressure specified up to that point in percent.
- step 105 the values of the setting pressures from steps 102 and 104 are compared and the minimum value for the setting pressures is taken.
- step 106 these values are included in the respective valve characteristic curve 90 or 92 for the pressure reducing valve 18 or 26, respectively, from which the associated control current l a or l b for controlling the pressure reducing valve 18 or 26 is then determined.
- the learning factor can be reset during a vehicle calibration and then corrected and learned again during driving.
- a diagnostic message can be generated.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Fluid Gearings (AREA)
- Control Of Positive-Displacement Pumps (AREA)
Description
- Die Erfindung betrifft ein Verfahren zur Adaption eines Drucks einer Hydropumpe eines Fahrantriebes, vorzugsweise ein Verfahren zum Einlernen eines Parameters einer Pumpencharakteristik oder einer Pumpenkennlinie oder einer Rechenvorschrift für die Adaption eines Drucks einer Hydropumpe eines Fahrantriebes.
- Es sind hydrostatische Fahrantriebe für mobile Arbeitsmaschinen bekannt, bei denen eine Hydropumpe und ein oder mehrere Hydromotoren in einem geschlossenen hydraulischen Kreis miteinander verbunden sind. Die Hydropumpe wird von einem Verbrennungsmotor - z.B. einem Dieselmotor - angetrieben, und die Hydromotoren treiben schließlich die mobile Arbeitsmaschine - z.B. über ein jeweiliges Rad - an.
- Die Hydropumpe derartiger Fahrantriebe ist oft in ihrem Fördervolumen verstellbar. Damit kann z. B. bei konstanter Drehzahl des Verbrennungsmotors der von der Hydropumpe geförderte Volumenstrom im geschlossenen Kreis verändert werden und damit eine Abtriebsdrehzahl der Hydromotoren bzw. der Räder - also eine Fahrgeschwindigkeit der mobilen Arbeitsmaschine - verstellt werden.
- Hydrostatische Axialkolbenpumpen werden u.a. in Fahrantrieben von Baumaschinen eingesetzt. Eine Teilfunktion dieser Pumpen ist es den maximal zulässigen Druck zu begrenzen. Dies ist notwendig um u.a. Momente zu limitieren als auch zulässige Maximaldrücke der Komponenten zu limitieren.
- Neben dem Einsatz von verlustbehafteten Druckbegrenzungsventilen (Volumenstrom der Pumpe wird in den Tank abgesteuert) kommen Hydromechanische Druckregelventile zum Einsatz. Diese Ventile Begrenzen den Hochdruck in dem sie den Stelldruck der Pumpe reduzieren und dadurch die Pumpe ihr Verdrängungsvolumen reduziert.
- Ist die Pumpe elektronisch gesteuert kommen teils auch "closed loop" Druckregler bzw. gesteuerte Lösungen, die kalibriert werden, zum Einsatz, wie in der Patentanmeldung
DE 10 2018 210685 A1 offenbart ist. - Der jeweiligen Methoden haben mehrere Nachteile.
- Das Druckbegrenzungsventil verursacht das Erzeugen von hohen Verlusten, und darauffolgende Thermischen Belastungen, was Zusatzkosten entspricht. Darüber hinaus kann es durch ein Druckbegrenzungsventil nur ein fester Druck vorgegeben werden Der hydraulisch mechanische Druckabschneidungsregler erzeugt Zusatzkosten vor allem bei vorhandener elektrische Ansteuerung und hat Temperaturanhängigkeit und unterliegt Toleranzen und Driftverhalten. Darüber hinaus ist die Auslegung auf Hochdynamisches wie stabiles Verhalten sehr komplex und es kann es nur ein fester Druck vorgegeben werden. Die elektronisch gesteuerten Lösungen mit Kalibrierung haben Temperaturanhängigkeit und unterliegen Toleranzen und Driftverhalten und kann es nur ein fester Druck vorgegeben werden.
- Der in
DE 10 2018 210685 A1 offenbarte elektronische "closed loop"- Regler hat die folgende Nachteile: - Auslegung auf Hochdynamisches wie stabiles Verhalten ist komplex;
- Führen in der Regel zu hohem Ressourcenverbrauch auf Steuergerät und sind
- Die Erfindung wird definiert durch die Ansprüche.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren zur Adaption eines Drucks einer Hydropumpe eines Fahrantriebes bereitgestellt, wobei der Fahrantrieb mit der Hydropumpe, die mit einer Antriebsmaschine gekoppelt ist, zur Druckmittelversorgung eines mit einem Abtrieb koppelbaren Hydromotors des Fahrantriebes versehen ist, wobei die Hydropumpe einen Stellzylinder mit wenigstens einem Zylinderraum und ein darüber verstellbares Hubvolumen hat und wenigstens ein elektrisch ansteuerbares Druckventil vorgesehen ist, über das der Zylinderraum mit einem verstellend wirksamen Stelldruck beaufschlagbar ist, und mit einer Einrichtung, über die ein Druck der Hydropumpe mittels Beeinflussung des Stelldrucks regelbar ist, wobei der Druck gesteuert regelbar ist, wobei das Verfahren folgende Schritte umfasst:
- a) Berechnung eines maximal zulässigen Stelldrucks unter Berücksichtigung des Hubvolumens der Hydropumpe oder einer dieses Hubvolumen repräsentierenden Größe, der Drehgeschwindigkeit der Hydropumpe und eines maximal zulässigen Drucks der Hydropumpe;
- b) Erfassung des aktuellen Drucks der Hydropumpe;
- c) Vergleichung des aktuellen Drucks der Hydropumpe mit dem maximal zulässigen Druck;
- d) Korrektur des maximal zulässigen Stelldrucks unter Berücksichtigung des Unterschiedes zwischen dem aktuellen Druck der Hydropumpe und dem maximalen Druck.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren zur Adaption eines Drucks einer Hydropumpe eines Fahrantriebes bereitgestellt, wobei der Fahrantrieb mit der Hydropumpe zur Druckmittelversorgung eines mit einem Abtrieb koppelbaren Hydromotors des Fahrantriebes versehen ist, wobei der durch die Hydropumpe erzeugte Druck mittels Beeinflussung eines Stelldrucks regelbar ist,
wobei das Verfahren folgende Schritte umfasst: - a) Berechnen eines maximal zulässigen Stelldruckes unter Berücksichtigung eines Hubvolumens der Hydropumpe oder einer dieses Hubvolumen repräsentierenden Größe, der Drehgeschwindigkeit der Hydropumpe und eines maximal zulässigen Drucks der Hydropumpe;
- b) Erfassen des aktuell erzeugten Drucks der Hydropumpe;
- c) Vergleichen des aktuell erzeugten Drucks der Hydropumpe mit dem maximal zulässigen Druck; und
- d) Adaptieren des Stelldrucks unter Berücksichtigung des Unterschiedes zwischen dem aktuellen Druck der Hydropumpe und dem maximal zulässigen Druck, indem ein Lernfaktor, der vorzugsweise ein Parameter einer Pumpencharakteristik oder einer Pumpenkennlinie oder einer Rechenvorschrift ist, korrigiert wird.
- Diese Lösung ist besonders vorteilhaft, da diese durch die Korrektur des Lernfaktors das Verhalten der Hydropumpe immer adaptieren kann. Der Grund dafür ist, dass der Stelldruck unter Berücksichtigung des Lernfaktors, der in dem vorherigen Zyklus korrigiert wurde, berechnet werden kann.
- Gemäß der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei der Lernfaktor in dem Schritt d. eingelernt wird, indem der Wert im Steuergerät fest hinterlegt wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei das Verfahren ferner folgenden Schritt umfasst:
- e) Vergleichen des maximal zulässigen Stelldrucks, der in dem Schritt d. adaptiert wurde, mit dem Stelldruck, der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck der Hydropumpe berechnet wurde;
- f) Steuerung der Hydropumpe mit dem kleinerem Wert zwischen dem Stelldruck, der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck der Hydropumpe berechnet wurde und dem maximal zulässigen Stelldruck.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei zwischen dem Schritt b und c kontrolliert wird, ob vorgegebene Bedingungen erfüllt sind; wobei der Schritt c. durchgeführt wird, wenn die vorgegebenen Bedingungen erfüllt sind. Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei eine der vorgegebenen Bedingungen ist, dass der absolute Wert des Unterschiedes zwischen dem aktuellen Druck der Hydropumpe und dem maximal zulässigen Druck größer als ein vorgegebener Wert ist.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei eine der vorgegebenen Bedingungen ist, dass der absolute Wert des Unterschiedes zwischen dem aktuellen Druck der Hydropumpe und dem maximal zulässigen Druck für ein vorgegebenes Zeitfenster größer als ein vorgegebener Wert ist.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei in dem Schritt e. der Lernfaktor, multiplikativ oder additiv korrigiert wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei, wenn der aktuelle Druck der Hydropumpe höher als der maximal zulässige Druck ist, während dem genannten Schritt d. der Lernfaktor nach unten korrigiert wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei, wenn der aktuelle Druck der Hydropumpe kleiner als der maximal zulässige Druck ist und vorzugsweise weitere Bedingungen aktiv sind (z.B. dass die Limitierung unter Steuerwerten des Fahrerwunsches liegt), während dem genannten Schritt d. der Lernfaktor nach oben korrigiert wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei, wenn der aktuelle Druck der Hydropumpe kleiner als der maximal zulässige Druck ist und der maximal zulässige Stelldruck kleiner als der Steuerdruck ist, der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck der Hydropumpe berechnet wurde, während dem genannten Schritt d. der Lernfaktor nach oben korrigiert wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei der Lernfaktor bei einer Fahrzeug Kalibrierung zurückgesetzt wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei wenn der Unterschied zwischen dem Lernfaktor vor und nach der Korrektur größer als ein vorgegebener Wert ist, eine Diagnosemeldung erzeugt wird.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei in dem Schritt d. der aktuelle erzeugte und erfasste Druck gefiltert ist, um die Druckdynamik zu berücksichtigen.
- Gemäß einer Ausführungsform der vorliegenden Erfindung wird ein Verfahren bereitgestellt, wobei der maximal zulässige Druck der Hydropumpe unterschiedlich für Zug- und Schlepp- oder Bremsbetrieb ist.
- Die vorliegende Erfindung wird unter Bezugnahme auf die beigefügten Figuren beschrieben, wobei sich gleiche Bezugszeichen auf gleiche Teile und / oder auf ähnliche Teile und / oder auf entsprechende Teile des Systems beziehen. Zu den Figuren:
-
Fig. 1 zeigt einen hydraulischen Schaltplan eines hydrostatischen Fahrantriebes gemäß dem Stand der Technik, -
Fig. 2 zeigt Charakteristiken des hydrostatischen Fahrantriebes gemäß derFigur 1 , und -
Fig. 3 zeigt ein detaillierteres Blockbild eines Verfahrens zur Steuerung des hydrostatischen Fahrantriebs des Verfahrens gemäß dem Stand der Technik, -
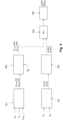
Fig. 4 zeigt ein einfaches Blockbild eines Verfahren zur Adaption eines Drucks einer Hydropumpe eines Fahrantriebes gemäß einem Ausführungsbeispiel der vorliegenden Erfindung. - Im Folgenden wird die vorliegende Erfindung unter Bezugnahme auf bestimmte Ausführungsformen beschrieben, wie sie in den beigefügten Figuren gezeigt sind. Nichtsdestotrotz ist die vorliegende Erfindung nicht auf die besonderen Ausführungsformen beschränkt, die in der folgenden detaillierten Beschreibung beschrieben und in den Figuren gezeigt sind, sondern die beschriebenen Ausführungsformen veranschaulichen lediglich einige Aspekte der vorliegenden Erfindung, deren Schutzbereich durch die Ansprüche definiert ist.
- Weitere Änderungen und Variationen der vorliegenden Erfindung sind für den Fachmann klar. Die vorliegende Beschreibung umfasst somit alle Änderungen und / oder Variationen der vorliegenden Erfindung, deren Schutzbereich durch die Ansprüche definiert ist.
- Gemäß
Figur 1 hat ein hydrostatischer Fahrantrieb 1 eine Hydropumpe 2, die in geschlossenem hydraulischem Kreislauf über die Arbeitsleitungen 4 und 6 mit einem nicht dargestellten Hydromotor zu dessen Druckmittelversorgung fluidisch verbunden ist. Dabei ist die Hydropumpe 2 mit einer Antriebsmaschine (nicht dargestellt) über eine Triebwelle 8 zur Übertragung eines Drehmoments gekoppelt. Die Kopplung ist dabei nicht übersetzt, so dass die Drehzahl der Antriebsmaschine und der Hydropumpe 2 identisch sind. - Die Hydropumpe 2 ist als Axialkolbenpumpe in Schrägscheibenbauweise ausgestaltet und kann in beiden Drehrichtungen und sowohl im Pumpen- als auch im Motorbetrieb betrieben werden. Sie hat ein verstellbares Verdrängungsvolumen VP und eine als doppelt wirkender Hydrozylinder ausgestaltete Verstelleinrichtung 10.
- Der Hydrozylinder 10 hat eine erste Zylinderkammer 12 und eine der ersten entgegenwirkende, zweite Zylinderkammer 14. Die erste Zylinderkammer 12 ist über eine erste Stelldruckleitung 16 mit dem Ausgang eines ersten Druckreduzierventils 18 verbunden. Letztgenanntes ist an eine Steuerdruckleitung 20 angeschlossen, die über einen Steuerdruckanschluss pS und über eine Speisepumpe 22, die auf der gleichen Triebwelle 8, wie die Hydropumpe 2 sitzt, mit Steuerdruckmittel versorgbar ist.
- In gleicher Weise ist die zweite Zylinderkammer 14 über eine zweite Stelldruckleitung 24 mit einem zweiten Druckreduzierventil 26 verbunden, welches an die Steuerdruckleitung 20 angeschlossen ist. Die Druckreduzierventile 18, 26 sind elektromagnetisch betätigbar, wobei der jeweils in der Stelldruckleitung 16 bzw. 24 resultierende Stelldruck pa bzw. pb gemäß einer Ventilkennlinie proportional zu einem Ansteuerstrom la bzw. lb des Elektromagnets a bzw. b ist. Über die elektromagnetische Betätigung der Druckreduzierventile 18, 26 können somit über die Vorgabe der Ansteuerströme la, lb die Stelldrücke pa, pb der Zylinderkammern 12, 14 gesteuert werden. Zu diesem Zweck sind die Elektromagnete a, b der Druckreduzierventile 18, 26 über eine jeweilige Signalleitung 28 bzw. 30 mit einer elektronischen Steuereinheit 32 signalverbunden.
- Des Weiteren hat der hydrostatische Fahrantrieb 1 eine Drehzahlerfassungseinheit 34, über die eine Drehzahl nP der Hydropumpe 2 erfassbar und über eine Signalleitung 36 an die elektronische Steuereinheit 32 übermittelbar ist. Ebenso hat der Fahrantrieb 1 eine Drehzahlerfassungseinheit (nicht dargestellt), über die die Drehzahl nM des Hydromotors erfassbar und über die Signalleitung 38 an die elektronische Steuereinheit 32 übermittelbar ist.
- Zur sicherheitsrelevanten Druckabsicherung der Arbeitsleitungen 4, 6 gegen Überlast hat der hydrostatische Fahrantrieb 1 jeweils ein Druckbegrenzungsventil 40, das mit der jeweiligen Arbeitsleitung 4, 6 verbunden ist. Beide Druckbegrenzungsventile 40 sind mit ihren Ausgängen an eine Speisedruckleitung 44 angeschlossen, die mit der Speisepumpe 22 verbunden ist. Die Speisedruckleitung 44 ist über eine Drossel 42 mit der Steuerdruckleitung 20 fluidisch verbunden. Im Falle des Ansprechens der Druckbegrenzungsventile wird somit Druckmittel in die Speisedruckleitung 44 entspannt, wodurch energetischen Verluste geringer sind, als wenn die Entspannung zum Tank T hin geschähe. Die Druckbegrenzungsventile 40 weisen jeweils eine Speise- oder Nachsaugfunktion in Form eines Rückschlagventils auf.
- Der hydrostatische Fahrantrieb 1 kann sowohl im Zugbetrieb als auch im Schlepp- oder Bremsbetrieb betrieben werden. Im Zugbetrieb arbeitet die Hydropumpe 2 im Pumpenbetrieb, im Bremsbetrieb arbeitet sie im Motorbetrieb. Zudem ist die Hydropumpe 2 reversierbar, das heißt ihr Verdrängungsvolumen VP ist über die Verstelleinrichtung 10 beidseitig einer Neutralstellung mit Nullvolumen VP = 0 verstellbar. Dadurch ist bei gleichbleibender Drehrichtung der Triebwelle 8 und der Antriebsmaschine (Dieselmotor) eine Fahrtrichtungsumkehr möglich.
- Die elektronische Steuereinheit 32 ist über eine Signalleitung 46 mit einer Bedienerschnittstelle in Form eines Fahrpedals (nicht dargestellt) verbunden. Über das Fahrpedal wird dabei von einem Fahrer eine Geschwindigkeitsanforderung an die elektronische Steuereinheit 32 übermittelt. Diese kann sowohl die Rückwärtsfahrt als auch die Vorwärtsfahrt betreffen. Wird das Fahrpedal betätigt, so entspricht das dem Zug- oder Pumpenbetrieb der Hydropumpe 2, wird das Fahrpedal hingegen zurückgenommen, entspricht dies dem Brems- oder Motorbetrieb der Hydropumpe 2. Auch die Betätigung einer Fahrbremse (nicht dargestellt) entspricht dem Brems- oder Motorbetrieb der Hydropumpe 2.
- Die Steuereinheit ist derart ausgestaltet, dass sie anhand der genannten Betätigung den entsprechenden Betrieb ermitteln kann. Zur Auswahl einer Fahrtrichtung weist der hydrostatische Fahrantrieb 1 zudem einen betätigbaren Fahrtrichtungsschalter (nicht dargestellt) auf, der über eine Signalleitung 48 mit der elektronischen Steuereinheit 32 signalverbunden ist. In Abhängigkeit seiner Stellung erfolgt die Ansteuerung der Hydropumpe 2 in ihrem reversierten oder nicht reversierten Verstellbereich, also diesseits oder jenseits der Neutralstellung des Hubvolumens der Hydropumpe 2. Für die weitere Betrachtung seien folgende Fahrzustände definiert:
Vorwärtsfahrt, Zugbetrieb: Druckbeaufschlagung der ersten Zylinderkammer 12 über die erste Stelldruckleitung 16 und das erste Druckreduzierventil 18 mit dem erstem Stellruck pa durch Ansteuern des ersten Druckreduzierventils 18 mit dem Ansteuerstrom la über die Steuereinheit 32 über die erste Signalleitung 28. - Vorwärtsfahrt, Bremsbetrieb: Druckbeaufschlagung der zweiten Zylinderkammer 14 über die zweite Stelldruckleitung 24 und das zweite Druckreduzierventil 26 mit dem zweiten Stelldruck pb durch Ansteuern des zweiten Druckreduzierventils 26 mit dem Ansteuerstrom lb über die Steuereinheit 32 über die Signalleitung 30.
- Rückwärtsfahrt, Zugbetrieb: Druckbeaufschlagung der zweiten Zylinderkammer 14 über die Kette 24, 26, 30, 32.
- Rückwärtsfahrt, Bremsbetrieb: Druckbeaufschlagung der ersten Zylinderkammer 12 über die Kette 16, 18, 28, 32.
- In beiden gezeigten Ausführungsbeispielen eines hydrostatischen Fahrantriebs 1 ist die Hydropumpe 2 derart ausgestaltet, dass der Druck p, der in der hochdruckführenden der Arbeitsleitungen 4, 6 ansteht, dem dann wirksamen Stelldruck pa oder pb entgegenwirkt und in Richtung seiner eigenen Verringerung wirksam ist. Hierzu weist die Hydropumpe 2 eine konstruktiv realisierte Regelschleife auf. Im vorliegenden Fall der als Axialkolbenpumpe in Schrägscheibenbauweise ausgestalteten Hydropumpe 2 ist dies so realisiert, dass eine Steuerscheibe der Hydropumpe 2 bezüglich einer Drehachse ihrer Zylindertrommel verdrillt angeordnet ist. Mündungen derjenigen Zylinder, die mit der den Druck (Hochdruck) aufweisenden Druckniere Steuerscheibe verbunden sind, sind dadurch bezüglich einer Schwenkachse der Schrägscheibe unsymmetrisch verteilt angeordnet. Ebenso unsymmetrisch verteilt sind dann die an der Schrägscheibe abgestützten Endabschnitte der in den Zylindern geführten Arbeitskolben. Aus den somit unsymmetrisch wirkenden Stützkräften der Arbeitskolben resultiert an der Schrägscheibe ein im Pumpenbetrieb rückschwenkendes und im Motorbetrieb ausschwenkendes Moment. In der Konsequenz entsteht ein Zusammenhang in Form einer Pumpenkennlinie oder eines Kennfeldes von Pumpenkennlinien der Hydropumpe 2, in dem der jeweilige Stelldruck pa, pb in Abhängigkeit des Drucks p und des Hubvolumens VP der Hydropumpe 2, sowie von deren Drehzahl nP beschreibbar ist. Diese Kennlinien oder Kennfelder sind vermessen und in der elektronischen Steuereinheit 32 zur Verarbeitung, insbesondere zur Ausführung des später beschriebenen Verfahrens, abgelegt.
- In
Figur 2 ist eine Charakteristik der Hydropumpe 2 mit open-loop-control, das heißt mit direkt gesteuertem Verdrängungs- oder Hubvolumen VP dargestellt. In Abhängigkeit des Verdrängungsvolumens VP ist der Druck p, genauer gesagt die Druckdifferenz Δp zwischen den Arbeitsleitungen 4, 6, aufgetragen. Als Parameter ist der erste Stelldruck pa der ersten Zylinderkammer 12 aufgetragen. Dieser steigt ausgehend vom Ursprung 0/0 an. Als begrenzende Leistung ist die Nennleistung der Dieselantriebsmaschine Pnomeng als gestrichelte Kurve dargestellt. Ausgangspunkt der Beschreibung sei ein unbetätigtes Gas- oder Fahrpedal und eine im Leerlauf bei Leerlaufdrehzahl drehende Antriebsmaschine. - Gemäß dem Pfeil 1 erfolgt zunächst eine Betätigung des Fahrpedals durch den Bediener, wodurch die Drehzahl der Antriebsmaschine (Diesel) von Leerlauf auf Nenndrehzahl erhöht wird. Dementsprechend erfolgt über die elektronische Steuereinheit 32 in Abhängigkeit der Drehzahl des Dieselmotors ein Ansteuersignal oder Ansteuerstrom la für die Hydropumpe 2, genauer gesagt für deren erstes Druckreduzierventil 18.
- Mit Erreichen der Nenndrehzahl der Antriebsmaschine wird eine maximale Fahrgeschwindigkeit des Fahrantriebs 1 erhalten. Demgemäß wird der erste Stelldruck pa gemäß einem in der elektronischen Steuereinheit 32 gemäß
Figur 1 abgelegten Kennfeld der Hydropumpe 2 erhöht. Da noch keine Last wirkt, schwenkt die Hydropumpe 2 voll auf ihr maximales Hubvolumen VPmax aus und liefert bei Nenndrehzahl ihren maximalen Volumenstrom Qmax. - Durch auftretende Fahrwiderstände stellt sich beim Fahren in einer Ebene ein Druck oder Lastdruck p, beispielsweise 250 bar, ein. Dieser Vorgang wird in
Figur 2 durch den mit der Ziffer 2 bezeichneten Pfeil symbolisiert. Im Diagramm gemäßFigur 2 wird dann ein Punkt Q erreicht, der auf der Kurve Pnomeng liegt. An diesem ist der erste Stelldruck pa bei der Nenndrehzahl so bemessen, dass die hydraulische Leistung pQmax der Hydropumpe 2 der Nennleistung Pnomeng entspricht. - Nimmt nun, beispielsweise bei einer Bergfahrt oder bei einer Kiesaufnahme im Falle eines Radladers, die Last am Fahrantrieb 1 zu, so erhöht sich der Druck p. Aufgrund der vorgenannten Ausgestaltung der Hydropumpe 2, bei der im Zugbetrieb der Hydropumpe 2 in Vorwärtsfahrt der Arbeitsdruck p dem ersten Stelldruck pa in Richtung einer Verringerung des Hubvolumens VP entgegenwirkt, schwenkt der Druck p die Schwenkwiege der Hydropumpe 2 zurück, wodurch sich die Fahrt verlangsamt. Der erste Stelldruck pa wird währenddessen nicht verändert und entspricht der den Punkt Q schneidenden, die Verringerung des Hubvolumens VP und gleichzeitige Erhöhung des Drucks p bzw. der Druckdifferenz Δp darstellenden, Geraden (Pfeil 3).
- Mit Erreichen eines Punkts L im Diagramm gemäß
Figur 2 wird ein maximal zulässiger Druck pmax oder Abschneidedruck, bzw. eine maximale zulässige Druckdifferenz Δpmax erreicht. - Aufgabe der elektronischen Steuereinheit 32 ist es nun, dafür zu sorgen, dass dieses Limit pmax, Δpmax nicht überschritten wird. Demgemäß erfolgt bei weiter zunehmender Last keine weitere Erhöhung des Drucks p, indem der erste Stelldruck pa über die Steuereinheit 32 über das Druckreduzierventil 18 gemäß
Figur 1 derart abgesenkt wird, dass der Druck pmax nicht überschritten wird. Dementsprechend bewegt man sich in gemäßFigur 2 entlang einer Block- oder Limitkurve, die sich waagrecht vom Punkt L mit konstantem Druck pmax bzw. konstanter Druckdifferenz Δpmax nach links erstreckt. Ist also beispielsweise in der Steuereinheit 32 ein maximal zulässiger Druck pmax von beispielsweise 450bar eingestellt, so greift die Steuereinheit 32 gemäß erfindungsgemäßer Druckabschneidung ein und nimmt den ersten Stelldruck pa zurück. Dadurch kann auch bei weiter steigender Last eine Überschreitung des maximal zulässigen Drucks pmax verhindert werden. - Es folgt die etwas detailliertere Beschreibung des Verfahrens 52, das die Limitierung des maximales Druckes pmax ermöglicht.
- Wie bereits erwähnt, sind die Eingangsgrößen des Verfahrens das ermittelte oder abgeschätzte Hubvolumen VP oder der entsprechende Schwenkwinkel αP der Hydropumpe 2, deren Drehzahl nP, sowie ein vorgegebenes Limit des Drucks oder Arbeitsdrucks pmax, in diesem Fall von 450 bar.
- Gemäß
Figur 1 ist in der elektronischen Steuereinheit 32 für jedes Drucklimit pmax eine Pumpencharakteristik oder Pumpenkennlinie oder Rechenvorschrift 82 für den Betrieb der Hydropumpe 2 im Zugbetrieb (Pumpenbetrieb) und 84 für den Brems- oder Motorbetrieb der Hydropumpe 2 abgelegt. Beschrieben ist dabei jeweils der jeweilige Stelldruck pa bzw. pb in Abhängigkeit der Pumpendrehzahl nP und dem Pumpenschwenkwinkel αP (in Prozent des maximalen Schwenkwinkels). Die Stelldrücke pa und pb sind ebenso in Prozent des in der Steuerdruckleitung 20 maximal zur Verfügung stehenden Steuer- oder Stelldrucks psmax dargestellt. Dabei erstreckt sich die Skala des im Motorbetrieb für die zweite Stellkammer 14 vorgesehenen zweiten Stelldrucks pb von Null bis -50 %. Das Vorzeichen Plus und Minus repräsentiert die unterschiedlichen Wirkrichtung des Druckes aufgrund der entgegenwirkenden Stellkammern 12, 14. - In Abhängigkeit der aktuellen Werte nP, αP und pmax des Betriebszustandes des Fahrantriebes wird gemäß dem Verfahren 52 zunächst der jeweils maximal zulässige Stelldruck pamax für den Zugbetrieb und pbmax für den Bremsbetrieb ermittelt. Dies erfolgt bei festgesetztem Limit pmax permanent neu, da sich insbesondere αP im Betrieb aufgrund von dessen Lastabhängigkeit ändert. Für den Zugbetrieb erfolgt dann der Abgleich eines angeforderten ersten Stelldrucks pa68, der aus der Betätigung des Fahrpedals 68 gemäß
Figur 1 herrührt. Letztgenannter Stelldruck und der ermittelte maximale zulässige erste Stelldruck pamax werden von der Steuereinheit 32 verglichen und der der kleinere wird im Schritt 86 ausgewählt. - Analoges erfolgt im Schritt 88 mit dem maximal zulässigen zweiten Stelldruck pbmax. Der jeweils aus den Schritten 86 und 88 ausgewählte kleinere der Stelldrücke wird dann wieder mit dem maximal zur Verfügung stehenden Steuerdruck psmax multipliziert, wodurch aus dem bis dahin in Prozent angegebenem Stelldruck ein realer Stelldruck pa oder pb resultiert. Dieser geht in eine jeweilige Ventilkennlinie 90 bzw. 92 für das Druckreduzierventil 18 bzw. 26 ein, aus der dann der zugehörige Ansteuerstrom la bzw. lb für die Ansteuerung des Druckreduzierventils 18 bzw. 26 ermittelt wird.
- Auf diese Weise werden aus der Drehzahl nP, dem Schwenkwinkel αP, den Pumpenkennlinien 82, 84, dem maximal zulässigen Druck p, dem angeforderten Stelldruck pa68 und den Ventilkennlinien 90, 92 die im normalen Fahrbetrieb benötigten Stelldrücke pa, pb und die maximal zulässigen Stelldrücke pamax, pbmax ermittelt wobei der jeweils kleinere zum Ansteuerstrom la, lb führt. Sollte also der gemäß Fahrerwunsch ausgegebene Stelldruck pa68 oberhalb des Limits pamax oder pbmax liegen, so wird der Ansteuerstrom pa oder pb begrenzt oder abgeschnitten.
- In dem oben beschriebenen Verfahren ist die Auslegung auf Hochdynamisches wie stabiles Verhalten sehr komplex. Insbesondere besteht die Schwierigkeit in der Erzeugung von der Pumpencharakteristik oder der Pumpenkennlinie oder der Rechenvorschriften, die tatsächlich die Begrenzung von pmax, Δpmax ermöglichen. Insbesondere wird die vorliegende Erfindung ermöglichen, die Toleranzen, die Schwankungen des Steuerverhaltens über Temperatur und Alterungsverhalten auszugleichen und die zulässigen Maximaldrücke dynamisch zu adaptieren.
- In der
Figur 4 ist ein Verfahren nach einer Ausführungsform der vorliegenden Erfindung dargestellt, das die oben genannten Probleme überwindet. - Die Pumpencharakteristik oder die Pumpenkennlinie oder die Rechenvorschrift (von nun an einfach "Leistungskennlinien" genannt) ist von einem Lernfaktor abhängig, der ein Parameter der Leistungskennlinien ist. Der Lernfaktor kann sowohl multiplikativ als auch additiv an die Leistungskennlinie angewandt werden, damit die Leistungskennlinien nach oben oder nach unten korrigiert werden können.
- Der erste Schritt 101 ist analog zu dem in
Figur 3 dargestellten Schritt 52. Insbesondere wird in Abhängigkeit der aktuellen Werte nP, αP und pmax des Betriebszustandes des Fahrantriebes zunächst der jeweils maximal zulässige Stelldruck pamax für den Zugbetrieb und pbmax für den Bremsbetrieb ermittelt. - In dem folgenden Schritt 102 wird die Druckdifferenz Δp zwischen den Arbeitsleitungen 4, 6, erfasst. Vorzugsweise wird der aktuell erzeugte und erfasste Druck p gefiltert, um die Druckdynamik zu berücksichtigen und die Schwankungen zu vernachlässigen.
- Wenn der aktuell erzeugte Druck p der Hydropumpe 2 größer oder kleiner als der maximal zulässige Druck pmax ist, gibt es einen Hinweis darauf, dass die Leistungskennlinien korrigiert werden sollen (entweder weil der aktuell erzeugte Druck p zu hoch ist oder weil dieser zu niedrig ist). Deswegen kann es sein, dass der ermittelte jeweils maximal zulässige Stelldruck pamax für den Zugbetrieb und pbmax für den Bremsbetrieb korrigiert werden müssen.
- Allerdings müssen zusätzliche Bedingungen erfüllt sein, um tatsächlich zu bestimmen, dass eine Korrektur notwendig ist.
- Die erste Bedingung ist, dass der von dem maximal zulässigen Druck pmax abweichende erzeugte Druck p unerwünscht ist. Mit anderen Worten erklärt: es muss überprüft werden, dass der Grund, warum der von der Pumpe erzeugte Druck p vom Maximaldruck pmax abweicht, nicht bei dem Wunsch des Fahrers liegt, sondern in den Leistungskennlinien, durch die der maximal zulässige Stelldruck pamax für den Zugbetrieb und pbmax für den Bremsbetrieb in dem Schritt 101 berechnet worden sind.
- Wenn diese Bedingung und eventuell zusätzliche Bedingungen, die in dem nächsten Abschnitt erläutert werden, erfüllt sind, wird der Lernfaktor nach oben oder nach unten korrigiert und der Lernfaktor wird vorzugsweise eingelernt, damit diese Korrektur der Leistungskennlinien gespeichert werden kann. Insbesondere werden die Lernfaktoren im Steuergerät fest hinterlegt, sodass bei Wiederanlauf die gelernten Faktoren bereits zur Verfügung stehen.
- Zusätzliche Bedingungen können Folgende sein:
- der absolute Wert des Unterschiedes zwischen dem aktuellen erzeugten Druck p der Hydropumpe 2 und dem maximal zulässigen Druck pmax ist größer als ein vorgegebener Wert; und/oder
- der absolute Wert des Unterschiedes zwischen dem aktuellen erzeugten Druck p der Hydropumpe 2 und dem maximal zulässigen Druck pmax für ein vorgegebenes Zeitfenster ist größer als ein vorgegebener Wert; und/oder
- die Pumpe befindet sich im Blockzustand (geschätzter Pumpenwinkel < definierter Wert); und/oder
- andere für den Fachmann bekannte Bedingungen.
- Nachdem der Lernfaktor korrigiert wurde, werden der maximal zulässige Stelldruck pamax für den Zugbetrieb und pbmax für den Bremsbetrieb auf Basis des neuen Lernfaktors neu berechnet.
- Danach werden die Stelldrücke pamax und pbmax mit dem maximal zur Verfügung stehenden Steuerdruck psmax multipliziert, wodurch aus dem bis dahin in Prozent angegebenem Stelldruck ein realer Stelldruck pamax oder pbmax resultiert.
- In den Schritten 103 und 104 werden parallel zu den Schritten 101 und 102 zuerst, ohne Berücksichtigung von dem Maximaldruck pmax, unter Berücksichtigung der Betätigung des Fahrpedals 68 die Stelldrücke pa und pb in Prozent des in der Steuerdruckleitung 20 maximal zur Verfügung stehenden Steuer- oder Stelldrucks psmax berechnet (Schritt 103). Danach werden die Stelldrücke pa und pb mit dem maximal zur Verfügung stehenden Steuerdruck psmax multipliziert, wodurch aus dem bis dahin in Prozent angegebenem Stelldruck ein realer Stelldruck pa oder pb resultiert.
- In dem Schritt 105 werden die Werte der Stelldrücke von den Schritten 102 und 104 verglichen und es wird der minimale Wert für die Stelldrücke genommen.
- In dem Schritt 106 gehen diese Werte in die jeweilige Ventilkennlinie 90 bzw. 92 für das Druckreduzierventil 18 bzw. 26 ein, aus der dann der zugehörige Ansteuerstrom la bzw. lb für die Ansteuerung des Druckreduzierventils 18 bzw. 26 ermittelt wird.
- Das mit Bezug auf
Figur 4 beschriebene Verfahren kann im Fahrbetrieb immer aktiv sein und selbst erkennen, in welchen Fahrzuständen gelernt werden darf. Dabei adaptiert der Algorithmus zu niedrige wie zu hohe Drücke im Schub- (negative Drücke) wie im Zugbetrieb (positive Drücke). - Darüber hinaus kann der Lernfaktor bei einer Fahrzeugkalibrierung zurückgesetzt und im Fahrbetrieb wieder korrigiert und gelernt werden.
- In einem speziellen Fall, dass der Unterschied zwischen dem Lernfaktor vor und nach der Korrektur größer als ein vorgegebener Wert ist, kann eine Diagnosemeldung erzeugt werden.
- Während die vorliegende Erfindung unter Bezugnahme auf die oben beschriebenen Ausführungsformen beschrieben wurde, ist es für den Fachmann klar, dass es möglich ist, verschiedene Modifikationen, Variationen und Verbesserungen der vorliegenden Erfindung im Lichte der oben beschriebenen Lehre und innerhalb des Bereichs der beigefügten Ansprüche zu realisieren, ohne von dem Schutzbereich der Erfindung abzuweichen.
- Auch wenn immer über einen maximalen Druck gesprochen wurde, ist es klar, dass der maximal zulässige Druck pmax der Hydropumpe 2 unterschiedlich für Zug- und Schlepp- oder Bremsbetrieb ist.
- Darüber hinaus wurden die Bereiche, auf denen Fachleute kundig sein dürften, hier nicht beschrieben, um die beschriebene Erfindung nicht unnötig zu verschleiern.
- Dementsprechend soll die Erfindung nicht durch die spezifischen veranschaulichenden Ausführungsformen beschränkt sein, sondern nur durch den Schutzbereich der beigefügten Ansprüche.
Claims (12)
- Verfahren zur Adaption eines Drucks (p) einer Hydropumpe (2) eines Fahrantriebes (1), wobei der Fahrantrieb mit der Hydropumpe (2) zur Druckmittelversorgung eines mit einem Abtrieb (80) koppelbaren Hydromotors (78) des Fahrantriebes (1) versehen ist, wobei der durch die Hydropumpe (2) erzeugte Druck (p) mittels Beeinflussung eines Stelldrucks (pa, pb) regelbar ist,
wobei das Verfahren folgende Schritte umfasst:a. Berechnen eines maximal zulässigen Stelldrucks (pamax, pbmax) unter Berücksichtigung eines Hubvolumens (VP) der Hydropumpe (2) oder einer dieses Hubvolumen (VP) repräsentierenden Größe (αP), der Drehgeschwindigkeit (nP) der Hydropumpe (2) und eines maximal zulässigen Drucks (pmax) der Hydropumpe (2);b. Erfassen des aktuell erzeugten Drucks (p) der Hydropumpe (2);c. Vergleichen des aktuell erzeugten Drucks (p) der Hydropumpe (2) mit dem maximal zulässigen Druck (pmax); undd. Adaptieren des maximal zulässigen Stelldrucks (pamax, pbmax) unter Berücksichtigung des Unterschiedes zwischen dem aktuellen Druck (p) der Hydropumpe (2) und dem maximal zulässigen Druck (pmax), indem ein Lernfaktor, der ein Parameter einer Pumpencharakteristik oder einer Pumpenkennlinie oder einer Rechenvorschrift ist, korrigiert wird, wobei der Lernfaktor in dem Schritt d. eingelernt wird, wobei der Lernfaktor in einem Steuergerät fest hinterlegt wird, sodass bei Wiederanlauf der eingelernte Faktor bereits zu Verfügung stehen wird. - Verfahren nach Anspruch 1, wobei das Verfahren ferner folgenden Schritt umfasst:e. Vergleichen des maximal zulässigen Stelldrucks (pamax, pbmax), der in dem Schritt d. adaptiert wurde, mit dem Stelldruck (pa, pb), der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck (pmax) der Hydropumpe (2) berechnet wurde;f. Steuerung der Hydropumpe mit dem kleinerem Wert zwischen dem Stelldruck (pa, pb) der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck (pmax) der Hydropumpe (2) berechnet wurde, und dem maximal zulässigen Stelldruck (pamax, pbmax).
- Verfahren nach einem der Ansprüche 1 bis 2, wobei zwischen dem Schritt b und c kontrolliert wird, ob vorgegebene Bedingungen erfüllt sind; wobei der Schritt c. durchgeführt wird, wenn die vorgegebenen Bedingungen erfüllt sind.
- Verfahren nach Anspruch 3, wobei eine der vorgegebenen Bedingungen ist, dass der absolute Wert des Unterschiedes zwischen dem aktuellen Druck (p) der Hydropumpe (2) und dem maximal zulässigen Druck (pmax) größer als ein vorgegebener Wert ist.
- Verfahren nach Anspruch 4, wobei eine der vorgegebenen Bedingungen ist, dass der absolute Wert des Unterschiedes zwischen dem aktuellen Druck (p) der Hydropumpe (2) und dem maximal zulässigen Druck (pmax) für ein vorgegebenes Zeitfenster größer als ein vorgegebener Wert ist.
- Verfahren nach einem der Ansprüche 1 bis 5, wobei in dem Schritt e. der Lernfaktor, multiplikativ oder additiv korrigiert wird.
- Verfahren nach einem der Ansprüche 1 bis 6, wobei, wenn der aktuelle Druck (p) der Hydropumpe (2) höher als der maximal zulässige Druck (pmax) ist, während dem genannten Schritt d. der Lernfaktor nach unten korrigiert wird.
- Verfahren nach einem der Ansprüche 1 bis 7, wobei, wenn der aktuelle Druck (p) der Hydropumpe (2) kleiner als der maximal zulässige Druck (pmax) ist und der maximal zulässige Stelldruck (pamax, pbmax) kleiner als der Steuerdruck (pa, pb) ist, der unter Berücksichtigung eines Fahrerwunsches und unabhängig von dem maximal zulässigen Druck (pmax) der Hydropumpe (2) berechnet wurde, während dem genannten Schritt d. der Lernfaktor nach oben korrigiert wird.
- Verfahren nach einem der Ansprüche 1 bis 8, wobei der Lernfaktor bei einer Fahrzeug Kalibrierung zurückgesetzt wird.
- Verfahren nach einem der Ansprüche 1 bis 9, wobei wenn der Unterschied zwischen dem Lernfaktor vor und nach der Korrektur größer als ein vorgegebener Wert ist, eine Diagnosemeldung erzeugt wird.
- Verfahren nach einem der Ansprüche 1 bis 10, wobei in dem Schritt d. der aktuelle erzeugte und erfasste Druck (p) gefiltert ist, um die Druckdynamik zu berücksichtigen.
- Verfahren nach einem der Ansprüche 1 bis 11, wobei der maximal zulässige Druck (pmax) der Hydropumpe (2) unterschiedlich für Zug- und Schlepp- oder Bremsbetrieb ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102020206968.9A DE102020206968A1 (de) | 2020-06-04 | 2020-06-04 | Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes |
| PCT/EP2021/064477 WO2021244999A1 (de) | 2020-06-04 | 2021-05-31 | Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4162161A1 EP4162161A1 (de) | 2023-04-12 |
| EP4162161B1 true EP4162161B1 (de) | 2025-02-19 |
Family
ID=76305904
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21730532.5A Active EP4162161B1 (de) | 2020-06-04 | 2021-05-31 | Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP4162161B1 (de) |
| CN (1) | CN115667714B (de) |
| DE (1) | DE102020206968A1 (de) |
| WO (1) | WO2021244999A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2026041423A1 (de) * | 2024-08-19 | 2026-02-26 | Robert Bosch Gmbh | Verfahren zur ansteuerung eines hydrostatischen antriebs |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0325679B1 (de) * | 1988-01-14 | 1992-01-02 | Hydromatik GmbH | Automotive Antriebseinrichtung für Maschinen und Fahrzeuge |
| US5249422A (en) * | 1991-12-20 | 1993-10-05 | Caterpillar Inc. | Apparatus for calibrating the speed of hydrostatically driven traction motors |
| US8024925B2 (en) | 2005-11-08 | 2011-09-27 | Caterpillar Inc. | Apparatus, system, and method for controlling a desired torque output |
| DE102006055932A1 (de) * | 2006-11-27 | 2008-05-29 | Robert Bosch Gmbh | Verfahren zur Regelung einer Hydropumpe und elektronische Steuereinheit |
| CN101680542B (zh) | 2007-03-30 | 2014-07-23 | 株式会社小松制作所 | 具备静液压式无级变速器的车辆的控制装置 |
| DE102018210720A1 (de) * | 2018-06-29 | 2020-01-02 | Robert Bosch Gmbh | Hydrostatischer Fahrantrieb mit Druckabschneidung und Verfahren zum Kalibrieren der Druckabschneidung |
| DE102018211586A1 (de) * | 2018-06-29 | 2020-01-02 | Robert Bosch Gmbh | Radantriebsanordnung für einen hydrostatischen Fahrantrieb und hydrostatischer Fahrantrieb |
| DE102018210694A1 (de) * | 2018-06-29 | 2020-01-02 | Robert Bosch Gmbh | Hydrostatische Axialkolbenpumpe für einen hydrostatischen Fahrantrieb |
| DE102018210685A1 (de) | 2018-06-29 | 2020-01-02 | Robert Bosch Gmbh | Hydrostatischer Fahrantrieb und Verfahren zur Steuerung des hydrostatischen Fahrantriebes |
| DE102018216750A1 (de) | 2018-09-28 | 2020-04-02 | Robert Bosch Gmbh | Verfahren zur Steuerung einer Axialkolbenpumpe und Antriebseinheit mit einer derartigen Axialkolbenpumpe und hydrostatischer Fahrantrieb mit einer derartigen Antriebseinheit |
-
2020
- 2020-06-04 DE DE102020206968.9A patent/DE102020206968A1/de active Pending
-
2021
- 2021-05-31 EP EP21730532.5A patent/EP4162161B1/de active Active
- 2021-05-31 WO PCT/EP2021/064477 patent/WO2021244999A1/de not_active Ceased
- 2021-05-31 CN CN202180039938.2A patent/CN115667714B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2021244999A1 (de) | 2021-12-09 |
| EP4162161A1 (de) | 2023-04-12 |
| DE102020206968A1 (de) | 2021-12-23 |
| CN115667714B (zh) | 2026-04-17 |
| CN115667714A (zh) | 2023-01-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3587794B1 (de) | Hydrostatischer fahrantrieb und verfahren zur steuerung des hydrostatischen fahrantriebes | |
| EP2542779B1 (de) | Regelungsvorrichtung und verfahren zur regelung eines drehmoments einer triebwelle einer hydrostatischen maschine | |
| EP3587795B1 (de) | Hydrostatischer fahrantrieb mit druckabschneidung und verfahren zum kalibrieren der druckabschneidung | |
| EP3587810B1 (de) | Hydrostatische axialkolbenpumpe für einen hydrostatischen fahrantrieb | |
| EP3726053B1 (de) | Axialkolbenpumpe für einen hydrostatischen fahrantrieb, hydrostatischer fahrantrieb mit der axialkolbenpumpe, sowie verfahren zur steuerung | |
| EP2767739B1 (de) | Leistungsverzweigtes Getriebe für einen Fahrantrieb, Verfahren zur Steuerung des Getriebes | |
| EP3954926A1 (de) | Verfahren zur realisierung einer in der leistung limitierbaren drehmomente- und drehzahlschnittstelle für hydrostatische fahrantriebe | |
| DE102018203624A1 (de) | Antrieb für eine Arbeitsmaschine | |
| DE102017207569B4 (de) | Hydrostatisches Getriebe und Verfahren zur Bremsung damit | |
| DE102018211586A1 (de) | Radantriebsanordnung für einen hydrostatischen Fahrantrieb und hydrostatischer Fahrantrieb | |
| WO2011131286A1 (de) | Verfahren zur begrenzung eines drucks in einem hydrostatischen getriebe | |
| DE102008002384B4 (de) | Verfahren zur Grenzlastregelung eines hydrostatischen Antriebes | |
| WO2009083221A1 (de) | Verfahren zur ansteuerung eines fahrantriebs | |
| DE102017202273B4 (de) | Hydrostatisches Getriebe und Verfahren zur Bremsung damit | |
| EP4162161A1 (de) | Verfahren zur adaption eines drucks einer hydropumpe eines fahrantriebes | |
| EP4089302B1 (de) | Verfahren zur unterstützung des gangeinlegens von stillstandsschaltgetrieben | |
| DE102016205891A1 (de) | Hydrostatischer Fahrantrieb und Fahrzeug mit einem solchen hydrostatischen Fahrantrieb | |
| DE102009013340B4 (de) | Leistungsgeführter Konstantdruckregler | |
| DE102020206874A1 (de) | Verfahren zum einlernen der steuerfunktion von hydrostatischen motoren im fahrbetrieb | |
| DE102021205295B4 (de) | Verfahren zur Steuerung eines hydrostatischen Antriebs | |
| DE102009013341A1 (de) | Führung der Solldrehzahl eines Verbrennungsmotors | |
| DE102024207856A1 (de) | Verfahren zur ansteuerung eines hydrostatischen antriebs | |
| DE102024207853A1 (de) | Verfahren zur ansteuerung eines hydrostatischen antriebs | |
| WO2026041423A1 (de) | Verfahren zur ansteuerung eines hydrostatischen antriebs | |
| WO2022101341A1 (de) | Verfahren zum steuern einer lastfühligen hydropumpe |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230104 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230530 |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20240227 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20241125 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021006704 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250519 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250519 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250619 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250605 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250620 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250523 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250716 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502021006704 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251223 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| 26N | No opposition filed |
Effective date: 20251120 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250531 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260410 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |