EP3721509B1 - Connecteur électrique et ensemble de connexion électrique - Google Patents
Connecteur électrique et ensemble de connexion électrique Download PDFInfo
- Publication number
- EP3721509B1 EP3721509B1 EP18830924.9A EP18830924A EP3721509B1 EP 3721509 B1 EP3721509 B1 EP 3721509B1 EP 18830924 A EP18830924 A EP 18830924A EP 3721509 B1 EP3721509 B1 EP 3721509B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- angle
- contact
- here
- frustoconical
- connection assembly
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R39/00—Rotary current collectors, distributors or interrupters
- H01R39/02—Details for dynamo electric machines
- H01R39/18—Contacts for co-operation with commutator or slip-ring, e.g. contact brush
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R13/00—Details of coupling devices of the kinds covered by groups H01R12/70 or H01R24/00 - H01R33/00
- H01R13/46—Bases; Cases
- H01R13/52—Dustproof, splashproof, drip-proof, waterproof, or flameproof cases
- H01R13/523—Dustproof, splashproof, drip-proof, waterproof, or flameproof cases for use under water
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R24/00—Two-part coupling devices, or either of their cooperating parts, characterised by their overall structure
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R24/00—Two-part coupling devices, or either of their cooperating parts, characterised by their overall structure
- H01R24/38—Two-part coupling devices, or either of their cooperating parts, characterised by their overall structure having concentrically or coaxially arranged contacts
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R24/00—Two-part coupling devices, or either of their cooperating parts, characterised by their overall structure
- H01R24/58—Contacts spaced along longitudinal axis of engagement
Definitions
- the present invention generally relates to the connection of submarine cables intended for example to transport electricity produced by tidal turbines.
- It relates more particularly to an electrical connector and an electrical connection assembly.
- Such a design involves the use of alignment mechanisms with 5 degrees of freedom in the case of coaxial connectors and 6 degrees of freedom in the case of pin connectors. Other mechanisms must also be provided for the exercise of horizontal connection forces.
- the known connectors are complex and establishing a connection by mating two connectors is a delicate procedure.
- the present invention proposes an electrical connector
- a deformation of the intermediate element can thus compensate for a possible fault in the positioning of the electrical connector on a complementary connector and this ensures that the contact element is positioned, with slight compression of the intermediate element, resting on a track conductor of this complementary connector.
- the invention also proposes an electrical connection assembly comprising a female connector conforming to the electrical connector proposed above and a male connector comprising an electrically conductive track in contact with said contact element.
- the male connector may comprise, for example, a convex support carrying said conductive track.
- the intermediate element may extend around the male connector.
- the intermediate element can be deformed so as to press the contact element against the electrically conductive track.
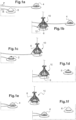
- the fixed part 2 (not visible in this figure) is covered by a cap 6 (which makes it possible to protect the connection tracks present on the fixed part 2), while the mobile part 4 rests on a support 8 (not visible in this figure).
- the fixed part 2 and the support 8 are for their part fixed on a seabed, as schematically represented on the figures 1a to 1f .
- the mobile part 4 is for example connected to an electricity production device (here a tidal turbine); the fixed part 2 can in this case be connected to an electricity transport network. (A reverse configuration is however possible.)
- an electricity production device here a tidal turbine
- the fixed part 2 can in this case be connected to an electricity transport network. (A reverse configuration is however possible.)
- connection of the mobile part 4 to the fixed part 2, as now described, thus makes it possible to connect the electricity production device to the electricity transmission network which this production device must supply.
- connection process begins with a step of gripping the cap 6 by a lifting tool 10 (described later in detail with reference to the figure 2 ), as shown on the figure 1b .
- hooks 12 provided on the lifting tool 10 cooperate with a gripping surface 14 provided on the cap 6.
- the gripping surface 14 is for example horizontal and turned downwards, the hooks 12 being mobile and placed under the gripping surface 14 during this gripping step.
- the lifting tool 10 thus carries the cap 6 (here due to the placement of the hooks 12 under the gripping surface 14 and using gravity) and can therefore move this cap 6 towards the movable part 4 (and the support 8 on which this mobile part 4 rests.
- the lifting tool 10 here has its own means of movement for this, as explained below with reference to the figure 2 .
- connection process then continues by depositing the cap 6 on the movable part 4 by means of the lifting tool 10, as shown in the figure 1c .
- the lifting tool 10 moves until it places a lower external surface of the cap 6 on an upper external surface of the movable part 4 (this upper external surface of the movable part 4 being at least partially complementary to the lower external surface of the cap 6, as described in detail below).
- the hooks 12 are then moved (here moved apart) in order to release the cover 6.
- the lifting tool 10 then takes on board the cover assembly 6 - mobile part 4 in order to transport this assembly towards the fixed part 2.
- the hooks 12 are moved so as to cooperate with a gripping surface 16 (here horizontal and facing downwards) so that the lifting tool 10 carries the mobile part 4 which itself carries the cover 6.
- connection process can thus continue with a step of transport, by the lifting tool 10, of the cover assembly 6 - mobile part 4 on the fixed part 2.
- the lifting tool 10 moves until it places a lower external surface of the movable part 4 on an upper external surface of the fixed part 2 (this upper external surface of the fixed part 2 being at least partially complementary to the lower external surface of the movable part 4, as described in detail later).
- the hooks 12 are then moved (here moved apart) in order to release the cover 6.
- this deposition of the mobile part 4 (which also carries the cover 6) on the fixed part 2 allows the connection of the fixed part 2 and the mobile part 4.
- the lifting tool 10 can then take on board the cap 6 (here by moving the hooks 12 under the gripping surface 14 of the cap 6) and move towards the support 8 (visible on the figure 1d ) so as to finally deposit the cap 6 on the support 8, as shown in the figure 1e .
- the lifting tool 10 then moves the hooks 12 in order to release the cap 6 which then remains on the support 8, as shown in the figure 1f (after departure of the lifting tool 10).
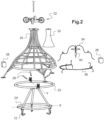
- the lifting tool 10 comprises a main body 20, here forming a cage of flared shape (with an increasing diameter towards the bottom), made for example from metal tubes.
- a first ring 22 is mounted on the main body 20 (here in the lower part of the first ring 22) with the possibility of rotation around an axis Y (this axis Y being substantially horizontal when the lifting tool 10 is in its working position shown on the figures 1b to 1e And 2 ).
- a second ring 24 is mounted on the first ring 22 (here being surrounded by the first ring 22) with the possibility of rotation around an axis X perpendicular to the axis Y (the axis X also being substantially horizontal when the lifting tool 10 is in its working position shown on the figures 1b to 1e And 2 ).
- the second ring 24 carries the hooks 12 already mentioned (here three in number). As already indicated, each hook 12 can be moved (here by means of jacks) in order to be placed under an object to be transported (mobile part 4 and/or cover 6) or, on the contrary, to release this object.
- the lifting tool 10 also includes centering fingers 26 (here three centering fingers 26 equally distributed around the circumference of the lifting tool 10), mounted for example on the main body 20.
- Each centering finger 26 is extensible and thus allows, when its free end comes to rest on the transported object (mobile part 4 and/or cover 6), to vary the orientation of the transported object (also thanks to the possibilities of rotation around the X axes and Y as already indicated).
- the lifting tool 10 also includes a float 30 and a propulsion assembly 32 (which here includes four propellers) which form the aforementioned means of own movement.
- the lifting tool 10 comprises an upper hydraulic network 34 which allows the injection of oil into the mobile part 4 by means of an injection needle 40, as explained below.
- the lifting tool 10 includes a lower hydraulic network 36 which allows the supply of oil to the aforementioned cylinders (used to move the hooks 12).
- the upper hydraulic network 34 and the lower hydraulic network 36 are connected to oil tanks 38.
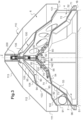
- the fixed part 2 has a general shape having a symmetry of revolution around an axis Z (corresponding here to the vertical to the place of installation of this fixed part 2 on the seabed) and becoming refined towards a vertex 48 (i.e. upwards).
- the fixed part 2 has a continuously decreasing horizontal cross-sectional area along the Z axis and upwards.
- cylindrical and frustoconical parts 51, 52, 53, 54, 55, 56 are symmetrical in revolution around the axis Z already mentioned.
- the cylindrical part 51, the first frustoconical part 52, the second frustoconical part 53 and the third frustoconical part 54 partly form the upper external surface of the fixed part 2, in regions where (as already indicated with reference to the figure 1d ) this upper external surface of the fixed part 2 is complementary to the lower external surface of the mobile part 4 (described in detail below).
- the fourth frustoconical part 55 carries a first connection assembly 60.
- This first connection assembly 60 comprises a plurality of annular conductive tracks (here three annular conductive tracks) and thus extends over the entire periphery of the fixed part 2, surrounding the fourth frustoconical part 55.
- the fifth frustoconical part 56 carries a second connection assembly 62.
- This second connection assembly 62 comprises a plurality of annular conductive tracks (here four annular conductive tracks) and thus extends over the entire periphery of the fixed part, surrounding the fifth frustoconical part 56.
- first connection assembly 60 and the second connection assembly 62 The constitution of the first connection assembly 60 and the second connection assembly 62 is explained below with reference to the figures 5 and 6 .
- the mobile part 4 has a general symmetrical shape of revolution around of the Z axis, forming a cap capable of covering the fixed part 2 as shown in the Figure 3 .
- the mobile part 4 comprises in particular a lower casing 70 which defines a cavity (or concavity) 77 facing downwards (in the usual position of the mobile part 4 as shown in the figures) and designed to accommodate the fixed part 2.
- the cylindrical part 71, the first frustoconical part 72, the second frustoconical part 73 and the third frustoconical part 74 of the lower casing 70 can thus cooperate respectively (by complementarity of shape) with the cylindrical part 51, the first frustoconical part 52, the second frustoconical part 53 and the third frustoconical part 54 of the casing 50 of the fixed part 2.
- the fourth frustoconical part 75 houses (here in its lower part) a first connection assembly 80 and (here in its upper part) a second connection assembly 82.
- the first connection assembly 80 of the mobile part 4 comprises a plurality of annular conductive tracks intended to cooperate respectively with the annular conductive tracks of the first connection assembly 60 of the fixed part 2, as clearly visible on the Figure 3 and explained in more detail below with reference to the Figure 5 .
- the second connection assembly 82 of the mobile part 4 comprises a plurality of annular conductive tracks intended to cooperate respectively with the annular conductive tracks of the second connection assembly 62 of the fixed part 2.
- the cylindrical part 91, the first frustoconical part 92, the second frustoconical part 93 and the third frustoconical part 94 of the upper casing 90 partly form the upper external surface of the movable part 4, in regions where (as already indicated with reference to there figure 1c ) this upper external surface of the movable part 4 is complementary to the lower external surface of the cap 6 (described in detail below).
- the cap 6 has a generally symmetrical shape of revolution around the axis Z and notably comprises a lower casing 100 which defines a cavity (or concavity) 107 facing downwards (in the usual position of the cap 6 as shown on the figures) so as to accommodate (and therefore cover) either the fixed part 2 (as in the case of figures 1a and 1b ), or the mobile part 4 (as in the case of figures 1c and 1d ).
- the cylindrical part 101, the first frustoconical part 102, the second frustoconical part 103 and the third frustoconical part 104 of the cap 6 can thus cooperate respectively (by complementarity of shape) with the cylindrical part 91, the first frustoconical part 92, the second frustoconical part 93 and the third frustoconical part 94 of the upper casing 90 of the mobile part 4.
- cylindrical part 101, the first frustoconical part 102, the second frustoconical part 103 and the third frustoconical part 104 of the cap 6 to cooperate respectively (by complementarity of shape) with the cylindrical part 51, the first frustoconical part 52, the second frustoconical part 53 and the third frustoconical part 54 of the casing 50 of the fixed part 2.
- the frustoconical parts of the fixed part 2, the movable part 4 and the cap 6 also have a cylindrical shape of revolution, they allow the automatic positioning of the fixed part 2 and/or the movable part 4 and/or of the cap 6 in relation to each other (by simply depositing one of these elements on the other).
- the cap 6 also comprises an upper casing 110 of generally frustoconical shape.
- the upper casing 110 here comprises, from the gripping surface 14 to the top of the cap 6, a cylindrical part 111, a first frustoconical part 112 (forming an eighth angle with the horizontal) and a second frustoconical part 113 (forming a ninth angle with the horizontal, this ninth angle here being less than the aforementioned eighth angle).
- Each of the elements described above thus has a general frustoconical shape particularly suited to the placement of these objects on a seabed, in particular in regions of strong currents. This shape makes it possible in particular to limit the mechanical forces created within these elements when they undergo the movements of the water in which they are immersed.
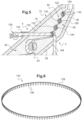
- connection assemblies 60, 62, 80, 82 We now describe in more detail the connection assemblies 60, 62, 80, 82 with reference to the figures 5 and 6 .
- FIG. 5 represents as a whole the second connection sets 62, 82 and only in part the first connection sets 60, 80.
- the description which follows thus aims at the second connection sets 62, 82 but is also applicable with regard to the first sets connection 60, 80.
- the second connection assembly 82 of the mobile part 4 comprises an intermediate element 120 carried by the lower casing 70, here being in contact with this lower casing 70 (precisely with the fourth frustoconical part 75).
- This intermediate element 120 is therefore received here in the cavity 77 formed by the lower casing 70.
- the lower casing 70 thus forms a support to which the intermediate element 120 is mechanically connected.
- the intermediate element 120 extends here over the entire height of the fourth frustoconical part 75 and thus plays the role of intermediate element for the first connection assembly 80 of the mobile part 4 and for the second connection assembly 82 of the moving part 4.
- the intermediate element 120 extends over the entire periphery of the movable part 4 (that is to say over the entire periphery of the lower casing 70).
- the intermediate element 120 is made of an elastically deformable (and electrically insulating) material, such as a flexible polymer.
- the intermediate element 120 can be made in practice from an insulating resin, for example a dielectric epoxy resin (such as an Axson ® R22891-(98) resin hardened with an Axson ® RE 2030 hardener).
- the intermediate element 120 carries a plurality of contact elements 122 (specifically three contact elements 122 for the first connection assembly 80 and four contact elements for the second connection assembly 82).
- Each contact element 122 is of generally circular shape and surrounds the Z axis (axis of symmetry of revolution of the mobile part 4). Each contact element 122 extends here over the entire circumference of the intermediate element 120. As explained below, each contact element 122 is here embedded in the intermediate element 120 and is flush with a surface of the intermediate element 120 facing the Z axis (that is to say towards the center of the cavity 77).
- Each contact element 122 comprises a crown 124 and a set of claws 126 distributed over the entire circumference of the crown 124.
- the crown 124 is of general toroidal shape and made of electrically conductive material, here copper.
- the claws 126 are carried by a circular support 128 (as clearly visible in Figure 6 ), this circular support 128 itself being fixed to the crown 124, for example by means of tack welding.
- the circular support 128 and the associated claws 126 form a circumferential comb 130 shown in Figure 6 .
- the contact elements 122 are here each enclosed in a connecting element 132, made for example of resin (preferably of dielectric resin).
- This connecting element 132 extends over the entire circumference of the contact element 122.
- the connecting element 132 extends around the contact element 122 and has a C shape in section (as visible in Figure 5 ), thus defining a housing accommodating the corresponding crown 124.
- the connecting element 132 is itself fixed in contact with the intermediate element 120.
- each connecting element 132 in resin
- pre-position typically in a mold
- the different elements of connection 132 relative to the lower casing 70
- casting the intermediate element 120 in flexible polymer
- a conductive rod 134 extends between each crown 124 (being in contact with this crown 124) and a connection assembly 136.
- Each conductive rod 134 thus extends (here in a horizontal direction ) through the intermediate element 120 (the conductive rods 134 can thus be positioned before casting the intermediate element 120 according to the process which has just been described).
- the different conductive rods 134 are for example distributed over the circumference of the lower casing 70.
- connection assembly 136 associated with each conductive rod 134 is electrically connected to a conductive wire of a cable connected to the mobile part 4.
- the second connection assembly 62 of the fixed part 2 comprises a plurality of crowns 140 (here four crowns 140) embedded in an insulating block 142 and having a cylindrical face forming an annular conductive track 144, this annular conductive track 144 flush with the surface of the insulating block 142.
- the crowns 140 (and thus the annular conductive tracks 144) extend over the entire circumference of the casing 50 of the fixed part 2.
- the insulating block 142 is formed of a rigid material and located in contact with the casing 50 of the fixed part 2, outside the casing 50 (the insulating block 142 thus forming a convex support carrying the annular conductive tracks 144).
- the insulating block 142 extends here along the fourth and fifth frustoconical parts of the fixed part 2 (so that this insulating block covers the first connection assembly 60 and the second connection assembly 62), as clearly visible on the figures 3 And 4 .
- a conductive rod 146 extends between each crown 140 (being in contact with this crown 140) and a connection assembly (not shown). Each conductive rod 146 thus extends (here in a vertical direction) through the insulating block 142.
- the different conductive rods 146 are for example distributed over the circumference of the casing 50.
- connection assembly (not shown) associated with each conductive rod 146 is electrically connected to a conductive wire of a cable connected to the fixed part 2.
- the diameter of the crowns 140 carried by the fixed part 2 (at the level of the annular conductive track 144) is substantially equal (and in practice slightly greater) to the internal diameter of the associated circumferential comb 130 so that the claws 126 of the circumferential comb 130 ( forming part of a contact element 122) come to rest on the corresponding annular conductive track 144 (and this for each pair of crowns 124, 140) when the movable part 4 is placed on the fixed part 2 as shown in Figure 3 .
- the intermediate element 120 made of an elastically deformable material, good positioning (and therefore good electrical contact) is ensured between the contact elements 122 and the respectively associated conductive tracks 144, even when there is a positioning fault. between the casing 50 of the fixed part 2 and the lower casing 70 of the movable part 4 (this defect being compensated by a deformation of the intermediate element 120).
- the cap 6 comprises a hydraulic system 200 designed to accommodate the injection needle 40 of the lifting tool 10 in order to supply fluid (here oil) either to the cap 6 itself, or to the movable part 4 when this movable part 4 carries the cap 6, as in the situation represented in figure 1d and described above.
- fluid here oil
- the fluid supply to the cap 6 or the movable part 4 is used when the element concerned (cap 6 or movable part 4) is placed on another element (fixed part 2 or support 8) in order to expel the water of sea present between these two elements.
- the hydraulic system 200 comprises a piston 202 housed (with the possibility of sliding) in a cylinder body 204 mounted between the lower casing 100 of the cap 6 and the upper casing 110 of the cap 6.
- the piston 202 and the cylinder body 204 extend here along the axis of symmetry Z of the cap 6.
- the piston 202 comprises a slide 206 slidably mounted in the cylinder body 204 and a needle 208 extending from the slide 206 towards the lower casing 100 of the cap 6.
- the needle 208 passes through a distribution system 210 fitted to the cover 6 and, when the slide is in the low position in the cylinder body 204 as shown on the figures 3 , 4 And 7 , extends through an opening 212 provided in the lower casing 100 in order to reach the mobile part 4 as explained below.
- the slider 206 comprises an internal housing 212 dimensioned so as to accommodate the injection needle 40 of the lifting tool 10 (that is to say having internal dimensions identical to the external dimensions of the injection needle 40, here an internal diameter equal to the external diameter of the injection needle 40).
- the piston 202 comprises at least one hydraulic circuit 214 (here four such hydraulic circuits) which extends between an inlet orifice 216, formed on a wall of the slide 206 forming the internal housing 212, and an outlet orifice 218, formed on an external wall of the needle 208.
- the hydraulic circuit 214 therefore extends inside the slide 206 and the needle 208.
- the internal housing 212 also accommodates a movable plug 220 between a first position (not shown) in which this plug 220 obstructs the inlet orifice 216 (here the four inlet orifices) and a second position in which this plug leaves free the inlet orifice 216.
- elastic return means 222 (such as a spring) positioned in the internal housing 212 so as to urge the plug 220 towards the first position, the plug 220 being brought into the second position under the effect of the injection needle 40 of the cap 6 when this needle injection 40 is inserted into the internal housing 212.
- the mobile part 4 also includes a hydraulic system 230.
- This hydraulic system 230 includes a distribution system 232 which extends around a central space intended to accommodate the needle 208 of the hydraulic system 200 of the cover 6, as well visible in figure 7 .
- the hydraulic system 230 of the mobile part 4 also includes a plug 234 brought back by elastic return means 236 (here a spring) in the aforementioned central space so as to obstruct orifices (not shown) of the distribution system 232 in l absence of needle 208.
- elastic return means 236 here a spring
- the plug 234 is however movable against the force exerted by the elastic return means 236 when the needle 208 is inserted into the central space through an opening 236 formed in the upper casing 90 of the movable part 4 .
- the injection needle 40 of the lifting tool 10 is inserted into the internal housing 212 so that at least one hydraulic circuit 240 of this injection needle 40 (here four such hydraulic circuits) communicate(s) (each), via the inlet orifice 216, with a hydraulic circuit 214 of the hydraulic system 200 of the cover 6.
- the needle 208 of the hydraulic system 200 being inserted in the central space surrounded by the distribution system 232 of the mobile part 4, the outlet orifice 218 of the hydraulic circuit 214 (or of each such hydraulic circuit) is located at the right of an orifice (not shown) of the distribution system 232.
- the lifting tool 10 can thus supply fluid (here oil) to the distribution system 232 of the mobile part 4 (via the hydraulic circuit 240 of the injection needle 40 and the hydraulic circuit 214 of the hydraulic system 200 of the cap 6), the distribution system 232 being furthermore designed to inject the fluid between the movable part 4 and the fixed part 2 when the movable part 4 - cap 6 assembly is deposited on the fixed part 2 as shown in the figure 1d .
- fluid here oil
- the outlet orifice 218 is located to the right of an orifice of the distribution system 210 of the cover 6.
- the lifting tool 10 can thus in this case supply fluid (here oil) to the distribution system 210 of the cap 6 (via the hydraulic circuit 240 of the injection needle 40 and the hydraulic circuit 214 of the hydraulic system 200 of the cap 6), the distribution system 210 being furthermore designed to inject the fluid between the cap 6 and the element (for example the support 8 in step 1e described above) on which the cap 6 is filed.
Landscapes
- Injection Moulding Of Plastics Or The Like (AREA)
- Connector Housings Or Holding Contact Members (AREA)
- Electrotherapy Devices (AREA)
- Coupling Device And Connection With Printed Circuit (AREA)
Description
- La présente invention concerne de manière générale la connexion de câbles sous-marins destinés par exemple à transporter l'électricité produite par des hydroliennes.
- Elle concerne plus particulièrement un connecteur électrique et un ensemble de connexion électrique.
- On connaît des connecteurs sous-marins connectables sous l'eau, caractéristique parfois désignée par l'appellation anglo-saxonne "wet-mate". Le document
US2011/021049 divulgue par exemple un tel connecteur électrique sousmarin. - Dans les dispositifs connus, l'accouplement de deux connecteurs complémentaires nécessite un alignement précis d'un connecteur par rapport à l'autre selon un axe horizontal et l'exercice de forces horizontales opposées pour le raccordement des deux connecteurs.
- Une telle conception implique l'utilisation de mécanismes d'alignement à 5 degrés de liberté dans le cas des connecteurs coaxiaux et à 6 degrés de liberté dans le cas des connecteurs à broches. D'autres mécanismes doivent par ailleurs être prévus pour l'exercice des forces horizontales de raccordement.
- De ce fait, les connecteurs connus sont complexes et l'établissement d'une connexion par l'accouplement de deux connecteurs est une procédure délicate.
- De telles solutions ne peuvent donc pas convenir lorsque le temps disponible pour effectuer la connexion est limité, comme c'est le cas par exemple pour la connexion de câbles sous-marins destinés à transporter l'électricité produite par des hydroliennes. En effet, de telles installations sont situées dans des lieux où le courant marin est important et où la période propice à une connexion (généralement pendant l'étale) est donc de courte durée.
- Dans ce contexte, la présente invention propose un connecteur électrique
- Une déformation de l'élément intermédiaire peut ainsi rattraper un éventuel défaut de positionnement du connecteur électrique sur un connecteur complémentaire et on assure ainsi que l'élément de contact se positionne, avec une légère compression de l'élément intermédiaire, en appui sur une piste conductrice de ce connecteur complémentaire.
- D'autres caractéristiques optionnelles (et donc non limitatives) du connecteur électrique conforme à l'invention sont exposées aux revendications 2 à 6.
- L'invention propose également un ensemble de connexion électrique comprenant un connecteur femelle conforme au connecteur électrique proposé ci-dessus et un connecteur mâle comportant une piste électriquement conductrice au contact dudit élément de contact.
- Le connecteur mâle peut comprendre par exemple un support convexe portant ladite piste conductrice.
- On peut prévoir par ailleurs que l'élément intermédiaire s'étende autour du connecteur mâle.
- En pratique, l'élément intermédiaire peut être déformé de manière à plaquer l'élément de contact contre la piste électriquement conductrice.
- La description qui va suivre en regard des dessins annexés, donnés à titre d'exemples non limitatifs, fera bien comprendre en quoi consiste l'invention et comment elle peut être réalisée.
- Sur les dessins annexés :
- les
figures 1a à 1f représentent des étapes d'une séquence de connexion d'une partie mobile de connecteur à une partie fixe de connecteur ; - la
figure 2 est une vue en perspective éclatée d'un outil de levage utilisé dans cette séquence de connexion ; - la
figure 3 représente un exemple de réalisation de la partie mobile, de la partie fixe et d'une coiffe lorsque celles-ci sont assemblées ; - la
figure 4 représente les éléments de lafigure 3 séparés les uns des autres ; - la
figure 5 représente une vue de détail d'ensembles de connexion utilisés dans certains éléments de lafigure 3 ; - la
figure 6 représente un peigne métallique utilisé dans certains au moins des ensembles de connexion de lafigure 5 ; et - la
figure 7 représente un ensemble hydraulique équipant la coiffe et la partie mobile. - On présente tout d'abord les étapes principales d'une séquence de connexion d'une partie mobile 4 de connecteur à une partie fixe 2 de connecteur. La description détaillée d'un exemple envisageable pour la mise en oeuvre de ces parties fixe et mobile de connecteur est donnée plus bas.
- À l'état initial représenté en
figure 1a , la partie fixe 2 (non visible sur cette figure) est couverte par une coiffe 6 (ce qui permet de protéger des pistes de connexion présentes sur la partie fixe 2), tandis que la partie mobile 4 repose sur un support 8 (non visible sur cette figure). - La partie fixe 2 et le support 8 sont quant à eux fixés sur un fond marin, comme schématiquement représenté sur les
figures 1a à 1f . - La partie mobile 4 est par exemple reliée à un appareil de production d'électricité (ici une hydrolienne) ; la partie fixe 2 peut dans ce cas être reliée à un réseau de transport d'électricité. (Une configuration inverse est toutefois envisageable.)
- La connexion de la partie mobile 4 à la partie fixe 2, telle que décrite à présent, permet ainsi de raccorder l'appareil de production d'électricité au réseau de transport d'électricité que cet appareil de production doit alimenter.
- Le procédé de connexion débute par une étape de préhension de la coiffe 6 par un outil de levage 10 (décrit plus loin en détail en référence à la
figure 2 ), comme représenté sur lafigure 1b . - Dans l'exemple décrit ici, des crochets 12 prévus sur l'outil de levage 10 coopèrent avec une surface de préhension 14 prévue sur la coiffe 6. En pratique, la surface de préhension 14 est par exemple horizontale et tournée vers le bas, les crochets 12 étant mobiles et placés sous la surface de préhension 14 lors de cette étape de préhension.
- L'outil de levage 10 porte ainsi la coiffe 6 (ici du fait du placement des crochets 12 sous la surface de préhension 14 et en utilisant la gravité) et peut donc déplacer cette coiffe 6 en direction de la partie mobile 4 (et du support 8 sur lequel repose cette partie mobile 4). L'outil de levage 10 possède ici pour ce faire des moyens de déplacement propres, comme expliqué ci-après en référence à la
figure 2 . - Le procédé de connexion se poursuit alors par le dépôt de la coiffe 6 sur la partie mobile 4 au moyen de l'outil de levage 10, comme représenté sur la
figure 1c . - Précisément, l'outil de levage 10 se déplace jusqu'à venir disposer une surface externe inférieure de la coiffe 6 sur une surface externe supérieure de la partie mobile 4 (cette surface externe supérieure de la parte mobile 4 étant au moins partiellement complémentaire de la surface externe inférieure de la coiffe 6, comme décrit en détail plus loin). Les crochets 12 sont alors déplacés (ici écartés) afin de libérer la coiffe 6.
- L'outil de levage 10 embarque alors l'ensemble coiffe 6 - partie mobile 4 afin de transporter cet ensemble en direction de la partie fixe 2. Dans l'exemple décrit, les crochets 12 sont déplacés de manière à coopérer avec une surface de préhension 16 (ici horizontale et tournée vers le bas) de telle sorte que l'outil de levage 10 porte la partie mobile 4 qui porte elle-même la coiffe 6.
- Le procédé de connexion peut ainsi se poursuivre par une étape de transport, par l'outil de levage 10, de l'ensemble coiffe 6 - partie mobile 4 sur la partie fixe 2.
- Pour ce faire, l'outil de levage 10 se déplace jusqu'à venir disposer une surface externe inférieure de la partie mobile 4 sur une surface externe supérieure de la partie fixe 2 (cette surface externe supérieure de la parte fixe 2 étant au moins partiellement complémentaire de la surface externe inférieure de la partie mobile 4, comme décrit en détail plus loin). Les crochets 12 sont alors déplacés (ici écartés) afin de libérer la coiffe 6.
- Comme cela ressortira de la description de la partie fixe 2 et de la partie mobile 4 donnée plus loin, ce dépôt de la partie mobile 4 (qui porte par ailleurs la coiffe 6) sur la partie fixe 2 permet la connexion de la partie fixe 2 et de la partie mobile 4.
- Cette situation est représentée sur la
figure 1d . - L'outil de levage 10 peut alors embarquer la coiffe 6 (ici en déplaçant les crochets 12 sous la surface de préhension 14 de la coiffe 6) et se déplacer en direction du support 8 (visible sur la
figure 1d ) de manière à venir finalement déposer la coiffe 6 sur le support 8, comme représenté sur lafigure 1e . - L'outil de levage 10 déplace alors les crochets 12 afin de libérer la coiffe 6 qui demeure alors sur le support 8, comme représenté sur la
figure 1f (après départ de l'outil de levage 10). - Un exemple de réalisation de l'outil de levage 10 est à présent décrit en référence à la
figure 2 . - L'outil de levage 10 comprend un corps principal 20, formant ici une cage de forme évasée (avec un diamètre croissant vers le bas), réalisée par exemple à base de tubes métalliques.
- Un premier anneau 22 est monté sur le corps principal 20 (ici dans la partie inférieure du premier anneau 22) avec une possibilité de rotation autour d'un axe Y (cet axe Y étant substantiellement horizontal lorsque l'outil de levage 10 est dans sa position de travail représentée sur les
figures 1b à 1e et2 ). - Un second anneau 24 est monté sur le premier anneau 22 (en étant ici entouré par le premier anneau 22) avec une possibilité de rotation autour d'un axe X perpendiculaire à l'axe Y (l'axe X étant lui aussi substantiellement horizontal lorsque l'outil de levage 10 est dans sa position de travail représentée sur les
figures 1b à 1e et2 ). - Le second anneau 24 porte les crochets 12 déjà mentionnés (ici au nombre de trois). Comme déjà indiqué, chaque crochet 12 peut être déplacé (ici au moyen de vérins) afin de venir se placer sous un objet à transporter (partie mobile 4 et/ou coiffe 6) ou, au contraire, de libérer cet objet.
- Le montage du second anneau 24 sur le corps principal 20 par l'intermédiaire du premier anneau 22, et ainsi avec deux degrés de liberté en rotation, permet une orientation quelconque du second anneau 24, et donc de l'objet transporté (partie mobile 4 et/ou coiffe 6) par rapport au corps principal 20.
- L'outil de levage 10 comprend également des doigts de centrage 26 (ici trois doigts de centrage 26 équi-répartis sur la circonférence de l'outil de levage 10), montés par exemple sur le corps principal 20. Chaque doit de centrage 26 est extensible et permet ainsi, lorsque son extrémité libre vient en appui sur l'objet transporté (partie mobile 4 et/ou coiffe 6), de faire varier l'orientation de l'objet transporté (grâce également aux possibilités de rotation autour des axes X et Y comme déjà indiqué).
- Ceci permet en particulier d'aligner la partie mobile 4 à la partie fixe 2 lors de l'étape de connexion décrite ci-dessus en référence à la
figure 1d . - L'outil de levage 10 comprend également un flotteur 30 et un ensemble de propulsion 32 (qui comprend ici quatre propulseurs) qui forment les moyens de déplacement propre susmentionnés.
- L'outil de levage 10 comprend un réseau hydraulique supérieur 34 qui permet l'injection d'huile dans la partie mobile 4 au moyen d'une aiguille d'injection 40, comme expliqué plus loin.
- L'outil de levage 10 comprend un réseau hydraulique inférieur 36 qui permet l'alimentation en huile des vérins susmentionnés (utilisés pour déplacer les crochets 12).
- Le réseau hydraulique supérieur 34 et le réseau hydraulique inférieur 36 sont reliés à des réservoirs d'huile 38.
- On décrit à présent en référence aux
figures 3 et4 un exemple de réalisation de la partie fixe 2, de la partie mobile 4 et de la coiffe 6. - La partie fixe 2 a une forme générale présentant une symétrie de révolution autour d'un axe Z (correspondant ici à la verticale au lieu d'implantation de cette partie fixe 2 sur le fond marin) et s'affinant en direction d'un sommet 48 (c'est-à-dire vers le haut). Autrement dit, la partie fixe 2 présente une surface en coupe horizontale continûment décroissante selon l'axe Z et vers le haut.
- Plus précisément la partie fixe 2 comprend un carter 50 qui comporte de bas en haut (c'est-à-dire de la base de la partie fixe 2 attachée au fond marin au sommet de la partie fixe 2) :
- une partie cylindrique 51 ;
- une première partie tronconique 52 dont les surfaces forment un premier angle avec l'horizontale (ce premier angle étant ici inférieur à 45°) ;
- une seconde partie tronconique 53 dont les surfaces forment un second angle avec l'horizontale (ce second angle étant ici supérieur au premier angle, ce second angle pouvant par exemple ainsi être supérieur à 45°) ;
- une troisième partie tronconique 54 dont les surfaces forment un troisième angle avec l'horizontale (ce troisième angle étant par exemple inférieur au second angle et ici inférieur au premier angle, le troisième angle pouvant par exemple être inférieur à 30°) ;
- une quatrième partie tronconique 55 dont les surfaces forment un quatrième angle avec l'horizontale (ce quatrième angle étant ici compris entre le premier angle et le second angle, et valant par exemple entre 40° et 50°) ;
- une cinquième partie tronconique 56 dont les surfaces forment un cinquième angle avec l'horizontale (ce cinquième angle étant supérieur au quatrième angle).
- Comme bien visible sur les
figures 3 et4 , ces parties cylindrique et tronconiques 51, 52, 53, 54, 55, 56 sont symétriques de révolution autour de l'axe Z déjà mentionné. - La partie cylindrique 51, la première partie tronconique 52, la seconde partie tronconique 53 et la troisième partie tronconique 54 forment en partie la surface externe supérieure de la partie fixe 2, dans des régions où (comme déjà indiqué en référence à la
figure 1d ) cette surface externe supérieure de la partie fixe 2 est complémentaire de la surface externe inférieure de la partie mobile 4 (décrite en détail plus bas). - La quatrième partie tronconique 55 porte un premier ensemble de connexion 60. Ce premier ensemble de connexion 60 comprend une pluralité de pistes conductrices annulaires (ici trois pistes conductrices annulaires) et s'étend ainsi sur tout le pourtour de la partie fixe 2, en entourant la quatrième partie tronconique 55.
- La cinquième partie tronconique 56 porte un second ensemble de connexion 62. Ce second ensemble de connexion 62 comprend une pluralité de pistes conductrices annulaires (ici quatre pistes conductrices annulaires) et s'étend ainsi sur tout le pourtour de la partie fixe, en entourant la cinquième partie tronconique 56.
- La constitution du premier ensemble de connexion 60 et du second ensemble de connexion 62 est exposée plus bas en référence aux
figures 5 et 6 . - La partie mobile 4 a une forme générale symétrique de révolution autour de l'axe Z, formant un chapeau apte à recouvrir la partie fixe 2 comme représenté sur la
figure 3 . - La partie mobile 4 comprend notamment pour ce faire un carter inférieur 70 qui définit une cavité (ou concavité) 77 tournée vers le bas (dans la position usuelle de la partie mobile 4 telle que représentée sur les figures) et conçue pour accueillir la partie fixe 2.
- Précisément, le carter inférieur 70 comprend, en partant de la surface de préhension 16 horizontale et annulaire (formée ici dans ce carter inférieur 70) jusqu'au fond de la cavité 77 précitée :
- une partie cylindrique 71 ;
- une première partie tronconique 72 dont les surfaces forment un angle avec l'horizontale identique au premier angle mentionné plus haut ;
- une seconde partie tronconique 73 dont les surfaces forment un angle avec l'horizontale identique au second angle mentionné plus haut ;
- une troisième partie tronconique 74 dont les surfaces forment un angle avec l'horizontale identique au troisième angle mentionné plus haut ;
- une quatrième partie tronconique 75 dont les surfaces forment un cinquième angle avec l'horizontale (ce cinquième angle étant ici compris entre le premier angle et le second angle).
- Comme bien visible en
figure 3 , la partie cylindrique 71, la première partie tronconique 72, la seconde partie tronconique 73 et la troisième partie tronconique 74 du carter inférieur 70 peuvent ainsi coopérer respectivement (par complémentarité de forme) avec la partie cylindrique 51, la première partie tronconique 52, la seconde partie tronconique 53 et la troisième partie tronconique 54 du carter 50 de la partie fixe 2. - On obtient ainsi la complémentarité partielle (déjà mentionnée) de la surface externe supérieure de la parte fixe 2 et de la surface externe inférieure de la partie mobile 4, qui permet un alignement automatique de la partie mobile 4 lorsqu'elle déposée sur la partie fixe 2 comme décrit ci-dessus en référence à la
figure 1d . - La quatrième partie tronconique 75 loge quant à elle (ici dans sa partie inférieure) un premier ensemble de connexion 80 et (ici dans sa partie supérieure) un second ensemble de connexion 82.
- Le premier ensemble de connexion 80 de la partie mobile 4 comporte une pluralité de pistes conductrices annulaires destinées à coopérer respectivement avec les pistes conductrices annulaires du premier ensemble de connexion 60 de la partie fixe 2, comme bien visible sur la
figure 3 et expliqué plus en détail dans la suite en référence à lafigure 5 . - De même, le second ensemble de connexion 82 de la partie mobile 4 comporte une pluralité de pistes conductrices annulaires destinées à coopérer respectivement avec les pistes conductrices annulaires du second ensemble de connexion 62 de la partie fixe 2.
- La partie mobile 4 comprend également un carter supérieur 90 qui comporte (de bas en haut sur les
figures 3 et4 et dans la position usuelle de la partie mobile 4) : - une jupe annulaire 96 (formée ici d'une partie cylindrique entourant la surface de préhension 16 et d'une partie tronconique) ;
- une partie cylindrique 91 ;
- une première partie tronconique 92 dont les surfaces forment un angle avec l'horizontale identique au premier angle mentionné plus haut ;
- une seconde partie tronconique 93 dont les surfaces forment un angle avec l'horizontale identique au second angle mentionné plus haut ;
- une troisième partie tronconique 94 dont les surfaces forment un angle avec l'horizontale identique au troisième angle mentionné plus haut ;
- une quatrième partie tronconique 95 dont les surfaces forment un sixième angle avec l'horizontale (ce sixième angle étant ici compris entre le premier angle et le second angle, et pouvant être égal au cinquième angle mentionné plus haut).
- La partie cylindrique 91, la première partie tronconique 92, la seconde partie tronconique 93 et la troisième partie tronconique 94 du carter supérieur 90 forment en partie la surface externe supérieure de la partie mobile 4, dans des régions où (comme déjà indiqué en référence à la
figure 1c ) cette surface externe supérieure de la partie mobile 4 est complémentaire de la surface externe inférieure de la coiffe 6 (décrite en détail ci-dessous). - La coiffe 6 a une forme générale symétrique de révolution autour de l'axe Z et comprend notamment un carter inférieur 100 qui définit une cavité (ou concavité) 107 tournée vers le bas (dans la position usuelle de la coiffe 6 telle que représentée sur les figures) de manière à accueillir (et donc à recouvrir) soit la partie fixe 2 (comme dans le cas des
figures 1a et 1b ), soit la partie mobile 4 (comme dans le cas desfigures 1c et 1d ). - Précisément, le carter inférieur 100 comprend, en partant de la surface de préhension 14 horizontale et annulaire (formée ici dans ce carter inférieur 100) jusqu'au fond de la cavité 107 précitée :
- une partie cylindrique 101 ;
- une première partie tronconique 102 dont les surfaces forment un angle avec l'horizontale identique au premier angle mentionné plus haut ;
- une seconde partie tronconique 103 dont les surfaces forment un angle avec l'horizontale identique au second angle mentionné plus haut ;
- une troisième partie tronconique 104 dont les surfaces forment un angle avec l'horizontale identique au troisième angle mentionné plus haut ;
- une quatrième partie tronconique 105 dont les surfaces forment un septième angle avec l'horizontale (ce septième angle étant ici compris entre le premier angle et le second angle et pouvant être par exemple égal au sixième angle susmentionné) ;
- une cinquième partie tronconique 106 dont les surfaces forment un huitième angle avec l'horizontale (ce huitième angle étant supérieur au septième angle précité).
- Comme bien visible en
figure 3 , la partie cylindrique 101, la première partie tronconique 102, la seconde partie tronconique 103 et la troisième partie tronconique 104 de la coiffe 6 peuvent ainsi coopérer respectivement (par complémentarité de forme) avec la partie cylindrique 91, la première partie tronconique 92, la seconde partie tronconique 93 et la troisième partie tronconique 94 du carter supérieur 90 de la partie mobile 4. - On remarque que cela permet également que la partie cylindrique 101, la première partie tronconique 102, la seconde partie tronconique 103 et la troisième partie tronconique 104 de la coiffe 6 puissent coopérer respectivement (par complémentarité de forme) avec la partie cylindrique 51, la première partie tronconique 52, la seconde partie tronconique 53 et la troisième partie tronconique 54 du carter 50 de la partie fixe 2.
- Ainsi, en utilisant des parties tronconiques formant un même angle avec l'horizontale sur le carter 50 de la partie fixe 2, sur le carter inférieur 70 de la partie mobile 4, sur le carter supérieur 90 de la partie mobile 4 et sur le carter inférieur 100 de la coiffe 6 (voir par exemple les parties tronconiques 52, 72, 92, 102), on permet une coopération par complémentarité de forme entre la coiffe 6 et la partie fixe 2, ou entre la coiffe 6 et la partie mobile 4, ou encore entre la partie fixe 2 et la partie mobile 4.
- Comme bien visible sur les figures, il résulte d'ailleurs de ces dispositions que certaines parties tronconiques 72, 73, 74 du carter inférieur 70 de la partie mobile 4 sont en tout point parallèles à une partie tronconique 92, 93, 94 correspondante du carter supérieur 90 de la partie mobile 4.
- Les parties tronconiques de la partie fixe 2, de la partie mobile 4 et de la coiffe 6 ayant en outre une forme cylindrique de révolution, elles permettent le positionnement automatique de la partie fixe 2 et/ou de la partie mobile 4 et/ou de la coiffe 6 l'une par rapport à l'autre (par simple dépôt de l'un de ces éléments sur l'autre).
- La coiffe 6 comprend par ailleurs un carter supérieur 110 de forme générale tronconique. Le carter supérieur 110 comprend ici, de la surface de préhension 14 au sommet de la coiffe 6, une partie cylindrique 111, une première partie tronconique 112 (formant un huitième angle avec l'horizontale) et une seconde partie tronconique 113 (formant un neuvième angle avec l'horizontale, ce neuvième angle étant ici inférieur au huitième angle susmentionné).
- Chacun des éléments décrits ci-dessus (coiffe 6 et partie mobile 4 notamment) a ainsi une forme générale tronconique particulièrement adaptée au placement de ces objets dans un fond marin, en particulier dans des régions de forts courants. Cette forme permet notamment en effet de limiter les efforts mécaniques créés au sein de ces éléments lorsqu'ils subissent les mouvements de l'eau dans laquelle ils sont plongés.
- On décrit à présent plus en détail les ensembles de connexion 60, 62, 80, 82 en référence aux
figures 5 et 6 . - La
figure 5 représente dans leur ensemble les seconds ensembles de connexion 62, 82 et en partie seulement les premiers ensembles de connexion 60, 80. La description qui suit vise ainsi les seconds ensembles de connexion 62, 82 mais est également applicable en ce qui concerne les premiers ensembles de connexion 60, 80. - Le second ensemble de connexion 82 de la partie mobile 4 comprend un élément intermédiaire 120 porté par le carter inférieur 70, en étant ici en contact avec ce carter inférieur 70 (précisément avec la quatrième partie tronconique 75). Cet élément intermédiaire 120 est donc accueilli ici dans la cavité 77 formée par le carter inférieur 70. Le carter inférieur 70 forme ainsi un support auquel est relié mécaniquement l'élément intermédiaire 120.
- Comme visible sur les
figures 3 et4 , l'élément intermédiaire 120 s'étend ici sur toute la hauteur de la quatrième partie tronconique 75 et joue ainsi le rôle d'élément intermédiaire pour le premier ensemble de connexion 80 de la partie mobile 4 et pour le second ensemble de connexion 82 de la partie mobile 4. - L'élément intermédiaire 120 s'étend sur tout le pourtour de la partie mobile 4 (c'est-à-dire sur tout le pourtour du carter inférieur 70).
- L'élément intermédiaire 120 est réalisée dans un matériau élastiquement déformable (et isolant électriquement), tel qu'un polymère souple. L'élément intermédiaire 120 peut être réalisé en pratique dans une résine isolante, par exemple une résine époxyde diélectrique (telle qu'une résine Axson® R22891-(98) durcie par un durcisseur Axson® RE 2030).
- L'élément intermédiaire 120 porte une pluralité d'éléments de contact 122 (précisément trois éléments de contact 122 pour le premier ensemble de connexion 80 et quatre éléments de contact pour le second ensemble de connexion 82).
- Chaque élément de contact 122 est de forme générale circulaire et entoure l'axe Z (axe de symétrie de révolution de la partie mobile 4). Chaque élément de contact 122 s'étend ici sur toute la circonférence de l'élément intermédiaire 120. Comme expliqué ci-après, chaque élément de contact 122 est ici noyé dans l'élément intermédiaire 120 et affleure au niveau d'une surface de l'élément intermédiaire 120 tournée vers l'axe Z (c'est-à-dire vers le centre de la cavité 77).
- Chaque élément de contact 122 comprend une couronne 124 et un ensemble de griffes 126 réparties sur toutes la circonférence de la couronne 124. La couronne 124 est de forme générale toroïdale et réalisée en matériau électriquement conducteur, ici en cuivre. Les griffes 126 sont portées par un support circulaire 128 (comme bien visible en
figure 6 ), ce support circulaire 128 étant lui-même fixé à la couronne 124, par exemple au moyen d'une soudure par pointage. Le support circulaire 128 et les griffes 126 associées forment un peigne circonférentiel 130 représenté enfigure 6 . - Les éléments de contact 122 sont ici chacun enserrés dans un élément de liaison 132, réalisé par exemple en résine (de préférence en résine diélectrique). Cet élément de liaison 132 s'étend sur toute la circonférence de l'élément de contact 122. L'élément de liaison 132 s'étend autour de l'élément de contact 122 et présente une forme de C en section (comme visible en
figure 5 ), définissant ainsi un logement accueillant la couronne 124 correspondante. - L'élément de liaison 132 est lui-même fixé au contact de l'élément intermédiaire 120.
- Pour réaliser l'ensemble qui vient d'être décrit, on peut prévoir par exemple de mouler chaque élément de liaison 132 (en résine) au contact de la couronne 124 correspondante, de pré-positionner (typiquement dans un moule) les différents éléments de liaison 132 par rapport au carter inférieur 70, puis de couler l'élément intermédiaire 120 (en polymère souple) au contact du carter inférieur 70 d'une part et des éléments de liaison 132 d'autre part.
- Comme visible en
figure 5 pour l'une des couronnes 124, une tige conductrice 134 s'étend entre chaque couronne 124 (en étant au contact de cette couronne 124) et un ensemble de raccordement 136. Chaque tige conductrice 134 s'étend ainsi (ici selon une direction horizontale) à travers l'élément intermédiaire 120 (les tiges conductrices 134 pouvant être ainsi positionnées avant coulage de l'élément intermédiaire 120 selon le procédé qui vient d'être décrit). - Les différentes tiges conductrices 134 (en contact chacune avec une couronne 124) sont par exemple réparties sur la circonférence du carter inférieur 70.
- L'ensemble de raccordement 136 associé à chaque tige conductrice 134 est relié électriquement à un fil conducteur d'un câble relié à la partie mobile 4.
- Le second ensemble de connexion 62 de la partie fixe 2 comprend une pluralité de couronnes 140 (ici quatre couronnes 140) noyées dans un bloc isolant 142 et présentant une face cylindrique formant piste conductrice annulaire 144, cette piste conductrice annulaire 144 affleurant à la surface du bloc isolant 142.
- Les couronnes 140 (et ainsi les pistes conductrices annulaire 144) s'étendent sur toute la circonférence du carter 50 de la partie fixe 2.
- Le bloc isolant 142 est formé d'une matière rigide et situé au contact du carter 50 de la partie fixe 2, à l'extérieur du carter 50 (le bloc isolant 142 formant ainsi un support convexe portant les pistes conductrices annulaires 144).
- Le bloc isolant 142 s'étend ici le long des quatrième et cinquième parties tronconiques de la partie fixe 2 (de sorte que ce bloc isolant couvre le premier ensemble de connexion 60 et le second ensemble de connexion 62), comme bien visible sur les
figures 3 et4 . - Comme visible en
figure 5 pour l'une des couronnes 140, une tige conductrice 146 s'étend entre chaque couronne 140 (en étant au contact de cette couronne 140) et un ensemble de raccordement (non représenté). Chaque tige conductrice 146 s'étend ainsi (ici selon une direction verticale) à travers le bloc isolant 142. - Les différentes tiges conductrices 146 (en contact chacune avec une couronne 140) sont par exemple réparties sur la circonférence du carter 50.
- L'ensemble de raccordement (non représenté) associé à chaque tige conductrice 146 est relié électriquement à un fil conducteur d'un câble relié à la partie fixe 2.
- Le diamètre des couronnes 140 portées par la partie fixe 2 (au niveau de la piste conductrice annulaire 144) est sensiblement égal (et en pratique légèrement supérieur) au diamètre interne du peigne circonférentiel 130 associé de sorte que les griffes 126 du peigne circonférentiel 130 (faisant partie d'un élément de contact 122) viennent se plaquer sur la piste conductrice annulaire 144 correspondante (et ce pour chaque paire de couronnes 124, 140) lorsque la partie mobile 4 est posée sur la partie fixe 2 comme représenté en
figure 3 . - Grâce à l'élément intermédiaire 120 réalisé dans un matériau élastiquement déformable, on assure un bon positionnement (et donc un bon contact électrique) entre les éléments de contact 122 et les pistes conductrices 144 respectivement associées, même lorsqu'il existe un défaut de positionnement entre le carter 50 de la partie fixe 2 et le carter inférieur 70 de la partie mobile 4 (ce défaut étant compensé par une déformation de l'élément intermédiaire 120).
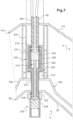
- La
figure 7 représente un ensemble hydraulique équipant la coiffe 6 et la partie mobile 4. - La coiffe 6 comprend un système hydraulique 200 conçu pour accueillir l'aiguille d'injection 40 de l'outil de levage 10 afin d'alimenter en fluide (ici de l'huile) soit la coiffe 6 elle-même, soit la partie mobile 4 lorsque cette partie mobile 4 porte la coiffe 6, comme dans la situation représentée en
figure 1d et décrite plus haut. - L'alimentation en fluide de la coiffe 6 ou de la partie mobile 4 est utilisée lorsque l'élément concerné (coiffe 6 ou partie mobile 4) est déposé sur un autre élément (partie fixe 2 ou support 8) afin de chasser l'eau de mer présente entre ces deux éléments.
- Le système hydraulique 200 comprend un piston 202 logé (avec possibilité de coulissement) dans un corps de vérin 204 monté entre le carter inférieur 100 de la coiffe 6 et le carter supérieur 110 de la coiffe 6. Le piston 202 et le corps de vérin 204 s'étendent ici selon l'axe de symétrie Z de la coiffe 6.
- Le piston 202 comprend un coulisseau 206 monté à coulissement dans le corps de vérin 204 et une aiguille 208 s'étendant à partir du coulisseau 206 en direction du carter inférieur 100 de la coiffe 6.
- L'aiguille 208 traverse un système de distribution 210 équipant la coiffe 6 et, lorsque le coulisseau est en position basse dans le corps de vérin 204 comme représenté sur les
figures 3 ,4 et7 , s'étend à travers une ouverture 212 ménagée dans le carter inférieur 100 afin d'atteindre la partie mobile 4 comme expliqué plus bas. - Le coulisseau 206 comprend un logement interne 212 dimensionné de manière à accueillir l'aiguille d'injection 40 de l'outil de levage 10 (c'est-à-dire ayant des dimensions internes identiques aux dimensions externes de l'aiguille d'injection 40, ici un diamètre interne égal au diamètre externe de l'aiguille d'injection 40).
- Le piston 202 comprend au moins un circuit hydraulique 214 (ici quatre tels circuits hydrauliques) qui s'étend entre un orifice d'entrée 216, formé sur une paroi du coulisseau 206 formant le logement interne 212, et un orifice de sortie 218, formé sur une paroi externe de l'aiguille 208. Le circuit hydraulique 214 s'étend donc à l'intérieur du coulisseau 206 et de l'aiguille 208.
- Le logement interne 212 accueille par ailleurs un bouchon 220 mobile entre une première position (non représentée) dans laquelle ce bouchon 220 obstrue l'orifice d'entrée 216 (ici les quatre orifices d'entrée) et une seconde position dans laquelle ce bouchon laisse libre l'orifice d'entrée 216.
- On prévoit ici en outre des moyens de rappel élastique 222 (tel qu'un ressort) positionnés dans le logement interne 212 de manière solliciter le bouchon 220 vers la première position, le bouchon 220 étant amené dans la seconde position sous l'effet de l'aiguille d'injection 40 de la coiffe 6 lorsque cette aiguille d'injection 40 est insérée dans le logement interne 212.
- La partie mobile 4 comprend elle aussi un système hydraulique 230. Ce système hydraulique 230 comprend un système de distribution 232 qui s'étend autour d'un espace central destiné à accueillir l'aiguille 208 du système hydraulique 200 de la coiffe 6, comme bien visible en
figure 7 . - Le système hydraulique 230 de la partie mobile 4 comprend également un bouchon 234 ramené par des moyens de rappel élastique 236 (ici un ressort) dans l'espace central précité de manière à obstruer des orifices (non représentés) du système de distribution 232 en l'absence de l'aiguille 208. Comme représenté sur la
figure 7 , le bouchon 234 est toutefois déplaçable à l'encontre de la force exercée par les moyens de rappel élastique 236 lorsque l'aiguille 208 est insérée dans l'espace central à travers une ouverture 236 formée dans le carter supérieur 90 de la partie mobile 4. - Dans la position représentée en
figure 7 , l'aiguille d'injection 40 de l'outil de levage 10 est insérée dans le logement interne 212 de sorte qu'au moins un circuit hydraulique 240 de cette aiguille d'injection 40 (ici quatre tels circuits hydrauliques) communique(nt) (chacun), via l'orifice d'entrée 216, avec un circuit hydraulique 214 du système hydraulique 200 de la coiffe 6. - Par ailleurs, l'aiguille 208 du système hydraulique 200 étant insérée dans l'espace central entouré par le système de distribution 232 de la partie mobile 4, l'orifice de sortie 218 du circuit hydraulique 214 (ou de chaque tel circuit hydraulique) se trouve au droit d'un orifice (non représenté) du système de distribution 232.
- L'outil de levage 10 peut ainsi alimenter en fluide (ici en huile) le système de distribution 232 de la partie mobile 4 (via le circuit hydraulique 240 de l'aiguille d'injection 40 et le circuit hydraulique 214 du système hydraulique 200 de la coiffe 6), le système de distribution 232 étant par ailleurs conçu pour injecter le fluide entre la partie mobile 4 et la partie fixe 2 lorsque l'ensemble partie mobile 4 - coiffe 6 est déposé sur la partie fixe 2 comme représenté sur la
figure 1d . - Par ailleurs, lorsque le coulisseau 206 est en position haute dans le corps de vérin 204, l'orifice de sortie 218 se trouve au droit d'un orifice du système de distribution 210 de la coiffe 6. L'outil de levage 10 peut ainsi dans ce cas alimenter en fluide (ici en huile) le système de distribution 210 de la coiffe 6 (via le circuit hydraulique 240 de l'aiguille d'injection 40 et le circuit hydraulique 214 du système hydraulique 200 de la coiffe 6), le système de distribution 210 étant par ailleurs conçu pour injecter le fluide entre la coiffe 6 et l'élément (par exemple le support 8 à l'étape 1e décrite plus haut) sur lequel la coiffe 6 est déposée.
Claims (10)
- Connecteur électrique pour la connexion de câbles sous-marins, comprenant :- un support (70) ; et- un élément de contact (122) électriquement conducteur porté par un élément intermédiaire (120) réalisé dans un matériau élastiquement déformable et relié audit support (70) ;- l'élément de contact (122) étant enserrédans un élément de liaison (132) en résine, l'élément de liaison (132) étant lié à l'élément intermédiaire (120) et en contact avec celui-ci ;en ce que l'élément de contact (122) comprend au moins une griffe de contact (126) et une couronne (124) enserrée dans l'élément de liaison (132).
- Connecteur électrique selon la revendication 21, dans lequel la griffe de contact (126) est déformable.
- Connecteur électrique selon la revendication 1 ou 2, dans lequel l'élément de contact (122) comporte une pluralité de griffes de contact (126) espacées les unes des autres.
- Connecteur électrique selon l'une des revendications 1 à 43, dans lequel le support (70) comprend une partie (75) présentant une symétrie de révolution autour d'un axe (Z) et portant ledit élément intermédiaire (120).
- Connecteur électrique selon la revendication 4, dans lequel l'élément de contact (122) présente une forme générale annulaire entourant ledit axe (Z).
- Connecteur électrique selon l'une des revendications 1 à 5, dans lequel l'élément intermédiaire (120) est logé dans une cavité formée par le support (70).
- Ensemble de connexion électrique comprenant un connecteur femelle selon l'une des revendications 1 à 6 et un connecteur mâle comportant une piste électriquement conductrice (144) au contact dudit élément de contact (122).
- Ensemble de connexion électrique selon la revendication 7, dans lequel le connecteur mâle comprend un support convexe (142) portant ladite piste conductrice (144).
- Ensemble de connexion électrique selon la revendication 7 ou 8, dans lequel l'élément intermédiaire (120) s'étend autour du connecteur mâle.
- Ensemble de connexion électrique selon la revendication 9, dans lequel l'élément intermédiaire (120) est déformé de manière à plaquer l'élément de contact (122) contre la piste électriquement conductrice (144).
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1761663A FR3074615B1 (fr) | 2017-12-05 | 2017-12-05 | Connecteur electrique et ensemble de connexion electrique |
| PCT/FR2018/053118 WO2019110929A1 (fr) | 2017-12-05 | 2018-12-05 | Connecteur électrique et ensemble de connexion électrique |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3721509A1 EP3721509A1 (fr) | 2020-10-14 |
| EP3721509B1 true EP3721509B1 (fr) | 2024-06-12 |
Family
ID=61599349
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18830924.9A Active EP3721509B1 (fr) | 2017-12-05 | 2018-12-05 | Connecteur électrique et ensemble de connexion électrique |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US11489303B2 (fr) |
| EP (1) | EP3721509B1 (fr) |
| FR (1) | FR3074615B1 (fr) |
| WO (1) | WO2019110929A1 (fr) |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20110021049A1 (en) * | 2009-07-23 | 2011-01-27 | Teledyne Odi, Inc. | Wet mate connector |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3193636A (en) * | 1962-11-07 | 1965-07-06 | Avco Corp | Rotatable multiple-lead electrical connector |
| US3665509A (en) * | 1971-03-22 | 1972-05-23 | Us Navy | Underwater electrical connector |
| US4373767A (en) * | 1980-09-22 | 1983-02-15 | Cairns James L | Underwater coaxial connector |
| US5409403A (en) * | 1993-10-25 | 1995-04-25 | Falossi; Aldo | 360 degree connector system |
| US5468912A (en) * | 1994-05-03 | 1995-11-21 | Zalewski; Leon | Swivel assembly for multi-conductor cord |
| CN202340006U (zh) * | 2011-11-18 | 2012-07-18 | 沈阳兴华航空电器有限责任公司 | 一种全橡胶模刚柔啮合密封水下连接器 |
| CN103066442B (zh) * | 2012-11-30 | 2015-10-21 | 重庆富士特电控有限公司 | 采用面接触的插头插座 |
| FR3053847B1 (fr) | 2016-07-08 | 2020-10-30 | Ixblue | Demi-connecteur sous-marin et connecteur sous-marin comprenant un tel demi-connecteur |
-
2017
- 2017-12-05 FR FR1761663A patent/FR3074615B1/fr active Active
-
2018
- 2018-12-05 WO PCT/FR2018/053118 patent/WO2019110929A1/fr not_active Ceased
- 2018-12-05 US US16/770,285 patent/US11489303B2/en active Active
- 2018-12-05 EP EP18830924.9A patent/EP3721509B1/fr active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20110021049A1 (en) * | 2009-07-23 | 2011-01-27 | Teledyne Odi, Inc. | Wet mate connector |
Also Published As
| Publication number | Publication date |
|---|---|
| US20210175675A1 (en) | 2021-06-10 |
| FR3074615A1 (fr) | 2019-06-07 |
| US11489303B2 (en) | 2022-11-01 |
| WO2019110929A1 (fr) | 2019-06-13 |
| EP3721509A1 (fr) | 2020-10-14 |
| FR3074615B1 (fr) | 2020-06-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0519812B1 (fr) | Connecteur coaxial pour le raccordement d'un câble coaxial à une carte imprimée de circuit électronique | |
| EP3282523B1 (fr) | Fiche de connexion à une embase de panneau de boitier d'équipement électronique, munie de moyens d'auto-alignement | |
| EP2275669B1 (fr) | Procede, systeme et dispositif pour contribuer a l'assemblage d'une eolienne | |
| CA1107827A (fr) | Connecteur electrique pour raccordement sous-marin | |
| EP2260545B1 (fr) | Element femelle de connecteur et connecteur comprenant un tel element femelle | |
| FR2619257A1 (fr) | Ensemble de connecteur electrique a debranchement rapide | |
| EP0099805A1 (fr) | Ensemble permettant une liaison électrique à travers une conduite formée de plusieurs éléments | |
| EP2247817A1 (fr) | Installation de connexion sous-marine | |
| EP3721510B1 (fr) | Procédé de connexion de deux parties de connecteur | |
| FR2590730A1 (fr) | Accouplement conducteur electrique subaquatique | |
| FR2489048A1 (fr) | Connecteur electrique pour cable coaxial | |
| WO1985004770A1 (fr) | Connecteur, procede d'insertion d'un contact male dans un contact femelle, et dispositif de mise en oeuvre du procede | |
| WO2011001047A1 (fr) | Dispositif de connexion pour connecteur immergeable | |
| FR3053847A1 (fr) | Demi-connecteur sous-marin et connecteur sous-marin comprenant un tel demi-connecteur | |
| EP3721509A1 (fr) | Connecteur électrique et ensemble de connexion électrique | |
| FR3053869A1 (fr) | Cartouche de gel pour ensemble de connexion et ensembles de connexion comprenant une telle cartouche de gel | |
| EP0310498B1 (fr) | Dispositif de connexion multiple et dispositif d'accouplement en comportant application | |
| FR2745122A1 (fr) | Partie male de connecteur pour circuit imprime | |
| EP3206943B1 (fr) | Accrochage d'un poisson dans un sonar remorque | |
| EP3067991A1 (fr) | Contact femelle comprenant un ressort | |
| EP3721274B1 (fr) | Ensemble de connexion optique et systeme de connexion comprenant un ensemble de connexion optique | |
| CA3042313A1 (fr) | Dispositif de raccordement de conducteurs et ensemble de raccordement comprenant un tel dispositif | |
| FR3138625A1 (fr) | Cône de connexion | |
| EP1758212A2 (fr) | Dispositif de commutation assurant la connexion d'un connecteur sur une ligne de transmission de données téléphoniques | |
| FR2947964A1 (fr) | Outil de montage d'au moins une tulipe dans une gorge d'une ame d'une prise electrique male de forte puissance |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20200604 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20220204 |
|
| RAP3 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: EXAIL |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240109 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602018070594 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Free format text: CASE NUMBER: APP_33573/2024 Effective date: 20240605 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: FP |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240913 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240912 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240913 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240912 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1695023 Country of ref document: AT Kind code of ref document: T Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241012 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241012 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602018070594 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250313 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602018070594 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241205 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240612 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20241231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250701 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241205 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20251120 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20251120 Year of fee payment: 8 Ref country code: NL Payment date: 20251219 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20181205 |