EP3696489B1 - Medizinische vorrichtung und verfahren zum abschiessen eines projektils mittels der medizinischen vorrichtung - Google Patents
Medizinische vorrichtung und verfahren zum abschiessen eines projektils mittels der medizinischen vorrichtung Download PDFInfo
- Publication number
- EP3696489B1 EP3696489B1 EP20155378.1A EP20155378A EP3696489B1 EP 3696489 B1 EP3696489 B1 EP 3696489B1 EP 20155378 A EP20155378 A EP 20155378A EP 3696489 B1 EP3696489 B1 EP 3696489B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- projectile
- launching
- medical device
- coil
- target area
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41B—WEAPONS FOR PROJECTING MISSILES WITHOUT USE OF EXPLOSIVE OR COMBUSTIBLE PROPELLANT CHARGE; WEAPONS NOT OTHERWISE PROVIDED FOR
- F41B6/00—Electromagnetic launchers ; Plasma-actuated launchers
- F41B6/003—Electromagnetic launchers ; Plasma-actuated launchers using at least one driving coil for accelerating the projectile, e.g. an annular coil
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41B—WEAPONS FOR PROJECTING MISSILES WITHOUT USE OF EXPLOSIVE OR COMBUSTIBLE PROPELLANT CHARGE; WEAPONS NOT OTHERWISE PROVIDED FOR
- F41B11/00—Compressed-gas guns, e.g. air guns; Steam guns
- F41B11/80—Compressed-gas guns, e.g. air guns; Steam guns specially adapted for particular purposes
- F41B11/85—Compressed-gas guns, e.g. air guns; Steam guns specially adapted for particular purposes for launching hypodermic projectiles
Definitions
- the invention relates to a medical device for firing a projectile in a targeted manner into a target area of a living being and a method for firing a projectile.
- the medical device has a launching device for launching at least one projectile from a projectile launching channel of the launching device, the launching device having a launching mechanism driven by an electromagnet device, by means of which the projectile can be acted upon mechanically and/or magnetically and can be launched through the projectile launching channel
- Such an electromagnetically operated launcher is, for example, from DE 37 07 667 A1 known.
- Such firing devices can be used both in the civilian and in the military field.
- Known firing devices are generally optimized for a specific purpose and are therefore generally not so well suited for other purposes.
- Other launchers are known from Karl P. Williams: "Electromagnetic Coil Gun Project - Nuts & Volts Magazine - For The Electronics Hobbyist", July 21, 2015 (2015-07-21 ), EP 1 718 915 B1 and U.S. 2012/069189 A1 .
- the invention is based on the object of providing a medical device for targeted Indicate firing of a projectile in a target area of a living being, which has particularly universal application possibilities. A corresponding method should also be specified.
- a medical device includes the firing device having a preselection device, by means of which a desired muzzle energy of a projectile fired by means of the firing mechanism can be set.
- the invention has the advantage that the projectile does not always have to be fired with the maximum available muzzle energy using the firing device.
- a reduced desired muzzle energy can also be set, e.g. B. 50% or 80% of the maximum available muzzle energy.
- the firing device is also suitable for medical purposes, e.g. B. for endoscopic uses and / or to trigger reflexes and / or drug administration.
- the muzzle energy is the kinetic energy of the projectile determined when the projectile exits the projectile launch channel.
- the setting of the muzzle energy by means of the preselection device can be done in different ways depending on the application.
- the desired muzzle energy can be set manually by a user of the firing device.
- the firing device has at least one corresponding operating element with which the user can set the desired muzzle energy.
- the muzzle energy can also be set by an external device, e.g. B. a medical system, depending on certain parameters, such. B. measured patient parameters, by transmitting a desired energy value via an interface to the preselection device sets the desired muzzle energy.
- the projectile may or may not be part of the electromagnet device. If the projectile is part of the electromagnet device, it can e.g. B. consist of magnetic material or at least have magnetic material, so that the projectile is electromagnetically attractable and movable.
- the projectile can also be designed as an electrical contact means (contact bridge) for closing a circuit between different potentials of the electromagnet device. is the projectile is not part of the electromagnet device, it can in principle consist of any material. In this case the projectile can be moved mechanically by the electromagnet device and thereby fired through the projectile launch channel.
- the projectile can be any type of projectile, e.g. B a solid projectile, hydrogel projectile or a gel projectile.
- the projectile can also be a drop of liquid. The liquid drop may be frozen.
- the firing mechanism can also be designed in a correspondingly sealing manner.
- the projectile can be made of a material that is homogeneous or inhomogeneous, or can consist of a combination of different materials.
- the projectile can in principle have any shape, e.g. B. a spherical shape, an egg shape, a cylinder shape, a cone shape or a combination of such shapes.
- the projectile may have one or more distributed cavities inside. Additional substances may be present in the cavity or cavities, e.g. B. for medical treatment.
- the material of the projectile itself can also contain appropriate substances for medical treatment.
- the projectile can also have a layered structure made of several materials. Endogenous, body-like or other biocompatible substances in a suitable aggregate state can be used as projectile materials or substances present in one or more cavities of the projectile, such as e.g - Surfactants.
- At least one electrical parameter of the launching device can be set by means of the preselection device.
- the electrical parameter can, for. B. be a voltage, a current, a power, an amount of charge and / or an amount of electrical energy, ie a combination of such sizes can be at least represent an electrical parameter.
- the electrical parameter can be an amount of electrical energy charged into a capacitor or a voltage generated there.
- the electromagnet device has at least one coil and an armature made of magnetic material, wherein a relative movement of the armature relative to the coil in a first direction can be generated by energizing the coil.
- the magnetic material of the armature can be a magnetic metal material and/or a permanent material.
- the anchor can B. be formed like a piston.
- the anchor can B. consist of ferromagnetic material or at least predominantly have this.
- a relative movement of the armature with respect to the coil can be generated by energizing the coil with electricity, i. H. either the armature can move and the coil be fixed to the launcher, or the coil can be moveable and the armature fixed to the launcher.
- An advantageous embodiment can be designed in such a way that the electromagnet device has an armature which can be moved within the coil, which is fixedly arranged, in the direction of the longitudinal axis of the coil and which can be moved in a first direction, in particular in the firing direction of the projectile, by energizing the armature .
- the element set in motion when the coil is energized i. H. either the coil or the armature can directly or indirectly move the projectile mechanically and thereby shoot it through the projectile launch channel.
- the launching device has a force-guide stamp which can be moved in the first direction by the movement of the armature relative to the coil, the projectile being able to be fired from the projectile launch channel by this movement of the force-guide stamp.
- the force-conducting plunger is arranged between the movable element, ie the armature or the coil, and transmits the movement in the first direction to the projectile.
- the projectile be arranged at a greater distance from the electromagnet device, which favors certain design options, e.g. B. the integration of the launcher in an endoscope.
- the projectile can in particular be arranged far enough away from the electromagnet arrangement in the launching device that the magnetic field no longer has any measurable influence on the projectile.
- the armature or the coil can be coupled or can be coupled to the force-conduction stamp in order to generate the movement of the force-conduction stamp when the coil is energized.
- the force guide stamp can be, for example, a rigid or flexible force guide stamp, e.g. B. a plastic component.
- the force-guiding stamp can in particular be longer than the projectile launch channel, for example several times longer than the projectile launch channel. It is advantageous to lead the force-transmitting stamp with as little friction as possible, e.g. B. by pairing low-friction materials such. B. PTFE/PTFE.
- the resetting of the launcher, i. H. of the coil/armature assembly, after the movement in the first direction has been effected, can be effected, for example, by a return spring connected to the coil/armature movable element.
- the launching device has a further coil, whereby a relative movement of the armature relative to the further coil can be generated in a second direction, which is opposite to the first direction, by supplying electrical current to the further coil.
- the launching device has at least one electrical energy store and a charging device for electrically charging the energy store, the charging device being controllable as a function of the muzzle energy preselected by means of the preselection device in order to to charge the electrical energy storage device.
- the energy store can be designed as a capacitor, for example. This allows a simple and reliable realization of the launching device.
- the charger can, for. B. be processor-controlled.
- the launching device has a switching device by means of which the electrical energy store can be electrically connected to the coil when a launch trigger element is actuated and/or a launch trigger signal is received.
- the switching device can, for. B. have an electrical or electronic switch, z. B. a relay or a switching transistor.
- the firing trigger element can, for. B. be a manual control of the launcher, which is operated by a user of the launcher when a projectile is to be launched.
- the firing trigger element can also be an external device that outputs a firing signal to the firing device.
- the launching device has a storage chamber for storing several projectiles to be fired by the launching device and a reloading device for reloading a projectile from the storage chamber into the projectile launching channel.
- This has the advantage that several projectiles can be fired one after the other with little effort and in particular without manual intervention, e.g. B. for the purpose of drug delivery to multiple targets during a single application. In this way, the creature can be spared, since the launching device does not have to be removed and repositioned several times.
- the duration of the treatment can be shortened.
- Reloading a projectile can e.g. B. done automatically when a previous projectile was fired.
- the reloading channel 31, for example, can be used as a storage chamber 7 to serve.
- the firing device is part of a medical device.
- a target area of a living being e.g. a human or an animal
- a launching device for example, a targeted local stimulus can be generated in the target area, z. B. in the area of the pharyngeal mucosa to evaluate reflexes in the larynx area.
- Further areas of application of such a medical device are, for example, in the field of drug delivery, for chemical cauterization or for intrauterine insemination.
- such a medical device can be used, for example, to prevent respiratory diseases, for screening, for diagnosis or for the treatment of severe respiratory diseases by drug delivery.
- respiratory diseases for screening, for diagnosis or for the treatment of severe respiratory diseases by drug delivery.
- the lower airways are protected from foreign substances by reflex processes. It is suspected that a disrupted course of these reflex processes results in an increased risk of aspiration of foreign bodies and this can lead to the triggering of pneumonia (aspiration pneumonia).
- the device according to the invention has a number of further advantages.
- the endoscopic stereo optics thus provide the possibility of automated optical detection of the target area, with depth information (three-dimensional image information) also being able to be provided and used for further processing.
- the depth information can also be provided via a separate sensor system. This enables the target point prediction and thus a fully automatic implementation of, for example, the determination of the latency period between the stimulation of a defined target area in the larynx and the adduction movement of the vocal folds that occurs. So far, such precise investigations with quantitative results could not be carried out.
- the optical recording system can also have other optical detection means, as an alternative or in addition to the endoscopic stereo optics, such as optical coherence tomography or a system working according to the time-of-flight method.
- the optical recording system may be suitable for providing three-dimensional image information from which the depth information can be obtained, or it may not provide such data.
- the suitable three-dimensional visualization can be carried out by a display device suitable for three-dimensional representation, e.g. by 3D glasses or a 3D monitor.
- the optical recording system in particular the endoscopic stereo optics, can be designed as flexible or rigid optics, or as a combination thereof.
- the optical recording system can have an image guide or a chip-on-the-tip.
- the optical recording system is set up for recording image sequences with a high recording rate, for example at least 60 frames per second or at least 100 frames per second. This allows a particularly precise determination of the latency of a stimulation response.
- the three-dimensional representation can take place, for example, using stereo data glasses.
- the invention thus makes it possible for a defined target area to be stimulated exactly. In this way, reflex fatigue can be avoided, which could falsify the measured latency. This makes it possible for the first time that the latency between stimulation and stimulation response can be determined quantitatively with high quality.
- the firing device can ensure a constant projectile impulse and thus a constant stimulation strength by the projectile fired.
- the automatic prediction of the trajectory by means of the trajectory prediction device enables the projectile to be applied reliably at the desired location in the target area. Manual steps that were previously required can now be saved.
- the automatic prediction of the trajectory enables the projectile to be safely introduced into the desired target area. A varying influence of the launching parameters of the projectile can be avoided by the launching device, so that the accuracy of the prediction of the trajectory can also be improved in this respect.
- the endoscopic stereo optics can have light guide bodies or optical fibers, for example.
- the endoscopic stereo optics can also have one or more cameras or be coupled to one or more such cameras.
- a camera can be, for example, a high-speed camera (digital or analogue), a thermal imaging camera or a camera of a mobile phone.
- the endoscopic stereo optics can also have an integrated lighting device, e.g. B. LED or LD light sources.
- an integrated lighting device e.g. B. LED or LD light sources.
- This enables the target area to be optimally illuminated, with the illumination being able to take place with different light intensities depending on the operating state of the medical device. For example, when a live image from the camera is displayed, less light or no light at all can be emitted by the lighting device because in this operating state usually a longer exposure time of the camera is available.
- Light coming from the environment can also be used here, for example illumination from the outside through the neck/body shell of the living being. In the case of an image recording with a very high recording frequency, on the other hand, a shorter exposure time is available. In this operating state, the lighting device can therefore be controlled to emit a higher light intensity.
- light coming from the environment can also be used, for example illumination from the outside through the neck/the body shell of the living being.
- the endoscopic stereo optics have light beam deflection optics at a distal end for the directional deflection of recorded light beams at a predetermined angle, in particular at a substantially right angle.
- the light beam deflection optics can be designed, for example, as a prism or as a mirror.
- the deflection optics can also be used to optically detect a target area on the living being that is located in a body opening or body cavity, e.g. B. in the pharynx.
- the medical device has an automatic stimulation response detection device, which is set up for the automatic detection of a stimulation response, e.g. a reflex, triggered by a projectile impacting the target area.
- a stimulation response e.g. a reflex
- the triggered stimulation response of the living being can be identified without manual activities. This allows the latency time to be determined automatically.
- Another possible stimulation response that can be detected by the automatic stimulation response detection device is the response of the subject to an introduced drug, e.g., based on the detection of a reddening of the skin.
- the medical device has an automatic latency time detection device which is set up to automatically determine the latency time of a stimulation response of the living being triggered by a projectile impacting the target area is. This also relieves the user of manual activities.
- the latency time detection device can, for example, automatically determine the stimulation time on the basis of optically detected data by determining the time of impact of the projectile in the target area.
- a neural network artificial intelligence
- the neural network can be trained, for example, using the image sequences (video recordings) recorded by the camera.
- the neural network can be trained patient-specifically for a specific patient or patient-unspecifically with video recordings of different patients.
- deep neural networks can be used for this, i.e. networks with more than two hidden layers. This allows the reflex latency of the laryngeal adduction reflex to be automatically quantified independently of the subject, lighting and other variables if a sufficient amount of training data is available.
- the evaluation can be implemented by means of neural networks with a convolutional network (convolutional neural network) in order to create a characteristic feature vector from a laryngoscopy image sequence and a recurrent neural network, in particular a network of the long-short- Term Memory (LSTM) to process these vectors.
- a convolutional network convolutional neural network
- LSTM long-short- Term Memory
- the trajectory prediction device for predicting the trajectory of a projectile based on stored trajectory characterization data, which the trajectory of a projectile with known system parameters, such as the muzzle energy and the projectile geometry, characterize, is set up.
- the stored trajectory characterization data can be recorded, for example, in a previous preparation step in which the medical device is not yet actively used on a living being.
- the trajectory characterization data can be determined under laboratory conditions, e.g., with the system positioned appropriate to the application (endoscope shaft horizontal, projectile launch collinear with the gravity vector, or at an angle relative to the direction of the earth's gravitational field).
- the medical device has a respiration detection device that is set up to detect the breathing phases of the living being, with a signal characterizing the breathing phases being fed to the respiration detection device of the launching device as a trigger signal for triggering the firing of a projectile.
- a signal characterizing the breathing phases being fed to the respiration detection device of the launching device as a trigger signal for triggering the firing of a projectile.
- the respiration detection device emits a trigger signal to the firing device when there is a moment of low air flow velocity in the throat, e.g. B. in the transition from an inspiration phase to an expiration phase or an expiration phase to an inspiration phase.
- the respiration detection device can, for example, detect the chest movements of a living being caused by breathing, for example by measuring devices integrated in a chest strap.
- the method includes a prediction of the flight path and/or an impact location of a projectile launched with a medical device of the type explained above, with a flight path trajectory of a projectile to be launched being determined using stored flight path characterization data and using image information from the optical recording system, if necessary three-dimensional image information, the probable point of impact of the projectile in the target area is estimated and the predicted trajectory and/or the impact area of the projectile, possibly superimposed with a representation of the target area, is displayed on a display device.
- the advantages explained above can also be realized in this way.
- the estimated point of impact can be determined, for example, by computationally determining an intersection of the trajectory determined from the trajectory characterization data with a depth map of the target area, which is determined by the endoscopic stereo optics and suitable image processing algorithms.
- optical recording systems other than endoscopic stereo optics can also be used, such as time-of-flight methods. If a display device suitable for a three-dimensional display is used, it is not necessary to determine the point of intersection using the depth map, since the visual display is already three-dimensional.
- the time of impact of the projectile in the target area and thereby the time of stimulation are determined automatically.
- the time at which the projectile hits the target area can be determined, for example, by evaluating images of the target area recorded with the camera.
- the time of impact can be determined based on an optical evaluation of the global optical flow of a sequence of differential images.
- the images can be recorded using the endoscopic stereo optics.
- a stimulation response of the living being triggered by a projectile hitting the target area is automatically detected and the latency of the stimulation response is determined from the time of the stimulation response and the stimulation time. This also relieves the user of manual activities when determining the latency time.
- the flight speed of the projectile at a specific point in time or during a period of flight of the projectile is determined using images recorded by a high-speed camera and the change in position of the projectile that can be inferred from them.
- This allows a simple and reliable determination of the instantaneous flight speed of the projectile and thus also of the instantaneous kinetic energy of the projectile when the projectile mass is known. Since the time differences between two recorded images are known as the reciprocal values of the frame rate when images are recorded using a camera, the flight speed of the projectile can be determined from this if a path scale is present in the images.
- the distance scale can be provided, for example, by calibrated stereo optics and suitable image processing algorithms, or by time-of-flight methods or other methods for generating depth maps to scale.
- the flight speed can B. at the exit of the projectile from the launcher, when the projectile hits the target area or at any other time in the flight. If the flight speed is determined when exiting the launcher, the actual muzzle energy of the projectile can also be determined in this way and compared with the preselected, desired muzzle energy. In addition, the impact energy of the projectile in the target area can be determined. In this way, when a reflex is triggered by the projectile, the actual intensity of the reflex stimulation can be checked and/or indicated more precisely.
- the impact angle of the projectile in the target area is determined, for example also based on evaluations of the camera images.
- This has various advantages. Since the If the angle of impact of the projectile has an influence on the stimulation strength, the reflex actually triggered can be better analyzed if the angle of impact is known. If the angle of impact is too small in relation to the direction tangential to the surface of the target area, it can be assumed that the projectile will not be able to produce the desired effect. For example, an additional function can be implemented such that when the predicted point of impact is visualized, additional information is displayed that represents a measure of the angle of impact or displays the angle of impact directly.
- the measured angle of impact can be compared with a critical value of the angle of impact that must not be undershot, and warning information can be displayed if the angle of impact falls below the critical value, e.g. B. a warning symbol and/or a warning color.
- a determination can be made of the proportion of the total kinetic energy of the projectile that is transferred upon impact with the target area. In this way, the reflex triggered by the projectile can be assessed more reliably.
- the momentum applied tangentially and normal to the target plane can be specified as a proportion of the total momentum.
- the indefinite term "a” is not to be understood as a numeral. If, for example, a component is mentioned, this is to be interpreted in the sense of "at least one component”. If angles are specified in degrees, these refer to a circular measurement of 360 degrees (360°). If a computer is mentioned, it can be set up to run a computer program, eg in the sense of software.
- the computer can be designed as a commercially available computer, for example as a PC, laptop, notebook, tablet or smartphone, or as a microprocessor, microcontroller or FPGA, or as a combination of such elements.
- a regulation differs a regulation by a controller in that a regulation has feedback of measured or internal values, with which the generated output values of the regulation are in turn influenced in the sense of a closed control loop. In the case of a controller, a variable is simply controlled without such feedback.
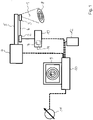
- electrical signal lines are shown with dashed lines and the electrical supply line for energizing the electromagnet device is shown with a solid line.
- the firing device has an electromagnet device 2 , a force-guide stamp 6 and a projectile guidance element 3 as the launching mechanism.
- the projectile guide element 3 there is a projectile launch channel from which a projectile 1 can be launched into a target area 8 .
- the firing device also has control electronics 13 electrically connected to the electromagnet device 2 .
- the electromagnet device 2 can be electrically energized by the control electronics 13 .
- the electronic control unit 13 has a preselection device 7, by means of which a desired muzzle energy of a projectile 1 fired by means of the firing mechanism 2, 3, 6 can be set.
- the control electronics 13 can have a manual operating element 14, by means of which the preselection device 7 can be set manually by a user to a desired muzzle energy.
- the medical device according to FIG figure 1 also has a handling device to be operated by a user.
- the handling device has a camera 4 and endoscopic stereo optics 5 connected to the camera 4 or simple optics with a connected sensor for detecting depth information, e.g. B. time-of-flight sensor on.
- the camera 4 can optically capture a target area 8 on the living being via the stereo optics 5 or the simple optics with a connected sensor for capturing depth information.
- the firing mechanism 2, 3, 6 is also attached to the handling device.
- the medical device according to FIG figure 1 also has a display device 9, for example in the form of a screen, a control and data processing unit 10 and a pedal 12.
- the medical device can optionally have a respiration detection device 11 .
- the control and data processing unit 10 contains the previously mentioned trajectory prediction device, the automatic stimulation response detection device and a latency time detection device.
- the control and data processing unit 10 receives a trigger signal from the pedal 12 and the images captured by the camera 4 as input signals.
- the control and data processing unit 10 can receive a trigger signal from the respiration detection device 11 as an input signal.
- the control and data processing unit 10 controls the control electronics 13 in such a way that a projectile 1 is fired from the projectile launch channel at a desired point in time.
- the control and data processing unit 10 also evaluates the images from the camera 4 and generates the depth map of the target area 8.
- the trajectory of a projectile 1 to be launched is determined from the recorded data via the trajectory prediction device and on the display device 9 by a predicted point of impact of the projectile 1 visualized in target area 8. In this case, the point of impact is superimposed on the display device 9 with a representation of the target area 8 .
- control and data processing unit 10 controls the control electronics 13 to launch the projectile 1 .
- control and data processing unit 10 controls the control electronics 13 to launch the projectile 1 if a trigger signal is also received from the respiration detection device 11.
- the trigger signal for launching the projectile 1 can also be provided in a different way than by the pedal 12 mentioned, for example by a manual actuating device or by acoustic signal detection, for example by a voice recognition module.
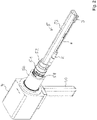
- the figure 2 and 3 show the handling device with the basis of figure 1 explained components.
- the camera 4 which has a handle 40, for example, can be seen.
- a proximal adapter 50 can be mounted on the camera 4
- magnifying optics 51 can be mounted on it
- a distal adapter 52 can be mounted on it.
- An optics holder 53 can be mounted on the distal adapter 52 .
- the firing mechanism 2 , 3 , 6 can be fastened in or on the optics holder 53 .
- the launching mechanism 2, 3, 6 is not attached to the outside and unprotected on the optics mount 53, as shown, but would be integrated into the optics mount 53 or encapsulated by a separate housing.
- the optics holder 53 has receiving channels for two endoscope optics 56, z. B. fiber optics or rod lens optics, through which the endoscopic stereo optics is formed. When using a simple optics, only one receiving channel for the optics is required. An additional sensor is then required to record depth information.
- light beam deflection optics 57 can be arranged, by which the optical detection direction is deflected, for example, approximately at right angles to the longitudinal extension of the endoscope optics 56.
- An illumination device can be arranged on or in the optics holder 53, for example with light sources 55 in the form of LEDs or laser diodes.
- a heat sink 54 for cooling the light sources 55 can be arranged there.
- the examination area can also be illuminated with optical fibers into which an external light source is coupled outside the endoscope shaft.
- the endoscope optics 56 can be accommodated within the optics holder 53 and have the light beam deflection optics 57 at the end.
- the figure 5 shows this distal area of the endoscope optics 56 without the enveloping optics holder 53.
- a protective glass 59 is shown below the light beam deflection optics 57
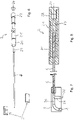
- FIG. 6 to 8 show the firing mechanism 2, 3, 6 in an enlarged and more detailed representation.
- FIG. 14 is an exploded perspective view showing Figures 7 and 8 show details in a side sectional view.
- the projectile guide element 3 can, for. B. be formed from two mirror-symmetrical half-shells, as in the figure 6 is recognizable.
- the projectile launching channel 30 is formed inside the projectile guide element 3, which towards the free end, at which the projectile 1 is launched, has a curvature which extends essentially over a 90 degree angle.
- a reloading channel 31 opens into the projectile firing channel 30, via which further projectiles 1 can be automatically reloaded from a storage chamber and guided into the projectile firing channel 30 when the reloading device is attached to the projectile guide element 3.
- the reloading can be done by a compression spring 32.
- the force-guide stamp 6 With its distal end, the force-guide stamp 6 extends into the projectile guidance element 3 and, when a projectile 1 is launched by the electromagnet device 2, moves it in a first direction, which is directed to the left in the drawings, into the projectile launch channel 30, wherein the movement of the force-guiding ram 6 in the first direction can extend up to the curved region of the projectile launch channel 30 .
- the electromagnet device 2 has a coil carrier 22 which is firmly connected to the camera 4 or the optics holder 53 and on which a coil 20 and a further coil 21 are arranged. Within the coil carrier 22 there is a longitudinal channel through which the force-conducting stamp 6 extends with its proximal end. Also located within this inner longitudinal channel of the coil carrier 22 is an armature 23 of the electromagnet device 2 which is coupled to the proximal end of the force-conducting stamp 6 . One end of the coil carrier 22 is closed with a sealing plug 24 .
- the coil 20 is electrically energized, the armature 23 is moved in the first direction (to the left), as a result of which the force-conducting stamp 6 also moves to the left and accordingly further is moved into the projectile launch channel 30. In this way, a projectile 1 located in the projectile launch channel 30 can be launched. If the armature 23 is to return to its initial position with the force-transmitting stamp 6, as in figure 8 shown, are reset, the further coil 21 is electrically energized. As a result, the arrangement of the armature 23 and the Kraftleit stamp 6 is moved in a direction opposite to the first direction, ie retracted to the right.
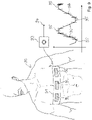
- the figure 9 shows the respiration detection device 11 applied to a living being.
- the respiration detection device 11 has a chest strap 91 which is placed around the chest of the living being.
- Strain measuring devices 92 are arranged on the chest strap 91 and can be integrated into the chest strap 91, for example.
- the current state of stretching of the living being's breast is detected via the strain gauges 92 and transmitted as an electrical signal to evaluation electronics 93 .
- the evaluation electronics 93 which can have a microcontroller, for example, evaluates the signals from the strain gauges 92 and uses them to determine areas in which only a small air flow is to be expected due to the living being breathing. In such phases of low air flow, the evaluation electronics 93 emit the trigger signal 94 to the control and data processing unit 10 .
- the Indian figure 9 The example time signal curve of the signal measured by the strain gauges 92 shown at the bottom right reproduces the inhalation and exhalation phases of the living being. In phases with a strong signal increase or strong signal drop, ie the phases 96, a fired projectile would be disturbed too much by the air flow of breathing.
- the evaluation electronics 93 therefore recognize the phases 95 with a low air flow and emit the trigger signal 94 in these phases 95 .
- the measuring elements used can also be other measuring elements instead of the strain gauges 92, e.g. B. piezoelectric elements, rotary encoder with cable or the like.
- the measured value obtained is a measure of the change in volume of the chest.
- the phases 95 can be detected, for example, as time ranges around the minimum value and the maximum value in the course of the measured signal over time.
- an embodiment of the invention is to be explained in which the explained depth map is not determined by means of the optical recording system and suitable image processing algorithms, but a display device suitable for three-dimensional representation is used, which in this case is to be explained using the example of 3D glasses.
- a stereoscopic observation of the target area 8 takes place through a left visualization area 70 and a right visualization area 71 of the 3D glasses.
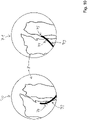
- the trajectory of the projectile is displayed in the left visualization area 70 as trajectory 72 and in the right visualization area 71 as trajectory 73 by display elements of the 3D glasses.
- the real trajectories end at the perceived intersection with the target area, which corresponds to the predicted point of impact 74 of the projectile and can be before the end 75 of the visualized trajectories 72, 73.
- the two trajectories 72, 73 shown are predicted for a defined set of parameters, which is defined, for example, by the muzzle energy of the firing device and the direction of gravity and the orientation of the firing device with respect to this direction.
- the point of impact 74 can also be visualized for the user without calculating a depth map, which is done by looking at the left and right visualization areas 70, 71 and thus gives the “correct” impression of the point of impact 74.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Plasma & Fusion (AREA)
- General Engineering & Computer Science (AREA)
- Surgical Instruments (AREA)
- Endoscopes (AREA)
Description
- Die Erfindung betrifft eine medizinische Vorrichtung zum gezielten Abschuss eines Projektils in ein Zielgebiet eines Lebewesens und ein Verfahren zum Abschießen eines Projektils. Die medizinische Vorrichtung hat eine Abschussvorrichtung zum Abschuss wenigstens eines Projektils aus einem Projektilabschusskanal der Abschussvorrichtung, wobei die Abschussvorrichtung einen mittels einer Elektromagnetvorrichtung angetriebenen Abschussmechanismus aufweist, durch den das Projektil mechanisch und/oder magnetisch beaufschlagbar und durch den Projektilabschusskanal abschießbar ist
- Eine derartige elektromagnetisch betriebene Abschussvorrichtung ist beispielsweise aus der
DE 37 07 667 A1 bekannt. Solche Abschussvorrichtungen sind sowohl im zivilen als auch im militärischen Bereich einsetzbar. Bekannte Abschussvorrichtungen sind in der Regel auf einen bestimmten Einsatzzweck hin in optimiert und eignen sich daher in der Regel nicht so gut für andere Einsatzzwecke. Weitere Abschussvorrichtungen sind bekannt aus Karl P. Williams: "Electromagnetic Coil Gun Project - Nuts & Volts Magazine - For The Electronics Hobbyist", 21. Juli 2015 (2015-07-21),EP 1 718 915 B1 undUS 2012/069189 A1 . - Des Weiteren sind aus M. Ptok und S. Schroeter: "Gezielte Auslösung des laryngealen Adduktionsreflexes per Mikrotröpfchenabgabe", HNO, Springer Medizin, Heidelberg, 17. Februar 2016 (2016-02-17) eine Vorrichtung und ein Verfahren bekannt, wobei Wassertröpfchen zum Erzeugen einer Stimulationsantwort abgeschossen werden.
- Der Erfindung liegt die Aufgabe zugrunde, eine medizinische Vorrichtung zum gezielten Abschuss eines Projektils in ein Zielgebiet eines Lebewesens anzugeben, die besonders universelle Einsatzmöglichkeiten aufweist. Es soll ferner ein entsprechendes Verfahren angegeben werden.
- Diese Aufgabe wird mit einer medizinischen Vorrichtung gemäß Anspruch 1 gelöst. Dies beinhaltet, dass die Abschussvorrichtung eine Vorwahleinrichtung aufweist, durch die eine gewünschte Mündungsenergie eines mittels des Abschussmechanismus abgeschossenen Projektils einstellbar ist. Die Erfindung hat den Vorteil, dass das Projektil mittels der Abschussvorrichtung nicht immer nur mit der maximal verfügbaren Mündungsenergie abgeschossen werden muss. Vielmehr kann auch eine demgegenüber verringerte gewünschte Mündungsenergie eingestellt werden, z. B. 50% oder 80% der maximal verfügbaren Mündungsenergie. Hierdurch können die Einsatzmöglichkeiten einer solchen Abschussvorrichtung wesentlich verbreitert werden. Insbesondere eignet sich die Abschussvorrichtung auch für medizinische Zwecke, z. B. für endoskopische Einsatzmöglichkeiten und/oder zur Auslösung von Reflexen und/oder zur Medikamentengabe.
- Die Mündungsenergie ist die kinetische Energie des Projektils beim Austritt des Projektils aus dem Projektilabschusskanal bestimmt.
- Die Einstellung der Mündungsenergie mittels der Vorwahleinrichtung kann je nach Anwendungsfall auf unterschiedliche Weise erfolgen. So kann die Einstellung der gewünschten Mündungsenergie beispielsweise manuell durch einen Benutzer der Abschussvorrichtung erfolgen. In diesem Fall weist die Abschussvorrichtung wenigstens ein entsprechendes Bedienelement auf, mit dem der Benutzer die gewünschte Mündungsenergie einstellen kann. Alternativ oder zusätzlich kann die Einstellung der Mündungsenergie auch von einem externen Gerät erfolgen, z. B. einem medizinischen System, das in Abhängigkeit von bestimmten Parametern, z. B. gemessenen Patientenparametern, durch Übertragung eines gewünschten Energiewerts über eine Schnittstelle an die Vorwahleinrichtung die gewünschte Mündungsenergie einstellt.
- Je nach Ausführungsform der Abschussvorrichtung kann das Projektil Teil der Elektromagnetvorrichtung sein oder nicht zur Elektromagnetvorrichtung gehören. Ist das Projektil Teil der Elektromagnetvorrichtung, so kann es z. B. aus magnetischem Material bestehen oder zumindest magnetisches Material aufweisen, so dass das Projektil elektromagnetisch anziehbar und bewegbar ist. Das Projektil kann auch als elektrisches Kontaktmittel (Kontaktbrücke) zum Schließen eines Stromkreises zwischen verschiedenen Potentialen der Elektromagnetvorrichtung ausgebildet sein. Ist das Projektil nicht Teil der Elektromagnetvorrichtung, so kann es grundsätzlich aus beliebigem Material bestehen. In diesem Fall kann das Projektil mechanisch durch die Elektromagnetvorrichtung bewegt und hierdurch durch den Projektilabschusskanal abgeschossen werden.
- Das Projektil kann ein Projektil beliebiger Art sein, z. B ein Feststoffprojektil, Hydrogel-Projektil oder ein Gel-Projektil. Das Projektil kann auch ein Flüssigkeitstropfen sein. Der Flüssigkeitstropfen kann gefroren sein. Der Abschussmechanismus kann auch entsprechend abdichtend ausgeführt sein. Das Projektil kann aus einem Material homogen oder inhomogen bereitgestellt werden oder aus einer Kombination verschiedener Materialien bestehen. Das Projektil kann eine grundsätzlich beliebige Form aufweisen, z. B. eine Kugel-Form, eine Ei-Form, eine Zylinder-Form, eine Kegel-Form oder eine Kombination solcher Formen. Das Projektil kann im Inneren einen Hohlraum oder mehrere verteilte Hohlräume aufweisen. In dem Hohlraum oder den Hohlräumen können zusätzliche Substanzen vorhanden sein, z. B. für eine medizinische Behandlung. Auch das Material des Projektils selbst kann entsprechende Substanzen für eine medizinische Behandlung aufweisen. Das Projektil kann auch einen Schichtaufbau aus mehreren Materialien aufweisen. Als Projektilmaterialien oder in ein oder mehreren Hohlräumen des Projektils vorhandene Substanzen können körpereigene, körperähnliche oder sonstige biokompatible Substanzen im geeigneten Aggregatzustand eingesetzt werden, wie z.B. Hydroxylapatit, Hyaluronsäure und andere Interzellularsubstanzen, reines Wasser oder Kochsalzlösung, Natriumchlorid oder auch Dipalmitoylphosphatidylcholin als Bestandteil des natürlichen oberflächenaktiven Lungen-Surfactants.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass mittels der Vorwahleinrichtung wenigstens eine elektrische Kenngröße der Abschussvorrichtung einstellbar ist. Dies erlaubt eine Herstellung direkter physikalischer Zusammenhänge zwischen einem Einstellparameter der Vorwahleinrichtung und der gewünschten Mündungsenergie, was eine besonders genaue Prädiktion der tatsächlich entstehenden Mündungsenergie erlaubt. Die erforderlichen Zusammenhänge können auch experimentell bestimmt werden. Die elektrische Kenngröße kann z. B. eine Spannung, ein Strom, eine Leistung, eine Ladungsmenge und/oder eine elektrische Energiemenge sein, d. h. auch eine Kombination solcher Größen kann die wenigstens eine elektrische Kenngröße darstellen. Beispielsweise kann die elektrische Kenngröße eine in einen Kondensator eingeladene elektrische Energiemenge oder eine dort erzeugte Spannung sein.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Elektromagnetvorrichtung wenigstens eine Spule und einen Anker aus magnetischem Material aufweist, wobei durch elektrische Bestromung der Spule eine Relativbewegung des Ankers gegenüber der Spule in einer ersten Richtung erzeugbar ist. Das magnetische Material des Ankers kann ein magnetisches Metallmaterial und/oder ein Permanentmaterial sein. Der Anker kann z. B. wie ein Kolben ausgebildet sein. Der Anker kann z. B. aus ferromagnetischem Material bestehen oder dieses zumindest überwiegend aufweisen.
- Es kommt hierbei lediglich darauf an, dass eine Relativbewegung des Ankers gegenüber der Spule durch elektrische Bestromung der Spule erzeugbar ist, d. h. es kann sich entweder der Anker bewegen und die Spule fest an der Abschussvorrichtung angeordnet sein oder die Spule beweglich angeordnet sein und der Anker fest an der Abschussvorrichtung angeordnet sein. Eine vorteilhafte Ausführungsform kann derart gestaltet sein, dass die Elektromagnetvorrichtung einen innerhalb der Spule, die fest angeordnet ist, in Richtung der Längsachse der Spule beweglichen Anker aufweist, der durch Bestromung des Ankers in einer ersten Richtung, insbesondere in der Abschussrichtung des Projektils, bewegbar ist.
- Das bei Bestromung der Spule in Bewegung gesetzte Element, d. h. entweder die Spule oder der Anker, kann dabei direkt oder indirekt mechanisch das Projektil bewegen und hierdurch durch den Projektilabschusskanal abschießen.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Abschussvorrichtung einen Kraftleitstempel aufweist, der durch die Relativbewegung des Ankers gegenüber der Spule in der ersten Richtung bewegbar ist, wobei das Projektil durch diese Bewegung des Kraftleitstempels aus dem Projektilabschusskanal abschießbar ist. In diesem Fall ist zwischen dem beweglichen Element, d. h. dem Anker oder der Spule, zumindest der Kraftleitstempel angeordnet, der die Bewegung in der ersten Richtung auf das Projektil überträgt. Auf diese Weise kann das Projektil in größerem Abstand von der Elektromagnetvorrichtung angeordnet sein, was bestimmte Konstruktionsmöglichkeiten begünstigt, z. B. die Integration der Abschussvorrichtung in ein Endoskop. Bei einer solchen Ausführungsform mit einem Kraftleitstempel kann das Projektil insbesondere soweit von der Elektromagnetanordnung in der Abschussvorrichtung entfernt angeordnet sein, dass das Magnetfeld keinen messbaren Einfluss mehr auf das Projektil hat.
- Beispielsweise kann der Anker oder die Spule mit dem Kraftleitstempel gekoppelt oder koppelbar sein, um die Bewegung des Kraftleitstempels bei Bestromung der Spule zu erzeugen.
- Der Kraftleitstempel kann beispielsweise ein starrer oder flexibler Kraftleitstempel sein, z. B. ein Kunststoffbauteil.. Der Kraftleitstempel kann insbesondere länger als der Projektilabschusskanal sein, beispielsweise um ein mehrfaches länger als der Projektilabschusskanal. Es ist dabei vorteilhaft, den Kraftleitstempel möglichst reibungsarm zu führen, z. B. durch eine Paarung reibungsarmer Materialien, wie z. B. PTFE/PTFE.
- Die Rückstellung der Abschussvorrichtung, d. h. der Anordnung Spule/Anker, nach Durchführung der Bewegung in der ersten Richtung kann beispielsweise durch eine Rückstellfeder erfolgen, die mit dem beweglichen Element von Spule/Anker verbunden ist.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Abschussvorrichtung eine weitere Spule aufweist, wobei durch elektrische Bestromung der weiteren Spule eine Relativbewegung des Ankers gegenüber der weiteren Spule in einer zweiten Richtung erzeugbar ist, die der ersten Richtung entgegengesetzt ist. Dies hat den Vorteil, dass nach Durchführung der Relativbewegung in der ersten Richtung zum Abschuss eines Projektils eine mechanische Rückstellung der Anordnung Anker/Spule erfolgen kann, so dass diese Anordnung wieder in ihre ursprüngliche Ausgangsposition gestellt werden kann. Für die Rückstellung sind dann keine zusätzlichen Elemente, wie z. B. eine Feder, erforderlich. Dementsprechend wird die von der Abschussvorrichtung erzeugbare Mündungsenergie auch nicht durch eine permanent wirkende Rückstellfeder reduziert.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Abschussvorrichtung wenigstens einen elektrischen Energiespeicher und eine Ladevorrichtung zum elektrischen Aufladen des Energiespeichers aufweist, wobei die Ladevorrichtung in Abhängigkeit von der mittels der Vorwahleinrichtung vorgewählten Mündungsenergie steuerbar ist, um eine der gewünschten Mündungsenergie zugeordnete elektrische Energiemenge in den elektrischen Energiespeicher zu laden. Der Energiespeicher kann beispielsweise als Kondensator ausgebildet sein. Dies erlaubt eine einfache und zuverlässige Realisierung der Abschussvorrichtung. Die Ladevorrichtung kann z. B. prozessorgesteuert ausgebildet sein.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Abschussvorrichtung eine Schalteinrichtung aufweist, durch die bei Betätigung eines Abschussauslöseelements und/oder Empfang eines Abschussauslösesignals der elektrische Energiespeicher mit der Spule elektrisch verbindbar ist. Die Schalteinrichtung kann z. B. einen elektrischen oder elektronischen Schalter aufweisen, z. B. ein Relais oder einen Schalttransistor. Das Abschussauslöseelement kann z. B. ein manuelles Bedienelement der Abschussvorrichtung sein, das von einem Benutzer der Abschussvorrichtung betätigt wird, wenn ein Projektil abgeschossen werden soll. Das Abschussauslöseelement kann auch eine externe Vorrichtung sein, die ein Abschusssignal an die Abschussvorrichtung abgibt.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Abschussvorrichtung eine Vorratskammer zur Aufbewahrung mehrerer durch die Abschussvorrichtung abzuschießender Projektile sowie eine Nachladevorrichtung zum Nachladen eines Projektils von der Vorratskammer in den Projektilabschusskanal aufweist. Dies hat den Vorteil, dass mit wenig Aufwand und insbesondere ohne manuelle Eingriffe mehrere Projektile nacheinander abgeschossen werden können, z. B. zum Zwecke der Drug Delivery an mehrere Zielorte während einer einzigen Anwendung. Hierdurch kann das Lebewesen geschont werden, da die Abschussvorrichtung nicht mehrfach herausgenommen und neu platziert werden muss. Zudem kann die Dauer der Behandlung verkürzt werden. Das Nachladen eines Projektils kann z. B. automatisch erfolgen, wenn ein vorangegangenes Projektil abgeschossen wurde. Als Vorratskammer kann z.B. der Nachladekanal 31 aus
Fig. 7 dienen. - Wie erwähnt, ist die Abschussvorrichtung erfindungsgemäß Teil einer medizinischen Vorrichtung. In verschiedenen Bereichen der Medizin/Tiermedizin besteht ein Bedarf, Projektile mittels einer Abschussvorrichtung in ein Zielgebiet eines Lebewesens, z.B. eines Menschen oder eines Tiers, abzuschießen. Mit einem solchen abgeschossenen Projektil kann beispielsweise ein gezielter örtlicher Reiz im Zielgebiet erzeugt werden, z. B. im Bereich der Rachenschleimhaut, um Reflexe im Kehlkopfbereich zu evaluieren. Weitere Anwendungsgebiete einer solchen medizinischen Vorrichtung liegen beispielsweise im Bereich Drug Delivery, zur chemischen Kauterisation oder zur intrauterinen Insemination.
- Im Bereich der Atemwege kann eine solche medizinische Vorrichtung beispielsweise zur Vorbeugung von Atemwegserkrankungen, zum Screening, zur Diagnose oder zur Behandlung von schweren Atemwegserkrankungen durch Drug Delivery genutzt werden. Die tieferen Atemwege werden beim gesunden Lebewesen durch reflexhafte Vorgänge vor Fremdstoffen geschützt. Es wird vermutet, dass ein gestörter Ablauf dieser reflexhaften Vorgänge ein erhöhtes Risiko für die Aspiration von Fremdkörpern zur Folge hat und dies zur Auslösung einer Lungenentzündung (Aspirationspneumonie) führen kann.
- Wie erwähnt, wird die eingangs genannte Aufgabe wird durch eine medizinische Vorrichtung gemäß Anspruch 1 gelöst. Diese beeinhaltet:
- a) ein optisches Aufnahmesystem, wie z.B. eine endoskopische Stereooptik, zur automatisierten optischen und/oder räumlichen Erfassung des Zielgebiets,
- b) eine Abschussvorrichtung der zuvor erläuterten Art, durch die das Projektil abschießbar ist,
- c) eine Flugbahn-Prädiktionseinrichtung, die zur Prädiktion der Flugbahn eines mittels der Abschussvorrichtung abzuschießenden Projektils sowie zur Anzeige der prädizierten Flugbahn und/oder des voraussichtlichen Auftreffortes des Projektils im Zielgebiet eingerichtet ist.
- Die erfindungsgemäße Vorrichtung weist eine Reihe von weiteren Vorteilen auf. So ist durch die endoskopische Stereooptik die Möglichkeit der automatisierten optischen Erfassung des Zielgebiets gegeben, wobei auch Tiefeninformationen (dreidimensionale Bildinformationen) bereitgestellt werden können und für die weitere Verarbeitung genutzt werden können. Alternativ oder zusätzlich können die Tiefeninformationen auch über eine gesonderte Sensorik bereitgestellt werden. Dies ermöglicht die Zielpunktprädiktion und damit eine vollständig automatische Durchführung beispielsweise der Bestimmung der Latenzzeit zwischen der Stimulation eines definierten Zielareals im Kehlkopf und der eintretenden Adduktionsbewegung der Stimmlippen. Bisher konnten solche präzisen Untersuchungen mit quantitativen Ergebnissen nicht durchgeführt werden.
- Das optische Aufnahmesystem kann auch andere optische Erfassungsmittel, alternativ oder zusätzlich zur endoskopischen Stereooptik, aufweisen, wie z.B. optische Kohärenztomographie oder ein nach dem Time-of-Flight-Verfahren arbeitendes System. Je nach verwendeter Anzeigeeinrichtung zur Anzeige des voraussichtlichen Auftrefforts des Projektils kann das optische Aufnahmesystem zur Bereitstellung dreidimensionaler Bildinformationen, aus denen die Tiefeninformationen gewonnen werden können, geeignet sein, oder solche Daten nicht bereitstellen. Im letztgenannten Fall kann die geeignete dreidimensionale Visualisierung durch ein zur dreidimensionalen Darstellung geeignetes Anzeigegerät erfolgen, z.B. durch eine 3D-Brille oder einen 3D-Monitor.
- Das optische Aufnahmesystem, insbesondere die endoskopische Stereooptik, kann als flexible oder als starre Optik ausgebildet sein, oder als Kombination daraus. Beispielsweise kann das optische Aufnahmesystem einen Bildleiter oder einen Chip-onthe-Tip aufweisen.
- Es ist hierbei vorteilhaft, wenn das optische Aufnahmesystem für eine Aufzeichnung von Bildsequenzen mit hoher Aufnahmerate eingerichtet ist, beispielsweise wenigstens 60 Frames pro Sekunde oder wenigstens 100 Frames pro Sekunde. Hierdurch ist eine besonders präzise Bestimmung der Latenzzeit einer Stimulationsantwort möglich. Die räumliche Darstellung kann beispielsweise über eine Stereodatenbrille erfolgen.
- Die Erfindung ermöglicht es somit, dass ein definiertes Zielareal exakt stimuliert wird. Auf diese Weise kann eine Reflexermüdung vermieden werden, die zur Verfälschung der gemessenen Latenz führen könnte. Hierdurch wird es erst möglich, dass die Latenz zwischen Stimulation und Stimulationsantwort mit hoher Güte quantitativ bestimmt werden kann.
- Durch die Abschussvorrichtung kann ein gleichbleibender Projektilimpuls und somit eine gleichbleibende Stimulationsstärke durch das abgeschossene Projektil gewährleistet werden.
- Durch die automatische Prädiktion der Flugbahn mittels der Flugbahn-Prädiktionseinrichtung ist ein zuverlässiges Applizieren des Projektils an der gewünschten Stelle im Zielgebiet möglich. Bisher erforderliche, manuelle Schritte können hiermit eingespart werden. Durch die automatische Prädiktion der Flugbahn ist eine sichere Einbringung des Projektils im gewünschten Zielgebiet möglich. Durch die Abschussvorrichtung kann ein variierender Einfluss der Abschussparameter des Projektils vermieden werden, so dass auch in dieser Hinsicht die Genauigkeit der Prädiktion der Flugbahn verbessert werden kann.
- Die endoskopische Stereooptik kann beispielsweise Lichtleitkörper oder optische Fasern aufweisen. Für die automatisierte optische Erfassung des Zielgebiets kann die endoskopische Stereooptik außerdem eine Kamera oder mehrere Kameras aufweisen oder mit einer oder mehreren solchen Kameras gekoppelt sein. Eine solche Kamera kann beispielsweise eine Hochgeschwindigkeits-Kamera (digital oder analog), eine Wärmebildkamera oder eine Kamera eines Mobiltelefons sein.
- Die endoskopische Stereooptik kann ferner eine integrierte Beleuchtungseinrichtung aufweisen, z. B. LED- oder LD-Lichtquellen. Dies ermöglicht eine optimale Beleuchtung des Zielgebiets, wobei die Beleuchtung mit unterschiedlichen Lichtstärken erfolgen kann, je nach Betriebszustand der medizinischen Vorrichtung. So kann beispielsweise bei Anzeige eines Live-Bilds der Kamera weniger Licht oder gar kein Licht von der Beleuchtungseinrichtung abgestrahlt werden, da in diesem Betriebszustand in der Regel eine größere Belichtungszeit der Kamera zur Verfügung steht. Dabei kann auch von der Umgebung kommendes Licht genutzt werden, z.B. eine Beleuchtung von außen durch den Hals/die Körperhülle des Lebewesens. Bei einer Bildaufnahme mit einer sehr hohen Aufnahmefrequenz steht dagegen eine geringere Belichtungszeit zur Verfügung. In diesem Betriebszustand kann daher die Beleuchtungseinrichtung zur Abgabe einer höheren Lichtstärke angesteuert werden. Alternativ oder zusätzlich kann auch von der Umgebung kommendes Licht genutzt werden, z.B. eine Beleuchtung von außen durch den Hals/die Körperhülle des Lebewesens.
- Gemäß einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass die endoskopische Stereooptik an einem distalen Ende Lichtstrahl-Ablenkungsoptiken zur Richtungsablenkung aufgenommener Lichtstrahlen in einem vorgegebenen Winkel aufweist, insbesondere in einem im Wesentlichen rechten Winkel. Die Lichtstrahl-Ablenkungsoptiken können beispielsweise als Prisma oder als Spiegel ausgebildet sein. Durch die Ablenkungsoptiken kann auch ein Zielgebiet am Lebewesen optisch erfasst werden, das sich in einer Körperöffnung oder Körperhöhle befindet, wie z. B. im Rachenraum.
- Gemäß der Erfindung ist vorgesehen, dass die medizinische Vorrichtung eine automatische Stimulationsantworterfassungseinrichtung aufweist, die zur automatischen Erkennung einer durch ein im Zielgebiet aufgetroffenes Projektil ausgelösten Stimulationsantwort, z.B. eines Reflexes, des Lebewesens eingerichtet ist. Auf diese Weise kann ohne manuelle Tätigkeiten die ausgelöste Stimulationsantwort des Lebewesens identifiziert werden. Damit kann automatisch die Latenzzeit bestimmt werden. Eine weitere mögliche Stimulationsantwort, die durch die automatische Stimulationsantworterfassungseinrichtung erfasst werden kann, ist die Reaktion des Lebewesens auf ein eingebrachtes Medikament, z.B. anhand der Erkennung einer Hautrötung.
- Gemäß einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass die medizinische Vorrichtung eine automatische Latenzzeiterfassungseinrichtung aufweist, die zur automatischen Bestimmung der Latenzzeit einer durch ein im Zielgebiet aufgetroffenes Projektil ausgelösten Stimulationsantwort des Lebewesens eingerichtet ist. Auch hierdurch wird der Anwender von manuellen Tätigkeiten entlastet. Die Latenzzeiterfassungseinrichtung kann beispielsweise anhand optisch erfasster Daten den Stimulationszeitpunkt automatisch bestimmen, indem der Auftreffzeitpunkt des Projektils im Zielgebiet bestimmt wird.
- Zur Bestimmung der Latenzzeit kann insbesondere ein neuronales Netz (künstliche Intelligenz) eingesetzt werden. Das neuronale Netz kann beispielsweise mittels der durch die Kamera aufgenommenen Bildfolgen (Videoaufnahmen) antrainiert werden. Das Trainieren des neuronalen Netzes kann dabei patientenspezifisch für einen bestimmten Patienten erfolgen oder patientenunspezifisch mit Videoaufnahmen unterschiedlicher Patienten.
- Hierfür können insbesondere tiefe neuronale Netze genutzt werden, d.h. Netze mit mehr als zwei versteckten Schichten.. Hierdurch kann die Reflexlatenz des laryngealen Adduktionsreflexes unabhängig von Proband, Beleuchtung und weiteren Variablen bei Vorhandensein einer ausreichender Trainingsdatenmenge automatisiert quantifiziert werden.
- Gemäß einer vorteilhaften Ausgestaltung kann die Auswertung mittels neuronaler Netze mit einem Faltungs-Netz (Convolutional Neural Network) realisiert werden, um einen charakteristischen Feature-Vektor aus einer Laryngoskopie-Bildsequenz zu erstellen und eines rekurrenten neuronalen Netzes, insbesondere eines Netzes vom Typ Long Short-Term Memory (LSTM), um diese Vektoren zu verarbeiten. Hierdurch kann die Qualität der Auswertung weiter gesteigert werden. Die Qualität der Auswerteergebnisse des neuronalen Netzes hängt von der Variabilität und Zahl der zur Verfügung stehenden Trainings-Sequenzen ab. Eine weitere Verbesserung bei der Auswertung kann durch ein patientenspezifisches Training des neuronalen Netzes erfolgen, was zu einer Verbesserung der automatisierten Reflexlatenz-Messung beiträgt.
- Gemäß einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass die Flugbahn-Prädiktionseinrichtung zur Prädiktion der Flugbahn eines Projektils anhand von gespeicherten Flugbahn-Charakterisierungsdaten, die die Flugbahn eines Projektils bei bekannten Systemparametern, wie z.B. der Mündungsenergie und der Projektilgeometrie, charakterisieren, eingerichtet ist. Dies erlaubt eine einfache und zuverlässige automatische Prädiktion der Flugbahn des Projektils. Die gespeicherten Flugbahn-Charakterisierungsdaten können beispielsweise in einem vorhergehenden Vorbereitungsschritt erfasst werden, in dem die medizinische Vorrichtung noch nicht aktiv an einem Lebewesen eingesetzt wird. Beispielsweise können die Flugbahn-Charakterisierungsdaten unterLaborbedingungen bestimmt werden, z.B. in einer der Anwendung entsprechenden Lage des Systems (Endoskopschaft horizontal, Projektilabschuss kollinear zum Schwerkraftvektor oder unter einem Winkel relativ zur Richtung des Schwerefeldes der Erde).
- Gemäß einer vorteilhaften Weiterbildung der Erfindung weist die medizinische Vorrichtung eine Atmungserfassungsvorrichtung auf, die zur Erfassung der Atemphasen des Lebewesens eingerichtet ist, wobei ein die Atemphasen charakterisierendes Signal der Atmungserfassungsvorrichtung der Abschussvorrichtung als Triggersignal zur Triggerung des Abschließens eines Projektils zugeführt ist. Auf diese Weise kann ein ungestörter Projektilflug im Rachenraum eines Lebewesens sichergestellt werden. Es kann insbesondere vermieden werden, dass das abzuschießende Projektil während einer stärkeren Luftbewegung beispielsweise beim Einatmen oder Ausatmen des Lebewesens erfolgt. Vorteilhafterweise gibt die Atmungserfassungsvorrichtung ein Triggersignal an die Abschussvorrichtung ab, wenn ein Zeitpunkt mit geringer Luft-Strömungsgeschwindigkeit im Rachen vorliegt, z. B. im Übergang von einer Einatmungsphase zu einer Ausatmungsphase oder einer Ausatmungsphase zu einer Einatmungsphase. Die Atmungserfassungsvorrichtung kann beispielsweise die durch die Atmung hervorgerufenen Brustbewegungen eines Lebewesens erfassen, beispielsweise durch in einen Brustgurt integrierte Messvorrichtungen.
- Die eingangs genannte Aufgabe wird außerdem gelöst durch ein Verfahren gemäß Anspruch 10. Dies beinhaltet:
- a) Auswählen einer gewünschten Mündungsenergie eines abzuschießenden Projektils mittels der Vorwahleinrichtung,
- b) Aufladen des elektrischen Energiespeichers der Abschussvorrichtung auf einen der ausgewählten Mündungsenergie zugeordneten elektrischen Kennwert,
- c) Abschuss des Projektils bei Betätigung eines Abschussauslöseelements und/oder Empfang eines Abschussauslösesignals, indem die wenigstens eine Spule elektrisch mit dem Energiespeicher verbunden wird.
- Auch hierdurch können die zuvor erläuterten Vorteile realisiert werden.
- Das Verfahren beinhaltet eine Prädiktion der Flugbahn und/oder eines Auftrefforts eines mit einer medizinischen Vorrichtung der zuvor erläuterten Art abgeschossenen Projektils, wobei anhand gespeicherter Flugbahn-Charakterisierungsdaten eine Flugbahn-Trajektorie eines abzuschießenden Projektils bestimmt wird und unter Nutzung von Bildinformationen des optischen Aufnahmesystems, ggf. dreidimensionalen Bildinformationen, der voraussichtliche Auftreffort des Projektils im Zielgebiet abgeschätzt wird und die prädizierte Flugbahn und/oder der Auftreffbereich des Projektils, ggf überlagert mit einer Darstellung des Zielgebiets, auf einem Anzeigegerät angezeigt wird. Auch hierdurch können die zuvor erläuterten Vorteile realisiert werden. Der geschätzte Auftreffort kann beispielsweise durch rechnerische Bestimmung eines Schnittpunkts der aus den Flugbahn-Charakterisierungsdaten bestimmten Flugbahn mit einer Tiefenkarte des Zielgebiets, die durch die endoskopische Stereooptik und geeignete Bildverarbeitungsalgorithmen ermittelt wird, bestimmt werden. Wie erwähnt, können auch andere optische Aufnahmesysteme als die endoskopische Stereooptik zum Einsatz kommen, wie z.B. Time-of-Flight-Verfahren. Bei Anwendung einer für eine dreidimensionale Darstellung geeigneten Anzeigeeinrichtung ist die Bestimmung des Schnittpunkts mittels der Tiefenkarte nicht erforderlich, da die visuelle Darstellung bereits dreidimensional erfolgt.
- Gemäß einer vorteilhaften Weiterbildung der Erfindung, die auch als eigenständige Erfindung anzusehen ist, ist vorgesehen, dass nach Abschuss des Projektils der Auftreffzeitpunkt des Projektils im Zielgebiet und hierdurch der Stimulationszeitpunkt automatisch bestimmt werden. Der Auftreffzeitpunkt des Projektils im Zielgebiet kann beispielsweise anhand einer Auswertung von mit der Kamera aufgenommenen Bildern des Zielgebiets erfolgen. Beispielsweise kann der Auftreffzeitpunkt anhand einer optischen Auswertung des globalen optischen Flusses einer Sequenz von Differenzbildern bestimmt werden. Die Bilder können mittels der endoskopischen Stereooptik aufgenommen werden.
- Gemäß einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass eine durch ein im Zielgebiet aufgetroffenes Projektil ausgelöste Stimulationsantwort des Lebewesens automatisch detektiert wird und aus dem Zeitpunkt der Stimulationsantwort und dem Stimulationszeitpunkt die Latenzzeit der Stimulationsantwort bestimmt wird. Auch hierdurch wird der Anwender von manuellen Tätigkeiten bei der Bestimmung der Latenzzeit entbunden.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Fluggeschwindigkeit des Projektils zu einem bestimmten Zeitpunkt oder in einem Zeitraum des Fluges des Projektils anhand von mittels einer Hochgeschwindigkeits-kamera aufgenommenen Bildern und der daraus entnehmbaren Positionsveränderung des Projektils bestimmt wird. Dies erlaubt eine einfache und zuverlässige Bestimmung der momentanen Fluggeschwindigkeit des Projektils und damit auch der momentanen kinetischen Energie des Projektils bei Kenntnis der Projektilmasse. Da bei der Aufnahme von Bildern mittels einer Kamera die Zeitdifferenzen zwischen zwei aufgenommenen Bildern als reziproke Werte der Bildwiederholrate bekannt sind, kann bei Vorhandensein eines Wegmaßstabs in den Bildern hieraus die Fluggeschwindigkeit des Projektils bestimmt werden. Der Wegmaßstab kann z.B. durch eine kalibrierte Stereo-Optik und geeignete Bildverarbeitungsalgorithmen oder durch Time-of-Flight-Verfahren oder andere Verfahren zur maßstäblichen Tiefenkarten-Erstellung bereitgestellt werden. Die Fluggeschwindigkeit kann z. B. beim Austritt des Projektils aus der Abschussvorrichtung, beim Auftreffen des Projektils im Zielgebiet oder zu irgendeinem anderen Zeitpunkt des Fluges bestimmt werden. Wird die Fluggeschwindigkeit beim Austritt aus der Abschussvorrichtung bestimmt, kann auf diese Weise auch die tatsächliche Mündungsenergie des Projektils bestimmt werden und mit der vorgewählten, gewünschten Mündungsenergie verglichen werden. Zudem kann die Auftreffenergie des Projektils im Zielgebiet bestimmt werden. Bei der Auslösung eines Reflexes durch das Projektil kann auf diese Weise präziser die tatsächliche Intensität der Reflexstimulation überprüft und/oder angegeben werden.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass der Auftreffwinkel des Projektils im Zielgebiet bestimmt wird, beispielsweise ebenfalls anhand von Auswertungen der Kamerabilder. Dies hat verschiedene Vorteile. Da der Auftreffwinkel des Projektils einen Einfluss auf die Stimulationsstärke hat, kann bei Kenntnis des Auftreffwinkels der tatsächlich ausgelöste Reflex besser analysiert werden. Wird der Auftreffwinkel bezogen auf die zur Oberfläche des Zielgebiets tangentiale Richtung zu klein, so ist davon auszugehen, dass durch das Projektil nicht die gewünschte Wirkung erzeugt werden kann. So kann beispielsweise eine ergänzende Funktion dahingehend realisiert werden, dass bei der Visualisierung des prädizierten Auftrefforts eine zusätzliche Information dargestellt wird, die ein Maß für den Auftreffwinkel wiedergibt oder den Auftreffwinkel direkt darstellt. Beispielsweise kann der gemessene Auftreffwinkel mit einem kritischen, nicht zu unterschreitenden Wert des Auftreffwinkels verglichen werden und bei Unterschreitung des kritischen Auftreffwinkels eine Warninformation dargestellt werden, z. B. ein Warnsymbol und/oder eine Warnfarbe. Durch die Berechnung des Auftreffwinkels kann zudem eine Bestimmung des Anteils der gesamten kinetischen Energie des Projektils bestimmt werden, die beim Auftreffen auf das Zielgebiet übertragen wird. Auf diese Weise kann eine Beurteilung des durch das Projektil ausgelösten Reflexes zuverlässiger erfolgen. Außerdem kann bei Kenntnis des Auftreffwinkels der tangential und normal zur Zielebene aufgebrachte Impuls als Anteil des Gesamt-Impulses angegeben werden.
- Im Sinne der vorliegenden Erfindung ist unter dem unbestimmten Begriff "ein" kein Zahlwort zu verstehen. Wenn also z.B. von einem Bauteil die Rede ist, so ist dies im Sinne von "mindestens einem Bauteil" zu interpretieren. Soweit Winkelangaben in Grad gemacht werden, beziehen sich diese auf ein Kreismaß von 360 Grad (360°). Soweit ein Rechner erwähnt ist, kann dieser dazu eingerichtet sein, ein Computerprogramm, z.B. im Sinne von Software, auszuführen. Der Rechner kann als handelsüblicher Computer ausgebildet sein, z.B. als PC, Laptop, Notebook, Tablet oder Smartphone, oder als Mikroprozessor, Mikrocontroller oder FPGA, oder als Kombination aus solchen Elementen. Soweit eine Regelung erwähnt ist, unterscheidet sich eine Regelung von einer Steuerung dadurch, dass eine Regelung eine Rückführung oder Rückkopplung gemessener oder interner Werte aufweist, mit der die erzeugten Ausgabewerte der Regelung wiederum im Sinne eines geschlossenen Regelkreises beeinflusst werden. Bei einer Steuerung erfolgt ein reines Steuern einer Größe ohne eine solche Rückführung oder Rückkopplung.
- Die Erfindung wird nachfolgend anhand von Ausführungsbeispielen unter Verwendung von Zeichnungen näher erläutert:
Es zeigen - Fig. 1
- - einen Gesamtüberblick über eine erfindungsgemäße medizinische Vorrichtung und
- Fig. 2
- - eine endoskopische Stereooptik der medizinischen Vorrichtung sowie eine daran befestigte Abschussvorrichtung und
- Fig. 3
- - die endoskopische Stereooptik gemäß
Figur 2 in einer Explosionsdarstellung und - Fig. 4 und 5
- - vergrößerte Detaildarstellung des distalen Endes einer endoskopischen Stereooptik und
- Fig. 6
- - die elektromechanischen Komponenten einer Abschussvorrichtung in Explosionsdarstellung
- Fig. 7
- - eine vergrößerte Detailansicht des Projektilkanals der Abschussvorrichtung und
- Fig. 8
- - eine vergrößerte Detailansicht der Elektromagnetanordnung der Abschussvorrichtung und
- Fig. 9
- - eine Atmungserfassungseinrichtung der medizinischen Vorrichtung und
- Fig. 10
- - eine Visualisierung des Zielgebiets mittels einer 3D-Brille.
- In der
Figur 1 sind elektrische Signalleitungen mit gestrichelten Linien und die elektrische Versorgungsleitung zur Bestromung der Elektromagnetvorrichtung in einer durchgezogenen Linie dargestellt. - In der
Figur 1 ist eine medizinische Vorrichtung mit einer Abschussvorrichtung kombiniert. Die Abschussvorrichtung weist als Abschussmechanismus eine Elektromagnetvorrichtung 2, einen Kraftleitstempel 6 und ein Projektilführungselement 3 auf. Im Projektilführungselement 3 ist ein Projektilabschusskanal vorhanden, aus dem ein Projektil 1 in ein Zielgebiet 8 abgeschossen werden kann. Die Abschussvorrichtung weist ferner eine elektrisch mit der Elektromagnetvorrichtung 2 verbundene Steuerelektronik 13 auf. Durch die Steuerelektronik 13 kann die Elektromagnetvorrichtung 2 elektrisch bestromt werden. Die Steuerelektronik 13 weist eine Vorwahleinrichtung 7 auf, durch die eine gewünschte Mündungsenergie eines mittels des Abschussmechanismus 2, 3, 6 abgeschossenen Projektils 1 einstellbar ist. Die Steuerelektronik 13 kann ein manuelles Bedienelement 14 aufweisen, durch das die Vorwahleinrichtung 7 von einem Benutzer manuell auf eine gewünschte Mündungsenergie eingestellt werden kann. - Die medizinische Vorrichtung gemäß
Figur 1 weist außerdem eine Handhabungsvorrichtung auf, die von einem Anwender zu bedienen ist. Die Handhabungsvorrichtung weist eine Kamera 4 und eine mit der Kamera 4 verbundene endoskopische Stereooptik 5 oder eine einfache Optik mit angeschlossenem Sensor zur Erfassung von Tiefeninformationen, z. B. Time-of-Flight-Sensor, auf. Die Kamera 4 kann über die Stereooptik 5 oder die einfache Optik mit angeschlossenem Sensor zur Erfassung von Tiefeninformationen ein Zielgebiet 8 am Lebewesen optisch erfassen. An der Handhabungsvorrichtung ist außerdem der Abschussmechanismus 2, 3, 6 befestigt. - Die medizinische Vorrichtung gemäß
Figur 1 weist außerdem eine Anzeigeeinrichtung 9, beispielsweise in Form eines Bildschirms, eine Steuer- und Datenverarbeitungseinheit 10 sowie ein Pedal 12 auf. Optional kann die medizinische Vorrichtung eine Atmungserfassungseinrichtung 11 aufweisen. Die Steuer- und Datenverarbeitungseinheit 10 beinhaltet die zuvor erwähnte Flugbahn-Prädiktionseinrichtung, die automatische Stimulationsantworterfassungseinrichtung sowie eine Latenzzeiterfassungseinrichtung. Die Steuer- und Datenverarbeitungseinheit 10 erhält als Eingangssignale ein Auslösesignal vom Pedal 12 sowie die über die Kamera 4 erfassten Bilder. Optional kann die Steuer- und Datenverarbeitungseinheit 10 als Eingangssignal ein Triggersignal der Atmungserfassungseinrichtung 11 erhalten. Die Steuer- und Datenverarbeitungseinheit 10 steuert die Steuerelektronik 13 derart an, dass zu einem gewünschten Zeitpunkt ein Projektil 1 aus dem Projektilabschusskanal abgeschossen wird. Die Steuer- und Datenverarbeitungseinheit 10 wertet zudem die Bilder der Kamera 4 aus und erzeugt die Tiefenkarte des Zielgebiets 8. Aus den erfassten Daten wird über die Flugbahn-Prädiktionseinrichtung die Flugbahn eines abzuschießenden Projektils 1 bestimmt und auf der Anzeigeeinrichtung 9 durch einen prädizierten Auftreffort des Projektils 1 im Zielgebiet 8 visualisiert. Hierbei wird der Auftreffort überlagert mit einer Darstellung des Zielgebiets 8 auf dem Anzeigegerät 9 wiedergegeben. - Wird vom Anwender mittels des Pedals 12 das Kommando zum Abschießen eines Projektils 1 gegeben, so steuert die Steuer- und Datenverarbeitungseinheit 10 die Steuerelektronik 13 zum Abschuss des Projektils 1 an. Im Fall der optionalen Atmungserfassungseinrichtung 11 steuert die Steuer- und Datenverarbeitungseinheit 10 die Steuerelektronik 13 zum Abschuss des Projektils 1 an, wenn zusätzlich ein Triggersignal von der Atmungserfassungseinrichtung 11 empfangen wird.
- Das Auslösesignal zum Abschuss des Projektils 1 kann auch auf andere Weise als durch das erwähnte Pedal 12 erfolgen, z.B. durch eine manuelle Betätigungseinrichtung oder durch akustische Signalerfassung, z.B. durch ein Spracherkennungsmodul.
- Die
Figur 2 und3 zeigen die Handhabungsvorrichtung mit den anhand derFigur 1 erläuterten Komponenten. Erkennbar ist die Kamera 4, die beispielsweise einen Handgriff 40 aufweist. An der Kamera 4 kann ein proximaler Adapter 50, daran eine Vergrößerungsoptik 51 und daran ein distaler Adapter 52 montiert werden. Zwischen dem proximalen Adapter 50 und der Vergrößerungsoptik 51 ist inFig. 2 eine optionale Aperturblende 58 zur Regelung der Bildhelligkeit und -schärfe dargestellt. Am distalen Adapter 52 kann eine Optikhalterung 53 montiert werden. In oder an der Optikhalterung 53 kann der Abschussmechanismus 2, 3, 6 befestigt sein. In einer praktischen Realisierung wird der Abschussmechanismus 2, 3, 6 nicht, wie dargestellt, außen und ungeschützt an der Optikhalterung 53 befestigt, sondern würde in die Optikhalterung 53 integriert sein oder über eine gesonderte Einhausung abgekapselt sein. - Die Optikhalterung 53 weist Aufnahmekanäle für zwei Endoskop-Optiken 56 auf, z. B. Lichtleiter oder Stablinsenoptiken, durch die die endoskopische Stereooptik gebildet wird. Bei Nutzung einer einfachen Optik ist nur ein Aufnahmekanal für die Optik erforderlich. Es ist dann ein weiterer Sensor zur Erfassung von Tiefeninformationen notwendig. An dem distalen Ende der Endoskop-Optiken 56 können Lichtstrahl-Ablenkungsoptiken 57 angeordnet sein, durch die die optische Erfassungsrichtung beispielsweise etwa rechtwinklig zur Längserstreckung der Endoskop-Optiken 56 umgelenkt wird.
- An oder in der Optikhalterung 53 kann eine Beleuchtungseinrichtung angeordnet sein, beispielsweise mit Lichtquellen 55 in Form von LEDs oder Laserdioden. Zusätzlich kann ein Kühlkörper 54 zur Kühlung der Lichtquellen 55 dort angeordnet sein. Die Beleuchtung des Untersuchungsgebietes kann auch mit Lichtleitfasern erfolgen, in die außerhalb des Endoskopschafts eine externe Lichtquelle eingekoppelt ist.
- Wie die
Figur 4 zeigt, können die Endoskop-Optiken 56 innerhalb der Optikhalterung 53 untergebracht sein und am Ende die Lichtstrahl-Ablenkungsoptiken 57 aufweisen. DieFigur 5 zeigt diesen distalen Bereich der Endoskop-Optiken 56 ohne die umhüllende Optikhalterung 53. InFigur 5 ist unterhalb der Lichtstrahl-Ablenkungsoptiken 57 ein Schutzglas 59 dargestellt - Die
Figuren 6 bis 8 zeigen den Abschussmechanismus 2, 3, 6 in vergrößerter und detaillierterer Darstellung. DieFigur 6 ist eine perspektivische Ansicht in Explosionsdarstellung, dieFiguren 7 und 8 zeigen Details in seitlicher Schnittdarstellung. - Das Projektilführungselement 3 kann z. B. aus zwei spiegelsymmetrischen Halbschalen gebildet sein, wie in der
Figur 6 erkennbar ist. Wenn diese Halbschalen zusammengesetzt sind, ist im Inneren des Projektilführungselements 3 der Projektilabschusskanal 30 gebildet, der zum freien Ende hin, an dem das Projektil 1 abgeschossen wird, eine Krümmung aufweist, die sich im Wesentlichen über einen 90 Grad-Winkel erstreckt. In den Projektilabschusskanal 30 mündet ein Nachladekanal 31, über den bei an dem Projektilführungselement 3 angebauter Nachladevorrichtung automatisch weitere Projektile 1 aus einer Vorratskammer nachgeladen und in den Projektilabschusskanal 30 geführt werden können. Das Nachladen kann durch eine Druckfeder 32 erfolgen. - Der Kraftleitstempel 6 erstreckt sich mit seinem distalen Ende in das Projektilführungselement 3 hinein und führt bei einem durch die Elektromagnetvorrichtung 2 bewirkten Abschuss eines Projektils 1 eine Bewegung in einer ersten Richtung, die in den Zeichnungen nach links gerichtet ist, in den Projektilabschusskanal 30 hinein, wobei die Bewegung des Kraftleitstempels 6 in der ersten Richtung sich bis zum gekrümmten Bereich des Projektilabschusskanals 30 erstrecken kann.
- Die Elektromagnetvorrichtung 2 weist einen fest mit der Kamera 4 bzw. der Optikhalterung 53 verbundenen Spulenträger 22 auf, auf dem eine Spule 20 und eine weitere Spule 21 angeordnet ist. Innerhalb des Spulenträgers 22 ist ein Längskanal vorhanden, durch den sich der Kraftleitstempel 6 mit seinem proximalen Ende hineinerstreckt. Innerhalb dieses inneren Längskanals des Spulenträgers 22 befindet sich außerdem ein Anker 23 der Elektromagnetvorrichtung 2, der mit dem proximalen Ende des Kraftleitstempels 6 gekoppelt ist. Das eine Ende des Spulenträgers 22 ist mit einem Verschlussstopfen 24 verschlossen.
- Wird in der in
Figur 8 dargestellten Position des Ankers 23 die Spule 20 elektrisch bestromt, so wird der Anker 23 in der ersten Richtung (nach links) bewegt, wodurch sich der Kraftleitstempel 6 ebenfalls nach links bewegt und dementsprechend weiter in den Projektilabschusskanal 30 bewegt wird. Hierdurch kann ein im Projektilabschusskanal 30 befindliches Projektil 1 abgeschossen werden. Soll der Anker 23 mit dem Kraftleitstempel 6 wieder in seine Ausgangsstellung, wie inFigur 8 dargestellt, zurückgestellt werden, so wird die weitere Spule 21 elektrisch bestromt. Hierdurch wird die Anordnung aus dem Anker 23 und dem Kraftleitstempel 6 in einer der ersten Richtung entgegengesetzten Richtung bewegt, d. h. nach rechts zurückgezogen. - Die
Figur 9 zeigt die Atmungserfassungseinrichtung 11 bei Anwendung an einem Lebewesen. Die Atmungserfassungseinrichtung 11 weist in dieser Ausführungsform einen Brustgurt 91 auf, der um die Brust des Lebewesens gelegt ist. An dem Brustgurt 91 sind Dehnungsmessvorrichtungen 92 angeordnet, die beispielsweise in den Brustgurt 91 integriert sein können. Über die Dehnungsmessvorrichtungen 92 wird der aktuelle Dehnungszustand der Brust des Lebewesens erfasst und als elektrisches Signal an eine Auswerteelektronik 93 übermittelt. Die Auswerteelektronik 93, die beispielsweise einen Mikrokontroller aufweisen kann, wertet die Signale der Dehnungsmessvorrichtungen 92 aus und bestimmt hieraus Bereiche, in denen nur eine geringe Luftströmung aufgrund der Atmung des Lebewesens zu erwarten ist. In solchen Phasen geringer Luftströmung gibt die Auswerteelektronik 93 das Triggersignal 94 an die Steuer- und Datenverarbeitungseinheit 10 ab. - Der in der
Figur 9 rechts unten dargestellte beispielhafte zeitliche Signalverlauf des durch die Dehnungsmessvorrichtungen 92 gemessenen Signals gibt die Einatmungs- und Ausatmungsphasen des Lebewesens wieder. In Phasen mit starkem Signalanstieg oder starkem Signalabfall, d. h. den Phasen 96, würde ein abgeschossenes Projektil durch die Luftströmung der Atmung zu sehr gestört werden. Daher erkennt die Auswerteelektronik 93 die Phasen 95 mit geringer Luftströmung und gibt in diesen Phasen 95 das Triggersignal 94 ab. - Die verwendeten Messelemente können statt der Dehnungsmessstreifen 92 auch andere Messelemente sein, z. B. piezoelektrische Elemente, rotatorische Encoder mit Seilzug oder ähnliches. Der gewonnene Messwert ist ein Maß für die Volumenänderung des Brustkorbs. Die Phasen 95 können beispielsweise als Zeitbereiche um den Minimalwert und den Maximalwert im zeitlichen Verlauf des gemessenen Signals detektiert werden.
- Anhand der
Figur 10 soll eine Ausführungsform der Erfindung erläutert werden, bei der nicht die erläuterte Tiefenkarte mittels des optischen Aufnahmesystems und geeigneter Bildverarbeitungs-Algorithmen ermittelt wird, sondern eine zur dreidimensionalen Darstellung geeignete Anzeigeeinrichtung verwendet wird, was in diesem Fall am Beispiel einer 3D-Brille erläutert werden soll. Es erfolgt eine stereoskopische Beobachtung des Zielgebiets 8 durch einen linken Visualisierungsbereich 70 und einen rechten Visualisierungsbereich 71 der 3D-Brille. Durch Anzeigeelemente der 3D-Brille wird die Flugbahn des Projektils im linken Visualisierungsbereich 70 als Flugbahn 72 und im rechten Visualisierungsbereich 71 als Flugbahn 73 eingeblendet. Die realen Flugbahnen enden am wahrgenommenen Schnittpunkt mit dem Zielgebiet, der dem prädizierten Auftreffort 74 des Projektils entspricht und vor dem Ende 75 der visualisierten Flugbahnen 72, 73 liegen kann. Die Prädiktion der beiden dargestellten Flugbahnen 72, 73 erfolgt dabei für einen definierten Parametersatz, der z.B. durch die Mündungsenergie der Abschussvorrichtung definiert ist, sowie die Gravitationsrichtung und die Ausrichtung der Abschussvorrichtung in Bezug auf diese Richtung festgelegt ist. In dieser Ausführungsform kann auch ohne Berechnung einer Tiefenkarte dem Benutzer der Auftreffort 74 visualisiert werden, was durch die Betrachtung des linken und des rechten Visualisierungsbereiches 70, 71 erfolgt und damit den "richtigen" Eindruck des Auftrefforts 74 ergibt.
Claims (10)
- Medizinische Vorrichtung zum gezielten Abschuss eines Projektils in ein Zielgebiet (8) eines Lebewesens, wobei die medizinische Vorrichtung aufweist:a) ein optisches Aufnahmesystem (5), wie z.B. eine endoskopische Stereooptik, zur automatisierten optischen und/oder räumlichen Erfassung des Zielgebiets (8),b) eine Abschussvorrichtung, durch die das Projektil abschießbar ist, wobei die Abschussvorrichtung zum Abschuss des Projektils (1) aus einem Projektilabschusskanal (30) der Abschussvorrichtung ausgebildet ist, wobei die Abschussvorrichtung einen mittels einer Elektromagnetvorrichtung (2) angetriebenen Abschussmechanismus (2, 3, 6) aufweist, durch den das Projektil (1) mechanisch und/oder magnetisch beaufschlagbar und durch den Projektilabschusskanal (30) abschießbar ist, wobei die Abschussvorrichtung eine Vorwahleinrichtung (7) aufweist, durch die eine gewünschte Mündungsenergie eines mittels des Abschussmechanismus abgeschossenen Projektils (1) einstellbar istc) eine Flugbahn-Prädiktionseinrichtung, die zur Prädiktion der Flugbahn eines mittels der Abschussvorrichtung abzuschießenden Projektils sowie zur Anzeige der prädizierten Flugbahn und/oder des voraussichtlichen Auftreffortes des Projektils im Zielgebiet (8) eingerichtet ist,d) wobei die medizinische Vorrichtung eine automatische Stimulationsantworterfassungseinrichtung aufweist, die zur automatischen Erkennung einer durch ein im Zielgebiet (8) aufgetroffenes Projektil (1) ausgelösten Stimulationsantwort des Lebewesens eingerichtet ist.
- Medizinische Vorrichtung nach Anspruch 1, dadurch gekennzeichnet, dass mittels der Vorwahleinrichtung (7) wenigstens eine elektrische Kenngröße der Abschussvorrichtung einstellbar ist.
- Medizinische Vorrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Elektromagnetvorrichtung (2) wenigstens eine Spule (20) und einen Anker (23) aus magnetischem Material aufweist, wobei durch elektrische Bestromung der Spule (20) eine Relativbewegung des Ankers (23) gegenüber der Spule (20) in einer ersten Richtung erzeugbar ist.
- Medizinische Vorrichtung nach Anspruch 3, dadurch gekennzeichnet, dass die Abschussvorrichtung einen Kraftleitstempel (6) aufweist, der durch die Relativbewegung des Ankers (23) gegenüber der Spule (20) in der ersten Richtung bewegbar ist, wobei das Projektil (1) durch diese Bewegung des Kraftleitstempels (6) aus dem Projektilabschusskanal (30) abschießbar ist.
- Medizinische Vorrichtung nach einem der Ansprüche 3 bis 4, dadurch gekennzeichnet, dass die Abschussvorrichtung eine weitere Spule (21) aufweist, wobei durch elektrische Bestromung der weiteren Spule (21) eine Relativbewegung des Ankers (23) gegenüber der weiteren Spule (21) in einer zweiten Richtung erzeugbar ist, die der ersten Richtung entgegengesetzt ist.
- Medizinische Vorrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Abschussvorrichtung wenigstens einen elektrischen Energiespeicher und eine Ladevorrichtung zum elektrischen Aufladen des Energiespeichers aufweist, wobei die Ladevorrichtung in Abhängigkeit von der mittels der Vorwahleinrichtung (7) vorgewählten Mündungsenergie steuerbar ist, um eine der gewünschten Mündungsenergie zugeordnete elektrische Energiemenge in den elektrischen Energiespeicher zu laden.
- Medizinische Vorrichtung nach Anspruch 6, dadurch gekennzeichnet, dass die Abschussvorrichtung eine Schalteinrichtung aufweist, durch die bei Betätigung eines Abschussauslöseelements (12) und/oder Empfang eines Abschussauslösesignals der elektrische Energiespeicher mit der Spule (20) elektrisch verbindbar ist.
- Medizinische Vorrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Abschussvorrichtung eine Vorratskammer zur Aufbewahrung mehrerer durch die Abschussvorrichtung abzuschießender Projektile (1) sowie eine Nachladevorrichtung zum Nachladen eines Projektils (1) von der Vorratskammer in den Projektilabschusskanal (30) aufweist.
- Medizinische Vorrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die medizinische Vorrichtung eine automatische Latenzzeiterfassungseinrichtung aufweist, die zur automatischen Bestimmung der Latenzzeit eines durch ein im Zielgebiet (8) aufgetroffenes Projektil (1) ausgelösten Stimulationsantwort des Lebewesens eingerichtet ist.
- Verfahren zum Abschießen eines Projektils mittels einer Abschussvorrichtung einer medizinischen Vorrichtung nach einem der Ansprüche 1 bis 9, mit folgenden Schritten:a) Auswählen einer gewünschten Mündungsenergie eines abzuschießenden Projektils (1) mittels der Vorwahleinrichtung (7),b) Aufladen des elektrischen Energiespeichers der Abschussvorrichtung auf einen der ausgewählten Mündungsenergie zugeordneten elektrischen Kennwert,c) Abschuss des Projektils (1) bei Betätigung eines Abschussauslöseelements (12) und/oder Empfang eines Abschussauslösesignals, indem die wenigstens eine Spule (20) elektrisch mit dem Energiespeicher verbunden wird,d) wobei das Verfahren eine Prädiktion der Flugbahn und/oder des Auftrefforts eines abgeschossenen Projektils (1) beinhaltet, wobei anhand gespeicherter Flugbahn-Charakterisierungsdaten eine Flugbahn-Trajektorie eines abzuschießenden Projektils (1) bestimmt wird und unter Nutzung von Bildinformationen des optischen Aufnahmesystems (5) ein Auftreffbereich des Projektils (1) im Zielgebiet (8) abgeschätzt wird und die prädizierte Flugbahn und/oder der Auftreffbereich des Projektils (1) auf einem Anzeigegerät (9) angezeigt wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102019103618.6A DE102019103618A1 (de) | 2019-02-13 | 2019-02-13 | Abschussvorrichtung zum Abschuss wenigstens eines Projektils, medizinische Vorrichtung, Verfahren zum Abschießen eines Projektils und Computerprogramm |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3696489A1 EP3696489A1 (de) | 2020-08-19 |
| EP3696489B1 true EP3696489B1 (de) | 2022-09-21 |
Family
ID=69468430
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20155378.1A Active EP3696489B1 (de) | 2019-02-13 | 2020-02-04 | Medizinische vorrichtung und verfahren zum abschiessen eines projektils mittels der medizinischen vorrichtung |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3696489B1 (de) |
| DE (1) | DE102019103618A1 (de) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113091532B (zh) * | 2021-03-11 | 2021-09-21 | 哈尔滨工程大学 | 一种复合驱动的二级弹体加速装置及实验平台 |
| CN115014124A (zh) * | 2022-05-07 | 2022-09-06 | 南京信息职业技术学院 | 一种调压控制的电磁炮控制方法及装置 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US357A (en) | 1837-08-18 | Constbuctiost of rain-water cistern s | ||
| DE1903959A1 (de) * | 1969-01-28 | 1970-08-20 | Vogel Karl Heinz | Linearbeschleuniger fuer mechanische Massen |
| US4932305A (en) * | 1984-08-06 | 1990-06-12 | Westinghouse Electric Corp. | High current shorting switch for rapid fire electromagnetic launchers |
| USH357H (en) * | 1985-05-13 | 1987-11-03 | The United States Of America As Represented By The Secretary Of The Army | Electromagnetic projectile launchers |
| GB2206677B (en) | 1986-03-14 | 1989-12-06 | Rolls Royce | Electromagnetic gun. |
| US5076136A (en) * | 1988-05-27 | 1991-12-31 | Westinghouse Electric Corp. | Electromagnetic launcher system |
| US7607424B2 (en) * | 2004-02-17 | 2009-10-27 | Planet Eclipse Limited | Electro-magnetically operated rotating projectile loader |
| US7874237B2 (en) * | 2004-07-26 | 2011-01-25 | Lockheed Martin Corporation | Electromagnetic missile launcher |
| US10024623B2 (en) * | 2010-09-19 | 2018-07-17 | Dan Elkins | Remote controlled animal dart gun |
-
2019
- 2019-02-13 DE DE102019103618.6A patent/DE102019103618A1/de not_active Ceased
-
2020
- 2020-02-04 EP EP20155378.1A patent/EP3696489B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| DE102019103618A1 (de) | 2020-08-13 |
| EP3696489A1 (de) | 2020-08-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102004026617B4 (de) | Vorrichtung zum Verklemmen von Gewebe | |
| EP2599433B1 (de) | Vorrichtung zur endoskopischen 3d-datenerfassung | |
| EP3496605B1 (de) | Spiroergometrievorrichtung | |
| US20190298158A1 (en) | Imaging method and apparatus | |
| DE19964016A1 (de) | Verfahren und Vorrichtung zur Positionierung eines Körpers mit einem Lagesensor zur Bestrahlung | |
| WO2009056441A1 (de) | Verfahren zur führung eines kapsel-endoskops und endoskopsystem | |
| EP3696489A1 (de) | Abschussvorrichtung zum abschuss wenigstens eines projektils, medizinische vorrichtung, verfahren zum abschiessen eines projektils und computerprogramm | |
| WO2010099841A1 (de) | Verfahren und vorrichtung zur navigation einer endoskopiekapsel | |
| DE102009060522A1 (de) | Simulationssystem für das Training endoskopischer Operationen | |
| DE102011087357B4 (de) | Aktualisierung von präoperativ aufgenommenen 3D-Bilddaten eines Körpers | |
| DE102011078405B4 (de) | Verfahren zur Endoskopie mit magnetgeführter Endoskopkapsel sowie Einrichtung dazu | |
| US20180292166A1 (en) | Remote controlled animal dart gun | |
| DE102008035092A1 (de) | Vorrichtung zur Durchführung einer minimalinvasiven Diagnose oder Intervention im Körperinneren eines Patienten mit einem Kapselendoskop sowie Verfahren zur Ermittlung der Istposition eines Kapselendoskops im Körperinneren eines Patienten | |
| DE102009009165B4 (de) | Verfahren und Vorrichtung zur Bestimmung eines von einer Endoskopiekapsel in einem Patienten zurückgelegten Weges | |
| EP3536226B1 (de) | Medizinische vorrichtung, verfahren zur prädiktion eines auftrefforts und computerprogramm | |
| WO2019012092A1 (de) | Betäubungsvorrichtung zur automatisierten betäubung von schlachttieren | |
| DE102017000486B4 (de) | System und Verfahren zur ballistischen Untersuchung von Geschossen | |
| US20030036708A1 (en) | Method for respiration-dependent triggering of a medical image exposure | |
| DE2429006A1 (de) | Verfahren zur schussimulation ferngelenkter flugkoerper und vorrichtung zur durchfuehrung des verfahrens | |
| WO2006131522A1 (de) | Vorrichtung und verfahren zur diagnose und/oder behandlung funktioneller gastrointestinaler erkrankungen | |
| DE102007051862A1 (de) | Endoskopkapsel, Kapselendoskop, Betriebsverfahren und Kapselendoskopsystem | |
| EP3179849B1 (de) | Vorrichtung zur betäubungskontrolle eines schlachttieres | |
| DE102006003569A1 (de) | Positionsbestimmungssystem | |
| DE102012016122A1 (de) | Verfahren und Vorrichtung zur Erfassung wenigsten eines Tieres | |
| DE102006014857A1 (de) | Endoskopische Vorrichtung mit Lichtemissionseinheit zur Gewinnung einer Tiefeninformation von einem Aufnahmeobjekt |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20210106 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20211208 |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: PTOK, MARTIN Inventor name: SZYMANSKI, ROBIN Inventor name: MUELLER, SAMUEL Inventor name: KAHRS, LUEDER ALEXANDER Inventor name: FAST, JACOB FRIEDEMANN |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: F41B 11/85 20130101ALN20220405BHEP Ipc: F41B 6/00 20060101AFI20220405BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20220425 |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: PTOK, MARTIN Inventor name: MUELLER, SAMUEL Inventor name: KAHRS, LUEDER ALEXANDER Inventor name: FAST, JACOB FRIEDEMANN Inventor name: SZYMANSKI, ROBIN |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502020001714 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1520146 Country of ref document: AT Kind code of ref document: T Effective date: 20221015 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20221221 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20221222 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502020001714 Country of ref document: DE Representative=s name: MEISSNER BOLTE PATENTANWAELTE RECHTSANWAELTE P, DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230123 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230121 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20230227 Year of fee payment: 4 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502020001714 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| 26N | No opposition filed |
Effective date: 20230622 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20230228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230204 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230228 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230228 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230204 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502020001714 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20240204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240204 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240903 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250417 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250204 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1520146 Country of ref document: AT Kind code of ref document: T Effective date: 20250204 |