EP3606860B1 - Verfahren zum positionsgenauen aufnehmen und abstellen eines containers durch einen portalhubstapler und portalhubstapler dafür - Google Patents
Verfahren zum positionsgenauen aufnehmen und abstellen eines containers durch einen portalhubstapler und portalhubstapler dafür Download PDFInfo
- Publication number
- EP3606860B1 EP3606860B1 EP18715660.9A EP18715660A EP3606860B1 EP 3606860 B1 EP3606860 B1 EP 3606860B1 EP 18715660 A EP18715660 A EP 18715660A EP 3606860 B1 EP3606860 B1 EP 3606860B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- spreader
- gantry lift
- lift stacker
- gantry
- stacker
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C19/00—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries
- B66C19/007—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries for containers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/04—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack
- B66C13/08—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack for depositing loads in desired attitudes or positions
- B66C13/085—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack for depositing loads in desired attitudes or positions electrical
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/18—Control systems or devices
- B66C13/46—Position indicators for suspended loads or for crane elements
Definitions
- the invention relates to a straddle carrier, in particular in the form of a straddle carrier, with a spreader for containers and with a positioning system arranged on the straddle carrier that determines a position of the straddle carrier that differs from the position of the spreader, a container to be picked up or a storage space for containers is.
- the invention also relates to a method for a straddle carrier for determining the position of a spreader, a container to be picked up or a storage space for containers for positioning containers with a straddle carrier, in which position data of the straddle carrier are determined via a positioning system arranged on the straddle carrier.
- a straddle carrier for containers which has steerable wheels in the usual way.
- automatic steering is used as soon as the straddle carrier drives into a parked container, in particular the first container in a row of containers.
- a laser scanner is arranged at the front of one of the two carrier girders of the straddle carrier and thus laterally offset from the respective container to be driven over, from whose measurement signals a distance between the carrier and a side wall of the container is determined.
- the use of laser scanners reduces the structural effort compared to complete navigation systems such as radar navigation, transponders or DGPS.
- a fully automatic, driverless straddle carrier which is equipped with different sensor systems for vehicle location and navigation.
- One of the sensor systems consists of a local radio location system (LPR), for each of which a mobile radio base station is attached to the straddle carrier and for which a large number of Radio transponders are arranged in a fixed manner distributed over the operating area to be driven on.
- LPR local radio location system
- Radio transponders are arranged in a fixed manner distributed over the operating area to be driven on.
- DGPS satellite-based differential global positioning system
- Signals from these sensor systems are brought together in an electronic sensor fusion system, which precisely determines the coordinates of the current location of the straddle carrier.
- straddle carrier a fully automatic and driverless steering, movement and positioning of the straddle carrier is possible.
- laser scanners are attached to the straddle carrier, which enable automatic steering along and over a row of containers. When a row of containers is reached, a control based on LPR and also DGPS is automatically switched to a control based on laser scanners and the straddle carrier is automatically guided over the row of containers.
- the US 2014 / 0046587A1 also discloses straddle carriers and, in relation to this, a positioning system comprising two stationary landmarks with a known position, the positioning system being designed to measure the distance of the straddle carrier from the landmarks.
- the EP 2 128 074 A1 discloses a straddle carrier, the spreader of which is guided on the portal supports.
- the invention is based on the object of a straddle carrier with a spreader for containers and with a positioning system arranged on the straddle carrier and a method for a straddle carrier for determining the position of a spreader, a container to be picked up or a storage space for containers for positioning containers with a straddle carrier to enable a more precise picking up or placing of containers at a predetermined position in a container terminal.
- a straddle carrier in the form of a straddle carrier according to claim 1 and a method for such a straddle carrier according to claim 13.
- Advantageous refinements of the invention are given in the dependent claims 2 to 12 and 14 and in the description below.
- the straddle carrier according to the invention is a straddle carrier with a lifting device for the spreader in the sense of the above definition, which is fixedly attached to its portal frame.
- the portal frame of the straddle carrier comprises a front, first portal frame part and a rear, second portal frame part, each of which has two vertical portal supports that extend with their respective longitudinal axes parallel to the lifting and lowering direction, the spreader being guided on the portal supports of the gantry forklift truck during lifting and lowering .
- the position of the straddle carrier that can be determined by means of the positioning system includes in particular at least two-dimensional position data, that is to say a corresponding degree of longitude and latitude or x and y coordinates in a local Cartesian coordinate system.
- the control unit is preferably part of the gantry lift truck and is alternatively integrated into its vehicle control or designed as a separate unit and optionally operatively connected to the vehicle control.
- the sensors arranged on the straddle carrier include at least one sensor for determining an inclination of the straddle carrier, the inclination being able to be represented in particular by a roll angle and / or a pitch angle of the straddle carrier. Accordingly, a separate inclination sensor can be provided for determining an inclination for each inclination angle, that is to say both for the roll angle and for the pitch angle. An inclination sensor that can determine both inclination angles is also conceivable.
- the sensors arranged on the straddle carrier include at least one sensor for determining a relative position of the spreader on the straddle carrier.
- the relevant point is defined in particular by the location system and preferably on the machine platform.
- the relative position of the spreader can be a lifting height in the sense of a distance of the spreader, measured in particular in the lifting and lowering direction, relative to the straddle carrier or relative to the point which is decisive for determining the position of the straddle carrier.
- the lifting height or the distance can also be part or the basis of a calculation of the relative position.
- the relative position can also include a three-dimensional position of the spreader relative to the relevant point in the form of corresponding position data.
- corresponding absolute positions of the spreader and thus also relative or absolute positions of the containers received by the spreader can be derived from the relative positions or position data of the spreader and in particular also determine the storage location, for example if the container picked up by the spreader is already parked there or is parked with the portal lift truck in the same position. The same applies to the placing or taking up of containers on or from a container stack.
- the relative position of the spreader is preferably measured from the machine platform.
- the invention enables a more precise arrangement of containers within a row of containers or within the container terminal, and the use of space within a container terminal is improved by the smaller deviations from a designated parking space.
- it must be compensated.
- the position of the spreader or the container is thus determined with maximized or maximum accuracy and the position of the straddle carrier known via the positioning system is converted accordingly, in particular to the height of the position of the spreader in terms of the relative position and in particular the lifting height of the spreader, of the container to be picked up or the parking space for containers.
- the sensors provide the necessary measured values for this.
- this is the relative height difference or distance between the height of the position of the spreader, the container to be picked up or the storage area for containers and the position of the straddle carrier known via the positioning system and corresponding relative lateral displacements caused by deviations of the straddle carrier from the vertical in terms of the mentioned inclinations and angles of inclination.
- the position data is converted in particular when the position, in particular the horizontal position, of the spreader, the container to be picked up or the storage area for containers differs from the position of the straddle carrier known from the positioning system. This can be the case especially with the described inclinations of the straddle carrier.
- the position of the straddle carrier in the area of a machine platform of the straddle carrier is preferably determined by the positioning system.
- the position of the straddle carrier that can be determined by means of the positioning system relates to its portal frame and in particular the machine platform there or in particular to a relevant point defined there.
- the positioning system comprises a receiver and at least this receiver is arranged on the machine platform.
- the position of the receiver is usually decisive for the position data received and evaluated by the positioning system.
- the positioning system is based on radio, radar, GNSS, GPS or laser technology.
- a sensor for determining a relative position of the spreader on the straddle carrier is preferably arranged on the straddle carrier in addition or as one of the sensors, via which in particular a lifting height of the spreader relative to the position of the straddle carrier can be determined and is determined.
- the lifting height corresponds in particular to a position of the spreader relative to the machine platform and measured along the lifting and lowering direction.
- the sensor can be used to determine, for example, the distance between the machine platform, in particular the location system there, and the spreader.
- the senor for determining a relative position of the spreader on the straddle carrier is attached to the lower side of the machine platform facing the spreader.
- this sensor then preferably comprises at least one camera and / or at least one laser scanner, which is directed at a target that is placed, for example, in the center of the spreader.
- the straddle carrier is one of the Sensors, a sensor for determining an inclination of the portal lift truck, in particular an inclination sensor for determining a roll angle of the portal lift truck, is arranged. This is preferably combined with a sensor for determining an inclination of the straddle carrier, in particular an inclination sensor for determining a pitch angle of the straddle carrier, being arranged on the straddle carrier as one of the sensors.
- control unit is in an electrical and data-exchanging connection with the named sensors and the location system.
- the signals from the sensors and the positioning system are processed in the control unit to determine the position of the spreader, a container to be picked up or a storage area for containers, and the position is sent to the travel drives, the lifting drives and / or a driver of the straddle carrier are forwarded as navigation data.
- the invention is particularly suitable for use in an arrangement of a storage area with a floor and a straddle carrier according to the invention.
- a container to be picked up or a storage space for containers for positioning containers with a straddle carrier in the form of a straddle carrier according to one of claims 1 to 11, in which the on the straddle carrier arranged positioning system position data of the gantry lift truck are determined in order to enable a more precise picking up or placing of containers at a predetermined position in a container terminal, proposed that from the position data of the gantry lift truck with the help of the control unit and using data, in particular position data, respectively corresponding signals from the sensors arranged on the straddle carrier, the position of the spreader, the container to be picked up or the parking space is determined.
- the advantages associated with this reference is made to the statements made above on the straddle carrier.
- a sensor additionally arranged on the straddle carrier or by means of one of the sensors which is arranged in the above sense to determine a relative position of the spreader on the straddle carrier, in particular a lifting height of the spreader relative to the position of the straddle carrier is determined and is processed by the control unit, in particular to determine the position of the spreader.
- the lifting height corresponds in particular to a position of the spreader relative to the machine platform and measured along the lifting and lowering direction.
- the sensor can be used to determine, for example, the distance between the machine platform, in particular the location system there, and the spreader.
- Both the straddle carrier according to the invention and the method according to the invention can be used particularly advantageously to pick up and set down containers fully automatically by means of such a straddle carrier.
- containers are understood to mean ISO containers.
- ISO containers weigh up to around 38 t and are generally understood as standardized large containers with standardized pick-up points or corners for load handling equipment.
- ISO containers are typically 20, 40 or 45 feet long.
- reefers and a large number of other container types are also known.
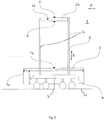
- a straddle carrier designated 1, also known as the Straddle Carrier is shown in a front view.
- the straddle carrier 1 essentially comprises a downwardly open U-shaped portal frame 2, a load handling device in the form of a so-called spreader 3 and two travel girders 4.
- the portal frame 2 can be seen in a direction of travel F of the straddle carrier 1 in a front, first portal frame part and a rear second portal frame part are divided.
- Each portal frame part has two vertical portal supports 2a with their respective longitudinal axis extending parallel to the lifting and lowering direction S.
- Vertical refers to the in Figure 1 The situation shown, in which the straddle carrier 1 is standing on an ideally plan and horizontally extending floor 11.
- the two portal frame parts are connected to one another at their upper ends via a horizontal and frame-shaped machine platform 2b.
- the two left and right portal supports 2 a seen in the direction of travel, are supported on the two travel girders 4.
- the straddle carrier 1 with this design can drive over one or, depending on the overall height, several stacked containers 9, pick up this or the top container 9 with its spreader 3, move the picked up container 9 to a destination and there on the floor 11, deposit an already parked container 9 or a stack thereof.
- the containers 9 are usually arranged in rows and each aligned with their longitudinal direction in the longitudinal direction of the row within the respective row.
- the four corners of the spreader 3 are each provided in the usual way with a rotary lock 3a - so-called twist locks - in order to connect the container 9 to the spreader 3 for the transport process with a low tolerance.
- a rotary lock 3a so-called twist locks - in order to connect the container 9 to the spreader 3 for the transport process with a low tolerance.
- eight rotary locks 3a are provided in a corresponding manner in order to be able to collect two short 20-foot containers 9 one after the other from a spreader 3, viewed in the direction of travel F.
- the spreader 3 can be raised and lowered vertically along the vertical portal supports 2 a of the portal frame 2 in a lifting / lowering direction S.
- the spreader 3 When lifting and lowering, the spreader 3 is guided on the portal supports 2a, so that in particular oscillation of the spreader 3 relative to the longitudinal axis of the portal supports 2a is minimized.
- the lifting device provided for lifting and lowering the spreader 3 is arranged in a stationary manner on the straddle carrier 1 in the sense of the above definition.
- a locating system 5 which is also known under the designation Position Detection System (PDS), which comprises at least one locating system, alternatively also two independent locating systems.
- PDS Position Detection System
- the positioning system can for example be based on radio, radar, GNSS, GPS or laser technology.
- the specific position of the straddle carrier 1 in the sense of an indication of longitude and latitude or of x and y coordinates in a local Cartesian coordinate system is set in relation to the known installation location on the machine platform 2b, so as to determine the exact position of the straddle carrier 1 or the boundaries of the straddle carrier 1 seen in plan view.
- the boundaries are formed in particular by the outer contours of the portal supports 2a. Since the location of the location system 5 is at the level of the machine platform 2b, the position data are also based on this height and not on the height of the girders 4, the respective height of a storage or pick-up location for a container 9 or a floor 11 on which the straddle carrier 1 moves.
- the positioning system 5 is usually also used in parallel for navigating the portal lift truck 1.
- the positioning system 5 in the sense of the receiver part of the positioning system 5 receiving the position data is, for example, an antenna of the positioning system 5, since this establishes the relative reference of the position data to the straddle carrier 1.
- the position data received from the positioning system 5 can then also be processed locally separately from the receiver of the positioning system 5.
- the knowledge of a possible inclination of the straddle carrier 1 in and against the direction of travel F in the sense of a pitch angle N and transverse to this in the sense of a roll angle W is required.
- an uneven or non-horizontal floor 11 is understood to mean a floor 11 on which the straddle carrier 1, in particular with the longitudinal axes of its portal supports 2a, does not stand or move perpendicular, but rather inclined in this regard.
- other mounting locations for the front first inclination sensor 6a and the lateral second inclination sensor 6b on the straddle carrier 1 and also combined inclination sensors for pitch angle N and roll angle W or their measurement as well as redundant designs thereof are conceivable.
- Knowledge of the pitch angle N and the roll angle W is important for precise positioning of the container 9 and precise approach to parked containers 9 or an empty parking space 15 on the floor 11 and is becoming more and more important in connection with straddle carriers 1 that are getting higher and higher.
- the relative position of the spreader 3 in the above sense relates in particular to the portal frame 2 or the point which is decisive for determining the position of the portal lift truck 1 and which is defined, for example, by the positioning system 5 on the machine platform 2b.
- a current relative position of the spreader 3 can be, in the sense of a distance, the current lifting height of the spreader 3 relative to the straddle carrier 1 or relative to the locating system 5 on the machine platform 2b of the portal frame 2 and / or contain or be based on this height.
- the spreader 3 is firmly connected to the container 9 in the usual way via rotary locks 3a.
- the height h of the container 9 is also known required, which is either standardized or made available via a warehouse management computer. Another sensor not described can also be used for this purpose.
- the sensor 7 On the lower side of the machine platform 2b facing the spreader 3, via which the distance between the Machine stage 2b, in particular the local location system 5, and the spreader 3 can be determined.
- the distance relates to the lifting and lowering direction S parallel to the longitudinal axes of the portal supports 2a.
- the sensor 7 can also be used to determine the relative position of the spreader 3 in more detail and in particular three-dimensional relative to the portal frame 2 or the machine platform 2b.
- the sensor 7 can be designed, for example, as a camera or as a laser scanner, which is aimed at a target mark 7a.
- the target 7a is located in the center on the upper side of the spreader 3 facing the sensor 7.
- the current position of the spreader 3 and any received container 9 or an empty parking space 15 to be approached or an already parked container 9 to be approached and picked up can be determined with maximized or maximum accuracy and the container 9 can be lowered or picked up with high accuracy, in particular fully automatically will.
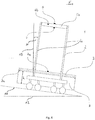
- the Figure 2 shows a side view of the straddle carrier 1 from Figure 1 .
- the positioning system 5 is arranged in the middle on an upper side of the machine platform 2b of the straddle carrier 1.
- the sensor 7 can be seen on the lower side of the machine platform 2b and the target mark 7a can be seen on the upper side of the spreader 3.
- the traveling girders 4, on which the in Figure 5 The travel drives 10 shown schematically with rubber-tyred and air-filled wheels are located at the lower ends of the portal supports 2a.
- the straddle carrier 1 with this design can drive over one or, depending on the overall height, several stacked containers 9, pick it up with its spreader 3 via rotary locks 3a in its four corners, move the picked container to a destination and there on a floor 11 , deposit an already parked container 9 or a stack thereof.
- sensor 7 and target mark 7a other sensors can also be used in order to determine the relative position and, in this context, the lifting height H of the spreader 3 as the distance.
- FIG 3 is the straddle carrier 1 according to Figure 1 shown standing on the floor 11 in a front view.
- the floor 11 rises, seen in the direction of travel F, starting from an imaginary horizontal plane 12 transversely to the direction of travel F, so that a straddle carrier 1 standing or moving on the floor 11 is inclined by a roll angle W from a vertical position to the right.
- the roll angle W is enclosed between a perpendicular 13 and the lateral boundary of a portal support 2a, the boundary being formed in particular by an outer contour of the portal support 2a extending parallel to the longitudinal axis of the portal support 2a.
- a corresponding alignment of the straddle carrier 1 can of course also be present on an uneven floor 11 in the sense of a wavy or angled surface that is not generally planar.
- the floor 11 is ideally drawn as a plane and inclined surface, that is to say inclined in relation to the imaginary ideally planar and horizontal plane 12.
- the Figure 4 shows the straddle carrier 1 according to Figure 2 standing in a side view on the floor 11.
- the floor 11 is seen in the direction of travel F, starting from an imaginary horizontal plane 12 sloping in the direction of travel, so that a on the Floor 11 standing or moving straddle carrier 1 is inclined forward in the direction of travel F by a pitch angle N from a vertical position.
- the pitch angle N is enclosed between a perpendicular 13 and the rear delimitation of a portal support 2a, the delimitation being formed in particular by an outer contour of the portal support 2a extending parallel to the longitudinal axis of the portal support 2a.
- a corresponding alignment of the straddle carrier 1 can of course also be present on an uneven floor 11 in the sense of a wavy or angled surface that is not generally planar. Also in Figure 4 the floor 11 is ideally drawn as a plane and inclined surface, that is to say inclined in relation to the imaginary ideally planar and horizontal plane 12.
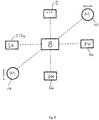
- FIG. 5 a block diagram is shown which shows the individual sensors 6a, 6b, 7 used to determine the exact position of the spreader 3 or the container 9 picked up by the spreader 3 and the location system 5 in electrical and data-exchanging connection with a central control unit 8.
- This control unit 8 processes the location coordinates obtained from the positioning system 5, which are usually specified in degrees, minutes and seconds - °, ', "- the relative position of the spreader obtained from the sensor 7 and the target 7a with the distance determined for this purpose Lift height H, the pitch angle N, which is determined and transmitted by the corresponding inclination sensor 6a, and the roll angle W, which is determined and transmitted by the corresponding inclination sensor 6b, around the position of the straddle carrier 1 known from the positioning system 5 in the area of the machine platform 2b To convert the absolute position of the spreader 3.
- the travel drives 10 and lifting drives 14 of the straddle carrier 1 are then controlled via the control unit 8 or a driver of the straddle carrier 1 is supplied with corresponding navigation data Record a Co ntainers 9 to or from the predetermined target position by the straddle carrier 1 possible.
- the control unit 8 can, as in the exemplary embodiment in FIG Figure 5 A separate Form a unit or be integrated into a vehicle control of the portal lift truck 1.
- the straddle carrier 1 is driven with the aid of the travel drives 10 over a container 9 to be picked up. This is done, for example, by manual control of the travel drives 10, while the straddle carrier 1 is manually steered to the desired position by a driver and alternatively supported by a navigation system that accesses the position data of the spreader 3 of the control unit 8.
- the desired position here is the position of the spreader 3 at the lifting height H of the planned receptacle, that is, with a corresponding distance between the spreader 3 and the machine platform 2b and the relevant point defined there for determining the position of the straddle carrier 1.
- the straddle carrier 1 is then moved into a desired position, for example to the desired parking location or parking space 15 of the container 9, and the spreader 3 is lowered again to place the container 9.
- the position of the spreader 3 or the container 9 is determined by the control unit 8 in order to then park the container 9 at the intended storage location or storage space 15 with maximum accuracy.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Warehouses Or Storage Devices (AREA)
- Control And Safety Of Cranes (AREA)
- Forklifts And Lifting Vehicles (AREA)
Description
- Die Erfindung betrifft einen Portalhubstapler, insbesondere nach Art eines Straddle Carriers, mit einem Spreader für Container und mit einem an dem Portalhubstapler angeordneten Ortungssystem, das eine Position des Portalhubstaplers bestimmt, die von der Position des Spreaders, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes für Container verschieden ist. Auch betrifft die Erfindung ein Verfahren für einen Portalhubstapler zur Bestimmung der Position eines Spreaders, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes für Container zum Positionieren von Containern mit einem Portalhubstapler, in dem über ein an dem Portalhubstapler angeordnetes Ortungssystem Positionsdaten des Portalhubstaplers ermittelt werden.
- Aus der Gebrauchsmusterschrift
DE 20 2007 016 156 U1 ist ein Portalhubstapler für Container bekannt, der in üblicher Weise über lenkbare Räder verfügt. Um einen Fahrer vom konzentrationsfordernden Lenken entlang von und über Containern beziehungsweise zwischen Containerreihen zu entlasten und höhere Fahrgeschwindigkeiten des Portalhubstaplers zu ermöglichen, wird eine automatische Lenkung eingesetzt, sobald der Portalhubstapler einen abgestellten Container, insbesondere einen ersten Container einer Containerreihe, anfährt. Hierfür ist vorne an einem der beiden Fahrträger des Portalhubstaplers und somit seitlich versetzt zu dem jeweiligen zu überfahrenden Container ein Laserscanner angeordnet, aus dessen Messsignalen ein Abstand zwischen dem Fahrträger und einer Seitenwand des Containers bestimmt wird. Diese Abstände werden für die automatische Lenkung verwendet und hiervon ausgehend Soll-Lenkwinkel zum Einschlagen der Räder berechnet und an einen Lenkrechner übermittelt, der das Einschlagen der Räder steuert. Der Einsatz von Laserscannern senkt den baulichen Aufwand gegenüber vollständigen Navigationssystemen wie Radarnavigation, Transpondern oder DGPS. - In der Patentschrift
EP 2 096 074 B1 wird ein vollautomatischer, fahrerloser Portalhubstapler beschrieben, welcher mit unterschiedlichen Sensorsystemen zur Fahrzeugortung und -navigation ausgerüstet ist. Eines der Sensorsysteme besteht aus einem lokalen Funkortungssystem (LPR), für das jeweils eine mobile Funk-Basisstation an dem Portalhubstapler angebracht ist und für das eine Vielzahl von Funk-Transpondern ortsfest auf der zu befahrenden Betriebsfläche verteilt angeordnet sind. Zusätzlich kann auch ein satellitengestütztes differentielles globales Positionierungssystem (DGPS) verwendet werden, für das ein mobiler DGPS-Empfänger auf dem Portalhubstapler angebracht ist. Signale dieser Sensorsysteme werden in einem elektronischen Sensor-Fusionssystem zusammengeführt, welches die Koordinaten des jeweils aktuellen Standortes des Portalhubstaplers genau ermittelt. Zusammen mit einer elektronischen Bahnsteuerung, welche eine Vielzahl an vorbestimmten Fahrwegen für den Portalhubstapler gespeichert hat, ist somit ein vollautomatisches und fahrerloses Lenken, Verfahren und Positionieren des Portalhubstaplers möglich. Außerdem sind mehrere Laserscanner an dem Portalhubstapler angebracht, mit denen ein automatisches Lenken entlang und über einer Containerreihe ermöglicht wird. Bei Erreichen einer Containerreihe wird automatisch von einer Steuerung auf der Basis von LPR und zusätzlich DGPS auf eine Steuerung auf der Basis der Laserscanner umgeschaltet und der Portalhubstapler automatisch über die Containerreihe geführt. - Die
US 2014/0046587A1 offenbart ebenfalls Straddle Carrier und diesbezüglich ein Ortungssystem, das zwei ortsfeste Orientierungspunkte mit bekannter Position umfasst, wobei das Ortungssystem ausgebildet ist, um den Abstand des Straddle Carriers von den Orientierungspunkten zu messen. - Die
EP 2 128 074 A1 offenbart einen Straddle Carrier, dessen Spreader an den Portalstützen geführt ist. - Im Gegensatz zu beispielsweise aus
US 2005/242052 A1 ,US 7,344,037 B1 oderEP 2 910 512 A1 bekannten Portalkranen, die entlang ihrer Horizontalträger und zwischen ihren Portalstützen verfahrbare Krankatzen mit einer Hubvorrichtung zum Heben und Senken des Spreaders für Container aufweisen, ist die Hubvorrichtung entsprechender Portalhubstapler beziehungsweise Straddle Carrier in Bezug auf einen Portalrahmen des Portalhubstaplers ortsfest und insbesondere nicht horizontal am Portalrahmen verfahrbar. Das Bewegen des Spreaders in horizontaler Richtung erfolgt bei Portalhubstaplern daher durch Verfahren des gesamten Portalhubstaplers, wohingegen bei Portalkranen auch nur die Krankatze und damit auch der Spreader am ansonsten unbewegten Portalkran in horizontaler Richtung bewegt werden kann. - Der Erfindung liegt die Aufgabe zugrunde, einen Portalhubstapler mit einem Spreader für Container und mit einem an dem Portalhubstapler angeordneten Ortungssystem und ein Verfahren für einen Portalhubstapler zur Bestimmung der Position eines Spreaders, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes für Container zum Positionieren von Containern mit einem Portalhubstapler zu schaffen, um ein genaueres Aufnehmen beziehungsweise Abstellen von Containern an einer vorgegebenen Position in einem Container-Terminal zu ermöglichen.
- Diese Erfindung wird durch einen Portalhubstapler in Form eines Straddle Carriers gemäß Anspruch 1 und ein Verfahren für einen solchen Portalhubstapler gemäß Anspruch 13 gelöst. Vorteilhafte Ausgestaltungen der Erfindung sind in den abhängigen Ansprüchen 2 bis 12 und 14 sowie der nachfolgenden Beschreibung angegeben.
- Um bei einem Portalhubstapler mit einem Spreader für Container und mit einem an dem Portalhubstapler angeordneten Ortungssystem, das eine Position des Portalhubstaplers bestimmt, ein genaueres Aufnehmen beziehungsweise Abstellen von Containern an einer vorgegebenen Position in einem Container-Terminal zu ermöglichen, wird erfindungsgemäß vorgeschlagen, dass an dem Portalhubstapler Sensoren angeordnet sind. Die Sensoren und das Ortungssystem sind mit einer Steuerungseinheit verbunden, die ausgebildet ist, um aus der Position des Portalhubstaplers unter Verwendung der Signale der Sensoren die Position des Spreaders und damit eines vom Spreader aufgenommen Containers, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes zu bestimmen.
- Bei dem erfindungsgemäßen Portalhubstapler handelt es sich um einen Straddle Carrier mit einer ortsfest an seinem Portalrahmen befestigen Hubvorrichtung für den Spreader im Sinne der obigen Definition. Der Portalrahmen des Straddle Carriers umfasst ein vorderes erstes Portalrahmenteil und ein hinteres zweites Portalrahmenteil, die jeweils zwei vertikale und sich mit ihrer jeweiligen Längsachse parallel zur Hub- und Senkrichtung erstreckende Portalstützen aufweisen, wobei der Spreader beim Heben und Senken an den Portalstützen des Portalhubstaplers geführt ist.
- Die mittels des Ortungssystems bestimmbare Position des Portalhubstaplers umfasst insbesondere zumindest zweidimensionale Positionsdaten, das heißt einen entsprechenden Längen- und Breitengrad beziehungsweise x- und y-Koordinaten in einem lokalen kartesischen Koordinatensystem. Die Steuerungseinheit ist vorzugsweise Bestandteil des Portalhubstaplers und ist hierbei alternativ in dessen Fahrzeugsteuerung integriert oder als separate Einheit ausgebildet und dabei optional mit der Fahrzeugsteuerung wirkverbunden.
- Die am Portalhubstapler angeordneten Sensoren umfassen zu diesem Zweck zumindest einen Sensor zur Bestimmung einer Neigung des Portalhubstaplers, wobei die Neigung insbesondere durch einen Wankwinkel und/oder einen Nickwinkel des Portalhubstaplers repräsentiert werden kann. Dementsprechend kann zur Bestimmung einer Neigung für jeden Neigungswinkel, das heißt sowohl für den Wankwinkel als auch für den Nickwinkel, ein separater Neigungssensor vorgesehen sein. Auch ein Neigungssensor, der beide Neigungswinkel bestimmen kann, ist denkbar.
- Des Weiteren umfassen die am Portalhubstapler angeordneten Sensoren zumindest einen Sensor zur Bestimmung einer relativen Position des Spreaders am Portalhubstapler. Hiermit ist insbesondere eine relative Position des Spreaders in Bezug auf den Portalrahmen des Portalhubstaplers und vorzugsweise in Bezug auf den zur Bestimmung der Position des Portalhubstaplers am Portalrahmen definierten maßgeblichen Punkt gemeint. Der maßgebliche Punkt ist insbesondere durch das Ortungssystem und vorzugsweise an der Maschinenbühne definiert. Die relative Position des Spreaders kann eine Hubhöhe im Sinne eines insbesondere in Hub- und Senkrichtung gemessenen Abstands des Spreaders relativ am Portalhubstapler beziehungsweise relativ zu dem zur Bestimmung der Position des Portalhubstaplers maßgeblichen Punkt sein. Auch kann die Hubhöhe beziehungsweise der Abstand Teil beziehungsweise Grundlage einer Berechnung der relativen Position sein. Alternativ oder zusätzlich kann die relative Position auch eine dreidimensionale Position des Spreaders relativ zu dem maßgeblichen Punkt in Form entsprechender Positionsdaten umfassen. In Kenntnis der Abmessungen von im Spreader aufgenommenen Containern, insbesondere Containerhöhen, -breiten und längen, lassen sich aus den relativen Positionen beziehungsweise Positionsdaten des Spreaders entsprechende absolute Positionen des Spreaders und somit auch relative beziehungsweise absolute Positionen der vom Spreader aufgenommenen Container und insbesondere auch des Abstellplatzes bestimmen, beispielsweise wenn der vom Spreader aufgenommene Container dort bereits abgestellt ist oder bei gleichbleibender Position des Portalhubstaplers abgestellt wird. Entsprechendes gilt für das Abstellen beziehungsweise Aufnahmen von Containern auf beziehungsweise von einem Containerstapel. Vorzugsweise wird die relative Position des Spreaders von der Maschinenbühne aus gemessen.
- Durch die Erfindung wird eine genauere Anordnung von Containern innerhalb einer Containerreihe beziehungsweise innerhalb des Container-Terminals ermöglicht und durch die somit geringeren Abweichungen von einem vorgesehenen Abstellplatz die Platzausnutzung innerhalb eines Container-Terminals verbessert. Hierdurch können insgesamt in vorteilhafter Weise eine Verlagerung beziehungsweise Neigung des Portalhubstaplers, insbesondere einer Längsachse von einer seiner Portalstützen, aus der Lotrechten heraus, aber auch konstruktive Flexibilitäten des Portalhubstaplers, insbesondere der Portalstützen oder durch vorhandene Toleranzen auftretende Abweichungen der Position des Spreaders, welche auch vom Beladungszustand des Portalhubstaplers abhängen, ausgeglichen werden. Die Position des Spreaders beziehungsweise des Containers wird somit mit maximierter beziehungsweise maximaler Genauigkeit bestimmt und dabei die über das Ortungssystem bekannte Position des Portalhubstaplers entsprechend umgerechnet, insbesondere auf die Höhe der Position des Spreaders im Sinne der relativen Position und insbesondere Hubhöhe des Spreaders, des aufzunehmenden Containers beziehungsweise des Abstellplatzes für Container. Die Sensoren liefern hierfür die erforderlichen Messwerte. Im Wesentlichen handelt es sich hierbei gemäß einer möglichen Ausführungsform um den relativen Höhenunterschied beziehungsweise Abstand zwischen der Höhe der Position des Spreaders, des aufzunehmenden Containers beziehungsweise des Abstellplatzes für Container und der über das Ortungssystem bekannten Position des Portalhubstaplers sowie über entsprechende relative seitliche Verlagerungen bedingt durch Abweichungen des Portalhubstaplers von der Lotrechten im Sinne der genannten Neigungen und Neigungswinkel.
- Die Umrechnung der Positionsdaten erfolgt insbesondere dann, wenn die Position, insbesondere die horizontale Position, des Spreaders, des aufzunehmenden Containers beziehungsweise des Abstellplatzes für Container von der über das Ortungssystem bekannten Position des Portalhubstaplers verschieden ist. Dies kann insbesondere bei den beschriebenen Neigungen des Portalhubstaplers der Fall sein.
- In bevorzugter Weise wird von dem Ortungssystem die Position des Portalhubstaplers im Bereich einer Maschinenbühne des Portalhubstaplers bestimmt. Mit anderen Worten bezieht sich die mittels der Ortungssystems bestimmbare Position des Portalhubstaplers auf dessen Portalrahmen und insbesondere die dortige Maschinenbühne beziehungsweise insbesondere auf einen dort definierten maßgeblichen Punkt.
- Konstruktiv ist vorgesehen, dass das Ortungssystem einen Empfänger umfasst und zumindest dieser Empfänger auf der Maschinenbühne angeordnet ist. Üblicher Weise ist die Position des Empfängers an sich ausschlaggebend für die von dem Ortungssystem empfangenen und ausgewerteten Positionsdaten.
- In bekannter Weise basiert das Ortungssystem auf Funk-, Radar-, GNSS-, GPS- oder Lasertechnologie.
- Bevorzugt ist an dem Portalhubstapler zusätzlich beziehungsweise als einer der Sensoren ein Sensor zur Bestimmung einer relativen Position des Spreaders am Portalhubstapler angeordnet, über den insbesondere eine Hubhöhe des Spreaders relativ zur Position des Portalhubstaplers bestimmbar ist und bestimmt wird. Die Hubhöhe entspricht hierbei insbesondere einer Position des Spreaders relativ zur Maschinenbühne und gemessen entlang der Hub- und Senkrichtung. Mit anderen Worten ist über den Sensor beispielweise der Abstand zwischen der Maschinenbühne, insbesondere dem dortigen Ortungssystem, und dem Spreader ermittelbar.
- In einer Ausführungsform ist vorgesehen, dass der Sensor zur Bestimmung einer relativen Position des Spreaders am Portalhubstapler an der dem Spreader zugewandten unteren Seite der Maschinenbühne angebracht ist. Hierbei umfasst dieser Sensor dann bevorzugt mindestens eine Kamera und/oder mindestens einen Laserscanner, die bzw. der auf eine beispielsweise mittig auf dem Spreader aufgebrachte Zielmarke gerichtet ist.
- In einer bevorzugten Ausführungsform ist an dem Portalhubstapler als einer der Sensoren ein Sensor zur Bestimmung einer Neigung des Portalhubstaplers, insbesondere ein Neigungssensor zur Bestimmung eines Wankwinkels des Portalhubstaplers, angeordnet. Bevorzugt ist hiermit kombiniert, dass an dem Portalhubstapler als einer der Sensoren ein Sensor zur Bestimmung einer Neigung des Portalhubstaplers, insbesondere ein Neigungssensor zur Bestimmung eines Nickwinkels des Portalhubstaplers, angeordnet ist.
- In einer Ausgestaltung ist vorgesehen, dass die Steuerungseinheit in einer elektrischen und datenaustauschenden Verbindung mit den genannten Sensoren und dem Ortungssystem steht.
- Zur Verarbeitung der Daten, insbesondere Positionsdaten, beziehungsweise entsprechenden Signalen ist vorgesehen, dass in der Steuereinheit zur Bestimmung der Position des Spreaders, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes für Container die Signale der Sensoren und des Ortungssystems verarbeitet und die Position an die Fahrantriebe, die Hubantriebe und/oder einen Fahrer des Portalhubstaplers als Navigationsdaten weitergeleitet werden.
- Besonders geeignet ist die Erfindung für eine Verwendung in einer Anordnung aus einem Lagerbereich mit einem Boden und einem erfindungsgemäßen Portalhubstapler.
- Erfindungsgemäß wird bei einem Verfahren für einen Portalhubstapler zur Bestimmung der Position eines Spreaders, eines aufzunehmenden Containers beziehungsweise eines Abstellplatzes für Container zum Positionieren von Containern mit einem Portalhubstapler in Form eines Straddle Carriers gemäß einem der Ansprüche 1 bis 11, in dem über das an dem Portalhubstapler angeordnetes Ortungssystem Positionsdaten des Portalhubstaplers ermittelt werden, um ein genaueres Aufnehmen beziehungsweise Abstellen von Containern an einer vorgegebenen Position in einem Container-Terminal zu ermöglichen, vorgeschlagen, dass aus den Positionsdaten des Portalhubstaplers mit Hilfe der Steuerungseinheit und unter Verwendung von Daten, insbesondere Positionsdaten, beziehungsweise entsprechenden Signalen aus den an dem Portalhubstapler angeordneten Sensoren die Position des Spreaders, des aufzunehmenden Containers beziehungsweise des Abstellplatzes bestimmt wird. In Bezug auf die hiermit verbundenen Vorteile wird auf die vorstehenden Ausführungen zu dem Portalhubstapler verwiesen.
- Besonders vorteilhaft ist hierbei vorgesehen, dass mittels eines zusätzlich an dem Portalhubstapler angeordneten Sensors beziehungsweise mittels eines der Sensoren, der im obigen Sinne zur Bestimmung einer relativen Position des Spreaders am Portalhubstapler angeordnet ist, insbesondere eine Hubhöhe des Spreaders relativ zur Position des Portalhubstaplers bestimmt wird und von der Steuerungseinheit, insbesondere zur Bestimmung der Position des Spreaders, verarbeitet wird. Die Hubhöhe entspricht hierbei insbesondere einer Position des Spreaders relativ zur Maschinenbühne und gemessen entlang der Hub- und Senkrichtung. Mit anderen Worten ist über den Sensor beispielweise der Abstand zwischen der Maschinenbühne, insbesondere dem dortigen Ortungssystem, und dem Spreader ermittelbar.
- Sowohl der erfindungsgemäße Portalhubstapler als auch das erfindungsgemäße Verfahren lassen sich besonders vorteilhaft einsetzen, um Container mittels eines solchen Portalhubstaplers vollautomatisch aufzunehmen und abzustellen.
- Im Zusammenhang mit der Erfindung werden unter Containern ISO-Container verstanden. ISO-Container wiegen bis zu etwa 38 t und werden allgemein als genormte Großbehälter mit genormten Aufnahmepunkten oder-ecken für Lastaufnahmemittel verstanden. ISO-Container sind üblicherweise 20, 40 oder 45 Fuß lang. Auch ISO-Container in einer Länge von 53 Fuß gibt es bereits. Im Bereich der ISO-Container sind neben den geschlossenen Containern auch Kühl-Containersogenannte Reefer- und eine Vielzahl anderer Containertypen bekannt.
- Nachfolgend wird die Erfindung an Hand eines in einer Zeichnung dargestellten Ausführungsbeispiels näher erläutert. Es zeigen:
-
Figur 1 einen Portalhubstapler in Vorderansicht, -
Figur 2 einen Portalhubstapler in Seitenansicht, -
Figur 3 einen Portalhubstapler gemäßFigur 1 auf einem geneigten Boden, -
Figur 4 einen Portalhubstapler gemäßFigur 2 auf einem geneigten Boden und -
Figur 5 ein Blockschaltbild mit einer Steuerungseinheit des Portalhubstaplers. - In der
Figur 1 ist ein mit 1 bezeichneter Portalhubstapler, der auch Straddle Carrier genannt wird, in einer Vorderansicht abgebildet. Der Portalhubstapler 1 umfasst im Wesentlichen einen nach unten offenen U-förmigen Portalrahmen 2, ein Lastaufnahmemittel in Form eines sogenannten Spreaders 3 und zwei Fahrträger 4. Der Portalrahmen 2 kann in einer Fahrtrichtung F des Portalhubstaplers 1 gesehen gedanklich in ein vorderes erstes Portalrahmenteil und ein hinteres zweites Portalrahmenteil geteilt werden. Jedes Portalrahmenteil weist zwei vertikale und sich mit ihrer jeweiligen Längsachse parallel zur Hub- und Senkrichtung S erstreckende Portalstützen 2a auf. Vertikal bezieht sich hierbei auf die inFigur 1 dargestellte Situation, in der der Portalhubstapler 1 auf einem ideal planen und sich horizontal erstreckenden Boden 11 steht. Die beiden Portalrahmenteile werden an ihren oberen Enden über eine horizontale und rahmenförmige Maschinenbühne 2b miteinander verbunden. An ihren unteren Enden stützen sich die in Fahrtrichtung F gesehen beiden linken und rechten Portalstützen 2a auf den beiden Fahrträgern 4 ab. In üblicher Weise kann der Portalhubstapler 1 mit dieser Bauweise über einen oder je nach Bauhöhe mehrere übereinander gestapelte Container 9 hinwegfahren, diesen beziehungsweise den obersten Container 9 mit seinem Spreader 3 aufnehmen, den aufgenommenen Container 9 zu einem Zielort verfahren und dort auf den Boden 11, einen bereits abgestellten Container 9 oder einen Stapel hiervon absetzen. Hierbei sind die Container 9 üblicherweise in Reihen angeordnet und innerhalb der jeweiligen Reihe jeweils mit ihrer Längsrichtung in Längsrichtung der Reihe ausgerichtet. Der Spreader 3 ist in seinen vier Ecken in üblicher Weise jeweils mit einer Drehverriegelung 3a - sogenannten Twist-Locks - versehen, um den Container 9 mit dem Spreader 3 für den Transportvorgang mit geringer Toleranz zu verbinden. Bei sogenannten Twin-Lift-Spreadern sind in entsprechender Weise acht Drehverriegelungen 3a vorgesehen, um zwei kurze 20-Fuß Container 9 in Fahrrichtung F gesehen hintereinander gemeinsam von einem Spreader 3 aufnehmen zu können. Der Spreader 3 ist entlang der vertikalen Portalstützen 2a des Portalrahmens 2 in einer Hub-/Senkrichtung S vertikal heb- und senkbar. Beim Heben und Senken ist der Spreader 3 an den Portalstützen 2a geführt, so dass insbesondere ein Pendeln des Spreaders 3 relativ zur Längsachse der Portalstützen 2a minimiert wird. Die zum Heben und Senken des Spreaders 3 vorgesehene Hubvorrichtung ist im Sinne der obigen Definition ortsfest am Portalhubstapler 1 angeordnet. - Um eine aktuelle Position des Portalhubstaplers 1 beispielsweise auf dem Gelände eines Hafenterminals bestimmen zu können, befindet sich auf der Maschinenbühne 2b zur Ortung des Portalhubstaplers 1 ein Ortungssystem 5, dass auch unter der Bezeichnung Position Detection System (PDS) bekannt ist, welches mindestens ein Ortungssystem, alternativ auch zwei unabhängige Ortungssysteme, umfasst. Das Ortungssystem kann beispielsweise auf Funk-, Radar-, GNSS-, GPS- oder Lasertechnologie basieren. Die bestimmte Position des Portalhubstaplers 1 im Sinne einer Angabe von Längen- und Breitengrad beziehungsweise von x- und y-Koordinaten in einem lokalen kartesischen Koordinatensystem wird in Relation zu dem bekannten Anbringungsort auf der Maschinenbühne 2b gesetzt, um somit eine genaue Position des Portalhubstaplers 1 beziehungsweise der Begrenzungen des Portalhubstaplers 1 in Draufsicht gesehen zu erhalten. Die Begrenzungen werden insbesondere von Außenkonturen der Portalstützen 2a gebildet. Da der Anbringungsort des Ortungssystems 5 sich auf Höhe der Maschinenbühne 2b befindet, sind die Positionsdaten auch auf diese Höhe bezogen und nicht auf die Höhe der Fahrträger 4, der jeweiligen Höhe eines Abstell- oder Aufnahmeortes für einen Container 9 oder eines Bodens 11, auf dem der Portalhubstapler 1 verfährt. Üblicherweise wird das Ortungssystem 5 parallel auch für eine Navigation des Portalhubstaplers 1 verwendet. Im Zusammenhang mit der vorliegenden Erfindung ist das Ortungssystem 5 im Sinne des die Positionsdaten empfangenden Empfängerteils des Ortungssystems 5 also beispielsweise eine Antenne des Ortungssystems 5, da diese den relativen Bezug der Positionsdaten auf den Portalhubstapler 1 herstellt. Eine Verarbeitung der von dem Ortungssystem 5 empfangenen Positionsdaten kann dann auch örtlich getrennt von dem Empfänger des Ortungssystems 5 erfolgen.
- Um die mittels der Ortungssystems 5 ermittelten und auf die Höhe der Maschinenbühne 2b bezogenen Positionsdaten mit einer hohen Genauigkeit auch auf andere Bauteile des Portalhubstaplers 1, insbesondere unterhalb der Maschinenbühne 2b, beziehen zu können, ist die Kenntnis einer etwaigen Neigung des Portalhubstaplers 1 in und gegen die Fahrtrichtung F im Sinne eines Nickwinkels N und quer hierzu im Sinne eines Wankwinkels W erforderlich. Zur Bestimmung einer aktuellen Neigung des Portalhubstaplers 1 ausgehend von einer Lotrechten und somit auf einem unebenen beziehungsweise nicht horizontalem Boden 11 befindet sich mindestens ein vorderer oder hinterer erster Neigungssensor 6a an einer in oder entgegen der Fahrtrichtung F zeigenden vorderen oder hinteren Seite der Maschinenbühne 2b und mindestens ein seitlicher zweiter Neigungssensor 6b an einer in Bezug auf die Fahrtrichtung F quer zeigenden seitlichen Seite der Maschinenbühne 2b, um den Nickwinkel N und den Wankwinkel W mit einer hohen Genauigkeit erfassen zu können (siehe auch
Figur 2 ). In diesem Zusammenhang wird unter einem unebenen beziehungsweise nicht horizontalen Boden 11 ein Boden 11 verstanden, auf dem der Portalhubstapler 1 insbesondere mit den Längsachsen seiner Portalstützen 2a nicht lotrecht, sondern diesbezüglich geneigt steht oder verfährt. Grundsätzlich sind andere Anbringungsorte für den vorderen ersten Neigungssensor 6a und den seitlichen zweiten Neigungssensor 6b am Portalhubstapler 1 und auch kombinierte Neigungssensoren für Nickwinkel N und Wankwinkel W beziehungsweise deren Messung sowie redundante Ausbildungen hiervon denkbar. Die Kenntnis der Nickwinkel N und der Wankwinkel W ist für eine genaue Positionierung der Container 9 und ein genaues Anfahren abgestellter Container 9 oder eines leeren Abstellplatzes 15 auf dem Boden 11 wichtig und wird im Zusammenhang mit insgesamt immer höher werdenden Portalhubstaplern 1 immer wichtiger. - Neben den Positionsdaten des Ortungssystems 5, dem Wankwinkel W und dem Nickwinkel N ist zur Bestimmung einer aktuellen Position des Spreaders 3, insbesondere in Form von möglichst genauen absoluten Positionsdaten des Spreaders 3, noch eine aktuelle relative Position des Spreaders 3 am und somit in Bezug auf den Portalhubstapler 1 zu bestimmen. Aus der jeweiligen Position des Spreaders 3 lässt sich dann wie unten beschrieben auch leicht die entsprechende Position eines transportierten und vom Spreader 3 aufgenommenen Containers 9 bestimmen.
- Die relative Position des Spreaders 3 bezieht sich also im obigen Sinne insbesondere auf den Portalrahmen 2 beziehungsweise den zur Bestimmung der Position des Portalhubstaplers 1 maßgeblichen Punkt, der beispielsweise durch das Ortungssystem 5 an der Maschinenbühne 2b definiert ist. Eine solche aktuelle relative Position des Spreaders 3 kann im Sinne eines Abstands die aktuelle Hubhöhe des Spreaders 3 relativ am Portalhubstapler 1 beziehungsweise relativ zu dem Ortungssystem 5 auf der Maschinenbühne 2b des Portalrahmens 2 sein und/oder diese Höhe enthalten beziehungsweise hierauf basieren. Der Spreader 3 ist in üblicher Weise über Drehverriegelungen 3a fest mit dem Container 9 verbunden. Je nachdem ob die Position des Containers 9 auf dessen Oberseite oder Unterseite bezogen werden soll, ist auch noch Kenntnis der Höhe h des Containers 9 erforderlich, die entweder genormt ist oder über einen Lagerverwaltungsrechner zur Verfügung gestellt wird. Auch kann hierfür ein weiterer nicht beschriebener Sensor verwendet werden.
- Zur Bestimmung der Höhe und somit der aktuellen Hubhöhe H des Spreaders 3 als dessen relative Position am Portalhubstapler 1 oder als Teil beziehungsweise Grundlage der Positionsberechnung befindet sich an der dem Spreader 3 zugewandten unteren Seite der Maschinenbühne 2b ein Sensor 7, über den der Abstand zwischen der Maschinenbühne 2b, insbesondere dem dortigen Ortungssystem 5, und dem Spreader 3 ermittelbar ist. Der Abstand bezieht sich auf die zu den Längsachsen der Portalstützen 2a parallele Hub- und Senkrichtung S. Auch eine detailliertere und insbesondere dreidimensionale relative Positionsbestimmung des Spreaders 3 in Bezug auf den Portalrahmen 2 beziehungsweise die Maschinenbühne 2b kann mittels des Sensors 7 erfolgen. Der Sensor 7 kann beispielsweise als Kamera oder als Laserscanner ausgebildet sein, welcher auf eine Zielmarke 7a gerichtet ist. Entsprechender Weise befindet sich die Zielmarke 7a mittig an der dem Sensor 7 zugewandten oberen Seite des Spreaders 3.
- Hierdurch ist es insgesamt möglich, bei einem vertikalen oder geneigten Heben oder Senken des Spreaders 3 entlang der vertikalen oder geneigten Portalstützen 2a des Portalrahmens 2 in der zur Längsachse der Portalstützen 2a im Wesentlichen parallelen Hub-/Senkrichtung S neben der aktuellen Position des Portalhubstaplers 1, die sich auf eine Höhe der Maschinenbühne 2b und des dortigen Ortungssystems 5 bezieht, auch diese Positionsdaten über die nun bekannten Wankwinkel W, Nickwinkel N und Hubhöhe H beziehungsweise Abstand des Spreaders 3 sowie der Höhe h des Containers 9 für den anzufahrenden und aufzunehmenden Container 9, den anzufahrenden leeren Abstellplatz 15 oder einen von dem Spreader 3 aufgenommen Container 9 entsprechend zu korrigieren und somit zu optimieren. Somit ist die aktuelle Position des Spreaders 3 und eines etwaigen aufgenommenen Containers 9 beziehungsweise eines anzufahrenden leeren Abstellplatzes 15 oder eines anzufahrenden und aufzunehmenden bereits abgestellten Containers 9 mit maximierter beziehungsweise maximaler Genauigkeit bestimmbar und der Container 9 kann mit hoher Genauigkeit, insbesondere vollautomatisch, abgesenkt oder aufgenommen werden.
- Die
Figur 2 zeigt eine Seitenansicht des Portalhubstaplers 1 ausFigur 1 . An einer oberen Seite der Maschinenbühne 2b des Portalhubstaplers 1 ist mittig das Ortungssystem 5 angeordnet. An der unteren Seite der Maschinenbühne 2b ist der Sensor 7 und an der oberen Seite des Spreaders 3 ist die Zielmarke 7a zu erkennen. Die Fahrträger 4, an denen die inFigur 5 schematisch dargestellten Fahrantriebe 10 mit gummibereiften und luftbefüllten Rädern angeordnet sind, befinden sich jeweils an den unteren Enden der Portalstützen 2a. In üblicher Weise kann der Portalhubstapler 1 mit dieser Bauweise über einen oder je nach Bauhöhe mehrere übereinander gestapelte Container 9 hinwegfahren, diesen mit seinem Spreader 3 über Drehverriegelungen 3a in seinen vier Ecken aufnehmen, den aufgenommenen Container zu einem Zielort verfahren und dort auf einen Boden 11, einen bereits abgestellten Container 9 oder einen Stapel hiervon absetzen. Es ist selbstverständlich, dass anstatt der Kombination von Sensor 7 und Zielmarke 7a auch andere Sensoren eingesetzt werden können, um die relative Position und in diesem Zusammenhang als Abstand die Hubhöhe H des Spreaders 3 zu ermitteln. - In der
Figur 3 ist der Portalhubstapler 1 gemäßFigur 1 in einer Vorderansicht auf dem Boden 11 stehend gezeigt. Der Boden 11 ist in Fahrtrichtung F gesehen ausgehend von einer gedachten horizontalen Ebene 12 quer zur Fahrtrichtung F ansteigend, so dass ein auf dem Boden 11 stehender beziehungsweise fahrender Portalhubstapler 1 um einen Wankwinkel W aus einer senkrechten Lage zur rechten Seite geneigt ist. Hierbei ist der Wankwinkel W zwischen einer Lotrechten 13 und der seitlichen Begrenzung einer Portalstütze 2a eingeschlossen, wobei die Begrenzung insbesondere von einer sich parallel zur Längsachse der Portalstütze 2a erstreckenden Außenkontur der Portalstütze 2a gebildet wird. Dadurch sind Schrägstellungen beziehungsweise Neigungen des Portalhubstaplers 1 nach rechts und links erfassbar. Eine entsprechende Ausrichtung des Portalhubstaplers 1 kann selbstverständlich auch auf einem unebenen Boden 11 im Sinne einer welligen oder winkligen insgesamt nicht planen Fläche vorliegen. InFigur 3 ist der Boden 11 ideal als plane und in sich geneigte, das heißt gegenüber der gedachten ideal planen und horizontalen Ebene 12 geneigte, Fläche gezeichnet. - Die
Figur 4 zeigt den Portalhubstapler 1 gemäßFigur 2 in einer Seitenansicht auf dem Boden 11 stehend. Der Boden 11 ist in Fahrtrichtung F gesehen ausgehend von einer gedachten horizontalen Ebene 12 in Fahrtrichtung F abfallend, so dass ein auf dem Boden 11 stehender beziehungsweise fahrender Portalhubstapler 1 um einen Nickwinkel N aus einer senkrechten Lage nach vorne in der Fahrtrichtung F geneigt ist. Hierbei ist der Nickwinkel N zwischen einer Lotrechten 13 und der hinteren Begrenzung einer Portalstütze 2a eingeschlossen, wobei die Begrenzung insbesondere von einer sich parallel zur Längsachse der Portalstütze 2a erstreckenden Außenkontur der Portalstütze 2a gebildet wird. Dadurch sind Schrägstellungen beziehungsweise Neigungen des Portalhubstaplers 1 nach vorne und hinten erfassbar. Eine entsprechende Ausrichtung des Portalhubstaplers 1 kann selbstverständlich auch auf einem unebenen Boden 11 im Sinne einer welligen oder winkligen insgesamt nicht planen Fläche vorliegen. Auch inFigur 4 ist der Boden 11 ideal als plane und in sich geneigte, das heißt gegenüber der gedachten ideal planen und horizontalen Ebene 12 geneigte, Fläche gezeichnet. - Im Folgenden wird die Funktionsweise der Erfindung anhand der
Figur 5 näher erläutert. In derFigur 5 ist ein Blockschaltbild gezeigt, welches die einzelnen, zur Bestimmung der genauen Position des Spreaders 3 beziehungsweise des von dem Spreader 3 aufgenommenen Containers 9 eingesetzten Sensoren 6a, 6b, 7 und des Ortungssystems 5 in elektrischer und datenaustauschender Verbindung mit einer zentralen Steuerungseinheit 8 zeigt. Diese Steuerungseinheit 8 verarbeitet die vom Ortungssystem 5 erhaltenen Ortskoordinaten, die üblicher Weise in Grad, Minuten und Sekunden - °, ', " - angegeben sind, die von dem Sensor 7 und der Zielmarke 7a erhaltene relative Position des Spreaders mit der hierfür als Abstand ermittelten Hubhöhe H, den Nickwinkel N, der durch den entsprechenden Neigungssensor 6a bestimmt und übertragen wird sowie den Wankwinkel W, der durch den entsprechenden Neigungssensor 6b bestimmt und übertragen wird, um die von dem Ortungssystems 5 bekannte Position des Portalhubstaplers 1 im Bereich der Maschinenbühne 2b auf die absolute Position des Spreaders 3 umzurechnen. Anhand der somit erhaltenen absoluten Position des Spreaders 3 werden dann über die Steuerungseinheit 8 die Fahrantriebe 10 und Hubantriebe 14 des Portalhubstaplers 1 angesteuert beziehungsweise ein Fahrer des Portalhubstaplers 1 mit entsprechenden Navigationsdaten versorgt. Somit wird ein positionsgenaues Abstellen oder Aufnehmen eines Containers 9 auf beziehungsweise von der vorgegebenen Zielposition durch den Portalhubstapler 1 möglich. - Die Steuerungseinheit 8 kann wie im Ausführungsbeispiel in
Figur 5 eine separate Einheit bilden oder auch in eine Fahrzeugsteuerung des Portalhubstaplers 1 integriert sein. - Zur Aufnahme eines Containers 9 wird der Portalhubstapler 1 mit Hilfe der Fahrantriebe 10 über einen aufzunehmenden Container 9 gefahren. Dies erfolgt beispielsweise durch eine manuelle Steuerung der Fahrantriebe 10, dabei wird der Portalhubstapler 1 beispielsweise von einem Fahrer manuell auf die gewünschte Position gelenkt und hierbei alternativ von einem Navigationssystem, das auf die Positionsdaten des Spreaders 3 der Steuerungseinheit 8 zurückgreift, unterstützt. Die gewünschte Position ist hierbei die Position des Spreaders 3 in der Hubhöhe H der geplanten Aufnahme, das heißt mit entsprechendem Abstand des Spreaders 3 von der Maschinenbühne 2b und dem dort zur Bestimmung der Position des Portalhubstaplers 1 definierten maßgeblichen Punkt. Alternativ oder zusätzlich ist auch eine automatische Steuerung des Portalhubstaplers 1 und somit der Fahrantriebe 10 und der Hubantriebe 14 mit Unterstützung der Positionsdaten des Spreaders 3 der Steuerungseinheit 8 denkbar. Hierdurch können insgesamt in vorteilhafter Weise neben der Verlagerung beziehungsweise Neigung des Portalhubstaplers 1 aus der Lotrechten heraus auch konstruktive Flexibilitäten des Portalhubstaplers 1, insbesondere der Portalstützen 2a, oder durch vorhandene Toleranzen auftretende Abweichungen der Position des Spreaders 3, welche auch vom Beladungszustand des Portalhubstaplers 1 abhängen, ausgeglichen werden. Die Position des Spreaders 3 beziehungsweise des Containers 9 wird somit mit maximaler Genauigkeit bestimmt. Mit dem Spreader 3 wird dann der Container 9 aufgenommen und mittels einer üblichen Drehverriegelung mit geringer Toleranz mit dem Spreader 3 verbunden. Die Position des Containers 9 ist damit hinreichend genau durch die Verbindung mit dem Spreader 3 definiert. Daraufhin wird der Container 9 mit dem Spreader 3 angehoben.
- Der Portalhubstapler 1 wird anschließend in eine gewünschte Position verfahren, beispielsweise an den gewünschten Abstellort beziehungsweise Abstellplatz 15 des Containers 9, und der Spreader 3 zum Abstellen des Containers 9 wieder abgesenkt. Dabei wird für den Fall, dass der Container 9 aufgenommen ist, die Position des Spreaders 3 beziehungsweise des Containers 9 durch die Steuerungseinheit 8 ermittelt, um den Container 9 sodann mit maximaler Genauigkeit an dem vorgesehenen Abstellort beziehungsweise Abstellplatz 15 abzustellen.
- Dadurch wird eine genauere Anordnung von Containern 9 innerhalb einer Containerreihe beziehungsweise innerhalb des Container-Terminals ermöglicht und durch geringere Abweichungen von einem vorgesehenen Abstellplatz 15 die Platzausnutzung innerhalb eines Container-Terminals verbessert.
-
- 1
- Portalhubstapler
- 2
- Portalrahmen
- 2a
- Portalstützen
- 2b
- Maschinenbühne
- 3
- Spreader
- 3a
- Drehverriegelung
- 4
- Fahrträger
- 5
- Ortungssystem
- 6a
- erster Neigungssensor
- 6b
- zweiter Neigungssensor
- 7
- Sensor
- 7a
- Zielmarke
- 8
- Steuerungseinheit
- 9
- Container
- 10
- Fahrantriebe
- 11
- Boden
- 12
- gedachte horizontale Ebene
- 13
- Lotrechte
- 14
- Hubantriebe
- 15
- Abstellplatz
- h
- Höhe des Containers
- F
- Fahrtrichtung
- H
- Hubhöhe
- N
- Nickwinkel
- S
- Hub-/Senkrichtung
- W
- Wankwinkel
Claims (14)
- Portalhubstapler (1) in Form eines Straddle Carriers mit einem Spreader (3) für Container (9) und mit einem vorderen ersten Portalrahmenteil und einem hinteren zweiten Portalrahmenteil, die jeweils zwei vertikale und sich mit ihrer jeweiligen Längsachse parallel zur Hub- und Senkrichtung (S) erstreckende Portalstützen (2a) aufweisen, wobei der Spreader (3) beim Heben und Senken an den Portalstützen (2a) des Portalhubstaplers (1) geführt ist und eine Hubvorrichtung für den Spreader (3) ortsfest an einem Portalrahmen (2) des Portalhubstaplers (1) angebracht ist, und mit einem an dem Portalhubstapler (1) angeordneten Ortungssystem (5), das eine Position des Portalhubstaplers (1) bestimmt, dadurch gekennzeichnet, dass das Ortungssystem (5) die Position des Portalhubstaplers (1) in Bezug auf einen an einer Maschinenbühne (2b) des Portalhubstaplers (1) definierten Punkt bestimmt, an dem Portalhubstapler (1) Sensoren (6a, 6b, 7) angeordnet sind, wobei die Sensoren (6a, 6b, 7) und das Ortungssystem (5) mit einer Steuerungseinheit (8) verbunden sind, und die Steuerungseinheit (8) aus der Position des Portalhubstaplers (1) unter Verwendung der Signale der Sensoren (6a, 6b, 7) eine Position des Spreaders (3), eines aufzunehmenden Containers (9) beziehungsweise eines Abstellplatzes (15) bestimmt und wobei die am Portalhubstapler (1) angeordneten Sensoren (6a, 6b, 7) zumindest einen Sensor (6a, 6b) zur Bestimmung einer Neigung des Portalhubstaplers (1) und zumindest einen Sensor (7) zur Bestimmung einer relativen Position des Spreaders (3) am Portalhubstapler (1) umfassen, wobei sich die relative Position auf den zur Bestimmung der Position des Portalhubstaplers (1) an der Maschinenbühne (2b) definierten Punkt bezieht und einen in Hub- und Senkrichtung gemessenen Abstand des Spreaders (3) relativ zu dem zur Bestimmung der Position des Portalhubstaplers (1) an der Maschinenbühne (2b) definierten Punkt umfasst.
- Portalhubstapler nach Anspruch 1, dadurch gekennzeichnet, dass die Position des Portalhubstaplers (1) von der Position des Spreaders (3), eines aufzunehmenden Containers (9) beziehungsweise eines Abstellplatzes (15) für Container (9) verschieden ist.
- Portalhubstapler nach einem der Ansprüche 1 oder 2, dadurch gekennzeichnet, dass das Ortungssystem (5) einen Empfänger umfasst und zumindest dieser Empfänger auf der Maschinenbühne (2b) angeordnet ist.
- Portalhubstapler nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass das Ortungssystem (5) auf Funk-, Radar-, GNSS-, GPS- oder Lasertechnologie basiert.
- Portalhubstapler nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass an dem Portalhubstapler (1) als einer der Sensoren (6a, 6b, 7) ein Sensor (7) zur Bestimmung einer relativen Position des Spreaders (3) am Portalhubstapler (1) angeordnet ist, über den insbesondere eine Hubhöhe (H) des Spreaders (3) relativ zur Position des Portalhubstaplers (1) bestimmbar ist und bestimmt wird.
- Portalhubstapler nach Anspruch 5, dadurch gekennzeichnet, dass der Sensor (7) zur Bestimmung einer relativen Position des Spreaders (3) am Portalhubstapler (1) an der dem Spreader (3) zugewandten unteren Seite der Maschinenbühne (2b) angebracht ist.
- Portalhubstapler nach Anspruch 6, dadurch gekennzeichnet, dass der Sensor (7) zur Bestimmung einer relativen Position des Spreaders (3) am Portalhubstapler (1) mindestens eine Kamera und/oder mindestens einen Laserscanner umfasst, die bzw. der auf eine mittig auf dem Spreader (3) aufgebrachte Zielmarke (7a) gerichtet ist.
- Portalhubstapler nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass der Sensor (6a) zur Bestimmung einer Neigung des Portalhubstaplers (1) ein Neigungssensor (6a) zur Bestimmung eines Wankwinkels (W) des Portalhubstaplers (1) ist.
- Portalhubstapler nach einem der Ansprüche 1 bis 8, dadurch gekennzeichnet, dass der Sensor (6b) zur Bestimmung einer Neigung des Portalhubstaplers (1) ein Neigungssensor (6b) zur Bestimmung eines Nickwinkels (N) des Portalhubstaplers (1) ist.
- Portalhubstapler nach einem der Ansprüche 1 bis 9, dadurch gekennzeichnet, dass die Steuerungseinheit (8) in einer elektrischen und datenaustauschenden Verbindung mit den Sensoren (6a, 6b, 7) und dem Ortungssystem (5) steht.
- Portalhubstapler nach einem der Ansprüche 1 bis 10, dadurch gekennzeichnet, dass in der Steuereinheit (8) zur Bestimmung der Position des Spreaders (3), eines aufzunehmenden Containers (9) beziehungsweise eines Abstellplatzes (15) für Container (9) die Signale der Sensoren (6a, 6b, 7) und des Ortungssystems (5) verarbeitet und die Position an die Fahrantriebe (10), die Hubantriebe (14) und/oder einen Fahrer des Portalhubstaplers (1) als Navigationsdaten weiterleitet.
- Anordnung aus einem Lagerbereich mit einem Boden (11) und einem Portalhubstapler (1) gemäß einem der Ansprüche 1 bis 11.
- Verfahren für einen Portalhubstapler (1) zur Bestimmung der Position eines Spreaders (3), eines aufzunehmenden Containers (9) beziehungsweise eines Abstellplatzes (15) für Container (9) zum Positionieren von Containern (9) mit einem Portalhubstapler (1) in Form eines Straddle Carriers gemäß einem der Ansprüche 1 bis 11, in dem über das an dem Portalhubstapler (1) angeordnete Ortungssystem (5) Positionsdaten des Portalhubstaplers (1) ermittelt werden, dadurch gekennzeichnet, dass aus den Positionsdaten des Portalhubstaplers (1) mit Hilfe der Steuerungseinheit (8) und unter Verwendung von Daten aus den an dem Portalhubstapler (1) angeordneten Sensoren (6a, 6b, 7) eine Position des Spreaders (3), des aufzunehmenden Containers (9) beziehungsweise des Abstellplatzes (15) bestimmt wird.
- Verfahren nach Anspruch 13, dadurch gekennzeichnet, dass zur Bestimmung der relativen Position des Spreaders (3) am Portalhubstapler (1) mittels eines an dem Portalhubstapler (1) angeordneten Sensors (7) eine Hubhöhe (H) des Spreaders (3) relativ zur Position des Portalhubstaplers (1) bestimmt wird und von der Steuerungseinheit (8) verarbeitet wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102017107141.5A DE102017107141A1 (de) | 2017-04-03 | 2017-04-03 | Verfahren zum positionsgenauen Aufnehmen und Abstellen eines Containers durch einen Portalhubstapler und Portalhubstapler dafür |
| PCT/EP2018/058465 WO2018185088A1 (de) | 2017-04-03 | 2018-04-03 | Verfahren zum positionsgenauen aufnehmen und abstellen eines containers durch einen portalhubstapler und portalhubstapler dafür |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3606860A1 EP3606860A1 (de) | 2020-02-12 |
| EP3606860B1 true EP3606860B1 (de) | 2020-12-09 |
Family
ID=61899274
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18715660.9A Active EP3606860B1 (de) | 2017-04-03 | 2018-04-03 | Verfahren zum positionsgenauen aufnehmen und abstellen eines containers durch einen portalhubstapler und portalhubstapler dafür |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11299376B2 (de) |
| EP (1) | EP3606860B1 (de) |
| CN (1) | CN110546101B (de) |
| DE (1) | DE102017107141A1 (de) |
| WO (1) | WO2018185088A1 (de) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017107141A1 (de) * | 2017-04-03 | 2018-10-04 | Konecranes Global Corporation | Verfahren zum positionsgenauen Aufnehmen und Abstellen eines Containers durch einen Portalhubstapler und Portalhubstapler dafür |
| CN111891927B (zh) * | 2020-07-16 | 2022-06-14 | 上海振华重工(集团)股份有限公司 | 第一层集装箱放置方法及计算机可读存储介质 |
| FI129322B (en) * | 2020-09-18 | 2021-11-30 | Konecranes Global Oy | Determining position of a container handling equipment |
| CN112499479A (zh) * | 2020-11-23 | 2021-03-16 | 北京机械设备研究所 | 一种辅助装配机器人 |
| CN114137491A (zh) * | 2021-12-01 | 2022-03-04 | 中国航空工业集团公司西安飞机设计研究所 | 一种机载火控雷达故障检测装置 |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10243844A1 (de) | 2002-09-13 | 2004-03-25 | Gottwald Port Technology Gmbh | Hubeinrichtung für Container |
| US7344037B1 (en) * | 2002-11-18 | 2008-03-18 | Mi-Jack Products, Inc. | Inventory storage and retrieval system and method with guidance for load-handling vehicle |
| US20050242052A1 (en) * | 2004-04-30 | 2005-11-03 | O'connor Michael L | Method and apparatus for gantry crane sway determination and positioning |
| CN101233070B (zh) * | 2005-06-28 | 2012-09-26 | Abb公司 | 货物控制装置及其用途、控制集装箱起重机悬置货物的系统及其方法 |
| DE202007016156U1 (de) | 2007-11-16 | 2008-03-20 | Noell Mobile Systems Gmbh | Portalhubstapler mit automatischer Lenkung |
| DE102008011539B3 (de) | 2008-02-28 | 2009-06-18 | Noell Mobile Systems Gmbh | Vollautomatischer Portalhubstapler mit lokaler Funkortung und Laserlenkung |
| FI20085520A7 (fi) | 2008-05-30 | 2009-12-01 | Cargotec Finland Oy | Konttilukki |
| AU2012246152B2 (en) * | 2011-04-21 | 2015-05-28 | Konecranes Global Corporation | Techniques for positioning a vehicle |
| FI125644B (fi) | 2011-07-18 | 2015-12-31 | Konecranes Oyj | Järjestelmä ja menetelmä nosturin tartuntaelimen sijainnin ja kiertymän määrittämiseksi |
| CN102431895B (zh) * | 2011-09-07 | 2013-12-25 | 中南大学 | 一种集装箱对准系统及对准方法 |
| SG11201509783UA (en) * | 2013-05-31 | 2015-12-30 | Konecranes Global Corp | Cargo handling by a spreader |
| EP2910512B1 (de) | 2014-02-21 | 2016-05-25 | Siemens Aktiengesellschaft | Verfahren zum Kalibrieren von Laserscannern an einem Containerumschlagkran |
| EP3056464A1 (de) * | 2015-02-11 | 2016-08-17 | Siemens Aktiengesellschaft | Automatisierte Kransteuerung mit Berücksichtigung von last- und positionsabhängigen Messfehlern |
| DE102015008038A1 (de) * | 2015-06-23 | 2016-12-29 | Liebherr-Components Biberach Gmbh | Kran sowie Verfahren zu dessen Steuerung |
| DE102016119839A1 (de) * | 2016-10-18 | 2018-04-19 | Terex Mhps Gmbh | Verfahren zum automatischen Positionieren eines Portalhubstaplers für Container und Portalhubstapler dafür |
| JP6756450B2 (ja) * | 2017-03-29 | 2020-09-16 | 株式会社三井E&Sマシナリー | クレーンの制御システム及び制御方法 |
| DE102017107141A1 (de) * | 2017-04-03 | 2018-10-04 | Konecranes Global Corporation | Verfahren zum positionsgenauen Aufnehmen und Abstellen eines Containers durch einen Portalhubstapler und Portalhubstapler dafür |
| FI127956B (en) * | 2018-01-17 | 2019-06-14 | Cargotec Finland Oy | Service platform, boundary truck and procedure |
-
2017
- 2017-04-03 DE DE102017107141.5A patent/DE102017107141A1/de not_active Withdrawn
-
2018
- 2018-04-03 US US16/500,326 patent/US11299376B2/en active Active
- 2018-04-03 EP EP18715660.9A patent/EP3606860B1/de active Active
- 2018-04-03 CN CN201880022318.6A patent/CN110546101B/zh active Active
- 2018-04-03 WO PCT/EP2018/058465 patent/WO2018185088A1/de not_active Ceased
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2018185088A1 (de) | 2018-10-11 |
| CN110546101B (zh) | 2021-06-18 |
| US11299376B2 (en) | 2022-04-12 |
| US20210101787A1 (en) | 2021-04-08 |
| CN110546101A (zh) | 2019-12-06 |
| EP3606860A1 (de) | 2020-02-12 |
| DE102017107141A1 (de) | 2018-10-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0656868B1 (de) | Vorrichtung und verfahren zur steuerung eines containerkranes | |
| EP2910512B1 (de) | Verfahren zum Kalibrieren von Laserscannern an einem Containerumschlagkran | |
| EP2468678B1 (de) | Flurförderzeug mit einem Sensor zur Erfassung einer räumlichen Umgebung und Verfahren zum Betreiben eines solchen Flurförderzeugs | |
| EP3000762B1 (de) | Verfahren zur automatischen, optischen Bestimmung einer Zielposition für ein Containergeschirr | |
| EP3529193B1 (de) | Verfahren zum automatischen positionieren eines portalhubstaplers für container und portalhubstapler dafür | |
| DE102020105334A1 (de) | Verfahren für ein Steuern eines fahrerlosen Transportfahrzeugs und Steuerungssystem, das angepasst ist, um das Verfahren auszuführen | |
| WO2018185088A1 (de) | Verfahren zum positionsgenauen aufnehmen und abstellen eines containers durch einen portalhubstapler und portalhubstapler dafür | |
| EP2096074B1 (de) | Vollautomatischer Portalhubstapler mit lokaler Funkortung und Laserlenkung | |
| DE10234730A1 (de) | Verfahren zur Positionsbestimmung eines Transportfahrzeuges | |
| DE69825947T2 (de) | Automatisches portalsteuerungssystem für containerverladevorrichtung | |
| AT504557B1 (de) | Verfahren zum navigieren eines transportmittels für waren | |
| DE102014100833B3 (de) | Automatisch geführtes Container-Portalhubgerät mit bewegbarer Sensoranordnung | |
| EP3553021B1 (de) | Proaktives verringern von schwingungen in einem flurförderzeug | |
| WO2018224408A1 (de) | Automatisch geführtes portalhubgerät für container und verfahren zum betrieb eines solchen portalhubgeräts | |
| EP3538470B1 (de) | System zur funkortung eines transportfahrzeugs für container | |
| DE202019000750U1 (de) | Selbstfahrendes Fahrzeug zum Bewegen von Platten-Transportgestellen | |
| DE202019102253U1 (de) | Vorrichtung zum Verifizieren von Lagergut-Positionen in intralogistischen Lagersystemen | |
| EP3529194A1 (de) | Anordnung eines portalhubgeräts und einer reihe von beabstandeten markierungselementen | |
| EP4094133B1 (de) | Lagerungsverfahren sowie hierfür geeignetes flächenlager | |
| DE102016125157A1 (de) | Flurförderzeug zum Drehen von Paletten | |
| DE102016121328A1 (de) | System zur Funkortung eines Portalhubstaplers für Container | |
| DE102019218136A1 (de) | Fördervorrichtung, Bearbeitungsanlage, Verfahren zum Fördern und/oder Bearbeiten von Gegenständen | |
| DE102025107976A1 (de) | Verfahren zum steuern eines mobilen objekts, mobiles objekt und computerlesbares speichermedium | |
| DE102017108608A1 (de) | System zur Funkortung eines Transportfahrzeugs für Container | |
| EP2837909A2 (de) | Verfahren und Anordnung zur Kartierung eines landwirtschaftlichen Feldes |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20190916 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20200902 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1343238 Country of ref document: AT Kind code of ref document: T Effective date: 20201215 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018003274 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: FI Ref legal event code: FGE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210309 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210310 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210309 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20201209 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210409 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502018003274 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210409 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| 26N | No opposition filed |
Effective date: 20210910 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210403 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20210430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210430 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210409 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210430 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20220403 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220403 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230428 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20180403 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1343238 Country of ref document: AT Kind code of ref document: T Effective date: 20230403 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230403 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230403 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FI Payment date: 20250417 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250417 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250430 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IE Payment date: 20250428 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201209 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260410 Year of fee payment: 5 |