EP2294552B1 - Dispositif de traitement d'images amélioré - Google Patents
Dispositif de traitement d'images amélioré Download PDFInfo
- Publication number
- EP2294552B1 EP2294552B1 EP09738341A EP09738341A EP2294552B1 EP 2294552 B1 EP2294552 B1 EP 2294552B1 EP 09738341 A EP09738341 A EP 09738341A EP 09738341 A EP09738341 A EP 09738341A EP 2294552 B1 EP2294552 B1 EP 2294552B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- pix
- pond
- weighted
- pixel
- weighting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T5/00—Image enhancement or restoration
- G06T5/70—Denoising; Smoothing
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/10—Image acquisition modality
- G06T2207/10132—Ultrasound image
Definitions
- An image processing device for improving an image for example an image acquired with an imaging device.
- an imaging operation conventionally comprises a step of acquiring image data, and a step of displaying the acquired image.
- the image acquired has a quality more or less specific to an exploitation. by means of a display.
- the invention improves the situation.
- the invention provides an image processing device as described in claim 1.
- Such a device is advantageous because it allows for extremely efficient denoising, while presenting reasonable computing costs.
- the figure 1 is a schematic view of an image processing device according to the invention in interaction with an imaging device.
- An imaging device 2 comprises a sensor 4 and a display unit 6.
- raw image data 8 is transmitted to the image processing device 10.
- the image processing device 10 processes the raw image data 8 and returns data of the raw image data 8. image enhanced or denoised 12 for display by the display unit 6.
- the device 10 includes a driver 100 which controls a memory 110, a reduction unit 120, a selection unit 130 and a weighting unit 140 for transforming the raw image data 8 into improved image data 12.
- the invention finds its application in two-dimensional images, three-dimensional or more.
- the image point coordinates can be represented by a tuple where n is the dimension of the space under consideration (i.e. 2 for a plane image, 3 for a 3-dimensional image, etc.).
- the invention relates to all types of displays, whether in color or grayscale.
- the intensity data can be represented by a number designating a gradient value in the case of a grayscale image, or be a tuple, for example a triplet of RGB values in the case of color imagery.
- the device 10 has been shown on the figure 1 As external to the imaging device 2, it should be understood that the device 10 can be indifferently integrated inside the imaging device 2 or outside thereof.
- the figure 2 represents a high level diagram of raw image data processing 8 by the image processing device 10.
- the raw image data 8 is first received in an operation 200 and stored in the memory 110.
- processing parameters are entered. These parameters and their influence on the image processing will appear better on reading the rest of the description.
- operation 210 is optional, and it is for example possible to set the processing parameters prior to any image acquisition.
- An operation 230 advances to a next point in the raw image data 8, or generates the sending of the enhanced image data 12 in an operation 240 when all the points of the received image data have been processed.
- the figure 3 represents a first embodiment of the operation 220.
- Pond_Pix refers to the notion of pixel. This is because, in the example described, the processed image is two-dimensional. For images of larger dimensions, for example three-dimensional, we would speak of Pond_Pix to refer to a voxel.
- the result of the operation 200 will be an image point in the enhanced image data 12 which has on the one hand the coordinates of the Pond_Pix point, and on the other hand the debruised intensity data.
- the driver 100 calls the reduction unit 120 to select work points around the Pond_Pix point.
- the driver 100 calls the neighborhood selection unit 130 to define a neighborhood of points around the Pond_Pix point among the work points selected in the operation 310.
- a weighting loop is started in which the work points selected in the operation 310 are successively used as the current work points Wk_Pix to establish weighting values of the intensity of the Pond_Pix point.
- the point Pond_Pix the point which is weighted in the main loop (operations 220 and 230), and the point Wk_Pix is called a work point because it varies in the secondary loop (operations 330 to 350).
- This loop starts at 330 with the call of the neighborhood selection unit 130, by the driver 100, to select a neighborhood of points around the current work point Wk_Pix.
- a Pond () function is executed to determine a weighting value between the neighborhood of the Pond_Pix point and the neighborhood of the Wk_Pix workpoint.
- the result of this weighting is stored in an array w_Int [] in correspondence of an identifier of the work point Wk_Pix.
- a test checks whether all the work points selected in the operation 310 have been scanned.
- the operation 220 is extended by calculating a weighted intensity for the Pond_Pix point 360, based on the table w_Int [] and the intensities of the points Wk_Pix.
- the operation terminates at 370 and the enhanced image data 12 is sent to the imaging device 2 for display by the display unit 6.
- the Pond () function is based on a "Non-Local Means” weighting, adapted to an empirical speculation noise model proposed in "An adaptive weighted median filter for speckle suppression in medical ultrasound image", IEEE T. Circ. Syst., 36: 129-135, 1989 by Loupas et al.
- the weighting of the type "Non-Local Means” is based on the assumption that two similar pixels (or voxels) have similar neighborhoods, whatever the “physical" distance that separates them within the picture.
- this weighting is defined as the sum of products of intensities u (x j ) by weighting coefficients w (x i , x j ).
- the weights are calculated on the basis of the quadratic differences of the intensities of the points considered, as represented by the formula (11) of Annex A.
- the weighting coefficients are calculated on the basis of the quadratic differences of the intensities of the points considered modulated by the intensity of each weighting point, as represented in the formula (31) of Appendix A.
- the figure 4 represents an exemplary implementation of the operation 310.
- This operation starts in 3100 from a current point Pond_Pix characterized as previously seen by its coordinates and the intensity associated with it.
- the reduction unit 120 defines all the work points that will be considered in the weighting loop of the operation 310, by means of a selection rule.
- this selection rule defines a square of length 2M + 1 centered on the point Pond_Pix.
- the number M is one of the parameters of the operation 210. This parameter influences the denoising performance because it defines the working window which will serve as a basis for the weighting of the Pond_Pix point.
- M 8 is a value that has given favorable results.
- the experiments of the Applicant have shown that optimum operation is obtained with a factor M of between 4 and 12.
- the selection may be performed in a different manner, for example by selecting points of the raw image data contained in a circle of radius chosen around the Pond_Pix point instead of a square, or determining a rectangle.
- this selection may alternatively include a pre-weighting of the intensities values of the selected points.
- the first work point Wk_Pix (0) is defined and the operation 310 ends at 3130.
- the figure 5 represents an exemplary implementation of the operation 120.
- Operation 320 starts at 3200 from the Pond_Pix current point, which is always characterized by its coordinates and intensity.
- the selection unit 130 operates by defining a neighborhood around the Pond_Pix point, based on a neighborhood rule.
- this neighborhood rule defines a square of length 2a + 1 centered on the Pond_Pix point.
- the number a is another of the parameters of the operation 210.
- This parameter also influences the denoising performance because it defines the number of points that will serve as a basis for the local weighting of the intensity of the Pond_Pix point.
- d 5 is a value that has yielded favorable results.
- the Applicant's experiments have shown that optimum operation is obtained with a factor of between 1 and 15. These experiments have also shown that the optimum value of the factor d depends on the resolution of the processed image.
- the selection may be performed differently, for example by selecting points of the working window contained in a circle of radius chosen around the point Pond_Pix instead of a square, or by determining a rectangle.
- the figure 6 is a particular implementation of operation 330.
- This implementation is similar to the implementation of the figure 5 except that it starts in 3300 from a current work point Wk_Pix among the points of the work window, and defines a neighborhood of that point in 3310 based on the coordinates of the Wk_Pix point, before finish in 3320.
- the operations 320 and 330 are performed identically, that is to say that only the point serving as basis for the selection of the neighborhood differs.
- FIG. 7 represents an exemplary implementation of operation 360.
- Operation 360 starts at 3600 from the weighting table w_Int [] which was established during the weighting loop of operations 330 to 350 of the figure 3 .
- the weighting unit 140 calculates a normalization factor Zi which corresponds to the sum of the weights of the table w_Int [].
- the normalization factor Zi serves to ensure that the sum of the w_Int [k] is equal to 1.
- the weighted intensity NL (Pond_Pix) of the current point Pond_Pix is defined as the sum of the intensities of each of the work points Wk_Pix weighted by the weighting value w_Int [Wk_Pix] of each work point Wk_Pix, normalized by the factor Zi .
- a stop condition in 3140 defines the end of the w_Int [] array, after which the 360 operation ends in 3650.
- the NL (Pond_Pix) value contains the intensity value that is associated with the Pond_Pix point in the enhanced image data 12.
- the enhanced image data 12 is transmitted to the imaging device 2 when the set of points Pond_Pix raw image data 8 have been processed.
- the figure 8 represents a variant of the operation of the figure 2 . This variant is intended to improve the speed of calculations.
- the image associated with the raw image data 8 is divided into non-empty intersection blocks with each other, denoted by the following Blk [Pond_Pix [i]].
- the blocks are obtained by selecting a subset of points of the raw image data 8 spaced apart by a selected distance n. These points form the equivalent of the Pond_Pix points of the figure 2 .
- the points thus selected can be denoted Pond_Pix [i], where i is the index of a Pond_Pix point among all the selected points.
- the factor n influences the calculation time in that n is higher, and the calculation time is reduced, but the denoising is degraded.
- Block processing assumes that points in the same block can be weighted by the same value.
- This embodiment differs from that of the figure 2 by carrying out operations 820 and 830 distinct from operations 220 and 230.
- the operation 820 is modified to make a weighting in blocks, which will be described with the figure 9 .
- the operation 830 is modified to select either the next point of the raw image data 8 as the operation 230, but to select as the next weighting point the center of the next block Blk [Pond_Pix [i]].
- This embodiment also includes an additional operation 850 after the weighting loop of operations 820 and 830, and prior to sending enhanced image data 12 to 840.
- the operation 850 makes it possible to take into account that some of the points of the raw image data 8 are present in several blocks Blk [Pond_Pix [i]].
- the figure 9 represents an exemplary implementation of operation 820 of the figure 8 .
- Operations 900, 910, 950 and 970 are similar to operations 300, 310, 350 and 370 of the figure 3 .
- the figure 10 represents an example of implementation of operation 920.
- Operation 920 starts in 9200 from Pond_Pix.
- the block Blk [Pond_Pix [i]] is defined among the points selected in the operation 910.
- the figure 11 represents an example of implementation of operation 930.
- transaction 330 The same comments as in transaction 330 apply to operation 930, except that here the reference transaction is transaction 920 and not transaction 320.
- This operation thus starts in 9300 from a current work point Wk_Pix, defines a corresponding block Blk [Wk_Pix] in 9310 and ends in 9320.
- an array w_Int_Blk [Pond_Pix [i]] is computed at 940, which contains all the weighting values. for the workpoints selected in operation 910.
- the figure 12 represents an example of implementation of operation 960.
- This operation is very similar to the 360 operation described with the figure 7 and it differs from it mainly in that the operations that compose it are adapted to block processing.
- operations 9600, 9610, 9620, 9640 and 9650 are similar to operations 3600, 3610, 3620, 9640 and 3650 of the figure 7 except that they concern the table w_Int_Blk [] instead of the table w_Int [].
- the loop comprising the operations 9625, 9630, 9632 and 9635 operates in a manner similar to the operation 3630, except that it must establish a weighted intensity value for all the points of the block Blk [Pond_Pix [i]].
- the double index makes it possible to keep track of all the weights for a given point of the image contained in several distinct blocks.
- the operation 850 may return the average of the weighted intensities associated with each index i in the array A.
- Forms 40 to 43 of Annex A summarize the calculations made in the context of the variant of figure 8 .
- the factor ⁇ can have a different value, which modifies the formula (31) of Annex A as presented with the formula (50), in which ⁇ is 1.
- the formula (31) is adapted to be made symmetrical according to formula (51).
- the invention also covers, as products, the software elements described, made available under any “medium” (support) readable by computer.
- “computer-readable medium” includes data storage media, magnetic, optical and / or electronic, as well as a medium or transmission vehicle, such as an analog or digital signal.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- Image Processing (AREA)
- Image Analysis (AREA)
Description
- L'invention concerne un dispositif de traitement d'images pour améliorer une image, par exemple une image acquise avec un dispositif d'imagerie.
- De nos jours, une opération d'imagerie comporte classiquement une étape d'acquisition de données d'images, et une étape d'affichage de l'image acquise.
- En fonction de la méthode d'imagerie choisie (par exemple ultrason, IRM, rayons X etc.) et du type de matériel employé pour l'acquisition de l'image, l'image acquise présente une qualité plus ou moins propre à une exploitation au moyen d'un affichage.
- Dans le cas particulier de l'imagerie par ultrasons, une composante de bruits particulièrement gênante est le bruit appelé « chatoiement » (« speckle » en anglais). Ce type de bruit est particulièrement gênant.
- En effet, il est extrêmement difficile à réduire, est de nature difficilement modélisable, et requiert des moyens conséquents de calcul pour obtenir des résultats satisfaisants. Tous ces problèmes rendent difficile une opération de débruitage permettant un affichage en temps réel.
- Des solutions de débruitage ont été développées, mais leurs performances sont insuffisantes.
- L'article de C.Kervrann et al. "Bayesian Non-Local Means Filter, Image Redundancy and Adaptive Dictionaries for Noise Removal", LNCS 4485, 2007, décrit une méthode de débruitage d'image.
- L'invention vient à améliorer la situation.
- À cet effet, l'invention propose un dispositif de traitement d'image, tel que décrit à la revendication 1.
- Un tel dispositif est avantageux car il permet de réaliser un débruitage extrêmement efficace, tout en présentant des coûts de calcul raisonnables.
- D'autres caractéristiques et avantages de l'invention apparaîtront mieux à la lecture de la description qui suit, tirée d'exemples donnés à titre illustratif et non limitatif, tirés des dessins sur lesquels :
- la
figure 1 représente une vue schématique d'un dispositif selon l'invention ; - la
figure 2 est un diagramme représentant les étapes principales d'un traitement d'images selon l'invention ; - la
figure 3 représente un premier mode de réalisation en exemple d'une étape de lafigure 2 ; - le
figures 4 à 7 représentent des mises en oeuvre particulières d'opération de lafigure 3 ; - la
figure 8 décrit un mode de réalisation en variante de lafigure 3 ; et - les
figures 9 à 11 représentent des mises en oeuvre particulières d'opérations de lafigure 8 . - Les dessins et la description ci-après contiennent, pour l'essentiel, des éléments de caractère certain. Ils pourront donc non seulement servir à mieux faire comprendre la présente invention, mais aussi contribuer à sa définition, le cas échéant.
- La présente description est de nature à faire intervenir des éléments susceptibles de protection par le droit d'auteur et/ou le copyright. Le titulaire des droits n'a pas d'objection à la reproduction à l'identique par quiconque du présent document de brevet ou de sa description, telle qu'elle apparaît dans les dossiers officiels. Pour le reste, il réserve intégralement ses droits.
- En outre, la description détaillée est augmentée de l'annexe A, qui donne la formulation de certaines formules mathématiques mises en oeuvre dans le cadre de l'invention. Cette Annexe est mise à part dans un but de clarification, et pour faciliter les renvois. Elle est partie intégrante de la description, et pourra donc non seulement servir à mieux faire comprendre la présente invention, mais aussi contribuer à sa définition, le cas échéant.
- La
figure 1 représente une vue schématique d'un dispositif de traitement d'images selon l'invention en interaction avec un dispositif d'imageries. - Un dispositif d'imagerie 2 comporte un capteur 4 et une unité d'affichage 6.
- Après acquisition d'une image par le capteur 4, des données d'image brute 8 sont transmises au dispositif de traitement d'image 10. Le dispositif de traitement d'image 10 traite les données d'image brute 8 et renvoie des données d'image améliorée ou débruitée 12 pour affichage par l'unité d'affichage 6.
- Le dispositif 10 comporte un pilote 100 qui commande une mémoire 110, une unité de réduction 120, une unité de sélection 130 et une unité de pondération 140 pour transformer les données d'image brute 8 en données d'image améliorée 12.
- D'une manière générale, les données d'image brute 8 et les données d'image améliorée 12 peuvent être considérées comme un ensemble de n-uplets comportant pour chaque point de l'image :
- * des coordonnées du point concerné dans l'image, et
- * des données d'intensité qui sont associées à ce point.
- L'invention trouve son application dans des images à deux dimensions, à trois dimensions ou plus.
- Par conséquent, les coordonnées de point d'image peuvent être représentées par un n-uplet où n est la dimension de l'espace considéré (c'est-à-dire 2 pour une image plane, 3 pour une image en 3 dimensions, etc.).
- En ce qui concerne les données d"intensité des points, l'invention concerne tous les types d'affichages, que ce soit en couleur ou en dégradés de gris.
- Par conséquent, les données d'intensité peuvent être représentées par un nombre désignant une valeur de dégradé dans le cas d'une image en dégradés de gris, ou être un n-uplet, par exemple un triplé de valeurs RGB dans le cas d'une imagerie en couleur.
- En outre, bien que le dispositif 10 ait été représenté sur la
figure 1 comme extérieur au dispositif d'imagerie 2, il doit être compris que le dispositif 10 peut être indifféremment intégré à l'intérieur du dispositif d'imagerie 2 ou à l'extérieur de celui-ci. - Le rôle et les fonctions de l'unité de réduction 120, de l'unité de sélection 130, et de l'unité de pondération 140 apparaîtront mieux à la lecture de ce qui suit
- La
figure 2 représente un diagramme de haut niveau du traitement des données d'image brute 8 par le dispositif de traitement d'image 10. - Les données d'image brute 8 sont d'abord reçues dans une opération 200 et stockées dans la mémoire 110.
- Ensuite, dans une opération 210, des paramètres de traitement sont entrés. Ces paramètres et leur influence sur le traitement d'image apparaîtront mieux à la lecture de la suite de la description.
- On notera que l'opération 210 est optionnelle, et qu'il est par exemple possible de fixer les paramètres de traitement préalablement à toute acquisition d'image.
- Ensuite, une boucle est lancée dans laquelle les points des données d'image reçues en 200 sont traités successivement dans une opération 220 pour débruiter l'image et produire les données d'image améliorée 12.
- Une opération 230 assure le passage à un point suivant dans les données d'image brute 8, ou génère l'envoi des données d'image améliorée 12 dans une opération 240 lorsque tous les points des données d'image reçues ont été traités.
- La
figure 3 représente un premier mode de réalisation de l'opération 220. - Cette opération part, en 300, d'un point d'image courant à traiter Pond_Pix. Ici, le terme Pond_Pix fait référence à la notion de pixel. Cela est du au fait que, dans l'exemple décrit, l'image traitée est bidimensionnelle. Pour des images de dimensions supérieures, par exemples tridimensionnelles, on parlerait de Pond_Pix pour faire référence à un voxel.
- Le résultat de l'opération 200 sera un point d'image dans les données d'image améliorée 12 qui a d'une part les coordonnées du point Pond_Pix, et d'autre part des données d'intensité débruitées.
- Dans une opération 310, le pilote 100 appelle l'unité de réduction 120 pour sélectionner des points de travail autour du point Pond_Pix.
- Ensuite, dans une opération 320, le pilote 100 appelle l'unité de sélection de voisinage 130 pour définir un voisinage de points autour du point Pond_Pix parmi les points de travail sélectionnés dans l'opération 310.
- Ensuite, une boucle de pondération est lancée dans laquelle les points de travail sélectionnés dans l'opération 310 sont successivement utilisés en tant que points de travail courants Wk_Pix pour établir des valeurs de pondération de l'intensité du point Pond_Pix.
- Ici, le point Pond_Pix le point qui est pondéré dans la boucle principale (opérations 220 et 230), et on qualifie le point Wk_Pix de point de travail car c'est lui qui varie dans la boucle secondaire (opérations 330 à 350).
- Cette boucle commence en 330 avec l'appel de l'unité de sélection de voisinage 130, par le pilote 100, pour sélectionner un voisinage de points autour du point de travail courant Wk_Pix.
- Dans une opération 340, une fonction Pond() est exécutée pour déterminer une valeur de pondération entre le voisinage du point Pond_Pix et le voisinage du point de travail Wk_Pix.
- Le résultat de cette pondération est stocké dans un tableau w_Int[] en correspondance d'un identifiant du point de travail Wk_Pix.
- Enfin, dans une opération 350, un test vérifie si l'ensemble des points de travail sélectionnés dans l'opération 310 ont été balayés.
- Si c'est le cas, l'opération 220 se prolonge par le calcul d'une intensité pondérée pour le point Pond_Pix en 360, sur la base du tableau w_Int[] et des intensités des points Wk_Pix.
- Ensuite, l'opération 30 se termine en 370 et les données d'image améliorée 12 sont envoyées au dispositif d'imagerie 2 pour affichage par l'unité d'affichage 6.
- Dans le cas contraire, la boucle de pondération est réitérée avec un nouveau point de travail Wk_Pix en 330.
- La fonction Pond() est basée sur une pondération de type « Non-Local Means », adaptée à un modèle de bruit de chatoiement empirique proposé dans « An adaptive weighted median filter for speckle suppression in medical ultrasound image », IEEE T. Circ. Syst., 36 :129-135, 1989 par Loupas et al.
- D'une manière générale, la pondération du type « Non-Local Means » est basée sur l'hypothèse que deux pixels (ou voxels) similaires ont des voisinages similaires, quelque soit la distance « physique » qui les sépare au sein de l'image.
- Comme le montre la formule (10) de l'annexe A cette pondération est définie par la somme des produits d'intensités u(xj) par des coefficients de pondération w(xi, xj).
- Les coefficients de pondération sont calculés sur la base des différences quadratiques des intensités des points considérés, comme représenté avec la formule (11) de l'annexe A.
- Une fois tous les points considérés, la valeur pondérée est définie
- Le problème de ce type de pondération est qu'il n'est pas adapté pour prendre en compte le bruit du type chatoiement.
- La Demanderesse a observé qu'une formulation Bayesienne de la pondération « Non-Local Means » appliquée au modèle de bruit de chatoiement mentionné plus haut peut être exprimée en utilisant la formule de l'équation (20) de l'annexe A.
- Ensuite, la Demanderesse a utilisé un modèle de bruit représenté par la formule (21) de l'annexe A, et a démontré que ce modèle peut être combiné avec la formule (20) pour établir la formule de pondération (30). Dans le cas décrit ici, on utilise γ = 0,5.
- Dans la formule (30), les coefficients de pondération sont calculés sur la base des différences quadratiques des intensités des points considérés modulées par l'intensité de chaque point de pondération, comme représenté dans la formule (31) de l'annexe A.
- Il ressort de la comparaison de la formule (10) et la formule (30) que, contrairement à toute attente, elles sont extrêmement similaires, en ce sens que l'on peut passer de l'une à l'autre en remplaçant la formule (11) par la formule (31), et inversement.
- Ce résultat est extrêmement surprenant lorsque l'on tient compte des différences entre ces méthodes. Par ailleurs, la formule (30), tout en donnant des résultats nettement supérieurs à la formule (10), conserve un coût de calcul tolérable pour des applications en temps réel.
- La
figure 4 représente une mise en oeuvre en exemple de l'opération 310. - Cette opération part en 3100 d'un point courant Pond_Pix caractérisé comme on l'a vu précédemment par ses coordonnées et par l'intensité qui lui est associée.
- En 3110, l'unité de réduction 120 définit l'ensemble des points de travail qui vont être considérés dans la boucle de pondération de l'opération 310, au moyen d'une règle de sélection.
- Dans l'exemple ici décrit, cette règle de sélection définit un carré de longueur 2M+1 centré sur le point Pond_Pix. Le nombre M est un des paramètres de l'opération 210. Ce paramètre influe sur les performances de débruitage car il définit la fenêtre de travail qui va servir de base à la pondération du point Pond_Pix.
- Ainsi, plus M est grand, et plus le coût de calcul est important, comme un grand nombre de points est pris en compte pour le débruitage, et meilleure est la qualité de ce dernier.
- Les travaux de la Demanderesse ont établi qu'il n'est pas utile de prendre un nombre M trop élevé, du fait de la nature du bruit de chatoiement et des gains limités au-delà d'une certaine valeur.
- Dans les expériences réalisées, M=8 est une valeur qui a fourni des résultats favorables. Les expériences de la Demanderesse ont montré qu'un fonctionnement optimum est obtenu avec un facteur M compris entre 4 et 12.
- Dans d'autres modes de réalisation, la sélection peut être réalisée de manière différente, par exemple en sélectionnant des points des données d'image brute contenus dans un cercle de rayon choisi autour du point Pond_Pix au lieu d'un carré, ou en déterminant un rectangle.
- Dans une application avec des images tridimensionnelles, les carrés deviennent des cubes, et les cercles des sphères. En outre, cette sélection peut comprendre en variante une pré-pondération des valeurs des intensités des points sélectionnés.
- Ensuite, dans une opération 3120, le premier point de travail Wk_Pix (0) est défini et l'opération 310 se termine en 3130.
- La
figure 5 représente une mise en oeuvre en exemple de l'opération 120. - L'opération 320 part en 3200 du point courant Pond_Pix, qui est toujours caractérisé par ses coordonnées et son intensité.
- En 3210, l'unité de sélection 130 opère en définissant un voisinage autour du point Pond_Pix, sur la base d'une règle de voisinage.
- Dans l'exemple ici décrit, cette règle de voisinage définit un carré de longueur 2a+1 centré sur le point Pond_Pix. Le nombre a est un autre des paramètres de l'opération 210. Ce paramètre influe également sur les performances de débruitage car il définit le nombre de points qui vont servir de base à la pondération locale de l'intensité du point Pond_Pix.
- Ainsi, plus le nombre a est grand, et plus le coût de calcul est important, comme un grand nombre de points est pris en compte pour la pondération.
- Les travaux de la Demanderesse ont établi qu'il n'est pas utile de prendre un nombre a trop élevé, car cela revient à appliquer sensiblement le même coefficient de pondération à tous les points de la fenêtre de travail.
- Dans les expériences réalisées, d=5 est une valeur qui a fourni des résultats favorables. Les expériences de la Demanderesse ont démontré qu'un fonctionnement optimum est obtenu avec un facteur d compris entre 1 et 15. Ces expériences ont également montré que la valeur optimale du facteur d dépend de la résolution de l'image traitée.
- Dans d'autres modes de réalisation, la sélection peut être réalisée de manière différente, par exemple en sélectionnant des points de la fenêtre de travail contenus dans un cercle de rayon choisi autour du point Pond_Pix au lieu d'un carré, ou en déterminant un rectangle.
- Ensuite, l'opération 320 se termine en 3220.
- La
figure 6 est une mise en oeuvre particulière de l'opération 330. - Cette mise en oeuvre est similaire à la mise en oeuvre de la
figure 5 à cela près qu'elle part en 3300 d'un point de travail courant Wk_Pix parmi les points de la fenêtre de travail, et qu'elle définit un voisinage de ce point en 3310 sur la base des coordonnées du point Wk_Pix, avant de se terminer en 3320. - Dans l'exemple décrit ici, les opérations 320 et 330 sont réalisées de manière identique, c'est-à-dire que seul le point servant de base à la sélection du voisinage diffère.
- Il serait néanmoins possible de réaliser les opérations 320 et 330 de manière distincte, en conservant une correspondance entre les voisinages issus de ces opérations.
Lafigure 7 représente une mise en oeuvre en exemple de l'opération 360. - L'opération 360 part en 3600 du tableau de pondération w_Int[] qui a été établi lors de la boucle de pondération des opérations 330 à 350 de la
figure 3 . - Dans une opération 3610, l'unité de pondération 140 calcule un facteur de normalisation Zi qui correspond à la somme des pondération du tableau w_Int[]. Le facteur de normalisation Zi sert à assurer que la somme des w_Int[k] est égale à 1.
- Ensuite, l'intensité pondérée NL(Pond_Pix) du point courant Pond_Pix est définie comme la somme des intensités de chacun des points de travail Wk_Pix pondérées par la valeur de pondération w_Int[Wk_Pix] de chaque point de travail Wk_Pix, normalisé par le facteur Zi.
- Cela est réalisé dans une boucle dans laquelle un compteur k incrémenté en 3620 permet de parcourir le tableau w_Int [].
- À la k-ième itération de cette boucle, la valeur de l'intensité du point courant Pond_Pix est augmentée en 3630 d'une quantité correspondant au produit de :
- * la valeur de pondération w_Int[k] du k-ième point de travail Wk_Pix,
- * par la valeur de l'intensité J[k] du k-ième point de travail Wk_Pix, et
- * normalisée par le facteur Zi.
- Une condition d'arrêt en 3140 définit la fin du tableau w_Int[], ce après quoi l'opération 360 se termine en 3650.
- Une fois le tableau w_Int[] entièrement parcouru, la valeur NL(Pond_Pix) contient la valeur d'intensité qui est associée au point Pond_Pix dans les données d'image améliorée 12. Comme mentionné plus haut, les données d'image améliorée 12 sont transmises au dispositif d'imagerie 2 lorsque l'ensemble des points Pond_Pix des données d'image brute 8 ont été traités.
- La
figure 8 représente une variante de l'opération de lafigure 2 . Cette variante a pour but d'améliorer la rapidité des calculs. - Dans cette variante, l'image associée aux données d'image brute 8 est découpée en blocs d'intersection non vide entre eux, notés par la suite Blk[Pond_Pix[i]].
- Les blocs sont obtenus en sélectionnant un sous-ensemble de points des données d'image brute 8 espacés entre eux d'une distance n choisie. Ces points forment l'équivalent des points Pond_Pix de la
figure 2 . Les points ainsi sélectionnés peuvent être notés Pond_Pix[i], où i est l'indice d'un point Pond_Pix parmi tous les points sélectionnés. - Cette notation est utilisée car, dans cette variante, la boucle principale (opérations 820 et 830) ne produit pas des données directement exploitables, contrairement à la variante de la
figure 2 , et il est nécessaire pour comprendre ce mode de réalisation de distinguer les points de pondération Pond_Pix entre eux. - Ensuite, chaque bloc Blk[Pond_Pix[i]] est défini en sélectionnant des points des données d'image brute 8 dans un carré de côté a entourant un point Pond_Pix[i], avec 2a>=n pour assurer l'intersection des blocs Blk[Pond_Pix[i]]. Le facteur n influe sur le temps de calcul en ce que plus n est élevé, et plus le temps de calcul est réduit, mais plus le débruitage est dégradé.
- Le traitement par bloc part du principe que des points d'un même bloc peuvent être pondérés par la même valeur.
- L'intersection des blocs entre eux fait que certains points appartiennent à plusieurs blocs, ce qui permet d'obtenir une pondération de qualité comme cela apparaîtra plus bas.
- Ce mode de réalisation diffère de celui de la
figure 2 par la réalisation d'opérations 820 et 830 distinctes des opérations 220 et 230. - Ainsi, l'opération 820 est modifiée pour faire une pondération par blocs, qui sera décrite avec la
figure 9 . - L'opération 830 est modifiée pour sélectionner non plus le prochain point des données d'image brute 8 comme l'opération 230, mais pour sélectionner comme prochain point de pondération le centre du bloc Blk[Pond_Pix[i]] suivant.
- Ce mode de réalisation comporte également une opération supplémentaire 850 après la boucle de pondération des opérations 820 et 830, et avant l'envoi en 840 des données d'image améliorée 12.
- L'opération 850 permet de tenir compte du fait que certains des points des données d'image brute 8 sont présents dans plusieurs blocs Blk[Pond_Pix[i]].
- La
figure 9 représente une mise en oeuvre en exemple de l'opération 820 de lafigure 8 . - Les opérations 900, 910, 950 et 970 sont similaires aux opérations 300, 310, 350 et 370 de la
figure 3 . - Cette mise en oeuvre diffère de l'opération de la
figure 3 par les opérations suivantes : - * l'opération 920, détaillée avec la
figure 10 , diffère de l'opération 320 en ce que le voisinage du point Pond_Pix est remplacé par le bloc Blk[Pond_Pix[i]], - * l'opération 930, détaillée avec la
figure 11 , diffère de l'opération 330 en ce que le voisinage du point de travail Wk_Pix est remplacé par le bloc Blk[Wk_Pix], - * l'opération 940, diffère de l'opération 340 en ce que la pondération est établie sur la base des blocs des opérations 920 et 930, et
- * l'opération 960, détaillée avec la
figure 12 , diffère de l'opération 360 en ce que la valeur d'intensité est établie sur la base des pondérations de l'opération 940. - La
figure 10 représente un exemple de mise en oeuvre de l'opération 920. - L'opération 920 part en 9200 du point Pond_Pix. Dans une opération 9210, le bloc Blk[Pond_Pix[i]] est défini parmi les points sélectionnés dans l'opération 910.
- L'opération 9210 peut présenter les mêmes variantes de réalisations que celles mentionnées pour l'opération 3210, en remplaçant le nombre d par le nombre a, à ceci près qu'il faut maintenir la condition 2a>=n.
- Ensuite, l'opération 920 se termine en 9230.
- La
figure 11 représente un exemple de mise en oeuvre de l'opération 930. - Les mêmes commentaires que ceux de l'opération 330 s'applique à l'opération 930, sauf qu'ici, l'opération de référence est l'opération 920 et non l'opération 320.
- Cette opération part ainsi en 9300 d'un point de travail courant Wk_Pix, définit un bloc correspondant Blk[Wk_Pix] en 9310 et se termine en 9320.
- Comme on l'a mentionné plus haut, sur la base du bloc Blk[pond_Pix[i]] et des blocs Blk[Wk_Pix], un tableau w_Int_Blk[Pond_Pix[i]] est calculé en 940, qui contient toutes les valeurs de pondération pour les points de travail sélectionnés dans l'opération 910.
- La
figure 12 représente un exemple de mise en oeuvre de l'opération 960. - Cette opération est très similaire à l'opération 360 décrite avec la
figure 7 , et elle diffère de celle-ci principalement en ce que les opérations qui la compose sont adaptées à un traitement par blocs. - Ainsi, les opérations 9600, 9610, 9620, 9640 et 9650 sont similaires aux opérations 3600, 3610, 3620, 9640 et 3650 de la
figure 7 , à cela près qu'elles concernent le tableau w_Int_Blk[] au lieu du tableau w_Int[]. - L'opération 3630 est modifiée pour tenir compte de la différence entre le traitement par bloc. Cette opération est ainsi remplacée par une boucle comprenant les opérations 9625, 9630, 9632 et 9635. En résultat, le tableau d'intensités pondérées NL_Blk est ici à deux dimensions, c'est-à-dire qu'il a :
- * un indice i qui indique quel point de pondération Pond_Pix[i] a servi à la pondération,
- * un deuxième indice j qui indique l'indice de chaque point de travail Wk_Pix dans la fenêtre de travail définie à l'opération 910, et
- * la valeur stockée au croisement des indices i et j correspond à la valeur pondérée de l'intensité du j-ième point du bloc Blk[Pond_Pix[i]].
- Concrètement, la boucle comprenant les opérations 9625, 9630, 9632 et 9635 opère de manière similaire à l'opération 3630, sauf qu'elle doit établir une valeur d'intensité pondérée pour tous les points du bloc Blk[Pond_Pix[i]].
- Pour cela, pour un point de travail d'indice j, elle applique le même coefficient de pondération w_Int_Blk[pond_Pix[i][j] à chaque point du bloc Wk_Pix correspondant.
- Ainsi, le k-ième point du bloc Blk[Pond_Pix[i]] reçoit pour chaque indice j une quantité correspondant au produit de :
- * la valeur de pondération w_Int_Blk[Pond_Pix[i][j]] associée au j-ième point de travail Wk_Pix,
- * par la valeur de l'intensité J[j][k] du k-ième point du bloc Blk[Wk_Pix] associé au j-ième point de travail, et
- * normalisée par le facteur Zi.
- Ainsi, lorsque les points de l'image ont été pondérés par le traitement par blocs, le double indice permet de garder la trace de toutes les pondérations pour un point donné de l'image contenu dans plusieurs blocs distincts.
- Ainsi, un exemple de réalisation de l'opération 850 de la
figure 8 peut partir du tableau NL_Blk à deux dimensions, et définir un nouveau tableau A qui stocke : - * d'une part un indice global qui désigne la position d'un point des données d'image brute 8,
- * d'autre part un n-uplet qui contient chacune des intensités pondérées du point d'indice i dans le tableau NL_Blk à deux dimensions.
- Ainsi, plutôt que de retourner l'une des valeurs d'intensité pondérée dans les données d'image améliorée 12, l'opération 850 peut retourner la moyenne des intensités pondérées associée à chaque indice i dans le tableau A.
- Cela permet d'améliorer de réduire le temps de calcul.
- Les formules 40 à 43 de l'Annexe A récapitulent les calculs effectués dans le cadre de la variante de la
figure 8 . - Une autre manière d'accélérer encore les calculs serait de ne calculer les coefficients de pondération que lorsqu'ils sont éloignés de 1 et de 0 respectivement. Cela peut être réalisé en modifiant les fonctions Pond() et Pond_Blk() pour établir, en fonction d'un coefficient µ:
- * si Moyenne(I(xk), xk dans Blk[Pond_Pix[i]]) / Moyenne (I(xj), xj dans Blk[Wk_Pix]) est compris dans [1/µ ; µ], alors calcul normal ;
- * sinon, coefficient de pondération = 0 pour Blk[Wk_Pix].
- Encore une autre manière serait de sélectionner les points comme suit :
- * si |Moyenne(I(xk), xk dans Blk[Pond_Pix[i]]) / Moyenne (I(xj), xj dans Blk[Wk_Pix])| < seuil, alors calcul normal ;
- * sinon, coefficient de pondération = 0 pour Blk[Wk_Pix].
- D'autres exemples d'optimisation apparaîtront à l'homme du métier.
- Dans ce qui précède, les sélections de points en voisinages et/ou en blocs peuvent être réalisées en réunissant ces éléments dans des "vecteurs".
- Cela permet de se rapprocher conceptuellement de la formulation mathématique présentée dans les formules de l'Annexe A. Cela n'est cependant pas nécessaire.
- De nombreuses manières pourront être utilisées pour mettre en oeuvre ces vecteurs, et il serait également possible d'utiliser des matrices.
- Tout ce qui précède a été décrit d'une manière générale, sans tenir compte des conditions aux limites, c'est-à-dire par exemple la sélection de points au bord d'une image ou d'une fenêtre.
- Pour tenir compte de cela, il apparaîtra plusieurs solutions qui peuvent se compléter ou être interchangées le cas échant :
- * définir les points de départ et de fin des boucles de sorte que des points hors de l'image / de la fenêtre de travail ne soient pas hors-limite ;
- * définir l'intensité de points hors-limite comme égale à zéro ;
- * dans le cas particulier de points hors-fenêtre de travail mais à l'intérieur de l'image, prendre en compte ces points comme s'ils faisaient partie de la fenêtre de travail.
- Par ailleurs, la description qui précède a été réalisée en utilisant un facteur y égal à 0,5 dans la modélisation du bruit. Dans certaines variantes, le facteur γ peut avoir une valeur différente, ce qui modifie la formule (31) de l'Annexe A comme présenté avec la formule (50), dans laquelle γ vaut 1. En outre, la formule (31) est adaptée pour être rendue symétrique selon la formule (51).
- La description qui précède a pour but de décrire un mode de réalisation particulier de l'invention. Elle ne saurait être considérée comme limitant ou décrivant celle-ci de manière limitative, et couvre notamment l'ensemble des combinaisons décrites par les revendications jointes.
- L'invention couvre également, en tant que produits, les éléments logiciels décrits, mis à disposition sous tout "medium" (support) lisible par ordinateur. L'expression "medium lisible par ordinateur" comprend les supports de stockage de données, magnétiques, optiques et/ou électroniques, aussi bien qu'un support ou véhicule de transmission, comme un signal analogique ou numérique.
-


où : - * Vxi est la fenêtre des points de travail servant à la pondération de l'intensité u(xi) d'un point xi,
- * w(xi, xj ) est la fonction de pondération entre des points xi et xj,
- * Ni est un voisinage de points entourant le point xi de taille P, et u(Ni) le vecteur comprenant les intensités u(xi) des points du voisinage Ni,
- * v() est la valeur théorique débruitée de l'intensité u() mesurée, η() une fonction de bruit, et y un facteur de modélisation, et
- * h est un facteur de filtrage qui régit l'intensité du filtrage.

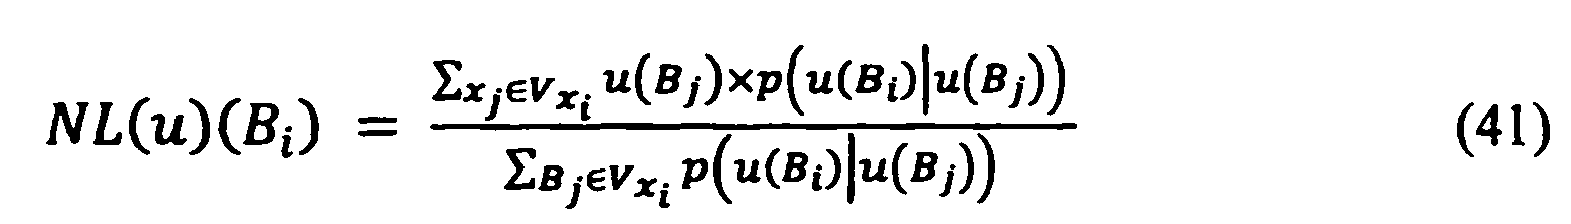


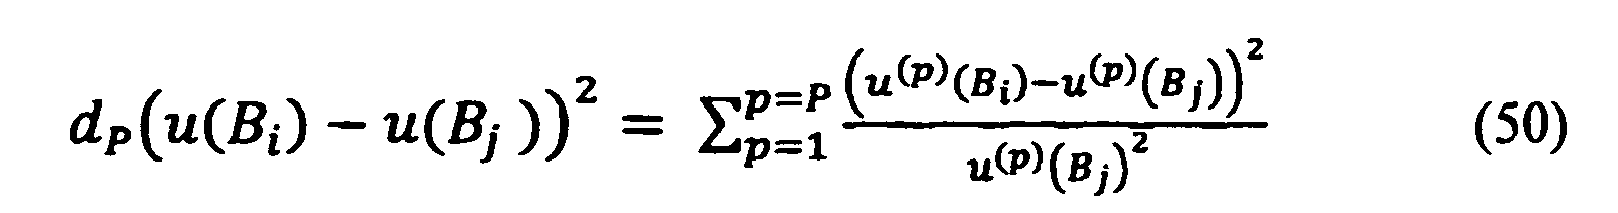

où Bi est un bloc de points de taille P, dont le centre est le point xi, et avec u(Bi) le vecteur comprenant les intensités u(xi) des points du bloc Bi.
Claims (4)
- Dispositif de traitement d'image, comprenant:* une mémoire (110) pour recevoir des données d'image (8) comprenant chacune un identifiant de point (x, y) et au moins une donnée d'intensité associée (1),* une unité de réduction (120), capable de sélectionner des points de travail (Pond_Cld) autour d'un point donné (Pond_Pix) sur la base d'une règle de réduction,* une unité de sélection (130) de voisinage, capable de sélectionner un voisinage (Pond_Vol) d'un point donné (Pond_Pix) sur la base d'une règle de voisinage,* une unité de pondération (140), capable de calculer une valeur de pondération (w_Int[k]} entre deux voisinages (Pond_Vol, Ngb_Vo), sur la base de distances entre les données d'intensité dans ces voisinages, et* un pilote (100), agencé pour appeler l'unité de réduction (120) avec des points à pondérer, et pour chaque point à pondérer, agencé pour :- appeler l'unité de sélection (130), d'une part avec le point à pondérer pour définir un premier voisinage (Pond_Vol), et d'autre part avec les points de travail (Wk_Pix) associés pour définir une pluralité de deuxièmes voisinages (Ngb_Vol),- appeler répétitivement l'unité de pondération (140) avec le premier voisinage (Pond_Vol) et un voisinage (Ngb_Vol) parmi la pluralité de deuxièmes voisinages, pour obtenir à chaque fois une valeur de pondération (w_Int[k]) de deuxième voisinage,- multiplier chaque valeur de pondération (w_Int[k]) de deuxième voisinage par la donnée d'intensité (J[k]) du point de travail associé, pour définir à chaque fois une donnée d'intensité pondérée de point de travail, et- définir une donnée d'intensité pondérée du point à pondérer (NL(Pond_Pix)) en additionnant chacune des données d'intensité pondérée de point de travail,* l'unité de pondération est en outre agencée pour associer les valeurs associées à un voisinage Ni dans un vecteur u(Ni), et pour définir ladite distance entre les données d'intensité des voisinages à partir d'une somme de quotients,caractérisé en ce que ladite distance élevée au carré d(u(Ni) - u(Ni))2 entre deux vecteurs u(Ni) et u(Nj) est calculée à partir de la relation :

où P le nombre de colonnes du vecteur u(N), u(p)(N) est la colonne d'indice p du vecteur u(N), et
où y est un coefficient non-nul. - Dispositif selon rune des revendications précédentes, caractérisé en ce que le pilote (100) appelle des points à pondérer (Pond_Pix[i]) selon une règle de sélection.
- Dispositif selon la revendication 2, caractérisé en ce que le pilote est agencé pour calculer une valeur d'intensité pondérée (NL_Blk[i][j]) pour chaque point dans un premier voisinage (Blk[[Pond_Pix[i]]) associé à un point à pondérer sélectionné (Pond_Pix[i]), sur la base des valeurs de pondération (w_Int_Blk[Pond_Pix[i]]) associées au point à pondérer (Pond_Pix[i]).
- Dispositif selon la revendication 3, caractérisé en ce que le pilote est agencé pour définir la valeur d'intensité pondérée d'un point appartenant à plusieurs premiers voisinages distincts comme la moyenne des valeurs d'intensité pondérée associées à ce point dans chacun de ces premiers voisinages.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0802206A FR2930360B1 (fr) | 2008-04-21 | 2008-04-21 | Dispositif de traitement d'images ameliore. |
| PCT/FR2009/000445 WO2009133307A1 (fr) | 2008-04-21 | 2009-04-16 | Dispositif de traitement d'images amélioré |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2294552A1 EP2294552A1 (fr) | 2011-03-16 |
| EP2294552B1 true EP2294552B1 (fr) | 2011-11-09 |
Family
ID=39967670
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP09738341A Ceased EP2294552B1 (fr) | 2008-04-21 | 2009-04-16 | Dispositif de traitement d'images amélioré |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US8565546B2 (fr) |
| EP (1) | EP2294552B1 (fr) |
| AT (1) | ATE533127T1 (fr) |
| FR (1) | FR2930360B1 (fr) |
| WO (1) | WO2009133307A1 (fr) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5337818B2 (ja) * | 2008-01-18 | 2013-11-06 | デジタルオプティックス・コーポレイション・ヨーロッパ・リミテッド | 画像処理方法および装置 |
| US8633999B2 (en) * | 2009-05-29 | 2014-01-21 | DigitalOptics Corporation Europe Limited | Methods and apparatuses for foreground, top-of-the-head separation from background |
| US8971628B2 (en) | 2010-07-26 | 2015-03-03 | Fotonation Limited | Face detection using division-generated haar-like features for illumination invariance |
| US9639915B2 (en) * | 2012-08-08 | 2017-05-02 | Samsung Electronics Co., Ltd. | Image processing method and apparatus |
| TWI528815B (zh) * | 2013-02-04 | 2016-04-01 | 鈺立微電子股份有限公司 | 可降低影像雜訊之影像處理方法 |
| US12285962B2 (en) | 2020-08-27 | 2025-04-29 | Nippon Kayaku Kabushiki Kaisha | Thermosensitive recording material |
| US20250384617A1 (en) * | 2024-06-14 | 2025-12-18 | Canon Medical Systems Corporation | Volumetric imaging data processing apparatus and method |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002259965A (ja) * | 2001-02-26 | 2002-09-13 | Sony Corp | 画像ノイズ低減方法及び装置 |
| FR2870071B1 (fr) * | 2004-05-05 | 2006-12-08 | Centre Nat Rech Scient Cnrse | Procede de traitement de donnees d'images, par reduction de bruit d'image, et camera integrant des moyens de mise en oeuvre de ce procede |
| CN101919230B (zh) * | 2007-12-25 | 2013-02-13 | 梅迪奇视觉-脑科技有限公司 | 降低图像噪声的方法 |
| US8139650B2 (en) * | 2008-08-07 | 2012-03-20 | California Institute Of Technology | Fast noise reduction in digital images and video |
| US8346011B2 (en) * | 2009-06-26 | 2013-01-01 | Mayo Foundation For Medical Education And Research | Reducing noise in an image |
| US8315426B2 (en) * | 2010-03-12 | 2012-11-20 | Mitsubishi Electric Research Laboratories, Inc. | Method for handling pixel occlusions in stereo images using iterative support and decision processes |
| GB2481239B (en) * | 2010-06-17 | 2014-04-02 | Canon Kk | Method and device for enhancing a digital image |
| US20120182388A1 (en) * | 2011-01-18 | 2012-07-19 | Samsung Electronics Co., Ltd. | Apparatus and method for processing depth image |
| US8879841B2 (en) * | 2011-03-01 | 2014-11-04 | Fotonation Limited | Anisotropic denoising method |
-
2008
- 2008-04-21 FR FR0802206A patent/FR2930360B1/fr not_active Expired - Fee Related
-
2009
- 2009-04-16 US US12/988,794 patent/US8565546B2/en not_active Expired - Fee Related
- 2009-04-16 EP EP09738341A patent/EP2294552B1/fr not_active Ceased
- 2009-04-16 AT AT09738341T patent/ATE533127T1/de active
- 2009-04-16 WO PCT/FR2009/000445 patent/WO2009133307A1/fr not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| ATE533127T1 (de) | 2011-11-15 |
| FR2930360A1 (fr) | 2009-10-23 |
| US20110044553A1 (en) | 2011-02-24 |
| FR2930360B1 (fr) | 2010-10-08 |
| WO2009133307A1 (fr) | 2009-11-05 |
| US8565546B2 (en) | 2013-10-22 |
| EP2294552A1 (fr) | 2011-03-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2304686B1 (fr) | Procede et dispositif de remplissage des zones d'occultation d'une carte de profondeur ou de disparites estimee a partir d'au moins deux images | |
| EP0977148B1 (fr) | Dispositif électronique de recalage automatique d'images | |
| WO2009133307A1 (fr) | Dispositif de traitement d'images amélioré | |
| FR2777374A1 (fr) | Procede de recalage de deux images differentes d'un meme objet | |
| EP4162448A1 (fr) | Procédé et dispositif de reconstruction tridimensionnelle d'un visage avec partie dentée à partir d'une seule image | |
| FR2884013A1 (fr) | Systeme et procede d'amelioration d'images volumetriques | |
| EP0751483A1 (fr) | Procédé de filtrage temporel du bruit dans une image d'une séquence d'images numériques et dispositif mettant en oeuvre ce procédé | |
| EP4314854B1 (fr) | Procédé d'atténuation du bruit d'images résultant d'acquisitions multiples par résonance magnétique | |
| FR3081245A1 (fr) | Procede de reconnaissance de caracteres | |
| EP0927953A1 (fr) | Procédé de traitement d'une image multidimensionelle bruitée et appareil d'imagerie médicale mettant en oeuvre ce procédé | |
| EP4354227A1 (fr) | Procédé et unité de calcul pour estimer une carte de profondeur à partir d'un hologramme numérique, procédé de codage d'une séquence vidéo, programme d ordinateur | |
| EP3625766B1 (fr) | Méthode de détection et de quantification du flou dans une image numérique | |
| CN116823913B (zh) | 非视域图像重建方法及计算机可读存储介质、终端设备 | |
| EP1296286A1 (fr) | Procédé permettant de suivre la déformation sur trois dimensions d'un organe déformable | |
| WO2020016501A1 (fr) | Methode de monte carlo et reseau de neurones dans un procede de rendu d'une scene tridimensionnelle, programme d'ordinateur et dispositif correspondants | |
| FR2884335A1 (fr) | Dispositif perfectionne de traitement d'images brutes ou d'images de tenseurs | |
| EP4364083B1 (fr) | Procédé de démosaïquage non-local d'une image et dispositif associé | |
| EP3652702B1 (fr) | Procede et dispositif de segmentation d'images par propagation automatique dans une (n+1)-ieme dimension d'une segmentation d'images initialisee en dimension n | |
| EP4150574B1 (fr) | Procédé de traitement d'images | |
| EP2737452B1 (fr) | PROCÉDÉ DE CODAGE D'UNE IMAGE APRÈS REDIMENSIONNEMENT PAR SUPPRESSION DE PIXELS et procédé de transmission d'image entre une entité émettrice et une entité réceptrice | |
| WO2026087114A1 (fr) | Procédé et dispositif de représentation de contenu volumétrique | |
| WO2025257479A1 (fr) | Procede et dispositif de determination d'une carte de profondeur d'une scene a partir d'une pile d'images de ladite scene | |
| WO2025253054A1 (fr) | Procede et dispositif de determination d'une carte de profondeur d'une scene a partir d'images de ladite scene | |
| FR3168054A3 (fr) | Procédé et dispositif de représentation de contenu volumétrique. | |
| FR3168057A3 (fr) | Procédé et dispositif de représentation de contenu volumétrique. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20101029 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA RS |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: BARILLOT, CHRISTIAN Inventor name: KERVRANN, CHARLES Inventor name: HELLIER, PIERRE Inventor name: COUPE, PIERRICK |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602009003628 Country of ref document: DE Effective date: 20120216 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20111109 |
|
| LTIE | Lt: invalidation of european patent or patent extension |
Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120209 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120309 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120309 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120210 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120209 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 533127 Country of ref document: AT Kind code of ref document: T Effective date: 20111109 |
|
| 26N | No opposition filed |
Effective date: 20120810 |
|
| BERE | Be: lapsed |
Owner name: CENTRE NATIONAL DE LA RECHERCHE SCIENTIFIQUE (CNR Effective date: 20120430 Owner name: INRIA INSTITUT NATIONAL DE RECHERCHE EN INFORMATI Effective date: 20120430 Owner name: INSTITUT NATIONAL DE RECHERCHE EN AGRONOMIE (INRA) Effective date: 20120430 Owner name: UNIVERSITE DE RENNES 1 Effective date: 20120430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120430 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602009003628 Country of ref document: DE Effective date: 20120810 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120430 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120220 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20111109 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090416 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20170428 Year of fee payment: 9 Ref country code: GB Payment date: 20170428 Year of fee payment: 9 Ref country code: FR Payment date: 20170426 Year of fee payment: 9 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 602009003628 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602009003628 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20180416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180430 |