CN219212208U - 悬臂式螺丝机 - Google Patents
悬臂式螺丝机 Download PDFInfo
- Publication number
- CN219212208U CN219212208U CN202320131499.4U CN202320131499U CN219212208U CN 219212208 U CN219212208 U CN 219212208U CN 202320131499 U CN202320131499 U CN 202320131499U CN 219212208 U CN219212208 U CN 219212208U
- Authority
- CN
- China
- Prior art keywords
- screw
- guide
- servo module
- digital intelligent
- double
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Landscapes
- Automatic Assembly (AREA)
Abstract
本实用新型公开了悬臂式螺丝机,涉及螺丝机技术领域,包括机体,所述机体的上表面设置有锁螺丝组件,所述机体的上表面于锁螺丝组件的一侧设置有移动组件,所述锁螺丝组件包括安装在机体上表面的吹气式螺丝供料器,所述吹气式螺丝供料器的一侧设置有数字化智能伺服电批,所述吹气式螺丝供料器的输出端与数字化智能伺服电批的输入端之间为管道连接,此装置可以放于流水线上,当流水线上的产品移动到电批的下方时,装置工作可以对产品进行锁螺丝,此装置不需要工作人员手动将产品放在装置上,也不需要工作人员手动取下,完全替代人工操作,减少了工作人员的劳动量,且此种方式锁螺丝耗费时间短,进而工作效率高。
Description
技术领域
本实用新型涉及螺丝机技术领域,具体为悬臂式螺丝机。
背景技术
锁螺丝机又称自动送螺丝机、自动送锁螺丝机、工业拧紧系统、螺丝锁付机器人等到,是用以取代传统手工拧紧螺丝的机器,目前市面上自动锁螺丝机也有很多,但是都是龙门式的,例如专利网公开了一种立式自动锁螺丝机(公开号:CN214602997U),这个螺丝机上面有一个治具,需要人手把工件放到治具上面去让机器自动完成打螺丝机,这样的还是需要工人操作完成,现在的工厂都是流水线作业,我们还没有看到流水线上可以让自动螺丝机打螺丝的,因此,本领域技术人员提出了悬臂式螺丝机
实用新型内容
针对现有技术的不足,本实用新型提供了悬臂式螺丝机,解决了上述背景中的问题。
为实现以上目的,本实用新型通过以下技术方案予以实现:悬臂式螺丝机,包括机体,所述机体的上表面设置有锁螺丝组件,所述机体的上表面于锁螺丝组件的一侧设置有移动组件,所述锁螺丝组件包括安装在机体上表面的吹气式螺丝供料器,所述吹气式螺丝供料器的一侧设置有数字化智能伺服电批,所述吹气式螺丝供料器的输出端与数字化智能伺服电批的输入端之间为管道连接。
所述移动组件包括若干个均匀分布位于吹气式螺丝供料器和数字化智能伺服电批之间且下端与机体上表面固定连接的安装架,所有所述安装架得到上端共同安装有X轴丝杆双导轨伺服模组。
所述X轴丝杆双导轨伺服模组的一侧设置有Y轴丝杆双导轨伺服模组,所述Y轴丝杆双导轨伺服模组的滑块上安装有Z轴丝杆双导轨伺服模组。
所述数字化智能伺服电批的侧面与Z轴丝杆双导轨伺服模组的滑块表面固定连接,所述X轴丝杆双导轨伺服模组上的滑块与Y轴丝杆双导轨伺服模组的侧面固定连接。
所述机体的上表面于吹气式螺丝供料器的另一侧安装有控制器,所述控制器的前表面安装有触摸屏。
有益效果
本实用新型提供了悬臂式螺丝机。与现有技术相比具备以下有益效果:
通过本机设备放置在流水线不边上,让流水线上面的工件到指定的位置停止,流水线机器可以设置停止功能,这个是现有技术,通过悬臂式螺丝机给流水线上面的工件进行自动打螺丝,这样不需要人工来操作,在打螺丝的时候有自动光学设别装置(CCD探头这些是现有技术),能自动设别定位打螺丝位置,自动化的操作,减少人力,进而工作效率高。
附图说明
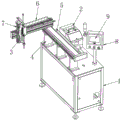
图1为悬臂式螺丝机的结构示意图;
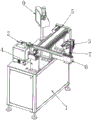
图2为悬臂式螺丝机的侧视图。
图中:1、机体;2、吹气式螺丝供料器;3、数字化智能伺服电批;4、安装架;5、X轴丝杆双导轨伺服模组;6、Y轴丝杆双导轨伺服模组;7、Z轴丝杆双导轨伺服模组;8、控制器;9、触摸屏。
具体实施方式
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
请参阅图1-2,本实用新型提供悬臂式螺丝机技术方案:悬臂式螺丝机,包括机体1,机体1的上表面设置有锁螺丝组件,机体1的上表面于锁螺丝组件的一侧设置有移动组件,锁螺丝组件包括安装在机体1上表面的吹气式螺丝供料器2,吹气式螺丝供料器2的一侧设置有数字化智能伺服电批3,吹气式螺丝供料器2的输出端与数字化智能伺服电批3的输入端之间为管道连接,移动组件包括若干个均匀分布位于吹气式螺丝供料器2和数字化智能伺服电批3之间且下端与机体1上表面固定连接的安装架4,所有安装架4得到上端共同安装有X轴丝杆双导轨伺服模组5,X轴丝杆双导轨伺服模组5的一侧设置有Y轴丝杆双导轨伺服模组6,Y轴丝杆双导轨伺服模组6的滑块上安装有Z轴丝杆双导轨伺服模组7,数字化智能伺服电批3的侧面与Z轴丝杆双导轨伺服模组7的滑块表面固定连接,X轴丝杆双导轨伺服模组5上的滑块与Y轴丝杆双导轨伺服模组6的侧面固定连接,机体1的上表面于吹气式螺丝供料器2的另一侧安装有控制器8,控制器8的前表面安装有触摸屏9,需要说明的是,控制器8内部设置有与整个装置相适配的系统,在使用时,将装置放在流水线的一侧,当流水线上的产品移动到装置周围时,控制器8控制吹气式螺丝供料器2运行,运行的吹气式螺丝供料器2将螺丝直接通过管道输送至数字化智能伺服电批3下端的锁螺丝夹咀内,控制器8控制Z轴丝杆双导轨伺服模组7上的滑块下降,带动数字化智能伺服电批3下降使螺丝接近产品,之后控制器8控制数字化智能伺服电批3运行将锁螺丝夹咀内的螺丝打在产品上,然后控制器8控制Z轴丝杆双导轨伺服模组7上升带动数字化智能伺服电批3位置复原,然后流水线带动产品前进,带动下一个产品移动到数字化智能伺服电批3下方并通过上述操作进行下一次锁螺丝,从而进行连接操作,同时控制器8可以控制X轴丝杆双导轨伺服模组5上的滑块移动从而带动数字化智能伺服电批3在X轴方向移动,同时控制器8可以Y轴丝杆双导轨伺服模组6上的滑块移动从而带动数字化智能伺服电批3在Y轴方向移动,进而改变数字化智能伺服电批3的位置使其适配不同锁螺丝位置。
本实用新型的工作原理:当流水线上的产品移动到装置指定的位置时停止行走,控制器8控制吹气式螺丝供料器2运行,运行的吹气式螺丝供料器2将螺丝直接通过管道输送至数字化智能伺服电批3下端的锁螺丝夹咀内,控制器8控制Z轴丝杆双导轨伺服模组7上的滑块下降,带动数字化智能伺服电批3下降使螺丝接近产品,之后控制器8控制数字化智能伺服电批3运行将锁螺丝夹咀内的螺丝打在产品上,然后控制器8控制Z轴丝杆双导轨伺服模组7上升带动数字化智能伺服电批3位置复原,然后流水线带动产品前进,带动下一个产品移动到数字化智能伺服电批3下方并通过上述操作进行下一次锁螺丝,从而进行连接操作,同时控制器8可以控制X轴丝杆双导轨伺服模组5上的滑块移动从而带动数字化智能伺服电批3在X轴方向移动,同时控制器8可以Y轴丝杆双导轨伺服模组6上的滑块移动从而带动数字化智能伺服电批3在Y轴方向移动,进而改变数字化智能伺服电批3的位置使其适配不同锁螺丝位置,打完螺丝后,流水线继续工作行走,然后自动循环打螺丝的过程。
Claims (5)
1.悬臂式螺丝机,包括机体(1),其特征在于,所述机体(1)的上表面设置有锁螺丝组件,所述机体(1)的上表面于锁螺丝组件的一侧设置有移动组件,所述锁螺丝组件包括安装在机体(1)上表面的吹气式螺丝供料器(2),所述吹气式螺丝供料器(2)的一侧设置有数字化智能伺服电批(3),所述吹气式螺丝供料器(2)的输出端与数字化智能伺服电批(3)的输入端之间为管道连接。
2.根据权利要求1所述的悬臂式螺丝机,其特征在于,所述移动组件包括若干个均匀分布位于吹气式螺丝供料器(2)和数字化智能伺服电批(3)之间且下端与机体(1)上表面固定连接的安装架(4),所有所述安装架(4)得到上端共同安装有X轴丝杆双导轨伺服模组(5)。
3.根据权利要求2所述的悬臂式螺丝机,其特征在于,所述X轴丝杆双导轨伺服模组(5)的一侧设置有Y轴丝杆双导轨伺服模组(6),所述Y轴丝杆双导轨伺服模组(6)的滑块上安装有Z轴丝杆双导轨伺服模组(7)。
4.根据权利要求3所述的悬臂式螺丝机,其特征在于,所述数字化智能伺服电批(3)的侧面与Z轴丝杆双导轨伺服模组(7)的滑块表面固定连接,所述X轴丝杆双导轨伺服模组(5)上的滑块与Y轴丝杆双导轨伺服模组(6)的侧面固定连接。
5.根据权利要求1所述的悬臂式螺丝机,其特征在于,所述机体(1)的上表面于吹气式螺丝供料器(2)的另一侧安装有控制器(8),所述控制器(8)的前表面安装有触摸屏(9)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202320131499.4U CN219212208U (zh) | 2023-01-16 | 2023-01-16 | 悬臂式螺丝机 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202320131499.4U CN219212208U (zh) | 2023-01-16 | 2023-01-16 | 悬臂式螺丝机 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN219212208U true CN219212208U (zh) | 2023-06-20 |
Family
ID=86737545
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202320131499.4U Active CN219212208U (zh) | 2023-01-16 | 2023-01-16 | 悬臂式螺丝机 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN219212208U (zh) |
-
2023
- 2023-01-16 CN CN202320131499.4U patent/CN219212208U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102699225B (zh) | 一种铝边框组件加工的上下料机械手 | |
| CN205147783U (zh) | 一种双头双平台锁螺丝机 | |
| CN105904192B (zh) | 一种汽车稳定杆防尘罩装配机构及其装配方法 | |
| CN105855505A (zh) | 一种压铸产品水口冲裁自动化系统及其工艺流程 | |
| CN217291250U (zh) | 多工位雨伞自动螺丝机 | |
| CN114714332A (zh) | 一种工业机器人用调节装置 | |
| CN114918720A (zh) | 用于车床加工的一体化快速安装的上下料桁架机器 | |
| CN221369434U (zh) | 一种双夹头柔性上料机构 | |
| CN107262832A (zh) | 一种自动金属多边形切削加工设备 | |
| CN204208720U (zh) | 喷涂机械手 | |
| CN209062149U (zh) | 一种双主轴、双刀塔的倒正立式数控车床 | |
| CN206747982U (zh) | 一种滚丝至冲方自动化生产线 | |
| CN205673937U (zh) | 机床上下料机械手以及多台机床联机上下料系统 | |
| CN214162035U (zh) | 一种双y轴自动锁螺丝机 | |
| CN215469948U (zh) | 一种高自动化数控机床 | |
| CN109079160A (zh) | 一种数控自动化生产机械手车床 | |
| CN211331844U (zh) | 一种智能化电动四爪卡盘控制系统 | |
| CN208929711U (zh) | 双头加工中心 | |
| CN209050406U (zh) | 一种小型精密化加工中心机床 | |
| CN109290095B (zh) | 一种机器人喷涂多功能转台 | |
| CN208577156U (zh) | 一种工件运送装置 | |
| CN216623580U (zh) | 一种非标自动化教学培训装置 | |
| CN207681633U (zh) | 一种自动金属多边形切削加工设备 | |
| CN217167657U (zh) | 一种应用在零配件自动化智能制造设备的机械手 | |
| CN221135927U (zh) | 柔性三轴机械手及桁架机械手 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |