CN219114091U - 一种机械手 - Google Patents
一种机械手 Download PDFInfo
- Publication number
- CN219114091U CN219114091U CN202223492297.7U CN202223492297U CN219114091U CN 219114091 U CN219114091 U CN 219114091U CN 202223492297 U CN202223492297 U CN 202223492297U CN 219114091 U CN219114091 U CN 219114091U
- Authority
- CN
- China
- Prior art keywords
- seat
- clamping jaw
- rack
- mounting
- jaw assembly
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 230000007246 mechanism Effects 0.000 claims abstract description 22
- 230000009471 action Effects 0.000 claims description 3
- 238000012423 maintenance Methods 0.000 abstract description 7
- 238000000034 method Methods 0.000 description 6
- 230000008569 process Effects 0.000 description 6
- 238000003698 laser cutting Methods 0.000 description 5
- 238000005520 cutting process Methods 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 230000001360 synchronised effect Effects 0.000 description 2
- 238000009835 boiling Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000002844 melting Methods 0.000 description 1
- 230000008018 melting Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
Images



Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P70/00—Climate change mitigation technologies in the production process for final industrial or consumer products
- Y02P70/50—Manufacturing or production processes characterised by the final manufactured product
Landscapes
- Manipulator (AREA)
Abstract
本实用新型公开了一种机械手,包括安装座,安装座上可活动地连接有第一夹爪组件和第二夹爪组件,安装座上设置有驱动机构;第一夹爪组件包括第一移动座以及第一夹爪和第一齿条,第二夹爪组件包括第二移动座以及第二夹爪和第二齿条,安装座上以可转动方式连接有齿轮,第一齿条和第二齿条对向地啮合连接于齿轮两侧。本实用新型的机械手能够对不同尺寸的物料进行夹紧,通用性强,而且结构简单,能够有效提高维护效率。
Description
技术领域
本实用新型涉及激光切割设备技术领域,具体涉及一种机械手。
背景技术
激光切割机是将从激光器发射出的激光,经光路系统,聚焦成高功率密度的激光束,激光束照射到工件表面,使工件达到熔点或沸点,随着光束与工件相对位置的移动,最终使材料形成切缝,从而达到切割的目的。在将物料抓取到切割台的过程中需要用到机械手,降低了工人的工作强度,但是现有的激光切割机械手主要存在以下问题:1、现有的激光切割机械手无法根据所需搬运物料的尺寸进行调节,加工不同尺寸的物料需要更换相应特定的机械手,通用性差,使用十分不方便;2、现有的激光切割机械手结构较为精密,拆装较为困难,对机械手进行维修维护十分不方便。
实用新型内容
本实用新型要解决的技术问题是克服现有技术存在的不足,提供一种能够对不同尺寸的物料进行夹紧,通用性强,而且结构简单,能够有效提高维护效率的机械手。
为解决上述技术问题,本实用新型采用以下技术方案:
一种机械手,包括安装座,所述安装座上可活动地连接有第一夹爪组件和第二夹爪组件,所述安装座上设置有用于驱使所述第一夹爪组件和所述第二夹爪组件相互靠近或远离的驱动机构;
所述第一夹爪组件包括第一移动座以及设置于所述第一移动座上的第一夹爪和第一齿条,所述第一移动座以可活动方式连接于所述安装座上,所述第二夹爪组件包括第二移动座以及设置于所述第二移动座上的第二夹爪和第二齿条,所述第二移动座以可活动方式连接于所述安装座上,所述安装座上以可转动方式连接有齿轮,所述第一齿条和所述第二齿条对向地啮合连接于所述齿轮两侧。
作为上述技术方案的进一步改进:
所述安装座上设置有至少一组滑动机构,所述第一移动座和所述第二移动座通过所述滑动机构滑动连接于所述安装座上。
所述滑动机构包括一组滑轨和两组滑块,所述滑轨固定连接于所述安装座上,一组所述滑块与所述第一移动座固定连接,另一组所述滑块与所述第二移动座固定连接。
所述安装座上以可转动方式设置有转轴,所述齿轮周向固定连接于所述转轴上,以使所述齿轮与所述转轴实现同步转动。
所述转轴的两端分别设置有轴承,以使所述转轴可转动地连接于所述安装座上。
所述第一移动座上设置有用于与所述第二齿条抵接的第一限位块,所述第二移动座上设置有用于与所述第一齿条抵接的第二限位块。
所述驱动机构为伸缩驱动件,所述伸缩驱动件包括缸体、伸缩杆和调节螺母,所述缸体固定连接于所述安装座上,所述伸缩杆与所述第一移动座或所述第二移动座固定连接,通过所述伸缩杆的伸缩动作驱使所述第一移动座或所述第二移动座作往复移动,所述调节螺母与所述伸缩杆后端螺纹连接,通过所述调节螺母对所述伸缩杆进行限位,以调节所述伸缩杆的伸缩行程。
与现有技术相比,本实用新型的优点在于:
本实用新型的机械手包括安装座以及活动连接于安装座上的第一夹爪组件和第二夹爪组件,其中第一齿条和第二齿条对向地啮合连接于齿轮两侧,通过驱动机构驱使第一移动座移动,第一齿条带动齿轮转动,进而通过齿轮带动第二齿条作相向运动,从而驱使第一夹爪和第二夹爪之间相互靠近或远离,通过对两个夹爪之间的间距进行调节,使两个夹爪能够有效对不同尺寸的物料进行夹紧,满足多种生产需求,通用性强;同时该机械手结构简单,只需将安装座的构成板件进行拆卸,便可使维修人员对机械手的内部进行检修维护,安装及拆卸过程方便快捷,能够有效提高维护效率。
附图说明
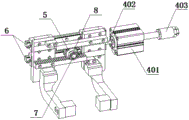
图1为机械手的结构示意图。
图2为第一夹爪组件和第二夹爪组件的结构示意图。
图3为机械手的内部结构示意图。
图4为机械手另一角度的内部结构示意图。
图例说明:
1、安装座;2、第一夹爪组件;201、第一移动座;202、第一夹爪;203、第一齿条;204、第一限位块;3、第二夹爪组件;301、第二移动座;302、第二夹爪;303、第二齿条;304、第二限位块;4、驱动机构;401、缸体;402、伸缩杆;403、调节螺母;5、齿轮;6、滑动机构;601、滑轨;602、滑块;7、转轴;8、轴承。
具体实施方式
以下结合附图和具体实施例对本实用新型作进一步详细说明。
如图1和图2所示,本实施例的机械手,包括安装座1,安装座1上可活动地连接有第一夹爪组件2和第二夹爪组件3,安装座1上设置有用于驱使第一夹爪组件2和第二夹爪组件3相互靠近或远离的驱动机构4;第一夹爪组件2包括第一移动座201以及设置于第一移动座201上的第一夹爪202和第一齿条203,第一移动座201以可活动方式连接于安装座1上,第二夹爪组件3包括第二移动座301以及设置于第二移动座301上的第二夹爪302和第二齿条303,第二移动座301以可活动方式连接于安装座1上,安装座1上以可转动方式连接有齿轮5,第一齿条203和第二齿条303对向地啮合连接于齿轮5两侧。该机械手包括安装座1以及活动连接于安装座1上的第一夹爪组件2和第二夹爪组件3,其中第一齿条203和第二齿条303对向地啮合连接于齿轮5两侧,通过驱动机构4驱使第一移动座201移动,第一齿条203带动齿轮5转动,进而通过齿轮5带动第二齿条303作相向运动,从而驱使第一夹爪202和第二夹爪302之间相互靠近或远离,通过对两个夹爪之间的间距进行调节,使两个夹爪能够有效对不同尺寸的物料进行夹紧,满足多种生产需求,通用性强;同时该机械手结构简单,只需将安装座1的构成板件进行拆卸,便可使维修人员对机械手的内部进行检修维护,安装及拆卸过程方便快捷,能够有效提高维护效率。
如图3和图4所示,优选的,安装座1上设置有至少一组滑动机构6,第一移动座201和第二移动座301通过滑动机构6滑动连接于安装座1上。在本实施例中,安装座1上设置有两组滑动机构6,能够有效提高第一移动座201和第二移动座301在安装座1上的连接稳定性,往复移动过程中的运行稳定性好。
优选的,滑动机构6包括一组滑轨601和两组滑块602,滑轨601固定连接于安装座1上,一组滑块602与第一移动座201固定连接,另一组滑块602与第二移动座301固定连接。在本实施例中,滑动机构6采用滑块602与滑轨601滑接的形式,具有结构简单,安装及拆卸过程方便快捷,使用寿命长的优点。
优选的,安装座1上以可转动方式设置有转轴7,齿轮5周向固定连接于转轴7上,以使齿轮5与转轴7实现同步转动。在本实施例中,齿轮5与转轴7之间可以通过平键连接实现周向固定连接,具有结构简单,拆装方便的优点。
优选的,转轴7的两端分别设置有轴承8,以使转轴7可转动地连接于安装座1上。
优选的,第一移动座201上设置有用于与第二齿条303抵接的第一限位块204,第二移动座301上设置有用于与第一齿条203抵接的第二限位块304。在本实施例中,第一限位块204与第二齿条303抵接,在第二齿条303往复移动的过程中,第一限位块204用于限定第二齿条303仅能沿水平方向移动,也即保持第二齿条303始终与齿轮5啮合连接,避免第二齿条303因外力冲击或机器振动导致第二齿条303从齿轮5上脱离,从而降低机械手失效的风险,能够有效延长使用寿命,第二限位块304的工作原理如上,此处不再赘述。
优选的,驱动机构4为伸缩驱动件,伸缩驱动件包括缸体401、伸缩杆402和调节螺母403,缸体401固定连接于安装座1上,伸缩杆402与第一移动座201或第二移动座301固定连接,通过伸缩杆402的伸缩动作驱使第一移动座201或第二移动座301作往复移动,调节螺母403与伸缩杆402后端螺纹连接,通过调节螺母403对伸缩杆402进行限位,以调节伸缩杆402的伸缩行程,最终调节夹爪的开合幅度从而适应不同规格的工件。
以上所述仅是本实用新型的优选实施方式,本实用新型的保护范围并不仅局限于上述实施例。对于本技术领域的技术人员来说,在不脱离本实用新型技术构思前提下所得到的改进和变换也应视为本实用新型的保护范围。
Claims (7)
1.一种机械手,其特征在于,包括安装座(1),所述安装座(1)上可活动地连接有第一夹爪组件(2)和第二夹爪组件(3),所述安装座(1)上设置有用于驱使所述第一夹爪组件(2)和所述第二夹爪组件(3)相互靠近或远离的驱动机构(4);
所述第一夹爪组件(2)包括第一移动座(201)以及设置于所述第一移动座(201)上的第一夹爪(202)和第一齿条(203),所述第一移动座(201)以可活动方式连接于所述安装座(1)上,所述第二夹爪组件(3)包括第二移动座(301)以及设置于所述第二移动座(301)上的第二夹爪(302)和第二齿条(303),所述第二移动座(301)以可活动方式连接于所述安装座(1)上,所述安装座(1)上以可转动方式连接有齿轮(5),所述第一齿条(203)和所述第二齿条(303)对向地啮合连接于所述齿轮(5)两侧。
2.根据权利要求1所述的机械手,其特征在于,所述安装座(1)上设置有至少一组滑动机构(6),所述第一移动座(201)和所述第二移动座(301)通过所述滑动机构(6)滑动连接于所述安装座(1)上。
3.根据权利要求2所述的机械手,其特征在于,所述滑动机构(6)包括一组滑轨(601)和两组滑块(602),所述滑轨(601)固定连接于所述安装座(1)上,一组所述滑块(602)与所述第一移动座(201)固定连接,另一组所述滑块(602)与所述第二移动座(301)固定连接。
4.根据权利要求1所述的机械手,其特征在于,所述安装座(1)上以可转动方式设置有转轴(7),所述齿轮(5)周向固定连接于所述转轴(7)上,以使所述齿轮(5)与所述转轴(7)实现同步转动。
5.根据权利要求4所述的机械手,其特征在于,所述转轴(7)的两端分别设置有轴承(8),以使所述转轴(7)可转动地连接于所述安装座(1)上。
6.根据权利要求1所述的机械手,其特征在于,所述第一移动座(201)上设置有用于与所述第二齿条(303)抵接的第一限位块(204),所述第二移动座(301)上设置有用于与所述第一齿条(203)抵接的第二限位块(304)。
7.根据权利要求1所述的机械手,其特征在于,所述驱动机构(4)为伸缩驱动件,所述伸缩驱动件包括缸体(401)、伸缩杆(402)和调节螺母(403),所述缸体(401)固定连接于所述安装座(1)上,所述伸缩杆(402)与所述第一移动座(201)或所述第二移动座(301)固定连接,通过所述伸缩杆(402)的伸缩动作驱使所述第一移动座(201)或所述第二移动座(301)作往复移动,所述调节螺母(403)与所述伸缩杆(402)后端螺纹连接,通过所述调节螺母(403)对所述伸缩杆(402)进行限位,以调节所述伸缩杆(402)的伸缩行程。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202223492297.7U CN219114091U (zh) | 2022-12-27 | 2022-12-27 | 一种机械手 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202223492297.7U CN219114091U (zh) | 2022-12-27 | 2022-12-27 | 一种机械手 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN219114091U true CN219114091U (zh) | 2023-06-02 |
Family
ID=86530528
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202223492297.7U Active CN219114091U (zh) | 2022-12-27 | 2022-12-27 | 一种机械手 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN219114091U (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117301108A (zh) * | 2023-09-26 | 2023-12-29 | 西安建筑科技大学 | 一种旋转夹持机械臂机构 |
| CN120735082A (zh) * | 2025-09-08 | 2025-10-03 | 上海蜘蛛侠机器人有限公司 | 一种紧凑型机械抓手及机器设备 |
-
2022
- 2022-12-27 CN CN202223492297.7U patent/CN219114091U/zh active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117301108A (zh) * | 2023-09-26 | 2023-12-29 | 西安建筑科技大学 | 一种旋转夹持机械臂机构 |
| CN120735082A (zh) * | 2025-09-08 | 2025-10-03 | 上海蜘蛛侠机器人有限公司 | 一种紧凑型机械抓手及机器设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN116140676B (zh) | 钢板四边全自动数控铣边机 | |
| CN220362140U (zh) | 一种板材精密激光切割机 | |
| CN107009038B (zh) | 罐体封头加强筋智能焊割机器人 | |
| CN211638623U (zh) | 一种油缸自动焊接系统 | |
| CN102615309A (zh) | 组合式镗杆的多孔镗床 | |
| CN217943347U (zh) | 一种高适应性磨床机械手 | |
| CN109226879B (zh) | 一种高速金属智能切管机床 | |
| CN208513650U (zh) | 一种中心高可调的精密超声车削装置 | |
| CN204249382U (zh) | 一种冲床自动加料、送料装置 | |
| CN220854991U (zh) | 一种电机测试工装 | |
| CN221695636U (zh) | 一种角度方便调节的激光切割机 | |
| CN103521845B (zh) | 起子头弧面加工设备 | |
| CN102847998B (zh) | 端面铣削装置 | |
| CN202684220U (zh) | 起子头弧面加工设备 | |
| CN118926797A (zh) | 一种船舶钢结构件焊接设备及方法 | |
| CN117359138A (zh) | 一种厢体生产用前门帽檐焊接工作站 | |
| CN206509429U (zh) | 一种折弯机床快速换模装置 | |
| CN215279388U (zh) | 一种液压机多工位板材冲压装置 | |
| CN212977548U (zh) | 一种用于高精度平板切割机的气动夹具平台 | |
| CN202498246U (zh) | 路轨双端面铣削机床 | |
| CN108381219B (zh) | 汽车制动器支架的双向同步分中定位装置 | |
| CN201880980U (zh) | 螺栓铣槽装置 | |
| CN211414039U (zh) | 一种平面多点摩擦焊接设备 | |
| CN222359734U (zh) | 一种车铣复合加工夹具 | |
| CN221110640U (zh) | 一种液压油缸缸盖装配工装 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |