CN219030982U - 一种机器人变位夹具 - Google Patents
一种机器人变位夹具 Download PDFInfo
- Publication number
- CN219030982U CN219030982U CN202223365570.XU CN202223365570U CN219030982U CN 219030982 U CN219030982 U CN 219030982U CN 202223365570 U CN202223365570 U CN 202223365570U CN 219030982 U CN219030982 U CN 219030982U
- Authority
- CN
- China
- Prior art keywords
- grabbing
- movable
- block
- fixed
- module
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000006073 displacement reaction Methods 0.000 claims description 12
- 230000000694 effects Effects 0.000 claims description 6
- 238000004806 packaging method and process Methods 0.000 description 17
- 238000012856 packing Methods 0.000 description 17
- 239000000463 material Substances 0.000 description 3
- 238000010586 diagram Methods 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 238000012858 packaging process Methods 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000004075 alteration Effects 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 239000013072 incoming material Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images


Landscapes
- Manipulator (AREA)
Abstract
本实用新型属于夹具设备技术领域,具体公开了一种机器人变位夹具,包括固定架、抓取机构和调节机构,固定架的中心处设置有固定轴抓取机构设置在固定架的下部,抓取机构包括多个活动抓取模块,活动抓取模块间隔排列在固定架左右两侧,活动抓取模块滑动套设在固定轴外表面,调节机构设置在固定架上部,调节机构包括移动块和活动气缸,移动块设置在固定架一侧,移动块中心处设置有多个斜槽,斜槽内卡接有活动抓取模块,移动块和活动气缸相连接,本实用新型可一次抓取多个较大间隔的包装盒,然后卸放时包装盒间隔缩小,实现了同时夹取多个包装箱且改变多个包装箱之间的间距,方便包装箱进一步包装。
Description
技术领域
本实用新型涉及夹具设备技术领域,特别涉及一种机器人变位夹具。
背景技术
在生产包装过程中,通常需要将来料盘的物料分装到小包装盒进行包装操作,在中国专利CN201921173175.7一种夹具机械手,包括滑梁和滑块,所述滑块滑动固定在滑梁的下端,所述滑块的下端固定有第一卷扬机,且第一卷扬机的卷筒下端通过第一钢绳连接固定有固定架,所述固定架的下端通过滑动板滑动固定有夹持手,所述滑动板的上端连接固定有支撑块,且支撑块竖向贯穿至固定架的内部,所述支撑块固定在固定架内部固定的电液推杆末端,所述夹持手和电液推杆均为两个。
上述结构实际包装的过程中,因为上述结构只有单个的抓取结构,在实际的工作中来料盘上物料的间隔与多个小包装盒的间隔不一致,导致上述结构只能对包装箱一个个地将物料依次装入小包装盒,从而导致整体包装效率降低。
实用新型内容
为了克服现有技术存在的缺陷,本实用新型提供一种机器人变位夹具。
本实用新型解决其技术问题所采用的技术方案是:一种机器人变位夹具,包括固定架、抓取机构和调节机构,所述固定架的中心处设置有固定轴;
所述抓取机构设置在固定架的下部,所述抓取机构包括多个活动抓取模块,所述活动抓取模块间隔排列在固定架左右两侧,活动抓取模块滑动套设在固定轴外表面,以使活动抓取模块沿着固定轴实现左右移动;
所述调节机构设置在固定架上部,所述调节机构包括移动块和活动气缸,所述移动块设置在固定架一侧,所述移动块中心处设置有若干斜槽,所述斜槽内卡接有活动抓取模块,所述移动块和活动气缸相连接,以使移动块通过活动气缸控制活动抓取模块实现上下移动。
针对本方案的进一步的描述,所述抓取机构还包括固定抓取模块,所述固定抓取模块设置于所述固定架中心处,所述固定抓取模块与活动抓取模块左右间隔排列设置。
具体的,所述活动抓取模块包括滑块和第一连接杆,所述滑块活动套接在固定轴外表面,所述滑块底部设置有第一连接杆,所述第一连接杆底部设置有第一吸盘。
具体的,所述固定抓取模块包括第二连接杆和第二吸盘,所述第二连接杆设在设置在固定架底部,所述第二连接杆底部设置有第二吸盘。
针对本方案的进一步的描述,所述活动抓取模块靠近移动块一侧设置有滑动轴,所述滑动轴卡接在斜槽内部,所述斜槽为倾斜设置,以使滑动轴在斜槽进行移动。
针对本方案的进一步的描述,移动块上下滑动设置于固定架一侧,所述固定架靠近移动块一侧的底部设置有卡块,所述移动块底部开设有滑槽,所述卡块卡接在滑槽内。
针对本方案的进一步的描述,所述固定架的顶部设置有连接座,能方便本变位夹具与机器人连接。
本实用新型的有益效果是:本实用新型通过活动抓取模块抓取包装盒后,后续通过活动气缸使移动块沿着固定架进行上下移动,活动抓取模块在斜槽和滑动轴的配合下,使多个活动抓取模块向左或者向右靠拢,故可一次抓取多个较大间隔的包装盒,然后卸放时包装盒间隔缩小,方便放入小包装内,同样地,也可将靠拢在一起的包装盒有序地按一定间隔摆放,实现了同时夹取多个包装箱且改变多个包装箱之间的间距,方便包装箱进一步包装。
附图说明
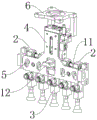
图1为本实用新型整体的结构示意图一;
图2为本实用新型整体的结构示意图二;
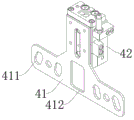
图3为本实用新型调节机构的结构示意图;
图4为本实用新型固定抓取模块和活动抓取模块2的结构示意图。
图中所述:固定架1、固定轴11、卡块12、活动抓取模块2、滑块21、第一连接杆22、第一吸盘23、固定抓取模块3、第二连接杆31、第二吸盘32、调节机构4、移动块41、斜槽411、滑槽412、活动气缸42、滑动轴5、连接座6。
具体实施方式
下面结合附图对本实用新型的具体实施方式作进一步说明。在此需要说明的是,对于这些实施方式的说明用于帮助理解本实用新型,但并不构成对本实用新型的限定。此外,下面所描述的本实用新型各个实施方式中所涉及的技术特征只要彼此之间未构成冲突就可以相互组合。
如附图1、2、3和4所示,本实用新型提供的一种机器人变位夹具,包括固定架1、抓取机构和调节机构4,固定架1的中心处设置有固定轴11;
抓取机构设置在固定架1的下部,抓取机构包括多个活动抓取模块2,能通过活动抓取模块2能直接抓取包装盒,活动抓取模块2间隔排列在固定架1左右两侧,活动抓取模块2滑动套设在固定轴11外表面,以使活动抓取模块2沿着固定轴11实现左右移动,能便于活动抓取模块2进行左右移动操作;
同时抓取机构还包括固定抓取模块3,固定抓取模块3设置于固定架1中心处,固定抓取模块3与活动抓取模块2左右间隔排列设置。
在进行实际操作时,能同时对五个包装箱进行夹取操作,五个包装箱等距间隔设置,夹取过程中,中间的包装箱通过固定抓取模块3进行夹取操作,在夹取的过程中相对固定架1不会左右发生移动,左边两个包装箱通过活动抓取模块2进行夹取,能向固定架1右侧进行移动,能向中间的包装箱靠拢,右边两个包装箱通过活动抓取模块2进行夹取,能向固定架1左侧进行移动,即也中间的包装箱靠拢,当机器人变位夹具卸放包装箱时,五个包装箱靠拢在一起。当然,也可以使得多个靠拢在一起的包装箱经机器人变位夹具的夹取后,等距间隔排列,以及使得多个间隔较大的包装箱间隔缩小,方便放入小包装袋内。
如附图1、2、3和4所示,调节机构4设置在固定架1上部,调节机构4包括移动块41和活动气缸42,移动块41设置在固定架1一侧,移动块41中心处设置有若干斜槽411,斜槽411内卡接有活动抓取模块2,移动块41和活动气缸42相连接,以使移动块41通过活动气缸42控制活动抓取模块2实现上下移动,从而能控制抓取模块2进行抓取操作。
如附图1和2所示,移动块41上下滑动设置于固定架1一侧。
如附图1、2、3和4所示,固定架1靠近移动块41一侧的底部设置有卡块12,移动块41底部开设有滑槽412,卡块12卡接在滑槽412内,通过设置有卡块12能对移动块41移动位置进行限位和导向。
如附图1、2、3和4所示,活动抓取模块2靠近移动块41一侧设置有滑动轴5,滑动轴5卡接在斜槽411内部,斜槽411为倾斜设置,以使滑动轴5在斜槽411进行移动,当活动气缸42控制移动块41进行上下移动时,通斜槽411与滑动轴5相互配合,能带动滑动轴5一侧动活动抓取模块2沿斜槽411向固定抓取模块3进行靠拢,以及使得多个间隔较大的包装箱间隔缩小,方便放入小包装袋内。
如附图1、2和4所示,活动抓取模块2包括滑块21和第一连接杆22,滑块21活动套接在固定轴11外表面,滑块21能通过固定轴进行左右移动,滑块21底部设置有第一连接杆22,第一连接杆22底部设置有第一吸盘23,通过滑块21的移动从而带动第一吸盘23进行移动,后续能通过第一吸盘23对包装盒抓取并卸放,同时第一吸盘23也可由气动夹子或三爪卡盘等替代,也能实现对包装盒抓取并卸放。
如附图1、2、3和4所示,固定抓取模块3包括第二连接杆31和第二吸盘32,第二连接杆31设在设置在固定架1底部,第二连接杆31底部设置有第二吸盘32,能通过第二吸盘32包装盒抓取并卸放,同时也可由气动夹子或三爪卡盘等替代。
如附图1和2所示,固定架1的顶部设置有连接座6,设置有连接座6能方便本变位夹具与机器人连接。
以上结合附图对本实用新型的实施方式作了详细说明,但本实用新型不限于所描述的实施方式。对于本领域的技术人员而言,在不脱离本实用新型原理和精神的情况下,对这些实施方式进行多种变化、修改、替换和变型,仍落入本实用新型的保护范围内。
Claims (9)
1.一种机器人变位夹具,其特征在于,包括:
固定架(1):所述固定架(1)的中心处设置有固定轴(11);
抓取机构:所述抓取机构设置在固定架(1)的下部,所述抓取机构包括若干个活动抓取模块(2),所述活动抓取模块(2)间隔排列在固定架(1)左右两侧,活动抓取模块(2)滑动套设在固定轴(11)外表面,以使活动抓取模块(2)沿着固定轴(11)实现左右移动;
调节机构(4):所述调节机构(4)设置在固定架(1)上部,所述调节机构(4)包括移动块(41)和活动气缸(42),所述移动块(41)设置在固定架(1)一侧,所述移动块(41)中心处设置有若干斜槽(411),所述斜槽(411)内卡接有活动抓取模块(2),所述移动块(41)和活动气缸(42)相连接,以使移动块(41)通过活动气缸(42)控制活动抓取模块(2)实现上下移动。
2.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述抓取机构还包括固定抓取模块(3),所述固定抓取模块(3)设置于所述固定架(1)中心处,所述固定抓取模块(3)与活动抓取模块(2)左右间隔排列设置。
3.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述活动抓取模块(2)的数量均为两组,两组所述活动抓取模块(2)左右对称设置于固定架(1)上,所述活动抓取模块(2)设置于固定抓取模块(3)的两侧。
4.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述活动抓取模块(2)靠近移动块(41)一侧设置有滑动轴(5),所述滑动轴(5)卡接在斜槽(411)内部,所述斜槽(411)为倾斜设置,以使滑动轴(5)在斜槽(411)进行移动。
5.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述移动块(41)上下滑动设置于固定架(1)一侧。
6.根据权利要求5所述的一种机器人变位夹具,其特征在于:所述固定架(1)靠近移动块(41)一侧的底部设置有卡块(12),所述移动块(41)底部开设有滑槽(412),所述卡块(12)卡接在滑槽(412)内。
7.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述固定架(1)的顶部设置有连接座(6)。
8.根据权利要求1所述的一种机器人变位夹具,其特征在于:所述活动抓取模块(2)包括滑块(21)和第一连接杆(22),所述滑块(21)活动套接在固定轴(11)外表面,所述滑块(21)底部设置有第一连接杆(22),所述第一连接杆(22)底部设置有第一吸盘(23)。
9.根据权利要求2所述的一种机器人变位夹具,其特征在于:所述固定抓取模块(3)包括第二连接杆(31)和第二吸盘(32),所述第二连接杆(31)设在设置在固定架(1)底部,所述第二连接杆(31)底部设置有第二吸盘(32)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202223365570.XU CN219030982U (zh) | 2022-12-15 | 2022-12-15 | 一种机器人变位夹具 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202223365570.XU CN219030982U (zh) | 2022-12-15 | 2022-12-15 | 一种机器人变位夹具 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN219030982U true CN219030982U (zh) | 2023-05-16 |
Family
ID=86277204
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202223365570.XU Active CN219030982U (zh) | 2022-12-15 | 2022-12-15 | 一种机器人变位夹具 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN219030982U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN119240326A (zh) * | 2024-09-20 | 2025-01-03 | 华安钢宝利高新汽车板加工(常熟)有限公司 | 一种焊接线的自动下料装置 |
-
2022
- 2022-12-15 CN CN202223365570.XU patent/CN219030982U/zh active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN119240326A (zh) * | 2024-09-20 | 2025-01-03 | 华安钢宝利高新汽车板加工(常熟)有限公司 | 一种焊接线的自动下料装置 |
| CN119240326B (zh) * | 2024-09-20 | 2025-07-29 | 华安钢宝利高新汽车板加工(常熟)有限公司 | 一种焊接线的自动下料装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN210392959U (zh) | 用于机器人搬运码垛的货物夹取机构 | |
| CN109229665B (zh) | 一种磁钢充磁包装自动化生产线 | |
| CN111086886B (zh) | 空调外机顶盖应用机器人自动化码垛单元 | |
| CN108971022B (zh) | 一种磁钢充磁分选一体化设备的磁钢分类堆叠装置 | |
| CN211846383U (zh) | 一种箱体码垛机器人抓手 | |
| CN217577413U (zh) | 一种制砖生产线的抓式码垛机上的新型抓手机构 | |
| CN220844358U (zh) | 电池定距装置 | |
| CN109850585A (zh) | 一种纤维丝饼抓取夹具、自动化丝饼码垛系统以及方法 | |
| CN202662661U (zh) | 用于led固晶机的led芯片支架转送装置 | |
| CN106044201A (zh) | 全自动的机械抓砖手 | |
| CN217837512U (zh) | 一种连续上料机构 | |
| CN209396583U (zh) | 三轴龙门码垛机 | |
| CN210635406U (zh) | 一种多用途的上料装置 | |
| CN212531451U (zh) | 多层料框拆垛机 | |
| CN213796564U (zh) | 一种铸造砂芯码垛夹具 | |
| CN212654590U (zh) | 一种scr蜂窝状脱硝催化剂成品生产包装机构 | |
| CN222081819U (zh) | 夹取机构及具有其的码垛装置 | |
| CN220516814U (zh) | 一种龙门架运输机械手 | |
| CN220744534U (zh) | 一种双向取料机构 | |
| CN112320374A (zh) | 多物料对叉码垛机械手 | |
| CN110539295A (zh) | 桁架式金属试样分拣机械手 | |
| CN214878390U (zh) | 一种气动快速搬运夹爪 | |
| CN210589283U (zh) | 桁架式金属试样分拣机械手 | |
| CN214493448U (zh) | 一种用于瓷砖码垛的机器人夹具及瓷砖码垛设备 | |
| CN218453231U (zh) | 铁箍纸板桶底板装配自动压箍系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |