CN218857104U - 一种实验室用机械臂控制的剪绳机构 - Google Patents
一种实验室用机械臂控制的剪绳机构 Download PDFInfo
- Publication number
- CN218857104U CN218857104U CN202221912988.5U CN202221912988U CN218857104U CN 218857104 U CN218857104 U CN 218857104U CN 202221912988 U CN202221912988 U CN 202221912988U CN 218857104 U CN218857104 U CN 218857104U
- Authority
- CN
- China
- Prior art keywords
- arm
- digging
- shearing
- connecting plate
- shaped connecting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000010008 shearing Methods 0.000 title claims abstract description 47
- 238000009434 installation Methods 0.000 claims description 7
- 241000894006 Bacteria Species 0.000 description 5
- 238000001514 detection method Methods 0.000 description 2
- 241000588724 Escherichia coli Species 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 239000002537 cosmetic Substances 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000002906 microbiologic effect Effects 0.000 description 1
Images

Landscapes
- Manipulator (AREA)
Abstract
本实用新型公开了一种实验室用机械臂控制的剪绳机构,包括底座、机械臂结构和剪切结构三部分,所述机械臂结构包括驱动电机、固定臂、第一舵机、活动臂一、第二舵机、活动臂二、连接块,所述底座上方设置有驱动电机,所述驱动电机上方输出端设置有固定臂,所述固定臂上方与活动臂一活动连接,且固定臂和活动臂一连接处设置有第一舵机,所述活动臂一上方与活动臂二活动连接,且活动臂一和活动臂二连接处设置有第二舵机,所述活动臂二前端设置有连接块,所述连接块远离活动臂二的一侧设置有剪切结构。本实用新型能够便于对绳子进行剪切。
Description
技术领域
本实用新型涉及剪绳机构技术领域,具体为一种实验室用机械臂控制的剪绳机构。
背景技术
目前对食品、化妆品等进行微生物检测中,需要对其中某种特定的细菌(例如大肠杆菌)进行检测,而这种特定的细菌通常是和其他菌混合在一起。因此,检测之前首先需要将该种细菌从混合菌中分离出来,需要用到柔性线绳进行划分,划分结束后需要对柔性线绳前端进行剪切。
但现有剪切需要人工进行,不能够进行按照设定的轨迹进行动作剪切,剪切效率低,因此,针对上述问题提出一种实验室用机械臂控制的剪绳机构。
实用新型内容
本实用新型的目的在于提供一种实验室用机械臂控制的剪绳机构,包括底座、机械臂结构和剪切结构三部分,所述机械臂结构包括驱动电机、固定臂、第一舵机、活动臂一、第二舵机、活动臂二、连接块,所述底座上方设置有驱动电机,所述驱动电机上方输出端设置有固定臂,所述固定臂上方与活动臂一活动连接,且固定臂和活动臂一连接处设置有第一舵机,所述活动臂一上方与活动臂二活动连接,且活动臂一和活动臂二连接处设置有第二舵机,所述活动臂二前端设置有连接块,所述连接块远离活动臂二的一侧设置有剪切结构。
进一步的,所述剪切结构包括安装块,所述安装块一侧内部开设有滑动槽,所述滑动槽内部分别设置有电动滑块一和电动滑块二,所述电动滑块一、电动滑块二远离滑动槽的一侧分别与L形连接板一和L形连接板二连接,所述L形连接板一和L形连接板二上分别通过定位螺栓与剪刀臂一、剪刀臂二连接,所述剪刀臂一、剪刀臂二前端通过转动轴转动连接,所述剪刀臂一、剪刀臂二的前端分别设置有剪切端一、剪切端二。
进一步的,所述电动滑块一远离滑动槽的一侧与L形连接板一连接,所述电动滑块二远离滑动槽的一侧与L形连接板二连接。
进一步的,所述L形连接板一通过定位螺栓与剪刀臂一连接,所述L形连接板二通过定位螺栓与剪刀臂二连接。
进一步的,所述剪刀臂一的前端设置有剪切端一,所述剪刀臂二的前端设置有剪切端二。
与现有技术相比,本实用新型的有益效果如下:
1、本实用新型设置有驱动电机、固定臂、第一舵机、活动臂一、第二舵机、活动臂二、连接块,通过驱动电机带动固定臂转动,转动到靠近绳子的位置后通过第一舵机运作,带动活动臂一转动,再通过第二舵机运作,带动活动臂二转动,能够便于控制机械臂达到绳子在的位置,方便进行剪切操作。
2、本实用新型设置有安装块、滑动槽、电动滑块一、电动滑块二、剪刀臂一、剪刀臂二、剪切端一、剪切端二,通过启动电动滑块一和电动滑块二靠近,能够带动剪刀臂一和剪刀臂二靠近,进而剪切端一和剪切端二靠近,对绳子进行自动剪切。
3、本实用新型设置有L形连接板一、L形连接板二、定位螺栓,通过定位螺栓分别将剪刀臂一和剪刀臂二一端固定在L形连接板一、L形连接板二上,便于对剪刀进行安装和拆卸,进而便于对剪刀进行更换。
附图说明
图1是本实用新型的结构示意图;
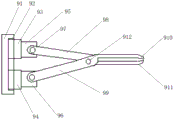
图2是本实用新型的剪切结构的结构示意图。
图中的附图标记及名称如下:
1、底座;2、驱动电机;3、固定臂;4、第一舵机;5、活动臂一;6、第二舵机;7、活动臂二;8、连接块;9、剪切结构;91、安装块;92、滑动槽;93、电动滑块一;94、电动滑块二;95、L形连接板一;96、L形连接板二;97、定位螺栓;98、剪刀臂一;99、剪刀臂二;910、剪切端一;911、剪切端二;912、转动轴。
具体实施方式
如附图1所示,本实用新型提供的一种实验室用机械臂控制的剪绳机构,包括底座1、机械臂结构和剪切结构9三部分,所述机械臂结构包括驱动电机2、固定臂3、第一舵机4、活动臂一5、第二舵机6、活动臂二7、连接块8,所述底座1上方设置有驱动电机2,所述驱动电机2上方输出端设置有固定臂3,所述固定臂3上方与活动臂一5活动连接,且固定臂3和活动臂一5连接处设置有第一舵机4,所述活动臂一5上方与活动臂二7活动连接,且活动臂一5和活动臂二7连接处设置有第二舵机6,所述活动臂二7前端设置有连接块8,所述连接块8远离活动臂二7的一侧设置有剪切结构9。
如附图2所示,所述剪切结构9包括安装块91,所述安装块91一侧内部开设有滑动槽92,所述滑动槽92内部分别设置有电动滑块一93和电动滑块二94,所述电动滑块一93、电动滑块二94远离滑动槽92的一侧分别与L形连接板一95和L形连接板二96连接,所述L形连接板一95和L形连接板二96上分别通过定位螺栓97与剪刀臂一98、剪刀臂二99连接,所述剪刀臂一98、剪刀臂二99前端通过转动轴912转动连接,所述剪刀臂一98、剪刀臂二99的前端分别设置有剪切端一910、剪切端二911。
具体的,所述电动滑块一93远离滑动槽92的一侧与L形连接板一95连接,所述电动滑块二94远离滑动槽92的一侧与L形连接板二96连接。
具体的,所述L形连接板一95通过定位螺栓97与剪刀臂一98连接,所述L形连接板二96通过定位螺栓97与剪刀臂二99连接。
具体的,所述剪刀臂一98的前端设置有剪切端一910,所述剪刀臂二99的前端设置有剪切端二911。
工作原理:首先通过驱动电机2带动固定臂3转动,转动到靠近绳子的位置后通过第一舵机4运作,带动活动臂一5转动,再通过第二舵机6运作,带动活动臂二7转动,能够便于控制机械臂达到绳子在的位置,接着通过启动电动滑块一93和电动滑块二95靠近,能够带动剪刀臂一98和剪刀臂二99靠近,进而剪切端一910和剪切端二911靠近,对绳子进行自动剪切。
当需要对剪刀进行更换时,通过定位螺栓分别将剪刀臂一98和剪刀臂二99一端固定在L形连接板一95、L形连接板二96上,便于对剪刀进行安装和拆卸,进而便于对剪刀进行更换。
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
在本实用新型的描述中,需要说明的是,术语“上”、“下”、“内”、“外”“前端”、“后端”、“两端”、“一端”、“另一端”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本实用新型的限制。此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性。
在本实用新型的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“设置有”、“连接”等,应做广义理解,例如“连接”,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本实用新型中的具体含义。
Claims (5)
1.一种实验室用机械臂控制的剪绳机构,包括底座(1)、机械臂结构和剪切结构(9)三部分,其特征在于:所述机械臂结构包括驱动电机(2)、固定臂(3)、第一舵机(4)、活动臂一(5)、第二舵机(6)、活动臂二(7)、连接块(8),所述底座(1)上方设置有驱动电机(2),所述驱动电机(2)上方输出端设置有固定臂(3),所述固定臂(3)上方与活动臂一(5)活动连接,且固定臂(3)和活动臂一(5)连接处设置有第一舵机(4),所述活动臂一(5)上方与活动臂二(7)活动连接,且活动臂一(5)和活动臂二(7)连接处设置有第二舵机(6),所述活动臂二(7)前端设置有连接块(8),所述连接块(8)远离活动臂二(7)的一侧设置有剪切结构(9)。
2.根据权利要求1所述的一种实验室用机械臂控制的剪绳机构,其特征在于:所述剪切结构(9)包括安装块(91),所述安装块(91)一侧内部开设有滑动槽(92),所述滑动槽(92)内部分别设置有电动滑块一(93)和电动滑块二(94),所述电动滑块一(93)、电动滑块二(94)远离滑动槽(92)的一侧分别与L形连接板一(95)和L形连接板二(96)连接,所述L形连接板一(95)和L形连接板二(96)上分别通过定位螺栓(97)与剪刀臂一(98)、剪刀臂二(99)连接,所述剪刀臂一(98)、剪刀臂二(99)前端通过转动轴(912)转动连接,所述剪刀臂一(98)、剪刀臂二(99)的前端分别设置有剪切端一(910)、剪切端二(911)。
3.根据权利要求2所述的一种实验室用机械臂控制的剪绳机构,其特征在于:所述电动滑块一(93)远离滑动槽(92)的一侧与L形连接板一(95)连接,所述电动滑块二(94)远离滑动槽(92)的一侧与L形连接板二(96)连接。
4.根据权利要求3所述的一种实验室用机械臂控制的剪绳机构,其特征在于:所述L形连接板一(95)通过定位螺栓(97)与剪刀臂一(98)连接,所述L形连接板二(96)通过定位螺栓(97)与剪刀臂二(99)连接。
5.根据权利要求4所述的一种实验室用机械臂控制的剪绳机构,其特征在于:所述剪刀臂一(98)的前端设置有剪切端一(910),所述剪刀臂二(99)的前端设置有剪切端二(911)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221912988.5U CN218857104U (zh) | 2022-07-25 | 2022-07-25 | 一种实验室用机械臂控制的剪绳机构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221912988.5U CN218857104U (zh) | 2022-07-25 | 2022-07-25 | 一种实验室用机械臂控制的剪绳机构 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218857104U true CN218857104U (zh) | 2023-04-14 |
Family
ID=87356158
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202221912988.5U Active CN218857104U (zh) | 2022-07-25 | 2022-07-25 | 一种实验室用机械臂控制的剪绳机构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218857104U (zh) |
-
2022
- 2022-07-25 CN CN202221912988.5U patent/CN218857104U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP4086019A1 (en) | Truss footing cutting device | |
| CN211052381U (zh) | 一种电缆切刀 | |
| CN216441741U (zh) | 一种星轮片加工用切割装置 | |
| FR3080814B1 (fr) | Système d’essuie-glace pour pare-brise à secteur denté | |
| CN214639833U (zh) | 一种电动折弯剪刀 | |
| CN212138493U (zh) | 一种电动剪刀的机械传动结构 | |
| CN214557013U (zh) | 一种插座电源线剪切装置 | |
| CN212312403U (zh) | 一种特种玻璃生产用切割装置 | |
| CN215548831U (zh) | 一种电剪刀 | |
| CN212352103U (zh) | 一种线槽裁切电动剪刀 | |
| CN220049848U (zh) | 一种多用途剪切工具 | |
| CN221312723U (zh) | 一种电芯的拆解装置 | |
| CN112803668B (zh) | 土豆机驱动电机 | |
| CN215658100U (zh) | 一种板材加工效率高的剪板机 | |
| CN109293222A (zh) | 一种玻璃胶滴剪料装置 | |
| CN112223062A (zh) | 一种金属密封环加工用表面切削装置 | |
| CN220943468U (zh) | 一种简易切割装置 | |
| CN215115442U (zh) | 自动截断装置 | |
| CN220681015U (zh) | 一种双向切割塑钢型材的切割装置 | |
| CN223589517U (zh) | 一种现场揉纸机的剪切机构 | |
| CN222411342U (zh) | 玻璃基板截断装置 | |
| CN224069251U (zh) | 一种林业工程用修剪装置 | |
| CN220464053U (zh) | 一种便携式采样管切割器 | |
| CN215150650U (zh) | 一种房屋施工用墙面开槽装置 | |
| CN220445199U (zh) | 一种金属切割机固定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |