CN218518666U - 一种桁架机械搬运手 - Google Patents
一种桁架机械搬运手 Download PDFInfo
- Publication number
- CN218518666U CN218518666U CN202221914040.3U CN202221914040U CN218518666U CN 218518666 U CN218518666 U CN 218518666U CN 202221914040 U CN202221914040 U CN 202221914040U CN 218518666 U CN218518666 U CN 218518666U
- Authority
- CN
- China
- Prior art keywords
- axis
- fixed
- slide rail
- cylinder
- truss
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Landscapes
- Conveying And Assembling Of Building Elements In Situ (AREA)
Abstract
本实用新型公开了一种桁架机械搬运手,包括:桁架体、机械抓手;所述桁架体包括X轴横梁、Y轴横梁,所述X轴横梁一端固定连接于Y轴横梁上,且Y轴横梁上两端和X轴横梁另一端通过立柱支撑,所述X轴横梁上通过滑轨组件滑动安装有L形板,L形板面向X轴横梁的一侧固定有横板,背离X轴横梁的一侧竖直固定有角钢,所述滑轨组件包括:安装于X轴横梁上的主滑轨件、副滑轨件,所述主滑轨件面向横板设置,所述副滑轨件面向L形板设置,所述L形板与角钢之间滑动连接有Z轴滑枕,本装置中运用气缸带动支撑杆相对移动,支撑杆两端的铲爪有效的将门板夹持,支撑杆平稳相对运动,气缸配合铲爪的运动,夹持更加稳定,可避免对装置产生机械性损伤。
Description
技术领域
本实用新型涉及搬运设施设计技术领域,具体涉及一种桁架机械搬运手。
背景技术
桁架机械手是一种在坐标体系中对工件进行工位调整,或用于搬运转移相关产品,实现工件的轨迹运动等功能的全自动工业设备。其控制核心通过工业控制器(如:PLC,运动控制,单片机等)实现。通过控制器对各种输入(各种传感器,按钮等)信号的分析处理,做出一定的逻辑判断后,对各个输出元件(继电器,电机驱动器,指示灯等)下达执行命令,现有的机械手抓紧不牢靠,夹持时容易造成机械性损伤工件,一些门板制造厂使用的机械手中使用吸盘作为夹持件,此类设备当工件表面规则时无法使用,且需要在门板夹层胶体完全凝固后才能使用,否则会对门板有不可逆转的损伤。
现有技术CN207983349U中提高一种新型钢筋摆放桁架机械手,多根立柱和横梁,所述横梁上设有相互平行的X1轴组件和X2轴组件、Y1轴组件和Y2轴组件,所述X1轴组件和X2轴组件上分别设有相互平行的Z1轴组件和Z2轴组件,所述X1轴组件、Y1轴组件及Z1轴组件相互配合组成大机器人,其中X2、Y2、Z2配合形成小机器人,能解决像钢筋网编织等小部件辅助操作工作,但此装置存在不能搬运转移大个体产品部件。
实用新型内容
本实用新型的目的在于提供结构较为简单,使用方便的桁架机械搬运手,以解决现有技术中导致的缺陷。
为达到上述目的,本实用新型是采用下述技术方案实现的:一种桁架机械搬运手,包括:桁架体、机械抓手;
所述桁架体包括X轴横梁、Y轴横梁,所述X轴横梁一端固定连接于Y轴横梁上,且Y轴横梁上两端和X轴横梁另一端通过立柱支撑,所述X轴横梁上通过滑轨组件滑动安装有L形板,L形板面向X轴横梁的一侧固定有横板,背离X轴横梁的一侧竖直固定有角钢,所述滑轨组件包括:安装于X轴横梁上的主滑轨件、副滑轨件,所述主滑轨件面向横板设置,所述副滑轨件面向L形板设置,所述L形板与角钢之间滑动连接有Z轴滑枕,
所述横板上固定安装有X驱动组件,Z驱动组件,所述X驱动组件包括固定安装于横板上的第一电机和与所述主滑轨件平行设置的X轴齿条,所述第一电机输出轴穿过横板的一端固定有X轴齿轮,且X轴齿轮与X轴齿条啮合,所述Z驱动组件包括:固定安装于横板上第二电机和所述Z轴滑枕上竖直安装的Z轴齿条,所述第二电机的输出轴穿过L形板的一端固定有Z轴齿轮,Z轴齿轮与Z轴齿条相互啮合;
所述Z轴滑枕底部固定有安装板,所述机械抓手固定于所述安装板上,所述机械抓手包括可相向、相对运动的第一支撑杆、第二支撑杆,每个支撑杆两端固定有铲爪,所述安装板两侧相对固定有第一气缸、第二气缸,所述第一支撑杆固定于第一气缸的活塞杆上,所述第二支撑杆固定于第二气缸的活塞杆上。
所述Z轴滑枕左右两侧设有Z轴滑轨,所述L形板、角钢板面上均竖向固定有多组Z轴滑块,所述Z轴滑轨滑动连接所述Z轴滑块。
所述主滑轨件包括安装于所述横板底部的主X轴滑块和固定于X轴横梁上的主X轴滑轨,所述X轴齿条与所述主X轴滑轨平行设置,所述主X轴滑块滑动连接所述主X轴滑轨;
所述副滑轨件包括安装于所述L形板板面上的副X轴滑块和固定于X轴横梁侧壁上的副X轴滑轨,所述X轴齿条与所述副X轴滑轨平行设置,所述副X轴滑块滑动连接X轴横梁。
所述第一气缸的活塞杆顶部与第一支撑杆还固定有过渡板,所述第一气缸的安装块上设有一对限位孔,限位孔内穿设有限位杆,所述限位杆一端与过渡板固定连接;所述第二气缸的活塞杆顶部与第二支撑杆还固定有过渡板,所述第二气缸的安装块上设有一对限位孔,限位孔内穿设有限位杆,所述限位杆一端与过渡板固定连接。
所述第一气缸、第二气缸对称设置于Z轴滑枕两侧。
所述X轴横梁垂直固定于所述第二横梁的中部。
所述铲爪底端设有斜面铲口。
所述第一电机输出轴与X轴齿轮之间,第二电机与Z轴齿轮之间均安装有行星减速机。
根据上述一种桁架机械搬运手,先提供一种较优的操作方式:首先将该装置搬运至厂房指定位置,并将立柱1固定于地表,随后启动设备观察装置中各个部件的运动轨迹是否正常;
装置确定正常运行后,启动第一电机控制X轴齿轮转动并带动安装板上的第一支撑杆、第二支撑杆移动至门板上方,再启动第二电机控制Z轴齿轮转动并带动第一支撑杆、第二支撑杆沿Z轴方向下降靠近门板,直至合适高度停止第二电机,最后启动第一气缸、第二气缸展开第一支撑杆、第二支撑杆,直到满足夹持门板的距离,之后再次启动第二电机控制第一支撑杆、第二支撑杆并启动第一气缸、第二气缸使铲爪相对收拢将门板夹持,最终启动第一电机使X轴齿轮反转带动门板沿X轴方向运动直到指定距离后停止,第一气缸、第二气缸配合第二电机将门板缓慢下降并松开门板完成转运工作,其中装置夹持过程中第一气缸、第二气缸的活塞杆伸出距离一定程度上控制铲爪Y轴方向的运动。
根据上述技术方案,本实用新型至少具有以下有益效果:
1.本实用新型中运用气缸带动支撑杆相对移动,支撑杆两端的铲爪有效的将门板夹持,相比吸盘夹持无需考虑门板中凝胶凝固程度,支撑杆平稳相对运动,并配合第一电机、第二电机以带动移动杆移动可有效搬运门板,气缸、配合铲爪的运动,夹持更加稳定,可避免对装置产生机械性损伤。
2.装置中X轴横梁位置居中设计,以及第一气缸、第二气缸的相对位置的固定,最大程度的保证装置的装置运动稳定性,装置初始状态的重心尽量居中,可最大程度的防止装置发生侧翻的风险,电机中行星减速机的设置可调节减缓装置起吊、转动的速度,进一步保证装置运行稳定,防止意外的发生。
附图说明
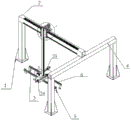
图1为本实用新型的轴测图。
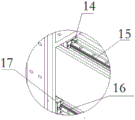
图2为图1中A处放大图。
图3为图2中B处放大图。
图4为图2中C处放大图。
图5为本实用新型另一视角结构示意图。
图6为图5中D处的放大图。
图7为本实用新型俯视视图结构示意图。
图8为图7中E处的放大图。
图9为图1中F处的放大图。
图10为本实用新型中电机装配图。
其中:1立柱、2X轴横梁、3第一支撑杆、4Y轴横梁、5铲爪、6第二支撑杆、7第二电机、8第一电机、9L形板、10横板、11角钢、12Z轴滑轨、13Z轴滑块、14主X轴滑块、15主X轴滑轨、16副X轴滑轨、17副X轴滑块、18X轴齿条、19X轴齿轮、20Z轴齿条、21Z轴齿轮、22Z轴滑枕、23第一气缸、24第二气缸、25过渡板、26限位杆、27行星减速机。
具体实施方式
为使本实用新型实现的技术手段、创作特征、达成目的与功效易于明白了解,下面结合具体实施方式,进一步阐述本实用新型。
技术人员对现有的机械手做出了有效改进,设计的装置夹持更加紧密,且适用性更强,例如夹持搬运门板时无需等待装置门板中的的夹层胶体完全干燥即可实施搬运工作,夹持过程中不会对门板产生机械性的损伤,提升搬运速度的同时保护产品。
参考附图1至图10,本实用新型提供一种桁架机械搬运手,其包括:三个立于地面的立柱1,实际安装中可在立柱1底部安装带自锁功能的万向轮,此万向轮在设备安装中十分常见,属于现有技术,在此就不过多赘述,此种万向轮可方便移动装置的作业位置,所述立柱1成三角布置,任一两个所述立柱1之间固定有Y轴横梁4,另一个所述立柱1与Y轴横梁4之间垂直固定有X轴横梁2;所述X轴横梁2上通过滑轨组件滑动安装有L形板9,L形板9面向X轴横梁2的一侧固定有横板10,背离X轴横梁2的一侧竖直固定有角钢11,所述滑轨组件包括:安装于X轴横梁2上的主滑轨件、副滑轨件,所述主滑轨件面向横板10设置,所述副滑轨件面向L形板9设置,所述L形板9与角钢11之间滑动连接有Z轴滑枕22,所述横板10上固定安装有X驱动组件,Z驱动组件,所述X驱动组件包括固定安装于横板10上的第一电机8和与所述主滑轨件平行设置的X轴齿条18,所述第一电机8输出轴穿过横板10的一端固定有X轴齿轮19,且X轴齿轮19与X轴齿条18啮合,所述Z驱动组件包括:固定安装于横板10上第二电机7和所述Z轴滑枕22上竖直安装的Z轴齿条20,所述第二电机7的输出轴穿过L形板9的一端固定有Z轴齿轮21,Z轴齿轮21与Z轴齿条20相互啮合;
所述Z轴滑枕22底部固定有安装板,所述机械抓手固定于所述安装板上,所述机械抓手包括可相向、相对运动的第一支撑杆3、第二支撑杆6,每个支撑杆两端固定有铲爪5,所述安装板两侧相对固定有第一气缸23、第二气缸24,所述第一支撑杆3固定于第一气缸23的活塞杆上,所述第二支撑杆6固定于第二气缸24的活塞杆上,铲爪5底端设置斜面铲口,此设计在启动气缸,第一支撑杆3、第二支撑杆6相向移动时,斜面铲口可温柔的将门板抬起并夹紧固定,在安装铲爪5时,在铲爪5和第一支撑杆3、第二支撑杆6之间安装压力感应器,多次实验设定最佳的夹持力,防止门板表面留下划痕。
参考附图2.3.4,图中可看出所述Z轴滑枕22左右两侧设有Z轴滑轨12,所述L形板9、角钢11板面上均竖向固定有多组Z轴滑块13,所述Z轴滑轨12滑动连接所述Z轴滑块13,所述主滑轨件包括安装于所述横板10底部的主X轴滑块14和固定于X轴横梁2上的主X轴滑轨15,所述X轴齿条18与所述主X轴滑轨15平行设置,所述主X轴滑块14滑动连接所述主X轴滑轨15;实际生产中设计两组Z轴滑块13,一组Z轴滑块13安装于L形板9、角钢11板面相对板面的上端,另一组安装于L形板9、角钢11板面相对板面的下端。副滑轨件包括安装于所述L形板9板面上的副X轴滑块17和固定于X轴横梁2侧壁上的副X轴滑轨16,所述X轴齿条18与所述副X轴滑轨16平行设置,所述副X轴滑块17滑动连接X轴横梁2。
参考图1和图9,第一气缸23的活塞杆顶部与第一支撑杆3还固定有过渡板25,所述第一气缸23的安装块上设有一对限位孔,限位孔内穿设有限位杆26,所述限位杆一端与过渡板25固定连接;所述第二气缸24的活塞杆顶部与第二支撑杆6还固定有过渡板,所述第二气缸24的安装块上设有一对限位孔,限位孔内穿设有限位杆26,所述限位杆一端与过渡板25固定连接。
装置设计时为了增强装置本身的结构稳定,此外使装置更加美观,将第一气缸23、第二气缸24对称设置于Z轴滑枕22两侧,将X轴横梁2垂直固定于所述Y轴横梁4的中部;一些电机额定转速较快,此时可在第一电机8输出轴与X轴齿轮19之间,第二电机7与Z轴齿轮之间都安装上行星减速机27,这里建议行星减速机使用的型号为AB115-5-K,电机的使用可选用130ST-M10025伺服电机,选用气缸的气密性较好即可,气缸配合电磁阀一起安装,电磁阀控制气体流动方向进而控制活塞杆的收缩。
具体使用,在此使用门板作为搬运对象,将装置固定于所需调运的门板处,此时装置中的第一支撑杆3、第二支撑杆6需要处于门板的上方,实际生产中X轴横梁2的长度可根据转运动的距离制定,装置生产中在第一支撑杆3、第二支撑杆6上安装激光测距仪,实际制造配合控制器的使用,在微型电脑的控制下,调控第一支撑杆3、第二支撑杆6的纵向、横向的位移量,第一气缸23、第二气缸24控制第一支撑杆3、第二支撑杆6之间间距,确定门板间距后收拢将门板夹紧,随后第一电机7启动带动Z轴滑枕22向上移动,最后在第二电机8的运行下使门板产生横向位移,直至门板移动至设置好的位置,第一电机7反转运行将门板下移,第一气缸23、第二气缸24推动第一支撑杆3、第二支撑杆6使铲爪5脱离门板,最终完成门板的转运工作。
由技术常识可知,本实用新型可以通过其它的不脱离其精神实质或必要特征的实施方案来实现。因此,上述公开的实施方案,就各方面而言,都只是举例说明,并不是仅有的。所有在本实用新型范围内或在等同于本实用新型的范围内的改变均被本实用新型包含。
Claims (8)
1.一种桁架机械搬运手,其特征在于,包括:桁架体、机械抓手;
所述桁架体包括X轴横梁(2)、Y轴横梁(4),所述X轴横梁(2)一端固定连接于Y轴横梁(4)上,且Y轴横梁(4)上两端和X轴横梁(2)另一端通过立柱(1)支撑,所述X轴横梁(2)上通过滑轨组件滑动安装有L形板(9),L形板(9)面向X轴横梁(2)的一侧固定有横板(10),背离X轴横梁(2)的一侧竖直固定有角钢(11),所述滑轨组件包括:安装于X轴横梁(2)上的主滑轨件、副滑轨件,所述主滑轨件面向横板(10)设置,所述副滑轨件面向L形板(9)设置,所述L形板(9)与角钢(11)之间滑动连接有Z轴滑枕(22),
所述横板(10)上固定安装有X驱动组件,Z驱动组件,所述X驱动组件包括固定安装于横板(10)上的第一电机(8)和与所述主滑轨件平行设置的X轴齿条(18),所述第一电机(8)输出轴穿过横板(10)的一端固定有X轴齿轮(19),且X轴齿轮(19)与X轴齿条(18)啮合,所述Z驱动组件包括:固定安装于横板(10)上第二电机(7)和所述Z轴滑枕(22)上竖直安装的Z轴齿条(20),所述第二电机(7)的输出轴穿过L形板(9)的一端固定有Z轴齿轮(21),Z轴齿轮(21)与Z轴齿条(20)相互啮合;
所述Z轴滑枕(22)底部固定有安装板,所述机械抓手固定于所述安装板上,所述机械抓手包括可相向、相对运动的第一支撑杆(3)、第二支撑杆(6),每个支撑杆两端固定有铲爪(5),所述安装板两侧相对固定有第一气缸(23)、第二气缸(24),所述第一支撑杆(3)固定于第一气缸(23)的活塞杆上,所述第二支撑杆(6)固定于第二气缸(24)的活塞杆上。
2.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述Z轴滑枕(22)左右两侧设有Z轴滑轨(12),所述L形板(9)、角钢(11)板面上均竖向固定有多组Z轴滑块(13),所述Z轴滑轨(12)滑动连接所述Z轴滑块(13)。
3.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述主滑轨件包括安装于所述横板(10)底部的主X轴滑块(14)和固定于X轴横梁(2)上的主X轴滑轨(15),所述X轴齿条(18)与所述主X轴滑轨(15)平行设置,所述主X轴滑块(14)滑动连接所述主X轴滑轨(15);
所述副滑轨件包括安装于所述L形板(9)板面上的副X轴滑块(17)和固定于X轴横梁(2)侧壁上的副X轴滑轨(16),所述X轴齿条(18)与所述副X轴滑轨(16)平行设置,所述副X轴滑块(17)滑动连接X轴横梁(2)。
4.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述第一气缸(23)的活塞杆顶部与第一支撑杆(3)还固定有过渡板(25),所述第一气缸(23)的安装块上设有一对限位孔,限位孔内穿设有限位杆(26),所述限位杆一端与过渡板(25)固定连接;所述第二气缸(24)的活塞杆顶部与第二支撑杆(6)还固定有过渡板,所述第二气缸(24)的安装块上设有一对限位孔,限位孔内穿设有限位杆(26),所述限位杆一端与过渡板(25)固定连接。
5.根据权利要求4所述的一种桁架机械搬运手,其特征在于,所述第一气缸(23)、第二气缸(24)对称设置于Z轴滑枕(22)两侧。
6.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述X轴横梁(2)垂直固定于所述Y轴横梁(4)的中部。
7.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述铲爪(5)底端设有斜面铲口。
8.根据权利要求1所述的一种桁架机械搬运手,其特征在于,所述第一电机(8)输出轴与X轴齿轮(19)之间,第二电机(7)与Z轴齿轮(21)之间均安装有行星减速机(27)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221914040.3U CN218518666U (zh) | 2022-07-25 | 2022-07-25 | 一种桁架机械搬运手 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221914040.3U CN218518666U (zh) | 2022-07-25 | 2022-07-25 | 一种桁架机械搬运手 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218518666U true CN218518666U (zh) | 2023-02-24 |
Family
ID=85243231
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202221914040.3U Active CN218518666U (zh) | 2022-07-25 | 2022-07-25 | 一种桁架机械搬运手 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218518666U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115256432A (zh) * | 2022-07-25 | 2022-11-01 | 扬州四星工业自动化设备有限公司 | 一种桁架机械搬运手及方法 |
-
2022
- 2022-07-25 CN CN202221914040.3U patent/CN218518666U/zh active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115256432A (zh) * | 2022-07-25 | 2022-11-01 | 扬州四星工业自动化设备有限公司 | 一种桁架机械搬运手及方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107934544B (zh) | 一种板材自动送料设备及其使用方法 | |
| CN102699221B (zh) | 一种上下料机械手 | |
| CN203031218U (zh) | 注塑模具自动拆卸装置 | |
| CN103862249A (zh) | 注塑模具自动拆解装置 | |
| CN205630666U (zh) | 一种双轨数控横梁式机械手 | |
| CN205651120U (zh) | 动车组车体侧墙整体加工自动化夹具及加工系统 | |
| CN209157444U (zh) | 焊接分装生产线抓取机构 | |
| CN111730160A (zh) | 一种柔性智能板料拼焊装备 | |
| CN110711983B (zh) | 一种机器人焊接工作单元及其操作流程 | |
| CN204643634U (zh) | 自动码垛行吊 | |
| CN115256432A (zh) | 一种桁架机械搬运手及方法 | |
| CN203125508U (zh) | 空调倒机竖机机械手 | |
| CN203187149U (zh) | 一种金属板材自动移送设备 | |
| CN112079114B (zh) | 一种pc构件骨架自动调节抓取装置及抓取方法 | |
| CN115583501A (zh) | 空调冷凝器边板的分料定位系统 | |
| CN220921243U (zh) | 一种智能化端架焊接生产线 | |
| CN220334576U (zh) | 一种自动化板材分拣转运装置 | |
| CN112549284A (zh) | 一种用于pc构件生产线的自动置模系统和方法 | |
| CN214110860U (zh) | 一种用于pc构件生产线的自动置模系统 | |
| CN110666826A (zh) | 一种卡爪装置和桁架机器人 | |
| CN215055262U (zh) | 叠合剪力墙翻面自动化组模装置 | |
| CN221026279U (zh) | 一种自动下料夹持机构 | |
| CN211414154U (zh) | 一种机器人焊接钢横梁用多功能工装设备 | |
| CN107186823A (zh) | 一种方条自动上料控制系统及方法 | |
| CN222945551U (zh) | 一种用于板状物检测的龙门真空吸盘抓取机械手 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| PP01 | Preservation of patent right | ||
| PP01 | Preservation of patent right |
Effective date of registration: 20251111 Granted publication date: 20230224 |