CN218364037U - 一种自动上料高效能平面磨床 - Google Patents
一种自动上料高效能平面磨床 Download PDFInfo
- Publication number
- CN218364037U CN218364037U CN202222423901.4U CN202222423901U CN218364037U CN 218364037 U CN218364037 U CN 218364037U CN 202222423901 U CN202222423901 U CN 202222423901U CN 218364037 U CN218364037 U CN 218364037U
- Authority
- CN
- China
- Prior art keywords
- automatic
- bearing base
- top surface
- sliding
- grinding machine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 239000000463 material Substances 0.000 title claims abstract description 8
- 230000005540 biological transmission Effects 0.000 claims description 16
- 230000005611 electricity Effects 0.000 claims description 6
- 238000007599 discharging Methods 0.000 abstract description 2
- 230000001095 motoneuron effect Effects 0.000 abstract 1
- 238000000034 method Methods 0.000 description 3
- 230000008901 benefit Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 238000009826 distribution Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 229910001651 emery Inorganic materials 0.000 description 2
- 230000006872 improvement Effects 0.000 description 2
- 238000003754 machining Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 230000009471 action Effects 0.000 description 1
- 230000004075 alteration Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 238000005520 cutting process Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000005498 polishing Methods 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 230000007306 turnover Effects 0.000 description 1
Images


Landscapes
- Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
Abstract
本实用新型公开了一种自动上料高效能平面磨床,包括承托底座,承托底座底部的四个拐角处均固定安装有支承底脚,承托底座顶面的中部固定安装有外延驱动器,承托底座顶面的中部通过外延驱动器滑动安装有自动化平磨台,自动化平磨台的上方活动安装有数控三轴平磨机组。上述方案,两个多段式机械夹臂呈对称分布于滑动平台的外延上料侧,且两个多段式机械夹臂均通过外接线束与外置数控主机为电性连接,通过设置两个多段式机械夹臂来代替人工进行工件的翻面以及上下料作业;在两个多段式机械夹臂进行上下料作业时,滑动平台通过两个传动丝杠配合两个伺服电机的作用下向外侧滑动,从而方便了两个多段式机械夹臂取放外部置物架上的工件。
Description
技术领域
本实用新型涉及平面磨床技术领域,更具体地说,本实用新型涉及一种自动上料高效能平面磨床。
背景技术
平面磨床是一种通过砂轮旋转研磨来让工件表面的平整度达到指定要求的平面打磨设备,现有的平面磨床可根据工作台的形状划分为矩形工作台和圆形工作台两种,其中矩形工作台的平面磨床应用较为广泛。
但现有的平面磨床在实际运用过程中仍存在一些不足之处,如现有的平面磨床在批量打磨工件时,需要工人手动翻动与更换零件,人工上料的速度较慢,极大的限制了平面磨床的工作效率。
实用新型内容
为了克服现有技术的上述缺陷,本实用新型的实施例提供一种自动上料高效能平面磨床,以解决现有的平面磨床在批量打磨工件时,需要工人手动翻动与更换零件,人工上料的速度较慢,极大的限制了平面磨床的工作效率的问题。
为解决上述技术问题,本实用新型提供如下技术方案:一种自动上料高效能平面磨床,包括承托底座,所述承托底座底部的四个拐角处均固定安装有支承底脚,所述承托底座顶面的中部固定安装有外延驱动器,所述承托底座顶面的中部通过所述外延驱动器滑动安装有自动化平磨台,所述自动化平磨台的上方活动安装有与所述承托底座的顶面为固定连接的数控三轴平磨机组。
优选地,所述承托底座包括承托底板,所述承托底板顶面的中部开设有滑动限位槽,所述外延驱动器固定安装于所述滑动限位槽的端部,所述自动化平磨台通过所述外延驱动器滑动安装于所述滑动限位槽的内部。
优选地,所述外延驱动器包括接电盒,所述接电盒的两侧均通过布线管电性连接有伺服电机,所述接电盒和两个所述伺服电机呈一字形安装于所述滑动限位槽的端部,两个所述伺服电机的传动轴均固定连接有与所述自动化平磨台为螺纹传动连接的传动丝杠。
优选地,所述自动化平磨台包括滑动平台,所述滑动平台侧面的两个螺纹槽孔分别与两个所述传动丝杠为螺纹传动连接,所述滑动平台的顶面镶嵌安装于若干个电磁定位器,所述滑动平台的顶面固定安装有两个对称分布的多段式机械夹臂。
优选地,两个所述多段式机械夹臂与若干个所述电磁定位器以及两个伺服电机均通过外接线束与外置数控主机为电性连接。
优选地,所述数控三轴平磨机组包括定位顶板,所述定位顶板的底部固定安装有与所述承托底板的顶面为固定连接的支撑立柱,所述定位顶板的底面固定安装有四根液压升降杆,四根液压升降杆的底端固定安装有两个平行分布的电动滑轨一。
优选地,两个电动滑轨一的导向滑块固定连接有电动滑轨二,所述电动滑轨二的导向滑块固定安装有砂轮打磨机,所述电动滑轨二、砂轮打磨机和两个电动滑轨一以及四根液压升降杆均通过外接线束与外置数控主机为电性连接。
本实用新型的技术效果和优点:
上述方案中,两个多段式机械夹臂呈对称分布于滑动平台的外延上料侧,且两个多段式机械夹臂均通过外接线束与外置数控主机为电性连接,通过设置两个多段式机械夹臂来代替人工进行工件的翻面以及上下料作业,大大的提高了平面磨床的加工效率;所述滑动平台通过两个传动丝杠分别与两个伺服电机为螺纹传动连接,在两个多段式机械夹臂进行上下料作业时,滑动平台通过两个传动丝杠配合两个伺服电机的作用下向外侧滑动,从而方便了两个多段式机械夹臂取放外部置物架上的工件,提高了装置的实用性。
附图说明
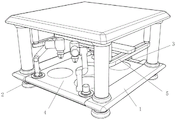
图1为本实用新型的整体结构示意图;
图2为本实用新型的外延驱动器结构示意图;
图3为本实用新型的自动化平磨台结构示意图;
图4为本实用新型的数控三轴平磨机组结构示意图。
附图标记为:1、承托底座;2、支承底脚;3、外延驱动器;4、自动化平磨台;5、数控三轴平磨机组;11、承托底板;12、滑动限位槽;31、接电盒;32、伺服电机;33、传动丝杠;41、滑动平台;42、电磁定位器;43、多段式机械夹臂;51、定位顶板;52、支撑立柱;53、液压升降杆;54、电动滑轨一;55、电动滑轨二;56、砂轮打磨机。
具体实施方式
为使本实用新型要解决的技术问题、技术方案和优点更加清楚,下面将结合附图及具体实施例进行详细描述。
如附图1至附图4,本实用新型的实施例提供一种自动上料高效能平面磨床,包括承托底座1,承托底座1底部的四个拐角处均固定安装有支承底脚2,承托底座1顶面的中部固定安装有外延驱动器3,承托底座1顶面的中部通过外延驱动器3滑动安装有自动化平磨台4,自动化平磨台4的上方活动安装有与承托底座1的顶面为固定连接的数控三轴平磨机组5。
其中,承托底座1包括承托底板11,承托底板11顶面的中部开设有滑动限位槽12,外延驱动器3固定安装于滑动限位槽12的端部,自动化平磨台4通过外延驱动器3滑动安装于滑动限位槽12的内部。
其中,外延驱动器3包括接电盒31,接电盒31的两侧均通过布线管电性连接有伺服电机32,接电盒31和两个伺服电机32呈一字形安装于滑动限位槽12的端部,两个伺服电机32的传动轴均固定连接有与自动化平磨台4为螺纹传动连接的传动丝杠33。
其中,自动化平磨台4包括滑动平台41,滑动平台41侧面的两个螺纹槽孔分别与两个传动丝杠33为螺纹传动连接,滑动平台41的顶面镶嵌安装于若干个电磁定位器42,通过设置电磁定位器42,既能够有效的磁吸固定金属工件,相较于传统机械夹具,电磁定位器42仅需断电便可快速取下工件,方便了工件的拆装更换;滑动平台41的顶面固定安装有两个对称分布的多段式机械夹臂43,多段式机械夹臂43是由多根转向臂与转向电机组合构成,多段式机械夹臂43的端部适配有电动夹爪。
其中,两个多段式机械夹臂43与若干个电磁定位器42以及两个伺服电机32均通过外接线束与外置数控主机为电性连接。
其中,数控三轴平磨机组5包括定位顶板51,定位顶板51的底部固定安装有与承托底板11的顶面为固定连接的支撑立柱52,定位顶板51的底面固定安装有四根液压升降杆53,四根液压升降杆53的底端固定安装有两个平行分布的电动滑轨一54。
其中,两个电动滑轨一54的导向滑块固定连接有电动滑轨二55,电动滑轨二55的导向滑块固定安装有砂轮打磨机56,电动滑轨二55、砂轮打磨机56和两个电动滑轨一54以及四根液压升降杆53均通过外接线束与外置数控主机为电性连接。
本实用新型的工作过程如下:
滑动平台41通过两个传动丝杠33分别与两个伺服电机32为螺纹传动连接,在两个多段式机械夹臂43进行上下料作业时,滑动平台41通过两个传动丝杠33配合两个伺服电机32的作用下向外侧滑动,从而方便了两个多段式机械夹臂43取放外部置物架上的工件;两个多段式机械夹臂43呈对称分布于滑动平台41的外延上料侧,且两个多段式机械夹臂43均通过外接线束与外置数控主机为电性连接,通过设置两个多段式机械夹臂43来代替人工进行工件的翻面以及上下料作业,大大的提高了平面磨床的加工效率。
最后应说明的几点是:首先,在本申请的描述中,需要说明的是,除非另有规定和限定,术语“安装”、“相连”、“连接”应做广义理解,可以是机械连接或电连接,也可以是两个元件内部的连通,可以是直接相连,“上”、“下”、“左”、“右”等仅用于表示相对位置关系,当被描述对象的绝对位置改变,则相对位置关系可能发生改变;
其次:本实用新型公开实施例附图中,只涉及到与本公开实施例涉及到的结构,其他结构可参考通常设计,在不冲突情况下,本实用新型同一实施例及不同实施例可以相互组合;
最后:以上所述仅为本实用新型的优选实施例而已,并不用于限制本实用新型,凡在本实用新型的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本实用新型的保护范围之内。
Claims (7)
1.一种自动上料高效能平面磨床,包括承托底座(1),所述承托底座(1)底部的四个拐角处均固定安装有支承底脚(2),其特征在于,所述承托底座(1)顶面的中部固定安装有外延驱动器(3),所述承托底座(1)顶面的中部通过所述外延驱动器(3)滑动安装有自动化平磨台(4),所述自动化平磨台(4)的上方活动安装有与所述承托底座(1)的顶面为固定连接的数控三轴平磨机组(5)。
2.根据权利要求1所述的自动上料高效能平面磨床,其特征在于,所述承托底座(1)包括承托底板(11),所述承托底板(11)顶面的中部开设有滑动限位槽(12),所述外延驱动器(3)固定安装于所述滑动限位槽(12)的端部,所述自动化平磨台(4)通过所述外延驱动器(3)滑动安装于所述滑动限位槽(12)的内部。
3.根据权利要求2所述的自动上料高效能平面磨床,其特征在于,所述外延驱动器(3)包括接电盒(31),所述接电盒(31)的两侧均通过布线管电性连接有伺服电机(32),所述接电盒(31)和两个所述伺服电机(32)呈一字形安装于所述滑动限位槽(12)的端部,两个所述伺服电机(32)的传动轴均固定连接有与所述自动化平磨台(4)为螺纹传动连接的传动丝杠(33)。
4.根据权利要求3所述的自动上料高效能平面磨床,其特征在于,所述自动化平磨台(4)包括滑动平台(41),所述滑动平台(41)侧面的两个螺纹槽孔分别与两个所述传动丝杠(33)为螺纹传动连接,所述滑动平台(41)的顶面镶嵌安装于若干个电磁定位器(42),所述滑动平台(41)的顶面固定安装有两个对称分布的多段式机械夹臂(43)。
5.根据权利要求4所述的自动上料高效能平面磨床,其特征在于,两个所述多段式机械夹臂(43)与若干个所述电磁定位器(42)以及两个伺服电机(32)均通过外接线束与外置数控主机为电性连接。
6.根据权利要求2所述的自动上料高效能平面磨床,其特征在于,所述数控三轴平磨机组(5)包括定位顶板(51),所述定位顶板(51)的底部固定安装有与所述承托底板(11)的顶面为固定连接的支撑立柱(52),所述定位顶板(51)的底面固定安装有四根液压升降杆(53),四根液压升降杆(53)的底端固定安装有两个平行分布的电动滑轨一(54)。
7.根据权利要求6所述的自动上料高效能平面磨床,其特征在于,两个电动滑轨一(54)的导向滑块固定连接有电动滑轨二(55),所述电动滑轨二(55)的导向滑块固定安装有砂轮打磨机(56),所述电动滑轨二(55)、砂轮打磨机(56)和两个电动滑轨一(54)以及四根液压升降杆(53)均通过外接线束与外置数控主机为电性连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222423901.4U CN218364037U (zh) | 2022-09-14 | 2022-09-14 | 一种自动上料高效能平面磨床 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222423901.4U CN218364037U (zh) | 2022-09-14 | 2022-09-14 | 一种自动上料高效能平面磨床 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218364037U true CN218364037U (zh) | 2023-01-24 |
Family
ID=84972796
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202222423901.4U Active CN218364037U (zh) | 2022-09-14 | 2022-09-14 | 一种自动上料高效能平面磨床 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218364037U (zh) |
-
2022
- 2022-09-14 CN CN202222423901.4U patent/CN218364037U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN105922130A (zh) | 一种磨削装置可移动的龙门磨床 | |
| CN213258744U (zh) | 一种工作台移动式直线导轨四面复合成型磨床 | |
| CN218856487U (zh) | 一种三轴数控磨床 | |
| WO2017088088A1 (zh) | 多工位数控木工车床 | |
| CN216607971U (zh) | 一种高速三坐标加工机床 | |
| CN209532942U (zh) | 一种三维磨削加工板材倒角的装置 | |
| CN207577510U (zh) | 高精度数控铣床 | |
| CN105729138A (zh) | 用于箱体类零件加工的全方位旋转机构 | |
| CN212551910U (zh) | 一种数控铣床的定位装置 | |
| CN215846861U (zh) | 一种磨床加工用工件钻孔传动一体化机构 | |
| CN214162922U (zh) | 一种可转动的夹具工作台 | |
| CN211277373U (zh) | 一种机器人电池箱体用集铣磨钻一体化的加工装置 | |
| CN214161527U (zh) | 一种钢琴铁板自动精铣装置 | |
| CN213164478U (zh) | 一种防护型轴承加工机床 | |
| CN205363273U (zh) | 一种数控加工中心 | |
| CN214641778U (zh) | 一种基于数控龙门加工中心用多轴联动装置 | |
| CN221848663U (zh) | 一种卧式加工中心 | |
| CN221696157U (zh) | 一种数控车床装卸料装置 | |
| CN217775778U (zh) | 倒角机 | |
| CN220698323U (zh) | 一种双面铣床的升降机构 | |
| CN220575500U (zh) | 一种位移传感器外壳加工高效打磨设备 | |
| CN223368485U (zh) | 一种便于更换工件的激光打标机 | |
| CN218800860U (zh) | 一种双头高速高效加工中心 | |
| CN223960768U (zh) | 起重机端梁机器人焊接工装 | |
| CN219582455U (zh) | 一种减速机壳体加工设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| TR01 | Transfer of patent right |
Effective date of registration: 20230421 Address after: 116000 Dalian Free Trade Zone id-32 Aolan Industrial Park No. 1 workshop 1-2f West zone-3 Patentee after: Dalian Bolu Precision Machinery Co.,Ltd. Address before: 063000 B, No. 89, Liujiazhuang Village, Qian'an Town, Qian'an City, Tangshan City, Hebei Province Patentee before: Liu Xiaoli |
|
| TR01 | Transfer of patent right |