CN218254104U - 一种自动上下料机械臂 - Google Patents
一种自动上下料机械臂 Download PDFInfo
- Publication number
- CN218254104U CN218254104U CN202222105658.1U CN202222105658U CN218254104U CN 218254104 U CN218254104 U CN 218254104U CN 202222105658 U CN202222105658 U CN 202222105658U CN 218254104 U CN218254104 U CN 218254104U
- Authority
- CN
- China
- Prior art keywords
- oil
- threaded rod
- gantry
- electric cylinder
- mechanical arm
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000007599 discharging Methods 0.000 title abstract 2
- 238000002347 injection Methods 0.000 claims description 20
- 239000007924 injection Substances 0.000 claims description 20
- 230000005540 biological transmission Effects 0.000 claims description 8
- 238000005096 rolling process Methods 0.000 claims 1
- 238000000034 method Methods 0.000 abstract description 7
- 238000005299 abrasion Methods 0.000 abstract description 3
- 230000001050 lubricating effect Effects 0.000 abstract description 3
- 230000002035 prolonged effect Effects 0.000 abstract 1
- 239000003921 oil Substances 0.000 description 58
- 239000010687 lubricating oil Substances 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 238000005461 lubrication Methods 0.000 description 5
- 239000007921 spray Substances 0.000 description 4
- 238000006073 displacement reaction Methods 0.000 description 3
- 239000000446 fuel Substances 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 238000005507 spraying Methods 0.000 description 1
Images


Landscapes
- Manipulator (AREA)
Abstract
本实用新型提供一种自动上下料机械臂,涉及机械臂技术领域,以解决现有的用于驱动机械手臂进行位移的螺纹杆在使用过程中,得不到较好的润滑作用,从而加快了螺纹杆与活动块之间的磨损,进而降低了螺纹杆等驱动结构的使用寿命的问题,包括龙门架;所述龙门架上部安装有左右移动机构,且左右移动机构底部设有前后移动部,前后移动部底部安装有升降机构,且升降机构下端设有夹持机构;通过左右移动机构和输油机构的配合,从而使螺纹杆在转动过程中能够得到较好的润滑作用,从而大大降低了螺纹杆与驱动螺母之间的摩擦力,从而减缓了螺纹杆与驱动螺母之间的磨损,进而提高了螺纹杆等驱动结构的使用寿命。
Description
技术领域
本实用新型属于机械臂技术领域,更具体地说,特别涉及一种自动上下料机械臂。
背景技术
目前,在数控机床上加工工件时,为了提高工作效率,一般会使用到上下料机械臂,然后通过上下料机械臂上的夹持结构将工件夹持移动。
例如申请号:CN201922106601.1中的一种方便调节角度的气动式机床上下料机械手臂,包括连接架,所述连接架的下端固定连接有载板,所述螺纹杆的右端固定连接在驱动装置的输出端上,所述活动块的下端固定连接在活动框下端的内侧,所述活动框的下表面固定连接有第一气动伸缩杆,所述连接块的内侧铰链连接有支撑臂,所述齿轮的后侧啮合连接有齿条,所述支撑臂的下端固定连接有第三气动伸缩杆,所述活动板靠近支撑臂一侧的中部焊接有固定杆,所述活动杆的外侧套设有复位弹簧。该方便调节角度的气动式机床上下料机械手臂,方便该机械臂进行角度的调节,另外便于物料的夹取固定,且方便后续物料的上下料。
上述上下料机械手臂在使用时,虽然可以通过驱动装置带着螺纹杆进行转动,然后在螺纹作用下,使活动框带着机械手臂进行移动,完成位移,但是上述用于驱动机械手臂进行位移的螺纹杆在使用过程中,由于得不到较好的润滑作用,从而增加了螺纹杆与活动块之间的摩擦力,从而加快了螺纹杆与活动块之间的磨损,进而降低了螺纹杆等驱动结构的使用寿命。
于是,有鉴于此,针对现有的结构及缺失予以研究改良,提供一种自动上下料机械臂,以期达到更具有更加实用价值性的目的。
实用新型内容
为了解决上述技术问题,本实用新型提供一种自动上下料机械臂,以解决现有的用于驱动机械手臂进行位移的螺纹杆在使用过程中,得不到较好的润滑作用,从而加快了螺纹杆与活动块之间的磨损,进而降低了螺纹杆等驱动结构的使用寿命的问题。
本实用新型一种自动上下料机械臂的目的与功效,由以下具体技术手段所达成:
一种自动上下料机械臂,包括龙门架;所述龙门架上部安装有左右移动机构,且左右移动机构底部设有前后移动部,前后移动部底部安装有升降机构,且升降机构下端设有夹持机构;所述龙门架右侧上部安装有输油机构,且龙门架内侧上部安装有集油盒,龙门架顶端面呈左右对称状设有两个限位块,且龙门架右端面安装有PLC可编程控制器。
进一步的,所述左右移动机构包括驱动电机、螺纹杆、移动框、连接框、驱动螺母和滚轮,所述驱动电机安装在龙门架左端面上部,且驱动电机的转轴贯穿龙门架左侧壁,并且驱动电机的转轴右端固定连接有螺纹杆,螺纹杆转动连接在龙门架内侧上部,且螺纹杆外部通过螺纹连接有驱动螺母;所述移动框位于龙门架上端外部,且移动框内侧底端面与驱动螺母固定连接,移动框外侧下部固定连接有连接框,且移动框内侧上端面安装有四个滚轮,四个滚轮均与龙门架顶端面滚动连接,螺纹杆右端安装有第一锥齿轮。
进一步的,所述前后移动部包括支撑块、横向电动缸和前后移动块,所述支撑块的数量为两个,且两个支撑块分别固定连接在连接框底端面前后两侧,前侧一个支撑块前端面安装有横向电动缸,且横向电动缸的伸缩杆贯穿前侧一个支撑块,并且横向电动缸的伸缩杆后端固定连接有前后移动块;两个所述支撑块之间固定连接有四根横向导杆,且四根横向导杆与前后移动块滑动连接。
进一步的,所述升降机构包括竖向电动缸和升降板,所述竖向电动缸安装在前后移动块底端面,且竖向电动缸的伸缩杆下端固定连接有升降板,升降板为匚字形板状结构;所述竖向电动缸、横向电动缸、驱动电机均与PLC可编程控制器电性连接。
进一步的,所述夹持机构包括气缸和夹板,所述气缸的数量为两个,且两个气缸分别安装在升降板左右两端面上;两个所述气缸的伸缩杆分别贯穿升降板左右两侧壁,且两个气缸的伸缩杆相对端均固定安装有一个夹板,两个夹板均滑动连接在升降板内侧。
进一步的,所述输油机构包括泵体、联动轴、喷油件和输油管,所述泵体安装在龙门架顶端面右侧,且泵体的输入轴后端安装有从动带轮,泵体的吸油口上连接有输油管,且输油管另一端与集油盒底部右侧的出油管口连接;所述联动轴转动连接在龙门架右端面上部,且联动轴前后两端分别安装有第二锥齿轮和传动带轮,并且传动带轮通过皮带与从动带轮传动连接,第二锥齿轮与第一锥齿轮啮合;所述喷油件安装在龙门架内侧顶端面,且喷油件底端面呈均匀状设有喷油口,喷油件进油口通过油管与泵体的出油口连接。
进一步的,所述集油盒位于螺纹杆正下方,喷油件位于螺纹杆正上方。
进一步的,所述升降板顶端面固定连接有两根竖向导杆,且每根竖向导杆外部均滑动连接有一个导向滑筒,并且两个导向滑筒分别固定连接在竖向电动缸左右两侧下部。
与现有技术相比,本实用新型具有如下有益效果:
1、通过左右移动机构和输油机构的配合,能够在螺纹杆转动过程中,通过第一锥齿轮、第二锥齿轮、联动轴、传动带轮、从动带轮带着泵体的输入轴转动,从而使泵体吸油口产生吸力,从而将集油盒内部的润滑油经输油管输送至喷油件内部,然后通过喷油件底部喷油口喷洒至螺纹杆外部,从而使螺纹杆在转动过程中能够得到较好的润滑作用,从而大大降低了螺纹杆与驱动螺母之间的摩擦力,从而减缓了螺纹杆与驱动螺母之间的磨损,进而提高了螺纹杆等驱动结构的使用寿命,且结构简单,无需另配电机,从而更加实用。
2、通过集油盒的设置,能够将喷油件喷出后使用的润滑油进行收集,从而使得用于润滑螺纹杆的润滑油能够得到重复利用,从而大大减少了本机械臂在使用过程中的润滑成本。
3、通过PLC可编程控制器、左右移动机构、前后移动部、升降机构和夹持机构的配合,能够使本机械臂在上下料过程中实现自动操作,从而无需人工进行上下料操作,从而更加省时省力。
附图说明
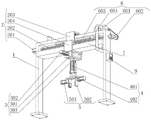
图1是本实用新型的第一视角结构示意图。
图2是本实用新型的第二视角结构示意图。
图3是本实用新型的移动框局部剖视结构示意图。
图4是本实用新型的连接框、前后移动部和竖向电动缸结构示意图。
图5是本实用新型的升降板和夹持机构拆分后结构示意图。
图6是本实用新型的输油机构和集油盒结构示意图。
图中,部件名称与附图编号的对应关系为:
1、龙门架;2、左右移动机构;201、驱动电机;202、螺纹杆;203、移动框;204、连接框;205、驱动螺母;206、滚轮;3、前后移动部;301、支撑块;302、横向电动缸;303、前后移动块;4、升降机构;401、竖向电动缸;402、升降板;5、夹持机构;501、气缸;502、夹板;6、输油机构;601、泵体;602、联动轴;603、喷油件;604、输油管;7、集油盒;8、限位块;9、PLC可编程控制器。
具体实施方式
下面结合附图和实施例对本实用新型的实施方式作进一步详细描述。以下实施例用于说明本实用新型,但不能用来限制本实用新型的范围。
在本实用新型的描述中,需要说明的是,除非另有明确的规定和限定,术语“相连”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本实用新型中的具体含义。
实施例:
如附图1至附图6所示:
本实用新型提供一种自动上下料机械臂,包括龙门架1;龙门架1上部安装有左右移动机构2,且左右移动机构2底部设有前后移动部3,前后移动部3底部安装有升降机构4,且升降机构4下端设有夹持机构5;龙门架1右侧上部安装有输油机构6,且龙门架1内侧上部安装有集油盒7,龙门架1顶端面呈左右对称状设有两个限位块8,且龙门架1右端面安装有PLC可编程控制器9,用于控制左右移动机构2、前后移动部3和升降机构4自动运作。
参照图1、图3和图4,左右移动机构2包括驱动电机201、螺纹杆202、移动框203、连接框204、驱动螺母205和滚轮206,驱动电机201安装在龙门架1左端面上部,且驱动电机201的转轴贯穿龙门架1左侧壁,并且驱动电机201的转轴右端固定连接有螺纹杆202,螺纹杆202转动连接在龙门架1内侧上部,且螺纹杆202外部通过螺纹连接有驱动螺母205;移动框203位于龙门架1上端外部,且移动框203内侧底端面与驱动螺母205固定连接,移动框203外侧下部固定连接有连接框204,且移动框203内侧上端面安装有四个滚轮206,四个滚轮206均与龙门架1顶端面滚动连接,螺纹杆202右端安装有第一锥齿轮,通过左右移动机构2的设置,能够带着前后移动部3、升降机构4和夹持机构5进行左右移动。
参照图1和图4,前后移动部3包括支撑块301、横向电动缸302和前后移动块303,支撑块301的数量为两个,且两个支撑块301分别固定连接在连接框204底端面前后两侧,前侧一个支撑块301前端面安装有横向电动缸302,且横向电动缸302的伸缩杆贯穿前侧一个支撑块301,并且横向电动缸302的伸缩杆后端固定连接有前后移动块303;两个支撑块301之间固定连接有四根横向导杆,且四根横向导杆与前后移动块303滑动连接,通过前后移动部3的设置,用于带着升降机构4和夹持机构5进行前后移动。
参照图1和图5,升降机构4包括竖向电动缸401和升降板402,竖向电动缸401安装在前后移动块303底端面,且竖向电动缸401的伸缩杆下端固定连接有升降板402,升降板402为匚字形板状结构;竖向电动缸401、横向电动缸302、驱动电机201均与PLC可编程控制器9电性连接;升降板402顶端面固定连接有两根竖向导杆,且每根竖向导杆外部均滑动连接有一个导向滑筒,并且两个导向滑筒分别固定连接在竖向电动缸401左右两侧下部,通过升降机构4的设置,用于带着夹持机构5进行上下移动。
参照图1和图5,夹持机构5包括气缸501和夹板502,气缸501的数量为两个,且两个气缸501分别安装在升降板402左右两端面上;两个气缸501的伸缩杆分别贯穿升降板402左右两侧壁,且两个气缸501的伸缩杆相对端均固定安装有一个夹板502,两个夹板502均滑动连接在升降板402内侧,通过夹持机构5的设置,用于将工件进行夹持。
参照图1和图6,输油机构6包括泵体601、联动轴602、喷油件603和输油管604,泵体601安装在龙门架1顶端面右侧,且泵体601的输入轴后端安装有从动带轮,泵体601的吸油口上连接有输油管604,且输油管604另一端与集油盒7底部右侧的出油管口连接;联动轴602转动连接在龙门架1右端面上部,且联动轴602前后两端分别安装有第二锥齿轮和传动带轮,并且传动带轮通过皮带与从动带轮传动连接,第二锥齿轮与第一锥齿轮啮合;喷油件603安装在龙门架1内侧顶端面,且喷油件603底端面呈均匀状设有喷油口,喷油件603进油口通过油管与泵体601的出油口连接;集油盒7位于螺纹杆202正下方,喷油件603位于螺纹杆202正上方,通过输油机构6的设置,用于将润滑油喷洒至螺纹杆202上,提高对螺纹杆202的润滑效果。
本实施例的具体使用方式与作用:
本实用新型中,在数控机床上加工工件过程中,需要对工件进行上下料时,首先通过PLC可编程控制器9控制驱动电机201转轴正反转,使螺纹杆202进行正反转动,从而使驱动螺母205在螺纹作用下带着移动框203、连接框204、前后移动部3、升降机构4和夹持机构5进行左右移动,然后再通过PLC可编程控制器9控制横向电动缸302伸缩杆进行伸缩运动,从而使前后移动块303带着升降机构4和夹持机构5前后移动,然后再通过PLC可编程控制器9控制竖向电动缸401伸缩杆进行向下伸出运动,从而带着夹持机构5向下移动,然后再通过夹持机构5将工件进行夹持,工件夹持好后,再通过PLC可编程控制器9控制竖向电动缸401伸缩杆向上回缩,使夹持机构5带着工件向上移动,然后通过PLC可编程控制器9、前后移动部3和左右移动机构2配合后,带着工件移动至所需位置,从而完成工件的上下料操作,且整个过程中,能够自动完成操作,从而更加实用;
在螺纹杆202转动过程中,通过第一锥齿轮、第二锥齿轮和联动轴602带着传动带轮转动,然后传动带轮通过皮带带着从动带轮转动,从而带着泵体601的输入轴转动,从而使泵体601吸油口产生吸力,从而将集油盒7内部的润滑油(集油盒7内部可提前加注润滑油)经输油管604输送至喷油件603内部,然后通过喷油件603底部喷油口喷洒至螺纹杆202外部,从而使螺纹杆202在转动过程中能够得到较好的润滑作用,从而大大降低了螺纹杆202与驱动螺母205之间的摩擦力,从而减缓了螺纹杆202与驱动螺母205之间的磨损,进而提高了螺纹杆202等驱动结构的使用寿命,且结构简单,无需另配电机,从而更加实用。
本实用新型的实施例是为了示例和描述起见而给出的,而并不是无遗漏的或者将本实用新型限于所公开的形式。很多修改和变化对于本领域的普通技术人员而言是显而易见的。选择和描述实施例是为了更好说明本实用新型的原理和实际应用,并且使本领域的普通技术人员能够理解本实用新型从而设计适于特定用途的带有各种修改的各种实施例。
Claims (8)
1.一种自动上下料机械臂,其特征在于,包括:龙门架(1);所述龙门架(1)上部安装有左右移动机构(2),且左右移动机构(2)底部设有前后移动部(3),前后移动部(3)底部安装有升降机构(4),且升降机构(4)下端设有夹持机构(5);所述龙门架(1)右侧上部安装有输油机构(6),且龙门架(1)内侧上部安装有集油盒(7),龙门架(1)顶端面呈左右对称状设有两个限位块(8),且龙门架(1)右端面安装有PLC可编程控制器(9)。
2.如权利要求1所述一种自动上下料机械臂,其特征在于:所述左右移动机构(2)包括驱动电机(201)、螺纹杆(202)、移动框(203)、连接框(204)、驱动螺母(205)和滚轮(206),所述驱动电机(201)安装在龙门架(1)左端面上部,且驱动电机(201)的转轴贯穿龙门架(1)左侧壁,并且驱动电机(201)的转轴右端固定连接有螺纹杆(202),螺纹杆(202)转动连接在龙门架(1)内侧上部,且螺纹杆(202)外部通过螺纹连接有驱动螺母(205);所述移动框(203)位于龙门架(1)上端外部,且移动框(203)内侧底端面与驱动螺母(205)固定连接,移动框(203)外侧下部固定连接有连接框(204),且移动框(203)内侧上端面安装有四个滚轮(206),四个滚轮(206)均与龙门架(1)顶端面滚动连接,螺纹杆(202)右端安装有第一锥齿轮。
3.如权利要求2所述一种自动上下料机械臂,其特征在于:所述前后移动部(3)包括支撑块(301)、横向电动缸(302)和前后移动块(303),所述支撑块(301)的数量为两个,且两个支撑块(301)分别固定连接在连接框(204)底端面前后两侧,前侧一个支撑块(301)前端面安装有横向电动缸(302),且横向电动缸(302)的伸缩杆贯穿前侧一个支撑块(301),并且横向电动缸(302)的伸缩杆后端固定连接有前后移动块(303);两个所述支撑块(301)之间固定连接有四根横向导杆,且四根横向导杆与前后移动块(303)滑动连接。
4.如权利要求3所述一种自动上下料机械臂,其特征在于:所述升降机构(4)包括竖向电动缸(401)和升降板(402),所述竖向电动缸(401)安装在前后移动块(303)底端面,且竖向电动缸(401)的伸缩杆下端固定连接有升降板(402),升降板(402)为匚字形板状结构;所述竖向电动缸(401)、横向电动缸(302)、驱动电机(201)均与PLC可编程控制器(9)电性连接。
5.如权利要求4所述一种自动上下料机械臂,其特征在于:所述夹持机构(5)包括气缸(501)和夹板(502),所述气缸(501)的数量为两个,且两个气缸(501)分别安装在升降板(402)左右两端面上;两个所述气缸(501)的伸缩杆分别贯穿升降板(402)左右两侧壁,且两个气缸(501)的伸缩杆相对端均固定安装有一个夹板(502),两个夹板(502)均滑动连接在升降板(402)内侧。
6.如权利要求2所述一种自动上下料机械臂,其特征在于:所述输油机构(6)包括泵体(601)、联动轴(602)、喷油件(603)和输油管(604),所述泵体(601)安装在龙门架(1)顶端面右侧,且泵体(601)的输入轴后端安装有从动带轮,泵体(601)的吸油口上连接有输油管(604),且输油管(604)另一端与集油盒(7)底部右侧的出油管口连接;所述联动轴(602)转动连接在龙门架(1)右端面上部,且联动轴(602)前后两端分别安装有第二锥齿轮和传动带轮,并且传动带轮通过皮带与从动带轮传动连接,第二锥齿轮与第一锥齿轮啮合;所述喷油件(603)安装在龙门架(1)内侧顶端面,且喷油件(603)底端面呈均匀状设有喷油口,喷油件(603)进油口通过油管与泵体(601)的出油口连接。
7.如权利要求6所述一种自动上下料机械臂,其特征在于:所述集油盒(7)位于螺纹杆(202)正下方,喷油件(603)位于螺纹杆(202)正上方。
8.如权利要求4所述一种自动上下料机械臂,其特征在于:所述升降板(402)顶端面固定连接有两根竖向导杆,且每根竖向导杆外部均滑动连接有一个导向滑筒,并且两个导向滑筒分别固定连接在竖向电动缸(401)左右两侧下部。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222105658.1U CN218254104U (zh) | 2022-08-10 | 2022-08-10 | 一种自动上下料机械臂 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222105658.1U CN218254104U (zh) | 2022-08-10 | 2022-08-10 | 一种自动上下料机械臂 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218254104U true CN218254104U (zh) | 2023-01-10 |
Family
ID=84766633
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202222105658.1U Active CN218254104U (zh) | 2022-08-10 | 2022-08-10 | 一种自动上下料机械臂 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218254104U (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117697002A (zh) * | 2023-12-15 | 2024-03-15 | 海特信科新材料科技有限公司 | 一种铜排切割装置 |
| CN118595496A (zh) * | 2024-08-02 | 2024-09-06 | 新乡市广兴科技有限公司 | 一种加工履带孔的五轴设备 |
-
2022
- 2022-08-10 CN CN202222105658.1U patent/CN218254104U/zh active Active
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117697002A (zh) * | 2023-12-15 | 2024-03-15 | 海特信科新材料科技有限公司 | 一种铜排切割装置 |
| CN118595496A (zh) * | 2024-08-02 | 2024-09-06 | 新乡市广兴科技有限公司 | 一种加工履带孔的五轴设备 |
| CN118595496B (zh) * | 2024-08-02 | 2025-02-07 | 新乡市广兴科技有限公司 | 一种加工履带孔的五轴设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111940903A (zh) | 一种高效的全自动激光焊接系统 | |
| CN112157549B (zh) | 一种鼓式刹车片自动加工生产线 | |
| CN204449078U (zh) | 一种托料架及设有该托料架的折弯机 | |
| CN212652878U (zh) | 一种高效的全自动激光焊接系统 | |
| CN118003133B (zh) | 一种新能源电池托盘内筋铣削装置 | |
| CN112093422A (zh) | 一种具有除尘功能的饲料用输送机构 | |
| CN217223408U (zh) | 一种用于钢筋网片加工用的裁切装置 | |
| CN216542789U (zh) | 一种抛丸清理机的进料装置 | |
| CN103706720A (zh) | 滑靴柱塞组件全自动收口机 | |
| CN121156845A (zh) | 一种管类工件内壁打磨抛光设备 | |
| CN221157447U (zh) | 一种双面操作的涂装装置 | |
| CN217453255U (zh) | 一种自动化表面平整装置 | |
| CN118438308A (zh) | 一种轴向柱塞泵主轴抛光装置 | |
| CN214444938U (zh) | 一种倒角机伺服上料装置 | |
| CN223545036U (zh) | 一种抛丸清理机进料装置 | |
| CN212018399U (zh) | 多工位自动涂覆机 | |
| CN222154800U (zh) | 一种卧式加工中心上料机构 | |
| CN109335667B (zh) | 一种车床的连续上下料装置 | |
| CN223789922U (zh) | 一种可调式机械加工车床 | |
| CN223506896U (zh) | 一种双角阀壳体双平面自动打磨机 | |
| CN223044309U (zh) | 一种钢管内外表面抛光装置 | |
| CN221390328U (zh) | 一种磨床的浮动磨削机构 | |
| CN222133726U (zh) | 一种线切割机的真空管上下料装置 | |
| CN223405927U (zh) | 一种锻机用联动式上下料机械手 | |
| CN224115759U (zh) | 一种全自动平面磨床 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| PE01 | Entry into force of the registration of the contract for pledge of patent right | ||
| PE01 | Entry into force of the registration of the contract for pledge of patent right |
Denomination of utility model: An automatic loading and unloading robotic arm Granted publication date: 20230110 Pledgee: Agricultural Bank of China Limited by Share Ltd. South Lake branch Pledgor: JIAXING BLUE AINO ROBOT Co.,Ltd. Registration number: Y2025980014103 |