CN218198993U - 预灌封自动装盒设备 - Google Patents
预灌封自动装盒设备 Download PDFInfo
- Publication number
- CN218198993U CN218198993U CN202222432214.9U CN202222432214U CN218198993U CN 218198993 U CN218198993 U CN 218198993U CN 202222432214 U CN202222432214 U CN 202222432214U CN 218198993 U CN218198993 U CN 218198993U
- Authority
- CN
- China
- Prior art keywords
- box
- assembly
- assembled
- frame
- bottle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn - After Issue
Links
Images




Landscapes
- Wrapping Of Specific Fragile Articles (AREA)
Abstract
本实用新型公开了一种预灌封自动装盒设备,包括装配在机架上的供盒机构、转运机构和码垛机构,机架上还设有用于放置包装盒的平台和用于检测供盒机构的空盒输出位置上包装盒正反的检测机构;检测机构的信号输出端通过控制器连接转运机构的信号输入端。本实用新型通过控制器对各机构联动控制,能够满足预灌封玻璃制品在装盒包装时对特定摆放方向的要求以及对空盒、满盒均正反交替叠放的要求,实现了对预灌封玻璃制品的自动装盒。
Description
技术领域
本实用新型属于玻璃制品装盒技术领域,具体涉及一种预灌封自动装盒设备。
背景技术
目前对预灌封玻璃制品的装盒大都通过手工方式完成,先由操作工人将预灌封玻璃制品收装在托盘内,再将排列好的预灌封玻璃制品装入包装盒内。该种手工的装盒方式,不仅劳动强度大,生产效率低,而且极易造成预灌封玻璃制品的损坏。玻璃制品的损坏不但造成生产效率的降低也造成了原材料的浪费,同时损坏的玻璃制品还极易划伤操作工人,给操作人员带了安全隐患。
近几年,本申请人针对玻璃制品设计研发了多种不同的自动装箱/装盒设备,例如申请公布号为CN107856903A的“玻璃制品自动装箱系统”发明专利申请、申请号为2022109629155的“玻璃制品自动装盒设备及装盒方法”发明专利申请。这些设备主要针对西林瓶类型的玻璃制品,特点是:1、使用的包装盒不用区分正反(普遍为常规的折边长方形盒体);2、玻璃制品瓶口朝上直立排布在包装盒内。但这些设备并不适用于预灌封玻璃制品的装盒,因为预灌封玻璃制品瓶体较长且形状不规则,只能以特定方向平卧放置在包装盒内,并且使用的包装盒需要区分正反(具有适配预灌封的槽体),无论空盒还是满盒,均需要正反交错叠放。
实用新型内容
为解决现有技术中存在的以上不足,本实用新型旨在提供一种预灌封自动装盒设备,以达到高质高效的实现预灌封玻璃制品的自动装盒的目的。
为实现上述目的,本实用新型所采用的技术方案如下:一种预灌封自动装盒设备,包括装配在机架上的供盒机构、转运机构和码垛机构,机架上还设有用于放置包装盒的平台和用于检测供盒机构空盒输出位置上包装盒正反的检测机构;
检测机构的信号输出端通过控制器连接转运机构的信号输入端;
转运机构包括装配在机架上的移动旋转组件以及装配在移动旋转组件上的取瓶组件和取盒组件;取盒组件的第一取盒位置对应供盒机构的空盒输出位置,第一卸盒位置对应平台的位置;取瓶组件的取料位置对应玻璃制品生产线的出料位置,卸料位置对应平台上包装盒的位置;取盒组件的第二取盒位置对应平台上包装盒的位置,第二卸盒位置对应码垛机构的盒体输入位置。
作为本实用新型的限定,移动旋转组件包括装配在机架上的十字滑台以及装配在十字滑台上的旋转器;
取瓶组件包括装配在旋转器动力输出端的安装座以及并行设置在安装座上的多个与气源相连的吸盘;
取盒组件包括装配在旋转器动力输出端的气动夹爪以及装配在气动夹爪动力输出端的盒体夹板。
作为本实用新型的进一步限定,检测机构包括对应空盒输出位置上的正向包装盒的豁口设置的光电传感器。
作为本实用新型的另一种限定,供盒机构与码垛机构的结构相同,均包括:
托板,用于承托包装盒;
升降组件,用于带动托板升降,装配在机架上,动力输出端与托板固装相连;
水平运输组件,用于水平输送包装盒,装配在机架上。
作为本实用新型的进一步限定,升降组件包括第一驱动电机、竖向设置的导轨以及装配在第一驱动电机动力输出端上且竖向设置的链条;
托板通过挂钩装配在链条的链节上,并通过滑块装配在导轨上。
作为本实用新型的第三种限定,还包括平动式理瓶机构;平动式理瓶机构包括装配在机架上且传动连接的驱动组件和平动组件,所述平动组件的瓶体输入位置对应玻璃制品生产线的出料位置,所述平动组件的瓶体输出位置对应转运机构的取料位置。
作为本实用新型的进一步限定,驱动组件包括第二驱动电机和偏心组件;偏心组件包括装配在第二驱动电机动力输出端的圆盘、装配在圆盘偏心位置处的轴承以及通过横向导轨、竖向导轨以竖直状态装配在机架上的连接板;所述连接板上设有宽度与轴承直径相适配的长条孔,所述轴承卡置在长条孔内;
平动组件包括装配在连接板上的内平动组件、装配在机架上的外平动组件;内平动组件、外平动组件均包括沿机架长度方向设置的多个瓶体限位槽,内平动组件的瓶体限位槽与外平动组件的瓶体限位槽相配合以构成用于运输玻璃制品的运输工作位。
由于采用了上述的技术方案,本实用新型与现有技术相比,所取得的有益效果是:
(1)本实用新型能够满足预灌封玻璃制品在装盒包装时对特定摆放方向的要求以及空盒、满盒均需正反交替叠放的要求,进而实现了对预灌封玻璃制品的自动装盒。本实用新型大大提高了生产效率,同时还有效防止了玻璃制品的损坏。
(2)空盒在供盒机构中正反交替叠放,其目的在于避免相邻多个空盒嵌合在一起,使取盒组件无法顺利抓取单盒;满盒在堆垛机构中正反交替叠放,其目的在于避免相邻盒体嵌合而挤压致使玻璃制品损坏。
本实用新型中机架上增设的用于放置单个包装盒的平台,作为中转位,使得可以借助移动旋转组件在装料前调整包装盒的正反,令包装盒中槽体的方位与生产线上玻璃制品的方位保持一致,进而只需将玻璃制品由生产线上平移至包装盒内即可,可确保将玻璃制品精准有序整齐的装入包装盒内;堆垛时,又可以借助移动旋转组件将满盒恢复为正反交替叠放状态,确保叠放的稳固性。
(3)本实用新型中的移动旋转组件上同时装配了取瓶组件、取盒组件,因此借助一组十字滑台和旋转器即可实现包装盒的转运及玻璃制品的转运。本实用新型结构简单合理、占据空间小。
(4)本实用新型中还增设了平动式理瓶机构,可预先对生产线中的玻璃制品进行自动排序,使取瓶组件可以顺利、精准抓取玻璃制品。
附图说明
下面结合附图及具体实施例对本实用新型作更进一步详细说明。
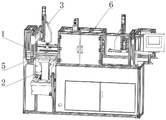
图1为本实用新型实施例1的应用结构示意图;
图2为本实用新型实施例1的结构示意图;
图3为本实用新型实施例1中平动式理瓶机构的结构示意图;
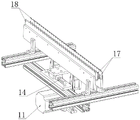
图4为本实用新型实施例1中平动式理瓶机构另一视角的结构示意图;
图5为本实用新型实施例1中供盒机构的结构示意图;
图6为本实用新型实施例1中转运机构的结构示意图;
图中:1、平动式理瓶机构;2、供盒机构;3、转运机构;4、码垛机构;5、平台;6、后端检测线;
11、第二驱动电机;12、圆盘;13、轴承;14、横向导轨;15、竖向导轨;16、连接板;17、内平动组件;18、外平动组件;
21、托板;22、导轨;23、链条;24、水平运输组件;
31、十字滑台;32、旋转器;33、安装座;34、吸盘;35、气动夹爪;36、盒体夹板。
具体实施方式
以下结合附图对本实用新型的优选实施例进行说明。应当理解,此处所描述的优选实施例仅用于说明和理解本实用新型,并不用于限定本实用新型。
实施例1 一种预灌封自动装盒设备
本实施例通过控制器对各机构进行联动控制,实现了对预灌封玻璃制品精准有序的自动装盒。即通过供盒机构2输出包装盒,由转运机构3中的移动旋转组件驱动取盒组件从盒体输出位置取包装盒,选择性调整包装盒正反后卸于平台5上;再由转运机构3中的移动旋转组件驱动取瓶组件从玻璃制品生产线上将预灌封玻璃制品精准有序抓取、转运至平台5上的包装盒内;最后由转运机构3中的移动旋转组件驱动取盒组件将平台5上被装满预灌封玻璃制品的包装盒转运至码垛机构4中正反交替堆叠后向外输出。
如图1至图2所示,本实施例包括装配在机架上的平动式理瓶机构1、供盒机构2、转运机构3和码垛机构4。
机架上还设有用于临时放置单个包装盒的平台5和用于检测供盒机构2空盒输出位置上包装盒正反的检测机构。本实施例中,平台5为设于机架上、位于平动式理瓶机构1一侧的长方形托板21;检测机构是对应供盒机构2空盒输出位置上的正向包装盒的豁口设置的光电传感器,光电传感器的信号输出端通过控制器连接转运机构3的信号输入端。
需要说明的,包装盒的“正向”指包装盒内用于放置玻璃制品的槽体的方向与玻璃制品生产线上玻璃制品的方向相同;包装盒的“反向”指包装盒内用于放置玻璃制品的槽体的方向与玻璃制品生产线上玻璃制品的方向相反。
一、平动式理瓶机构1平动式理瓶机构1用于对玻璃制品生产线上的玻璃制品进行自动排序。
平动式理瓶机构1的瓶体输入位置直接对接后端检测线6或者退火炉运输线的出料位置,无需额外装配夹瓶机械手即可接取生产线上已制成的玻璃制品。如图3至图4所示,平动式理瓶机构1包括驱动组件和平动组件。
驱动组件包括第二驱动电机11和偏心组件。偏心组件用于连接平动组件,以将第二驱动电机11的动力传递给平动组件,使平动组件可以对玻璃制品进行运输。进一步的,偏心组件包括装配在第二驱动电机11动力输出端的圆盘12、装配在圆盘12偏心位置处的轴承13以及通过横向导轨14、竖向导轨15以竖直状态装配在机架上的连接板16。连接板16上沿竖直方向设有宽度与轴承13直径相适配的长条孔,上述轴承13即卡置在该长条孔内。
平动组件包括相互配合的内平动组件17和外平动组件18,两者结构相同,均包括两排沿机架长度方向设置的锯齿托板,并且两排锯齿托板上的锯齿槽位置一一对应,构成多个用于放置玻璃制品的瓶体限位槽。
进一步的,内平动组件17装配在上述连接板16上、外平动组件18装配在机架上,并且,内平动组件17中的两排锯齿托板位于外平动组件18两排锯齿托板的中间,使两者上的瓶体限位槽可以相互配合,构成用于运输玻璃制品的运输工作位。
工作原理:
当第二驱动电机11驱动圆盘12转动,使轴承13做圆周运动时,在长条孔的限位作用以及横向导轨14、竖向导轨15的导向作用下,连接板16可以将轴承13的圆周运动转变成偏心往复运动。进而连接板16带动内平动组件17相对外平动组件18做偏心往复运动,两者同一高度时,内平动组件17上的瓶体限位槽与外平动组件18上的瓶体限位槽重合,并且前后会相错一个身位,此时玻璃制品在内平动组件17与外平动组件18之间转移,进而将运输工作位上的玻璃制品逐排向前推进,以完成对玻璃制品的运输。
二、供盒机构2和码垛机构4供盒机构2用于向转运机构3的取盒组件提供包装盒。
如图3所示,供盒机构2包括用于承托包装盒的托板21、用于带动托板21升降的升降组件以及用于水平输送整摞包装盒的水平运输组件24。其中,升降组件包括第一驱动电机、竖向设置的导轨22以及装配在第一驱动电机动力输出端上且竖向设置的环形链条23。进一步的,上述托板21通过挂钩与链条23上的某一节链节固定相连,并且,托板21通过滑块装配在导轨22上。
当第一驱动电机驱动链条23动作时,链条23可通过挂钩将动力传递给托板21,使托板21在导轨22导向作用下,沿竖直方向上升或下降。
水平运输组件24为现有技术中的运输带。水平运输组件24的运输面与最低位时的托板21处于同一水平高度。
供盒机构2中托板21上最上层的包装盒处即为供盒机构2的空盒输出位置。
码垛机构4用于接收并储存被装有玻璃制品的包装盒,结构与供盒机构2相同,且两者镜像分布在平动式理瓶机构1的两侧。
码垛机构4中托板21上最上层的被装有玻璃制品的包装盒处即为码垛机构4的盒体输入位置。
三、转运机构3转运机构3用于转运盒体及玻璃制品。转运机构3具有六个工作位置:第一取盒位置、第一卸盒位置、取料位置、卸料位置、第二取盒位置和第二卸盒位置。转运机构3的第一取盒位置对应供盒机构2的空盒输出位置,第一卸盒位置对应平台5的位置;转运机构3的取料位置对应玻璃制品生产线的出料位置,卸料位置对应平台5上包装盒的位置;转运机构3的第二取盒位置对应平台5上包装盒的位置,第二卸盒位置对应码垛机构4的盒体输入位置。
如图1所示,转运机构3包括移动旋转组件以及装配在移动旋转组件上的取瓶组件和取盒组件。其中,移动旋转组件包括装配在机架上的十字滑台31以及装配在十字滑台31上的旋转器32。本实施例中,旋转器32为步进电机。
取瓶组件用于取放玻璃制品,包括装配在旋转器32动力输出端的安装座33以及并行设置在安装座33上的多个吸盘34,吸盘34通过管路与气源连通。
取盒组件用于取放包装盒,包括装配在旋转器32动力输出端的气动夹爪35以及装配在气动夹爪35动力输出端的一对用于夹取包装盒的盒体夹板36。
本实施例的使用方法见实施例2。
实施例2 一种预灌封自动装盒方法
本实施例利用实施例1的预灌封自动装盒设备来实现,在控制器的控制下执行相应动作,包括以下步骤:
S1、取盒:转运机构的取盒组件移动至供盒机构的空盒输出位置处夹取包装盒;
S2、运盒:转运机构转运包装盒,选择性调整包装盒正反后,卸于平台上;
S3、装料:转运机构的取瓶组件移动至玻璃制品生产线的出料位置处取玻璃制品,转运装至平台上的包装盒内;
S4、码垛:转运机构的取盒组件移动至平台处夹取包装盒,选择性调整包装盒正反后,卸于码垛机构的盒体输入位置处;
以上动作重复进行。
实施例3 一种预灌封自动装盒方法
本实施例是在实施例2的基础上的进一步细化,在控制器的控制下执行相应动作,包括以下步骤:
S1、取盒:将正反交替叠放的多个包装盒放在供盒机构水平运输组件的运输面上,由水平运输组件将包装盒运送至供盒机构的托板上,最上层的包装盒形成供盒机构的空盒输出位置;转运机构中十字滑台驱动取盒组件移动至供盒机构的空盒输出位置,取盒组件中气动夹爪驱动盒体夹板动作,取走单个包装盒;供盒机构升降组件中的链条在第一驱动电机的驱动下,带动托板及所有包装盒上升一个盒体高度,重置供盒机构的空盒输出位置。
每个位于供盒机构空盒输出位置的包装盒,均会被光电传感器查验正反。
S2、运盒:转运机构中十字滑台驱动取盒组件移动至平台位置处,将包装盒以“正向”位置卸于平台上。
单个包装盒转运过程中,控制器根据光电传感器检测到的该包装盒的正反位置信号,选择性控制转运机构中的旋转器动作,具体为:
当光电传感器将检测到的供盒机构空盒输出位置上的包装盒“反向”的位置信号传送给控制器后,在转运该包装盒时,控制器控制转运机构中的旋转器转动180°,将该包装盒调整为“正向”后,取盒组件中气动夹爪驱动盒体夹板动作,将该包装盒卸于平台上;
当光电传感器将检测到的供盒机构空盒输出位置上的包装盒“正向”的位置信号传送给控制器后,在转运该包装盒时,转运机构中的旋转器不动作,取盒组件中气动夹爪驱动盒体夹板动作,将该包装盒卸于平台上。
S3、装料:平动式理瓶机构的瓶体输入位置对应玻璃制品生产线的出料位置(如后端检测线的出料端或者退火炉的出料端),接收生产线上已制成的玻璃制品。在第二驱动电机和偏心组件的驱动下,平动组件中的内平动组件相对外平动组件做偏心往复运动,使玻璃制品在内平动组件与外平动组件之间转移,逐排向前推进,对玻璃制品进行运输及自动排序。
转运机构中的十字滑台驱动取瓶组件移动至平动式理瓶机构的瓶体输出位置,取瓶组件中的多个吸盘吸附平动式理瓶机构上的玻璃制品,并转运装至平台上的包装盒内。
S4、码垛:转运机构中十字滑台驱动取盒组件移动至平台位置处,取盒组件中气动夹爪驱动盒体夹板动作,取走平台上被装满玻璃制品的包装盒,并转运卸于码垛机构的盒体输入位置处;码垛机构升降组件中的链条在第一驱动电机的驱动下,带动托板及包装盒下降一个盒体高度,重置码垛机构的盒体输入位置。
多个被装满玻璃制品的包装盒,被按照“正向”、“反向”交替方式逐个卸于码垛机构的盒体输入位置处,具体为:
步骤S1至步骤S4重复进行期间,转运机构的取盒组件首次从平台夹取装料完成的包装盒后,转运机构中的旋转器不动作,包装盒以“正向”卸于码垛机构的盒体输入位置处,同时码垛机构带动该包装盒下移一个包装盒的高度;
转运机构的取盒组件再次从平台夹取装料完成的包装盒后,转运机构中的旋转器转动180°,包装盒以“反向”卸于码垛机构的盒体输入位置处,位于上一包装盒之上,同时码垛机构带动该包装盒下移一个包装盒的高度;
以此类推。
需要说明的是,以上所述仅为本实用新型的优选实施例而已,并不用于限制本实用新型,尽管参照上述实施例对本实用新型进行了详细的说明,对于本领域技术人员来说,其依然可以对上述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换。凡在本实用新型的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本实用新型的保护范围之内。
Claims (7)
1.一种预灌封自动装盒设备,其特征在于:包括装配在机架上的供盒机构、转运机构和码垛机构,机架上还设有用于放置包装盒的平台和用于检测供盒机构空盒输出位置上包装盒正反的检测机构;
检测机构的信号输出端通过控制器连接转运机构的信号输入端;
转运机构包括装配在机架上的移动旋转组件以及装配在移动旋转组件上的取瓶组件和取盒组件;取盒组件的第一取盒位置对应供盒机构的空盒输出位置,第一卸盒位置对应平台的位置;取瓶组件的取料位置对应玻璃制品生产线的出料位置,卸料位置对应平台上包装盒的位置;取盒组件的第二取盒位置对应平台上包装盒的位置,第二卸盒位置对应码垛机构的盒体输入位置。
2.根据权利要求1所述的预灌封自动装盒设备,其特征在于:移动旋转组件包括装配在机架上的十字滑台以及装配在十字滑台上的旋转器;
取瓶组件包括装配在旋转器动力输出端的安装座以及并行设置在安装座上的多个与气源相连的吸盘;
取盒组件包括装配在旋转器动力输出端的气动夹爪以及装配在气动夹爪动力输出端的盒体夹板。
3.根据权利要求2所述的预灌封自动装盒设备,其特征在于:检测机构包括对应空盒输出位置上的正向包装盒的豁口设置的光电传感器。
4.根据权利要求1-3中任意一项所述的预灌封自动装盒设备,其特征在于:供盒机构与码垛机构的结构相同,均包括:
托板,用于承托包装盒;
升降组件,用于带动托板升降,装配在机架上,动力输出端与托板固装相连;
水平运输组件,用于水平输送包装盒,装配在机架上。
5.根据权利要求4所述的预灌封自动装盒设备,其特征在于:升降组件包括第一驱动电机、竖向设置的导轨以及装配在第一驱动电机动力输出端上且竖向设置的链条;
托板通过挂钩装配在链条的链节上,并通过滑块装配在导轨上。
6.根据权利要求1-3、5中任意一项所述的预灌封自动装盒设备,其特征在于:还包括平动式理瓶机构;平动式理瓶机构包括装配在机架上且传动连接的驱动组件和平动组件,所述平动组件的瓶体输入位置对应玻璃制品生产线的出料位置,所述平动组件的瓶体输出位置对应转运机构的取料位置。
7.根据权利要求6所述的预灌封自动装盒设备,其特征在于:驱动组件包括第二驱动电机和偏心组件;偏心组件包括装配在第二驱动电机动力输出端的圆盘、装配在圆盘偏心位置处的轴承以及通过横向导轨、竖向导轨以竖直状态装配在机架上的连接板;所述连接板上设有宽度与轴承直径相适配的长条孔,所述轴承卡置在长条孔内;
平动组件包括装配在连接板上的内平动组件、装配在机架上的外平动组件;内平动组件、外平动组件均包括沿机架长度方向设置的多个瓶体限位槽,内平动组件的瓶体限位槽与外平动组件的瓶体限位槽相配合以构成用于运输玻璃制品的运输工作位。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222432214.9U CN218198993U (zh) | 2022-09-14 | 2022-09-14 | 预灌封自动装盒设备 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202222432214.9U CN218198993U (zh) | 2022-09-14 | 2022-09-14 | 预灌封自动装盒设备 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218198993U true CN218198993U (zh) | 2023-01-03 |
Family
ID=84634324
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202222432214.9U Withdrawn - After Issue CN218198993U (zh) | 2022-09-14 | 2022-09-14 | 预灌封自动装盒设备 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218198993U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115416904A (zh) * | 2022-09-14 | 2022-12-02 | 河北陆源科技有限公司 | 预灌封自动装盒设备及装盒方法 |
-
2022
- 2022-09-14 CN CN202222432214.9U patent/CN218198993U/zh not_active Withdrawn - After Issue
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115416904A (zh) * | 2022-09-14 | 2022-12-02 | 河北陆源科技有限公司 | 预灌封自动装盒设备及装盒方法 |
| CN115416904B (zh) * | 2022-09-14 | 2026-04-14 | 河北陆源科技有限公司 | 预灌封自动装盒设备及装盒方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108341091B (zh) | 一种立式立装装箱机及装箱方法 | |
| CN217229420U (zh) | 一种芯片自动换盘设备 | |
| CN212639041U (zh) | 一种翻面抓取机构及上料装置 | |
| CN212639185U (zh) | 一种分盘上料机构及上料装置 | |
| CN110239966A (zh) | 一种紧凑型装卸货移动机器人及装货和卸货方法 | |
| CN112456087A (zh) | 电池中转设备及电池生产线 | |
| CN115180214A (zh) | 玻璃制品自动装盒设备及装盒方法 | |
| CN116281158A (zh) | 一种可兼容多规格铝壳的上料机 | |
| CN116002127B (zh) | 安瓿瓶卧转立理瓶线及其应用的卧式安瓶包装机 | |
| CN117585468A (zh) | 一种酒瓶上料装置 | |
| CN110844504B (zh) | 一种具有人机协作的西林瓶装盘生产线 | |
| CN219382918U (zh) | 一种新型瓶子正反向排布叠层装箱的设备 | |
| CN217970058U (zh) | 玻璃制品自动装盒设备 | |
| CN116534358A (zh) | 菌棒自动下架脱袋码垛装置 | |
| CN115416904B (zh) | 预灌封自动装盒设备及装盒方法 | |
| CN107628323A (zh) | 一种纸箱的自动包装入库生产线 | |
| CN223117488U (zh) | 一种ng下料装置 | |
| CN113772168A (zh) | 一种摄像头模组塑胶支架全自动摆盘包装设备 | |
| CN110282442B (zh) | 一种果杯码垛机 | |
| CN115231057B (zh) | 一种全自动开袋机 | |
| JPH0671404U (ja) | 長尺物箱詰め装置 | |
| CN116072580A (zh) | 一种多功能cg/tp玻璃盖板自动上料设备 | |
| CN219968648U (zh) | 一种注塑机的下料装置及下料系统 | |
| CN222808378U (zh) | 一种叠片打包装置 | |
| CN211196759U (zh) | 一种块状物料装箱机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| AV01 | Patent right actively abandoned |
Granted publication date: 20230103 Effective date of abandoning: 20260414 |
|
| AV01 | Patent right actively abandoned |
Granted publication date: 20230103 Effective date of abandoning: 20260414 |
|
| AV01 | Patent right actively abandoned | ||
| AV01 | Patent right actively abandoned |