CN217899283U - 一种远程控制的多角度调节云台 - Google Patents
一种远程控制的多角度调节云台 Download PDFInfo
- Publication number
- CN217899283U CN217899283U CN202221204511.1U CN202221204511U CN217899283U CN 217899283 U CN217899283 U CN 217899283U CN 202221204511 U CN202221204511 U CN 202221204511U CN 217899283 U CN217899283 U CN 217899283U
- Authority
- CN
- China
- Prior art keywords
- motor
- cloud platform
- module
- angle
- main control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000004891 communication Methods 0.000 claims abstract description 39
- 238000006073 displacement reaction Methods 0.000 claims description 9
- 238000010276 construction Methods 0.000 claims 1
- 230000005540 biological transmission Effects 0.000 description 5
- 238000007599 discharging Methods 0.000 description 2
- 230000033001 locomotion Effects 0.000 description 2
- 239000004380 Cholic acid Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
Images




Landscapes
- Accessories Of Cameras (AREA)
Abstract
本实用新型属于电动云台技术领域,公开了一种远程控制的多角度调节云台,包括云台本体和主控单元,云台本体的内部设置有电机,主控单元设置于云台本体的内部,主控单元与电机电性连接,且主控单元通信连接有外部的监控中心;云台本体包括云台底座、云台支撑座、角度调节组件以及设备固定平台,云台底座、云台支撑座、角度调节组件以及设备固定平台依次连接,设备固定平台的顶端设置有拍摄设备。本实用新型解决了现有技术存在的角度调整范围小、便捷性低以及实用性低的问题。
Description
技术领域
本实用新型属于电动云台技术领域,具体涉及一种远程控制的多角度调节云台。
背景技术
云台是安装、固定摄像机的支撑设备,随着科技和自动控制技术的发展,云台也逐渐向着自动化、智能化的方向发展,目前的云台的角度调整范围小,通过单个电机调整旋转角度,在很小的角度范围内调整拍摄角度,拍摄死角大,无法满足多角度运动的需求,并且现有的云台大多依靠人工现场调整,非常的不方便,实用性低。
实用新型内容
为了解决现有技术存在的角度调整范围小、便捷性低以及实用性低的问题,提出一种远程控制的多角度调节云台。
本实用新型所采用的技术方案为:
一种远程控制的多角度调节云台,包括云台本体和主控单元,云台本体的内部设置有电机,主控单元设置于云台本体的内部,主控单元与电机电性连接,且主控单元通信连接有外部的监控中心;
云台本体包括云台底座、云台支撑座、角度调节组件以及设备固定平台,云台底座、云台支撑座、角度调节组件以及设备固定平台依次连接,设备固定平台的顶端设置有拍摄设备。
进一步地,主控单元包括主控模块、通信模块、存储模块、传感器模块、电机驱动模块以及电池模块,主控模块分别与通信模块、存储模块、传感器模块、电机驱动模块以及电池模块电性连接,电机驱动模块与云台本体内部的电机电性连接,通信模块分别与监控中心和拍摄设备通信连接,电池模块设置有充放电端口,充放电端口通过供电线缆与拍摄设备电性连接。
进一步地,传感器模块包括A/D转换器、位移传感器、角度传感器以及电量传感器,A/D转换器分别与主控模块、位移传感器、角度传感器以及电量传感器电性连接,位移传感器和角度传感器均设置于设备固定平台的顶端,电量传感器与电池模块的输出端电性连接。
进一步地,通信模块包括均与主控模块电性连接的无线通信子模块和通信端口,无线通信子模块分别与监控中心和拍摄设备通信连接,通信端口通过数据线缆与拍摄设备通信连接。
进一步地,云台底座的底端设置有固定螺孔,且云台底座的内部设置有第一电机、第一主动齿轮以及第一从动齿轮,云台支撑座的底端竖直设置有第一旋转轴,竖直设置的第一电机的输出轴设置有第一主动齿轮,且第一电机分别与主控单元和电池模块电性连接,第一旋转轴设置有第一从动齿轮,第一主动齿轮与第一从动齿轮相互配合。
进一步地,云台支撑座的顶端设置有第一连接体,第一连接体的内部设置有第二电机、第二主动齿轮以及第二从动齿轮,角度调节组件的底端一侧设置有第二旋转轴,第二电机的输出轴设置有第二主动齿轮,且第二电机分别与主控单元和电池模块电性连接,第二旋转轴设置有第二从动齿轮,第二主动齿轮与第二从动齿轮相互配合。
进一步地,角度调节组件包括若干结构相同且依次连接的角度调节部件,除位于底端的角度调节部件外,其余角度调节部件的底端一侧设置有第三旋转轴,且每个角度调节部件的顶端内部设置有第三电机、第三主动齿轮以及第三从动齿轮,第三电机的输出轴设置有第三主动齿轮,且第三电机分别与主控单元和电池模块电性连接,相邻的角度调节部件的第三旋转轴设置有第三从动齿轮,第三主动齿轮与第三从动齿轮相互配合。
进一步地,设备固定平台的底端设置有第二连接体,第二连接体的一侧设置有第四旋转轴,第四旋转轴设置有第三从动齿轮,第三从动齿轮与位于顶端的角度调节部件的第三从动齿轮相互配合。
进一步地,位于顶端的角度调节部件包括第一部分和第二部分,第一部分的内部设置有第四电机、第四主动齿轮以及第四从动齿轮,第二部分的底端竖直设置有第五旋转轴,竖直设置的第四电机的输出轴设置有第四主动齿轮,且第四电机分别与主控单元和电池模块电性连接,第五旋转轴设置有第四从动齿轮,第四主动齿轮与第四从动齿轮相互配合。
进一步地,设备固定平台的顶端设置有固定螺栓,且设备固定平台为镂空结构。
本实用新型的有益效果为:
本实用新型提供的远程控制的多角度调节云台,通过监控中心云台本体和主控单元实现对云台本体的远程调整和控制,提高了使用的便捷性和实用性,云台底座、云台支撑座、角度调节组件以及设备固定平台能够实现拍摄设备的360°拍摄,避免了拍摄死角。
本实用新型的其他有益效果将在具体实施方式中进一步进行说明。
附图说明
图1是实施例1中多角度调节云台的结构剖视图。
图2是实施例1中多角度调节云台的结构侧视图。
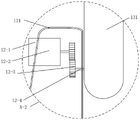
图3是实施例1中A-1部分放大图。
图4是实施例1中A-2部分放大图。
图5是实施例1中A-3部分放大图。
图6是实施例1中A-4部分放大图。
图中,1、云台本体;11、云台底座;11-1、第一电机;11-2、第一主动齿轮;11-3、第一从动齿轮;11-4、第一旋转轴;11-5、固定螺孔;12、云台支撑座;121、第一连接体;12-1、第二电机;12-2、第二主动齿轮;12-3、第二从动齿轮;12-4、第二旋转轴;13、角度调节组件;131、角度调节部件;13-1、第三电机;13-2、第三主动齿轮;13-3、第三从动齿轮;13-4、第三旋转轴;132、第一部分;133、第二部分;13-5、第四电机;13-6、第四主动齿轮;13-7、第四从动齿轮;13-8、第五旋转轴;14、设备固定平台;141、第二连接体;14-1、第四旋转轴;142、固定螺栓;2、主控单元;21、电池模块;3、拍摄设备。
具体实施方式
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
实施例1:
如图1至图6共同所示,本实施例提供一种远程控制的多角度调节云台,包括云台本体1和主控单元2,云台本体1的内部设置有电机,主控单元2设置于云台本体1的内部,主控单元2与电机电性连接,且主控单元2通信连接有外部的监控中心;
云台本体1包括云台底座11、云台支撑座12、角度调节组件13以及设备固定平台14,云台底座11、云台支撑座12、角度调节组件13以及设备固定平台14依次连接,设备固定平台14的顶端设置有拍摄设备3。
本实用新型提供的远程控制的多角度调节云台,通过监控中心云台本体1和主控单元2实现对云台本体1的远程调整和控制,提高了使用的便捷性和实用性,云台底座11、云台支撑座12、角度调节组件13以及设备固定平台14能够实现拍摄设备3的360°拍摄,避免了拍摄死角。
作为优选,主控单元2包括具体型号为STM32F030C6的主控模块、通信模块、存储模块、传感器模块、具体型号为SGM7G-1EAFC61的电机驱动模块以及电池模块21,主控模块分别与通信模块、存储模块、传感器模块、电机驱动模块以及电池模块21电性连接,电机驱动模块与云台本体1内部的电机电性连接,通信模块分别与监控中心和拍摄设备3通信连接,电池模块21设置有充放电端口,充放电端口通过供电线缆与拍摄设备3电性连接;主控模块控制其它模块的正常工作,并且通过通信模块实现与监控中心和拍摄设备3之间的数据传输,提高了拍摄的便捷性,存储模块用于存储视频或图像数据,传感器模块检测设备固定平台14的姿态和角度,便于后台调整拍摄角度,电机驱动模块驱动云台本体1内部的具体型号为AKM2G的各电机的正常工作,实现了主控模块的控制工作。
作为优选,传感器模块包括具体型号为ADC0809的A/D转换器、具体型号为LWH-600的位移传感器、具体型号为TLE5012B E1000的角度传感器以及具体型号为TLI4970-D050T4的电量传感器,A/D转换器分别与主控模块、位移传感器、角度传感器以及电量传感器电性连接,位移传感器和角度传感器均设置于设备固定平台14的顶端,电量传感器与电池模块21的输出端电性连接;实时采集设备固定平台14上的拍摄设备3的移动和角度。
作为优选,通信模块包括均与主控模块电性连接的具体型号为RTL8723DS-CG的无线通信子模块和通信端口,无线通信子模块分别与监控中心和拍摄设备3通信连接,通信端口通过数据线缆与拍摄设备3通信连接;当拍摄设备3有无线传输功能时,使用无线通信子模块实现拍摄设备3与主控模块的数据传输,当拍摄设备3不具备无线传输功能时,通过数据线缆实现数据传输。
作为优选,云台底座11的底端设置有固定螺孔11-5,且云台底座11的内部设置有第一电机11-1、第一主动齿轮11-2以及第一从动齿轮11-3,云台支撑座12的底端竖直设置有第一旋转轴11-4,竖直设置的第一电机11-1的输出轴设置有第一主动齿轮11-2,且第一电机11-1分别与主控单元2和电池模块21电性连接,第一旋转轴11-4设置有第一从动齿轮11-3,第一主动齿轮11-2与第一从动齿轮11-3相互配合;固定螺孔11-5和螺杆配合将云台底座11固定至规定平面,例如地面或者屋顶,防止云台掉落,第一电机11-1运行时带动第一主动齿轮11-2进行旋转,从而通过第一从动齿轮11-3和第一旋转轴11-4带动云台支撑座12进行旋转,调整云台支撑座12的水平旋转角度。
作为优选,云台支撑座12的顶端设置有第一连接体121,第一连接体121的内部设置有第二电机12-1、第二主动齿轮12-2以及第二从动齿轮12-3,角度调节组件13的底端一侧设置有第二旋转轴12-4,第二电机12-1的输出轴设置有第二主动齿轮12-2,且第二电机12-1分别与主控单元2和电池模块21电性连接,第二旋转轴12-4设置有第二从动齿轮12-3,第二主动齿轮12-2与第二从动齿轮12-3相互配合;第二电机12-1运行时带动第二主动齿轮12-2进行旋转,从而通过第二从动齿轮12-3和第二旋转轴12-4带动角度调节组件13进行移动,调整角度调节组件13的纵向姿态。
作为优选,角度调节组件13包括三个结构相同且依次连接的角度调节部件131,除位于底端的角度调节部件131外,其余角度调节部件131的底端一侧设置有第三旋转轴13-4,且每个角度调节部件131的顶端内部设置有第三电机13-1、第三主动齿轮13-2以及第三从动齿轮13-3,第三电机13-1的输出轴设置有第三主动齿轮13-2,且第三电机13-1分别与主控单元2和电池模块21电性连接,相邻的角度调节部件131的第三旋转轴13-4设置有第三从动齿轮13-3,第三主动齿轮13-2与第三从动齿轮13-3相互配合;同理的,三个角度调节部件131能够调整角度调节组件13在空间中的位置,实现不同高度、不同角度的拍摄工作。
作为优选,设备固定平台14的底端设置有第二连接体141,第二连接体141的一侧设置有第四旋转轴14-1,第四旋转轴14-1设置有第三从动齿轮13-3,第三从动齿轮13-3与位于顶端的角度调节部件131的第三从动齿轮13-3相互配合;第三电机13-1运行时带动第三主动齿轮13-2进行旋转,从而通过第三从动齿轮13-3和第四旋转轴14-1带动设备固定平台14进行移动,调整设备固定平台14的俯仰姿态。
作为优选,位于顶端的角度调节部件131包括第一部分132和第二部分133,第一部分132的内部设置有第四电机13-5、第四主动齿轮13-6以及第四从动齿轮13-7,第二部分133的底端竖直设置有第五旋转轴13-8,竖直设置的第四电机13-5的输出轴设置有第四主动齿轮13-6,且第四电机13-5分别与主控单元2和电池模块21电性连接,第五旋转轴13-8设置有第四从动齿轮13-7,第四主动齿轮13-6与第四从动齿轮13-7相互配合;第四电机13-5运行时带动第四主动齿轮13-6进行旋转,从而通过第四从动齿轮13-7和第五旋转轴13-8带动设备固定平台14进行旋转,调整设备固定平台14的角度。
作为优选,设备固定平台14的顶端设置有固定螺栓142,且设备固定平台14为镂空结构,固定螺栓142用于固定拍摄设备3,防止拍摄设备3掉落,镂空结构减轻设备固定平台14的重量。
本实用新型不局限于上述可选的实施方式,任何人在本实用新型的启示下都可得出其他各种形式的产品。上述具体实施方式不应理解成对本实用新型的保护范围的限制,本实用新型的保护范围应当以权利要求书中界定的为准,并且说明书可以用于解释权利要求书。
Claims (10)
1.一种远程控制的多角度调节云台,其特征在于:包括云台本体(1)和主控单元(2),所述的云台本体(1)的内部设置有电机,所述的主控单元(2)设置于云台本体(1)的内部,主控单元(2)与电机电性连接,且主控单元(2)通信连接有外部的监控中心;
所述的云台本体(1)包括云台底座(11)、云台支撑座(12)、角度调节组件(13)以及设备固定平台(14),所述的云台底座(11)、云台支撑座(12)、角度调节组件(13)以及设备固定平台(14)依次连接,所述的设备固定平台(14)的顶端设置有拍摄设备(3)。
2.根据权利要求1所述的远程控制的多角度调节云台,其特征在于:所述的主控单元(2)包括主控模块、通信模块、存储模块、传感器模块、电机驱动模块以及电池模块(21),所述的主控模块分别与通信模块、存储模块、传感器模块、电机驱动模块以及电池模块(21)电性连接,所述的电机驱动模块与云台本体(1)内部的电机电性连接,所述的通信模块分别与监控中心和拍摄设备(3)通信连接,所述的电池模块(21)设置有充放电端口,所述的充放电端口通过供电线缆与拍摄设备(3)电性连接。
3.根据权利要求2所述的远程控制的多角度调节云台,其特征在于:所述的传感器模块包括A/D转换器、位移传感器、角度传感器以及电量传感器,所述的A/D转换器分别与主控模块、位移传感器、角度传感器以及电量传感器电性连接,所述的位移传感器和角度传感器均设置于设备固定平台(14)的顶端,所述的电量传感器与电池模块(21)的输出端电性连接。
4.根据权利要求2所述的远程控制的多角度调节云台,其特征在于:所述的通信模块包括均与主控模块电性连接的无线通信子模块和通信端口,所述的无线通信子模块分别与监控中心和拍摄设备(3)通信连接,所述的通信端口通过数据线缆与拍摄设备(3)通信连接。
5.根据权利要求1所述的远程控制的多角度调节云台,其特征在于:所述的云台底座(11)的底端设置有固定螺孔(11-5),且云台底座(11)的内部设置有第一电机(11-1)、第一主动齿轮(11-2)以及第一从动齿轮(11-3),所述的云台支撑座(12)的底端竖直设置有第一旋转轴(11-4),竖直设置的所述的第一电机(11-1)的输出轴设置有第一主动齿轮(11-2),且第一电机(11-1)分别与主控单元(2)和电池模块(21)电性连接,所述的第一旋转轴(11-4)设置有第一从动齿轮(11-3),所述的第一主动齿轮(11-2)与第一从动齿轮(11-3)相互配合。
6.根据权利要求5所述的远程控制的多角度调节云台,其特征在于:所述的云台支撑座(12)的顶端设置有第一连接体(121),所述的第一连接体(121)的内部设置有第二电机(12-1)、第二主动齿轮(12-2)以及第二从动齿轮(12-3),所述的角度调节组件(13)的底端一侧设置有第二旋转轴(12-4),所述的第二电机(12-1)的输出轴设置有第二主动齿轮(12-2),且第二电机(12-1)分别与主控单元(2)和电池模块(21)电性连接,所述的第二旋转轴(12-4)设置有第二从动齿轮(12-3),所述的第二主动齿轮(12-2)与第二从动齿轮(12-3)相互配合。
7.根据权利要求6所述的远程控制的多角度调节云台,其特征在于:所述的角度调节组件(13)包括若干结构相同且依次连接的角度调节部件(131),除位于底端的角度调节部件(131)外,其余所述的角度调节部件(131)的底端一侧设置有第三旋转轴(13-4),且每个角度调节部件(131)的顶端内部设置有第三电机(13-1)、第三主动齿轮(13-2)以及第三从动齿轮(13-3),所述的第三电机(13-1)的输出轴设置有第三主动齿轮(13-2),且第三电机(13-1)分别与主控单元(2)和电池模块(21)电性连接,相邻的角度调节部件(131)的所述的第三旋转轴(13-4)设置有第三从动齿轮(13-3),所述的第三主动齿轮(13-2)与第三从动齿轮(13-3)相互配合。
8.根据权利要求7所述的远程控制的多角度调节云台,其特征在于:所述的设备固定平台(14)的底端设置有第二连接体(141),所述的第二连接体(141)的一侧设置有第四旋转轴(14-1),所述的第四旋转轴(14-1)设置有第三从动齿轮(13-3),所述的第三从动齿轮(13-3)与位于顶端的角度调节部件(131)的第三从动齿轮(13-3)相互配合。
9.根据权利要求8所述的远程控制的多角度调节云台,其特征在于:位于顶端的所述的角度调节部件(131)包括第一部分(132)和第二部分(133),所述的第一部分(132)的内部设置有第四电机(13-5)、第四主动齿轮(13-6)以及第四从动齿轮(13-7),所述的第二部分(133)的底端竖直设置有第五旋转轴(13-8),竖直设置的所述的第四电机(13-5)的输出轴设置有第四主动齿轮(13-6),且第四电机(13-5)分别与主控单元(2)和电池模块(21)电性连接,所述的第五旋转轴(13-8)设置有第四从动齿轮(13-7),所述的第四主动齿轮(13-6)与第四从动齿轮(13-7)相互配合。
10.根据权利要求8所述的远程控制的多角度调节云台,其特征在于:所述的设备固定平台(14)的顶端设置有固定螺栓(142),且设备固定平台(14)为镂空结构。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221204511.1U CN217899283U (zh) | 2022-05-19 | 2022-05-19 | 一种远程控制的多角度调节云台 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221204511.1U CN217899283U (zh) | 2022-05-19 | 2022-05-19 | 一种远程控制的多角度调节云台 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN217899283U true CN217899283U (zh) | 2022-11-25 |
Family
ID=84111776
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202221204511.1U Active CN217899283U (zh) | 2022-05-19 | 2022-05-19 | 一种远程控制的多角度调节云台 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN217899283U (zh) |
-
2022
- 2022-05-19 CN CN202221204511.1U patent/CN217899283U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106814754A (zh) | 一种三轴云台、拍摄机器人及控制方法 | |
| CN113716056A (zh) | 一种民用无人机航拍的摄像机悬挂装置 | |
| CN107344627A (zh) | 一种安装于无人机的云台及控制方法 | |
| CN113306703A (zh) | 一种可自动调节平衡的测绘无人机 | |
| CN111331617A (zh) | 一种智能摇臂机器人 | |
| CN215245518U (zh) | 一种车载无人机及其控制系统 | |
| CN220823174U (zh) | 一种多功能防爆智能布控球 | |
| CN110985842B (zh) | 一种低功耗全景云台摄像机 | |
| CN201600538U (zh) | 云台组架 | |
| CN214690245U (zh) | 一种倾斜摄影测量自动旋转装置 | |
| CN112623208A (zh) | 一种航空摄影用无人机 | |
| CN112648477B (zh) | 一种自动跟踪的云台支架及其跟踪方法 | |
| CN216981973U (zh) | 一种便携式组合高清会议摄像机 | |
| CN212096368U (zh) | 一种智能摇臂机器人 | |
| CN215643057U (zh) | 一种便捷安装的山洪预警监测装置 | |
| CN218626289U (zh) | 一种用于布控球的移动式升降装置 | |
| CN200944176Y (zh) | 二自由度云台 | |
| CN212423512U (zh) | 一种用于无人机的倾斜摄影相机安装座 | |
| CN210694138U (zh) | 一种全景航拍相机云台 | |
| CN210465998U (zh) | 一种水下巡游机器人全景成像装置 | |
| CN213118274U (zh) | 一种室外虚拟演播装置 | |
| CN210852966U (zh) | 一种空中图像采集装置 | |
| CN220471194U (zh) | 一种监控装置及系统 | |
| CN220626848U (zh) | 一种便携式vr全景摄影装置 | |
| CN212099381U (zh) | 倾斜摄影测量自动旋转装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |