CN217419367U - 一种无轨三角挂篮自动行走装置 - Google Patents
一种无轨三角挂篮自动行走装置 Download PDFInfo
- Publication number
- CN217419367U CN217419367U CN202220600431.1U CN202220600431U CN217419367U CN 217419367 U CN217419367 U CN 217419367U CN 202220600431 U CN202220600431 U CN 202220600431U CN 217419367 U CN217419367 U CN 217419367U
- Authority
- CN
- China
- Prior art keywords
- front support
- triangular
- rear support
- main longitudinal
- trackless
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000005096 rolling process Methods 0.000 claims abstract description 4
- 238000004873 anchoring Methods 0.000 claims description 13
- 238000010276 construction Methods 0.000 description 14
- 238000000034 method Methods 0.000 description 7
- 238000010586 diagram Methods 0.000 description 4
- QNRATNLHPGXHMA-XZHTYLCXSA-N (r)-(6-ethoxyquinolin-4-yl)-[(2s,4s,5r)-5-ethyl-1-azabicyclo[2.2.2]octan-2-yl]methanol;hydrochloride Chemical compound Cl.C([C@H]([C@H](C1)CC)C2)CN1[C@@H]2[C@H](O)C1=CC=NC2=CC=C(OCC)C=C21 QNRATNLHPGXHMA-XZHTYLCXSA-N 0.000 description 2
- 230000000149 penetrating effect Effects 0.000 description 2
- 240000009087 Crescentia cujete Species 0.000 description 1
- 235000005983 Crescentia cujete Nutrition 0.000 description 1
- 235000009797 Lagenaria vulgaris Nutrition 0.000 description 1
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 239000003638 chemical reducing agent Substances 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000009415 formwork Methods 0.000 description 1
- 238000011065 in-situ storage Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
Images



Landscapes
- Carriers, Traveling Bodies, And Overhead Traveling Cranes (AREA)
Abstract
本实用新型公开了无轨三角挂篮自动行走装置,装置中,三角桁架包括作为三角结构底边的主纵梁,主纵梁设有带齿条轨道;连续梁间隔主纵梁布置;前支座支撑于连续梁和主纵梁之间,至少一个前支座反扣轮连接前支座主体且滚动地支承于带齿条轨道,多个前支座滚轮设于前支座主体且啮合连接带齿条轨道,前支座减速电机设于前支座主体,前支座减速电机的输出轴设有啮合带齿条轨道的输出齿轮;后支座支撑于连续梁和主纵梁之间,至少一个后支座反扣轮连接后支座主体且滚动地支承于带齿条轨道,多个后支座滚轮设于后支座主体且啮合连接带齿条轨道,后支座减速电机的输出轴设有啮合带齿条轨道的输出齿轮。本装置实现挂篮自动便捷滑移。
Description
技术领域
本实用新型涉及预应力悬臂现浇连续梁施工技术领域,尤其涉及一种无轨三角挂篮自动行走装置。
背景技术
在大跨度连续梁桥施工时,使用挂篮进行悬臂浇筑施工,是一种桥梁工程中常见的施工工艺。将挂篮架设在施工完成的1#块上,经过预压消除非弹性形变后,挂篮模板系统上完成混凝土浇筑施工,在千斤顶的作用下,挂篮沿着行走系统向前移动,当跨中处合拢施工完成后,拆除挂篮,悬臂浇筑施工完成。
挂篮悬臂浇筑施工作为一种成熟的施工工艺,广泛应用与大跨径桥梁施工领域,已经形成稳定的结构形式。挂篮施工是当前桥梁工程领域大跨径桥梁施工应用的技术,有菱形挂篮、三角形挂篮、弓形挂篮等多种结构,其中菱形挂篮以其结构简单稳定、承载能力强、造型美观等优点,而得以广为应用。三角挂篮的主要结构为承重主桁、前后横梁、底模系统、侧模系统、锚固系统、行走系统、吊杆等结构组成。行走系统是挂篮在混凝土上的支撑结构,也挂篮滑移的关键部位,传统挂篮行走时常采用葫芦进行人工拖拉或油顶进行顶推。
传统挂篮滑移时,通常采用葫芦进行拖拉滑移,挂篮无法同步受力,可能发生挂篮倾覆的现象;同时,挂篮在滑移过程,均需人工进行操作,其工作过程耗时耗力。
在背景技术部分中公开的上述信息仅仅用于增强对本实用新型背景的理解,因此可能包含不构成本领域普通技术人员公知的现有技术的信息。
实用新型内容
实用新型的目的是提供一种无轨三角挂篮自动行走装置,改变现有挂篮的移动方式,通过采用电机驱动,与采用葫芦进行拖拉移动相比,提高挂篮滑移的工作效率,增加挂篮安全性。
为了实现上述目的,本实用新型提供如下技术方案:
本实用新型的一种无轨三角挂篮自动行走装置包括:
三角桁架,其为三角结构,所述三角桁架包括作为三角结构底边的主纵梁,所述主纵梁设有带齿条轨道;
连续梁,其间隔所述主纵梁布置,所述连续梁的延伸方向与所述主纵梁的延伸方向一致;
前支座,其支撑于所述连续梁和所述主纵梁之间,所述前支座包括,
前支座主体,
至少一个前支座反扣轮,其连接所述前支座主体且滚动地支承于所述带齿条轨道,
多个前支座滚轮,其设于所述前支座主体且啮合连接所述带齿条轨道,
前支座减速电机,其设于所述前支座主体,所述前支座减速电机的输出轴设有啮合所述带齿条轨道的输出齿轮;
后支座,其支撑于所述连续梁和所述主纵梁之间,所述后支座包括,
后支座主体,
至少一个后支座反扣轮,其连接所述后支座主体且滚动地支承于所述带齿条轨道,
多个后支座滚轮,其设于所述后支座主体且啮合连接所述带齿条轨道,
后支座减速电机,其设于所述后支座主体,所述后支座减速电机的输出轴设有啮合所述带齿条轨道的输出齿轮。
所述的一种无轨三角挂篮自动行走装置中,所述前支座主体和前后支座主体分别设有竖直贯穿的通孔,锚固件贯穿所述通孔连接所述连续梁和/或所述主纵梁。
所述的一种无轨三角挂篮自动行走装置中,贯穿所述后支座主体的通孔的锚固件同时贯穿所述主纵梁,所述锚固件设有设于后支座主体的后支座扁担梁和设于主纵梁上方的后锚扁担梁。
所述的一种无轨三角挂篮自动行走装置中,所述前支座主体和前后支座主体的底部分别设有支承于所述连续梁的支承件。
所述的一种无轨三角挂篮自动行走装置中,所述支承件为工字型结构。
所述的一种无轨三角挂篮自动行走装置中,所述三角桁架为等腰三角形结构。
所述的一种无轨三角挂篮自动行走装置中,所述三角桁架包括两个分别倾斜连接主纵梁的斜梁以及垂直连接所述主纵梁的竖梁,两个斜梁共顶端,所述竖梁一端垂直连接主纵梁,另一端连接所述顶端。
所述的一种无轨三角挂篮自动行走装置中,所述前支座减速电机经由驱动电机固定架连接于前支座主体,和/或后支座减速电机经由驱动电机固定架连接于后支座主体。
所述的一种无轨三角挂篮自动行走装置中,所述连续梁为悬臂梁结构,所述三角桁架为等腰三角形结构。
所述的一种无轨三角挂篮自动行走装置中,所述连续梁和所述主纵梁之间设有可拆卸的千斤顶。
在上述技术方案中,本实用新型提供的一种无轨三角挂篮自动行走装置,具有以下有益效果:传统挂篮滑移时,通常采用葫芦进行拖拉滑移,挂篮无法同步受力,可能发生挂篮倾覆的现象;同时,挂篮在滑移过程,均需人工进行操作,其工作过程耗时耗力。本装置使用带有滑轮、反扣轮、电机、齿轮轨道的行走装置,实现挂篮自动、便捷滑移,具有操作便利,挂篮不易倾覆的效果,确保施工安全。
附图说明
为了更清楚地说明本申请实施例或现有技术中的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本实用新型中记载的一些实施例,对于本领域普通技术人员来讲,还可以根据这些附图获得其他的附图。
图1是无轨三角挂篮自动行走装置的结构示意图;
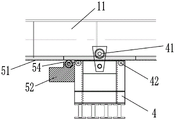
图2是无轨三角挂篮自动行走装置的前支座结构示意图;
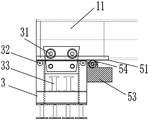
图3是无轨三角挂篮自动行走装置的后支座结构示意图;
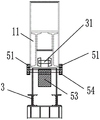
图4是无轨三角挂篮自动行走装置的后支座断面示意图;
图5是无轨三角挂篮自动行走装置的后支座侧面示意图;
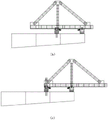
图6(a-c)是无轨三角挂篮自动行走装置的挂篮滑移示意图。
具体实施方式
为使本实用新型实施方式的目的、技术方案和优点更加清楚,下面将结合本实用新型实施方式中的附图,对本实用新型实施方式中的技术方案进行清楚、完整地描述,显然,所描述的实施方式是本实用新型一部分实施方式,而不是全部的实施方式。基于本实用新型中的实施方式,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施方式,都属于本实用新型保护的范围。
因此,以下对在附图中提供的本实用新型的实施方式的详细描述并非旨在限制要求保护的本实用新型的范围,而是仅仅表示本实用新型的选定实施方式。基于本实用新型中的实施方式,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施方式,都属于本实用新型保护的范围。
应注意到:相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步定义和解释。
在本实用新型的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“长度”、“宽度”、“厚度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”、“顺时针”、“逆时针”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的设备或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本实用新型的限制。
此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者隐含地包括一个或者更多个该特征。在本实用新型的描述中,“多个”的含义是两个或两个以上,除非另有明确具体的限定。
在本实用新型中,除非另有明确的规定和限定,术语“安装”、“相连”、“连接”、“固定”等术语应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或成一体;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通或两个元件的相互作用关系。对于本领域的普通技术人员而言,可以根据具体情况理解上述术语在本实用新型中的具体含义。
在本实用新型中,除非另有明确的规定和限定,第一特征在第二特征之“上”或之“下”可以包括第一和第二特征直接接触,也可以包括第一和第二特征不是直接接触而是通过它们之间的另外的特征接触。而且,第一特征在第二特征“之上”、“上方”和“上面”包括第一特征在第二特征正上方和斜上方,或仅仅表示第一特征水平高度高于第二特征。第一特征在第二特征“之下”、“下方”和“下面”包括第一特征在第二特征正下方和斜下方,或仅仅表示第一特征水平高度小于第二特征。
为了使本领域的技术人员更好地理解本实用新型的技术方案,下面将结合附图对本实用新型作进一步的详细介绍。
如图1-6所示,在一个实施例中,本实用新型的一种无轨三角挂篮自动行走装置中,
三角桁架1,其为三角结构,所述三角桁架1包括作为三角结构底边的主纵梁11,所述主纵梁11设有带齿条轨道51;
连续梁2,其间隔所述主纵梁11布置,所述连续梁2的延伸方向与所述主纵梁11的延伸方向一致;
前支座4,其支撑于所述连续梁2和所述主纵梁11之间,所述前支座4包括,
前支座主体,
至少一个前支座反扣轮41,其连接所述前支座主体且滚动地支承于所述带齿条轨道51,
多个前支座滚轮42,其设于所述前支座主体且啮合连接所述带齿条轨道51,
前支座减速电机52,其设于所述前支座主体,所述前支座减速电机52的输出轴设有啮合所述带齿条轨道51的输出齿轮;
后支座3,其支撑于所述连续梁2和所述主纵梁11之间,所述后支座3包括,
后支座主体,
至少一个后支座反扣轮31,其连接所述后支座主体且滚动地支承于所述带齿条轨道51,
多个后支座滚轮32,其设于所述后支座主体且啮合连接所述带齿条轨道51,
后支座减速电机53,其设于所述后支座主体,所述后支座减速电机53的输出轴设有啮合所述带齿条轨道51的输出齿轮54。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述前支座主体和前后支座主体分别设有竖直贯穿的通孔,锚固件34贯穿所述通孔连接所述连续梁2和/或所述主纵梁11。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,贯穿所述后支座主体的通孔的锚固件34同时贯穿所述主纵梁11,所述锚固件设有设于后支座主体的后支座扁担梁33和设于主纵梁11上方的后锚扁担梁35。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述前支座主体和前后支座主体的底部分别设有支承于所述连续梁2的支承件。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述支承件为工字型结构。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述三角桁架1为等腰三角形结构。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述三角桁架1包括两个分别倾斜连接主纵梁11的斜梁以及垂直连接所述主纵梁11的竖梁,两个斜梁共顶端,所述竖梁一端垂直连接主纵梁11,另一端连接所述顶端。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述前支座减速电机52经由驱动电机固定架连接于前支座主体,和/或后支座减速电机53经由驱动电机固定架连接于后支座主体。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述连续梁2为悬臂梁结构,所述三角桁架1为等腰三角形结构。
所述的一种无轨三角挂篮自动行走装置的优选实施例中,所述连续梁2和所述主纵梁11之间设有可拆卸的千斤顶6。
在一个实施例中,主纵梁11侧面安装直线带带齿条轨道51,前支座4、后支座3各安装至少一个驱动装置。前支座4设置一个反扣轮及四个滚轮,后支座3设置两个反扣轮及四个滚轮。所述驱动装置包括驱动电机、减速器、输出轴装有齿轮,所述齿轮与三角桁架1的主纵梁11带齿条轨道51连接咬合。在一个实施例中,还包括驱动电机固定架,所述驱动电机被装在该驱动电机固定架上。
在一个实施例中,前支座4不受压时,前支座4在驱动电机工作时在三角桁架1主纵梁11上前后移动,后支座3不受压时,后支座3在驱动电机工作时在三角桁架1主纵梁11上前后移动。后支座3锚固于梁体中,后支座3驱动电机工作时三角桁架1可前后移动。
在一个实施例中,图1为三角挂篮总体示意图,挂篮三角桁架1放置于前支座4及后支座3上,前支座4及后支座3放置于连续梁2上。三角桁架1主纵梁11两侧安装有带带齿条轨道51。图2为前支座示意图,前支座4与主纵梁11间设置前支座反扣轮41、前支座滚轮42、前支座减速电机52,减速装置动力输出齿轮54与主纵梁11带齿条轨道51咬合。图3为后支座示意图,后支座3与主纵梁11间设置后支座反扣轮31、后支座滚轮32、后支座减速电机53,减速装置动力输出齿轮54与主纵梁11带齿条轨道51咬合。如图6所示,挂篮滑移时,首先使用千斤机6将主纵梁11前端顶起,此时前支座4处于不受压状态,通过前支座减速电机52驱动前支座4移动至下一梁段指定位置,移除千斤机6。然后使用千斤机6将主纵梁11后端顶起,此时后支座3处于不受压状态,通过后支座减速电机53驱动后支座3移动至下一梁段指定位置,移除千斤机6,并使用后支座扁担梁33采用精扎螺纹钢的锚固件34与连续梁2进行连接锚固。最后通过后支座减速电机53驱动三角桁架1移动至指定位置,并使用后锚扁担梁35与后支座扁担梁33进行连接锚固。无轨三角挂篮自动行走装置使得挂篮滑移从人工机械操作滑移到电机驱动自动滑移。
最后应该说明的是:所描述的实施例仅是本申请一部分实施例,而不是全部的实施例,基于本申请中的实施例,本领域技术人员在没有做出创造性劳动的前提下所获得的所有其它实施例,都属于本申请保护的范围。
以上只通过说明的方式描述了本实用新型的某些示范性实施例,毋庸置疑,对于本领域的普通技术人员,在不偏离本实用新型的精神和范围的情况下,可以用各种不同的方式对所描述的实施例进行修正。因此,上述附图和描述在本质上是说明性的,不应理解为对本实用新型权利要求保护范围的限制。
Claims (10)
1.一种无轨三角挂篮自动行走装置,其特征在于,其包括:
三角桁架,其为三角结构,所述三角桁架包括作为三角结构底边的主纵梁,所述主纵梁设有带齿条轨道;
连续梁,其间隔所述主纵梁布置,所述连续梁的延伸方向与所述主纵梁的延伸方向一致;
前支座,其支撑于所述连续梁和所述主纵梁之间,所述前支座包括,
前支座主体,
至少一个前支座反扣轮,其连接所述前支座主体且滚动地支承于所述带齿条轨道,
多个前支座滚轮,其设于所述前支座主体且啮合连接所述带齿条轨道,
前支座减速电机,其设于所述前支座主体,所述前支座减速电机的输出轴设有啮合所述带齿条轨道的输出齿轮;
后支座,其支撑于所述连续梁和所述主纵梁之间,所述后支座包括,
后支座主体,
至少一个后支座反扣轮,其连接所述后支座主体且滚动地支承于所述带齿条轨道,
多个后支座滚轮,其设于所述后支座主体且啮合连接所述带齿条轨道,
后支座减速电机,其设于所述后支座主体,所述后支座减速电机的输出轴设有啮合所述带齿条轨道的输出齿轮。
2.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述前支座主体和前后支座主体分别设有竖直贯穿的通孔,锚固件贯穿所述通孔连接所述连续梁和/或所述主纵梁。
3.根据权利要求2所述的一种无轨三角挂篮自动行走装置,其特征在于,贯穿所述后支座主体的通孔的锚固件同时贯穿所述主纵梁,所述锚固件设有设于后支座主体的后支座扁担梁和设于主纵梁上方的后锚扁担梁。
4.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述前支座主体和前后支座主体的底部分别设有支承于所述连续梁的支承件。
5.根据权利要求4所述的一种无轨三角挂篮自动行走装置,其特征在于,所述支承件为工字型结构。
6.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述三角桁架为等腰三角形结构。
7.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述三角桁架包括两个分别倾斜连接主纵梁的斜梁以及垂直连接所述主纵梁的竖梁,两个斜梁共顶端,所述竖梁一端垂直连接主纵梁,另一端连接所述顶端。
8.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述前支座减速电机经由驱动电机固定架连接于前支座主体,和/或后支座减速电机经由驱动电机固定架连接于后支座主体。
9.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述连续梁为悬臂梁结构,所述三角桁架为等腰三角形结构。
10.根据权利要求1所述的一种无轨三角挂篮自动行走装置,其特征在于,所述连续梁和所述主纵梁之间设有可拆卸的千斤顶。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202220600431.1U CN217419367U (zh) | 2022-03-18 | 2022-03-18 | 一种无轨三角挂篮自动行走装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202220600431.1U CN217419367U (zh) | 2022-03-18 | 2022-03-18 | 一种无轨三角挂篮自动行走装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN217419367U true CN217419367U (zh) | 2022-09-13 |
Family
ID=83181585
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202220600431.1U Active CN217419367U (zh) | 2022-03-18 | 2022-03-18 | 一种无轨三角挂篮自动行走装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN217419367U (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115613477A (zh) * | 2022-10-21 | 2023-01-17 | 四川公路桥梁建设集团有限公司 | 一种主梁悬臂无轨三角挂篮及施工方法 |
| CN115637660A (zh) * | 2022-11-10 | 2023-01-24 | 华西工程科技(深圳)股份有限公司 | 限制挂篮行走时侧向位移的装置 |
-
2022
- 2022-03-18 CN CN202220600431.1U patent/CN217419367U/zh active Active
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115613477A (zh) * | 2022-10-21 | 2023-01-17 | 四川公路桥梁建设集团有限公司 | 一种主梁悬臂无轨三角挂篮及施工方法 |
| CN115613477B (zh) * | 2022-10-21 | 2023-10-24 | 四川公路桥梁建设集团有限公司 | 一种主梁悬臂无轨三角挂篮及施工方法 |
| CN115637660A (zh) * | 2022-11-10 | 2023-01-24 | 华西工程科技(深圳)股份有限公司 | 限制挂篮行走时侧向位移的装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103046477B (zh) | 无走行轨式三角挂篮走行施工方法 | |
| CN2898099Y (zh) | 一种铺设车行隧道车道板的起重台车 | |
| CN103866699A (zh) | 无轨道式行走挂篮 | |
| CN111576245A (zh) | 一种轨道式桥用施工吊篮 | |
| CN113638312B (zh) | 一种多功能桥梁护栏施工台车 | |
| CN215052242U (zh) | 一种连续刚构桥梁施工的挂篮液压行走系统 | |
| CN211572796U (zh) | 树状升降旋转伸缩式立体车库的滑轨式停靠结构 | |
| CN220247549U (zh) | 一种附墙式电液集成长行程爬升单元及建造平台系统 | |
| CN220938329U (zh) | 一种轮椅升降机 | |
| CN119041293A (zh) | 一种悬臂浇筑智能一体机 | |
| CN217460328U (zh) | 一种用于桥梁的挂篮行走装置 | |
| CN215925636U (zh) | 一种多功能桥梁护栏施工台车 | |
| CN212769510U (zh) | 一种桥梁建设用吊装装置 | |
| CN214783330U (zh) | 一种上承式桥梁可升降施工平台 | |
| CN2356097Y (zh) | 地面两层机械化立体停车库 | |
| CN223163781U (zh) | 一种适用于架桥机隧道内架梁的吊挂结构 | |
| CN218621893U (zh) | 一种无轨三角挂篮 | |
| CN212224814U (zh) | 停车设备的升降机构 | |
| CN218291610U (zh) | 盘扣架体整体平移行走装置 | |
| CN114319130B (zh) | 桥面吊机及其后锚装置 | |
| CN207513262U (zh) | 一种双层立体停车装置 | |
| CN218231572U (zh) | 基于工业大数据及工业物联网的防摇起重机 | |
| JPH02182604A (ja) | 入出庫用走行クレーン | |
| CN205775891U (zh) | 一种用于悬臂挂篮的压迫行走机构及悬臂挂篮 | |
| CN215629367U (zh) | 一种可移动式护栏检修装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |