CN216656851U - 一种筋板与l型折弯件自动拼焊系统 - Google Patents
一种筋板与l型折弯件自动拼焊系统 Download PDFInfo
- Publication number
- CN216656851U CN216656851U CN202123117165.1U CN202123117165U CN216656851U CN 216656851 U CN216656851 U CN 216656851U CN 202123117165 U CN202123117165 U CN 202123117165U CN 216656851 U CN216656851 U CN 216656851U
- Authority
- CN
- China
- Prior art keywords
- automatic
- welding
- grabbing
- rib plate
- jacking
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000003466 welding Methods 0.000 title claims abstract description 82
- 238000005452 bending Methods 0.000 title claims description 38
- 239000000463 material Substances 0.000 claims abstract description 9
- 238000001514 detection method Methods 0.000 claims description 6
- 238000005056 compaction Methods 0.000 claims 2
- 238000004519 manufacturing process Methods 0.000 abstract description 2
- 210000000078 claw Anatomy 0.000 description 4
- 230000033001 locomotion Effects 0.000 description 4
- 238000010586 diagram Methods 0.000 description 3
- 230000005540 biological transmission Effects 0.000 description 2
- 230000006835 compression Effects 0.000 description 2
- 238000007906 compression Methods 0.000 description 2
- 230000003014 reinforcing effect Effects 0.000 description 2
- 238000011144 upstream manufacturing Methods 0.000 description 2
- 229910001294 Reinforcing steel Inorganic materials 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
Images






Landscapes
- Butt Welding And Welding Of Specific Article (AREA)
Abstract
本实用新型属于焊接生产线领域,具体涉及一种筋板与L型折弯件自动拼焊系统,包括自动焊接抓取单元、变位机和自动拼焊工装,所述自动焊接抓取单元包括移动地轨部件以及与移动地轨部件滑动连接的移动溜板部件;移动溜板部件上设置有自动焊接部件和自动抓取部件,在自动抓取部件旁设置有筋板料台部件;所述自动拼焊工装设置在变位机上,且自动拼焊工装沿着移动地轨部件的方向设置;所述自动拼焊工装包括机架和沿着机架长度方向布置的输送辊筒,在机架的两端分别布置有纵向顶紧部件和端部到位部件,在纵向顶紧部件和端部到位部件之间的机架上设置四组横向顶紧压紧部件。本申请节省了大量人力,提高了整个车间的自动化水平。
Description
技术领域
本实用新型属于焊接生产线领域,具体涉及一种筋板与L型折弯件自动拼焊系统。
背景技术
带筋板的L型折弯件主要用于车间货架、立库等钢结构件的固定、加强作用。由于货架、立库跨度大,需要使用的加强件较长,而受折弯机折弯长度的限制,现使用的加强件L型折弯件多由两件较短工件拼焊而成;同时为了增加折弯件强度,需要L型折弯件上焊接多个筋板(如图1所示,L型折弯件由L型折弯件Ⅰ4和L型折弯件Ⅱ5焊接而成,且沿着L型折弯件Ⅰ4和L型折弯件Ⅱ5焊接有多组筋板6)。现工厂采用人工焊接组对L型折弯件和筋板,劳动强度大,自动化水平低。
发明内容
为了克服上述现有技术的不足之处,本实用新型提供一种筋板与L型折弯件自动拼焊系统,能够自动适应不同筋板数量、不同长度L型折弯件,自动高效的完成L型折弯件与L型折弯件、筋板与L型折弯件之间的拼焊,保证了焊接质量、节省了大量人力,提高了整个车间的自动化水平。
本实用新型是通过如下技术方案实现的:一种筋板与L型折弯件自动拼焊系统,包括自动焊接抓取单元、变位机和自动拼焊工装,所述自动焊接抓取单元包括移动地轨部件以及与移动地轨部件滑动连接的移动溜板部件;移动溜板部件上设置有自动焊接部件和自动抓取部件,在自动抓取部件旁设置有筋板料台部件;所述自动拼焊工装设置在变位机上,且自动拼焊工装沿着移动地轨部件的方向设置;所述自动拼焊工装包括机架和沿着机架长度方向布置的输送辊筒,在机架的两端分别布置有纵向顶紧部件和端部到位部件,在纵向顶紧部件和端部到位部件之间的机架上设置四组横向顶紧压紧部件。
进一步地,所述自动焊接部件包括与移动溜板部件连接的机器人底座Ⅰ,机器人底座Ⅰ上设置有焊接机器人;所述自动抓取部件包括与移动溜板部件连接的机器人底座Ⅱ,机器人底座Ⅱ上设有抓取机器人,抓取机器人上设置有筋板抓手。
进一步地,所述筋板料台部件包括与机器人底座Ⅱ相连接的连接支架Ⅰ,连接支架Ⅰ上设置有用于放置筋板的筋板定位台以及筋板抓取检测传感器。
进一步地,所述纵向顶紧部件包括与机架连接的连接支架Ⅱ,连接支架Ⅱ的下方固定有升降气缸,升降气缸的伸缩杆伸至连接支架Ⅱ的上方与顶紧气缸Ⅰ连接,顶紧气缸Ⅰ的伸缩杆的伸出方向朝向端部到位部件。
进一步地,所述横向顶紧压紧部件包括与机架连接的连接支架Ⅲ,连接支架Ⅲ的上方设置有横向靠边轮和压紧气缸,压紧气缸的伸缩杆上连接有压紧组件,连接支架Ⅲ的下方设置有顶紧气缸Ⅱ,顶紧气缸Ⅱ的伸缩杆上连接有顶紧轮,顶紧轮位于连接支架Ⅲ的上方用于与横向靠边轮配合实现L型折弯件的横向定位。
进一步地,所述压紧组件朝向连接支架Ⅲ的一侧设有压紧缓冲器。
本实用新型的有益效果是:本自动拼焊系统能够自动适应不同筋板数量、不同长度L型折弯件,自动高效的完成L型折弯件与L型折弯件、筋板与L型折弯件之间的拼焊,保证了焊接质量、节省了大量人力,提高了整个车间的自动化水平。
附图说明
图1为带筋板的L型折弯件的结构示意图;
图2为本实用新型的结构示意图;
图3为本实用新型自动焊接抓取单元的结构示意图;
图4为本实用新型筋板料台部件的结构示意图;
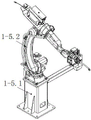
图5为本实用新型自动焊接部件的结构示意图;
图6为本实用新型自动抓取部件的结构示意图;
图7为本实用新型筋板抓手的结构示意图;
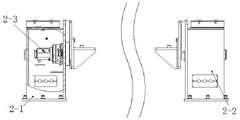
图8为本实用新型变位机的结构示意图;
图9为本实用新型自动拼焊工装的结构示意图;
图10为图8的俯视图;
图11为本实用新型纵向顶紧部件的结构示意图;
图12为本实用新型横向顶紧压紧部件的结构示意图;
图中,1、自动焊接抓取单元,1-1、移动地轨部件,1-2、移动溜板部件,1-3、伺服移动驱动部件,1-4、筋板料台部件,1-4.1、筋板定位台,1-4.2、筋板抓取检测传感器,1-4.3、连接支架Ⅰ,1-5、自动焊接部件,1-5.1、机器人底座Ⅰ,1-5.2、焊接机器人,1-6、自动抓取部件,1-6.1、机器人底座Ⅱ,1-6.2、抓取机器人,1-6.3、筋板抓手,1-6.3.1、机器人连接板,1-6.3.2、弹簧缓冲,1-6.3.3、气缸安装板,1-6.3.4、平行开闭型气爪,1-6.3.5、抓手垫板,2、变位机,2-1、头架箱体,2-2、尾架箱体,2-3、伺服旋转驱动,3、自动拼焊工装,3-1、机架,3-2、输送驱动电机,3-3、纵向顶紧部件,3-3.1、连接支架Ⅱ,3-3.2、顶紧气缸Ⅰ,3-3.3、升降导向,3-3.4、顶紧气缸Ⅰ,3-3.5、推块,3-4、输送辊筒,3-5、横向顶紧压紧部件,3-5.1、连接支架Ⅲ,3-5.2、横向靠边轮,3-5.3、压紧缓冲器,3-5.4、压紧气缸,3-5.5、顶紧气缸Ⅱ,3-5.6、顶紧轮。
具体实施方式
下面根据附图和实施例对本实用新型进一步说明。
如图2至图12所示,一种筋板与L型折弯件自动拼焊系统,包括自动焊接抓取单元1、变位机2和自动拼焊工装3。
如图2至图7所示,所述自动焊接抓取单元1包括移动地轨部件1-1以及与移动地轨部件1-1滑动连接的移动溜板部件1-2;沿着移动地轨部件1-1设置有齿条,在移动溜板部件1-2的上表面通过螺栓固定有伺服移动驱动部件1-3,伺服移动驱动部件1-3的伺服电机的输出轴伸至移动溜板部件1-2的下方,且伺服移动驱动部件1-3的伺服电机的输出轴与齿轮传动连接,该齿轮与移动地轨部件1-1上的齿条啮合,当伺服移动驱动部件1-3输出动力时,能够驱动移动溜板部件1-2沿着移动地轨部件1-1做直线运动。
移动溜板部件1-2上设置有自动焊接部件1-5和自动抓取部件1-6,所述自动焊接部件1-5包括与移动溜板部件1-2连接的机器人底座Ⅰ1-5.1,机器人底座Ⅰ1-5.1上设置有焊接机器人1-5.2;所述自动抓取部件1-6包括与移动溜板部件1-2连接的机器人底座Ⅱ1-6.1,机器人底座Ⅱ1-6.1上设有抓取机器人1-6.2,抓取机器人1-6.2上设置有筋板抓手1-6.3。还包括筋板料台部件1-4,筋板料台部件1-4包括与机器人底座Ⅱ1-6.1相连接的连接支架Ⅰ1-4.3,连接支架Ⅰ1-4.3上设置有用于放置筋板的筋板定位台1-4.1以及筋板抓取检测传感器1-4.2,筋板定位台1-4.1上设置有若干的放置筋板的盲孔。
如图7所示,筋板抓手1-6.3包括机器人连接板1-6.3.1、弹簧缓冲1-6.3.2、气缸安装板1-6.3.3、平行开闭型气爪1-6.3.4和抓手垫板1-6.3.5。机器人连接板1-6.3.1与抓取机器人1-6.2连接,弹簧缓冲1-6.3.2设在机器人连接板1-6.3.1与气缸安装板1-6.3.3之间,平行开闭型气爪1-6.3.4固定在气缸安装板1-6.3.3远离弹簧缓冲1-6.3.2的一侧,平行开闭型气爪1-6.3.4通气动作,带动抓手垫板1-6.3.5开闭,实现筋板的抓取与安放。
如图8所示,所述变位机2包括头架箱体2-1、尾架箱体2-2和伺服旋转驱动2-3,头架箱体2-1和尾架箱体2-2上均设置有转盘支架,其中头架箱体2-1的转盘支架与伺服旋转驱动2-3传动连接。自动拼焊工装3放置在头架箱体2-1的转盘支架与尾架箱体2-2的转盘支架上,通过伺服旋转驱动2-3驱动带动自动拼焊工装3进行360°翻转。
如图2所示,自动拼焊工装3沿着移动地轨部件1-1的方向设置。如图9至图12所示,所述自动拼焊工装3包括机架3-1,机架3-1活动连接在头架箱体2-1的转盘支架与尾架箱体2-2的转盘支架上。沿着机架3-1长度方向布置的输送辊筒3-4,在机架3-1的两端分别布置有纵向顶紧部件3-3和端部到位部件3-6,在纵向顶紧部件3-3和端部到位部件3-6之间的机架3-1上设置四组横向顶紧压紧部件3-5。
如图11所示,所述纵向顶紧部件3-3包括与机架3-1连接的连接支架Ⅱ3-3.1,连接支架Ⅱ3-3.1的下方固定有升降气缸3-3.2,升降气缸3-3.2的伸缩杆伸至连接支架Ⅱ3-3.1的上方与顶紧气缸Ⅰ3-3.4连接,顶紧气缸Ⅰ3-3.4的伸缩杆的伸出方向朝向端部到位部件3-6,且顶紧气缸Ⅰ3-3.4的伸缩杆上连接有推块3-3.5。在顶紧气缸Ⅰ3-3.4与机架3-1之间还设有升降导向3-3.3,升降导向3-3.3在顶紧气缸Ⅰ3-3.4的伸缩杆做升降运动时对顶紧气缸Ⅰ3-3.4起到导向运动的作用。
如图12所示,所述横向顶紧压紧部件3-5包括与机架3-1连接的连接支架Ⅲ3-5.1,连接支架Ⅲ3-5.1的上方设置有横向靠边轮3-5.2和压紧气缸3-5.4,压紧气缸3-5.4的伸缩杆上连接有压紧组件,所述压紧组件朝向连接支架Ⅲ3-5.1的一侧设有压紧缓冲器3-5.3。连接支架Ⅲ3-5.1的下方设置有顶紧气缸Ⅱ3-5.5,顶紧气缸Ⅱ3-5.5的伸缩杆上连接有顶紧轮3-5.6,顶紧轮3-5.6位于连接支架Ⅲ3-5.1的上方用于与横向靠边轮3-5.2配合实现L型折弯件的横向定位。如图12所示,通过顶紧气缸Ⅱ3-5.5的伸缩杆朝向横向靠边轮3-5.2方向的回缩运动,带动顶紧轮3-5.6朝向横向靠边轮3-5.2运动,进而将L型折弯件夹在顶紧轮3-5.6和横向靠边轮3-5.2之间。顶紧轮3-5.6和横向靠边轮3-5.2均为活动轮,可以减轻L型折弯件与顶紧轮3-5.6以及L型折弯件和横向靠边轮3-5.2之间的摩擦。
端部到位部件3-6包括升降气缸和挡块,通过升起或降下端部到位部件3-6的挡块来达到挡住L型折弯件或松开L型折弯件的目的。
L型折弯件Ⅰ由上游设备输送至自动拼焊工装3上,端部到位部件3-6的挡块升起,输送电机3-2动作驱动输送辊筒3-4将L型折弯件Ⅰ输送至与端部到位部件3-6的挡块接触,两组横向顶紧压紧部件3-5的顶紧气缸Ⅱ3-5.5动作,将L型折弯件Ⅰ顶到横向靠边轮3-5.2完成横向定位。L型折弯件Ⅱ由上游设备输送至自动拼焊工装3上,输送电机3-2动作驱动输送辊筒3-4将将L型折弯件Ⅱ输送至与L型折弯件Ⅰ靠紧,此时另外两组横向顶紧压紧部件3-5的顶紧气缸Ⅱ3-5.5动作,将L型折弯件Ⅱ顶到相应的横向靠边轮3-5.2完成横向定位。此时纵向顶紧部件3-3的升降气缸3-3.2动作,将顶紧气缸Ⅰ3-3.4升起,顶紧气缸Ⅰ3-3.4伸出,将L型折弯件Ⅱ和L型折弯件Ⅰ一起朝端部到位部件3-6方向推紧,完成纵向定位。完成L型折弯件的横向和纵向定位后,横向顶紧压紧部件3-5的压紧气缸3-5.4一起动作,将L型折弯件固定在自动拼焊工装3上。然后自动焊接抓取单元1的伺服移动驱动部件1-3动作,将移动溜板部件1-2、自动焊接部件1-5和自动抓取部件1-6一起输送至L型折弯件拼焊区域,自动焊接部件1-5的焊接机器人1-5.2开始工作,完成L型折弯件Ⅰ与L型折弯件Ⅱ的正面焊缝焊接;随后变位机2旋转变位,焊接机器人1-5.2完成L型折弯件Ⅰ与L型折弯件Ⅱ的所有焊缝焊接;随后,伺服移动驱动部件1-3动作,将移动溜板部件1-2、自动焊接部件1-5和自动抓取部件1-6一起输送至L型折弯件一端,抓取机器人1-6.2通过筋板抓手1-6.3抓取筋板定位台1-4.1上的筋板,抓取机器人1-6.2抓取筋板后运动到筋板抓取检测传感器1-4.2位置检测是否抓取到筋板,筋板抓取检测传感器1-4.2检测到筋板后反馈给抓取机器人1-6.2,抓取机器人1-6.2抓取筋板运动到筋板焊接位置,抓取机器人1-6.2配合焊接机器人1-5.2完成筋板与L型折弯件的拼焊。对于L型折弯件上需要焊接多个筋板时,重复筋板抓取—检测—焊接动作,完成多个筋板与L型折弯件的焊接。当筋板与L型折弯件自动拼焊完成后,顶紧气缸Ⅱ3-5.5伸出、压紧气缸3-5.4缩回、顶紧气缸Ⅰ3-3.4缩回、升降气缸3-3.2缩回降下、端部到位部件3-6下降到位,输送驱动电机3-2动作,带动输送辊筒3-4将焊接完成后的L型折弯件输送至下游设备。
Claims (6)
1.一种筋板与L型折弯件自动拼焊系统,其特征在于:包括自动焊接抓取单元(1)、变位机(2)和自动拼焊工装(3),所述自动焊接抓取单元(1)包括移动地轨部件(1-1)以及与移动地轨部件(1-1)滑动连接的移动溜板部件(1-2);移动溜板部件(1-2)上设置有自动焊接部件(1-5)和自动抓取部件(1-6),在自动抓取部件(1-6)旁设置有筋板料台部件(1-4);所述自动拼焊工装(3)设置在变位机(2)上,且自动拼焊工装(3)沿着移动地轨部件(1-1)的方向设置;所述自动拼焊工装(3)包括机架(3-1)和沿着机架(3-1)长度方向布置的输送辊筒(3-4),在机架(3-1)的两端分别布置有纵向顶紧部件(3-3)和端部到位部件(3-6),在纵向顶紧部件(3-3)和端部到位部件(3-6)之间的机架(3-1)上设置四组横向顶紧压紧部件(3-5)。
2.根据权利要求1所述的一种筋板与L型折弯件自动拼焊系统,其特征在于:所述自动焊接部件(1-5)包括与移动溜板部件(1-2)连接的机器人底座Ⅰ(1-5.1),机器人底座Ⅰ(1-5.1)上设置有焊接机器人(1-5.2);所述自动抓取部件(1-6)包括与移动溜板部件(1-2)连接的机器人底座Ⅱ(1-6.1),机器人底座Ⅱ(1-6.1)上设有抓取机器人(1-6.2),抓取机器人(1-6.2)上设置有筋板抓手(1-6.3)。
3.根据权利要求2所述的一种筋板与L型折弯件自动拼焊系统,其特征在于:所述筋板料台部件(1-4)包括与机器人底座Ⅱ(1-6.1)相连接的连接支架Ⅰ(1-4.3),连接支架Ⅰ(1-4.3)上设置有用于放置筋板的筋板定位台(1-4.1)以及筋板抓取检测传感器(1-4.2)。
4.根据权利要求1所述的一种筋板与L型折弯件自动拼焊系统,其特征在于:所述纵向顶紧部件(3-3)包括与机架(3-1)连接的连接支架Ⅱ(3-3.1),连接支架Ⅱ(3-3.1)的下方固定有升降气缸(3-3.2),升降气缸(3-3.2)的伸缩杆伸至连接支架Ⅱ(3-3.1)的上方与顶紧气缸Ⅰ(3-3.4)连接,顶紧气缸Ⅰ(3-3.4)的伸缩杆的伸出方向朝向端部到位部件(3-6)。
5.根据权利要求1所述的一种筋板与L型折弯件自动拼焊系统,其特征在于:所述横向顶紧压紧部件(3-5)包括与机架(3-1)连接的连接支架Ⅲ(3-5.1),连接支架Ⅲ(3-5.1)的上方设置有横向靠边轮(3-5.2)和压紧气缸(3-5.4),压紧气缸(3-5.4)的伸缩杆上连接有压紧组件,连接支架Ⅲ(3-5.1)的下方设置有顶紧气缸Ⅱ(3-5.5),顶紧气缸Ⅱ(3-5.5)的伸缩杆上连接有顶紧轮(3-5.6),顶紧轮(3-5.6)位于连接支架Ⅲ(3-5.1)的上方用于与横向靠边轮(3-5.2)配合实现L型折弯件的横向定位。
6.根据权利要求5所述的一种筋板与L型折弯件自动拼焊系统,其特征在于:所述压紧组件朝向连接支架Ⅲ(3-5.1)的一侧设有压紧缓冲器(3-5.3)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202123117165.1U CN216656851U (zh) | 2021-12-13 | 2021-12-13 | 一种筋板与l型折弯件自动拼焊系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202123117165.1U CN216656851U (zh) | 2021-12-13 | 2021-12-13 | 一种筋板与l型折弯件自动拼焊系统 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN216656851U true CN216656851U (zh) | 2022-06-03 |
Family
ID=81794868
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202123117165.1U Active CN216656851U (zh) | 2021-12-13 | 2021-12-13 | 一种筋板与l型折弯件自动拼焊系统 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN216656851U (zh) |
-
2021
- 2021-12-13 CN CN202123117165.1U patent/CN216656851U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107819134B (zh) | 新能源电池模组装配线 | |
| CN210937684U (zh) | 一种自动上下料激光切割设备 | |
| CN210334788U (zh) | 一种激光切割设备 | |
| CN109366030A (zh) | 扇形拼板焊接设备 | |
| CN110091175B (zh) | 一种方桩端板折弯焊接一体成型装置 | |
| CN219131444U (zh) | 一种钢拱架及连接板一体化加工设备 | |
| CN210908956U (zh) | 一种用于叉车门架槽钢加工的自动化生产线 | |
| CN118180671B (zh) | 一种连续送料的自动化激光切割机 | |
| CN215789823U (zh) | 一种兼容型组焊智能焊接机器人 | |
| CN110842330B (zh) | 一种敞车下侧门门带自动焊接机及其焊接工艺 | |
| CN211248933U (zh) | 一种钢结构自动焊接生产线 | |
| CN209239309U (zh) | 扇形拼板焊接设备 | |
| CN211192438U (zh) | 一种敞车下侧门门带自动焊接机 | |
| CN113245772A (zh) | 一种自动焊接生产线 | |
| CN116372430B (zh) | 一种立柱全功能型焊接生产线 | |
| CN219521200U (zh) | 一种新型集装箱用后框生产线 | |
| CN219425932U (zh) | 一种双工位激光焊接机 | |
| CN2281246Y (zh) | 柔性自动化复合平行连杆式上下料机械手 | |
| CN208745397U (zh) | 一种胎面输送装置 | |
| CN111843306A (zh) | 一种下侧门组成折页焊接装置 | |
| CN218983588U (zh) | 一种多头激光切割自动下料码垛设备 | |
| CN212122134U (zh) | 一种基于起重机行车汇装生产线的压轨焊接装置 | |
| CN215789822U (zh) | 一种连续式免定位智能焊接机器人 | |
| CN216730252U (zh) | 一种喉箍钢带焊接装置 | |
| CN111746847B (zh) | 一种钢管自动打包系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |