CN216264225U - 一种变位机器人焊接工作站 - Google Patents
一种变位机器人焊接工作站 Download PDFInfo
- Publication number
- CN216264225U CN216264225U CN202121688729.4U CN202121688729U CN216264225U CN 216264225 U CN216264225 U CN 216264225U CN 202121688729 U CN202121688729 U CN 202121688729U CN 216264225 U CN216264225 U CN 216264225U
- Authority
- CN
- China
- Prior art keywords
- welding
- translation
- robot
- assembly
- sliding
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000003466 welding Methods 0.000 title claims abstract description 132
- 238000006073 displacement reaction Methods 0.000 claims abstract description 32
- 230000007246 mechanism Effects 0.000 claims description 8
- 230000001681 protective effect Effects 0.000 claims description 4
- 230000005611 electricity Effects 0.000 claims description 2
- 230000000712 assembly Effects 0.000 abstract description 2
- 238000000429 assembly Methods 0.000 abstract description 2
- 238000005520 cutting process Methods 0.000 description 3
- 230000005484 gravity Effects 0.000 description 3
- 238000004519 manufacturing process Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 2
- 238000010276 construction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 239000012636 effector Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000008520 organization Effects 0.000 description 1
- 238000010422 painting Methods 0.000 description 1
- 230000002035 prolonged effect Effects 0.000 description 1
- 238000007751 thermal spraying Methods 0.000 description 1
Images



Landscapes
- Automobile Manufacture Line, Endless Track Vehicle, Trailer (AREA)
- Resistance Welding (AREA)
- Automatic Assembly (AREA)
Abstract
本实用新型涉及自动化焊接设备技术领域,提供了一种变位机器人焊接工作站。本实用新型是一种变位机器人焊接工作站,包括:单向变位机器人组件、旋转变位机器人组件、纵向平移驱动组件、装焊夹具和工作站控制器,两组纵向平移驱动组件设置在装焊夹具两侧,设置在装焊夹具一侧的纵向平移驱动组件上安装有单向变位机器人组件,设置在装焊夹具另一侧的纵向平移驱动组件上安装有旋转变位机器人组件,工作站控制器分别与单向变位机器人组件、旋转变位机器人组件和纵向平移驱动底座电连接,本实用新型自动化程度高,减少了人力投入,降低了生产成本。
Description
技术领域
本实用新型涉及自动化焊接设备技术领域,尤其涉及了一种变位机器人焊接工作站。
背景技术
在汽车车身的装配焊接生产过程中,为了保证产品质量、提高劳动生产率和减轻劳动强度,经常使用一些用以夹持并确定工件位置的工具和装置来完成装配和焊接工作。我们把这些工具和装置统称为装焊夹具。
已点固好的焊件放在这一类夹具上完成所有焊缝的焊接。它的主要任务是防止焊接变形,并使处在各种位置的焊缝都尽可能地调整到最有利于施焊的位置。
装焊夹具需要满足的基本要求:1、保证焊件焊后能获得正确的几何形状和尺寸,特别是车身的门窗等孔洞的尺寸和形状。在装配时,夹具必须使被装配的零件或部件获得正确的位置和可靠的夹紧,并且在焊接时能阻止焊件产生变形; 2、使用时安全可靠。在夹具上,凡是受力的各种器件,都应具有足够的强度和刚度,足以承受重力和因焊件变形所引起的各个方向的力;3、便于施工。
焊接机器人是从事焊接(包括切割与喷涂)的工业机器人。根据国际标准化组织(IS0)工业机器人属于标准焊接机器人的定义,工业机器人是一种多用途的、可重复编程的自动控制操作机(Manipulator),具有三个或更多可编程的轴,用于工业自动化领域。为了适应不同的用途,机器人最后一个轴的机械接口,通常是一个连接法兰,可接装不同工具或称末端执行器。焊接机器人就是在工业机器人的末轴法兰装接焊钳或焊(割)枪的,使之能进行焊接,切割或热喷涂。
焊接机器人主要包括机器人和焊接设备两部分。机器人由机器人本体和控制柜(硬件及软件)组成。而焊接装备,以弧焊及点焊为例,则由焊接电源,(包括其控制系统)、送丝机(弧焊)、焊枪(钳)等部分组成。对于智能机器人还应有传感系统,如激光或摄像传感器及其控制装置等。
现有的焊接机器人对称身装焊夹具上的焊接工件的相互配合协调性差,达不到全方位高质量的自动焊接。因此,现有技术中在焊接工件时存在着投入劳动量大、人工操作强度大、对工人身体损害大、工件焊接质量不稳定、自动化水平较低等缺陷。
实用新型内容
为了解决现有的焊接机器人对称身装焊夹具上的焊接工件的相互配合协调性差,达不到全方位高质量的自动焊接。因此,现有技术中在焊接工件时存在着投入劳动量大、人工操作强度大、对工人身体损害大、工件焊接质量不稳定、自动化水平较低等缺陷问题,本实用新型提供了一种变位机器人焊接工作站,来解决该问题。
一种变位机器人焊接工作站,包括:单向变位机器人组件、旋转变位机器人组件、纵向平移驱动组件、车身装焊夹具和工作站控制器,两组纵向平移驱动组件设置在车身装焊夹具两侧,设置在车身装焊夹具一侧的纵向平移驱动组件上安装有单向变位机器人组件,设置在车身装焊夹具另一侧的纵向平移驱动组件上安装有旋转变位机器人组件,工作站控制器分别与单向变位机器人组件、旋转变位机器人组件和纵向平移驱动组件电连接。
优选地,单向变位机器人组件包括:单向变位机、第一焊接机器人和第一配重箱,单向变位机固定安装在车身装焊夹具一侧的纵向平移驱动组件上,单向变位机上表面一端安装有与车身装焊夹具配合使用的第一焊接机器人,第一配重箱设置在单向变位机的上表面另一端。
优选地,单向变位机包括:第二底座、第二滑轨、第二滑板、第二顶板和丝杠机构,两组第二滑轨平行设置在纵向平移驱动组件上侧的第二底座上,第二滑轨上设置有通过滑块与第二滑轨滑动连接的第二滑板,设置在两组第二滑轨之间的丝杠机构驱动第二滑板沿第二滑轨做直线运动,安装在第二滑板上侧的第二顶板的上表面一端安装有与车身装焊夹具配合使用的第一焊接机器人和第一配重箱。
优选地,旋转变位机器人组件包括:旋转变位机、第二焊接机器人和第二配重箱,旋转变位机固定安装在车身装焊夹具另一侧的纵向平移驱动组件上,旋转变位机上表面一端安装有与车身装焊夹具配合使用的第二焊接机器人,第二配重箱设置在旋转变位机的上表面另一端。
优选地,旋转变位机包括:轴承座、转轴、第三顶板、从动齿轮、驱动齿轮、驱动电机和驱动电机安装座,所述轴承座安装在纵向平移驱动组件上,安转在第三顶板下侧的转轴与轴承座配合使用,与转轴同轴设置的从动齿轮固定安装在第三顶板下侧,从动齿轮与驱动齿轮啮合连接,电机安装座安装在第三顶板一侧,安装在电机安装座上的驱动电机的输出端与驱动齿轮连接。
优选地,纵向平移驱动组件包括:平移底座、平移滑座、平移滑轨、平移齿轮、齿形带、平移电机和平移电机安装座,平移底座上侧设置有两组平移滑轨,平移滑座通过与平移滑轨滑动连接的平移滑块与平移滑轨活动连接,两组平移滑轨之间设置有安装在平移底座上的齿形带,设置在平移滑座一侧的平移电机安装座上设置有驱动与齿形带配合使用的平移齿轮的平移电机。
优选地,还包括:焊接防护网,焊接防护网设置在单向变位机器人组件、旋转变位机器人组件和车身装焊夹具外侧。
本实用新型的优点在于:本实用新型是一种变位机器人焊接工作站,本实用新型将设置两组纵向平移驱动组件设置在装焊夹具两侧,设置在装焊夹具一侧的纵向平移驱动组件上安装有单向变位机器人组件,设置在装焊夹具另一侧的纵向平移驱动组件上安装有旋转变位机器人组件,工作站控制器分别与单向变位机器人组件、旋转变位机器人组件和纵向平移驱动组件电连接,本实用新型自动化程度高,减少了人力投入,通过使用单向变位机器人组件、旋转变位机器人组件和纵向平移驱动组件加大了焊接机器人的活动范围,降低了焊接机器人数量,降低了生产成本。
附图说明
为了更清楚地说明本实用新型具体实施方式或现有技术中的技术方案,下面将对具体实施方式或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图是本实用新型的一些实施方式,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。
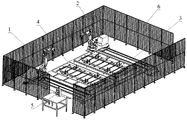
图1是本实用新型角度一的结构轴侧图;
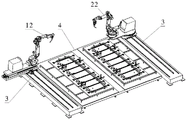
图2是本实用新型单向变位机器人组件角度一的结构轴侧图;
图3是本实用新型单向变位机器人组件角度二的结构轴侧图;
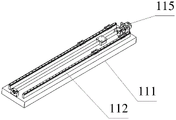
图4是本实用新型单向变位机的结构轴侧图;
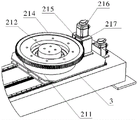
图5是本实用新型旋转变位机器人组件结构轴侧图;
图6是本实用新型旋转变位机器人组件放大图;
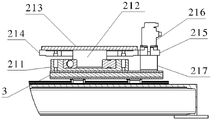
图7是本实用新型旋转变位机器人组件剖视图;
图8是本实用新型纵向平移驱动组件的轴侧图;
其中:1、单向变位机器人组件;2、旋转变位机器人组件;3、纵向平移驱动组件;4、车身装焊夹具;5、工作站控制器;11、单向变位机;12、第一焊接机器人;13、第一配重箱;111、第二底座;112、第二滑轨;113、第二滑板; 114、第二顶板;115、丝杠机构;21、旋转变位机;22、第二焊接机器人;23、第二配重箱;211、轴承座;212、转轴;213、第三顶板;214、从动齿轮;215、驱动齿轮;216、驱动电机;217、驱动电机安装座;31、平移底座;32、平移滑座;33、平移滑轨;34、平移齿轮;35、齿形带;36、平移电机;37、平移电机安装座;6、焊接防护网。
具体实施方式
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其它实施例,都属于本实用新型保护的范围。
需要注意的是,本实用新型中提及的各安装方式及各技术术语,都是所属技术领域中早已明确知晓的技术用语,故不再做过多解释。此外,对于相同的部件采用了相同的附图标记,但这并不影响也不应构成本领域技术人员对技术方案的准确理解。
实施例一,结合图1和图2进行说明:
一种变位机器人焊接工作站,包括:单向变位机器人组件1、旋转变位机器人组件2、纵向平移驱动组件3、车身装焊夹具4和工作站控制器5,两组纵向平移驱动组件3设置在车身装焊夹具4两侧,设置在车身装焊夹具4一侧的纵向平移驱动组件3上安装有单向变位机器人组件1,设置在车身装焊夹具4另一侧的纵向平移驱动组件3上安装有旋转变位机器人组件2,工作站控制器5分别与单向变位机器人组件1、旋转变位机器人组件2和纵向平移驱动组件3电连接,如此设置,单向变位机器人组件1可在纵向平移驱动组件3进行单向运动,旋转变位机器人组件2可在纵向平移驱动组件3进行旋转运动,增大了焊接机器人的活动空间,减少了焊接机器人的布置,降低了生产成本。
实施例二,在实施例一的基础上,结合图2和图3进行说明:
单向变位机器人组件1包括:单向变位机11、第一焊接机器人12和第一配重箱13,单向变位机11固定安装在车身装焊夹具4一侧的纵向平移驱动组件3 上,单向变位机11上表面一端安装有与车身装焊夹具4配合使用的第一焊接机器人12,第一配重箱13设置在单向变位机11的上表面另一端,如此设置,单向变位机11可带动第一焊接机器人12进行单向运动,第一配重箱13用于平衡第一焊接机器人12的重力,防止单向变位机11两端受力不平衡,从而损坏单向变位机11,延长了单向变位机11的使用寿命。
实施例三,在实施例二的基础上,结合图2和图3进行说明:
单向变位机11包括:第二底座111、第二滑轨112、第二滑板113、第二顶板114和丝杠机构115,两组第二滑轨112平行设置在纵向平移驱动组件3上侧的第二底座111上,第二滑轨112上设置有通过滑块与第二滑轨112滑动连接的第二滑板113,设置在两组第二滑轨112之间的丝杠机构115驱动第二滑板113 沿第二滑轨112做直线运动,安装在第二滑板113上侧的第二顶板114的上表面一端安装有与车身装焊夹具4配合使用的第一焊接机器人12和第一配重箱13,如此设置,丝杠机构115可带动第二滑板113滑动,从而带动与第二滑板113固定安装的第二顶板114单向运动。
实施例四,在实施例二或三的基础上,结合图2和图5进行说明:
旋转变位机器人组件2包括:旋转变位机21、第二焊接机器人22和第二配重箱23,旋转变位机21固定安装在车身装焊夹具4另一侧的纵向平移驱动组件 3上,旋转变位机21上表面一端安装有与车身装焊夹具4配合使用的第二焊接机器人22,第二配重箱23设置在旋转变位机21的上表面另一端,如此设置,旋转变位机21可带动第二焊接机器人22进行旋转运动,第二配重箱23用于平衡第二焊接机器人22的重力,使其更加稳定。
实施例五,在实施例一的基础上,结合图2、图5、图6、图7进行说明:
旋转变位机21包括:轴承座211、转轴212、第三顶板213、从动齿轮214、驱动齿轮215、驱动电机216和驱动电机安装座217,所述轴承座211安装在纵向平移驱动组件3上,安转在第三顶板213下侧的转轴212与轴承座211配合使用,与转轴212同轴设置的从动齿轮214固定安装在第三顶板213下侧,从动齿轮214与驱动齿轮215啮合连接,电机安装座217安装在第三顶板213一侧,安装在电机安装座217上的驱动电机216的输出端与驱动齿轮215连接,如此设置,驱动电机216带动驱动齿轮215转动,驱动齿轮215带动与其啮合的从动齿轮214转动,第三顶板213通过转轴与轴承座211活动连接,使得从动齿轮214带动安装在其上表面的第三顶板213转动。
实施例六,在实施例五的基础上,结合图8进行说明:
纵向平移驱动组件3包括:平移底座31、平移滑座32、平移滑轨33、平移齿轮34、齿形带35、平移电机36和平移电机安装座37,平移底座31上侧设置有两组平移滑轨33,平移滑座32通过与平移滑轨33滑动连接的平移滑块与平移滑轨33活动连接,两组平移滑轨33之间设置有安装在平移底座31上的齿形带35,设置在平移滑座32一侧的平移电机安装座37上设置有驱动与齿形带35 配合使用的平移齿轮34的平移电机36,如此设置,平移电机36带动平移齿轮 34转动,平移齿轮34沿着齿形带35进行单向运动,并带动平移滑座32单向运动。
实施例七,在实施例一的基础上,结合图1进行说明:
一种变位机器人焊接工作站还包括:焊接防护网6,焊接防护网6设置在单向变位机器人组件1、旋转变位机器人组件2和车身装焊夹具4外侧,如此设置,焊接防护网6可用于防止单向变位机器人组件1和旋转变位机器人组件2在焊接时火花飞溅。
本实用新型的工作原理:一种变位机器人焊接工作站,本实用新型通过将两组纵向平移驱动组件设置在装焊夹具两侧,设置在装焊夹具一侧的纵向平移驱动组件上安装有单向变位机器人组件,设置在装焊夹具另一侧的纵向平移驱动组件上安装有旋转变位机器人组件,工作站控制器分别与单向变位机器人组件、旋转变位机器人组件和纵向平移驱动组件电连接单向变位机器人组件1可在纵向平移驱动组件3进行单向运动,旋转变位机器人组件2可在纵向平移驱动组件3进行旋转运动,单向变位机11可带动第一焊接机器人12进行单向运动,旋转变位机21可带动第二焊接机器人22进行旋转运动,平移电机36带动平移齿轮34转动,平移齿轮34沿着齿形带35进行单向运动,并带动平移滑座32单向运动,设置在装焊夹具两侧的平移滑座32分别可带动旋转变位机21和单向变位机11 进行纵向运动,增大了焊接机器人的活动空间,减少了焊接机器人的布置,降低了生产成本。
对于本领域技术人员而言,本实用新型不限于上述示范性实施例的细节,而且在不背离本实用新型的精神或基本特征的情况下,能够以其它的具体形式实现本实用新型;因此,无论从哪一点来看,均应将实施例看作是示范性的,而且是非限制性的,本实用新型的范围由所附权利要求而不是上述说明限定,因此旨在将落在权利要求的等同要件的含义和范围内的所有变化囊括在本实用新型内。不应将权利要求中的任何附图标记视为限制所涉及的权利要求。
以上所述,仅为本实用新型的较佳实施例,并不用以限制本实用新型,凡是依据本实用新型的技术实质对以上实施例所作的任何细微修改、等同替换和改进,均应包含在本实用新型技术方案的保护范围之内。
Claims (7)
1.一种变位机器人焊接工作站,其特征在于,包括:单向变位机器人组件(1)、旋转变位机器人组件(2)、纵向平移驱动组件(3)、车身装焊夹具(4)和工作站控制器(5),两组纵向平移驱动组件(3)设置在车身装焊夹具(4)两侧,设置在车身装焊夹具(4)一侧的纵向平移驱动组件(3)上安装有单向变位机器人组件(1),设置在车身装焊夹具(4)另一侧的纵向平移驱动组件(3)上安装有旋转变位机器人组件(2),工作站控制器(5)分别与单向变位机器人组件(1)、旋转变位机器人组件(2)和纵向平移驱动组件(3)电连接。
2.根据权利要求1所述的一种变位机器人焊接工作站,其特征在于,单向变位机器人组件(1)包括:单向变位机(11)、第一焊接机器人(12)和第一配重箱(13),单向变位机(11)固定安装在车身装焊夹具(4)一侧的纵向平移驱动组件(3)上,单向变位机(11)上表面一端安装有与车身装焊夹具(4)配合使用的第一焊接机器人(12),第一配重箱(13)设置在单向变位机(11)的上表面另一端。
3.根据权利要求2所述的一种变位机器人焊接工作站,其特征在于,单向变位机(11)包括:第二底座(111)、第二滑轨(112)、第二滑板(113)、第二顶板(114)和丝杠机构(115),两组第二滑轨(112)平行设置在纵向平移驱动组件(3)上侧的第二底座(111)上,第二滑轨(112)上设置有通过滑块与第二滑轨(112)滑动连接的第二滑板(113),设置在两组第二滑轨(112)之间的丝杠机构(115)驱动第二滑板(113)沿第二滑轨(112)做直线运动,安装在第二滑板(113)上侧的第二顶板(114)的上表面一端安装有与车身装焊夹具(4)配合使用的第一焊接机器人(12)和第一配重箱(13)。
4.根据权利要求1所述的一种变位机器人焊接工作站,其特征在于,旋转变位机器人组件(2)包括:旋转变位机(21)、第二焊接机器人(22)和第二配重箱(23),旋转变位机(21)固定安装在车身装焊夹具(4)另一侧的纵向平移驱动组件(3)上,旋转变位机(21)上表面一端安装有与车身装焊夹具(4)配合使用的第二焊接机器人(22),第二配重箱(23)设置在旋转变位机(21)的上表面另一端。
5.根据权利要求4所述的一种变位机器人焊接工作站,其特征在于,旋转变位机(21)包括:轴承座(211)、转轴(212)、第三顶板(213)、从动齿轮(214)、驱动齿轮(215)、驱动电机(216)和驱动电机安装座(217),所述轴承座(211)安装在纵向平移驱动组件(3)上,安转在第三顶板(213)下侧的转轴(212)与轴承座(211)配合使用,与转轴(212)同轴设置的从动齿轮(214)固定安装在第三顶板(213)下侧,从动齿轮(214)与驱动齿轮(215)啮合连接,电机安装座(217)安装在第三顶板(213)一侧,安装在电机安装座(217)上的驱动电机(216)的输出端与驱动齿轮(215)连接。
6.根据权利要求1所述的一种变位机器人焊接工作站,其特征在于,纵向平移驱动组件(3)包括:平移底座(31)、平移滑座(32)、平移滑轨(33)、平移齿轮(34)、齿形带(35)、平移电机(36)和平移电机安装座(37),平移底座(31)上侧设置有两组平移滑轨(33),平移滑座(32)通过与平移滑轨(33)滑动连接的平移滑块与平移滑轨(33)活动连接,两组平移滑轨(33)之间设置有安装在平移底座(31)上的齿形带(35),设置在平移滑座(32)一侧的平移电机安装座(37)上设置有驱动与齿形带(35)配合使用的平移齿轮(34)的平移电机(36)。
7.根据权利要求1所述的一种变位机器人焊接工作站,其特征在于,还包括:焊接防护网(6),焊接防护网(6)设置在单向变位机器人组件(1)、旋转变位机器人组件(2)和车身装焊夹具(4)外侧。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202121688729.4U CN216264225U (zh) | 2021-07-23 | 2021-07-23 | 一种变位机器人焊接工作站 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202121688729.4U CN216264225U (zh) | 2021-07-23 | 2021-07-23 | 一种变位机器人焊接工作站 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN216264225U true CN216264225U (zh) | 2022-04-12 |
Family
ID=81058404
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202121688729.4U Active CN216264225U (zh) | 2021-07-23 | 2021-07-23 | 一种变位机器人焊接工作站 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN216264225U (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116175003A (zh) * | 2022-11-18 | 2023-05-30 | 中车眉山车辆有限公司 | 一种铁路货车箱型中梁板材自动化焊接工作站 |
| CN116175040A (zh) * | 2022-10-24 | 2023-05-30 | 广东华南特种气体研究所有限公司 | 一种用于气瓶集装篮的机器人焊接工作站 |
-
2021
- 2021-07-23 CN CN202121688729.4U patent/CN216264225U/zh active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116175040A (zh) * | 2022-10-24 | 2023-05-30 | 广东华南特种气体研究所有限公司 | 一种用于气瓶集装篮的机器人焊接工作站 |
| CN116175003A (zh) * | 2022-11-18 | 2023-05-30 | 中车眉山车辆有限公司 | 一种铁路货车箱型中梁板材自动化焊接工作站 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110238518B (zh) | 汽车加工板激光焊接机器人 | |
| CN106002026A (zh) | 一种五轴自动焊接机械手 | |
| CN214291695U (zh) | 一种可升降式双轴c型变位机 | |
| CN218426593U (zh) | 一种用于气瓶集装篮的机器人焊接工作站 | |
| CN216758679U (zh) | 一种双工位四枪护栏焊接机器人 | |
| CN212443970U (zh) | 一种汽车部件焊接变位机 | |
| CN213916801U (zh) | 围栏焊接机器人工作站 | |
| CN114211166A (zh) | 一种双工位四枪护栏焊接机器人 | |
| CN204747903U (zh) | 一种用于焊接件的旋转升降装置 | |
| CN119703547A (zh) | 双工位逆变器焊接设备及其使用方法 | |
| CN219026516U (zh) | 一种独立翻转双工位自动焊接机 | |
| CN112276423A (zh) | 一种新型焊接机器人 | |
| CN215942904U (zh) | 一种无死角工业机器人 | |
| CN113894467B (zh) | 一种用于地轨的双工位自动焊接系统 | |
| CN214924367U (zh) | 一种工业机器人 | |
| CN216030839U (zh) | 智能钢拱架焊接机器人 | |
| CN211305275U (zh) | 电机电枢与busbar对接装置及焊接机 | |
| CN219358516U (zh) | 一种多轴焊接机器人系统 | |
| CN112605576A (zh) | 一种用于多点焊接的自动化机器人及其工作方法 | |
| CN114289920A (zh) | 一种履带梁结构件柔性自动焊接系统 | |
| CN210046141U (zh) | 一种用于碳钢结构件切割的机器人装置 | |
| CN218311782U (zh) | 一种焊接机器人用通用型焊接夹具 | |
| CN213614721U (zh) | 一种空调零部件精密焊接装置 | |
| CN223848293U (zh) | 一种六轴机器人螺柱焊接设备 | |
| CN219633830U (zh) | 一种焊装机器人的机器臂底座 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |