CN215616238U - 一种自动装塑胶衬套机构 - Google Patents
一种自动装塑胶衬套机构 Download PDFInfo
- Publication number
- CN215616238U CN215616238U CN202120671743.7U CN202120671743U CN215616238U CN 215616238 U CN215616238 U CN 215616238U CN 202120671743 U CN202120671743 U CN 202120671743U CN 215616238 U CN215616238 U CN 215616238U
- Authority
- CN
- China
- Prior art keywords
- bushing
- cylinder
- plate
- mounting plate
- product
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Automatic Assembly (AREA)
Abstract
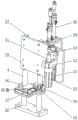
本实用新型公开了一种自动装塑胶衬套机构,包括衬套振动盘装置、衬套机械手、产品工装和产衬套装配装置,所述衬套振动盘装置、衬套机械手、产品工装和产衬套装配装置各自成单独模块共同组装在底板上,且产品工装安装在线体移动平台上,延线体做直线运动,并且衬套机械手和产衬套装配装置均设置在产品工装的正上方;所述衬套振动盘装置的下端设置为振动盘安装板,且振动盘安装板的上方安装有衬套振动盘本体;所述衬套机械手的下端设置为第一底板,且第一底板的上表面固定连接有对称设置的第一立柱。该自动装塑胶衬套机构,操作简单,不耗费人力,且装配效率高、产品精度好、不良率低。
Description
技术领域
本实用新型涉及机械技术领域,具体为一种自动装塑胶衬套机构。
背景技术
为使产品的使用寿命长,常将产品放入压装位置,再由人工将衬套放入到产品上,然后将放好衬套的产品使用压装机构进行装配,使之通过衬套的自身性能起到保护作用。
如授权公告号为CN204771400U的中国实用新型专利公开了一种防漏装的自动装衬套机构,包括脱料棒、导向针,脱料棒的上方设有工件,脱料棒的上端连接设有导向针的一端,导向针的另一端贯穿工件,并位于工件的上方;导向针的上端套设有衬套,衬套的外侧套设有夹具;位于衬套上方的夹具上连接设有盖板;具有避免了导向针先退造成的衬套不在工件孔中心的问题,和提高工作效率等优点。
但其在对产品进行装配的过程中,需熟练人员操作,新员工需培训后才能胜任,以及人工效率低,易受人工疲劳因素影响,产品生产质量不稳,因此,我们提出一种自动装塑胶衬套机构,以便于解决上述中提出的问题。
实用新型内容
本实用新型的目的在于提供一种自动装塑胶衬套机构,以解决上述背景技术中提出如授权公告号为CN204771400U公开的一种防漏装的自动装衬套机构,产品生产时需熟练人员操作,新员工需培训后才能胜任,以及人工效率低,易受人工疲劳因素影响,产品生产质量不稳定的问题。
为实现上述目的,本实用新型提供如下技术方案:一种自动装塑胶衬套机构,包括衬套振动盘装置、衬套机械手、产品工装和产衬套装配装置,所述衬套振动盘装置、衬套机械手、产品工装和产衬套装配装置各自成单独模块共同组装在底板上,且产品工装安装在线体移动平台上,延线体做直线运动,并且衬套机械手和产衬套装配装置均设置在产品工装的正上方;所述衬套振动盘装置的下端设置为振动盘安装板,且振动盘安装板的上方安装有衬套振动盘本体。
优选的,所述衬套机械手的下端设置为第一底板,且第一底板的上表面固定连接有对称设置的第一立柱,并且第一立柱的上端右侧螺钉安装有第一安装板,而且后侧的第一立柱单体外侧固定连接有可调节固定支架,可调节固定支架的右侧安装有白色光点光电传感器;
其中,所述第一安装板的前端右侧螺钉安装有气缸支架,且气缸支架的内侧安装有第一气缸,并且第一气缸的后端设置有与其构成连动结构的滑板。
优选的,所述产品工装的下端设置为工装底板,且工装底板的上方安装有与其螺钉固定的治具,并且工装底板和治具的内侧贯穿有输送线体,而且输送线体的中部上方设置有锥形导向块本体。
优选的,所述产衬套装配装置的下端设置为第二底板,且第二底板的上表面固定连接有对称设置的第二立柱,并且第二立柱的上端左侧螺钉安装有第二安装板,而且第二安装板的后端右侧固定连接气缸安装架;
其中,所述第二安装板的后端左侧安装有第二滑轨,且第二滑轨的左端滑动连接有与固定块一体化连接的第二滑块,并且气缸安装架的左端内侧安装有两个第四气缸,而且第四气缸的下侧分别固定连接有压杆和固定块,压杆的下侧粘贴连接有弹性套筒,弹性套筒贯穿于固定块的内侧。
优选的,所述第一安装板的后端右侧对称固定连接有第一滑轨,且第一滑轨的外侧设置有与其构成滑动结构的第一滑块,并且第一滑块的右侧连接有与其一体化结构的滑板;
其中,所述滑板的前后两端右侧分别安装有第三气缸和第二气缸,且第二气缸和第三气缸的下侧均固定连接有气爪,并且气爪单体的右侧分别设置有衬套夹爪和锥形导向块夹爪。
优选的,所述第二立柱单体的外侧分别固定连接有固定板和传感器安装架,且固定板的左侧安装有第五气缸,并且第二立柱的后侧安装有激光反射传感器。
与现有技术相比,本实用新型的有益效果是:该自动装塑胶衬套机构,操作简单,不耗费人力,且装配效率高、产品精度好、不良率低;
1.设置有衬套振动盘装置、衬套机械手、产品工装和产衬套装配装置,通过衬套振动盘装置上的衬套振动盘本体可对衬套进行自动供料,通过衬套机械手可负责衬套上料动作和取放锥形导向块本体,以及通过产衬套装配装置可对衬套和产品工装上输送线体输送的产品进行压装,从而便于使该机构不耗费人力,且产品装配效率高;
2.设置有气爪、可调节固定支架、白色光点光电传感器和锥形导向块本体,锥形导向块本体由气爪放在产品上,既可为弹性套筒提供支撑和导向作用,保护衬套不易损坏变形,又可稳定产品,防止压装时发生偏移导致不能压到位,以及通过可调节固定支架上安装的白色光点光电传感器,可识别衬套是否安装到位,从而便于使该机构产品装配精度好、不良率低。
附图说明
图1为本实用新型立体结构示意图;
图2为本实用新型爆炸结构示意图;
图3为本实用新型衬套振动盘装置的立体结构示意图;
图4为本实用新型衬套机械手的立体结构示意图;
图5为本实用新型产品工装的爆炸结构示意图;
图6为本实用新型产衬套装配装置的立体结构示意图。
图中:1、衬套振动盘装置;2、衬套机械手;3、产品工装;4、产衬套装配装置;5、振动盘安装板;6、衬套振动盘本体;7、第一底板;8、第一立柱;9、第一安装板;10、气缸支架;11、第一气缸;12、第一滑轨;13、第一滑块;14、滑板;15、第二气缸;16、第三气缸;17、气爪;18、锥形导向块夹爪;19、衬套夹爪;20、可调节固定支架;21、白色光点光电传感器;22、工装底板;23、治具;24、输送线体;25、锥形导向块本体;26、第二底板;27、第二立柱;28、第二安装板;29、气缸安装架;30、第四气缸;31、压杆;32、固定块;33、弹性套筒;34、第二滑块;35、第二滑轨;36、固定板;37、第五气缸;38、传感器安装架;39、激光反射传感器。
具体实施方式
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
请参阅图1-6,本实用新型提供一种技术方案:一种自动装塑胶衬套机构,包括衬套振动盘装置1、衬套机械手2、产品工装3和产衬套装配装置4,衬套振动盘装置1由振动盘安装板5和衬套振动盘本体6组成,衬套振动盘本体6安装在振动盘安装板5上,将衬套由料仓输送到输出口;
衬套机械手2由第一底板7、第一立柱8、第一安装板9、气缸支架10、第一气缸11、第一滑轨12、第一滑块13、滑板14、第二气缸15、第三气缸16、气爪17、锥形导向块夹爪18、衬套夹爪19、可调节固定支架20、白色光点光电传感器21组成,第一气缸11以气缸支架10固定支撑在第一安装板9上,滑板14通过第一滑块13、第一滑轨12安装在第一安装板9上,第一气缸11推动滑板14沿着第一滑轨12作直线运动,滑板14上装有第二气缸15,第二气缸15下装有气爪17,气爪17下装锥形导向块夹爪18和衬套夹爪19,锥形导向块夹爪18和衬套夹爪19可分别对锥形导向块本体25和衬套进行取放动作,可由第二气缸15推动衬套夹爪19做水平与竖直方向的直线运动,再控制衬套夹爪19松夹进行取放料动作,白色光点光电传感器21通过可调节固定支架20安装在第一立柱8上,可识别衬套是否安装到位;
产品工装3由工装底板22、治具23、输送线体24和锥形导向块本体25组成,产品放在治具23上,治具23用螺钉安装在工装底板22上,工装底板22随着输送线体24移动,振动盘安装板5由气爪17放在产品上,既为弹性套筒33提供支撑和导向作用,保护衬套不易损坏变形,同时稳定产品,防止压装衬套时发生偏移导致不能压到位;
产衬套装配装置4由第二底板26、第二立柱27、第二安装板28、气缸安装架29、第四气缸30、压杆31、固定块32、弹性套筒33、第二滑块34、第二滑轨35、固定板36、第五气缸37、第五气缸37和激光反射传感器39组成,第二底板26由第二立柱27支撑固定在第二安装板28上,第四气缸30通过气缸安装架29固定在第二安装板28上,弹性套筒33安装在固定块32上,一个第四气缸30推动固定块32以第二滑块34沿着第二滑轨35在竖直方向运动,另一个第四气缸30推动压杆31向下沿竖直方向运动,固定板36上装有第五气缸37固定在左侧第二立柱27上,第五气缸37上装有装有托架,第五气缸37推动托架沿水平方向移动,气缸安装架29以传感器固定安装在右侧第二立柱27上,用以检测衬套是否放置到位。
在使用该自动装塑胶衬套机构时,如图1、图2、图3和图5,操作时,先将衬套振动盘装置1、衬套机械手2、产品工装3和产衬套装配装置4各自成单独模块共同组装在底板上,并使第五气缸37处于伸出状态,衬套夹爪19处于托架上衬套上方,然后将衬套放置于衬套振动盘本体6的内侧,并使衬套振动盘本体6振动作业将衬套送至托架卡槽中,再启动输送线体24,使产品在产品工装3上沿着输送线体24流动,当产品处于锥形导向块本体25的下方时,如图3、图4、图5和图6,第二气缸15和第三气缸16作业伸出,推动气爪17下降到位,控制第二气缸15下的气爪17松开,使锥形导向块夹爪18松开将夹住的锥形导向块本体25放在产品上;
再控制第三气缸16下的气爪17收缩,使衬套夹爪19夹住衬套,再使第二气缸15和第三气缸16作业缩回复位,拉动其下气爪17上升,接着控制第一气缸11作业伸出,推动滑板14以第一滑块13沿着第一滑轨12移动,将衬套运送到产品上方,使第三气缸16作业伸出,将衬套降到放置位置,第三气缸16下的气爪17松开,衬套夹爪19放下衬套,第三气缸16缩回复位,并拉动其下气爪17上升,再通过左侧的第四气缸30作业伸出,推动压杆31下降,压紧锥形导向块本体25;
如图3、图4、图5和图6,接着控制右侧的第四气缸30作业伸出,推动固定块32及弹性套筒33以第二滑块34沿着第二滑轨35在竖直方向下降,直到弹性套筒33将衬套压入产品,以及可通过白色光点光电传感器21可检测衬套压装是否到位,到位后,可通过控制右侧的第四气缸30停止作业缩回复位,控制左侧的第四气缸30作业缩回复位,控制第一气缸11作业缩回复位,控制第二气缸15作业伸出,以此推动锥形导向块夹爪18到夹取位置,并使第二气缸15下的气爪17收缩,达到锥形导向块夹爪18夹住锥形导向块本体25的目的;
再控制第二气缸15作业缩回复位,控制第五气缸37作业缩回,拉动托架到衬套振动盘本体6上料衬套位置,使衬套振动盘本体6开始振动将衬套输送到托架的凹槽上,当传感器安装架38上安装的激光反射传感器39感应到衬套到位后,衬套振动盘本体6振动停止,第五气缸37作业伸出复位,将衬套移动至衬套夹爪19下方,循环线体启动,使产品沿着循环线体流出,至此完成整个操作过程,以上装配效率高、产品精度好、不良率低,且操作简单、不耗费人力,以及以上所含电气元件均为现有技术,在此不再详述,以上便完成该自动装塑胶衬套机构的一系列操作,本说明书中未作详细描述的内容属于本领域专业技术人员公知的现有技术。
本实用新型使用到的标准零件均可以从市场上购买,异形件根据说明书的和附图的记载均可以进行订制,各个零件的具体连接方式均采用现有技术中成熟的螺栓、铆钉、焊接等常规手段,机械、零件和设备均采用现有技术中,常规的型号,加上电路连接采用现有技术中常规的连接方式,在此不再详述,本说明书中未作详细描述的内容属于本领域专业技术人员公知的现有技术。
尽管参照前述实施例对本实用新型进行了详细的说明,对于本领域的技术人员来说,其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换,凡在本实用新型的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本实用新型的保护范围之内。
Claims (6)
1.一种自动装塑胶衬套机构,包括衬套振动盘装置(1)、衬套机械手(2)、产品工装(3)和产衬套装配装置(4),其特征在于:所述衬套振动盘装置(1)、衬套机械手(2)、产品工装(3)和产衬套装配装置(4)各自成单独模块共同组装在底板上,且产品工装(3)安装在线体移动平台上,延线体做直线运动,并且衬套机械手(2)和产衬套装配装置(4)均设置在产品工装(3)的正上方;所述衬套振动盘装置(1)的下端设置为振动盘安装板(5),且振动盘安装板(5)的上方安装有衬套振动盘本体(6)。
2.根据权利要求1所述的一种自动装塑胶衬套机构,其特征在于:所述衬套机械手(2)的下端设置为第一底板(7),且第一底板(7)的上表面固定连接有对称设置的第一立柱(8),并且第一立柱(8)的上端右侧螺钉安装有第一安装板(9),而且后侧的第一立柱(8)单体外侧固定连接有可调节固定支架(20),可调节固定支架(20)的右侧安装有白色光点光电传感器(21);
其中,所述第一安装板(9)的前端右侧螺钉安装有气缸支架(10),且气缸支架(10)的内侧安装有第一气缸(11),并且第一气缸(11)的后端设置有与其构成连动结构的滑板(14)。
3.根据权利要求1所述的一种自动装塑胶衬套机构,其特征在于:所述产品工装(3)的下端设置为工装底板(22),且工装底板(22)的上方安装有与其螺钉固定的治具(23),并且工装底板(22)和治具(23)的内侧贯穿有输送线体(24),而且输送线体(24)的中部上方设置有锥形导向块本体(25)。
4.根据权利要求1所述的一种自动装塑胶衬套机构,其特征在于:所述产衬套装配装置(4)的下端设置为第二底板(26),且第二底板(26)的上表面固定连接有对称设置的第二立柱(27),并且第二立柱(27)的上端左侧螺钉安装有第二安装板(28),而且第二安装板(28)的后端右侧固定连接气缸安装架(29);
其中,所述第二安装板(28)的后端左侧安装有第二滑轨(35),且第二滑轨(35)的左端滑动连接有与固定块(32)一体化连接的第二滑块(34),并且气缸安装架(29)的左端内侧安装有两个第四气缸(30),而且第四气缸(30)的下侧分别固定连接有压杆(31)和固定块(32),压杆(31)的下侧粘贴连接有弹性套筒(33),弹性套筒(33)贯穿于固定块(32)的内侧。
5.根据权利要求2所述的一种自动装塑胶衬套机构,其特征在于:所述第一安装板(9)的后端右侧对称固定连接有第一滑轨(12),且第一滑轨(12)的外侧设置有与其构成滑动结构的第一滑块(13),并且第一滑块(13)的右侧连接有与其一体化结构的滑板(14);
其中,所述滑板(14)的前后两端右侧分别安装有第三气缸(16)和第二气缸(15),且第二气缸(15)和第三气缸(16)的下侧均固定连接有气爪(17),并且气爪(17)单体的右侧分别设置有衬套夹爪(19)和锥形导向块夹爪(18)。
6.根据权利要求4所述的一种自动装塑胶衬套机构,其特征在于:所述第二立柱(27)单体的外侧分别固定连接有固定板(36)和传感器安装架(38),且固定板(36)的左侧安装有第五气缸(37),并且第二立柱(27)的后侧安装有激光反射传感器(39)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202120671743.7U CN215616238U (zh) | 2021-04-01 | 2021-04-01 | 一种自动装塑胶衬套机构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202120671743.7U CN215616238U (zh) | 2021-04-01 | 2021-04-01 | 一种自动装塑胶衬套机构 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN215616238U true CN215616238U (zh) | 2022-01-25 |
Family
ID=79935238
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202120671743.7U Expired - Fee Related CN215616238U (zh) | 2021-04-01 | 2021-04-01 | 一种自动装塑胶衬套机构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN215616238U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117300570A (zh) * | 2023-11-21 | 2023-12-29 | 常熟骏驰科技有限公司 | 一种电磁阀组装用的衬套组装设备及其组装方法 |
-
2021
- 2021-04-01 CN CN202120671743.7U patent/CN215616238U/zh not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117300570A (zh) * | 2023-11-21 | 2023-12-29 | 常熟骏驰科技有限公司 | 一种电磁阀组装用的衬套组装设备及其组装方法 |
| CN117300570B (zh) * | 2023-11-21 | 2024-01-30 | 常熟骏驰科技有限公司 | 一种电磁阀组装用的衬套组装设备及其组装方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109273308B (zh) | 一种全自动键盘组装流水线 | |
| CN217296025U (zh) | 一种螺母板定位输送机构 | |
| CN111463003A (zh) | 一种一体成型超薄电感自动填料机 | |
| CN105758348B (zh) | 全自动压销、检测一体机 | |
| CN112974655B (zh) | 一种齿轮齿架自动装配冲压装置 | |
| CN209578768U (zh) | 电位器或编码器的轴芯轴套组装设备 | |
| CN206263544U (zh) | 一种喷嘴组装机构 | |
| CN211788614U (zh) | 一种一体成型超薄电感自动填料机 | |
| CN113458781B (zh) | 一种端盖组装设备 | |
| CN211282883U (zh) | 一种led高速固晶设备及其自动上下料装置 | |
| CN218873595U (zh) | 高效的簧片螺母自动挤牙装置 | |
| CN112475847A (zh) | 铜套压入齿轮内孔的自动压装专机 | |
| CN115365803B (zh) | 一种接线端子组装机 | |
| CN214383023U (zh) | 弹簧上料装配体 | |
| CN206982130U (zh) | 一种螺栓螺母全自动装配机 | |
| CN207205078U (zh) | 一种用于板料单点渐进成形的夹持装置 | |
| CN206595535U (zh) | 一种英式插头内架自动铆压机 | |
| CN216657212U (zh) | 一种晶体管限高pcba板自动焊接设备 | |
| CN224238948U (zh) | 一种机加工件打标装置 | |
| CN210172405U (zh) | 排废机构 | |
| CN206808746U (zh) | 新型打钮机 | |
| CN216370729U (zh) | 一种精密激光加工装置 | |
| CN215827810U (zh) | 一种铆压自动上料机构 | |
| CN216462860U (zh) | 一种cpu支架下料压箍装置 | |
| CN223916552U (zh) | 一种半自动铆钉机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20220125 |