CN215509729U - 一种焊接机器人的工装夹具结构 - Google Patents
一种焊接机器人的工装夹具结构 Download PDFInfo
- Publication number
- CN215509729U CN215509729U CN202121761022.1U CN202121761022U CN215509729U CN 215509729 U CN215509729 U CN 215509729U CN 202121761022 U CN202121761022 U CN 202121761022U CN 215509729 U CN215509729 U CN 215509729U
- Authority
- CN
- China
- Prior art keywords
- product
- mounting plate
- clamping
- workbench
- clamp
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000003466 welding Methods 0.000 title claims abstract description 16
- 210000000080 chela (arthropods) Anatomy 0.000 claims abstract description 22
- 230000001154 acute effect Effects 0.000 claims description 3
- 238000009434 installation Methods 0.000 abstract description 5
- 230000001788 irregular Effects 0.000 abstract description 3
- 238000000034 method Methods 0.000 description 2
- 230000002547 anomalous effect Effects 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000008520 organization Effects 0.000 description 1
- 238000010422 painting Methods 0.000 description 1
Images
Landscapes
- Resistance Welding (AREA)
Abstract
本实用新型涉及一种焊接机器人的工装夹具结构,包括工作台,设置在工作台上的第一安装板,设置在工作台一侧的第二安装板;第一安装板上设有上设有第一夹紧钳,所述第二安装板上设有上设有第二夹紧钳,工作台的侧面设有产品辅助夹紧板,产品辅助夹紧板的侧面连接夹紧气缸;该结构的第一安装板在所述工作台的表面倾斜安装,工作台上的产品为不规则结构时,根据实际情况,可以采用第一夹紧钳或第二夹紧钳来夹紧固定产品,产品夹持固定后,通过夹紧气缸带动产品辅助夹紧板来夹持固定产品,该结构通过不同安装角度的第一夹紧钳、第二夹紧钳来配合产品辅助夹紧板进行产品固定,适合不同规则的产品夹持固定,操作的灵活性高。
Description
技术领域
本实用新型涉及机械工装领域,尤其是涉及一种焊接机器人的工装夹具结构。
背景技术
焊接机器人是从事焊接(包括切割与喷涂)的工业机器人。根据国际标准化组织工业机器人属于标准焊接机器人的定义,工业机器人是一种多用途的、可重复编程的自动控制操作机,具有三个或更多可编程的轴,用于工业自动化领域,在机器人对产品焊接加工的过程中,工作台上的产品需要通过夹具夹持固定,现有的夹具结构一般是采用传统的夹紧板以及夹紧气缸的配合来完成产品的夹持工作,如果产品的形状不规则的话,传统的夹具结构无法较好的胜任产品夹持工作。
发明内容
本实用新型的目的是为了解决现有技术存在的缺陷,提供一种焊接机器人的工装夹具结构。
为了实现上述目的,本实用新型采用的技术方案如下:
一种焊接机器人的工装夹具结构,包括工作台,设置在工作台上的第一安装板,设置在工作台一侧的第二安装板;
所述第一安装板上设有上设有第一夹紧钳,所述第二安装板上设有上设有第二夹紧钳,工作台的侧面设有产品辅助夹紧板,产品辅助夹紧板的侧面连接夹紧气缸。
进一步,所述第一安装板在所述工作台的表面倾斜安装,第一安装板上的第一夹紧钳数量为多个。
进一步,所述第二安装板上第二夹紧钳的数量为多个,第二安装板的侧面连接驱动气缸。
进一步,所述工作台的底部安装支架。
进一步,所述第一夹紧钳与第二夹紧钳的安装方向呈锐角。
本实用新型的有益效果为:该结构的第一安装板在所述工作台的表面倾斜安装,工作台上的产品为不规则结构时,根据实际情况,可以采用第一夹紧钳或第二夹紧钳来夹紧固定产品,产品夹持固定后,通过夹紧气缸带动产品辅助夹紧板来夹持固定产品,该结构通过不同安装角度的第一夹紧钳、第二夹紧钳来配合产品辅助夹紧板进行产品固定,适合不同规则的产品夹持固定,操作的灵活性高。
附图说明
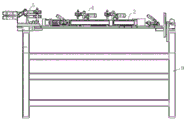
图1为本实用新型的结构示意图;
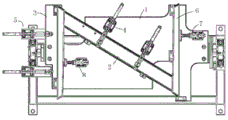
图2为本实用新型的俯视示意图。
具体实施方式
如图1,图2所示,一种焊接机器人的工装夹具结构,包括工作台1,设置在工作台1上的第一安装板2,设置在工作台1一侧的第二安装板3;
第一安装板2上设有上设有第一夹紧钳4,第二安装板3上设有上设有第二夹紧钳5,工作台1的侧面设有产品辅助夹紧板6,产品辅助夹紧板6的侧面连接夹紧气缸7。
其中,第一安装板2在工作台1的表面倾斜安装,第一安装板2上的第一夹紧钳4数量为多个。第二安装板3上第二夹紧钳5的数量为多个,第二安装板3的侧面连接驱动气缸8。
进一步,工作台1的底部安装支架9,第一夹紧钳4与第二夹紧钳5的安装方向呈锐角。
该结构的第一安装板2在工作台1的表面倾斜安装,工作台1上的产品为不规则结构时,根据实际情况,可以采用第一夹紧钳4或第二夹紧钳5来夹紧固定产品,产品夹持固定后,通过夹紧气缸7带动产品辅助夹紧板6来夹持固定产品,该结构通过不同安装角度的第一夹紧钳4、第二夹紧钳5来配合产品辅助夹紧板进行产品固定,适合不同规则的产品夹持固定,操作的灵活性高。
以上所述,仅为本实用新型较佳的具体实施方式,但本实用新型的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本实用新型揭露的技术范围内,根据本实用新型的技术方案及其实用新型构思加以等同替换或改变,都应涵盖在本实用新型的保护范围之内。
Claims (5)
1.一种焊接机器人的工装夹具结构,其特征在于,包括工作台,设置在工作台上的第一安装板,设置在工作台一侧的第二安装板;
所述第一安装板上设有上设有第一夹紧钳,所述第二安装板上设有上设有第二夹紧钳,工作台的侧面设有产品辅助夹紧板,产品辅助夹紧板的侧面连接夹紧气缸。
2.根据权利要求1所述的一种焊接机器人的工装夹具结构,其特征在于,所述第一安装板在所述工作台的表面倾斜安装,第一安装板上的第一夹紧钳数量为多个。
3.根据权利要求1或2所述的一种焊接机器人的工装夹具结构,其特征在于,所述第二安装板上第二夹紧钳的数量为多个,第二安装板的侧面连接驱动气缸。
4.根据权利要求3所述的一种焊接机器人的工装夹具结构,其特征在于,所述工作台的底部安装支架。
5.根据权利要求3所述的一种焊接机器人的工装夹具结构,其特征在于,所述第一夹紧钳与第二夹紧钳的安装方向呈锐角。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202121761022.1U CN215509729U (zh) | 2021-07-30 | 2021-07-30 | 一种焊接机器人的工装夹具结构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202121761022.1U CN215509729U (zh) | 2021-07-30 | 2021-07-30 | 一种焊接机器人的工装夹具结构 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN215509729U true CN215509729U (zh) | 2022-01-14 |
Family
ID=79788433
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202121761022.1U Expired - Fee Related CN215509729U (zh) | 2021-07-30 | 2021-07-30 | 一种焊接机器人的工装夹具结构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN215509729U (zh) |
-
2021
- 2021-07-30 CN CN202121761022.1U patent/CN215509729U/zh not_active Expired - Fee Related
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN202606771U (zh) | 双平面伺服铆接作业装置 | |
| CN110640481A (zh) | 驱动桥壳自动化生产线 | |
| CN205290166U (zh) | 汽车发动机保护架安装板夹具装置 | |
| CN215846626U (zh) | 适用于智能柔性焊接机器人的底板焊接交换工作台 | |
| CN211218697U (zh) | 数控车自动上下料装置 | |
| CN204725185U (zh) | 一种电机端盖车削复合夹具 | |
| CN210937904U (zh) | 一种柔性钣金生产线送料机用浮动夹钳 | |
| CN217291345U (zh) | 一种节气阀阀体车加工夹具 | |
| CN214684580U (zh) | 一种用于去除产品毛刺的设备 | |
| CN213729759U (zh) | 一种用于精雕机的工装 | |
| CN213033533U (zh) | 中型工件锻压用固定设备 | |
| CN216990716U (zh) | 一种用于换挡拨叉总成上衬套的自动压装设备 | |
| CN209867179U (zh) | 一种用于汽车冲压件的加工工装 | |
| CN212599924U (zh) | 一种冲压件精密加工焊接夹具 | |
| CN210281270U (zh) | 一种罐体焊接变位机 | |
| CN206356892U (zh) | 一种复合切割模块的多工位数控冲床 | |
| CN218253882U (zh) | 一种八角、方形水晶端面自动化加工专用治具 | |
| CN216912684U (zh) | 一种用于板材与l形型材焊接的工装夹具 | |
| CN219704074U (zh) | 自动化压装装置 | |
| CN212042183U (zh) | 双头气动铝型材冲压机 | |
| CN215143741U (zh) | 一种冲内六角头液压机 | |
| CN219315109U (zh) | 适用于阳极钢爪组的分离设备 | |
| CN215824883U (zh) | 攻牙工装的气动压紧机构 | |
| CN222199723U (zh) | 一种金属板材加工用夹持工装 | |
| CN218696459U (zh) | 定位翻转装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20220114 |