实用新型内容
本实用新型目的在于提供一种驱动刀具往复运动打磨装置,以解决现有技术中所存在的一个或多个技术问题,至少提供一种有益的选择或创造条件。
为解决上述技术问题所采用的技术方案:
一种驱动刀具往复运动打磨装置,驱动刀具往复运动打磨装置具有相互正交的X轴、Y轴和Z轴,包括机架、往复运动组件、进给组件、摆动组件,往复运动组件包括往复运动驱动单元和往复运动座,往复运动座设置于机架上,往复运动驱动单元设置有与往复运动座传动连接、并使得往复运动座相对于机架在Y轴向上往复直线运动的往复运动驱动端;进给组件包括进给支座和进给驱动单元,进给支座设置在往复运动座上,进给驱动单元设置有与进给支座传动连接、并使得进给支座相对于机架在X轴向上移动的进给驱动端;摆动组件包括旋转驱动单元和摆动座,摆动座设置在进给支座上,摆动座具有沿Z轴向延伸的旋转轴线,旋转驱动单元设置有与摆动座传动连接、并使得摆动座相对于进给支座绕旋转轴线的旋转驱动端,摆动座设置有刀座。
本实用新型的有益效果是:
使用时,刨槽刀安装在刀座上,摆动组件带动刀座在XY轴面旋转,使刨槽刀的刀刃面与打磨砂轮的打磨面相对平行,进给组件带动摆动组件在X轴向上移动,使刨槽刀的刀刃面打磨砂轮的打磨面相切,方便后续往复运动组件驱动往复运动座往复直线移动,从而带动刀座往复移动,刨槽刀的刀刃面相对打磨砂轮的打磨面往复移动进行打磨,实现自动化打磨,精确度得到提高,不需要人工手持刀具打磨。
作为上述技术方案的进一步改进,机架设置有沿Y向轴延伸的第一滑轨,往复运动座与第一滑轨滑动连接,确保了往复运动座Y轴向方向滑动的稳定性。
作为上述技术方案的进一步改进,往复运动驱动单元包括往复运动电机、转轴盘、滑动块,转轴盘与往复运动电机的输出轴同轴连接,滑动块与转轴盘偏心设置,往复运动座设置有长孔,滑动块与长孔滑动配合,结构简单、紧凑,往复运动座的往复运动较稳定。
作为上述技术方案的进一步改进,滑动块为轴承构件,轴承构件减小长孔之间的摩擦,提高往复运动驱动单元的可靠性和耐用性。
作为上述技术方案的进一步改进,长孔沿X轴向延伸设置,使往复运动更加稳定。
作为上述技术方案的进一步改进,往复运动座上设置有沿X轴向延伸设置的第二滑轨,进给支座滑动设置在第二滑轨上,确保了进给支座X轴向方向滑动的稳定性。
作为上述技术方案的进一步改进,进给驱动单元包括固定于往复运动座上的进给电机、呈沿X轴向延伸设置的丝杆、与进给支座相对固定的螺母座,进给电机与丝杆传动连接,丝杆与螺母座螺纹传动连接,采丝杆控制在X轴的移动方向,控制移动距离的精度得到提高。
作为上述技术方案的进一步改进,进给驱动单元还包括轴承座,丝杆可转动地安装于轴承座上,提高丝杆转动的稳定性。
作为上述技术方案的进一步改进,旋转驱动单元包括旋转电机,旋转电机的输出端与摆动座传动连接,旋转电机的输出端与旋转轴线同轴设置。
作为上述技术方案的进一步改进,旋转电机与摆动座之间设置有减速箱,减速同时降低了负载的惯量。
具体实施方式
本部分将详细描述本实用新型的具体实施例,本实用新型之较佳实施例在附图中示出,附图的作用在于用图形补充说明书文字部分的描述,使人能够直观地、形象地理解本实用新型的每个技术特征和整体技术方案,但其不能理解为对本实用新型保护范围的限制。
在本实用新型的描述中,需要理解的是,涉及到方位描述,例如上、下、前、后、左、右等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本实用新型的限制。
在本实用新型的描述中,如果具有“若干”之类的词汇描述,其含义是一个或者多个,多个的含义是两个以上,大于、小于、超过等理解为不包括本数,以上、以下、以内等理解为包括本数。
本实用新型的描述中,除非另有明确的限定,设置、安装、连接等词语应做广义理解,所属技术领域技术人员可以结合技术方案的具体内容合理确定上述词语在本实用新型中的具体含义。
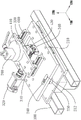
参照图1至图2,本实用新型的一种驱动刀具往复运动打磨装置作出如下实施例:
在本实施例中,一种驱动刀具往复运动打磨装置,驱动刀具往复运动打磨装置具有相互正交的X轴、Y轴和Z轴,包括机架100、往复运动组件、进给组件、摆动组件。需要说的是,上述相互正交的X轴、Y轴和Z轴为了描述方便进行的虚拟设置,并不对本实用新型做具体限定。
其中,往复运动组件包括往复运动驱动单元和往复运动座210,往复运动座210设置于机架100上,往复运动驱动单元设置有与往复运动座210传动连接、并使得往复运动座210相对于机架100在Y轴向上往复直线运动的往复运动驱动端。
且机架100设置有两个沿Y轴延伸的第一滑轨500,两个第一滑轨500在X轴方向间隔设置,往复运动座210设置有与第一滑轨500相适应的滑块,往复运动座210通过滑块与第一滑轨500滑动连接,第一滑轨500限制往复运动座210的移动方向,确保了往复运动座210沿Y轴向滑动的稳定性。设置两个第一滑轨500也能起到更好地支撑作用,更有利于滑动的稳定性。
具体地,往复运动驱动单元包括往复运动电机220、转轴盘230、轴承构件240,转轴盘230的的轴线沿Z轴向设置,转轴盘230与往复运动电机220的输出轴同轴连接,轴承构件240与转轴盘230偏心设置,轴承构件240设置在转轴盘230的边沿时,充分利用转轴盘230,节省转使用轴盘230的材料,往复运动座210设置长孔212,长孔212沿X轴向延伸设置,使往复运动更加稳定,轴承构件240与长孔212滑动配合,结构简单、紧凑,往复运动座210的往复运动较稳定。在实际使用中,长孔212沿X轴向延伸的方向发生一些偏移,同样能到本实施例所起到的效果。滑动块采用轴承构件240,轴承构件240减小长孔212之间的摩擦,提高往复运动驱动单元的可靠性和耐用性。在其他一些实施例中,滑动块也可以采用普通的圆柱体。转轴盘230也不局限于设置呈圆形的盘面,其他形状的转轴盘230也可以采用。
在其他一些实施例中,往复运动驱动单元也可采用气缸、电动推杆、电机丝杆传动作为驱动单元。
进给组件包括进给支座310和进给驱动单元,进给支座310设置在往复运动座210上,进给驱动单元设置有与进给支座310传动连接、并使得进给支座310相对于机架100在X轴向上移动的进给驱动端。且在往复运动座210上设置有沿X轴向延伸设置的两个第二滑轨600,两个第二滑轨600沿Y轴向间隔设置在往复运动座210上,进给支座310滑动设置在第二滑轨600上,确保了进给支座310沿X轴向方向滑动的稳定性,设置两个第二滑轨600起到更好地支撑作用,稳定效果更好。
具体地,进给驱动单元包括固定于往复运动座210上的进给电机320、呈沿X轴向延伸设置的丝杆330、与进给支座310相对固定的螺母座,进给电机320与丝杆330传动连接,丝杆330与螺母座螺纹传动连接,采丝杆330控制在X轴的移动方向,控制移动距离的精度得到提高。进给电机采用伺服电机,伺服电机可使控制速度,位置精度非常准确,也便于精确控制进给支座310移动距离。在其他一些实施例中,进给驱动单元可以为油缸、气缸、直线模组等。
而且为了提高丝杆330的稳定性,进给驱动单元还包括轴承座340,丝杆330可转动地安装于轴承座340上,提高丝杆330转动的稳定性。
摆动组件包括旋转驱动单元和摆动座410,摆动座410设置在进给支座310上,摆动座410具有沿Z轴向延伸的旋转轴线,旋转驱动单元设置有与摆动座410传动连接、并使得摆动座410相对于进给支座310绕旋转轴线的旋转驱动端,摆动座410设置有刀座700。
具体地,旋转驱动单元包括旋转电机420,旋转电机420的输出端与摆动座410传动连接,旋转电机420的输出端与旋转轴线同轴设置。旋转电机420带动刀座700在XY轴面旋转,从而使安装在刀座700的刀具的刀刃面方向发生变化。旋转电机420也采用伺服电机,伺服电机可使控制速度,位置精度非常准确,提高旋转电机420控制旋转的角度的准确性,在其他一些实施中,旋转驱动单元也可以采用人工手动调整或者油缸驱动等。
且旋转电机420与摆动座410之间设置有减速箱430,减速箱430采用的是行星减速机,减速同时降低了负载的惯量,行星减速机具有体积小、重量轻,承载能力高,使用寿命长、运转平稳,噪声低、输出扭矩大,速比大、效率高、性能安全的特点。
使用时,刨槽刀安装在刀座700上,摆动组件带动刀座700在XY轴面旋转,使刨槽刀的刀刃面与打磨砂轮的打磨面相对平行,进给组件带动摆动组件在X轴向上移动,使刨槽刀的刀刃面打磨砂轮的打磨面相切,方便后续往复运动组件驱动往复运动座210往复直线移动,从而带动刀座700往复移动,刨槽刀的刀刃面相对打磨砂轮的打磨面往复移动进行打磨,实现自动化打磨,精确度得到提高,不需要人工手持刀具打磨。
且摆动座410能够根据刀具的具体情况进行旋转,例如刨槽刀的两个刀刃面互相呈一个角度时,摆动座410旋转一定角度,一个刀刃面打磨好后,摆动座410继续旋转打磨另一个刀刃面,旋转角度和打磨时间事先设定好后,实现自动的刨槽刀的两个刀刃面进行打磨。当然本实用新型的只有刀刃面的刀具进行打磨。
以上对本实用新型的较佳实施方式进行了具体说明,但本发明创造并不限于所述实施例,熟悉本领域的技术人员在不违背本实用新型精神的前提下还可作出种种的等同变型或替换,这些等同的变型或替换均包含在本申请权利要求所限定的范围内。