CN212977023U - 一种多轴联动攻牙机 - Google Patents
一种多轴联动攻牙机 Download PDFInfo
- Publication number
- CN212977023U CN212977023U CN202022062577.9U CN202022062577U CN212977023U CN 212977023 U CN212977023 U CN 212977023U CN 202022062577 U CN202022062577 U CN 202022062577U CN 212977023 U CN212977023 U CN 212977023U
- Authority
- CN
- China
- Prior art keywords
- fixedly connected
- gear
- mechanical arm
- tapping machine
- axis linkage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000010079 rubber tapping Methods 0.000 title claims abstract description 38
- 230000002708 enhancing effect Effects 0.000 abstract 1
- 230000009286 beneficial effect Effects 0.000 description 2
- 238000003754 machining Methods 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 238000005452 bending Methods 0.000 description 1
- 239000003153 chemical reaction reagent Substances 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 239000000463 material Substances 0.000 description 1
Images



Landscapes
- Gear Transmission (AREA)
Abstract
本实用新型公开了一种多轴联动攻牙机,包括连接板,连接板的一侧固定连接有电机箱,电机箱的内腔固定连接有电机,电机的一端转动连接有转轴,转轴的另一端固定连接有第一齿轮,第一齿轮的外侧啮合有第二齿轮,第二齿轮有四个,且第二齿轮的底端固定连接有连接轴,连接轴的另一端固定连接有攻牙机本体,通过设置的第一齿轮与第二齿轮,第二齿轮设置有四个,第一齿轮转动时可以同时带动四个第二齿轮进行转动,进而第二齿轮可以同时带动四个攻牙机本体进行转动,增强了攻牙机的工作效率,在攻牙操作中节约了大量的工作时间,通过设置的第一卡板与第二卡板,第二卡板可以在工作台上自由滑动,便于根据攻牙对象的齿轮进行调节。
Description
技术领域
本实用新型涉及攻牙机技术领域,特别是涉及一种多轴联动攻牙机。
背景技术
攻牙机又叫攻丝机,攻牙机是一种在机件壳体、设备端面、螺母、法兰盘等各种具有不同规格的通孔或盲孔的零件的孔的内侧面加工出内螺纹、螺丝或叫牙扣的机械加工设备,攻牙机具有轻便、灵活、高效以及其它类似设备无法取代的优点。
然而,传统的攻牙机多采用单个攻牙机本体,需要反复进行攻牙操作,攻牙效率低,不利于批量操作,且传统的攻牙机的单个攻牙机本体需要反复进行正向与反向攻牙,操作复杂,需要的攻牙时间较长。
实用新型内容
为了克服现有技术的不足,本实用新型提供一种多轴联动攻牙机,采用多轴攻牙机,多个攻牙机本体可以同时进行操作,工作效率高。
为解决上述技术问题,本实用新型提供如下技术方案:一种多轴联动攻牙机,包括工作台,所述工作台的顶端固定连接有支撑柱,所述支撑柱的外端转动连接有智能控制器,所述智能控制器的顶端固定连接有连接柱,所述连接柱的外端转动连接有第一机械臂,所述第一机械臂的另一端转动连接有第二机械臂,所述第二机械臂的另一端转动连接有第三机械臂,所述第三机械臂的另一端固定连接有连接板,所述连接板的一侧固定连接有电机箱,所述电机箱的内腔固定连接有电机,所述电机的一端转动连接有转轴,所述转轴的另一端固定连接有第一齿轮,所述第一齿轮的外侧啮合有第二齿轮,所述第二齿轮有四个,四个所述第二齿轮对称设于所述第一齿轮的四周,且所述第二齿轮的底端固定连接有连接轴,所述连接轴的另一端固定连接有攻牙机本体。
作为本实用新型的一种优选技术方案,所述工作台的顶端固定连接有第一卡板,且所述工作台的顶端开设有连接槽,所述连接槽有两个,两个所述连接槽关于所述工作台对称,所述连接槽的内腔滑动连接有第二卡板,所述第二卡板的一侧螺纹连接有丝杆,所述丝杆设于所述工作台的内部。
作为本实用新型的一种优选技术方案,所述丝杆的一端开设有六角螺孔,且所述第一卡板与第二卡板为U形,且所述第一卡板与所述第二卡板规格相同。
作为本实用新型的一种优选技术方案,所述第三机械臂的底端固定连接有连接块,所述连接块的内腔转动连接有连接杆,所述连接杆的另一端转动连接有滑块。
作为本实用新型的一种优选技术方案,所述第二机械臂的一侧外端开设有滑槽,所述滑块滑动连接于所述滑槽的内部,且所述滑块与所述滑槽之间固定连接有复位弹簧。
作为本实用新型的一种优选技术方案,所述电机与所述智能控制器之间固定连接有数据线。
作为本实用新型的一种优选技术方案,所述第一齿轮的半径大于所述第二齿轮的半径,且所述电机箱的外端固定连接有提拉板。
作为本实用新型的一种优选技术方案,所述第一机械臂与所述第二机械臂之间固定连接有拉力弹簧,所述拉力弹簧有两个,两个所述拉力弹簧关于所述第二机械臂对称。
与现有技术相比,本实用新型能达到的有益效果是:
1、通过设置的第一齿轮与第二齿轮,第二齿轮设置有四个,第一齿轮转动时可以同时带动四个第二齿轮进行转动,进而第二齿轮可以同时带动四个攻牙机本体进行转动,增强了攻牙机的工作效率,在攻牙操作中节约了大量的工作时间;
2、通过设置的第一卡板与第二卡板,第二卡板可以在工作台上自由滑动,便于根据攻牙对象的齿轮进行调节,从而便于使得攻牙对象的固定更加稳定,防止在攻牙操作中,攻牙对象受力偏移,造成攻牙操作不稳定。
附图说明
图1为本实用新型的结构示意图;
图2为本实用新型的图1的A处放大示意图;
图3为本实用新型的图1的B处放大示意图;
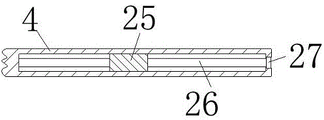
图4为本实用新型的工作台的内部结构示意图;
图5为本实用新型的电机箱的内部结构示意图。
其中:1、工作台;2、支撑柱;3、智能控制器;4、连接柱;5、第一机械臂;6、第二机械臂;7、第三机械臂;8、连接板;9、电机箱;10、电机;11、转轴;12、第一齿轮;13、第二齿轮;14、连接轴;15、攻牙机本体;16、数据线;17、连接块;18、连接杆;19、滑块;20、滑槽;21、复位弹簧;22、提拉板;23、第一卡板;24、连接槽;25、第二卡板;26、丝杆;27、六角螺孔;28、拉力弹簧。
具体实施方式
为了使本实用新型实现的技术手段、创作特征、达成目的与功效易于明白了解,下面结合具体实施例,进一步阐述本实用新型,但下述实施例仅仅为本实用新型的优选实施例,并非全部。基于实施方式中的实施例,本领域技术人员在没有做出创造性劳动的前提下所获得其它实施例,都属于本实用新型的保护范围。下述实施例中的实验方法,如无特殊说明,均为常规方法,下述实施例中所用的材料、试剂等,如无特殊说明,均可从商业途径得到。
实施例:
如图1、图3、图4、图5所示,一种多轴联动攻牙机,包括工作台1,工作台1的顶端固定连接有支撑柱2,支撑柱2的外端转动连接有智能控制器3,智能控制器3的顶端固定连接有连接柱4,连接柱4的外端转动连接有第一机械臂5,第一机械臂5的另一端转动连接有第二机械臂6,第二机械臂6的另一端转动连接有第三机械臂7,第三机械臂7的另一端固定连接有连接板8,连接板8的一侧固定连接有电机箱9,电机箱9的内腔固定连接有电机10,电机10的一端转动连接有转轴11,转轴11的另一端固定连接有第一齿轮12,第一齿轮12的外侧啮合有第二齿轮13,第二齿轮13有四个,四个第二齿轮13对称设于第一齿轮12的四周,且第二齿轮13的底端固定连接有连接轴14,连接轴14的另一端固定连接有攻牙机本体15;
通过设置的第一齿轮12与第二齿轮13,第二齿轮13设置有四个,第一齿轮12转动时可以同时带动四个第二齿轮13进行转动,进而第二齿轮13可以同时带动四个攻牙机本体15进行转动,增强了攻牙机的工作效率,在攻牙操作中节约了大量的工作时间。
在其他实施例中,本实施例公开了第二卡板25与连接槽24之间的连接关系,如图1、图4所示,工作台1的顶端固定连接有第一卡板23,且工作台1的顶端开设有连接槽24,连接槽24有两个,两个连接槽24关于工作台1对称,连接槽24的内腔滑动连接有第二卡板25,第二卡板25的一侧螺纹连接有丝杆26,丝杆26设于工作台1的内部;
丝杆26转动时带动第二卡板25在连接槽24中进行滑动,从而便于根据攻牙对象的尺寸进行固定。
在其他实施例中,本实施例公开了六角螺孔27与丝杆26之间的位置关系,如图1、图4所示,丝杆26的一端开设有六角螺孔27,且第一卡板23与第二卡板25为U形,且第一卡板23与第二卡板25规格相同;
使用六角螺杆可以对六角螺孔27进行旋转,从而便于转动丝杆26,从而对第一卡板23与第二卡板25之间的距离进行调节。
在其他实施例中,本实施例公开了连接块17与连接杆18之间的位置关系,如图1、图2所示,第三机械臂7的底端固定连接有连接块17,连接块17的内腔转动连接有连接杆18,连接杆18的另一端转动连接有滑块19;
设置的连接杆18便于第三机械臂7进行弯曲折叠,使得攻牙操作的准确性更强。
在其他实施例中,本实施例公开了滑块19与滑槽20之间的位置关系,如图2所示,第二机械臂6的一侧外端开设有滑槽20,滑块19滑动连接于滑槽20的内部,且滑块19与滑槽20之间固定连接有复位弹簧21;
设置的复位弹簧21便于对第三机械臂7进行复位,使得攻牙操作更加省力。
在其他实施例中,本实施例公开了数据线16、电机10与智能控制器3之间的连接关系,如图1、图3、图5所示,电机10与智能控制器3之间固定连接有数据线16;
智能控制器3便于对电机10的转速进行控制,有利于控制攻牙的程度。
在其他实施例中,本实施例公开了第一齿轮12与第二齿轮13之间的尺寸问题,如图3、图5所示,第一齿轮12的半径大于第二齿轮13的半径,且电机箱9的外端固定连接有提拉板22;
通过设置第一齿轮12的半径大于第二齿轮13的半径,第一齿轮12转动一圈可以带动第二齿轮13转动多圈,有利于提高第二齿轮13的转速。
在其他实施例中,本实施例公开了拉力弹簧28与第二机械臂6之间的连接关系,如图1所示,第一机械臂5与第二机械臂6之间固定连接有拉力弹簧28,拉力弹簧28有两个,两个拉力弹簧28关于第二机械臂6对称;
设置的拉力弹簧28可以带动第二机械臂6转动复位,使得操作更加省力,减小操作者的工作负担。
在本实用新型中,除非另有明确的规定和限定,第一特征在第二特征之 “上”或之“下”可以包括第一和第二特征直接接触,也可以包括第一和第二特征不是直接接触而是通过它们之间的另外的特征接触。而且,第一特征在第二特征“之上”、“上方”和“上面”包括第一特征在第二特征正上方和斜上方,或仅仅表示第一特征水平高度高于第二特征。第一特征在第二特征“之下”、“下方”和“下面”包括第一特征在第二特征正下方和斜下方,或仅仅表示第一特征水平高度小于第二特征。
以上显示和描述了本实用新型的基本原理、主要特征和本实用新型的优点。本行业的技术人员应该了解,本实用新型不受上述实施例的限制,上述实施例和说明书中描述的仅为本实用新型的优选例,并不用来限制本实用新型,在不脱离本实用新型精神和范围的前提下,本实用新型还会有各种变化和改进,这些变化和改进都落入要求保护的本实用新型范围内。本实用新型要求保护范围由所附的权利要求书及其等效物界定。
Claims (8)
1.一种多轴联动攻牙机,包括工作台(1),其特征在于:所述工作台(1)的顶端固定连接有支撑柱(2),所述支撑柱(2)的外端转动连接有智能控制器(3),所述智能控制器(3)的顶端固定连接有连接柱(4),所述连接柱(4)的外端转动连接有第一机械臂(5),所述第一机械臂(5)的另一端转动连接有第二机械臂(6),所述第二机械臂(6)的另一端转动连接有第三机械臂(7),所述第三机械臂(7)的另一端固定连接有连接板(8),所述连接板(8)的一侧固定连接有电机箱(9),所述电机箱(9)的内腔固定连接有电机(10),所述电机(10)的一端转动连接有转轴(11),所述转轴(11)的另一端固定连接有第一齿轮(12),所述第一齿轮(12)的外侧啮合有第二齿轮(13),所述第二齿轮(13)有四个,四个所述第二齿轮(13)对称设于所述第一齿轮(12)的四周,且所述第二齿轮(13)的底端固定连接有连接轴(14),所述连接轴(14)的另一端固定连接有攻牙机本体(15)。
2.根据权利要求1所述的一种多轴联动攻牙机,其特征在于:所述工作台(1)的顶端固定连接有第一卡板(23),且所述工作台(1)的顶端开设有连接槽(24),所述连接槽(24)有两个,两个所述连接槽(24)关于所述工作台(1)对称,所述连接槽(24)的内腔滑动连接有第二卡板(25),所述第二卡板(25)的一侧螺纹连接有丝杆(26),所述丝杆(26)设于所述工作台(1)的内部。
3.根据权利要求2所述的一种多轴联动攻牙机,其特征在于:所述丝杆(26)的一端开设有六角螺孔(27),且所述第一卡板(23)与第二卡板(25)为U形,且所述第一卡板(23)与所述第二卡板(25)规格相同。
4.根据权利要求1所述的一种多轴联动攻牙机,其特征在于:所述第三机械臂(7)的底端固定连接有连接块(17),所述连接块(17)的内腔转动连接有连接杆(18),所述连接杆(18)的另一端转动连接有滑块(19)。
5.根据权利要求4所述的一种多轴联动攻牙机,其特征在于:所述第二机械臂(6)的一侧外端开设有滑槽(20),所述滑块(19)滑动连接于所述滑槽(20)的内部,且所述滑块(19)与所述滑槽(20)之间固定连接有复位弹簧(21)。
6.根据权利要求1所述的一种多轴联动攻牙机,其特征在于:所述电机(10)与所述智能控制器(3)之间固定连接有数据线(16)。
7.根据权利要求1所述的一种多轴联动攻牙机,其特征在于:所述第一齿轮(12)的半径大于所述第二齿轮(13)的半径,且所述电机箱(9)的外端固定连接有提拉板(22)。
8.根据权利要求1所述的一种多轴联动攻牙机,其特征在于:所述第一机械臂(5)与所述第二机械臂(6)之间固定连接有拉力弹簧(28),所述拉力弹簧(28)有两个,两个所述拉力弹簧(28)关于所述第二机械臂(6)对称。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202022062577.9U CN212977023U (zh) | 2020-09-20 | 2020-09-20 | 一种多轴联动攻牙机 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202022062577.9U CN212977023U (zh) | 2020-09-20 | 2020-09-20 | 一种多轴联动攻牙机 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN212977023U true CN212977023U (zh) | 2021-04-16 |
Family
ID=75417951
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202022062577.9U Expired - Fee Related CN212977023U (zh) | 2020-09-20 | 2020-09-20 | 一种多轴联动攻牙机 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN212977023U (zh) |
-
2020
- 2020-09-20 CN CN202022062577.9U patent/CN212977023U/zh not_active Expired - Fee Related
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN206357221U (zh) | 一种车间用搬运机器人 | |
| CN105345807A (zh) | 一种高效率机器人 | |
| CN219444397U (zh) | 一种机械加工用夹持臂 | |
| CN106863285A (zh) | 一种适用性广的高精度高负载四轴工业机器人 | |
| CN216634456U (zh) | 一种便于调整角度的工业机器人连接底座 | |
| CN216859772U (zh) | 一种码垛机器人用箱式抓手 | |
| CN214446522U (zh) | 一种工业用机械臂装置 | |
| CN215789946U (zh) | 具有旋转功能的夹爪 | |
| CN207593785U (zh) | 一种平面关节机器人 | |
| CN221363777U (zh) | 一种设有提升机构的汽车部件加工用辅助装置 | |
| CN206561420U (zh) | 一种适用性广的高精度高负载四轴工业机器人 | |
| CN211220697U (zh) | 新型智能机器人设备 | |
| CN212769687U (zh) | 一种封闭式托盘专用伸缩货叉 | |
| CN208196801U (zh) | 一种高度可调的机械手 | |
| CN209009628U (zh) | 一种机械自动化抓取装置 | |
| CN216228199U (zh) | 数控车床自动化上下料辅助装置 | |
| CN213081490U (zh) | 一种工业机器人用抓取臂结构 | |
| CN104400778B (zh) | 一种基于Arduino单片机的农作物搬运的控制方法 | |
| CN106378739A (zh) | 便于口径调节的新型电动扳手 | |
| CN216681173U (zh) | 一种cnc数控加工中心夹持装置 | |
| CN219768284U (zh) | 一种多方位自动化机械手 | |
| CN208556610U (zh) | 一种伺服锁付检测装置 | |
| CN207735852U (zh) | 一种l型两轴变位机 | |
| CN220240053U (zh) | 一种顶升定位模组 | |
| CN210499304U (zh) | 一种机械零件加工用固定夹持机构 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20210416 Termination date: 20210920 |