CN212785211U - 一种通用型无刷电机驱动模块 - Google Patents
一种通用型无刷电机驱动模块 Download PDFInfo
- Publication number
- CN212785211U CN212785211U CN202021812033.3U CN202021812033U CN212785211U CN 212785211 U CN212785211 U CN 212785211U CN 202021812033 U CN202021812033 U CN 202021812033U CN 212785211 U CN212785211 U CN 212785211U
- Authority
- CN
- China
- Prior art keywords
- brushless motor
- circuit
- control unit
- circuit board
- motor drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000005070 sampling Methods 0.000 claims abstract description 7
- 239000003990 capacitor Substances 0.000 claims description 7
- 239000002184 metal Substances 0.000 claims description 6
- 230000003321 amplification Effects 0.000 claims 6
- 238000003199 nucleic acid amplification method Methods 0.000 claims 6
- 230000006978 adaptation Effects 0.000 abstract description 2
- 230000005611 electricity Effects 0.000 abstract description 2
- 238000000034 method Methods 0.000 description 12
- 238000010586 diagram Methods 0.000 description 4
- 238000004590 computer program Methods 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 230000006870 function Effects 0.000 description 2
- 230000002093 peripheral effect Effects 0.000 description 2
- 230000003044 adaptive effect Effects 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 238000005476 soldering Methods 0.000 description 1
- 230000001360 synchronised effect Effects 0.000 description 1
- 239000002699 waste material Substances 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images


Landscapes
- Control Of Motors That Do Not Use Commutators (AREA)
Abstract
本实用新型涉及无刷电机技术领域,特别涉及一种通用型无刷电机驱动模块,包括控制单元、反馈电路、自学习接口,控制单元、反馈电路、自学习接口共同位于电路板A,控制单元经电路板A上的对外接口可拆卸地与外部电路板B上的逆变器连接,所述无刷电机自所述逆变器取电,所述反馈电路包括差分放大电路,差分放大电路的两个输入端分别连接至逆变器中串联于任一桥臂上的采样电阻两端,差分放大电路的输出端连接至所述控制单元,所述自学习接口用于对外接收触发信号,自学习接口连接所述控制单元。本实用新型的无刷电机驱动模块可匹配多个外部逆变器,并能针对逆变器所接入的无刷电机自主调整参数以适配。
Description
技术领域
本实用新型涉及无刷电机技术领域,特别涉及一种通用型无刷电机驱动模块。
背景技术
随着电力电子的发展和新型永磁材料的出现,无刷电机得到了迅速发展,凭借噪声低、寿命长、转速高、体积小、动态性能好、输出力矩大、设计简便等特点,在医疗、工业控制、消费电子、电工工具、电动车和机器人等领域广泛应用。
无刷电机通过电子器件实现了电机的换相功能,取代了传统的机械电刷和换相器。无刷电机由无刷电机主体和电机驱动控制器组成,是一种典型的机电一体化产品。无刷电机主体的电动机定子绕组多做成三相对称星形接法,无刷电机主体的电动机转子上粘有永磁体,为了检测转子的极性,电动机内装有位置传感器。电机驱动控制器由功率电子器件和集成电路等组成,其功能包括:接收来自控制开关或控制终端的启动、停止、制动指令,以控制电动机的启动、停止和制动;接收来自位置传感器信号的正反转信号,以控制逆变桥各功率管的通断,产生连续转矩;接收速度指令和速度反馈信号,以控制和调整电机的转速;提供电路保护和数据显示等。
通常,如图1所示,针对某一固定型号的无刷电机,需要设计专用的电机驱动控制器配套使用,该电机驱动控制器需要提前调试并设置好相关参数,调试工作比较耗时。而且,不同型号的无刷电机,电阻、电感等参数通常不一样,对于需要更换不同型号的无刷电机使用的应用场景,技术人员需要针对不同型号的无刷电机,采购多种电机驱动控制器来使用,造成浪费。如果使用同一种电机驱动控制器,则针对每种型号的无刷电机,都需要先获取指定型号电机的相关参数,再花费大量的工作调试电机驱动控制器,直到调试出电机驱动控制器针对该型号电机的参数信息,并提前设置到电机驱动控制器中,才能适配该型号电机使用,而且调试完毕后,不能随意更换无刷电机和电机驱动控制器的组合。
实用新型内容
本实用新型要解决的技术问题是为软件工程师提供一种无刷电机驱动模块的硬件结构,在软件工程师对其中的控制单元进行编程后,无刷电机驱动模块可匹配多个外部逆变器,并能针对逆变器所接入的无刷电机自主调整参数以适配。
为达到上述目的,本实用新型采用下述方案实现:
一种通用型无刷电机驱动模块,包括控制单元、反馈电路,还包括自学习接口,控制单元、反馈电路、自学习接口共同位于电路板A,控制单元经电路板A上的对外接口可拆卸地与外部电路板B上的逆变器连接,所述无刷电机自所述逆变器取电,所述反馈电路包括差分放大电路,差分放大电路的两个输入端分别连接至逆变器中串联于任一桥臂上的采样电阻两端,差分放大电路的输出端连接至所述控制单元,所述自学习接口用于对外接收触发信号,自学习接口连接所述控制单元,所述触发信号的电压为1.5V-100V。
进一步地,自学习接口指控制单元的I/O口。
进一步地,所述I/O口经按钮开关SW连接至供电电源或地。
进一步地,所述电路板A具有金属半孔作为所述对外接口,电路板A经金属半孔以SMT的形式焊接到所述电路板B。
进一步地,所述电路板A具有排针作为所述对外接口,电路板A经排针焊接所述电路板B上或经排针插接到所述电路板B的插座上。
进一步地,所述控制单元为主控芯片。
进一步地,所述控制单元包括主控芯片、功率驱动电路,主控芯片经功率驱动电路驱动外部逆变器。
进一步地,差分放大电路包括正向输入端串联电阻R151、电阻R9,反向输入端串联电阻R153、电阻R154,电阻R151、电阻R9之间的接点经电容C6连接至电阻R153、电阻R154,还包括个二极管D21、二极管D22,二极管D21、二极管D22反向并联后跨接在差分放大电路的两个输入端。
进一步地,所述功率驱动电路具有三路功率驱动芯片,各功率驱动芯片分别与主控芯片通讯,各功率驱动芯片分别连接至各个桥臂上的MOS的G极。
进一步地,功率驱动芯片为IRS2003STRPBF芯片,IRS2003STRPBF芯片的HIN脚、LIN脚分别与主控芯片通讯,HO脚、LO脚分别接所述桥臂的MOS上管G极、MOS下管G极,VS脚依次串联电容、电阻后连接至无刷电机输入端,三路IRS2003STRPBF芯片的VS脚所连的无刷电机输入端各不相同。
本实用新型所提供的硬件结构,待软件人员编程后具有以下有益效果:
如果更换参数不一致但是工作电压和功率差异不大的电机,通用型无刷电机驱动模块和逆变器都不需要更改,只需要使用自学习接口重新进行匹配即可;如果更换的电机的工作电压和功率相差很大,则需要更换逆变器电路,但通用型无刷电机驱动模块可以维持不变,因此可以实现无刷电机驱动模块的高度通用性;此外,由于在更换不同型号无刷电机时,不需要寻找适配该型号电机的控制单元,也不需要针对该型号电机花费大量时间进行电机参数调试、写入参数的工作,故可节省工作时间,提高使用效率。
附图说明
图1是现有技术中无刷电机驱动模块的系统框图。
图2是本发明的通用型无刷电机驱动模块的系统框图。
图3是本发明的通用型无刷电机驱动模块的电路示意图。
图4是本发明的功率驱动电路的电路示意图。
图5是本发明的反馈电路的电路示意图。
图6是本发明的控制单元及自学习接口的系统框图。
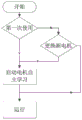
图7是本发明的自学习方法的流程图。
具体实施方式
如图2所示,本实施例的通用型无刷电机驱动模块包括主控芯片、反馈电路、功率驱动电路,其中,功率驱动电路的作用在于弥补主控芯片电压输出能力较低的缺陷,主控芯片经功率驱动电路提升驱动力后,驱动外部的逆变器功率器件进行逆变,无刷电机接于逆变器三相输出端,逆变器受控于主控芯片为无刷电机逆变供电,反馈电路实时采集逆变器功率器件输出的电流反馈回主控芯片。
具体而言,见图3,逆变器功率器件具体指三相逆变器中三个桥臂上的各个MOS管,功率驱动电路如图4所示,分为三路,其中每一路均由IRS2003STRPBF芯片及其外围电路所构成,IRS2003STRPBF芯片的HIN脚、LIN脚分别与主控芯片通讯,HO脚、LO脚分别接桥臂的MOS上管G极、MOS下管G极,VS脚依次串联电容、电阻后连接至无刷电机输入端,三路IRS2003STRPBF芯片的VS脚所连的无刷电机输入端各不相同,以此实现功率驱动。本实施例中,选用IRS2003STRPBF芯片来构建功率驱动电路的原因在于其为独立式通道,可避免桥臂间MOS管驱动干扰,且与主控芯片是通讯连接,便于主控芯片平滑控制其输出范围。
见图4,本实施例中,反馈电路具体由差分放大电路组成,其中差分放大电路的两个输入端分别连接至三相逆变器中串联于任一桥臂上的采样电阻两端,通过将其两端差分放大后输送至主控芯片,实施反馈。进一步地,在差分放大电路的正向输入端串联两个电阻R151、R9,在差分放大电路的反向输入端串联两个电阻R153、R154,并使电阻R151、R9之间的接点经电容C6连接至电阻R153、R154,电阻R151、R9、R153、R154及电容C6构成差模滤波滤除输入至差分放大电路的差模干扰,更优地,取两个二极管D21、D22反向并联后跨接在差分放大电路的两个输入端,将信号峰值限制在二极管正反向导通压降上。
为简化电路结构,见图2,对于三相逆变器,将三个桥臂上的MOS下管的S极共接至一起后经同一采样电阻接地,反馈电路具体采集该采样电阻两端的电压。
见图2,本实施例中,通用型无刷电机驱动模块设有自学习接口,自学习接口对内与主控芯片电连接,对外与上位机连接,以传输上位机下发至主控芯片的触发信号,具体地,为简化电路,自学习接口为主控芯片的一个I/O口,可以用上位机通过该接口单元给主控芯片发送触发信号,所述触发信号的电压为1.5V-100V。在另一种方案中,如图2所示,可在该I/O口上串联一按钮开关SW至供电电源VCC/地GND,通过按钮开关SW予以发送触发信号。
上述中,主控芯片、反馈电路、功率驱动电路、自学习接口设于同一电路板A上,使四者为一模块(即本实施例的通用型无刷电机驱动模块),电路板A通过表面贴装(SMT)、焊接、插针、接线等方式,可拆卸地与位于电路板B上的逆变器及外围电源配合使用,无刷电机自电路板B上逆变器取电。
具体地,在一种实施方案中,电路板A具有金属半孔作为对外接口,电路板A经金属半孔以SMT的形式焊接到所述电路板B,使主控芯片、功率驱动电路、逆变器建立依序连接关系。
在另一种实施方案中,电路板A具有排针作为对外接口,电路板A经排针焊接到所述电路板B上,优选地,电路板B设有插座,电路板A经排针插接到所述电路板B的插座上。
使用时,如果更换参数不一致但是工作电压和功率差异不大的电机,则模块和逆变器都不需要更改,只需要使用自学习接口重新进行匹配即可;如果更换的电机的工作电压和功率相差很大,则需要更换逆变器电路,但是模块可以维持不变,因此可以实现无刷电机驱动模块的高度通用性。
如图6所示,本实施例中,主控芯片中还存储有计算机存储介质,该计算机存储介质中具有用于自动学习电机参数的电机学习程序,每次驱动模块第一次适配某个型号的电机使用,或切换不同型号的电机使用时,通过自学习接口给信号触发主控芯片执行电机学习程序,进入自动学习电机参数的流程,进而启动主控芯片实施如图7所示的下述自主学习方法:
步骤S1.控制逆变器给电机发送脉冲电压或者三相旋转电压uα、uβ,并通过反馈电路,检测电机的电流iα、iβ,根据电流换算出电机的电感L和内阻R,具体而言,永磁同步无刷电机的工作模型为(定子αβ轴参考坐标系):
uα=R*iα+L*piα+ψf*cosθ*ωe
uβ=R*iβ+L*piβ-ψf*sinθ*ωe (1)
上述式中,L为电机电感,R为电机内阻,ωe为电机转速,p为微分算子(d(x)/dt);
对于上式,当电机不转时,ωe为0,则可以简化为:
uα=Rs*iα+L*piα

因此,给电机注入一个旋转电压:
uα=Vm*cosωt
uβ=Vm*sinωt (3)
当旋转电压速度(即频率)够快时,电机无法转动,此时ωe仍为0,该状态下,通过反馈电路检测电机的电流iα、iβ后,使用iα、iβ、uα、uβ代入式(2)中进行最小二乘法拟合,进而获得内阻R、电感L。
步骤S2.将电机的电感R和电阻L输入下述公式,以计算PID运动控制参数,其中,
速度环的PID为:
Kp=k1*L+k2/L+b1+k3*R+k4/R+b2
Ki=k5*L+k6/L+b3+k7*R+k8/R+b4
电流环的PID为:
Kp=k9*L+k10/L+b5+k11*R+k12/R+b6
Ki=k13*L+k14/L+b7+k15*R+k16/R+b8
上述式中,k1-K16、b1-b8为经验系数。
步骤S3.算出PID运动控制参数后,以该参数实施电机驱动控制,从而适配当前电机使用。
需要说明的是:
本实施例的方法,可被软件人员转化为可存储于计算机存储介质中的程序步骤及装置,通过被主控芯片调用执行的方式进行实施。
在此提供的算法和显示不与任何特定计算机、虚拟装置或者其它设备固有相关。各种通用装置也可以与基于在此的示教一起使用。根据上面的描述,构造这类装置所要求的结构是显而易见的。此外,本发明也不针对任何特定编程语言。应当明白,可以利用各种编程语言实现在此描述的本发明的内容,并且上面对特定语言所做的描述是为了披露本发明的最佳实施方式。
在此处所提供的说明书中,说明了大量具体细节。然而,能够理解,本发明的实施例可以在没有这些具体细节的情况下实践。在一些实例中,并未详细示出公知的方法、结构和技术,以便不模糊对本说明书的理解。
类似地,应当理解,为了精简本公开并帮助理解各个发明方面中的一个或多个,在上面对本发明的示例性实施例的描述中,本发明的各个特征有时被一起分组到单个实施例、图、或者对其的描述中。然而,并不应将该公开的方法解释成反映如下意图:即所要求保护的本发明要求比在每个权利要求中所明确记载的特征更多的特征。更确切地说,如下面的权利要求书所反映的那样,发明方面在于少于前面公开的单个实施例的所有特征。因此,遵循具体实施方式的权利要求书由此明确地并入该具体实施方式,其中每个权利要求本身都作为本发明的单独实施例。
本领域那些技术人员可以理解,可以对实施例中的设备中的模块进行自适应性地改变并且把它们设置在与该实施例不同的一个或多个设备中。可以把实施例中的模块或单元或组件组合成一个模块或单元或组件,以及此外可以把它们分成多个子模块或子单元或子组件。除了这样的特征和/或过程或者单元中的至少一些是相互排斥之外,可以采用任何组合对本说明书(包括伴随的权利要求、摘要和附图)中公开的所有特征以及如此公开的任何方法或者设备的所有过程或单元进行组合。除非另外明确陈述,本说明书(包括伴随的权利要求、摘要和附图)中公开的每个特征可以由提供相同、等同或相似目的的替代特征来代替。
此外,本领域的技术人员能够理解,尽管在此所述的一些实施例包括其它实施例中所包括的某些特征而不是其它特征,但是不同实施例的特征的组合意味着处于本发明的范围之内并且形成不同的实施例。例如,在下面的权利要求书中,所要求保护的实施例的任意之一都可以以任意的组合方式来使用。
本发明的各个部件实施例可以以硬件实现,或者以在一个或者多个处理器上运行的软件模块实现,或者以它们的组合实现。本发明还可以实现为用于执行这里所描述的方法的一部分或者全部的设备或者装置程序(例如,计算机程序和计算机程序产品)。这样的实现本发明的程序可以存储在计算机可读介质上,或者可以具有一个或者多个信号的形式。这样的信号可以从因特网网站上下载得到,或者在载体信号上提供,或者以任何其他形式提供。
应该注意的是上述实施例对本发明进行说明而不是对本发明进行限制,并且本领域技术人员在不脱离所附权利要求的范围的情况下可设计出替换实施例。在权利要求中,不应将位于括号之间的任何参考符号构造成对权利要求的限制。单词“包含”不排除存在未列在权利要求中的元件或步骤。位于元件之前的单词“一”或“一个”不排除存在多个这样的元件。本发明可以借助于包括有若干不同元件的硬件以及借助于适当编程的计算机来实现。在列举了若干装置的单元权利要求中,这些装置中的若干个可以是通过同一个硬件项来具体体现。单词第一、第二、以及第三等的使用不表示任何顺序。可将这些单词解释为名称。
Claims (10)
1.一种通用型无刷电机驱动模块,包括控制单元、反馈电路,其特征在于:还包括自学习接口,控制单元、反馈电路、自学习接口共同位于电路板A,控制单元经电路板A上的对外接口可拆卸地与外部电路板B上的逆变器连接,所述无刷电机自所述逆变器取电,所述反馈电路包括差分放大电路,差分放大电路的两个输入端分别连接至逆变器中串联于任一桥臂上的采样电阻两端,差分放大电路的输出端连接至所述控制单元,所述自学习接口用于对外接收触发信号,自学习接口连接所述控制单元,所述触发信号的电压为1.5V-100V。
2.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:自学习接口指控制单元的I/O口。
3.根据权利要求2所述的通用型无刷电机驱动模块,其特征在于:所述I/O口经按钮开关SW连接至供电电源或地。
4.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:所述电路板A具有金属半孔作为所述对外接口,电路板A经金属半孔以SMT的形式焊接到所述电路板B。
5.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:所述电路板A具有排针作为所述对外接口,电路板A经排针焊接所述电路板B上或经排针插接到所述电路板B的插座上。
6.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:所述控制单元为主控芯片。
7.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:所述控制单元包括主控芯片、功率驱动电路,主控芯片经功率驱动电路驱动外部逆变器。
8.根据权利要求1所述的通用型无刷电机驱动模块,其特征在于:差分放大电路包括正向输入端串联电阻R151、电阻R9,反向输入端串联电阻R153、电阻R154,电阻R151、电阻R9之间的接点经电容C6连接至电阻R153、电阻R154,还包括个二极管D21、二极管D22,二极管D21、二极管D22反向并联后跨接在差分放大电路的两个输入端。
9.根据权利要求7所述的通用型无刷电机驱动模块,其特征在于:所述功率驱动电路具有三路功率驱动芯片,各功率驱动芯片分别与主控芯片通讯,各功率驱动芯片分别连接至各个桥臂上的MOS的G极。
10.根据权利要求9所述的通用型无刷电机驱动模块,其特征在于:功率驱动芯片为IRS2003STRPBF芯片,IRS2003STRPBF芯片的HIN脚、LIN脚分别与主控芯片通讯,HO脚、LO脚分别接所述桥臂的MOS上管G极、MOS下管G极,VS脚依次串联电容、电阻后连接至无刷电机输入端,三路IRS2003STRPBF芯片的VS脚所连的无刷电机输入端各不相同。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202021812033.3U CN212785211U (zh) | 2020-08-26 | 2020-08-26 | 一种通用型无刷电机驱动模块 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202021812033.3U CN212785211U (zh) | 2020-08-26 | 2020-08-26 | 一种通用型无刷电机驱动模块 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN212785211U true CN212785211U (zh) | 2021-03-23 |
Family
ID=75055086
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202021812033.3U Active CN212785211U (zh) | 2020-08-26 | 2020-08-26 | 一种通用型无刷电机驱动模块 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN212785211U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2025000997A1 (zh) * | 2023-06-28 | 2025-01-02 | 珠海格力电器股份有限公司 | 一种电机转速检测方法、装置、电机驱动电路及空调器 |
-
2020
- 2020-08-26 CN CN202021812033.3U patent/CN212785211U/zh active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2025000997A1 (zh) * | 2023-06-28 | 2025-01-02 | 珠海格力电器股份有限公司 | 一种电机转速检测方法、装置、电机驱动电路及空调器 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103929099B (zh) | 模块化电动机驱动系统和方法 | |
| CN201302669Y (zh) | 运行状态监测的直流电机驱动系统 | |
| CN105437227A (zh) | 平面关节型机器人及其控制系统 | |
| JP6315250B2 (ja) | 電動工具 | |
| CN105162369A (zh) | 基于无刷电机相序自动适配的控制方法及系统 | |
| WO2022247040A1 (zh) | 一种电子调速器智能同步整流系统及其控制方法 | |
| CN101819427A (zh) | 基于fpga的数字化关节片上控制系统 | |
| CN111969911B (zh) | 一种通用型无刷电机驱动模块 | |
| CN108052063A (zh) | 控制系统、控制芯片及机器人 | |
| CN109698631B (zh) | 电力转换装置 | |
| CN108494297A (zh) | 总线型直流无刷驱动装置 | |
| CN106385209B (zh) | 电机角度控制方法、系统及无人机 | |
| CN207571568U (zh) | 控制系统、控制芯片及机器人 | |
| CN106972804A (zh) | 基于混合逻辑动态模型的无刷直流电机驱动系统建模方法 | |
| CN105322860A (zh) | 无传感器永磁直驱电机转子初始角度检测装置及方法 | |
| CN110739897A (zh) | 交流伺服驱动器以及交流伺服驱动系统 | |
| CN212518853U (zh) | 一种多功能电机控制器及其应用的双电爪电机控制器 | |
| CN214480348U (zh) | Foc无刷电机驱动电路 | |
| CN206321967U (zh) | 舵机控制系统以及机器人 | |
| CN215734069U (zh) | 一种小型化电机控制器电路 | |
| CN114696702A (zh) | 一种可换向的无感foc电机控制系统及方法 | |
| Osmic et al. | Implementation of Discrete FPGA-Based PID Controller | |
| US12614995B2 (en) | Shared-leg voltage source inverter | |
| CN209044924U (zh) | 一种机器人系统电机学习装置 | |
| RU225680U1 (ru) | Регулятор скорости вентильного двигателя |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| TR01 | Transfer of patent right | ||
| TR01 | Transfer of patent right |
Effective date of registration: 20240111 Address after: 523000 Room 201, No. 3, Shajingtou 11th Lane, Ma Ti Gang, Dalingshan Town, Dongguan City, Guangdong Province Patentee after: Guangdong Changjincheng Intelligent Manufacturing Co.,Ltd. Address before: 518000 k03, 3 / F, Zhongdian Difu building, Zhenhua Road, Fuqiang community, Huaqiang North Street, Futian District, Shenzhen City, Guangdong Province Patentee before: Shenzhen Taizhao Intelligent Control Co.,Ltd. |