CN210878122U - 全自动蓝宝石切割设备 - Google Patents
全自动蓝宝石切割设备 Download PDFInfo
- Publication number
- CN210878122U CN210878122U CN201921451479.5U CN201921451479U CN210878122U CN 210878122 U CN210878122 U CN 210878122U CN 201921451479 U CN201921451479 U CN 201921451479U CN 210878122 U CN210878122 U CN 210878122U
- Authority
- CN
- China
- Prior art keywords
- feeding
- storage
- support
- cutting
- sapphire
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 229910052594 sapphire Inorganic materials 0.000 title claims abstract description 121
- 239000010980 sapphire Substances 0.000 title claims abstract description 121
- 238000005520 cutting process Methods 0.000 title claims abstract description 77
- 238000003698 laser cutting Methods 0.000 claims abstract description 43
- 239000000463 material Substances 0.000 claims description 107
- 238000007599 discharging Methods 0.000 claims description 8
- 238000006073 displacement reaction Methods 0.000 claims description 6
- 238000012545 processing Methods 0.000 abstract description 14
- 238000003754 machining Methods 0.000 abstract 1
- 238000001179 sorption measurement Methods 0.000 description 17
- 229910000831 Steel Inorganic materials 0.000 description 5
- 239000010959 steel Substances 0.000 description 5
- 238000004064 recycling Methods 0.000 description 4
- 238000010586 diagram Methods 0.000 description 3
- 238000005516 engineering process Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 230000008569 process Effects 0.000 description 3
- 230000032258 transport Effects 0.000 description 3
- 239000002699 waste material Substances 0.000 description 3
- 230000009471 action Effects 0.000 description 2
- 230000008901 benefit Effects 0.000 description 2
- 238000004891 communication Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 239000007769 metal material Substances 0.000 description 2
- 229910052755 nonmetal Inorganic materials 0.000 description 2
- 230000003028 elevating effect Effects 0.000 description 1
- 239000012530 fluid Substances 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000001959 radiotherapy Methods 0.000 description 1
- 230000003068 static effect Effects 0.000 description 1
Images


Landscapes
- Dicing (AREA)
Abstract
一种全自动蓝宝石切割设备,包括:承载底座、上下料装置、运输装置、切割定位装置及激光切割装置,承载底座用于安装固定上下料装置、运输装置、切割定位装置及激光切割装置,上下料装置用于对蓝宝石薄片上料及下料,运输装置用于把蓝宝石薄片在上下料装置及切割定位装置之间运输,激光切割装置用于对蓝宝石薄片进行激光切割加工。本实用新型的全自动蓝宝石切割设备通过设置承载底座、上下料装置、运输装置、切割定位装置及激光切割装置,使得蓝宝石薄片以整盒的方式进行上下料,利用治具及相机结合的方式对蓝宝石薄片进行定位,使得上下料的步骤变得方便简捷,同时增加了激光切割的精度及稳定性,大大提升了激光切割的加工效率。
Description
技术领域
本实用新型涉及激光切割加工领域,特别是涉及一种全自动蓝宝石切割设备。
背景技术
激光切割技术广泛应用于金属和非金属材料的加工中,可大大减少加工时间,降低加工成本,提高工件质量。脉冲激光适用于金属材料,连续激光适用于非金属材料,后者是激光切割技术的重要应用领域。激光切割是用聚焦镜将激光束聚焦在材料表面使材料熔化,同时用与激光束同轴的压缩气体吹走被熔化的材料,并使激光束与材料沿一定轨迹作相对运动,从而形成一定形状的切缝。
如图1所示,为一种蓝宝石薄片10,包括蓝宝石本体11,所述蓝宝石本体11靠边缘位置设置有通孔12。一般的,由于蓝宝石薄片10分子的结构特殊,当需要在蓝宝石薄片10上钻孔时,需要使用激光来对蓝宝石薄片10进行切割加工。现有的激光切割加工是通过在激光发射器下方固定好治具,再把蓝宝石薄片置于治具上进行激光切割,或者采用自动化设备来输送蓝宝石薄片10到指定位置进行激光切割加工。
然而,现有的激光切割加工技术,一旦治具松动或者治具磨损,就会使得激光切割的精度及稳定性大幅度下降。另一方面,采用自动化设备来输送蓝宝石薄片10到指定位置进行激光切割加工,却带来频繁上料下料及上料下料定位难的问题,因此如何精简上料下料的步骤使得上料下料更便捷以及如何提高激光切割的精度及稳定性是本领域技术人员需要解决的技术问题。
实用新型内容
本实用新型的目的是克服现有技术中的不足之处,提供一种使得上料下料更加便捷以及使得激光切割的精度及稳定性大幅度提升的全自动蓝宝石切割设备。
本实用新型的目的是通过以下技术方案来实现的:
一种全自动蓝宝石切割设备,包括:承载底座、上下料装置、运输装置、切割定位装置及激光切割装置,所述上下料装置、所述运输装置、所述切割定位装置及所述激光切割装置分别设置于所述承载底座上,且所述上下料装置、所述运输装置及所述激光切割装置围绕所述切割定位装置呈环形设置;
所述上下料装置包括送料组件、回料组件、储料组件及载料组件,所述送料组件、所述储料组件、所述载料组件及所述回料组件顺序设置于所述承载底座上,所述储料组件用于对切割工件进行储料操作,所述送料组件用于将所述储料组件上的切割工件送料至所述载料组件上,所述回料组件用于将所述载料组件上的切割工件回料至所述储料组件内,所述载料组件用于将切割工件送料至所述运输装置处;
所述送料组件包括上料支座、上料驱动件及推料件,所述上料支座设置于所述承载底座上,所述推料件滑动设置于所述上料支座上,所述上料驱动件与所述推料件连接,所述上料驱动件用于带动所述推料件向所述储料组件的方向进行往复式位移。
在其中一个实施例中,所述推料件包括送料滑板及推料杆,所述送料滑板滑动设置于所述上料支座上,所述推料杆的一端与所述送料滑板连接,所述推料杆的另一端开设有第一限位凹槽。
在其中一个实施例中,所述上料驱动件为气缸。
在其中一个实施例中,所述回料组件包括回料支座、回料驱动件及回料件,所述回料支座设置于所述承载底座上,所述回料件滑动设置于所述回料支座上,所述回料驱动件与所述回料件连接,所述回料驱动件用于带动所述回料件向所述储料组件的方向进行往复式位移。
在其中一个实施例中,所述回料件包括回料滑板及回料杆,所述回料滑板滑动设置于所述回料支座上,所述回料杆的一端与所述回料滑板连接,所述回料杆的另一端开设有第二限位凹槽。
在其中一个实施例中,所述回料驱动件为气缸。
在其中一个实施例中,所述储料组件包括储料支座、储料承载板、储料驱动件及储料盒,所述储料支座设置于所述上料支座靠近所述回料组件的一侧,所述储料承载板滑动设置于所述储料支座上,所述储料承载板与所述储料驱动件连接,所述储料盒设置于所述储料承载板上,所述储料驱动件用于带动所述储料承载板在所述储料支座作升降运动。
在其中一个实施例中,所述储料驱动件为电机。
在其中一个实施例中,所述载料组件包括载料支座、载料台及载料驱动件,所述载料支座设置于所述承载底座上,所述载料台滑动设置于所述载料支座上,所述载料驱动件与所述载料台连接。
在其中一个实施例中,所述载料台开设有工件放置槽。
与现有技术相比,本实用新型至少具有以下优点:
全自动蓝宝石切割设备结合定位治具及相机进行定位,同时采用电机及滑轨进行切割走线,大大增加了激光切割的精度及稳定性;同时,由于蓝宝石薄片是以整盒的方式进行上下料,而不是以每片的方式进行上下料,使得上下料的步骤变得方便简捷,大大提升了激光切割的加工效率。
附图说明
为了更清楚地说明本实用新型实施例的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,应当理解,以下附图仅示出了本实用新型的某些实施例,因此不应被看作是对范围的限定,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他相关的附图。
图1为一种蓝宝石薄片的结构示意图;
图2为本实用新型一实施方式的全自动蓝宝石切割设备的结构示意图;
图3为图2中的全自动蓝宝石切割设备的上下料装置的结构示意图;
图4为图2中的全自动蓝宝石切割设备的运输装置的结构示意图;
图5为图2中的全自动蓝宝石切割设备的切割定位装置的结构示意图;
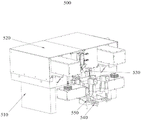
图6为图2中的全自动蓝宝石切割设备的激光切割装置的结构示意图。
具体实施方式
为了便于理解本实用新型,下面将参照相关附图对本实用新型进行更全面的描述。附图中给出了本实用新型的较佳实施方式。但是,本实用新型可以以许多不同的形式来实现,并不限于本文所描述的实施方式。相反地,提供这些实施方式的目的是使对本实用新型的公开内容理解的更加透彻全面。
需要说明的是,当元件被称为“固定于”另一个元件,它可以直接在另一个元件上或者也可以存在居中的元件。当一个元件被认为是“连接”另一个元件,它可以是直接连接到另一个元件或者可能同时存在居中元件。本文所使用的术语“垂直的”、“水平的”、“左”、“右”以及类似的表述只是为了说明的目的,并不表示是唯一的实施方式。
除非另有定义,本文所使用的所有的技术和科学术语与属于本实用新型的技术领域的技术人员通常理解的含义相同。本文中在本实用新型的说明书中所使用的术语只是为了描述具体的实施方式的目的,不是旨在于限制本实用新型。本文所使用的术语“及/或”包括一个或多个相关的所列项目的任意的和所有的组合。
需要说明的是,本文所使用关于元件与另一个元件“连接”的相关表述,也表示元件与另一个元件“连通”,流体可以在两者之间进行交换连通。
为了更好地对上述全自动蓝宝石切割设备进行说明,以更好地理解上述全自动蓝宝石切割设备的构思。请参阅图1和图2,一种全自动蓝宝石切割设备20,包括承载底座100、上下料装置200、运输装置300、切割定位装置400及激光切割装置500,上下料装置200、运输装置300、切割定位装置400及激光切割装置500分别设置于承载底座上100,且上下料装置200、运输装置300及激光切割装置500围绕切割定位装置400呈环形设置。
需要说明的是,在全自动蓝宝石切割设备中,需要利用激光射线对蓝宝石薄片10进行激光切割。具体的,上下料装置200负责把待激光切割加工的蓝宝石薄片10移动到指定的位置,亦即,移动到上下料装置200指定的蓝宝石薄片10放置处上,接着,运输装置300负责把位于上下料装置200指定位置上的蓝宝石薄片10吸附住,然后移送到位于运输装置300输出端下方的切割定位装置400的工件治具上,紧接着,切割定位装置400把蓝宝石薄片10移送到激光切割装置500的下方,经过固定在激光切割装置500上的相机拍照计算出蓝宝石薄片10的位置后,激光切割装置500的激光发射器及对放置在切割定位装置400的蓝宝石薄片10进行激光切割,切割完成后,激光切割装置500回退到原点处等待下一次加工操作,切割定位装置400把蓝宝石薄片10移送回到运输装置300的下方,运输装置300吸附住蓝宝石薄片10并把蓝宝石薄片10移送到上下料装置200上的蓝宝石薄片10放置处,上下料装置200对蓝宝石薄片10进行放回料盒操作。
请参阅图1与图3,上下料装置200包括送料组件210、回料组件220、储料组件230及载料组件240,送料组件210、储料组件230、载料组件240及回料组件220顺序设置于承载底座100上,储料组件230用于对切割工件进行储料操作,送料组件210用于将储料组件230上的切割工件送料至载料组件240上,回料组件220用于将载料组件240上的切割工件回料至储料组件230内,载料组件240用于将切割工件送料至运输装置300处。
需要说明的是,储料组件230对蓝宝石薄片10进行储料,储料组件230可以储存多个蓝宝石薄片10,送料组件210一次可以把一个蓝宝石薄片10推送到载料组件240上,载料组件240位于运输装置300吸附头的下方,如此,运输装置300即可通过升降运动来利用吸头吸附载料组件240的蓝宝石薄片10,达到运输装置300从上下料装置200取料的作用,当蓝宝石薄片10完成激光切割后,运输装置300把蓝宝石薄片10送回到上下料装置200上,亦即,送回到载料组件240上,然后回料组件220对位于载料组件240上的蓝宝石薄片10进行与送料组件210动作相反方向的操作,把蓝宝石薄片10回送到储料组件230,实现了把蓝宝石薄片10送回到上下料装置200的作用。
请再次参阅图1与图3,送料组件210包括上料支座211、上料驱动件212及推料件213,上料支座211设置于承载底座100上,推料件213滑动设置于上料支座211上,上料驱动件212与推料件213连接,上料驱动件212用于带动推料件213向储料组件230的方向进行往复式位移,在一个实施例中,推料件213包括送料滑板213a及推料杆231b,送料滑板213a滑动设置于上料支座211上,推料杆231b的一端与送料滑板213a连接,推料杆231b的另一端开设有第一限位凹槽。
需要说明的是,上料支座211安装有可以使得推料件213进行滑动的滑动件,在一个实施例中,滑动件为两根第一滑轨,两根第一滑轨平行安装在上料支座211上,在两根第一滑轨上分别有用于在第一滑轨中滑动的第一钢珠滑块,推料件213安装固定在第一钢珠滑块上,亦即送料滑板213a安装固定在第一钢珠滑块上,送料滑板213a的一端与上料驱动件212连接,当上料驱动件212运动时,就可以带动与上料驱动件212连接的送料滑板213a运动,因为推料杆231b的一端与送料滑板213a连接,所以就可以带动推料杆231b运动,在一个实施例中,上料驱动件212是一个气缸,当气缸作往复式运动时,即可带动推料杆231b作往复式运动,当推料杆231b作往复式运动时,就可以实现推料杆231b进出储料组件230的动作,也就是实现了把储料组件230内的蓝宝石薄片10推出储料组件230的作用,因为推料杆231b的另一端开设有第一限位凹槽,因此在推料杆231b把储料组件230内的蓝宝石薄片10推出储料组件230的过程中,由于推料杆231b另一端开设有第一限位凹槽,使得推料杆231b推料端可以和蓝宝石薄片10完美接触,在推料的过程中,确保了蓝宝石薄片10只沿一个方向运动,保证了送料到载料组件240的稳定性。
请再次参阅图1与图3,回料组件220包括回料支座221、回料驱动件222及回料件223,回料支座221设置于承载底座100上,回料件223滑动设置于回料支座221上,回料驱动件222与回料件223连接,回料驱动件222用于带动回料件223向储料组件230的方向进行往复式位移,回料件223包括回料滑板223a及回料杆223b,回料滑板223a滑动设置于回料支座221上,回料杆223b的一端与回料滑板223a连接,回料杆223b的另一端开设有第二限位凹槽。
需要说明的是,回料支座221上安装固定了使得回料件223可以在回料支座221滑动的滑动件,在一个实施例中,滑动件是两根平行安装固定的第二滑轨,第二滑轨上安装有第二钢珠滑块,第二钢珠滑块可以在第二滑轨滑动,回料件223安装固定在第二钢珠滑块上,而回料驱动件222与回料件223连接,因为回料件223包括回料滑板223a及回料杆223b,所以当回料驱动件222运动时,就可以带动回料件223进行运动,亦即,带动回料滑板223a进行运动,因为回料杆223b的一端与回料滑板223a连接,所以,就可以使得回料杆223b进行运动,因为回料杆223b的另一端可以进出载料组件240,所以当运输装置300把蓝宝石薄片10放回到载料组件240上后,回料杆223b的另一端就可以推动载料组件240上的蓝宝石薄片10回料到储料组件230内,实现回料的动作,因为回料杆223b的另一端开设有第二限位凹槽,所以回料杆223b的另一端可以和蓝宝石薄片10的边沿完美的契合,当回料时,确保了蓝宝石薄片10的稳定性,在一个实施例中,回料驱动件222是一个气缸。
请再次参阅图1与图3,储料组件230包括储料支座231、储料承载板232、储料驱动件233及储料盒234,储料支座231设置于上料支座211靠近回料组件220的一侧,储料承载板232滑动设置于储料支座231上,储料承载板232与储料驱动件233连接,储料盒234设置于储料承载板232上,储料驱动件233用于带动储料承载板232在储料支座231作升降运动。
需要说明的是,储料支座231与上料支座211连接,且储料支座231靠近回料组件220,而且储料支座231是垂直固定在上料支座211的一侧,这样使得固定在储料支座231上的储料承载板232可以在储料支座231作升降滑动运动,储料承载板232滑动设置于储料支座231上,一实施例方式中,储料承载板232在滑轨上滑动,储料承载板232与储料驱动件233连接,也就是利用储料驱动件233带动储料承载板232在滑轨上进行升降式运动,储料承载板232呈水平固定状态,是一个可以承载物料的平台,储料盒234设置于储料承载板232上,因此,在储料驱动件233的带动下,储料盒234就可以作升降运动,一实施方式中,储料盒234为蓝宝石薄片10的收容盒,收容盒靠近送料组件210的一侧开设有使得推料杆231b可以进出收容盒的料杆避位槽,收容盒靠近回料组件220的一侧开设有用于蓝宝石薄片10进出收容盒的工件避位槽,因为工件避位槽可以让蓝宝石薄片10通过,而回料杆223b比蓝宝石薄片10小,所以工件避位槽也用于回料杆223b进出收容盒,实现回料杆223b把蓝宝石薄片10推回收容盒的作用,收容盒内部开设有多个工件收纳槽,多个工件收纳槽在储料盒内部均匀分布,工件收纳槽用于存放蓝宝石薄片10。一实施方式中,储料驱动件233为电机,利用电机带动收容盒在滑轨上进行升降式运动。
请再次参阅图1与图3,载料组件240包括载料支座241、载料台242及载料驱动件243,所述载料支座241设置于所述承载底座100上,所述载料台242滑动设置于所述载料支座241上,所述载料驱动件243与所述载料台242连接。
需要说明的是,载料支座241位于储料支座231及回料支座221之间,因为收容盒设置于储料支座231的上面,载料台242设置于载料支座241的上面,推料杆231b设置在送料组件210上面,回料杆223b设置在回料组件220上,又因为送料组件210、储料支座231、载料支座241及回料组件220顺序安装固定,所以推料杆231b、收容盒、载料台242及回料杆223b顺序安装固定,当推料杆231b把收容盒内的蓝宝石薄片10推到载料台242,如此即实现了把蓝宝石薄片10送到载料台,为下一步的运输装置300运输蓝宝石薄片10作好准备,也就是实现了上料功能,当蓝宝石薄片10完成了切割加工后被运输装置300放回到载料台242时,由回料杆223b把蓝宝石薄片10推回到收容盒,即实现了回料的功能。
一实施方式中,载料驱动件243为滑台气缸,因此,载料台242可以直接设置在滑台气缸的滑动部件,滑台气缸拥有两个状态位置,第一状态位置及第二状态位置。
一实施方式中,载料台242开设有工件放置槽,如此,当送料或者回料时,蓝宝石薄片10就只可停留在工件放置槽内,实现了蓝宝石薄片10送料及回料的精确定位。
一实施方式中,推料杆231b设置有两个,且两个推料杆231b是平行设置,收容盒也设置有两个,且分别对应两个推料杆231b,载料台242设置有两个工件放置槽,使得两个推料杆231b分别把蓝宝石薄片10推送到载料台242的两个工件放置槽内,回料杆223b也设置有两个,分别把载料台242的两个工件放置槽内的蓝宝石薄片10回料到收容盒,也就是,一个工作动作,可以同时加工两个蓝宝石薄片10,加快了切割加工的取料放疗效率。
一实施方式中,收容盒为存放蓝宝石薄片10的治具,可以直接把装满蓝宝石薄片10的收容盒卡在储料承载板232上,当收容盒的所有蓝宝石薄片10都切割加工完毕,把装满加工好蓝宝石薄片10的收容盒取下来,再放置另一个装满代加工的蓝宝石薄片10收容盒,如此,免去了对蓝宝石薄片10一片一片的上下料,而是一盒一盒的上下料,减少了上下料动作,同时,因为储料承载板232有收容盒卡位,所以,放置与去下收容盒也极为简便,如此,精简了上料下料的步骤使得上料下料更便捷。
请参阅图4,所述运输装置300包括运输支架310、运输驱动件320、运输承载板330、第一吸附气缸340、吸附嘴350、第二吸附气缸360、旋转电机370及旋转吸嘴380,所述运输支架310固定在所述承载底座100上,所述运输驱动件320设置在所述运输支架310上且靠近所述切割定位装置400的一侧,所述运输承载板330设置在所述运输驱动件320上且靠近所述切割定位装置400的一侧,所述第一吸附气缸340及所述第二吸附气缸360间隔设置在所述运输承载板330,所述吸附嘴350与所述第一吸附气缸340连接,所述旋转电机370与所述第二吸附气缸360连接,所述旋转吸嘴380与所述旋转电机370连接。
需要说明的是,一实施方式中,运输驱动件320为电机,电机驱动运输承载板330使得运输承载板330可以在水平方向上作往复式运动,也就是带动运输承载板330上的第一吸附气缸340及第二吸附气缸360作往复式运动,吸附嘴350用于吸附蓝宝石薄片10,因此,即可实现蓝宝石薄片10的运输功能,与第二吸附气缸360连接的旋转电机370与旋转吸嘴380连接,因此,旋转吸嘴380吸附的蓝宝石薄片10可以通过旋转调整位置,对于不是圆形的蓝宝石薄片10,回料到收容盒是需要特定位置,则可通过第二吸附气缸360的旋转电机370实现旋转调整位置,第一吸附气缸340及第二吸附气缸360的安装距离,为载料驱动件243的行程,载料驱动件243在一个实施方式中是一个滑台气缸,当切割加工的蓝宝石薄片10不需要调整位置时,切割加工完成后,吸附嘴350把蓝宝石薄片10放置在处于第一状态位置的载料台242上,当切割加工的蓝宝石薄片10需要调整位置时,切割加工,然后经过旋转电机370调整好位置后,由旋转吸嘴380把蓝宝石薄片10放置在处于第二状态位置的载料台242上,相反地,上料时,需要对蓝宝石薄片10调整位置时,由旋转吸嘴380把蓝宝石薄片10从处于第二状态位置的载料台242上吸取,然后放置到切割定位装置400指定工位上,当不需要对蓝宝石薄片10调整位置时,由吸附嘴350把处于第一状态位置的载料台242上的蓝宝石薄片10放置在切割定位装置400指定工位上,如此设置,即可兼容需要调整位置与不需要调整位置的蓝宝石薄片10切割加工,增强了全自动蓝宝石切割设备对产品的兼容性。
请参阅图5,所述切割定位装置400包括定位承载板410、x轴模组420、y轴模组430、定位治具440及废屑回收盒450,所述定位承载板410设置在承载底座100上,所述x轴模组420安装设置在所述定位承载板410的边沿处,所述x轴模组420靠近所述运输装置300,所述y轴模组430设置在所述x轴模组420上,所述y轴模组430与所述x轴模组420呈直角安装,所述定位治具440安装设置在所述y轴模组430上,所述定位治具440是一个中空的结构,顶部开设有开孔,所述废屑回收盒450放置在所述定位治具440中部,用于收纳切割过程中的废屑。
需要说明的是,定位承载板410具有一定的厚度,如此能够保证设置于定位承载板410上面的所有构件更稳定,当吸附嘴350把待切割加工的蓝宝石薄片10放置在定位治具440时,此时,y轴模组430会从吸附嘴350的下方运动到激光切割装置500下方进行激光切割。
一实施方式中,x轴模组420包括滑轨、电机及x轴承载板,滑轨及电机设置在定位承载板410上,x轴承载板设置在滑轨上且与电机连接,如此即可由电机带动x轴承载板在滑轨上作往复式运动,x轴模组420的作用是配合激光切割装置500进行切割加工。
一实施方式中,y轴模组430包括电机、滑轨及y轴承载板,滑轨及电机设置在定位承载板410上,y轴承载板滑动设置在滑轨上且y轴承载板与电机连接,如此,即可利用电机带动y轴承载板进行往复式运动,因为定位治具440设置于y轴承载板上,所以就可以由电机带动定位治具440在运输装置300及激光切割装置500之间来回运动,定位治具440用于固定蓝宝石薄片10,当对蓝宝石薄片10进行切割加工时,废屑就可以直接通过定位治具440开设的开孔掉落到废屑回收盒450上,实现一个废屑回收的功能。
请参阅图6,所述激光切割装置500包括切割支撑架510、激光发生器520、激光模组530、相机540及激光发射器550,所述切割支撑架510安装设置在所述承载底座100上,所述激光发生器520安装设置在所述切割支撑架510上,所述激光发生器520用于产生激光,所述激光模组530安装设置在所述切割支撑架510上,所述激光模组530可以作升降运动,所述相机540及激光发射器550分别安装在所述激光模组530上,所述相机540位于所述激光发射器550及所述运输装置300之间,所述相机540用于对所述蓝宝石薄片10进行拍照定位,所述激光发射器550用于发射激光,对所述蓝宝石薄片10进行切割。
需要说明的是,当切割定位装置400把蓝宝石薄片10从运输装置300运输到相机540的下方时,相机540对蓝宝石薄片10进行拍照定位,拍照定位完毕后,切割定位装置400继续把蓝宝石薄片10运送到激光发射器550的下方,此时,激光模组530作下降运动,把激光发射器550输送到指定高度,此时激光发射器550发射激光,开始对蓝宝石薄片10进行切割加工,由于激光发射器550只作升降运动,在水平方面相对静止,此时,由x轴模组420及y轴模组430配合运动,即可把蓝宝石薄片10切割加工为指定的成品,当切割完毕后,激光模组530带动激光发射器550回归原点。
一实施方式中,激光模组530包括滑轨、电机及切割固定板,滑轨竖直安装设置在切割支撑架510上,切割固定板安装设置在滑轨上,且切割固定板与电机连接,如此,即可由电机带动切割固定板在滑轨上进行升降运动。相机540及激光发射器550分别安装在切割固定板上,如此,即可使得相机540及激光发射器550可以作升降运动。
与现有技术相比,本实用新型至少具有以下优点:
全自动蓝宝石切割设备结合定位治具及相机进行定位,同时采用电机及滑轨进行切割走线,大大增加了激光切割的精度及稳定性;同时,由于蓝宝石薄片是以整盒的方式进行上下料,而不是以每片的方式进行上下料,使得上下料的步骤变得方便简捷,大大提升了激光切割的加工效率。
以上所述实施例仅表达了本实用新型的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对实用新型专利范围的限制。应当指出的是,对于本领域的普通技术人员来说,在不脱离本实用新型构思的前提下,还可以做出若干变形和改进,这些都属于本实用新型的保护范围。因此,本实用新型专利的保护范围应以所附权利要求为准。
Claims (10)
1.一种全自动蓝宝石切割设备,其特征在于,包括:承载底座、上下料装置、运输装置、切割定位装置及激光切割装置,所述上下料装置、所述运输装置、所述切割定位装置及所述激光切割装置分别设置于所述承载底座上,且所述上下料装置、所述运输装置及所述激光切割装置围绕所述切割定位装置呈环形设置;
所述上下料装置包括送料组件、回料组件、储料组件及载料组件,所述送料组件、所述储料组件、所述载料组件及所述回料组件顺序设置于所述承载底座上,所述储料组件用于对切割工件进行储料操作,所述送料组件用于将所述储料组件上的切割工件送料至所述载料组件上,所述回料组件用于将所述载料组件上的切割工件回料至所述储料组件内,所述载料组件用于将切割工件送料至所述运输装置处;
所述送料组件包括上料支座、上料驱动件及推料件,所述上料支座设置于所述承载底座上,所述推料件滑动设置于所述上料支座上,所述上料驱动件与所述推料件连接,所述上料驱动件用于带动所述推料件向所述储料组件的方向进行往复式位移。
2.根据权利要求1所述的全自动蓝宝石切割设备,其特征在于,所述推料件包括送料滑板及推料杆,所述送料滑板滑动设置于所述上料支座上,所述推料杆的一端与所述送料滑板连接,所述推料杆的另一端开设有第一限位凹槽。
3.根据权利要求1所述的全自动蓝宝石切割设备,其特征在于,所述上料驱动件为气缸。
4.根据权利要求1所述的全自动蓝宝石切割设备,其特征在于,所述回料组件包括回料支座、回料驱动件及回料件,所述回料支座设置于所述承载底座上,所述回料件滑动设置于所述回料支座上,所述回料驱动件与所述回料件连接,所述回料驱动件用于带动所述回料件向所述储料组件的方向进行往复式位移。
5.根据权利要求4所述的全自动蓝宝石切割设备,其特征在于,所述回料件包括回料滑板及回料杆,所述回料滑板滑动设置于所述回料支座上,所述回料杆的一端与所述回料滑板连接,所述回料杆的另一端开设有第二限位凹槽。
6.根据权利要求4所述的全自动蓝宝石切割设备,其特征在于,所述回料驱动件为气缸。
7.根据权利要求1所述的全自动蓝宝石切割设备,其特征在于,所述储料组件包括储料支座、储料承载板、储料驱动件及储料盒,所述储料支座设置于所述上料支座靠近所述回料组件的一侧,所述储料承载板滑动设置于所述储料支座上,所述储料承载板与所述储料驱动件连接,所述储料盒设置于所述储料承载板上,所述储料驱动件用于带动所述储料承载板在所述储料支座作升降运动。
8.根据权利要求7所述的全自动蓝宝石切割设备,其特征在于,所述储料驱动件为电机。
9.根据权利要求1所述的全自动蓝宝石切割设备,其特征在于,所述载料组件包括载料支座、载料台及载料驱动件,所述载料支座设置于所述承载底座上,所述载料台滑动设置于所述载料支座上,所述载料驱动件与所述载料台连接。
10.根据权利要求9所述的全自动蓝宝石切割设备,其特征在于,所述载料台开设有工件放置槽。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201921451479.5U CN210878122U (zh) | 2019-08-30 | 2019-08-30 | 全自动蓝宝石切割设备 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201921451479.5U CN210878122U (zh) | 2019-08-30 | 2019-08-30 | 全自动蓝宝石切割设备 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN210878122U true CN210878122U (zh) | 2020-06-30 |
Family
ID=71328062
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201921451479.5U Active CN210878122U (zh) | 2019-08-30 | 2019-08-30 | 全自动蓝宝石切割设备 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN210878122U (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110434492A (zh) * | 2019-08-30 | 2019-11-12 | 广东韵腾激光科技有限公司 | 全自动蓝宝石切割设备 |
| CN119589145A (zh) * | 2024-12-05 | 2025-03-11 | 杭州银湖激光科技有限公司 | 一种金刚石材料自动化激光加工装置及加工方法 |
-
2019
- 2019-08-30 CN CN201921451479.5U patent/CN210878122U/zh active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110434492A (zh) * | 2019-08-30 | 2019-11-12 | 广东韵腾激光科技有限公司 | 全自动蓝宝石切割设备 |
| CN119589145A (zh) * | 2024-12-05 | 2025-03-11 | 杭州银湖激光科技有限公司 | 一种金刚石材料自动化激光加工装置及加工方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12233502B2 (en) | Automatic feeding and discharging machining system | |
| JP6582552B2 (ja) | 板材加工システム、及び板材加工方法 | |
| CN105689899A (zh) | 一种全自动激光切割生产工作站 | |
| WO2020107706A1 (zh) | 电子雷管产线用一体化自动焊接设备 | |
| JPWO2017006606A1 (ja) | レーザ加工機、レーザ加工方法、板材加工システム、及び板材加工方法 | |
| CN110491809B (zh) | 高精度多功能装片机及其使用方法 | |
| CN214518237U (zh) | 一种全自动激光加工设备 | |
| CN212952721U (zh) | 一种载具流转输送线 | |
| CN109732226B (zh) | 一种全自动激光切割机 | |
| CN110434492A (zh) | 全自动蓝宝石切割设备 | |
| CN115901778A (zh) | 一种指纹模组检测系统 | |
| JP2015223608A (ja) | 板材加工システム、及び板材加工方法 | |
| CN115610998A (zh) | 一种指纹模组检测系统及其传送机构 | |
| CN118952005A (zh) | 一种自动上下料的双轴砂轮划片机 | |
| US6095317A (en) | Apparatus for transporting workpiece holders in circulation | |
| JP6613859B2 (ja) | 板材加工システム、及び板材加工方法 | |
| CN218453736U (zh) | 一种指纹模组检测系统及其翻转搬运机构 | |
| JP2004175462A (ja) | ワーク収納装置及びワーク収納方法 | |
| CN116460601A (zh) | 一种型材加工智能生产线 | |
| CN211167733U (zh) | 一种贴标机自动上下料与载具回转机构 | |
| CN110817023B (zh) | 一种贴标机自动上下料与载具回转机构 | |
| CN209716985U (zh) | 电子雷管产线用一体化自动焊接设备 | |
| CN220073601U (zh) | 激光加工生产线 | |
| CN219358415U (zh) | 焊接治具 | |
| CN115535399B (zh) | 一种试剂条灌装设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |