CN210133202U - 一种轮足复合式四足机器人 - Google Patents
一种轮足复合式四足机器人 Download PDFInfo
- Publication number
- CN210133202U CN210133202U CN201920958821.4U CN201920958821U CN210133202U CN 210133202 U CN210133202 U CN 210133202U CN 201920958821 U CN201920958821 U CN 201920958821U CN 210133202 U CN210133202 U CN 210133202U
- Authority
- CN
- China
- Prior art keywords
- support leg
- hydraulic cylinder
- frame
- wheel
- quadruped robot
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Landscapes
- Manipulator (AREA)
Abstract
本实用新型涉及一种轮足复合式四足机器人,包括机架,在机架下方铰接设置有第一支撑腿,在第一支撑腿与机架之间设置有第一液压缸,在第一支撑腿下端铰接设置有可伸缩支撑腿,在可伸缩支撑腿与第一支撑腿之间设置有第二液压缸,在可伸缩支撑腿上设置有安装座,在安装座上设置有水平安装的电机,在电机的输出轴上设置有滚轮。本实用新型结构合理、操作简便,具备足式和轮式两种行走方式,同时,在攀爬陡坡时,能通过前倾,使机器人重心前倾,进而达到平稳运行的效果。
Description
技术领域
本实用新型涉及一种轮足复合式四足机器人。
背景技术
四组机器人拥有广泛的应用前景,比如陪伴人类、执行巡逻安防、代替人类在各种极限环境中工作、抗震救灾时探寻生命迹象,太空探索越过障碍物等等。现有的四足机器人移动方式较为单一,只能足式或轮式行走,无法同时具备足式和轮式两种行走方式,同时在上坡时,遇到陡坡时,容易重心后移,攀爬效率低。
发明内容
有鉴于此,本实用新型的目的在于提供了一种轮足复合式四足机器人,结构合理、操作简便,具备足式和轮式两种行走方式,同时,在攀爬陡坡时,能通过前倾,使机器人重心前倾,进而达到平稳运行的效果。
本实用新型的技术方案是:一种轮足复合式四足机器人,包括机架,在机架下方铰接设置有第一支撑腿,在第一支撑腿与机架之间设置有第一液压缸,在第一支撑腿下端铰接设置有可伸缩支撑腿,在可伸缩支撑腿与第一支撑腿之间设置有第二液压缸,在可伸缩支撑腿上设置有安装座,在安装座上设置有水平安装的电机,在电机的输出轴上设置有滚轮。
进一步的,所述第一支撑腿可绕铰接点相对机架进行转动。
进一步的,所述可伸缩支撑腿可绕铰接点相对第一支撑腿在竖直方向上进行转动。
进一步的,所述第一液压缸一端固定在机架上,另一端固定在支撑腿上。
进一步的,所述可伸缩支撑腿包括第三液压缸,在第三液压缸的下端设置有支撑块,安装座固定于第三液压缸上。
进一步的,在机架上还设置有用以控制第一液压缸、第二液压缸和第三液压缸的电磁阀组,在电磁阀组旁侧设置有液压泵、油箱和控制器,控制器与液压泵、电磁阀组、电机进行电性连接。
与现有技术相比,本实用新型的有益效果是:本实用新型结构合理、操作简便,具备足式和轮式两种行走方式,同时,在攀爬陡坡时,能通过前倾,使机器人重心前倾,进而达到平稳运行的效果。
为使得本实用新型的上述目的、特征和优点能够更明显易懂,下面结合附图对本实用新型的具体实施方式做详细说明。
附图说明
图1为本实用新型实施例的结构示意图;
图2为本实用新型实施例的主视图;
图3为本实用新型实施例的左视图;
图4为本实用新型实施例的俯视图;
图5为本实用新型实施例的第一支撑腿的安装示意图;
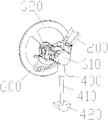
图6为本实用新型实施例的可伸缩支撑腿的安装示意图;
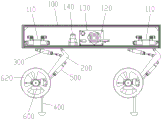
图7为本实用新型实施例机器人轮式行走状态示意图;
图8为本实用新型实施例图7的左视图;
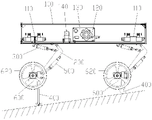
图9为本实用新型实施例机器人上坡状态示意图;
图中:100-机架;110-电磁阀组;120-液压泵;130-油箱;140-控制器;200-第一支撑腿;300-第一液压缸;400-可伸缩支撑腿;410-第三液压缸;420-支撑块;500-第二液压缸;600-安装座;610-电机;620-滚轮。
具体实施方式
如图1~9所示,一种轮足复合式四足机器人,包括机架100,在机架100下方铰接设置有第一支撑腿200,在第一支撑腿200与机架100之间设置有第一液压缸300,在第一支撑腿200下端铰接设置有可伸缩支撑腿400,在可伸缩支撑腿400与第一支撑腿200之间设置有第二液压缸500,在可伸缩支撑腿400上设置有安装座600,在安装座600上设置有水平安装的电机610,在电机610的输出轴上设置有滚轮620。通过第一液压缸300的收缩可以调节第一支撑腿200相对于机架100进行转动,通过第二液压缸500的收缩,可以调节可伸缩支撑腿400相对于第一支撑腿200转动。
进一步的,所述第一支撑腿200可绕铰接点相对机架100进行转动。
本实施例中,所述可伸缩支撑腿400可绕铰接点相对第一支撑腿200在竖直方向上进行转动。
本实施例中,所述第一液压缸300一端固定在机架100上,另一端固定在支撑腿上。
本实施例中,所述可伸缩支撑腿400包括第三液压缸410,在第三液压缸410的下端设置有支撑块420,安装座600固定于第三液压缸410上。通过调节第三液压缸410能够调节可伸缩支撑腿400的长度。
本实施例中,在机架100上还设置有用以控制第一液压缸300、第二液压缸500和第三液压缸410的电磁阀组110,在电磁阀组110旁侧设置有液压泵120、油箱130和控制器140,控制器140与液压泵120、电磁阀组110、电机610进行电性连接。
具体实施过程:(1)当装置需要使用可伸缩支撑腿400进行行走时,控制器140控制液压泵120转动,同时控制电磁阀组110的开关,使第三液压缸410伸出,使可伸缩支撑腿400伸长,通过控制第一液压缸300、第二液压缸500及第三液压缸410的伸缩来控制机器人的行走;(2)当机器人需要使用滚轮620进行行走时,控制器140控制液压泵120转动,同时控制电磁阀组110的开关,使第三液压缸410收缩,可伸缩支撑腿400的第三液压缸410完全收缩,使支撑块420离开地面,滚轮620着地,行走时,通过控制电机610转动控制滚轮620转动,带动机器人前进和后退;(3)当遇到陡坡时,控制机器人前端的第三液压缸410收缩一定距离,使机器人的重心前倾,从而使机器人在攀爬陡坡时,能平稳运行。
上述操作流程及软硬件配置,仅作为本实用新型的较佳实施例,并非因此限制本实用新型的专利范围,凡是利用本实用新型说明书及附图内容所作的等同变换,或直接或间接运用在相关技术领域,均同理包括在本实用新型的专利保护范围内。
Claims (6)
1.一种轮足复合式四足机器人,其特征在于:包括机架,在机架下方铰接设置有第一支撑腿,在第一支撑腿与机架之间设置有第一液压缸,在第一支撑腿下端铰接设置有可伸缩支撑腿,在可伸缩支撑腿与第一支撑腿之间设置有第二液压缸,在可伸缩支撑腿上设置有安装座,在安装座上设置有水平安装的电机,在电机的输出轴上设置有滚轮。
2.根据权利要求1所述的轮足复合式四足机器人,其特征在于:所述第一支撑腿可绕铰接点相对机架进行转动。
3.据权利要求2所述的轮足复合式四足机器人,其特征在于:所述可伸缩支撑腿可绕铰接点相对第一支撑腿在竖直方向上进行转动。
4.根据权利要求3所述的轮足复合式四足机器人,其特征在于:所述第一液压缸一端固定在机架上,另一端固定在支撑腿上。
5.根据权利要求1所述的轮足复合式四足机器人,其特征在于:所述可伸缩支撑腿包括第三液压缸,在第三液压缸的下端设置有支撑块,安装座固定于第三液压缸上。
6.根据权利要求4所述的轮足复合式四足机器人,其特征在于:在机架上还设置有用以控制第一液压缸、第二液压缸和第三液压缸的电磁阀组,在电磁阀组旁侧设置有液压泵、油箱和控制器,控制器与液压泵、电磁阀组、电机进行电性连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201920958821.4U CN210133202U (zh) | 2019-06-25 | 2019-06-25 | 一种轮足复合式四足机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201920958821.4U CN210133202U (zh) | 2019-06-25 | 2019-06-25 | 一种轮足复合式四足机器人 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN210133202U true CN210133202U (zh) | 2020-03-10 |
Family
ID=69705731
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201920958821.4U Expired - Fee Related CN210133202U (zh) | 2019-06-25 | 2019-06-25 | 一种轮足复合式四足机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN210133202U (zh) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110254550A (zh) * | 2019-06-25 | 2019-09-20 | 福州大学 | 一种轮足复合式四足机器人及其工作方法 |
| CN115180044A (zh) * | 2021-08-09 | 2022-10-14 | 崔侃 | 多用途复合机动行走系统 |
| RU2848231C1 (ru) * | 2025-03-21 | 2025-10-16 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Ярославский государственный технический университет" ФГБОУВО ЯГТУ | Роботизированное четырёхногое шагающее устройство со стабилизирующей платформой |
-
2019
- 2019-06-25 CN CN201920958821.4U patent/CN210133202U/zh not_active Expired - Fee Related
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110254550A (zh) * | 2019-06-25 | 2019-09-20 | 福州大学 | 一种轮足复合式四足机器人及其工作方法 |
| CN115180044A (zh) * | 2021-08-09 | 2022-10-14 | 崔侃 | 多用途复合机动行走系统 |
| CN115180044B (zh) * | 2021-08-09 | 2023-09-12 | 崔侃 | 多用途复合机动行走系统 |
| RU2848231C1 (ru) * | 2025-03-21 | 2025-10-16 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Ярославский государственный технический университет" ФГБОУВО ЯГТУ | Роботизированное четырёхногое шагающее устройство со стабилизирующей платформой |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN105865269B (zh) | 攻击型四足轮式机器人 | |
| CN110254550A (zh) | 一种轮足复合式四足机器人及其工作方法 | |
| CN102963455B (zh) | 拉杆式悬挂的机器人轮腿行走机构 | |
| CN102107688B (zh) | 一种可调关节长度的双腿行走机构 | |
| CN104875811B (zh) | 一种轮腿辅助式复合越障装置 | |
| CN105599818B (zh) | 越障机器人 | |
| CN106741258B (zh) | 一种减震底盘及带有减震底盘的变电站轮履式越障机器人 | |
| CN107187511B (zh) | 变轴距可越障工业机器人全向底盘 | |
| CN2203140Y (zh) | 可全方位行走的电脑轮椅 | |
| CN205469357U (zh) | 用于跨越障碍的多功能仿蚁机器人 | |
| CN105539036A (zh) | 一种平地-越障式两栖机器人及工作方法 | |
| CN108177703A (zh) | 一种可越障的爬壁机器人及其越障方法 | |
| CN104058014B (zh) | 一种半轮足式机器人 | |
| CN210502140U (zh) | 一种用于智能机器人的行走装置 | |
| CN104691642B (zh) | 一种多相位连杆轮驱动机构 | |
| CN115296207B (zh) | 一种线缆沟槽巡检机器人及其工作方法 | |
| CN113247142B (zh) | 一种伸缩式高效跨越台阶类机器人 | |
| CN116946279A (zh) | 一种适用于全地形的甲烷泄漏巡检机器人 | |
| CN204309924U (zh) | 一种用于机器人的多模式行走机构 | |
| CN211442535U (zh) | 一种物流机器人的行走机构 | |
| CN204488998U (zh) | 一种多相位连杆轮驱动机构 | |
| CN208085848U (zh) | 一种四足轮式机器人 | |
| CN106828653B (zh) | 一种无线控制气动仿生爬行机器狗 | |
| CN113276979A (zh) | 一种具有全方位转向功能的爬楼机械及其控制方法 | |
| CN119262117A (zh) | 一种轮履足复合行走平台及基于其实现越障的方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20200310 |