CN203392036U - 一种智能装箱机 - Google Patents
一种智能装箱机 Download PDFInfo
- Publication number
- CN203392036U CN203392036U CN201320465834.0U CN201320465834U CN203392036U CN 203392036 U CN203392036 U CN 203392036U CN 201320465834 U CN201320465834 U CN 201320465834U CN 203392036 U CN203392036 U CN 203392036U
- Authority
- CN
- China
- Prior art keywords
- product
- conveying belts
- load
- transfer device
- box filling
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000012856 packing Methods 0.000 claims abstract description 42
- 239000000463 material Substances 0.000 claims abstract description 41
- 230000005540 biological transmission Effects 0.000 claims description 15
- 244000309464 bull Species 0.000 claims description 3
- 238000004519 manufacturing process Methods 0.000 abstract description 20
- 238000010415 tidying Methods 0.000 abstract 6
- 239000000047 product Substances 0.000 description 56
- 238000000034 method Methods 0.000 description 3
- 239000006227 byproduct Substances 0.000 description 2
- 238000004806 packaging method and process Methods 0.000 description 2
Images

Landscapes
- Container Filling Or Packaging Operations (AREA)
- Manipulator (AREA)
Abstract
一种智能装箱机,包括三条并列的理料输送带,两产品输送带间隔地设置于三条理料输送带之间,两侧的理料输送带分别由两只抓取机械手抓取产品,中间的理料输送带可由任一抓取机械手抓取产品。该设备以自动化装箱替代传统的手工装箱,极大地减少了人力的投入和场地需要,有效降低生产成本;机械自动化比手工操作更加有效、精确,可保证包装质量,并提高生产效率。而相对于现有的自动化装箱设备,理料输送带可自动完成产品的整理工作,提高其自动化程度;两只机械手相对应三条输送带工作,可加快输送带的送料速度,提高设备利用率和生产效率,并更加有效地利用生产空间。
Description
技术领域
本实用新型涉及一种装箱机,特别是涉及一种采用机械手进行装箱的智能装箱机。
背景技术
在产品生产完成后需要进行装箱以便于保存和运输,现有的包装方法多为人工装箱。人工装箱需要大量的操作人员和生产空间,这要求巨大的成本投入;再者,人工操作效率低下,长时间工作的劳动强度十分巨大,对人员要求较高,且工作效率无法保证,甚至影响装箱质量,导致装箱不齐整、装箱错误等问题;还有,人员的管理较为困难,且存在较高的事故风险。
现有一些自动化装箱设备,包括一条输送产品的输送带,和一条输送包装箱的输送带,在两输送带之间设置一只机械手,通过机械手将产品抓取至包装箱内,再将包装箱送出至打包处进行打包,以此实现自动化装箱。该种设备一只机械手对应一条产品输送线,机械手抓取产品在两条输送带上来回运动的过程中,因机械手的运行速度较两输送带慢,故两输送带均需要进行长时间的等待操作,导致设备利用率低,为满足大量化生产需要设置多条生产线,这使得生产成本增加,且多条生产线占用大量的生产空间;另一方面,为保证抓取工作的准确性,产品输送带上的产品需要人工放置,这仍需要较多的操作人员。
实用新型内容
本实用新型要解决的技术问题是提供一种一只机械手对应多条产品包装输送带的自能装箱机,以提高设备利用率和生产效率,降低生产成本。
本实用新型所述的智能装箱机,包括产品输送带、包装箱输送带和抓取机械手,所述的产品输送带包括三条将产品送入的产品入口输送带,三条对送入产品进行整理的理料输送带,和两条将已装有产品的包装箱送出的成品输送带;三条产品入口输送带、三条理料输送带分别并列布置,每条产品入口输送带的出口端对应连接不同的理料输送带的入口端,两条成品输送带间隔设置于三条理料输送带之间,包装箱输送带的出口端连接成品输送带的入口端,两只抓取机械手分别设置于两成品输送带的上方,并均可将相邻的两条理料输送带上的产品抓取至对应成品输送带上的包装箱内。
本实用新型所述的智能装箱机,产品由产品入口输送带送入,经理料输送带整理,再由抓取机械手进行抓取装箱,而包装箱则由包装箱输送带送入成品输送带中,三条理料输送带并列设置,两侧的理料输送带上的产品只能由一只抓取机械手抓取,而中间的理料输送带上的产品则可由任一抓取机械手抓取。该设备以自动化装箱替代传统的手工装箱,极大地减少了人力的投入和场地需要,有效降低生产成本;机械自动化比手工操作更加有效、精确,可保证包装质量,并提高生产效率。而相对于现有的自动化装箱设备,理料输送带可自动完成产品的整理工作,提高其自动化程度;两只机械手相对应三条输送带工作,可加快输送带的送料速度,提高设备利用率和生产效率,并更加有效地利用生产空间。
附图说明
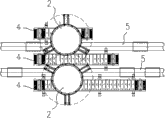
图1、2是智能装箱机的结构示意图。
图3是图1所示智能装箱机的局部放大图。
具体实施方式
本实用新型所述的智能装箱机,包括产品输送带、包装箱输送带1和抓取机械手2,所述的产品输送带包括三条将产品送入的产品入口输送带3,三条对送入产品进行整理的理料输送带4,和两条将已装有产品的包装箱送出的成品输送带5;三条产品入口输送带3、三条理料输送带4分别并列布置,每条产品入口输送带3的出口端对应连接不同的理料输送带4的入口端,两条成品输送带5间隔设置于三条理料输送带4之间,包装箱输送带1的出口端连接成品输送带5的入口端,两只抓取机械手2分别设置于两成品输送带5的上方,并均可将相邻的两条理料输送带4上的产品抓取至对应成品输送带5上的包装箱内;有一条所述的包装箱输送带1,其出口端设置于两成品输送带5的入口端之间,并均可向两成品输送带5输送包装箱;包装箱输送带1、产品入口输送带3、成品输送带5分别连接驱动电机,还有连接驱动电机并控制其运动的变频器;理料输送带4上的驱动电机连接伺服控制器,还有可放入产品物料的模具,模具安装在理料输送带4上并随其运动;控制系统中设有互锁保护程序,控制两抓取机械手不会产品干涉碰撞。
产品由产品入口输送带送入,再经理料输送带整理后送至理料输送带上的模具中,模具进入抓取工位后由抓取机械手抓取装箱,而包装箱则由包装箱输送带分别送入两条成品输送带中,三条理料输送带并列设置,两侧的理料输送带上的产品只能由一只抓取机械手抓取,而中间的理料输送带上的产品则可由任一抓取机械手抓取;工作过程中,包装箱输送带、产品入口输送带、成品输送带分别由与其连接的变频器控制运动速度,而理料输送带则由伺服控制器控制物料进入时模具的位置、速度,和抓取时与抓取机械手的同步控制;设备的控制程序还有机械手互锁保护功能,避免两抓取机械手工作中产品干涉碰撞。该设备以自动化装箱替代传统的手工装箱,极大地减少了人力的投入和场地需要,有效降低生产成本;机械自动化比手工操作更加有效、精确,可保证包装质量,并提高生产效率。而相对于现有的自动化装箱设备,理料输送带可自动完成产品的整理工作,提高其自动化程度;两只机械手相对应三条输送带工作,可加快输送带的送料速度,提高设备利用率和生产效率,并更加有效地利用生产空间;两成品输送带为配合抓取机械手的装箱工作,在抓取工位上有停顿时间,故其运动速度慢于包装箱输送带的速度,所以通过一条包装箱输送带和变频器的控制,即可满足两条成品输送带的生产需求,有效降低生产成本;理料输送带上装设模具,则可使物料放置更加准确、稳定。
Claims (4)
1.一种智能装箱机,包括产品输送带、包装箱输送带(1)和抓取机械手(2),其特征在于:所述的产品输送带包括三条将产品送入的产品入口输送带(3),三条对送入产品进行整理的理料输送带(4),和两条将已装有产品的包装箱送出的成品输送带(5);三条产品入口输送带(3)、三条理料输送带(4)分别并列布置,每条产品入口输送带(3)的出口端对应连接不同的理料输送带(4)的入口端,两条成品输送带(5)间隔设置于三条理料输送带(4)之间,包装箱输送带(1)的出口端连接成品输送带(5)的入口端,两只抓取机械手(2)分别设置于两成品输送带(5)的上方,并均可将相邻的两条理料输送带(4)上的产品抓取至对应成品输送带(5)上的包装箱内。
2.根据权利要求1所述的智能装箱机,其特征在于:有一条所述的包装箱输送带(1),其出口端设置于两成品输送带(5)的入口端之间,并均可向两成品输送带(5)输送包装箱。
3.根据权利要求1所述的智能装箱机,其特征在于:包装箱输送带(1)、产品入口输送带(3)、成品输送带(5)分别连接驱动电机,还有连接驱动电机并控制其运动的变频器。
4.根据权利要求1所述的智能装箱机,其特征在于:理料输送带(4)上的驱动电机连接伺服控制器,还有可放入产品物料的模具,模具安装在理料输送带(4)上并随其运动。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201320465834.0U CN203392036U (zh) | 2013-08-01 | 2013-08-01 | 一种智能装箱机 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201320465834.0U CN203392036U (zh) | 2013-08-01 | 2013-08-01 | 一种智能装箱机 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN203392036U true CN203392036U (zh) | 2014-01-15 |
Family
ID=49903586
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201320465834.0U Expired - Lifetime CN203392036U (zh) | 2013-08-01 | 2013-08-01 | 一种智能装箱机 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN203392036U (zh) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103359316A (zh) * | 2013-08-01 | 2013-10-23 | 广州达意隆包装机械股份有限公司 | 一种智能装箱机及其装箱方法 |
| CN104843228A (zh) * | 2015-01-21 | 2015-08-19 | 苏州车川工控自动化有限公司 | 一种基于快速理料系统的控制算法 |
| CN104890936A (zh) * | 2015-05-22 | 2015-09-09 | 广州达意隆包装机械股份有限公司 | 块状食品上料系统及方法 |
| CN105711870A (zh) * | 2016-03-24 | 2016-06-29 | 广东长盈精密技术有限公司 | 自动装箱流水线 |
| CN113104291A (zh) * | 2021-04-21 | 2021-07-13 | 广州昂特机械设备有限公司 | 一种开箱装箱封箱一体化设备 |
| CN113602613A (zh) * | 2021-05-06 | 2021-11-05 | 南京钢诺包装机械有限公司 | 一种机器人固化装箱设备 |
-
2013
- 2013-08-01 CN CN201320465834.0U patent/CN203392036U/zh not_active Expired - Lifetime
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103359316A (zh) * | 2013-08-01 | 2013-10-23 | 广州达意隆包装机械股份有限公司 | 一种智能装箱机及其装箱方法 |
| CN103359316B (zh) * | 2013-08-01 | 2016-03-02 | 广州达意隆包装机械股份有限公司 | 一种智能装箱机及其装箱方法 |
| CN104843228A (zh) * | 2015-01-21 | 2015-08-19 | 苏州车川工控自动化有限公司 | 一种基于快速理料系统的控制算法 |
| CN104843228B (zh) * | 2015-01-21 | 2017-05-03 | 苏州车川工控自动化有限公司 | 一种基于快速理料系统的控制算法 |
| CN104890936A (zh) * | 2015-05-22 | 2015-09-09 | 广州达意隆包装机械股份有限公司 | 块状食品上料系统及方法 |
| CN105711870A (zh) * | 2016-03-24 | 2016-06-29 | 广东长盈精密技术有限公司 | 自动装箱流水线 |
| CN113104291A (zh) * | 2021-04-21 | 2021-07-13 | 广州昂特机械设备有限公司 | 一种开箱装箱封箱一体化设备 |
| CN113602613A (zh) * | 2021-05-06 | 2021-11-05 | 南京钢诺包装机械有限公司 | 一种机器人固化装箱设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103359316B (zh) | 一种智能装箱机及其装箱方法 | |
| CN201807940U (zh) | 一种自动送料装置及其系统 | |
| CN203991881U (zh) | 一种全自动冲压机 | |
| CN208470289U (zh) | 一种适用于不同尺寸大小的纸箱拆箱机 | |
| CN203922102U (zh) | 一种自动搬运堆积设备 | |
| CN104139982A (zh) | 冲压收料摆盘机 | |
| CN103449191B (zh) | 型钢自动码垛装置 | |
| CN203391085U (zh) | 压机自动供料捡砖系统 | |
| CN104494906A (zh) | 一种颗粒包装袋传送装置 | |
| CN203461516U (zh) | 一种物料传送系统 | |
| CN105329661A (zh) | 机械手输送系统 | |
| CN201864059U (zh) | 一种瓷砖包角装置 | |
| CN202481373U (zh) | 一种双伺服整列输送机 | |
| CN208412284U (zh) | 一种贴垫排列输送设备 | |
| CN201784120U (zh) | 自动化生产线 | |
| CN105000211A (zh) | 一种自动化数控包装机 | |
| CN202279525U (zh) | 喷漆机自动上料装置 | |
| CN202295474U (zh) | 罐产品包装规整装置 | |
| CN202296303U (zh) | 垂直翻箱器 | |
| CN201660152U (zh) | 产品自动装箱设备 | |
| CN102303728B (zh) | 罐产品包装规整装置及规整方法 | |
| CN201592787U (zh) | 自动打包系统 | |
| CN203960641U (zh) | 一种布料激光裁剪堆叠装置 | |
| CN202895292U (zh) | 一种pvb边角料的安全切割装置 | |
| CN203486178U (zh) | 医药塑瓶理料装箱系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CX01 | Expiry of patent term | ||
| CX01 | Expiry of patent term |
Granted publication date: 20140115 |