CN202985228U - 一种车轮上料机械手 - Google Patents
一种车轮上料机械手 Download PDFInfo
- Publication number
- CN202985228U CN202985228U CN 201220633731 CN201220633731U CN202985228U CN 202985228 U CN202985228 U CN 202985228U CN 201220633731 CN201220633731 CN 201220633731 CN 201220633731 U CN201220633731 U CN 201220633731U CN 202985228 U CN202985228 U CN 202985228U
- Authority
- CN
- China
- Prior art keywords
- wheel
- arm
- fixed
- servomotor
- paw
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000001360 synchronised effect Effects 0.000 abstract 1
- 230000007306 turnover Effects 0.000 abstract 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000007514 turning Methods 0.000 description 1
Images


Landscapes
- Specific Conveyance Elements (AREA)
Abstract
本实用新型公开了一种车轮上料机械手,由底座、轴承座、轴、导轨、丝杠、立臂、伺服电机、横臂、旋转气缸、手爪以等组成,轴承座一和伺服电机二都固定在底座上;轴一上端固定有立臂下端固定带轮一,伺服电机二通过两个带轮和同步带使得立臂能够转动,立臂和横臂的一端通过导轨连接,通过固定在立臂顶端的伺服电机一和丝杠实现横臂的升降,横臂的另一端固定旋转气缸,通过轴二和轴承座二与手爪连接,并使之能够水平翻转。本实用新型在使用中能够将滚道上正面朝上放置的轮毂自动抓取,翻转为正面朝下后放置到立式车床的卡盘上。
Description
技术领域
本实用新型涉及一种上料机械手,具体地说是一种车轮上料机械手。
背景技术
在汽车车轮的机加工过程中,操作人员需要将滚道末端的车轮,逐个搬到立式车床夹具上进行装夹、找正、定位;由于车床夹具的高度比滚道的高度要高而且有一定距离,因此工人需要连续性的进行搬运和装夹工作,劳动强度非常大,尤其是对于比较大的车轮装夹更是困难,并且长时间重复疲劳操作,极易造成安全事故。
发明内容
本实用新型的目的是要提供一种车轮上料机械手,它能将滚道末端的车轮自动搬运到立式车床的卡盘上。
为了实现上述目的,本实用新型的技术方案是:一种车轮上料机械手,由底座、带轮一、轴承座一、轴承一、轴一、导轨、丝杠螺母、丝杠、立臂、伺服电机一、伺服电机二、带轮二、同步带、横臂、旋转气缸、轴二、轴承二、轴承座二、手爪以及气缸组成,轴承座一和伺服电机二都固定在底座上;轴一上端固定有立臂下端固定带轮一,通过轴承座一和轴承一实现在竖直方向固定;伺服电机二下端固定有带轮二通过两个带轮和同步带使得轴一在竖直方向能够转动;横臂的一端和立臂通过两根导轨连接;伺服电机一和丝杠分别安装在立臂的上端和中间;丝杠螺母与横臂相固定;轴二的一端固定手爪另一端连接旋转气缸,通过轴承二和安装在横臂另一端的轴承座二实现固定,气缸安装在手爪的一端,实现车轮的夹紧与松开功能。
实际使用时,使正面朝上的车轮停留在滚道末端,气缸使手爪将车轮夹紧,伺服电机一通过丝杠使横臂、手爪和车轮提升到比立车卡盘稍高的高度,伺服电机二通过同步带使得立臂、横臂、手爪和车轮一并旋转90度,然后旋转气缸将车轮翻转180度,此时车轮正面朝下;伺服电机二再使立臂、横臂、手爪以及车轮旋转90度,到达立式车床卡盘的正上方,然后伺服电机一使横臂下降,将车轮放在卡盘上,气缸使手爪松开后,横臂旋转180度同时旋转气缸使手爪也旋转180度,然后下降,准备抓取下一个车轮。
本实用新型在使用中能够将滚道末端的车轮自动抓取,放置到立式车床卡盘上,极大程度的减轻了工人的劳动强度,提高了生产效率,同时具有结构简单、自动化程度高、性能安全稳定的特点。
附图说明
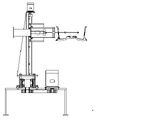
图1是本实用新型一种车轮上料机械手的主视图。
图2是本实用新型一种车轮上料机械手主视图A部局部放大图。
图3是本实用新型一种车轮上料机械手横臂旋转90度后的视图。
图4是本实用新型一种车轮上料机械手车轮被翻转后的视图。
图5是本实用新型一种车轮上料机械手的手爪俯视图。
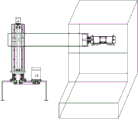
图6是本实用新型一种车轮上料机械手将车轮抓取到立车卡盘上方的视图。
图中,1-底座、2-带轮一、3-轴承座一、4-轴承一、5-轴一、6-导轨、7-丝杠螺母、8-丝杠、9-立臂、10-伺服电机一、11-伺服电机二、12-带轮二、13-同步带、14-横臂、15-旋转气缸、16-轴二、17-轴承二、18-轴承座二、19-手爪、20-气缸。
具体实施方式
下面结合附图说明依据本实用新型提出的具体装置的细节和工作情况。
该装置由底座1、带轮一2、轴承座一3、轴承一4、轴一5、导轨6、丝杠螺母7、丝杠8、立臂9、伺服电机一10、伺服电机二11、带轮二12、同步带13、横臂14、旋转气缸15、轴二16、轴承二17、轴承座二18、手爪19以及气缸20组成,轴承座一3和伺服电机二11都固定在底座1上;轴一5上端固定有立臂9下端固定带轮一2,通过轴承座一3和轴承一4实现在竖直方向固定;伺服电机二11下端固定有带轮二12,通过两个带轮和同步带13使得轴一5在竖直方向能够转动;横臂14的一端和立臂9通过两根导轨6连接;伺服电机一10和丝杠8分别安装在立臂9的上端和中间;丝杠螺母7与横臂14相固定;轴二16的一端固定手爪19另一端连接旋转气缸15,通过轴承二17和安装在横臂14另一端的轴承座二18实现固定,气缸20安装在手爪19的一端,实现车轮的夹紧与松开功能。
在工作过程中,使正面朝上的车轮停留在滚道末端,气缸20使手爪19将车轮夹紧,伺服电机一10通过丝杠8使横臂14、手爪19和车轮提升到比立车卡盘稍高的高度,伺服电机二11通过同步带13使得立臂9、横臂14、手爪19和车轮一并旋转90度,然后旋转气缸15将车轮翻转180度,车轮正面朝下;伺服电机二11再使立臂9、横臂14、手爪19以及车轮旋转90度,到达立式车床卡盘的正上方,然后伺服电机一10使横臂14下降,将车轮放在卡盘上,气缸20使手爪19松开后,横臂14旋转180度同时旋转气缸15使手爪19也旋转180度,然后下降,准备抓取下一个车轮。
Claims (1)
1.一种车轮上料机械手,由底座(1)、带轮一(2)、轴承座一(3)、轴承一(4)、轴一(5)、导轨(6)、丝杠螺母(7)、丝杠(8)、立臂(9)、伺服电机一(10)、伺服电机二(11)、带轮二(12)、同步带(13)、横臂(14)、旋转气缸(15)、轴二(16)、轴承二(17)、轴承座二(18)、手爪(19)以及气缸(20)组成,其特征在于:轴承座一(3)和伺服电机二(11)都固定在底座(1)上;轴一(5)上端固定有立臂(9),下端固定带轮一(2),伺服电机二(11)下端固定有带轮二(12),横臂(14)的一端和立臂(9)通过两根导轨(6)连接;伺服电机一(10)和丝杠(8)分别安装在立臂(9)的上端和中间;丝杠螺母(7)与横臂(14)相固定;轴二(16)的一端固定手爪(19)另一端连接旋转气缸(15),气缸(20)安装在手爪(19)的一端。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220633731 CN202985228U (zh) | 2012-11-27 | 2012-11-27 | 一种车轮上料机械手 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220633731 CN202985228U (zh) | 2012-11-27 | 2012-11-27 | 一种车轮上料机械手 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202985228U true CN202985228U (zh) | 2013-06-12 |
Family
ID=48556446
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN 201220633731 Expired - Lifetime CN202985228U (zh) | 2012-11-27 | 2012-11-27 | 一种车轮上料机械手 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202985228U (zh) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103978399A (zh) * | 2014-03-24 | 2014-08-13 | 西北工业大学 | 一种四坐标自动上下料机器人 |
| CN104266596A (zh) * | 2014-10-21 | 2015-01-07 | 上海交通大学 | 三自由度圆筒壁厚激光测量上下料机构 |
| CN104609168A (zh) * | 2015-02-04 | 2015-05-13 | 吴中经济技术开发区越溪斯特拉机械厂 | 下料机的下料机构 |
| CN106807958A (zh) * | 2015-11-30 | 2017-06-09 | 湖南衡泰机械科技有限公司 | 一种车床上料装置 |
| CN107097254A (zh) * | 2017-04-01 | 2017-08-29 | 苏州神运机器人有限公司 | 小机台二次元机械手 |
| CN107999790A (zh) * | 2017-10-31 | 2018-05-08 | 油机机械工业(中国)有限公司 | 用于自动化车床产线的零件翻转机构 |
| CN108971633A (zh) * | 2018-09-10 | 2018-12-11 | 江苏天宏自动化科技有限公司 | 伺服升降识别定位机 |
| CN112275492A (zh) * | 2020-10-22 | 2021-01-29 | 长江师范学院 | 一种圆柱体工件自动液体喷涂装置及其操作方法 |
| CN112722119A (zh) * | 2020-11-23 | 2021-04-30 | 重庆铁马工业集团有限公司 | 一种装甲车辆轮边抓取装置 |
-
2012
- 2012-11-27 CN CN 201220633731 patent/CN202985228U/zh not_active Expired - Lifetime
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103978399A (zh) * | 2014-03-24 | 2014-08-13 | 西北工业大学 | 一种四坐标自动上下料机器人 |
| CN103978399B (zh) * | 2014-03-24 | 2016-08-17 | 西北工业大学 | 一种四坐标自动上下料机器人 |
| CN104266596A (zh) * | 2014-10-21 | 2015-01-07 | 上海交通大学 | 三自由度圆筒壁厚激光测量上下料机构 |
| CN104609168A (zh) * | 2015-02-04 | 2015-05-13 | 吴中经济技术开发区越溪斯特拉机械厂 | 下料机的下料机构 |
| CN106807958A (zh) * | 2015-11-30 | 2017-06-09 | 湖南衡泰机械科技有限公司 | 一种车床上料装置 |
| CN107097254A (zh) * | 2017-04-01 | 2017-08-29 | 苏州神运机器人有限公司 | 小机台二次元机械手 |
| CN107999790A (zh) * | 2017-10-31 | 2018-05-08 | 油机机械工业(中国)有限公司 | 用于自动化车床产线的零件翻转机构 |
| CN108971633A (zh) * | 2018-09-10 | 2018-12-11 | 江苏天宏自动化科技有限公司 | 伺服升降识别定位机 |
| CN112275492A (zh) * | 2020-10-22 | 2021-01-29 | 长江师范学院 | 一种圆柱体工件自动液体喷涂装置及其操作方法 |
| CN112275492B (zh) * | 2020-10-22 | 2021-06-29 | 长江师范学院 | 一种圆柱体工件自动液体喷涂装置及其操作方法 |
| CN112722119A (zh) * | 2020-11-23 | 2021-04-30 | 重庆铁马工业集团有限公司 | 一种装甲车辆轮边抓取装置 |
| CN112722119B (zh) * | 2020-11-23 | 2022-11-15 | 重庆铁马工业集团有限公司 | 一种装甲车辆轮边抓取装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN202640354U (zh) | 多工位机械手搬运机构 | |
| CN109702489B (zh) | 一种铝轮毂全自动切钻一体机 | |
| CN105881137B (zh) | 一种套环式车轮去毛刺装置 | |
| CN203246871U (zh) | 大冷柜放底托升降装置 | |
| CN101890537B (zh) | 高效大型带锯床 | |
| CN108620974B (zh) | 一种多工位车轮去毛刺设备 | |
| CN111482725B (zh) | 应用于锂电池正极串联的焊接设备 | |
| CN202225116U (zh) | 轨道交通机车车辆移动式构架横向翻转机 | |
| CN202011018U (zh) | 装箱机械手 | |
| CN108788261B (zh) | 全自动活塞环双轴卧式铣床 | |
| CN102717298A (zh) | 一种间歇旋转多工位送料装置 | |
| CN207027059U (zh) | 一种多工位夹具自动旋转装置 | |
| CN103878758A (zh) | 一种智能移动机器人的上下料装置 | |
| CN204160100U (zh) | 同步翻转夹具 | |
| CN207234628U (zh) | 一种具有压铆车削功能的转子与转子轴的装配装置 | |
| CN202076144U (zh) | 电容器赋能焊接排板一体机焊接转盘装置 | |
| CN206717055U (zh) | 轮毂加工专用车床支撑台 | |
| CN104319090B (zh) | 全自动无线充电线圈四轴绕线机及其拉线机构 | |
| CN202291995U (zh) | 旋转式焊接装置 | |
| CN102501051B (zh) | 主轴箱方孔装配刮研装置 | |
| CN106409570A (zh) | 限位开关部分组装机 | |
| CN203612493U (zh) | 地面自动回转输送机 | |
| CN203141035U (zh) | 一种焊接专用变位机 | |
| CN202264038U (zh) | 焊接臂升降装置 | |
| CN106964800B (zh) | 轮毂加工专用车床支撑台 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CX01 | Expiry of patent term | ||
| CX01 | Expiry of patent term |
Granted publication date: 20130612 |