CN202825836U - 自动氦检漏装置机械手 - Google Patents
自动氦检漏装置机械手 Download PDFInfo
- Publication number
- CN202825836U CN202825836U CN201220545291.9U CN201220545291U CN202825836U CN 202825836 U CN202825836 U CN 202825836U CN 201220545291 U CN201220545291 U CN 201220545291U CN 202825836 U CN202825836 U CN 202825836U
- Authority
- CN
- China
- Prior art keywords
- workpiece
- jacking
- locating
- cylinder
- manipulator
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02E—REDUCTION OF GREENHOUSE GAS [GHG] EMISSIONS, RELATED TO ENERGY GENERATION, TRANSMISSION OR DISTRIBUTION
- Y02E30/00—Energy generation of nuclear origin
- Y02E30/30—Nuclear fission reactors
Landscapes
- Manipulator (AREA)
Abstract
本实用新型为自动氦检漏装置机械手,解决已有机械手搬运重量大,效率低的问题。滑台(1)与连接板(19)传动连接,驱动气缸(12)的缸体与铰座(11)铰连,活塞杆(14)与手指(13)的拐点铰连,调节支柱(18)的定位面(26)上有工件定位销(24)与工件(3)的台肩上的定位面(25)上的定位孔(27)配合,气动精密滑台(1)与横梁动配合,有驱动电缸(4),台面上有顶升定位机构(7),台面下有顶升气缸(28),顶升定位机构与顶升气缸活塞杆连接,线体(8)上有阻挡气缸(10)和工装夹具(2),工装夹具(2)与工件(3)配合,顶升定位机构有定位销(29)与工装夹具(2)上的定位孔配合,台面上的真空箱(6)内有夹具(9)与工件(3)配合。
Description
技术领域:
本实用新型涉及汽车空调压缩机的自动检漏装置的工件搬运机械。
背景技术:
对于汽车空调压缩机而言,壳体的密封检测作为重要的一项生产工艺,在汽车空调压缩机行业中已被广泛应用。在众多检漏方法中,氦检漏以其高精度、高效率,可自动化等优点得到了越来越多的业内人士青睐。
机械手作为自动化设备的重要组成部分,不仅影响设备整体节拍,还影响设备的稳定性。由于压缩机壳体为压铸件,其外表面为毛坯面,不能作为机械手夹持面,因为毛坯面的一致性很差。但是设备要自动化,机械手必须将压缩机搬运到箱体内,待检测完毕后搬回原位。传统的方法是气动精密滑台下降到极限位置,气爪气缸收缩带动手指机架闭合,通过销轴与工装夹具实现定位同时将其夹住,当气动精密滑台1上升时,机架将工装夹具托起向上运动到位,再通过伺服驱动电缸的水平运动来实现对压缩机工件的搬运。但这种方式存在缺陷,机械手搬运的总重量为压缩机工件与工装夹具之和,从而产生惯性大、机械手刚性要求高等缺点,使设备的整体成本增加的同时对机械手搬运工件的节拍也会带来影响。
实用新型内容:
本实用新型的目的是提供一种搬运重量小,移动时间快,取放工件迅速准确的自动氦检漏装置机械手。
本实用新型自动氦检漏装置机械手,气动精密滑台1与连接板19传动连接,连接板19与安装基座15固连,连接板通过铰轴12与两手指13的上端铰连,连接板19与铰座11固连,驱动气缸12的缸体与铰座11铰连,活塞杆14与手指13的拐点铰连,安装基座15上有接近开关23和两调节支柱18,调节支柱18的定位面26上有工件定位销24与工件3的台肩上的定位面25上的定位孔27配合,手指的水平下端的上面与台肩的下面配合,气动精密滑台1与横梁动配合,横梁有驱动电缸4,横梁与机械手安装架5分别和台面固连,台面上有顶升定位机构7,台面下有顶升气缸28,顶升定位机构与顶升气缸活塞杆连接,线体8上有工位阻挡气缸10和工装夹具2,工装夹具2与工件3配合,顶升定位机构有定位销29与工装夹具2上的定位孔配合,台面上的真空箱6内有夹具9与工件3配合。
所述工件3台肩上的定位面25和调节支柱18的定位面26的距离为0.2—0.3mm,手指13夹持到位后上述距离为零。
本实用新型有如下优点:
1.机械手直接抓取压缩机工件3,将其放入箱内定位夹具9上,检漏完成之后再抓出放入到线体8上的工装夹具2上,这样使机械手搬运的重量降到最低,减少移动部分的惯性,从而减少工件的移动时间,提高设备的整体节拍;
2.气动精密滑台1通过两工件定位销24将压缩机工件3定位后,手指13通过铰轴22旋转将压缩机工件3的台肩的下面夹住,在夹紧过程中压缩机工件3沿两工件定位销24向上运动,当运动微小距离到达调节支柱19的限位面26时,手指13与限位面26将压缩机工件3牢牢夹住。手指13在夹紧压缩机工件3的过程中运动很平稳无冲击,同时,压缩机工件3的位置不会发生改变(竖直方向的微小变化对机械手的抓取无影响),从而使机械手能够迅速、准确的取放工件;
3.在安装基座15上安装接近开关23,用来检测有无压缩机工件3。当气动精密滑台1下降时,通过接近开关23检测有无压缩机工件3,有则机械手抓取压缩机工件3后放入真空箱检漏,无则机械手不会动作,系统报警。这样就可以防止机械手没有抓取工件时设备仍然检漏运行。
附图说明:
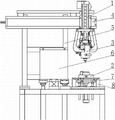
图1为本实用新型结构图。
图2为图1的俯视图。
图3为手指与工件结构图。
图4为图3的局部放大图。
图5为图3的A—A剖视图。
图6为图5的局部放大图。
图7为图3的俯视图。
图8为图7的B—B剖视图。
图9为顶升定位机构结构图。
图10为图9的局部放大图。
图11为本发明电器原理图。
具体实施方式:
一、机械手主要组成
本发明机械手主要由伺服驱动电缸4、机械手安装架5、气动精密滑台1、工件定位销24、调节支柱18、手指13、安装基座15、驱动气缸12、连接板19、铰轴22、接近开关23等零部件组成。
二、工作方式:
在线体8将被检漏压缩机工件3及工装夹具2的运输途中,工装夹具2将被阻挡气缸10挡住,此时将触发工件检测开关后,发出信号让顶升气缸28驱动顶升定位机构7上升,工装夹具定位销29插入工装夹具2的定位孔中,顶升定位机构7带动工装夹具2继续上升,工装夹具2脱离线体8,压缩机工件3达到指定位置。气动精密滑台1驱动连接板19、手指13、安装基座15、接近开关23等向下运动到极限位置(此时手指13是张开状态),工件定位销24插入压缩机工件3的台肩的定位孔27中,调节支柱18定位面26与压缩机工件3定位面25的距离约为0.2-0.3mm(避免调节支柱18定位面26压坏压缩机工件3),此时当接近开关23得到信号后证明工装夹具2上确实放有压缩机工件3,手指驱动气缸12收缩使得手指13沿铰轴22旋转,当手指13接触的压缩机工件3台肩的下面后,带动压缩机工件3沿工件定位销24轴向上升,直到调节支柱18定位面26与压缩机工件3定位面25的距离为零(由于手指驱动气缸12缸径为25mm,其输出力不会压坏压缩工件3)。气动精密滑台1驱动连接板19、手指13、安装基座15、接近开关23、压缩机工件3等向上运动到极限位置。伺服驱动电缸24带动机械手水平运动到指定位置,气动精密滑台1下降将压缩机工件3放入到真空箱6中的箱内夹具9中,手指驱动气缸12伸出使得手指13沿铰轴22旋转张开到位,气动精密滑台1上升到极限位置,伺服驱动电缸4带动机械手往回水平运动到指定位置,待压缩机工件3检漏完成后,机械手重复上述取放动作将压缩机工件3搬运回到工装夹具2上,气动精密滑台1驱动连接板19、手指13、安装基座15、接近开关23等上升到极限位置等待,顶升定位机构7下降回原位,工装夹具2下降并落在线体上,阻挡气缸10下降,线体8带动工装夹具2及压缩机工件3运动到下一工位,一个生产节拍完成。
驱动电缸、接近开关23、气动精密滑台1,线体08均为已有技术。
三、电器控制:
工件随流水线到工位,工位接近开关SM00检测到信号,工件检测光电SM01检测到位信号,顶升汽缸升MV00得电;顶升汽缸升到位SM02,机械手下降MV02得电;机械手下降到位SM04和有无工件检测开关SM0A同时检测到信号,机械手夹紧MV03得电;机械手夹紧到位SM05检测到信号,机械手上升MV04得电;机械手上升MV04到位检测到信号,伺服正转SF05得电;伺服正转到位SM07检测到信号,机械手下降MV02得电;机械手下降到位SM04检测到信号,机械手松开MV01得电;机械手松开到位SM03检测到信号,机械手上升MV04得电。机械手上升到位SM06检测到信号,真空箱6关门,设备对压缩机工件3检测是否达到规定漏率,检测完成后,机械手下降MV02得电;机械手下降到位SM04检测到信号,机械手夹紧MV03得电。
Claims (2)
1.自动氦检漏装置机械手,其特征在于气动精密滑台(1)与连接板(19)传动连接,连接板(19)与安装基座(15)固连,连接板(19)通过铰轴(22)与两手指(13)的上端铰连,连接板(19)与铰座(11)固连,驱动气缸(12)的缸体与铰座(11)铰连,活塞杆(14)与手指(13)的拐点铰连,安装基座(15)上有接近开关(23)和两调节支柱(18),调节支柱(18)的定位面(26)上有工件定位销(24)与工件(3)的台肩上的定位面(25)上的定位孔(27)配合,手指的水平下端的上面与台肩的下面配合,气动精密滑台(1)与横梁动配合,横梁有驱动电缸(4),横梁与机械手安装架(5)分别和台面固连,台面上有顶升定位机构(7),台面下有顶升气缸(28),顶升定位机构与顶升气缸活塞杆连接,线体(8)上有工位阻挡气缸(10)和工装夹具(2),工装夹具(2)与工件(3)配合,顶升定位机构有定位销(29)与工装夹具(2)上的定位孔配合,台面上的真空箱(6)内有夹具(9)与工件(3)配合。
2.根据权利要求1所述的自动氦检漏装置机械手,其特征在于所述工件(3)的台肩上的定位面(25)和调节支柱(18)的定位面(26)的距离为0.2—0.3mm,手指(13)夹持到位后上述距离为零。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201220545291.9U CN202825836U (zh) | 2012-10-24 | 2012-10-24 | 自动氦检漏装置机械手 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201220545291.9U CN202825836U (zh) | 2012-10-24 | 2012-10-24 | 自动氦检漏装置机械手 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202825836U true CN202825836U (zh) | 2013-03-27 |
Family
ID=47937626
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201220545291.9U Expired - Lifetime CN202825836U (zh) | 2012-10-24 | 2012-10-24 | 自动氦检漏装置机械手 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202825836U (zh) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104175322A (zh) * | 2014-08-04 | 2014-12-03 | 苏州博众精工科技有限公司 | 一种抓取机构 |
| CN104369191A (zh) * | 2014-10-29 | 2015-02-25 | 北京卫星环境工程研究所 | 用于自动化单点检漏的机械手 |
| CN108871692A (zh) * | 2018-06-26 | 2018-11-23 | 爱发科东方真空(成都)有限公司 | 一种锂电池自动化检测生产线及其检测方法 |
| CN109632190A (zh) * | 2019-01-30 | 2019-04-16 | 上海大学 | 一种用于空调压缩机密封性检测的多功能夹具 |
| CN115808272A (zh) * | 2022-12-01 | 2023-03-17 | 兰州空间技术物理研究所 | 一种用于电容薄膜真空计零部件的快速检漏装置及方法 |
| CN119927882A (zh) * | 2025-04-07 | 2025-05-06 | 红品晶英科技(深圳)有限公司 | 自动化机械手夹持机构和包括其的工装夹具 |
-
2012
- 2012-10-24 CN CN201220545291.9U patent/CN202825836U/zh not_active Expired - Lifetime
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104175322A (zh) * | 2014-08-04 | 2014-12-03 | 苏州博众精工科技有限公司 | 一种抓取机构 |
| CN104175322B (zh) * | 2014-08-04 | 2016-01-20 | 苏州博众精工科技有限公司 | 一种抓取机构 |
| CN104369191A (zh) * | 2014-10-29 | 2015-02-25 | 北京卫星环境工程研究所 | 用于自动化单点检漏的机械手 |
| CN104369191B (zh) * | 2014-10-29 | 2015-10-21 | 北京卫星环境工程研究所 | 用于自动化单点检漏的机械手 |
| CN108871692A (zh) * | 2018-06-26 | 2018-11-23 | 爱发科东方真空(成都)有限公司 | 一种锂电池自动化检测生产线及其检测方法 |
| CN108871692B (zh) * | 2018-06-26 | 2020-12-18 | 爱发科东方真空(成都)有限公司 | 一种锂电池自动化检测生产线及其检测方法 |
| CN109632190A (zh) * | 2019-01-30 | 2019-04-16 | 上海大学 | 一种用于空调压缩机密封性检测的多功能夹具 |
| CN109632190B (zh) * | 2019-01-30 | 2021-08-10 | 上海大学 | 一种用于空调压缩机密封性检测的多功能夹具 |
| CN115808272A (zh) * | 2022-12-01 | 2023-03-17 | 兰州空间技术物理研究所 | 一种用于电容薄膜真空计零部件的快速检漏装置及方法 |
| CN119927882A (zh) * | 2025-04-07 | 2025-05-06 | 红品晶英科技(深圳)有限公司 | 自动化机械手夹持机构和包括其的工装夹具 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103009173B (zh) | 盘类零件五轴自动双工位上下料机构 | |
| CN206470137U (zh) | 一种全自动钢球冲击试验机 | |
| CN206632634U (zh) | 螺母自动拧紧装置 | |
| CN110369997B (zh) | 一种汽车凸轮轴与轴承及定位销自动装配设备 | |
| CN107457318A (zh) | 一种基于机器人冲压自动化生产线送料机 | |
| CN201932705U (zh) | 一种电池极片自动取料机构 | |
| CN103862482B (zh) | 一种机器人抓件补焊定位工装 | |
| CN105197588B (zh) | 芯片组装机的芯片底座上料机构 | |
| CN209008130U (zh) | 上料撕膜机构 | |
| CN104759796B (zh) | 冷凝器弹性螺帽安装机的三工位机械手 | |
| CN209177538U (zh) | 一种翻转检测机构 | |
| CN206898718U (zh) | 一种三轴装配机械手 | |
| CN209867866U (zh) | 一种汽车凸轮轴和轴承自动装配设备 | |
| CN209720156U (zh) | 一种pos机装配线 | |
| CN102773864A (zh) | 一种简易气动抓手 | |
| CN203064988U (zh) | 一种工装辅助装置 | |
| CN207480578U (zh) | 一种料车抓手 | |
| CN207329763U (zh) | 一种玻璃板用换位装置 | |
| CN211477600U (zh) | 一种夹持器性能检测装置 | |
| CN206248778U (zh) | 一种pcb板开短路自动检测机 | |
| CN205826819U (zh) | 一种继电器自动检测机 | |
| CN214250861U (zh) | 高光面复杂结构纳米晶的线内自动复测装置 | |
| CN202622815U (zh) | 简易气动抓手 | |
| CN204658458U (zh) | 一种多自由度吸附式机械手 | |
| CN211236083U (zh) | 一种电性复测自动机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CX01 | Expiry of patent term | ||
| CX01 | Expiry of patent term |
Granted publication date: 20130327 |