CN202752771U - 一种用于爬行式焊接机器人的操作和摆动机构 - Google Patents
一种用于爬行式焊接机器人的操作和摆动机构 Download PDFInfo
- Publication number
- CN202752771U CN202752771U CN 201220266245 CN201220266245U CN202752771U CN 202752771 U CN202752771 U CN 202752771U CN 201220266245 CN201220266245 CN 201220266245 CN 201220266245 U CN201220266245 U CN 201220266245U CN 202752771 U CN202752771 U CN 202752771U
- Authority
- CN
- China
- Prior art keywords
- swing mechanism
- welding
- connector
- type
- weld seam
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Landscapes
- Resistance Welding (AREA)
- Manipulator (AREA)
Abstract
本实用新型属于特种机器人技术领域,具体来说是一种用于爬行式焊接机器人的操作和摆动机构,包括相互连接的操作机构和摆动机构,其特征在于:所述的操作机构通过支架安装在爬行式机器人的移动平台上,摆动机构安装在操作机构前端;所述的操作机构包括两个丝杠导轨组合单元组合成的十字滑块,所述十字滑块提供两个相互垂直方向的自由度。本实用新型的优点在于本机构与爬行式机器人的移动平台相结合,由焊缝跟踪传感器扫描焊缝反馈信号指导操作机构协同移动平台共同运动调整焊枪的位置与给进,实现爬行式焊接机器人对多种大型工件的高适应性和全位置焊接。
Description
技术领域
本实用新型属于特种机器人技术领域,具体来说是一种用于爬行式焊接机器人的操作和摆动机构。
背景技术
对大型钢结构构件,由于工作范围大,必须进行现场焊接。此类焊接作业具有现场条件复杂、焊接施工量大、焊缝不规则以及焊接工艺复杂等特点,大型钢结构现场焊接的自动化仍处于初级阶段。此类大型钢结构包括大型船舶、大型石化容器及压力容器、大型水轮机、港口机械、长距离油气运输管道、海洋石油平台、桥梁等。目前,此类大型钢结构的焊接以手工作业为主,劳动强度大且工作环境恶劣,焊接质量无法保证,焊接生产率低,迫切要求实现此类作业的自动化。
利用自动化装备进行大型结构件自动跟踪焊接需要保证焊缝检测精度小于0.1mm,焊缝跟踪精度小于1mm,操作机构的运动范围不小于70mm×90mm。
为实现自动跟踪焊接,目前已经出现的产品是一种轨道小车。如申请号为CN200710179406,申请日为2007-12-12,名称为“大型工件焊接智能机器人装置”的发明专利,其技术方案为:该装置由机器人本体、传感系统、机器人控制器和焊接辅助机构组成。焊接机器人具有九个运动轴,包括三个宏动平移运动轴、三个微动平移运动轴和三个旋转轴。机器人本体包括机架和机头,机头安装于机架横臂上。机架由水平导轨、立柱和横臂三个宏动运动轴构成,机头由三个微动运动轴、三个旋转轴和焊枪组成。机器人由机架提供大范围三维运动,由机头微动机构对宏动运动精度进行补偿,并提供旋转自由度。本实用新型能够适应大型工件焊接操作的大范围、精确定位的运动要求。上述装置具有九个运动轴,装置本体包括机架和机头,机头安装于机架横臂上。机架由水平导轨、立柱和横臂三个宏动运动轴构成。设备在先期铺设的导轨上自动行走及摆动焊接,从而实现了焊件焊接的机械化生产。采用有轨道的焊机时首先需依着工件的形状铺设轨道,其次将带着焊具的焊接小车挂在铺设好的轨道上,沿着轨道运动进行焊接,但是此种方法适应性比较差,很难保证焊接的精度,并且铺设轨道费时费力、价格昂贵,又很难实现全位置焊接。
上述专利描述的机架虽然具有转动自由度,但其作用仅仅是对焊枪的焊接姿态进行调整,所描述的结构决定了该机构无法实现焊接过程中很重要的摆动焊接工艺。
实用新型内容
为了克服上述现有技术的不足之处,现提出一种利用爬行式焊接机器人磁吸附原理吸附在工件上实现自动跟踪焊缝的全位置焊接的操作机构和摆动机构,具体方案如下:
一种用于爬行式焊接机器人的操作和摆动机构,包括相互连接的操作机构和摆动机构,其特征在于:所述的操作机构通过支架安装在爬行式机器人的移动平台上,摆动机构安装在操作机构前端;
所述的操作机构包括两个丝杠导轨组合单元组合成的十字滑块,所述十字滑块提供两个相互垂直方向的自由度;
所述的摆动机构包括步进电机和蜗轮蜗杆减速器,步进电机带动蜗轮蜗杆减速器的结构为摆动机构前端连接的焊枪提供一个旋转自由度,所述旋转自由度正交于十字滑块两个轴形成的平面。
所述操作机构包括十字滑块横轴、十字滑块纵轴、连接臂、焊缝跟踪传感器连接件、摆动器连接件,十字滑块与摆动机构之间通过连接臂、焊缝跟踪传感器连接件、摆动器连接件相连接;焊缝跟踪传感器连接件夹持在连接臂上,摆动器连接件安装在连接臂的端部,摆动机构安装在连接件上,摆动机构前端夹持焊枪。
所述焊缝跟踪传感器连接件的前端安装有焊缝跟踪传感器。
所述摆动机构包括步进电机、蜗轮蜗杆减速器和焊枪夹持机构,蜗轮蜗杆减速器由步进电机驱动,蜗轮蜗杆减速器输出使焊枪摆动,焊枪夹持机构上设有手动调节角度的圆柱关节,所述圆柱关节轴心包覆有绝缘材料,焊枪的俯仰角度通过圆柱关节进行调整。
本实用新型的优点在于:
1、本机构与爬行式机器人的移动平台相结合,由焊缝跟踪传感器扫描焊缝反馈信号指导操作机构协同移动平台共同运动调整焊枪的位置与给进,实现爬行式焊接机器人对多种大型工件的高适应性和全位置焊接。
2、由操作机构的十字滑块提供Y轴和Z轴两个自由度,由摆动机构为前段夹持的焊枪提供一个绕X轴的旋转自由度实现摆动功能。十字滑块采用高精度滚珠丝杠导轨配合步进电机组合而成,定位精度可以达到0.02mm,以保证焊枪跟踪焊缝的工艺精度要求。摆动机构由蜗轮蜗杆搭配步进电机为焊枪提供旋转自由度,输出扭矩不小于10Nm,可以使焊枪以任意旋角为中心实现摆动焊接。焊枪与摆动机构之间的夹持位置设有绝缘材料,防止焊接强电传递到机器人本体上。整个机构构件简单可靠,所提供的自由度配合移动平台可以满足焊接机器人的功能要求。机构总重量小于10kg(不包括焊枪),保障爬行式焊接机器人在全位置焊接时不出现磁吸附力不足的现象。
3、操作机构的连接臂臂展可手动调节,最大臂展可达450mm。焊缝跟踪传感器的夹持机构夹持位置可以手动调节,X轴可调范围120mm,Y轴最大可调范围350mm,Z轴可调范围100mm,较大的可调空间范围保证多种焊接工艺下焊缝跟踪传感器位置可以适应焊枪的各种姿态需求。
4 、本专利描述的摆动机构,既可以对焊枪的焊接姿态进行调整,同时可以很好地实现摆动焊接工艺而又并不影响传感器对焊接工作的实时监控。
附图说明
图1是本实用新型安装在移动平台的结构示意图。
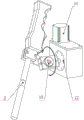
图2是本实用新型结构示意图。
图3是摆动机构结构示意图。
附图中;摆动机构1,焊枪2,操作机构3,移动平台4,十字滑块横轴5,十字滑块纵轴6,连接臂7,焊缝跟踪传感器连接件8,摆动器连接件9,焊缝跟踪传感器10,步进电机11、蜗轮蜗杆减速器12、焊枪夹持机构13。
具体实施方式
用于爬行式焊接机器人的操作和摆动机构包括相互连接的操作机构和摆动机构,所述的操作机构通过支架安装在爬行式机器人的移动平台上,摆动机构安装在操作机构前端;所述的操作机构包括两个丝杠导轨组合单元组合成的十字滑块,所述十字滑块提供两个相互垂直方向的自由度;所述的摆动机构包括步进电机和蜗轮蜗杆减速器,步进电机带动蜗轮蜗杆减速器的结构为摆动机构前端连接的焊枪提供一个旋转自由度,所述旋转自由度正交于十字滑块两个轴形成的平面。所述操作机构包括十字滑块横轴5、十字滑块纵轴6、连接臂7、焊缝跟踪传感器连接件8、摆动器连接件9,十字滑块与摆动机构之间通过连接臂7、焊缝跟踪传感器连接件8、摆动器连接件9相连接;焊缝跟踪传感器连接件8夹持在连接臂7上,摆动器连接件9安装在连接臂7的端部,摆动机构1安装在连接件9上,摆动机构1前端夹持焊枪2。所述焊缝跟踪传感器连接件8的前端安装有焊缝跟踪传感器10。所述摆动机构包括步进电机11、蜗轮蜗杆减速器12和焊枪夹持机构13,蜗轮蜗杆减速器12由步进电机11驱动,蜗轮蜗杆减速器12输出使焊枪2摆动,焊枪夹持机构13上设有手动调节角度的圆柱关节,所述圆柱关节轴心包覆有绝缘材料,焊枪2的俯仰角度通过圆柱关节进行调整。
以下结合附图对本实用新型做进一步说明。
如图1所示,本实用新型操作和摆动机构与爬行式机器人移动平台配合使用。摆动机构1夹持焊枪2,通过操作机构3安装在移动平台4上。
如图2所示,所述的操作机构主要由十字滑块横轴5、十字滑块纵轴6、连接臂7、焊缝跟踪传感器连接件8、摆动器连接件9组成。十字滑块横轴5与十字滑块纵轴6是分别由步进电机与精密滚珠丝杠导轨组成。横轴5通过支架安装在移动平台上,纵轴6安装在横轴5滑块上。横轴5提供Y轴自由度,工作范围90mm;纵轴6提供Z轴自由度,工作范围75mm。十字滑块单轴定位精度0.02mm。连接臂7通过夹块安装在纵轴6滑块上,连接臂7最大臂展450mm,并可通过调节夹块夹持位置进行手动调节。焊缝跟踪传感器连接件8夹持在连接臂7上,手动调节连接件8的夹持位置可以为焊缝跟踪传感器提供350mm的位置范围。焊缝跟踪传感器10安装在连接件8的前端,工作时向焊缝发射激光束并扫描焊缝,指导十字滑块与移动平台的动作。摆动器连接件9安装在连接臂7的端部,连接件的高度可以手动调节,为摆动机构提供Z轴向80mm的调整范围。摆动机构1安装在连接件9上,前端夹持焊枪2。
如图3所示,所述的摆动机构主要包括步进电机11、蜗轮蜗杆减速器12、焊枪夹持机构13。蜗轮蜗杆减速器12由步进电机11驱动,步进电机11输出扭矩0.5Nm,减速器12输出扭矩不小于10Nm。蜗轮蜗杆减速器12输出的转动保证焊枪2可以以任何角度的偏角为中心进行摆动,摆动幅度与频率可以通过控制步进电机11轻松调整,经过蜗轮蜗杆减速器减速,调节精度可达0.03°,轻松满足摆动焊接的工艺要求。焊枪夹持机构13上设有一个可手动调节角度的圆柱关节,圆柱关节轴心采用绝缘材料包覆,防止所夹持的焊枪2上可能带有的强电传导至机器人本体,同时焊枪2的俯仰姿态也可根据焊接工艺要求通过圆柱关节进行手动调整。
圆柱关节的具体结构见图3,即由一个夹紧块夹紧圆柱芯。如上文所述,圆柱芯由绝缘材料包覆金属圆柱复合而成以保证绝缘效果。夹紧块平时由螺纹锁紧,需要对俯仰角度进行调整时松开螺纹即可手动旋转焊枪以实现,选定合适角度后又将螺纹重新锁紧便可。
Claims (4)
1.一种用于爬行式焊接机器人的操作和摆动机构,包括相互连接的操作机构(3)和摆动机构(1),其特征在于:所述的操作机构(3)通过支架安装在爬行式机器人的移动平台(4)上,摆动机构(1)安装在操作机构(3)前端;
所述的操作机构(3)包括两个丝杠导轨组合单元组合成的十字滑块,所述十字滑块提供两个相互垂直方向的自由度;
所述的摆动机构(1)包括步进电机(11)和蜗轮蜗杆减速器(12),步进电机(11)带动蜗轮蜗杆减速器(12)的结构为摆动机构(1)前端连接的焊枪(2)提供一个旋转自由度,所述旋转自由度正交于十字滑块两个轴形成的平面。
2.根据权利要求1所述的一种用于爬行式焊接机器人的操作和摆动机构,其特征在于:所述操作机构包括十字滑块横轴(5)、十字滑块纵轴(6)、连接臂(7)、焊缝跟踪传感器连接件(8)、摆动器连接件(9),十字滑块与摆动机构之间通过连接臂(7)、焊缝跟踪传感器连接件(8)、摆动器连接件(9)相连接;焊缝跟踪传感器连接件(8)夹持在连接臂(7)上,摆动器连接件(9)安装在连接臂(7)的端部,摆动机构(1)安装在连接件(9)上,摆动机构(1)前端夹持焊枪(2)。
3.根据权利要求2所述的一种用于爬行式焊接机器人的操作和摆动机构,其特征在于:所述焊缝跟踪传感器连接件(8)的前端安装有焊缝跟踪传感器(10)。
4.根据权利要求3所述的一种用于爬行式焊接机器人的操作和摆动机构,其特征在于:所述摆动机构包括步进电机(11)、蜗轮蜗杆减速器(12)和焊枪夹持机构(13),蜗轮蜗杆减速器(12)由步进电机(11)驱动,蜗轮蜗杆减速器(12)输出使焊枪(2)摆动,焊枪夹持机构(13)上设有手动调节角度的圆柱关节,所述圆柱关节轴心包覆有绝缘材料,焊枪(2)的俯仰角度通过圆柱关节进行调整。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220266245 CN202752771U (zh) | 2012-06-07 | 2012-06-07 | 一种用于爬行式焊接机器人的操作和摆动机构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220266245 CN202752771U (zh) | 2012-06-07 | 2012-06-07 | 一种用于爬行式焊接机器人的操作和摆动机构 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202752771U true CN202752771U (zh) | 2013-02-27 |
Family
ID=47731966
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN 201220266245 Expired - Lifetime CN202752771U (zh) | 2012-06-07 | 2012-06-07 | 一种用于爬行式焊接机器人的操作和摆动机构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202752771U (zh) |
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103394841A (zh) * | 2013-08-13 | 2013-11-20 | 南通华恒机械制造有限公司 | H型钢组焊矫一体机用焊枪角度调节装置 |
| CN104923999A (zh) * | 2015-06-15 | 2015-09-23 | 华南理工大学 | 一种可旋转焊炬装置及其焊接方法 |
| CN105618930A (zh) * | 2016-03-18 | 2016-06-01 | 南京越辰智能科技有限公司 | 一种可移动式的野外管道激光修复装置 |
| CN107717186A (zh) * | 2017-10-20 | 2018-02-23 | 中船黄埔文冲船舶有限公司 | 一种用于加强筋结构角焊缝mig焊枪自适应调节装置 |
| CN108274097A (zh) * | 2015-09-30 | 2018-07-13 | 厦门理工学院 | 用于焊接的组合传感器装置 |
| CN108747173A (zh) * | 2018-08-28 | 2018-11-06 | 浙江大学华南工业技术研究院 | 加工生产线及加工机械手 |
| CN109702296A (zh) * | 2019-01-21 | 2019-05-03 | 南昌大学 | 一种移动式五自由度焊接机器人及其设计方法 |
| CN110449777A (zh) * | 2019-07-02 | 2019-11-15 | 中国核工业华兴建设有限公司 | 一种全位置自动焊接小车 |
| CN110497277A (zh) * | 2019-07-31 | 2019-11-26 | 燕山大学 | 一种多主轴两自由度同步摆动装置 |
| CN111687518A (zh) * | 2020-04-29 | 2020-09-22 | 海洋石油工程(青岛)有限公司 | 一种可满足多种工艺要求的可移动管线内焊装置 |
| CN112743273A (zh) * | 2021-01-25 | 2021-05-04 | 配天机器人技术有限公司 | 一种焊枪和激光追踪器安装夹具、焊接机器人 |
| CN114161039A (zh) * | 2021-12-23 | 2022-03-11 | 杭萧钢构(河北)建设有限公司 | 一种小型多功能自动焊接小车 |
| CN116673565A (zh) * | 2023-06-30 | 2023-09-01 | 徐州宇隆重型科技有限公司 | 一种钢结构焊接装置 |
| CN117208572A (zh) * | 2023-11-09 | 2023-12-12 | 四川名人居门窗有限公司 | 一种玻璃吸盘车摆动结构 |
| CN119910352A (zh) * | 2025-04-03 | 2025-05-02 | 中太能源科技(上海)有限公司 | 一种用于薄膜围护系统的自动化焊接设备 |
-
2012
- 2012-06-07 CN CN 201220266245 patent/CN202752771U/zh not_active Expired - Lifetime
Cited By (21)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103394841A (zh) * | 2013-08-13 | 2013-11-20 | 南通华恒机械制造有限公司 | H型钢组焊矫一体机用焊枪角度调节装置 |
| CN104923999A (zh) * | 2015-06-15 | 2015-09-23 | 华南理工大学 | 一种可旋转焊炬装置及其焊接方法 |
| CN108274097B (zh) * | 2015-09-30 | 2020-02-21 | 厦门理工学院 | 用于焊接的组合传感器装置 |
| CN108274097A (zh) * | 2015-09-30 | 2018-07-13 | 厦门理工学院 | 用于焊接的组合传感器装置 |
| CN105618930A (zh) * | 2016-03-18 | 2016-06-01 | 南京越辰智能科技有限公司 | 一种可移动式的野外管道激光修复装置 |
| CN105618930B (zh) * | 2016-03-18 | 2017-12-22 | 南京越辰智能科技有限公司 | 一种可移动式的野外管道激光修复装置 |
| CN107717186A (zh) * | 2017-10-20 | 2018-02-23 | 中船黄埔文冲船舶有限公司 | 一种用于加强筋结构角焊缝mig焊枪自适应调节装置 |
| CN107717186B (zh) * | 2017-10-20 | 2020-07-03 | 中船黄埔文冲船舶有限公司 | 一种用于加强筋结构角焊缝mig焊枪自适应调节装置 |
| CN108747173A (zh) * | 2018-08-28 | 2018-11-06 | 浙江大学华南工业技术研究院 | 加工生产线及加工机械手 |
| CN109702296A (zh) * | 2019-01-21 | 2019-05-03 | 南昌大学 | 一种移动式五自由度焊接机器人及其设计方法 |
| CN109702296B (zh) * | 2019-01-21 | 2023-08-29 | 南昌大学 | 一种移动式五自由度焊接机器人及其设计方法 |
| CN110449777A (zh) * | 2019-07-02 | 2019-11-15 | 中国核工业华兴建设有限公司 | 一种全位置自动焊接小车 |
| CN110497277A (zh) * | 2019-07-31 | 2019-11-26 | 燕山大学 | 一种多主轴两自由度同步摆动装置 |
| CN111687518A (zh) * | 2020-04-29 | 2020-09-22 | 海洋石油工程(青岛)有限公司 | 一种可满足多种工艺要求的可移动管线内焊装置 |
| CN112743273A (zh) * | 2021-01-25 | 2021-05-04 | 配天机器人技术有限公司 | 一种焊枪和激光追踪器安装夹具、焊接机器人 |
| CN114161039A (zh) * | 2021-12-23 | 2022-03-11 | 杭萧钢构(河北)建设有限公司 | 一种小型多功能自动焊接小车 |
| CN116673565A (zh) * | 2023-06-30 | 2023-09-01 | 徐州宇隆重型科技有限公司 | 一种钢结构焊接装置 |
| CN116673565B (zh) * | 2023-06-30 | 2024-02-20 | 徐州宇隆重型科技有限公司 | 一种钢结构焊接装置 |
| CN117208572A (zh) * | 2023-11-09 | 2023-12-12 | 四川名人居门窗有限公司 | 一种玻璃吸盘车摆动结构 |
| CN117208572B (zh) * | 2023-11-09 | 2024-02-13 | 四川名人居门窗有限公司 | 一种玻璃吸盘车摆动结构 |
| CN119910352A (zh) * | 2025-04-03 | 2025-05-02 | 中太能源科技(上海)有限公司 | 一种用于薄膜围护系统的自动化焊接设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102689100B (zh) | 一种用于等离子mig复合焊接的自主移动式机器人系统 | |
| CN102672315B (zh) | 一种自主移动式双面双弧焊接机器人系统 | |
| CN102672311B (zh) | 一种气电立焊自主移动式机器人系统 | |
| CN101456182B (zh) | 大型工件焊接智能机器人装置 | |
| CN111037175B (zh) | 一种弯管自动焊接辅助装置 | |
| CN108620782B (zh) | 基于视觉伺服的箱型钢结构现场全位置焊接机器人 | |
| CN102689085B (zh) | 一种用于大型精密设备焊接的自主移动式抖动热丝tig焊机器人系统 | |
| CN205733542U (zh) | 一种多平面无轨自动跟踪焊接装置 | |
| CN103286494B (zh) | 一种箱型钢结构轨道式全位置焊接机器人 | |
| CN202752729U (zh) | 一种自主移动式双面双弧焊接机器人系统 | |
| CN201573014U (zh) | 一种龙门式双头焊机 | |
| CN202752728U (zh) | 一种气电立焊自主移动式机器人系统 | |
| CN104999188A (zh) | 大型罐体机器人自动化焊接工作站及利用该装置焊接的方法 | |
| CN104889529B (zh) | 一种大尺寸立体曲线焊缝智能焊接设备的焊接方法 | |
| CN102672316B (zh) | 一种用于中厚板焊接的自主移动式双丝焊机器人系统 | |
| CN209664581U (zh) | 一种带焊缝跟踪轨道式复合焊接装置 | |
| CN107498152A (zh) | 一种分级定位的大面积钣金工装结构自动焊接装置 | |
| CN104942459A (zh) | 一种大型罐体机器人自动化焊接工作站 | |
| CN112548419A (zh) | 钻杆焊接设备及焊接方法 | |
| CN204321382U (zh) | 一种门式自动埋弧焊机 | |
| CN105618907A (zh) | 一种远程控制的埋弧焊自动调节装置 | |
| CN203830884U (zh) | 机械式焊缝跟踪装置 | |
| CN203292732U (zh) | 一种箱型钢结构轨道式全位置焊接机器人 | |
| CN106041259A (zh) | 一种焊机 | |
| CN202684288U (zh) | 一种用于大厚板mig/mag多层多道焊接的自主移动式机器人系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| TR01 | Transfer of patent right | ||
| TR01 | Transfer of patent right |
Effective date of registration: 20180419 Address after: 610000, No. 18, West core road, hi tech West District, Sichuan, Chengdu Patentee after: Dongfang Electric Co., Ltd. Address before: Jinniu District Chengdu City, Sichuan province 610036 Shu Road No. 333 Patentee before: Dongfang Electric Corporation |
|
| CX01 | Expiry of patent term | ||
| CX01 | Expiry of patent term |
Granted publication date: 20130227 |