CN202726275U - 大口径弯头纵缝自动焊接装置 - Google Patents
大口径弯头纵缝自动焊接装置 Download PDFInfo
- Publication number
- CN202726275U CN202726275U CN 201220351422 CN201220351422U CN202726275U CN 202726275 U CN202726275 U CN 202726275U CN 201220351422 CN201220351422 CN 201220351422 CN 201220351422 U CN201220351422 U CN 201220351422U CN 202726275 U CN202726275 U CN 202726275U
- Authority
- CN
- China
- Prior art keywords
- longitudinal seam
- large caliber
- welding
- elbow
- automatic welding
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn - After Issue
Links
- 238000003466 welding Methods 0.000 title claims abstract description 98
- 239000004429 Calibre Substances 0.000 title abstract 9
- 244000309464 bull Species 0.000 claims description 7
- 238000000034 method Methods 0.000 abstract description 4
- 238000003754 machining Methods 0.000 abstract 5
- 230000000007 visual effect Effects 0.000 abstract 1
- 238000010586 diagram Methods 0.000 description 2
- 102100028187 ATP-binding cassette sub-family C member 6 Human genes 0.000 description 1
- 101000986621 Homo sapiens ATP-binding cassette sub-family C member 6 Proteins 0.000 description 1
- 101001014572 Homo sapiens MARCKS-related protein Proteins 0.000 description 1
- 229910000831 Steel Inorganic materials 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 230000008030 elimination Effects 0.000 description 1
- 238000003379 elimination reaction Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000012467 final product Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
- 238000005476 soldering Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
Images


Landscapes
- Bending Of Plates, Rods, And Pipes (AREA)
Abstract
一种大口径弯头纵缝自动焊接装置,包括弯头加工件固定机构和弯头纵缝自动焊接机构,所述弯头纵缝自动焊接机构是由前部连接有视觉传感器的焊枪、带动焊枪对固定于固定机构上的大口径弯头加工件的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构、带动焊枪沿大口径弯头加工件的纵焊缝焊程进行跟踪的执行机构和微机控制器组成。本实用新型创新地设计了以自动焊接机对固定于固定架上的大口径弯头加工件的纵缝进行自动跟踪焊接的装置,改变了传统的以固定焊枪对安装于旋转式焊接变位机上的大口径弯头加工件的纵缝进行焊接的装置,其结构轻巧、操控灵活,占地面积小,并能方便地适用不同管径的大口径弯头焊接,大大提高了大口径弯头加工件的焊接效率。
Description
技术领域
本实用新型涉及一种自动焊接装置,特别是一种对剖分大口径弯头进行自动焊接的装置。
背景技术
大口径弯头通常是先将钢板加工成两片弯曲形状和弯头弯曲形状相同的剖分弯头,然后将二片剖分弯头对合点焊后固定于焊接变位机上,通过位于焊接变位机上方的焊接机构对弯头工件纵缝进行焊接而成型。这种焊接变位机有一个机架和绕机架轴心旋转的转盘结构,转盘上有若干个用来固定剖分弯头的卡具,焊接时把点焊后的弯头加工件固定在转盘上,机架旋转带动弯头加工件旋转,使弯头加工件的纵缝一直针对调节后固定的焊枪头行走。该焊接变位机结构比较简单,但是所需的转盘直径一般是弯头直径的4倍,所以当需要焊接的弯头直径较大时,转盘直径就很大,比较笨重,且固定弯头加工件的操作也很费时费力;同时,目前的弯头焊接机也不能实现自动焊接,焊接效率低、工人劳动强度大。
发明内容
本实用新型的目的,是提供一种结构轻巧、占地面积小、能对不同管径的大口径弯头进行自动焊接的高效率的大口径弯头纵缝自动焊接装置。
实现上述目的的技术解决方案为:一种大口径弯头纵缝自动焊接装置,包括弯头加工件固定机构和弯头纵缝自动焊接机构,所述弯头纵缝自动焊接机构是由前部连接有视觉传感器的焊枪、带动焊枪对固定于固定机构上的大口径弯头加工件的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构、带动焊枪沿大口径弯头加工件的纵焊缝焊程进行跟踪的执行机构和微机控制器组成。
作为优选,所述带动焊枪对固定于固定机构上的大口径弯头加工件的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构是由水平滑架与垂直滑架构成的十字滑架,所述焊枪通过第一联接座安装于水平滑架上的水平滑块上,而水平滑架安装在垂直滑架上的垂直滑块上。
作为优选,所述垂直滑架上的垂直滑块由第一伺服电机通过第一减速器驱动,第一伺服电机与微机控制器相连接。
作为优选,所述水平滑架上的水平滑块由第二伺服电机通过第二减速器驱动,第二伺服电机与微机控制器相连接。
作为优选,所述带动焊枪对大口径弯头加工件的纵焊缝焊程进行跟踪的执行机构,具有同时固定于支座上的大齿圈和安装有圆弧滑块的圆弧导轨,所述圆弧导轨的圆心与弯头加工件固定机构上的大口径弯头加工件的圆心相重合,所述圆弧滑块与所述十字滑架的垂直滑架通过连接板相连接,连接板还安装有减速器,该减速器的输出轴上安装有与所述大齿圈相啮合的滚轮,所述减速器的驱动电机与微机控制器相连接。
作为优选,所述连接板上设置有针对垂直滑架的垂直滑块的上限位块和下限位块。
作为优选,所述弯头加工件固定机构是由若干块相互平行地固定于底座上的卡板构成,所述卡板上部开设有U形卡槽。
作为优选,所述微机控制器旁边安装有视频监视器,所述视频监视器和视觉传感器均与微机控制器相连接。
本实用新型创新地设计了以自动焊接机对固定于固定架上的大口径弯头加工件的纵缝进行自动跟踪焊接的方式,改变了传统的以固定焊枪对安装于旋转式焊接变位机上的大口径弯头加工件的纵缝进行焊接的方式,其结构轻巧、操控灵活,占地面积小,并能方便地适用不同管径的大口径弯头焊接,大大提高了大口径弯头加工件的焊接效率。
附图说明
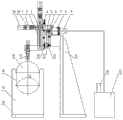
图1为本装置的总体结构示意图。
图2为图1的侧视结构示意图。
图3为十字滑架及焊枪等装配示意图。
具体实施方式
下面结合附图以实施例对本实用新型作进一步说明。
一种大口径弯头纵缝自动焊接装置,包括弯头加工件固定机构和弯头纵缝自动焊接机构。
所述弯头加工件固定机构是由若干块相互平行地固定于底座20上的卡板19构成,每块卡板19上部开设有U形卡槽18。由二片剖分弯头经点焊后构成的大口径弯头加工件16就固定于各卡板的U形卡槽18上。
所述弯头纵缝自动焊接机构是由前部通过连接件26连接有视觉传感器27的焊枪17、带动焊枪17对固定于固定机构上的大口径弯头加工件16的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构、带动焊枪17沿大口径弯头加工件的纵焊缝焊程进行跟踪的执行机构和微机控制器15组成。
所述带动焊枪17对固定于固定机构上的大口径弯头加工件16的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构,是由水平滑架1与垂直滑架24构成的十字滑架25,所述焊枪17通过第一联接座2安装于水平滑架1上的水平滑块3上,而水平滑架1安装在垂直滑架24上的垂直滑块21上。
所述垂直滑架24上的垂直滑块21由第一伺服电机22通过第一减速器23驱动,第一伺服电机22与微机控制器15相连接。所述水平滑架1上的水平滑块3由第二伺服电机28通过第二减速器29驱动,第二伺服电机28与微机控制器15相连接。
所述带动焊枪17对大口径弯头加工件16的纵焊缝焊程进行跟踪的执行机构,具有同时固定于支座13上的大齿圈6和安装有圆弧滑块11的圆弧导轨12,所述圆弧导轨12的圆心与弯头加工件固定机构上的大口径弯头加工件16的圆心相重合,所述圆弧滑块11与所述十字滑架的垂直滑架24通过连接板5相连接,连接板5还安装有减速器8,该减速器8的输出轴上安装有与所述大齿圈6相啮合的滚轮7,所述减速器8的驱动电机9与微机控制器15相连接。所述连接板5上设置有针对垂直滑架4的垂直滑块21的上限位块4和下限位块10。
所述微机控制器15旁边安装有视频监视器14,所述视频监视器14和视觉传感器27均通过接口电路与微机控制器15相连接。
本实施例的视觉传感器27采用META公司的MLP1/15激光传感器,该激光传感器包括一个CCD摄像机以及一个激光器。激光器作为结构光源,从传感器前部以一定角度发射激光条纹至传感器下面的弯头表面上,摄像机直接摄取工件表面上的激光条纹图像。摄像机前部装有光学滤光片,只允许激光通过,而滤去所有其它的光,包括焊接电弧光。因为传感器以预先设定的距离安装在焊枪前部,当焊枪在焊缝上方正确定位后,焊缝应接近于激光条纹的中心,这样才能使摄像机观察到激光条纹和焊缝。工作中如果工件距离传感器近,在工件表面的激光条纹就相对靠前,反之,工件距离传感器远一些,工件表面的激光条纹就相对靠后。因此通过摄像机观察激光条纹的位置,传感器就能测量距离工件的垂直距离;从在工件上的激光条纹形状上,传感器也能够测量出工件表面轮廓和在条纹内焊缝的位置,从而可以测量传感器和焊缝间的横向距离。传感器激光条纹图像即焊枪与焊缝的偏差信号通过接口电路送微机控制器15处理,处理后发出控制指令信号,通过接口电路传送给十字滑架25的伺服电机22或伺服电机28,使其运转而带动焊枪运动来调整焊枪17的位置,以保证焊接过程中焊枪17始终垂直对准大口径弯头加工件16的焊缝。
工作前,先将需焊接的大口径弯头加工件16固定在弯头加工件固定机构上;当需要焊接一种不同直径的弯头时,首先通过垂直滑架24调整视觉传感器27和焊枪17等的初始位置,将焊枪17等随垂直滑块21沿垂直方向快速移动到距离大口径弯头加工件16的焊缝一定距离的位置。
本装置焊枪17对大口径弯头加工件16焊缝位置的跟踪,可实现自动和手动两种功能,确保焊接过程中既能实现激光自动跟踪,又能实现人工操控十字滑架25的伺服电机22或伺服电机28调整焊枪17的位置,以防激光系统出现意外无法正常工作而影响生产。一旦在显示器上看到焊枪17稍微偏离了大口径弯头加工件16的焊缝,操作者就可以通过触摸屏输入命令,使相应的伺服电机22或伺服电机28进行调整,手动调整的误差可控制在0.1mm以下。
当焊接完成后,将焊枪17等沿圆弧导轨12退回到初始位置,卸料后再固定好下一个大口径弯头加工件16,就可以进行下一个大口径弯头加工件16的焊接了。
上述实施例叙述了本实用新型装置对大口径弯头加工件的外背纵焊缝的焊接状况。本实用新型装置也同样适用于对大口径弯头加工件的内凹纵焊缝的焊接,此时,只不过将大口径弯头加工件16的内凹面朝上安装于弯头加工件固定机构上,同时将弯头纵缝自动焊接机构中的同时固定于支座13上的大齿圈6和安装有圆弧滑块11的圆弧导轨12的内凹弧面朝上安装,并使所述圆弧导轨12的圆心与大口径弯头加工件16的圆心相重合即可,装置其余结构及原理与上述实施例基本一致。
Claims (8)
1.一种大口径弯头纵缝自动焊接装置,包括弯头加工件固定机构和弯头纵缝自动焊接机构,其特征在于所述弯头纵缝自动焊接机构是由前部连接有视觉传感器(27)的焊枪(17)、带动焊枪对固定于固定机构上的大口径弯头加工件(16)的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构、带动焊枪沿大口径弯头加工件(16)的纵焊缝焊程进行跟踪的执行机构和微机控制器(15)组成。
2.按权利要求1所述的大口径弯头纵缝自动焊接装置,其特征在于所述带动焊枪(17)对固定于固定机构上的大口径弯头加工件(16)的焊缝宽向及焊枪与焊缝距离进行跟踪调节的执行机构,是由水平滑架(1)与垂直滑架(24)构成的十字滑架(25),所述焊枪(17)通过第一联接座(2)安装于水平滑架(1)上的水平滑块(3)上,而水平滑架(1)安装在垂直滑架(24)上的垂直滑块(21)上。
3.按权利要求2所述的大口径弯头纵缝自动焊接装置,其特征在于所述垂直滑架(24)上的垂直滑块(21)由第一伺服电机(22)通过第一减速器(23)驱动,第一伺服电机(22)与微机控制器(15)相连接。
4.按权利要求2或3所述的大口径弯头纵缝自动焊接装置,其特征在于所述水平滑架(1)上的水平滑块(3)由第二伺服电机(28)通过第二减速器(29)驱动,第二伺服电机(28)与微机控制器(15)相连接。
5.按权利要求4所述的大口径弯头纵缝自动焊接装置,其特征在于所述带动焊枪(17)对大口径弯头加工件(16)的纵焊缝焊程进行跟踪的执行机构,具有同时固定于支座(13)上的大齿圈(6)和安装有圆弧滑块(11)的圆弧导轨(12),所述圆弧导轨(12)的圆心与弯头加工件固定机构上的大口径弯头加工件(16)的圆心相重合,所述圆弧滑块(11)与所述十字滑架的垂直滑架(24)通过连接板(5)相连接,连接板(5)还安装有减速器(8),该减速器(8)的输出轴上安装有与所述大齿圈(6)相啮合的滚轮(7),所述减速器(8)的驱动电机(9)与微机控制器(15)相连接。
6.按权利要求5所述的大口径弯头纵缝自动焊接装置,其特征在于所述连接板(5)上设置有针对垂直滑架(24)的垂直滑块(21)的上限位块(4)和下限位块(10)。
7.按权利要求1所述的大口径弯头纵缝自动焊接装置,其特征在于所述弯头加工件固定机构是由若干块相互平行地固定于底座(20)上的卡板(19)构成,所述卡板(19)上部开设有U形卡槽(18)。
8.按权利要求1所述的大口径弯头纵缝自动焊接装置,其特征在于所述微机控制器(15)旁边安装有视频监视器(14),所述视频监视器(14)和视觉传感器(27)均与微机控制器(15)相连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220351422 CN202726275U (zh) | 2012-07-19 | 2012-07-19 | 大口径弯头纵缝自动焊接装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201220351422 CN202726275U (zh) | 2012-07-19 | 2012-07-19 | 大口径弯头纵缝自动焊接装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202726275U true CN202726275U (zh) | 2013-02-13 |
Family
ID=47652024
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN 201220351422 Withdrawn - After Issue CN202726275U (zh) | 2012-07-19 | 2012-07-19 | 大口径弯头纵缝自动焊接装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202726275U (zh) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102756198A (zh) * | 2012-07-19 | 2012-10-31 | 湖州久立管件有限公司 | 大口径弯头纵缝自动焊接装置 |
| CN103978285A (zh) * | 2014-04-01 | 2014-08-13 | 番禺珠江钢管有限公司 | 一种焊头移动式外焊机 |
| CN113399806A (zh) * | 2021-07-22 | 2021-09-17 | 温州职业技术学院 | 大通径90度弯头自动焊接设备 |
| CN115673490A (zh) * | 2022-11-14 | 2023-02-03 | 北京电子科技职业学院 | 一种tig自动焊机 |
-
2012
- 2012-07-19 CN CN 201220351422 patent/CN202726275U/zh not_active Withdrawn - After Issue
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102756198A (zh) * | 2012-07-19 | 2012-10-31 | 湖州久立管件有限公司 | 大口径弯头纵缝自动焊接装置 |
| CN102756198B (zh) * | 2012-07-19 | 2014-12-03 | 湖州久立管件有限公司 | 大口径弯头纵缝自动焊接装置 |
| CN103978285A (zh) * | 2014-04-01 | 2014-08-13 | 番禺珠江钢管有限公司 | 一种焊头移动式外焊机 |
| CN103978285B (zh) * | 2014-04-01 | 2016-05-18 | 番禺珠江钢管有限公司 | 一种焊头移动式外焊机 |
| CN113399806A (zh) * | 2021-07-22 | 2021-09-17 | 温州职业技术学院 | 大通径90度弯头自动焊接设备 |
| CN115673490A (zh) * | 2022-11-14 | 2023-02-03 | 北京电子科技职业学院 | 一种tig自动焊机 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102756198B (zh) | 大口径弯头纵缝自动焊接装置 | |
| CN105033419B (zh) | 基于熔池图像焊缝跟踪的移动式焊接机器人装置 | |
| CN102430842B (zh) | 焊管纵缝焊接实时跟踪装置 | |
| CN203956365U (zh) | 石油平台桩腿焊接设备 | |
| CN204524503U (zh) | 一种基于焊缝智能检测控制的新型环缝焊接装置 | |
| CN104907758B (zh) | 一种将法兰与管焊接成型的焊接装置 | |
| CN110153541A (zh) | 自动化钢卷内端电阻焊枪及焊接方法 | |
| CN202411631U (zh) | 焊管纵缝焊接实时跟踪装置 | |
| CN103170707A (zh) | 缸体机器人焊接工作站 | |
| CN101011773A (zh) | 大直径焊管纵缝焊接自动跟踪装置 | |
| CN101352778A (zh) | 焊炬位置控制装置 | |
| CN104816112A (zh) | 一种五轴联动数控机械手焊接机 | |
| CN109975302B (zh) | 一种钎焊格架外观自动化检测装置 | |
| CN110355509A (zh) | 一种管道焊接机器人 | |
| CN207205628U (zh) | 一种多角度钢管焊接装置 | |
| CN102463404A (zh) | 龙门式电脑自动油缸焊接机 | |
| CN208147107U (zh) | 激光焊缝跟踪装置 | |
| CN209664581U (zh) | 一种带焊缝跟踪轨道式复合焊接装置 | |
| CN106238871A (zh) | 一种智能龙门焊接装置 | |
| CN105618809A (zh) | 一种用于飞机翼身对接的龙门式数控制孔系统 | |
| CN115716154A (zh) | 一种多层多道焊缝自动寻位与实时监控的方法及装置 | |
| CN102699497A (zh) | 一种起重机主梁焊接机 | |
| CN102423828A (zh) | 列车钩舌自动焊接修复专机 | |
| CN102581447A (zh) | 汽车车门防撞杆焊接机 | |
| CN114309930A (zh) | 一种对称双工位喷管激光焊接装备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| AV01 | Patent right actively abandoned |
Granted publication date: 20130213 Effective date of abandoning: 20141203 |
|
| RGAV | Abandon patent right to avoid regrant |