CN116281237A - 平房仓自行走出仓设备 - Google Patents
平房仓自行走出仓设备 Download PDFInfo
- Publication number
- CN116281237A CN116281237A CN202310246054.5A CN202310246054A CN116281237A CN 116281237 A CN116281237 A CN 116281237A CN 202310246054 A CN202310246054 A CN 202310246054A CN 116281237 A CN116281237 A CN 116281237A
- Authority
- CN
- China
- Prior art keywords
- warehouse
- wheel
- walking
- self
- conveying
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G65/00—Loading or unloading
- B65G65/02—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads
- B65G65/04—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads with pick-up shovels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G41/00—Supporting frames or bases for conveyors as a whole, e.g. transportable conveyor frames
- B65G41/007—Means for moving conveyor frames and control arrangements therefor
- B65G41/008—Means for moving conveyor frames and control arrangements therefor frames mounted on wheels or caterpillar
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G43/00—Control devices, e.g. for safety, warning or fault-correcting
- B65G43/08—Control devices operated by article or material being fed, conveyed or discharged
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G65/00—Loading or unloading
- B65G65/02—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads
- B65G65/16—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads with rotary pick-up conveyors
- B65G65/20—Paddle wheels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2201/00—Indexing codes relating to handling devices, e.g. conveyors, characterised by the type of product or load being conveyed or handled
- B65G2201/04—Bulk
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02A—TECHNOLOGIES FOR ADAPTATION TO CLIMATE CHANGE
- Y02A40/00—Adaptation technologies in agriculture, forestry, livestock or agroalimentary production
- Y02A40/10—Adaptation technologies in agriculture, forestry, livestock or agroalimentary production in agriculture
- Y02A40/51—Adaptation technologies in agriculture, forestry, livestock or agroalimentary production in agriculture specially adapted for storing agricultural or horticultural products
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Warehouses Or Storage Devices (AREA)
Abstract
本发明涉及物料出仓,具体涉及平房仓自行走出仓设备,其斗轮集料结构处于前端,集料结构主体活动式设置竖向转盘,竖向转盘的边缘周向设置多个铲斗,主体中部固定设置向上开口的导料槽,导料槽向其出料口倾斜,其出料口位置最低;旋转结构设置中空的水平向旋转圆台,水平向旋转圆台通过机架与斗轮集料结构连接;输送结构与斗轮集料结构的主体一体连接,输送结构的入口处于导料槽的出料口下方,输送结构的出口处于出仓结构的上方。本发明旋转结构实现水平向转动集料,行走结构实现仓内不同区域的集料,通过输送结构将斗轮集料结构中的物料输送到出仓结构,控制器根据仓内物料情况控制达到自行走、自转动集料、输送和出料,效率高。
Description
技术领域
本发明涉及平房仓出仓技术,具体涉及平房仓自行走出仓设备。
背景技术
现在散粮存储的仓房80%以上都是平房仓,该仓房的机械化水平低,因为收粮任务时间紧,任务重,所以急需提高出仓的效率。平房仓进出仓散粮入仓的工序冗杂,设备落后,粉尘污染严重。扒谷机是粮食流通领域解决高大平房仓、浅圆仓及露天粮堆出仓清理作业的专用设备,也是搬运粮堆时的配套机械。目前扒谷机主要分为三类:刮板扒谷机、翼轮扒谷机和移动式螺旋扒谷机。它们的基本结构都由5个部分组成:扒谷部分、升降机构、转向机构、行走部分和输送部分,三种类型大同小异,主要区别在于扒粮机构的不同。刮板扒谷机通过扒谷带上的刮板将散粮持续的扒向输送带来实现散粮出仓作业;翼轮扒谷机采用两个做相向旋转运动的翼轮,将散粮扒向输送带,完成扒谷;移动式螺旋扒谷机则分为两种,一种是采用螺旋进料、刮板输送的结构形式,另一种则是直接由螺旋完成进料与输送。
多功能旋转出仓机。国内苹乐、安龙等粮油机械企业研发出了多功能旋转出仓机,集散粮翻仓、进仓、出仓、扒谷、装车为一体。苹乐集团的PLCBG多方位加强节能出仓机通过绞龙式进料和刮板式进料相结合的方式取料,刮板输送机构位于中间的旋转机构,在遇到地笼、遇到墙角等各种工况时,通过控制刮板机构作为补充来达全方位出仓的效果,并且整机全部采用盖板封闭结构,大大降低工作场地粉尘。
现有出仓装备多种多样,但是现有设备的输送量较低,不能适应大规模出仓作业的负荷。
发明内容
(一)要解决的技术问题
本发明的目的在于提供了一种平房仓自行走出仓设备,以解决高大平房仓出仓时作业现场粉尘污染严重,出仓效率不高的现有问题,并提高平房仓的出仓效率和自动化程度。
(二)技术方案
为了解决上述技术问题,本发明提供了一种平房仓自行走出仓设备,其包括:斗轮集料结构、输送结构、旋转结构、行走结构、出仓结构和控制器;
所述斗轮集料结构处于所述平房仓自行走出仓设备的前端,所述斗轮集料结构的主体活动式设置竖向转盘,所述竖向转盘的边缘周向设置多个铲斗,所述斗轮集料结构的主体中部固定设置向上开口的导料槽,所述导料槽的开口处于铲斗倾倒物料的倾倒路径上,所述导料槽向其出料口倾斜,其出料口位置最低;
所述旋转结构处于所述平房仓自行走出仓设备的中部,固定安装于所述行走结构的上方,所述旋转结构设置中空的水平向旋转圆台,所述水平向旋转圆台通过机架与所述斗轮集料结构连接;
所述输送结构与所述斗轮集料结构的主体一体连接,所述输送结构的入口处于所述导料槽的出料口下方,所述输送结构的出口处于所述出仓结构的上方。
在一些实施例中,优选为,所述行走结构包括:前轮行走件;所述前轮行走件包括:万向轮和气缸驱动结构,所述气缸固定连接于所述平房仓自行走出仓结构的底盘,所述气缸的两端分别设置气杆,所述气杆的驱动端连接所述万向轮的轮轴,所述气杆的驱动端连接曲柄的操作端,所述曲柄的固定端固定于转动轴的上端,所述转动轴的下端与所述万向轮的轮轴固定连接。
在一些实施例中,优选为,所述行走结构还包括:处于所述平房仓自行走出仓设备的底盘后端的后轮行走件;所述后轮行走件包括:可转动式安装在所述底盘左右两侧的后轮,左侧的所述后轮和右侧的所述后轮的轮轴均配有驱动电机。
在一些实施例中,优选为,所述斗轮集料结构包括:两个对称设置的竖向转盘,两个竖向转盘通过转轴固定连接,所述转轴通过驱动电机进行带式驱动;每个竖向转盘的的盘面均设置多条支撑肋。
在一些实施例中,优选为,所述输送结构包括:主动轮、从动轮及连接所述主动轮和所述从动轮的波纹挡边带。
在一些实施例中,优选为,所述波纹挡边带的下方设置质量传感器,所述质量传感器与所述控制器信号连接。
在一些实施例中,优选为,所述输送结构还包括:卷扬机,所述卷扬机的卷绕主体固定安装于所述旋转结构上方的所述平房仓自行走出仓设备外壳顶部,缠绕绳缠绕连接在所述输送结构的外壳。
在一些实施例中,优选为,所述水平向旋转圆台设置回转支撑,所述回转支撑周向的齿条与旋转驱动电机的输出齿轮啮合。
在一些实施例中,优选为,所述出仓结构采用波纹挡边带输送,且所述出仓结构的入料口设置压力传感器,所述压力传感器与板面贴合,以接收物料对板面压力,并将压力变化转化为电信号,所述压力传感器与所述控制器信号连接。
在一些实施例中,优选为,所述控制器分别与所述竖向转盘的驱动电机、所述行走结构的后轮的驱动电机进行信号连接。
(三)有益效果
本发明提供了一种平房仓自行走出仓设备,其包括:斗轮集料结构、输送结构、旋转结构、行走结构、出仓结构和控制器;斗轮集料结构处于平房仓自行走出仓设备的前端,斗轮集料结构的主体活动式设置竖向转盘,竖向转盘的边缘周向设置多个铲斗,斗轮集料结构的主体中部固定设置向上开口的导料槽,导料槽的开口处于铲斗倾倒物料的倾倒路径上,导料槽向其出料口倾斜,其出料口位置最低;旋转结构处于平房仓自行走出仓设备的中部,固定安装于行走结构的上方,旋转结构设置中空的水平向旋转圆台,水平向旋转圆台通过机架与斗轮集料结构连接;输送结构与斗轮集料结构的主体一体连接,输送结构的入口处于导料槽的出料口下方,输送结构的出口处于出仓结构的上方。本发明提供了对称式的斗轮取料结构,斗轮集料结构位于设备整体的最前端,并通过机架连接在旋转结构,斗轮提升而来的散粮通过波纹挡边带输送至中间旋转结构,旋转结构实现水平向转动集料,行走结构实现仓内不同区域的集料,通过输送结构将斗轮集料结构中的物料输送到出仓结构,控制器根据仓内物料情况控制行走机构、旋转结构达到自行走、自转动的集料、输送和出料效果,出料快,效率高。
增加设备在仓内移动的灵活性,采用后轮双驱动、前轮万向轮的方案,通过后轮差速调节的方式,实现装备的行走与转向;斗轮装置通过回转支承实现大范围的横向转动,通过卷扬机来实现装置的抬升,使得斗轮取料装置实现大范围的集料工作。斗轮集料结构位于设备整体的最前端,并通过机架连接在旋转结构,斗轮提升而来的散粮通过波纹挡边带输送至中间旋转结构。其中斗轮集料和输送装置一体,整体能够借由卷扬机实现抬升,通过中空旋转平台来实现斗轮集料和输送结构整体的旋转。中间旋转结构通过中空旋转平台与行走结构相连,行走结构下方设置有波纹挡边带来接收来自斗轮集料结构所收集的物料。行走结构使用后两轮驱动方案来实现设备的转向和行走,前两轮则通过气缸控制张紧来实现行走姿势的转变。出仓结构与行走结构固连,出仓结构与输送结构使用相同的输送方式,都采用波纹挡边带,出料口也设置了一个电机调节结构以此更加方便的调节出料口的位置,实现真正的无人化出仓作业。
附图说明
图1为本发明平房仓自行走出仓设备的结构示意图;
图2为本发明行走结构的前轮驱动结构示意图;
图3为本发明行走结构的后轮驱动结构示意图;
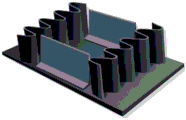
图4为本发明波纹传输带的结构示意图;
图5为本发明中空旋转结构的驱动结构示意图;
图6为本发明中空旋转结构原理图;
图7为本发明出仓结构的压力传感器安装示意图;
图8为本发明压力信号采集运算电路图;
图9为本发明不同转速下竖向转盘提升物料量示意图;
图10为本发明变频器基本结构示意图;
图11为本发明的控制系统示意图;
图12为本发明平房仓自行走出仓设备的主视示意图;
图13为本发明平房仓自行走出仓设备的俯视示意图;
图14为本发明平房仓自行走出仓设备的侧视示意图;
图15为本发明平房仓自行走出仓设备的旋转结构示意图。
注:1斗轮集料结构,2输送结构,3旋转结构,4行走结构,5出仓结构,11铲斗,12竖向转盘,13导料槽,14支撑肋,31卷扬机,32回转支撑,33中控旋转平台,34交叉滚子轴承,41前轮,42后轮,43气杆,44气缸,45曲柄,46转动轴,47伺服电机,48联轴器,49双列圆柱滚子轴承。
具体实施方式
下面结合附图和实施例,对本发明的具体实施方式作进一步详细描述。以下实例用于说明本发明,但不用来限制本发明的范围。
为了解决高大平房仓出仓时作业现场粉尘污染严重,出仓效率不高的现有问题,本发明提供一种平房仓自行走出仓设备。
本发明提供了一种平房仓自行走出仓设备,如图1,图12-14所示,其包括:斗轮集料结构1、输送结构2、旋转结构3、行走结构4、出仓结构5和控制器;斗轮集料结构1处于平房仓自行走出仓设备的前端,斗轮集料结构1的主体活动式设置竖向转盘12,竖向转盘12的边缘周向设置多个铲斗11,斗轮集料结构1的主体中部固定设置向上开口的导料槽13,导料槽13的开口处于铲斗11倾倒物料的倾倒路径上,导料槽13呈向下倾斜,导料槽13的出料口位置最低;旋转结构3处于平房仓自行走出仓设备的中部,固定安装于行走结构4的上方,旋转结构3设置中空的水平向旋转圆台,水平向旋转圆台通过机架与斗轮集料结构1连接;输送结构2与斗轮集料结构1的主体一体连接,输送结构2的入口处于导料槽13的出料口下方,输送结构2的出口处于出仓结构5的上方。
竖向转盘12转动的过程中,边缘的铲斗11将物料铲起,装载物料的铲斗11随着竖向转盘12旋转,上升到一定高度,比如最高位置,铲斗11开口开始向下,物料自铲斗11下落,落入导料槽13,物料在倾斜的导料槽13内运动,向导料槽13的出料口流动,最后落入输送结构2。导料槽13不随竖向转盘12转动,导料槽13可转动式连接在斗轮集料结构1的主体上。
为了增加设备在仓内移动的灵活性,采用后轮42双驱动、前轮41万向轮的方案,通过后轮42差速调节的方式,实现装备的行走与转向;斗轮装置通过旋转结构3的回转支承实现大范围的横向转动,通过卷扬机14来实现装置的抬升,使得斗轮集料结构1实现大范围的集料工作。斗轮集料结构1位于设备整体的最前端,并通过机架连接在旋转结构3,斗轮提升而来的散粮通过波纹挡边带输送至中部旋转结构3处。其中斗轮集料结构1和输送结构2一体,整体能够借由卷扬机14实现抬升,通过中空旋转平台33来实现斗轮集料结构1和输送结构2整体的旋转。如图15,中间旋转结构3通过中空旋转平台33(配置回转支撑32,安装交叉滚子轴承34)与下方的行走结构4相连,行走结构4下方设置有波纹挡边带来接收输送结构2中来自斗轮集料结构1所收集的物料。行走结构4使用后两轮驱动方案来实现设备的转向和行走,前两轮则通过气缸44控制张紧来实现行走姿势的转变。出仓结构5与行走结构4固连,出仓结构5与输送结构2使用相同的输送方式,都采用波纹挡边带,出料口也设置了一个电机调节结构以此更加方便的调节出料口的位置,实现真正的无人化出仓作业。
行走结构4采用后轮42双驱动、前轮41万向轮的方案,前轮41随动后面两轮驱动,后轮42采用伺服电机47直接驱动,通过后轮42差速调节的方式,实现装备的行走与转向。
前轮41行走件包括底盘、万向轮和气缸44驱动件,气缸44固定连接于平房仓自行走出仓结构5的底盘,气缸44的两端分别设置气杆43,气杆43的驱动端连接曲柄45的操作端,曲柄45的固定端固定于转动轴46的上端,转动轴46的下端与万向轮的轮轴固定连接,如图2所示。前轮41采用万向轮加气缸44调节的设计,该设计可以实现装置快速行走姿态和工作状态的快速转换,调节装置的中间固定在底盘上,而两个气杆43则分别位于两边,两个万向轮能够实现水平转动,通过控制气缸44的伸缩便能使两侧的万向轮缩紧或者放松。当万向轮缩紧时,给装置便能以最快的设计时速前进;当两个万向轮放松时,便能实现装置的转向功能。这种设计能够提升装置在不同情境下的适应性,提升了装置在出仓作业时的灵活性。
如图3所示,后轮42行走件处于平房仓自行走出仓设备的底盘后端,包括可转动式安装在底盘左右两侧的后轮42,左侧的后轮42和右侧的后轮42的轮轴均配有驱动电机。后轮42通过4847连接联轴器,然后轮胎通过双列圆柱滚子轴承49来支撑整个装置的重量。伺服电机47通过控制器来调节后两轮的转速差以达到装置转向、行走功能。
为了实现设备整体转向驱动的功能,使得可以在出仓作业中提高灵活性,达到前方的集料结构更加灵活的取料动作。该行走结构4的结构简单实用,便于制造、控制和将来模块化的改进;能够承载上方旋转装置的重量;能够实现自行走功能,并能够实现更加灵活的转向;且维护成本低,控制方案简单易行。
斗轮集料结构1包括两个对称设置的竖向转盘12,两个竖向转盘12通过转轴固定连接,在两个竖向转盘12因为装置的平衡问题和适用物料不同的情况下,采用对称式斗轮设计能够解决平衡问题。铲斗11通过焊接方式安装在竖向圆盘上,两侧两个竖向转盘12由一根转轴来进行连接,竖向转盘12通过键连接与转轴固定。转轴由驱动电机进行带式驱动;每个竖向转盘12的的盘面均设置多条支撑肋14。
斗轮集料结构1工作时,伺服电机通过同步带传动来实现转轴和竖向转盘12的整体旋转,在旋转过程中,可以将散粮收集到铲斗11中,散粮在提升过程中,因为存在支撑肋14支撑,因此会随着装置整体继续旋转,直至到达挡料板最高处,然后散粮在重力作用下掉落进导料槽13中。
采用同步带传动设计,保证各部分传动比相对固定,解决装置之间的传动问题。
同步带传动即是啮合型带传动。它具有传动比范围宽(从0.18~1),结构紧凑合理、传递功率大且平稳等优点。传统的大跨距远距离传动通常采用皮带传动或链条传动,但带传动的弹性滑动、链条传动时的噪声和振动对机械设备的性能影响很大。
同步带传动采用啮合传输。同步带虽然是弹性体,但由于承载负荷的承载绳在张力作用下不会拉长,可以保持带节距不变,使皮带与齿轮槽正确啮合,从而实现无滑移,获得准确的传动比。
与齿轮传动相比,带传动的主要优点包括:(1)同步带具有良好的挠性和弹性,有缓冲、吸振作用,因此传动平稳、噪声小。(2)过载时,带在带轮上产生打滑,从而防止损坏其他零件,保护原动机。(3)适合中心距较大的传动。(4)结构简单,成本低。
本发明采用的输送结构2包括:主动轮、从动轮及连接主动轮和从动轮的波纹挡边带。由于散粮的流动性较好,因此会自导料槽13流动至波纹挡边带上,然后在输送下,达到中部的旋转结构3所在位置,实现散粮的收集过程。
该输送结构2的目的是为了输送散粮,并且工作状态的角度为30°到50°。一般的带式输送机要求要小于输送散装物料时的最大安全倾角,选用角度一般为5°~10°,因此一般的带式输送机并不符合要求。如图4所示,带式输送机中的波纹挡边带式输送机是在平输送带的两侧加上有波纹形的软边,中间用隔板隔起来使其呈框形,在场地受限的情况下使用并且输送带的提升角度几乎不受限制,因为输送带上装有波形软边和隔板,物料装载的厚度可以增高,并且不易下滑或散落。输送机提升角度几乎不受限制,甚至可达90°角,输送带的加料段无需再加设用以防止物料撒落的挡料板。
波纹挡边带的下方设置质量传感器,质量传感器与控制器信号连接。
输送结构2还包括:卷扬机14,卷扬机14的卷绕主体安装固定于旋转结构3上方的平房仓自行走出仓设备外壳顶部,缠绕绳缠绕连接在输送结构2的外壳。旋转装置设置有卷扬机14,装置通过加粗钢丝绳来提升斗轮集料装置以实现其竖直方向的提升。
水平向旋转圆台(中空旋转平台)通过螺栓分别与行走结构4、旋转结构3相连接,通过伺服电机来驱动中空旋转平台实现转动以达到旋转平台带动斗式集料结构旋转的目的。水平向旋转圆台设置回转支撑32,回转支撑32周向的齿条与旋转驱动电机的输出齿轮啮合。
中空旋转平台作为核心部件,使用过程中具有刚性和旋转精度较高和成本较低的优点。此外,在凸轮分割器凸轮DD马达和重复定位精度直流电动机之间,在许多情况下,DD电机可以完全替换。然而,在某些情况下,操纵器不仅执行执行索引操作(卷绕机的作用),还执行在中空旋转平台执行线性操作。
对设备整体和旋转中心的重心进行分析对比,可以发现整体的重心位置相比于旋转重心的X、Y,方向变化不大,因此着重观察装置Z方向的坐标变化,可以计算出卷扬机14所需的转矩,并根据相关数据选择起重重量为2T的卷扬机14来进行斗轮集料装置的纵向抬升。
旋转驱动电机采用永磁同步电动机,采用永磁同步电动机,可以达到(1)高功率因数、高效率;永磁同步电机与异步电动机相比,不需要无功励磁电流,可以提高功率因数,减少定子电流和定子铜耗。它的效率比同规格的异步电动机可以提高2-8个百分点。(2)转矩纹波小,转速平稳,动态响应快速准确,过载能力强;(3)体积小,重量轻;(4)结构多样化,应用范围广,可靠性广。
输送结构的物料通过中空旋转平台的中空位置,中空旋转平台的底部为出料口,出料口采用图5所示的设计方案,通过伺服电机带动齿轮与带有外齿轮的回转支承形成齿轮传动,回转支承包括相连的内圈和外圈,内圈与上方出料口相固定,带齿轮的外圈则与下方的导料槽相固定。当装置运行时,如图6,通过PLC控制伺服电机转动,通过齿轮传动来实现外齿轮的转动,以此实现导料管与后面移动式带式输送机的相互配合来实现散粮的输送。
后面移动式带式输送结构2中,出仓结构5采用波纹挡边带输送,且出仓结构5的入料口设置压力传感器,压力传感器与板面贴合,以接收物料对板面压力,并将压力变化转化为电信号,压力传感器与控制器信号连接。
(1)料位传感器的选择
为了监测出粮输送入粮口处的物料量,在接料口处设计一个传感器,可以将接料口物料高度转化为电信号传递给PLC控制器。与红外传感器对比,压力传感器信号连续,灵敏度高,精度高,可以通过运算电路精确掌握实时的进机流量,方便调节驱动滚筒转速。经过市场调研后选择FIT7A数字式压力传感器,如图7所示。该传感器结构结实,信号响应快,滤波时间短,内置仪表和温度补偿,即使在温度变化情况下依然有较高精度,十倍的过载能力,极为稳定可靠,并且拥有IP66保护级别,能够直接使用清洗剂冲洗,FIT7A可单机使用,无需PLC即可对机构进行控制久经验证的滤波器,能消除来自输送装置的干扰。
压力传感器安装在出粮输送带的入料口并与板面贴合,入料口可以对装置进行支撑。当物料从中空旋转平台进入入粮口过程中会对后挡板产生一定的压力,并且随着物料流量的增加,压力不断增大。支撑后挡板面的压力传感器能感受到压力变化并转化为电信号。图8为压力信号采集运算电路图。
为了防止物料在装置内出现堆积现象,并且使得斗轮集料装置提升物料量与后面输送带的物料量相互配合,在行走装置出粮输送装置入口处安装光电传感器,测量出的信号可以作为负反馈系统的输入信号。
控制器分别与竖向转盘12的驱动电机、行走结构4的后轮42的驱动电机进行信号连接。
因为转轴需要承受斗轮集料结构1,因此需要对其强度进行校核,以确保装置在运行过程中能够保持正常状态。
通过对竖向转盘12中心与料堆上表面高度不同的三种位置关系进行相关分析,当竖向转盘12中心高于料堆上表面高度时,取料率低且回转机构回转频率增加,不于最佳性能取料;当竖向转盘12高度低于料堆上表面高度时,不仅容易造成竖向转盘12机构过载,还容易造成料堆塌方,存在安全隐患,因此这种取料形式不允许采用。当竖向转盘12中心高度与料堆上表面高度一致时,此时有助于竖向转盘12取料机将其性能发挥至最佳,这种取料方式不仅可以保证高效的取料,同时还可以避免物料滑落所造成的塌方。因此,后续采用竖向转盘12中心高度与料堆上表面等高这种情况进行相关研究。
显示出竖向转盘12在四种不同转速下,料斗内物料质量随着竖向转盘12转角增加的变化规律。由图9可知,不同转速下的料斗内物料质量变化曲线趋势相近,在转角一定情况下,不同转速下的物料质量相差并不明显,由以上可知,转速对于单个料斗提升物料的质量影响很小,所以转速越大,料斗的生产效率越高。但随着料斗转速的提升,对于轴承的磨损,料斗的振动和装置的能耗都大幅提升,因此转速要根据装备的实际情况,来选择合适的转速。
伺服电机结构的驱动原理与异步电机相同,但为了实现数控功能,还需要驱动器把交电信号转化为伺服电机主轴的角位移或角速度。不需要伺服电机动作时,要求它有一定的保持力矩。内部的转子是永磁铁,驱动器控制的U/V/W三相电形成电磁场,转子在此磁场的作用下转动,同时电机自带的编码器反馈信号给驱动器,驱动器根据反馈值与目标值进行比较,调整转子转动的角度。
变频器是通过改变电机工作电源频率方式来控制交流电动机的转速的控制设备,其接线方式将交流电变为直流电,然后用电子元件对直流电进行开关转换为交流电。功率较大时变频器用可控硅,并配置调频装置,来改变电机转速。随着电力技术的发展,变频调速技术应用越来越成熟,交流电机的调频多用变频器。变频器调节范围广,调节及时,运行平稳,而且可以节省能耗。变频器的基本结构如图10所示。
装置需要传感器检测中间旋转结构3出料口的出料量来保证,集料结构到旋转结构3之间的输送结构2和出仓结构5的输送结构能够相互统一,避免产生散粮堆积在装置内。将质量传感器放置于输送带下方,以此实时监测输送带上方物料的质量变化来保证输送带在输送过程中不回发生跑偏现象。
通过传感器与PLC的相互配合使得装置能够大幅提高装置的自动化水平,并且能够在一定程度上提高装置的节能水平。
在实现智能控制之前,需要自行走出仓装置在实验中收集数据并学习人工调整各参数的习惯从而确定不同机构之间最佳转速作为控制器设定值。
自行走出仓装置通过在旋转结构3出料口(输送结构2将物料送入中空旋转结构3,物料穿过中空旋转结构3)以及出仓结构5入料口安装传感器,采集进料的料位以及出料情况等信息。进料筒内的物料流量发生变化,料位传感器检测到进料筒料位信号后,经运算电路处理后,传递给PLC控制器。提前写入算法程序的PLC控制器输出控制信号给伺服电机来改变驱动斗轮输送带的电机转速实现物料输送量调节,保证散粮不会在装置内形成堆积。
因此,自行走出仓结构5安装伺服电机、传感器及写入算法的控制器后,可以对散粮的高度出仓并进行相关监控以实现自我调节。这一方案的提出解决了现有装置出仓作业效率低,作业环境粉尘污染严重的问题,实现了出仓作业的智能化。
自行走出仓设备的控制系统主要以可编程序控制器PLC为核心,以触摸屏作为人机界面通过与PLC双向通信完成检测与控制任务。需要完成的控制任务包括:斗轮集料结构1转速的控制,波纹挡边带输送量与铲斗11输送量相适应,行走结构4后两轮伺服电机的旋转控制,旋转结构3出粮口处调节装置与后边出仓结构5移动式带式输送机(也采用波纹传输带)相配合。需要完成的检测任务包括:铲斗11输送量的检测、输送装置到达中空旋转结构3的物料量,中空旋转结构3出粮口的出料量。
控制系统硬件主要包括PLC、伺服系统、触摸屏和电气元件等。通过触摸屏选定产品运行参数,由PLC发出指令来控制伺服系统来进行工作,凭借安装于伺服电机转轴上的编码器实现对运动位置的精准定位,并通过对传感器的信号进行分析处理决定各部件之间的运行参数,大幅提高了整体装置的自动化程度。
控制系统框图如图11所示。
另外,本领域内的技术人员应当理解的是,在本发明实施例的申请文件中,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。在没有更多限制的情况下,由语句“包括一个……”限定的要素,并不排除在包括要素的过程、方法、物品或者设备中还存在另外的相同要素。
本发明实施例的说明书中,说明了大量具体细节。然而应当理解的是,本发明实施例的实施例可以在没有这些具体细节的情况下实践。在一些实例中,并未详细示出公知的方法、结构和技术,以便不模糊对本说明书的理解。类似地,应当理解,为了精简本发明实施例公开并帮助理解各个发明方面中的一个或多个,在上面对本发明实施例的示例性实施例的描述中。
然而,并不应将该公开的方法解释成反映如下意图:即所要求保护的本发明实施例要求比在每个权利要求中所明确记载的特征更多的特征。更确切地说,如权利要求书所反映的那样,发明方面在于少于前面公开的单个实施例的所有特征。因此,遵循具体实施方式的权利要求书由此明确地并入该具体实施方式,其中每个权利要求本身都作为本发明实施例的单独实施例。
以上所述仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
Claims (10)
1.一种平房仓自行走出仓设备,其特征在于,包括:斗轮集料结构、输送结构、旋转结构、行走结构、出仓结构和控制器;
所述斗轮集料结构处于所述平房仓自行走出仓设备的前端,所述斗轮集料结构的主体活动式设置竖向转盘,所述竖向转盘的边缘周向设置多个铲斗,所述斗轮集料结构的主体中部固定设置向上开口的导料槽,所述导料槽的开口处于铲斗倾倒物料的倾倒路径上,所述导料槽向其出料口倾斜,其出料口位置最低;
所述旋转结构处于所述平房仓自行走出仓设备的中部,固定安装于所述行走结构的上方,所述旋转结构设置中空的水平向旋转圆台,所述水平向旋转圆台通过机架与所述斗轮集料结构连接;
所述输送结构与所述斗轮集料结构的主体一体连接,所述输送结构的入口处于所述导料槽的出料口下方,所述输送结构的出口处于所述出仓结构的上方。
2.根据权利要求1所述的平房仓自行走出仓设备,其特征在于,所述行走结构包括:前轮行走件;所述前轮行走件包括:万向轮和气缸驱动结构,所述气缸固定连接于所述平房仓自行走出仓结构的底盘,所述气缸的两端分别设置气杆,所述气杆的驱动端连接所述万向轮的轮轴。
3.根据权利要求2所述的平房仓自行走出仓设备,其特征在于,所述行走结构还包括:处于所述平房仓自行走出仓设备的底盘后端的后轮行走件;所述后轮行走件包括:可转动式安装在所述底盘左右两侧的后轮,左侧的所述后轮和右侧的所述后轮的轮轴均配有驱动电机。
4.根据权利要求1所述的平房仓自行走出仓设备,其特征在于,所述斗轮集料结构包括:两个对称设置的竖向转盘,两个竖向转盘通过转轴固定连接,所述转轴通过驱动电机进行带式驱动;每个竖向转盘的的盘面均设置多条支撑肋。
5.根据权利要求1所述的平房仓自行走出仓设备,其特征在于,所述输送结构包括:主动轮、从动轮及连接所述主动轮和所述从动轮的波纹挡边带。
6.根据权利要求5所述的平房仓自行走出仓设备,其特征在于,所述波纹挡边带的下方设置质量传感器,所述质量传感器与所述控制器信号连接。
7.根据权利要求5所述的平房仓自行走出仓设备,其特征在于,所述输送结构还包括:卷扬机,所述卷扬机的卷绕主体固定安装于所述旋转结构上方的所述平房仓自行走出仓设备外壳顶部,缠绕绳缠绕连接在所述输送结构的外壳。
8.根据权利要求1所述的平房仓自行走出仓设备,其特征在于,所述水平向旋转圆台设置回转支撑,所述回转支撑周向的齿条与旋转驱动电机的输出齿轮啮合。
9.根据权利要求1所述的平房仓自行走出仓设备,其特征在于,所述出仓结构采用波纹挡边带输送,且所述出仓结构的入料口设置压力传感器,所述压力传感器与板面贴合,以接收物料对板面压力,并将压力变化转化为电信号,所述压力传感器与所述控制器信号连接。
10.根据权利要求1-9任一项所述的平房仓自行走出仓设备,其特征在于,所述控制器分别与所述竖向转盘的驱动电机、所述行走结构的后轮的驱动电机进行信号连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202310246054.5A CN116281237A (zh) | 2023-03-15 | 2023-03-15 | 平房仓自行走出仓设备 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202310246054.5A CN116281237A (zh) | 2023-03-15 | 2023-03-15 | 平房仓自行走出仓设备 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN116281237A true CN116281237A (zh) | 2023-06-23 |
Family
ID=86828297
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202310246054.5A Pending CN116281237A (zh) | 2023-03-15 | 2023-03-15 | 平房仓自行走出仓设备 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN116281237A (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118373083A (zh) * | 2024-04-16 | 2024-07-23 | 迈安德集团有限公司 | 平房仓破拱出仓组合装置 |
| CN122276469A (zh) * | 2026-05-29 | 2026-06-26 | 华电曹妃甸重工装备有限公司 | 一种斗轮机活动梁纠偏装置及其方法 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN2651202Y (zh) * | 2003-10-24 | 2004-10-27 | 韩维娜 | 斗轮取粮输送机 |
| CN203381046U (zh) * | 2013-07-31 | 2014-01-08 | 冯承龙 | 斗轮式上料机 |
| CN205553916U (zh) * | 2016-03-18 | 2016-09-07 | 洛阳高峰工程机械有限公司 | 一种矿用挖掘装载机用行走机构 |
| WO2018041163A1 (zh) * | 2016-08-31 | 2018-03-08 | 泰富重工制造有限公司 | 斗轮堆取料机 |
| CN109290360A (zh) * | 2018-10-26 | 2019-02-01 | 北京中地华盾装备科技有限公司 | 一种斗轮式土壤修复一体机 |
| CN217866985U (zh) * | 2022-08-10 | 2022-11-22 | 习水赛德水泥有限公司 | 一种堆取料装置 |
-
2023
- 2023-03-15 CN CN202310246054.5A patent/CN116281237A/zh active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN2651202Y (zh) * | 2003-10-24 | 2004-10-27 | 韩维娜 | 斗轮取粮输送机 |
| CN203381046U (zh) * | 2013-07-31 | 2014-01-08 | 冯承龙 | 斗轮式上料机 |
| CN205553916U (zh) * | 2016-03-18 | 2016-09-07 | 洛阳高峰工程机械有限公司 | 一种矿用挖掘装载机用行走机构 |
| WO2018041163A1 (zh) * | 2016-08-31 | 2018-03-08 | 泰富重工制造有限公司 | 斗轮堆取料机 |
| CN109290360A (zh) * | 2018-10-26 | 2019-02-01 | 北京中地华盾装备科技有限公司 | 一种斗轮式土壤修复一体机 |
| CN217866985U (zh) * | 2022-08-10 | 2022-11-22 | 习水赛德水泥有限公司 | 一种堆取料装置 |
Non-Patent Citations (2)
| Title |
|---|
| 员超,宋量量,李光平等: "斗轮智能控制技术研究", 《机械工程学报》, vol. 37, no. 11, 1 November 2000 (2000-11-01), pages 54 - 57 * |
| 陈泽,沈振军: "斗轮堆取料机智能控制系统研究", 《计量与测试技术》, vol. 44, no. 12, 30 December 2017 (2017-12-30), pages 6 - 8 * |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118373083A (zh) * | 2024-04-16 | 2024-07-23 | 迈安德集团有限公司 | 平房仓破拱出仓组合装置 |
| CN122276469A (zh) * | 2026-05-29 | 2026-06-26 | 华电曹妃甸重工装备有限公司 | 一种斗轮机活动梁纠偏装置及其方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN208470736U (zh) | 一种柔性组合式皮带输送机 | |
| CN114955459B (zh) | 一种双臂双向高架堆料机 | |
| CN103612920A (zh) | 悬臂式移动旋转带式输送布料机及布置作业方法 | |
| CN205555549U (zh) | 节能环保的顶堆门架取料场 | |
| CN206172375U (zh) | 一种物料传输用斗式提升机 | |
| CN218663400U (zh) | 一种组合式稳料清堵机 | |
| CN205906239U (zh) | 一种新型螺旋输送机 | |
| CN105253639B (zh) | 液压驱动移动式螺旋输送粉煤灰设备及其操作方法 | |
| CN209383044U (zh) | 一种起重机的高效起重装置 | |
| CN207658752U (zh) | 一种旋转带式输送机 | |
| CN108328364B (zh) | 一种高效节能卸船机 | |
| CN204549488U (zh) | 一种自驾式多功能散粮装仓机 | |
| CN212711160U (zh) | 一种链斗式输送装置 | |
| CN211274483U (zh) | 一种化工加工用自动化上料装置 | |
| CN221092852U (zh) | 一种料场用冲击式能量收集装置 | |
| CN115285726B (zh) | 散货船卸料装置 | |
| CN106347921A (zh) | 一种锥形环保料场 | |
| CN206955257U (zh) | 散粮卸船机 | |
| CN217650227U (zh) | 一种自动化升降投料平台 | |
| CN216601213U (zh) | 一种畜牧养殖用带有送料机构的饲料撒料车 | |
| CN213802020U (zh) | 一种移动式螺旋清仓机 | |
| CN216661404U (zh) | 一种立式单螺旋取料卸料机 | |
| CN206827653U (zh) | 液压驱动移动式动态称量螺旋输送粉煤灰设备 | |
| CN216835944U (zh) | 一种料箱式物料输送机 | |
| CN215854047U (zh) | 一种采用水平螺旋集料的负压卸车机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination |