CN116190808A - 电池芯输送挂装及梳直穿套装置 - Google Patents
电池芯输送挂装及梳直穿套装置 Download PDFInfo
- Publication number
- CN116190808A CN116190808A CN202310125963.3A CN202310125963A CN116190808A CN 116190808 A CN116190808 A CN 116190808A CN 202310125963 A CN202310125963 A CN 202310125963A CN 116190808 A CN116190808 A CN 116190808A
- Authority
- CN
- China
- Prior art keywords
- hanging
- transverse pushing
- lifting
- battery core
- power
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 230000000149 penetrating effect Effects 0.000 abstract 3
- 230000005540 biological transmission Effects 0.000 description 32
- 238000004519 manufacturing process Methods 0.000 description 7
- 239000002253 acid Substances 0.000 description 6
- 230000007306 turnover Effects 0.000 description 4
- 238000000034 method Methods 0.000 description 2
- 230000001681 protective effect Effects 0.000 description 2
- 238000005452 bending Methods 0.000 description 1
- 238000005266 casting Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
Images
Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01M—PROCESSES OR MEANS, e.g. BATTERIES, FOR THE DIRECT CONVERSION OF CHEMICAL ENERGY INTO ELECTRICAL ENERGY
- H01M10/00—Secondary cells; Manufacture thereof
- H01M10/06—Lead-acid accumulators
- H01M10/12—Construction or manufacture
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Electrochemistry (AREA)
- General Chemical & Material Sciences (AREA)
- Secondary Cells (AREA)
Abstract
本发明提供一种电池芯输送挂装及梳直穿套装置,其特征在于:电池芯输送装置的动力辊道构成动力输送线,末端设有与动力输送线垂直的动力辊道,换向装置的升降装置安装在动力输送线末端的动力辊道上,横向推送装置的升降台安装在导柱上端,中部装有升降缸,装有横向推送轮的横向推送轴两端安装在升降台一端下表面,上表面及另一端装有横向推送轮,横向推送轮上挂有横向推送带,电池芯挂装装置的挂送装置位于动力输送线末端,两侧分别设有挂送机器人和挂送识别系统,电池芯梳直及穿套装置的穿套组件位于挂送装置一端,远离挂送机器人的一端设有穿套机器人。本发明可替代人工、挂装梳直效率高、安全可靠。
Description
技术领域
本发明提供一种电池芯输送挂装及梳直穿套装置,属于自动化生产装备领域,主要用于铅酸电池芯的输送挂装与梳直穿套工作。
背景技术
铅酸电池芯呈栅栏状,每一根栅栏杆条上均需穿套一条一端开口、一端封闭的管状保护管。生产过程中,各保护管均匀排列、连接在一起构成“排管”形状,且排管条数与铅酸电池芯的栅栏杆条数相等。铸造后,栅栏杆条有一定的弯曲变形,穿套前需首先将杆条进行梳直,然后方可将排管穿套在铅酸电池芯的杆条上。
目前,从铅酸电池芯的输送、栅栏杆条的梳直一直到排管的输送及穿套在电池芯杆条上等各项工作均由人工来完成,劳动力占用量大、劳动强度高、效率低,且人工操作的差异性大,工作环境恶劣。
综观自动化生产装备行业现状,急需一种可替代人工,电池芯的输送挂装与梳直穿套自动化程度高、占用劳动力少,且安全可靠的电池芯输送挂装及梳直穿套装置。
发明内容
本发明的目的是提供一种能够克服现有自动化生产装备行业所存在的问题,不仅可替代人工,且电池芯输送挂装及梳直穿套效率高、占用劳动力少、安全可靠的电池芯输送挂装及梳直穿套装置。
其技术方案为:包括电池芯输送装置、电池芯挂装装置和电池芯梳直及穿套装置,电池芯输送装置包括动力辊道和换向装置,其中多件动力辊道沿着输送方向排列构成动力输送线,末端设有1件输送方向与动力输送线垂直的动力辊道,各动力辊道上方的动力辊轴线位于同一水平面内,换向装置包括升降装置和横向推送装置,其中升降装置包括升降底板、导柱、导套和升降缸,升降底板安装在位于动力输送线末端的动力辊道支架上,装有导柱的4件导套安装在升降底板上平面,升降缸缸体安装在升降底板上表面中部,且升降缸的伸缩杆朝上伸出,横向推送装置包括升降台、横向推送轮、横向推送轴、支承凸耳、推送驱动和横向推送带,升降台安装在插入导套内的4件导柱上端,升降台中部与升降缸的伸缩杆末端连接,装有多件横向推送轮的横向推送轴两端通过支承凸耳安装在升降台一端下表面,各横向推送轮分别位于动力输送线末端的动力辊道的相邻动力辊之间、且横向推送轴轴线与多件动力辊道构成的动力输送线方向平行,横向推送轴中部与安装在升降台下表面的推送驱动连接,另有与安装在横向推送轴上的横向推送轮相等件的横向推送轮通过支承凸耳安装在升降台一端上表面,安装在升降台上、下表面的横向推送轮均位于升降台的同一端,且位于升降台上表面的各横向推送轮分别对应与安装在横向推送轴上的各横向推送轮位于同一平面内,升降台另一端的上、下表面分别通过支承凸耳装有与安装在横向推送轴上的横向推送轮相等件的横向推送轮,且位于升降台另一端的各横向推送轮分别对应与安装在横向推送轴上的各横向推送轮位于同一平面内,各位于同一平面内的4件横向推送轮上均挂有1件横向推送带;电池芯挂装装置包括挂送装置、挂送机器人和挂送识别系统,其中挂送装置包括挂送架、挂送驱动轮、挂送轴、挂送驱动、换向轮和挂送带,挂送架一端位于多件动力辊道构成的动力输送线末端、且挂送架的长度方向与动力输送线平行,装有2件挂送驱动轮的挂送轴两端支承在挂送架远离动力输送线的一端,挂送轴一端与挂送驱动连接,挂送架靠近动力输送线的一端内侧装有2件换向轮,2件换向轮分别与挂送轴的2件挂送驱动轮位于同一平面内、且位于同一平面内的换向轮和挂送驱动轮上各挂有1件挂送带,挂送装置的挂送宽度可调,以适应不同规格的电池芯的输送,挂送装置靠近动力输送线的一端两侧分别设有挂送机器人和挂送识别系统,挂送机器人的手臂末端装有真空吸盘,挂送识别系统上方装有挂送识别摄像头;电池芯梳直及穿套装置包括穿套组件和穿套机器人,其中穿套组件包括穿套架、穿套台板、梳直模具、宽度调整板和长度调整板,穿套架位于电池芯挂装装置的挂送装置远离挂送机器人的一端,上方装有穿套台板,穿套台板上板面靠近挂送装置的一侧边缘处装有梳直模具,穿套台板板面设有宽度调整槽和长度调整槽、且宽度调整槽与长度调整槽垂直,以适应不同规格的电池芯与排管的穿套,宽度调整槽相对于梳直模具对称布置、且宽度调整槽与挂送装置的长度方向垂直,长度调整槽位于穿套台板的远离梳直模具处,2件宽度调整板相对于梳直模具对称安装在穿套台板上、且与宽度调整槽垂直,长度调整板安装在穿套台板上、且位于2件宽度调整板远离梳直模具的一端,穿套机器人位于电池芯挂装装置的挂送装置远离挂送机器人的一端,位于挂送装置与穿套组件之间、且位于挂送装置一侧,穿套机器人手臂末端装有电池芯根部夹头。
本发明在现有技术基础上,电池芯输送装置的多件动力辊道沿着输送方向排列构成动力输送线,末端设有1件输送方向与动力输送线垂直的动力辊道,各动力辊道上方的动力辊轴线位于同一水平面内;换向装置的升降装置的升降底板安装在位于动力输送线末端的动力辊道支架上,装有导柱的4件导套安装在升降底板上平面;升降缸缸体安装在升降底板上表面中部,且升降缸的伸缩杆朝上伸出;横向推送装置的升降台安装在插入导套内的4件导柱上端,升降台中部与升降缸的伸缩杆末端连接;装有多件横向推送轮的横向推送轴两端通过支承凸耳安装在升降台一端下表面,各横向推送轮分别位于动力输送线末端的动力辊道的相邻动力辊之间、且横向推送轴轴线与多件动力辊道构成的动力输送线方向平行,横向推送轴中部与安装在升降台下表面的推送驱动连接;另有与安装在横向推送轴上的横向推送轮相等件的横向推送轮通过支承凸耳安装在升降台一端上表面,安装在升降台上、下表面的横向推送轮均位于升降台的同一端,且位于升降台上表面的各横向推送轮分别对应与安装在横向推送轴上的各横向推送轮位于同一平面内;升降台另一端的上、下表面分别通过支承凸耳装有与安装在横向推送轴上的横向推送轮相等件的横向推送轮,且位于升降台另一端的各横向推送轮分别对应与安装在横向推送轴上的各横向推送轮位于同一平面内,各位于同一平面内的4件横向推送轮上均挂有1件横向推送带。电池芯挂装装置的挂送装置的挂送架一端位于多件动力辊道构成的动力输送线末端、且挂送架的长度方向与动力输送线平行;装有2件挂送驱动轮的挂送轴两端支承在挂送架远离动力输送线的一端,挂送轴一端与挂送驱动连接;挂送架靠近动力输送线的一端内侧装有2件换向轮,2件换向轮分别与挂送轴的2件挂送驱动轮位于同一平面内、且位于同一平面内的换向轮和挂送驱动轮上各挂有1件挂送带;挂送装置的挂送宽度可调,以适应不同规格的电池芯的输送;挂送装置靠近动力输送线的一端两侧分别设有挂送机器人和挂送识别系统,挂送机器人的手臂末端装有真空吸盘,挂送识别系统上方装有挂送识别摄像头。电池芯梳直及穿套装置的穿套组件的穿套架位于电池芯挂装装置的挂送装置远离挂送机器人的一端,上方装有穿套台板,穿套台板上板面靠近挂送装置的一侧边缘处装有梳直模具;穿套台板板面设有宽度调整槽和长度调整槽、且宽度调整槽与长度调整槽垂直,以适应不同规格的电池芯与排管的穿套,宽度调整槽相对于梳直模具对称布置、且宽度调整槽与挂送装置的长度方向垂直,长度调整槽位于穿套台板的远离梳直模具处;2件宽度调整板相对于梳直模具对称安装在穿套台板上、且与宽度调整槽垂直,长度调整板安装在穿套台板上、且位于2件宽度调整板远离梳直模具的一端;穿套机器人位于电池芯挂装装置的挂送装置远离挂送机器人的一端,位于挂送装置与穿套组件之间、且位于挂送装置一侧,穿套机器人手臂末端装有电池芯根部夹头。
其工作原理为:位于电池芯输送装置的动力输送线末端的换向装置的升降装置的升降缸的伸缩杆缩回,横向推送装置的横向推送带上段低于动力输送线的动力辊道各动力辊上母线的所在平面,即换向装置的横向推送装置处于等待推送状态。启动电池芯输送装置各动力辊道的驱动装置。
将装满待穿套排管的电池芯的周转箱置于电池芯输送装置的动力输送线始端,并跟随动力辊输送至动力输送线末端时停止运行;经电池芯挂装装置的挂送识别系统的挂送识别摄像头识别后,电池芯挂装装置的挂送机器人通过手臂末端的真空吸盘准确抓取电池芯的栅栏杆条一侧,并挂装到电池芯挂装装置的挂送装置的挂送带靠近电池芯输送装置的动力输送线的始端,当运行至远离动力输送线的末端时停止;电池芯梳直及穿套装置的穿套机器人通过手臂末端的电池芯根部夹头从挂送装置的挂送带末端抓取电池芯的根部后,置于电池芯梳直及穿套装置的穿套组件的穿套台板上,电池芯根部位于穿套组件的梳直模具外、电池芯的栅栏杆条位于穿套组件的2件宽度调整板之间、杆条末端朝着穿套组件的长度调整板、且电池芯的栅栏杆条与电池芯根部连接处位于穿套组件的梳直模具内,然后朝着远离长度调整板的方向拉动电池芯,从而将电池芯的栅栏杆条梳直。
穿套机器人手臂带动电池芯反向运行、即朝着靠近穿套组件的长度调整板方向推进,将电池芯的栅栏杆条插入放置在穿套组件的穿套台板上的2件宽度调整板之间的排管内,从而完成排管在电池芯上的穿套工作。
当位于电池芯输送装置的动力输送线末端的周转箱内的电池芯被抓取完毕时,电池芯输送装置的换向装置的升降装置的升降缸的伸缩杆伸出,将横向推送装置的横向推送带上段顶起至高于动力输送线的动力辊道各动力辊上母线的所在平面后,横向推送装置的推送驱动启动,将空周转箱推送至位于动力输送线末端、且与动力输送线垂直的动力辊道上,并输送出去;与此同时,动力输送线的各动力辊道的动力辊再次启动,当距离动力输送线末端最近的装满电池芯的周转箱运行至动力输送线末端时停止,周而复始。
本发明与现有本领域现状相比,由机器代替人工,从铅酸电池芯的输送到栅栏杆条的梳直穿套等整个过程实现了全程自动化生产,不仅大大提高了生产效率,生产过程安全可靠,而且改善了工作环境;由于电池芯挂装装置的挂送装置靠近动力输送线的一端两侧分别设有挂送机器人和挂送识别系统,经挂送识别系统的挂送识别摄像头识别后,挂送机器人通过手臂末端的真空吸盘可准确抓取电池芯的栅栏杆条一侧,并挂装到挂送宽度可调的挂送装置的挂送带靠近动力输送线的始端,因此挂送位置准确可靠;由于电池芯梳直及穿套装置的穿套组件采用梳直模具对电池芯的栅栏杆条进行梳直作业,不仅梳直速度快,且梳直效果好;由于挂送装置的挂送宽度可调,穿套台板板面设有宽度调整槽和长度调整槽,因此可适应不同规格的电池芯的输送。
附图说明
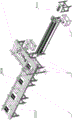
图1是本发明实施例的轴测图;
图2是本发明图1所示实施例电池芯输送装置的轴测图;
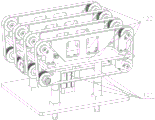
图3是本发明图2所示实施例换向装置的轴测图;
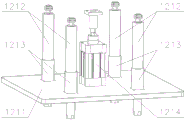
图4是本发明图3所示实施例升降装置的轴测图;
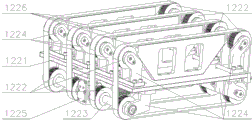
图5是本发明图3所示实施例横向推送装置的轴测图;
图6是本发明图1所示实施例电池芯挂装装置的轴测图;
图7是本发明图6所示实施例挂送装置的轴测图;
图8是本发明图1所示实施例电池芯梳直及穿套装置的轴测图;
图9是本发明图8所示实施例穿套组件的轴测图。
实施方式
1、电池芯输送装置 11、动力辊道 12、换向装置 121、升降装置1211、升降底板1212、导柱 1213、导套 1214、升降缸 122、横向推送装置1221、升降台 1222、横向推送轮1223、横向推送轴 1224、支承凸耳1225、推送驱动 1226、横向推送带 2、电池芯挂装装置21、挂送装置211、挂送架 212、挂送驱动轮 213、挂送轴 214、挂送驱动 215、换向轮216、挂装带 22、挂送机器人 221、真空吸盘 23、挂送识别系统231、挂送识别摄像头 3、电池芯梳直及穿套装置 31、穿套组件 311、穿套架312、穿套台板 313、梳直模具 314、宽度调整板315、长度调整板32、穿套机器人 321、电池芯根部夹头。
在图1-图9所示的实施例中:电池芯输送装置1的3件动力辊道11沿着输送方向排列构成动力输送线,末端设有1件输送方向与动力输送线垂直的动力辊道11,各动力辊道11上方的动力辊轴线位于同一水平面内;换向装置12的升降装置121的升降底板1211安装在位于动力输送线末端的动力辊道11支架上,装有导柱1212的4件导套1213安装在升降底板1211上平面;升降缸1214缸体安装在升降底板1211上表面中部,且升降缸1214的伸缩杆朝上伸出;横向推送装置122的升降台1221安装在插入导套1213内的4件导柱1212上端,升降台1221中部与升降缸1214的伸缩杆末端连接;装有4件横向推送轮1222的横向推送轴1223两端通过支承凸耳1224安装在升降台1221一端下表面,各横向推送轮1222分别位于动力输送线末端的动力辊道11的相邻动力辊之间、且横向推送轴1223轴线与3件动力辊道11构成的动力输送线方向平行,横向推送轴1223中部与安装在升降台1221下表面的推送驱动1225连接;另有4件横向推送轮1222通过支承凸耳1224安装在升降台1221一端上表面,安装在升降台1221上、下表面的横向推送轮1222均位于升降台1221的同一端,且位于升降台1221上表面的各横向推送轮1222分别对应与安装在横向推送轴1223上的各横向推送轮1222位于同一平面内;升降台1221另一端的上、下表面分别通过支承凸耳1224装有4件横向推送轮1222,且位于升降台1221另一端的各横向推送轮1222分别对应与安装在横向推送轴1223上的各横向推送轮1222位于同一平面内,各位于同一平面内的4件横向推送轮1222上均挂有1件横向推送带1226。电池芯挂装装置的挂送装置21的挂送架211一端位于3件动力辊道11构成的动力输送线末端、且挂送架211的长度方向与动力输送线平行;装有2件挂送驱动轮212的挂送轴213两端支承在挂送架211远离动力输送线的一端,挂送轴213一端与挂送驱动214连接;挂送架211靠近动力输送线的一端内侧装有2件换向轮215,2件换向轮215分别与挂送轴213的2件挂送驱动轮212位于同一平面内、且位于同一平面内的换向轮215和挂送驱动轮212上各挂有1件挂送带216;挂送装置21的挂送宽度可调,以适应不同规格的电池芯的输送;挂送装置21靠近动力输送线的一端两侧分别设有挂送机器人22和挂送识别系统23,挂送机器人22的手臂末端装有真空吸盘221,挂送识别系统23上方装有挂送识别摄像头231。电池芯梳直及穿套装置3的穿套组件31的穿套架311位于电池芯挂装装置2的挂送装置21远离挂送机器人22的一端,上方装有穿套台板312,穿套台板312上板面靠近挂送装置21的一侧边缘处装有梳直模具313;穿套台板312板面设有宽度调整槽和长度调整槽、且宽度调整槽与长度调整槽垂直,以适应不同规格的电池芯与排管的穿套,宽度调整槽相对于梳直模具313对称布置、且宽度调整槽与挂送装置21的长度方向垂直,长度调整槽位于穿套台板312的远离梳直模具313处;2件宽度调整板314相对于梳直模具313对称安装在穿套台板312上、且与宽度调整槽垂直,长度调整板315安装在穿套台板312上、且位于2件宽度调整板314远离梳直模具313的一端;穿套机器人32位于电池芯挂装装置2的挂送装置21远离挂送机器人22的一端,位于挂送装置21与穿套组件31之间、且位于挂送装置21一侧,穿套机器人32手臂末端装有电池芯根部夹头321。
Claims (1)
1.电池芯输送挂装及梳直穿套装置,包括电池芯输送装置(1)、电池芯挂装装置(2)和电池芯梳直及穿套装置(3),其特征在于:电池芯输送装置(1)包括动力辊道(11)和换向装置(12),其中多件动力辊道(11)沿着输送方向排列构成动力输送线,末端设有1件输送方向与动力输送线垂直的动力辊道(11),各动力辊道(11)上方的动力辊轴线位于同一水平面内,换向装置(12)包括升降装置(121)和横向推送装置(122),其中升降装置(121)包括升降底板(1211)、导柱(1212)、导套(1213)和升降缸(1214),升降底板(1211)安装在位于动力输送线末端的动力辊道(11)支架上,装有导柱(1212)的4件导套(1213)安装在升降底板(1211)上平面,升降缸(1214)缸体安装在升降底板(1211)上表面中部,且升降缸(1214)的伸缩杆朝上伸出,横向推送装置(122)包括升降台(1221)、横向推送轮(1222)、横向推送轴(1223)、支承凸耳(1224)、推送驱动(1225)和横向推送带(1226),升降台(1221)安装在插入导套(1213)内的4件导柱(1212)上端,升降台(1221)中部与升降缸(1214)的伸缩杆末端连接,装有多件横向推送轮(1222)的横向推送轴(1223)两端通过支承凸耳(1224)安装在升降台(1221)一端下表面,各横向推送轮(1222)分别位于动力输送线末端的动力辊道(11)的相邻动力辊之间、且横向推送轴(1223)轴线与多件动力辊道(11)构成的动力输送线方向平行,横向推送轴(1223)中部与安装在升降台(1221)下表面的推送驱动(1225)连接,另有与安装在横向推送轴(1223)上的横向推送轮(1222)相等件的横向推送轮(1222)通过支承凸耳(1224)安装在升降台(1221)一端上表面,安装在升降台(1221)上、下表面的横向推送轮(1222)均位于升降台(1221)的同一端,且位于升降台(1221)上表面的各横向推送轮(1222)分别对应与安装在横向推送轴(1223)上的各横向推送轮(1222)位于同一平面内,升降台(1221)另一端的上、下表面分别通过支承凸耳(1224)装有与安装在横向推送轴(1223)上的横向推送轮(1222)相等件的横向推送轮(1222),且位于升降台(1221)另一端的各横向推送轮(1222)分别对应与安装在横向推送轴(1223)上的各横向推送轮(1222)位于同一平面内,各位于同一平面内的4件横向推送轮(1222)上均挂有1件横向推送带(1226);电池芯挂装装置(2)包括挂送装置(21)、挂送机器人(22)和挂送识别系统(23),其中挂送装置(21)包括挂送架(211)、挂送驱动轮(212)、挂送轴(213)、挂送驱动(214)、换向轮(215)和挂送带(216),挂送架(211)一端位于多件动力辊道(11)构成的动力输送线末端、且挂送架(211)的长度方向与动力输送线平行,装有2件挂送驱动轮(212)的挂送轴(213)两端支承在挂送架(211)远离动力输送线的一端,挂送轴(213)一端与挂送驱动(214)连接,挂送架(211)靠近动力输送线的一端内侧装有2件换向轮(215),2件换向轮(215)分别与挂送轴(213)的2件挂送驱动轮(212)位于同一平面内、且位于同一平面内的换向轮(215)和挂送驱动轮(212)上各挂有1件挂送带(216),挂送装置(21)靠近动力输送线的一端两侧分别设有挂送机器人(22)和挂送识别系统(23),挂送机器人(22)的手臂末端装有真空吸盘(221),挂送识别系统(23)上方装有挂送识别摄像头(231);电池芯梳直及穿套装置(3)包括穿套组件(31)和穿套机器人(32),其中穿套组件(31)包括穿套架(311)、穿套台板(312)、梳直模具(313)、宽度调整板(314)和长度调整板(315),穿套架(311)位于电池芯挂装装置(2)的挂送装置(21)远离挂送机器人(22)的一端,上方装有穿套台板(312),穿套台板(312)上板面靠近挂送装置(21)的一侧边缘处装有梳直模具(313),穿套台板(312)板面设有宽度调整槽和长度调整槽、且宽度调整槽与长度调整槽垂直,宽度调整槽相对于梳直模具(313)对称布置、且宽度调整槽与挂送装置(21)的长度方向垂直,长度调整槽位于穿套台板(312)的远离梳直模具(313)处,2件宽度调整板(314)相对于梳直模具(313)对称安装在穿套台板(312)上、且与宽度调整槽垂直,长度调整板(315)安装在穿套台板(312)上、且位于2件宽度调整板(314)远离梳直模具(313)的一端,穿套机器人(32)位于电池芯挂装装置(2)的挂送装置(21)远离挂送机器人(22)的一端,位于挂送装置(21)与穿套组件(31)之间、且位于挂送装置(21)一侧,穿套机器人(32)手臂末端装有电池芯根部夹头(321)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202310125963.3A CN116190808A (zh) | 2023-02-17 | 2023-02-17 | 电池芯输送挂装及梳直穿套装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202310125963.3A CN116190808A (zh) | 2023-02-17 | 2023-02-17 | 电池芯输送挂装及梳直穿套装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN116190808A true CN116190808A (zh) | 2023-05-30 |
Family
ID=86439909
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202310125963.3A Withdrawn CN116190808A (zh) | 2023-02-17 | 2023-02-17 | 电池芯输送挂装及梳直穿套装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN116190808A (zh) |
-
2023
- 2023-02-17 CN CN202310125963.3A patent/CN116190808A/zh not_active Withdrawn
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103878267B (zh) | 一种弯管机 | |
| CN112547955B (zh) | 一种矫直机用上料机构 | |
| CN108975160A (zh) | 一种自动化生产过程转运夹持装置 | |
| CN210435068U (zh) | 一种铝型材拉直装置 | |
| CN216126330U (zh) | 一种拔机用动穿芯、送料装置 | |
| CN217858190U (zh) | 大型弯管机中的弯管机构 | |
| CN104192562A (zh) | 自动化机械抓手搬运机 | |
| CN207045843U (zh) | 一种装箱机 | |
| CN116177215A (zh) | 排管输送及装夹装置 | |
| CN111774882A (zh) | 一种智能化吊弦预配生产线 | |
| CN204770346U (zh) | 全自动钢筋折弯机 | |
| CN116207371A (zh) | 电池芯与排管穿套生产线 | |
| CN110540059A (zh) | 钢铸件生产线及其不良品取出方法 | |
| CN210676497U (zh) | 多模弯管机中的送料装置 | |
| CN221876158U (zh) | 一种自动化工字轮收线机 | |
| CN210966400U (zh) | 一种拉拔牵引装置 | |
| CN202423470U (zh) | 铅酸蓄电池板栅转移装置 | |
| CN217916969U (zh) | 包装盒辅助压平装置 | |
| CN207031636U (zh) | 一种普通电脑粗纱机自动落纱装置 | |
| CN210192947U (zh) | 胶带纸管装卸机开模、关模取轴机构及其胶带纸管装卸机 | |
| CN104291106B (zh) | 输送棒材钢筋设备的自动导料转送装置 | |
| CN111634662B (zh) | 导管载料板 | |
| CN111590337B (zh) | 导管成型柔性生产线 | |
| CN211100976U (zh) | 丝管式冷凝器双向折弯装置 | |
| CN204076723U (zh) | 塑料管材生产系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WW01 | Invention patent application withdrawn after publication |
Application publication date: 20230530 |
|
| WW01 | Invention patent application withdrawn after publication |