CN115992506A - 水下淤泥面竖向位移自动化监测系统及监测方法 - Google Patents
水下淤泥面竖向位移自动化监测系统及监测方法 Download PDFInfo
- Publication number
- CN115992506A CN115992506A CN202211403620.0A CN202211403620A CN115992506A CN 115992506 A CN115992506 A CN 115992506A CN 202211403620 A CN202211403620 A CN 202211403620A CN 115992506 A CN115992506 A CN 115992506A
- Authority
- CN
- China
- Prior art keywords
- water
- automatic monitoring
- monitoring system
- data acquisition
- water level
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Measurement Of Levels Of Liquids Or Fluent Solid Materials (AREA)
Abstract
本发明公开了水下淤泥面竖向位移自动化监测系统及监测方法,监测系统由水面高程激光测距仪自动化监测系统和水下淤泥面深度水压计自动化监测系统组成,所述水面高程激光测距仪自动化监测系统和所述水下淤泥面深度水压计自动化监测系统,以水面为分界线建立高程联系,监测方包括使用远程终端设置激光测距仪数据采集箱、水压计数据采集箱的观测总时间以及观测时间间隔;采用水准测量的方法,测量得到水位管顶部每个时间点的高程数据。本发明利用两个监测系统建立高程联系,得到实时竖向位移变化,为盾构水下施工风险评估提供监测数据,以规避施工风险,保障施工的安全、高效运行,减少施工成本,提高经济效益。
Description
技术领域
本发明涉及水位监测技术领域,尤其涉及水下淤泥面竖向位移自动化监测系统及监测方法。
背景技术
随着城市化的推进,交通发展已经从地面走入地下,各类地铁隧道、地下车道等交通层出不穷,以某地为例,经济社会的发展离不开交通的发展,地铁已投入运营的近20条,越江线也在修建中,开辟了岛屿与与市区之间新的快速通行方式;此外,诸如北横通道、北翟路(外环线-中环线)地道、银都路越江隧道等新的交通要道工程,在有限的空间中,超大型盾构机的使用大幅增加了垂直空间的利用,为市民的出行提供了更多快捷、方便的交通方式。
由于沿海城市水系发达,盾构施工过程中存在穿越江、河、湖的情况,鉴于土层、水体之间力学性质的差异,此段施工过程中盾构机机头易产生上浮现象,造成重大施工风险。因此,盾构施工过程中,对盾构周边水下地形的变化监测显得尤为重要,而对水下淤泥面竖向位移监测是常用的评判水下地形变化的一种方法。
如中国专利CN202011495129.6公开了《利用激光反射自动化监测基坑地下水位的方法》,采用了一种自动化水位监测的方法,可用于基坑周边(陆地)水位监测,但是无法进行水上作业;此发明虽然利用了支撑构件固定水位管防止水位管相对土体产生竖向位移,但在长期监测过程中,相对位移不可避免且不可忽略,必然会使得水位监测结果不准确。
因此本技术领域的技术人员致力于研发一种水下淤泥面竖向位移自动化监测系统及监测方法,以解决上述技术问题。
发明内容
有鉴于现有技术的上述缺陷,本发明的技术目的在于提供一种水下淤泥面竖向位移自动化监测系统及监测方法,解决现有技术存在的问题。
为实现上述技术目的,本发明提供了水下淤泥面竖向位移自动化监测系统,由二个水面高程激光测距仪自动化监测系统和一个水下淤泥面深度水压计自动化监测系统组成,
所述水面高程激光测距仪自动化监测系统和所述水下淤泥面深度水压计自动化监测系统,以水面为分界线建立高程联系,对水域下淤泥的实时高程进行监测;
两个所述水面高程激光测距仪自动化监测系统,分别布置在水域两岸的防汛墙上;
所述水面高程激光测距仪自动化监测系统包括定位板,所述定位板固定设置在防汛墙上,所述定位板在位于所述水域的一侧表面开设有用于固定水位管的开孔,所述水位管的顶端固定在所述开孔内,所述水位管位于所述水域的部分开设有若干细孔,在所述水位管内位于所述细孔的位置处设置有滤砂网,所述水位管通过固定件与所述防汛墙固定连接,在所述水位管内靠近顶端位置处固定设置有圆环板,所述圆环板上放置有激光测距仪数据采集箱;所述水位管内在位于所述滤砂网和所述激光测距仪数据采集箱之间的位置处,设置有可随水位上下滑动的蜂窝板反射标靶;
所述水下淤泥面深度水压计自动化监测系统包括固定设置在所述淤泥内的若干水压计固定装置,每一所述水压计固定装置上分别固定设置有水压计,若干所述水压计藉由一连接线串联,所述连接线的两端分别连接有水压计数据采集箱,所述水压计数据采集箱与所述防汛墙固定连接。
较佳地,所述激光测距仪数据采集箱为集合光源发射模块、光源接收模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱;
所述水压计数据采集箱为集合水压计数据采集模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱。
较佳地,所述水位管的顶部固定设置有沉降钉,所述沉降钉用于所述水位管顶端孔口初始高程的测量及后续高程修正。
较佳地,所述蜂窝板反射标靶的外周设置有若干滚珠,所述水位管的内壁沿长度方向开设有若干用于配合所述滚珠滚动的凹槽,以实现所述蜂窝板反射标靶跟随水位上下滑动;所述激光测距仪数据采集箱的四角处设置有凸起,所述凸起与所述凹槽配合实现所述激光测距仪数据采集箱的上下移动。
较佳地,所述固定件包括抱箍和螺栓,所述抱箍套设在所述水位管的外部,所述抱箍通过所述螺栓与所述防汛墙固定连接。
较佳地,所述水压计固定装置包括固定杆和固定板,所述固定杆和所述固定板固定连接,所述固定杆埋设固定在所述淤泥内,在所述固定杆位于所述水域内的位置处固定设置所述水压计;
所述固定板与所述淤泥的接触面为内凹型。
较佳地,所述连接线上固定设置有若干配重块,以实现所述连接线与所述淤泥的表面贴合。
较佳地,所述定位板的形状为L形,所述定位板与所述防汛墙的陆地侧采用膨胀螺丝固定连接。
本发明还提供了水下淤泥面竖向位移自动化监测方法,包括以下步骤:
步骤一、使用远程终端设置所述激光测距仪数据采集箱、所述水压计数据采集箱的观测总时间以及观测时间间隔;
步骤二、采用水准测量的方法,测量得到水位管顶部每个时间点的高程数据,并每隔一段时间修正一次水位管的顶部高程;
步骤三、利用所述激光测距仪数据采集箱反射激光光源时间差的原理,测出每个时间点;
蜂窝板反射标靶至激光测距仪数据采集箱光源的距离;
蜂窝板反射标靶上表面距离水面的距离;
激光测距仪数据采集箱光源到沉降钉的竖直距离;
步骤四、利用所述水压计数据采集箱量取的测算,得到每个时间点的每个所述水压计的深度数据;
步骤五、所述激光测距仪数据采集箱和所述水压计数据采集箱量取将测得数据传输至所述远程终端,所述远程终端自动计算每个所述淤泥顶面在不同时间点的高程,并得到所述淤泥顶面竖向位移的实时数据,输出监测报表和变化曲线。
本发明的有益效果:
本发明的水下淤泥面竖向位移自动化监测装置,通过上述结构设计,水面高程激光测距仪自动化监测系统、水下淤泥面深度水压计自动化监测系统布置在防汛墙及水域中,可在水上进行作业;水位管的顶端孔口高程可修正,提高了监测精度。
本发明的水下淤泥面竖向位移自动化监测方法,以水面为分界线,分为水面高程激光测距仪自动化监测系统、水下淤泥面深度水压计自动化监测系统,利用两个监测系统建立高程联系,对水下淤泥面的实时高程进行监测,从而得到实时竖向位移变化,为盾构水下施工风险评估提供监测数据,以规避施工风险,保障施工的安全、高效运行,减少施工成本,提高经济效益。
附图说明
图1为本发明的水下淤泥面竖向位移自动化监测系统一具体实施例的整体结构示意图;
图2为图1中A处放大的结构示意图;
图3为图1中B处放大的结构示意图;
图4为图1中水位管部分的结构示意图;
图5为图1中蜂窝板反射标靶部分俯视的结构示意图;
图6为图1中激光测距仪数据采集箱部分俯视的结构示意图;
图7为图1中水压计固定装置的结构示意图;
图8为本发明的水下淤泥面竖向位移自动化监测方法一具体实施例的流程图。
图中:1水域、2淤泥、3防汛墙、4定位板、5沉降钉、6膨胀螺丝、7螺栓、8水位管、9细孔、10滤砂网、11滚珠、12蜂窝板反射标靶、13抱箍、14圆环板、15激光测距仪数据采集箱、16固定杆、17固定板、18水压计、19连接线、20配重块、21水压计数据采集箱。
具体实施方式
以下将结合附图对本发明的构思、具体结构及产生的技术效果作进一步说明,以充分地了解本发明的目的、特征和效果。
实施例1:
如图1-图8所示,本发明提供了水下淤泥面竖向位移自动化监测系统,由二个水面高程激光测距仪自动化监测系统和一个水下淤泥面深度水压计自动化监测系统组成。
水面高程激光测距仪自动化监测系统和水下淤泥面深度水压计自动化监测系统,以水面为分界线建立高程联系,对水域1下淤泥2的实时高程进行监测;
两个水面高程激光测距仪自动化监测系统,分别布置在水域1两岸的防汛墙3上;
水面高程激光测距仪自动化监测系统包括定位板4,定位板4固定设置在防汛墙3上,定位板4在位于水域1的一侧表面开设有用于固定水位管8的开孔,水位管8的顶端固定在开孔内,水位管8位于水域1的部分开设有若干能够让水通过的细孔9,平衡水位管8内外水压;在水位管8内位于细孔9的位置处设置有滤砂网10,用于过滤泥沙,并起到承托蜂窝板反射标靶12的作用;水位管8通过固定件与防汛墙3固定连接,在水位管8内靠近顶端位置处固定设置有圆环板14,圆环板14上放置有激光测距仪数据采集箱15;水位管8内在位于滤砂网10和激光测距仪数据采集箱15之间的位置处,设置有可随水位上下滑动的蜂窝板反射标靶12;
水下淤泥面深度水压计自动化监测系统包括固定设置在淤泥2内的若干水压计固定装置,每一水压计固定装置上分别固定设置有水压计18,若干水压计18藉由一连接线19串联,连接线19的两端分别连接有水压计数据采集箱21,水压计数据采集箱21与防汛墙3固定连接。
激光测距仪数据采集箱15为集合光源发射模块、光源接收模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱,可将采集的数据进行存储并通过网关传输至远程终端,以进行后续数据自动化处理;水压计数据采集箱21为集合水压计数据采集模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱,可将采集的数据进行存储并通过网关传输至远程终端,以进行后续数据自动化处理。
如图2所示,水位管8的顶部固定设置有沉降钉5,沉降钉5用于水位管8顶端孔口初始高程的测量及后续高程修正,以提高监测精度。
如图4、图5、图6所示,蜂窝板反射标靶12的外周设置有若干滚珠11,水位管8的内壁沿长度方向开设有若干用于配合滚珠11滚动的凹槽,以实现蜂窝板反射标靶12跟随水位上下滑动;激光测距仪数据采集箱15的四角处设置有凸起,凸起与凹槽配合实现激光测距仪数据采集箱15的上下移动。
固定件包括抱箍13和螺栓7,抱箍13套设在水位管8的外部,抱箍13通过螺栓7与防汛墙3固定连接。
如图7所示,水压计固定装置包括固定杆16和固定板17,固定杆16和固定板17固定连接,固定杆16埋设固定在淤泥2内,在固定杆16位于水域1内的位置处固定设置水压计18。
为了保证蜂窝板反射标靶12良好的适应性,蜂窝板反射标靶12采用不锈钢材质,且具有抗腐蚀、抗氧化、低密度等性质,可适应于不同环境的水质;
为了保证固定板17的稳定,固定板17与淤泥2的接触面为内凹型,使之能够与淤泥2表面贴合。
如图3所示,在一些实施例中,连接线19上固定设置有若干配重块20,以实现连接线19与淤泥2的表面贴合,防止连接线19在水域1中悬浮被过往船只刮蹭破坏。
如图2所示,在另一些实施例中,定位板4的形状为L形,定位板4与防汛墙3的陆地侧采用膨胀螺丝6固定连接。
实施例2:
本发明还提供了水下淤泥面竖向位移自动化监测方法,包括:
步骤一、将底部带有细孔9和滤砂网10,直径约25cm的水位管8(内侧有相互平行的凹槽)安置于防汛墙3的水域1侧,并在水域1水面以上10cm左右,用抱箍13和螺栓7固定于防汛墙3上;
步骤二、将水平方向嵌有4个滚珠11、约1cm厚的蜂窝板反射标靶12沿凹槽滚入水位管8中,置于滤砂网10之上,蜂窝板反射标靶12可随水位变化上下滑动,测量蜂窝板反射标靶12上表面距离水域1水面的距离d1-1、d1-2;
步骤三、水位管8上部固定一块中间开孔直径约5cm、厚度约2cm的圆环板14,将四角突出的激光测距仪数据采集箱15沿凹槽嵌入水位管8内,置于圆环板14之上,顶部与孔口平齐,激光测距仪数据采集箱15通过向蜂窝板反射标靶12发射激光、并接收反射过来激光的间隔时间,从而计算出两岸漂浮于水面上的蜂窝板反射标靶12至激光测距仪数据采集箱15光源的实时距离 (n=0时,表示首次测量值,即初始值;n=1,2,3……,表示第n时间点的实时距离),采集箱用于采集、存储、传输数据;
步骤四、利用L形的固定板4,在上部开出略大于水位管8直径的圆,用于固定水位管8的顶部孔口,并在防汛墙3陆地侧用膨胀螺丝6固定L形的定位板4;
步骤五、在水位管8顶部,安置一枚沉降钉5,利用水准测量的方法,测出两岸激光测距仪数据采集箱15顶部的高程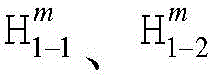 (m=0时,表示首次测量值,即初始高程;m=1,2,3……,表示第m次修正(一般1-2月修正一次)后的高程),测量出两岸激光测距仪数据采集箱15光源到沉降钉5的竖直距离L2-1、L2-2,;
步骤六、将水压计18焊接于直径约10mm的固定板16上,底部放置一块约30cmX30cmX0.5cm的固定板17,固定板17一面平整,另一面向内凹陷大约半个固定板17的厚度,固定杆16插于固定板17正中央并焊接固定,测量出每个水压计18中心与固定板17中心底部的距离L3i(i=1,2,3……,表示第i个水压计),安装时,按照一定的间距(视工程要求而定),将一面凹陷的固定板17朝下,垂直插入淤泥2面中,使之与淤泥2面贴合固定;
步骤七、利用线接串联的方式,将水压计固定系统结构串联起来,连接线19上套有配重块20,用于增加连接线19重量,使之与淤泥2面贴合固定,将连接线19沿水底牵引至防汛墙3水域1侧的水压计数据采集箱中21,采集箱用于采集、存储、传输数据;
步骤八、利用水位管8顶部高程数据,两个系统传输至远程终端的实时数据,可自动计算出淤泥2面竖向位移实时变化情况,并形成相应的监测报表和变化曲线图。
本发明的原理如下:
本发明是基于自动化传感器设备的一种水下淤泥面竖向位移自动化监测创新系统和方法;主要以水面为分界线,分为水面高程激光测距仪自动化监测系统和水下淤泥面深度水压计自动化监测系统。通过关联2个高程监测系统,从而算出水下淤泥面高程变化,进而求出水下淤泥面竖向位移变化情况。
在具体的实施例中:
1、利用水准测量的方法,测量出两岸激光测距仪数据采集箱15顶部(也是水位管8的顶端)的高程 (m=0时,表示首次测量值,即初始值;m=1,2,3……,表示第m次修正(一般1-2月修正一次)后的高程);
2、利用激光测距仪数据采集箱15反射激光光源时间差的原理,测出两岸水面上蜂窝板反射标靶12至激光测距仪数据采集箱15光源的实时距离
 (n=0时,表示首次测量值,即初始值;n=1,2,3……,表示第n时间点的实时距离);
3、测出蜂窝板反射标靶12上表面距离水域1水面的距离d1-1、d1-2;
4、测出两岸激光测距仪数据采集箱15光源到沉降钉5的竖直距离L2-1、L2-2;
5、则水域1水面的实时平均高程

m=0时,表示首次测量值,即初始值;m=1,2,3……时,表示第m次修正(一般1-2月修正一次)后的值;
n=0时,表示首次测量值,即初始值;n=1,2,3……,表示第n时间点的值;
6、利用水压计公式:p=ρgh(p为水压、g为重力加速度、h为水深),可计算出第i个水压计18中心距离平均水面的深度hi:

i=1,2,3……,表示第i个水压计;
7、根据第i个水压计18中心与对应固定板17中心底部的距离L3i可以计算出第i个水压计18所在淤泥2面至水面的深度L4i:
L4i=hi+L3i
i=1,2,3……,表示第i个水压计18;
8、第n时间点,第i个水压计18所在淤泥2面高程

①m=0时,表示首次测量值,即初始值;m=1,2,3……时,表示第m次修正(一般1-2月修正一次)后的值;
②n=0时,表示首次测量值,即初始值;n=1,2,3……,表示第n时间点的值;
i=1,2,3……,表示第i个水压计;
9、第i个水压计18所在淤泥2面,第n时间点累计竖向位移变化


①m=0时,表示首次测量值,即初始值;m=1,2,3……时,表示第m次修正(一般1-2月修正一次)后的值;
②n=0时,表示首次测量值,即初始值;n=1,2,3……,表示第n时间点的值;
③i=1,2,3……,表示第i个水压计18;
以上详细描述了本发明的较佳具体实施例。应当理解,本领域的普通技术人员无需创造性劳动就可以根据本发明的构思作出诸多修改和变化。因此,凡本技术领域中技术人员依本发明的构思在现有技术的基础上通过逻辑分析、推理或者有限的实验可以得到的技术方案,皆应在由权利要求书所确定的保护范围内。
Claims (9)
1.水下淤泥面竖向位移自动化监测系统,由二个水面高程激光测距仪自动化监测系统和一个水下淤泥面深度水压计自动化监测系统组成,其特征在于,
所述水面高程激光测距仪自动化监测系统和所述水下淤泥面深度水压计自动化监测系统,以水面为分界线建立高程联系,对水域下淤泥的实时高程进行监测;
两个所述水面高程激光测距仪自动化监测系统,分别布置在水域两岸的防汛墙上;
所述水面高程激光测距仪自动化监测系统包括定位板,所述定位板固定设置在防汛墙上,所述定位板在位于所述水域的一侧表面开设有用于固定水位管的开孔,所述水位管的顶端固定在所述开孔内,所述水位管位于所述水域的部分开设有若干细孔,在所述水位管内位于所述细孔的位置处设置有滤砂网,所述水位管通过固定件与所述防汛墙固定连接,在所述水位管内靠近顶端位置处固定设置有圆环板,所述圆环板上放置有激光测距仪数据采集箱;所述水位管内在位于所述滤砂网和所述激光测距仪数据采集箱之间的位置处,设置有可随水位上下滑动的蜂窝板反射标靶;
所述水下淤泥面深度水压计自动化监测系统包括固定设置在所述淤泥内的若干水压计固定装置,每一所述水压计固定装置上分别固定设置有水压计,若干所述水压计藉由一连接线串联,所述连接线的两端分别连接有水压计数据采集箱,所述水压计数据采集箱与所述防汛墙固定连接。
2.根据权利要求1所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述激光测距仪数据采集箱为集合光源发射模块、光源接收模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱;
所述水压计数据采集箱为集合水压计数据采集模块、数据存储模块、数据传输模块、电源模块为一体的数据采集箱。
3.根据权利要求1或2所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述水位管的顶部固定设置有沉降钉,所述沉降钉用于所述水位管顶端孔口初始高程的测量及后续高程修正。
4.根据权利要求3所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述蜂窝板反射标靶的外周设置有若干滚珠,所述水位管的内壁沿长度方向开设有若干用于配合所述滚珠滚动的凹槽,以实现所述蜂窝板反射标靶跟随水位上下滑动;所述激光测距仪数据采集箱的四角处设置有凸起,所述凸起与所述凹槽配合实现所述激光测距仪数据采集箱的上下移动。
5.根据权利要求1所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述固定件包括抱箍和螺栓,所述抱箍套设在所述水位管的外部,所述抱箍通过所述螺栓与所述防汛墙固定连接。
6.根据权利要求1所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述水压计固定装置包括固定杆和固定板,所述固定杆和所述固定板固定连接,所述固定杆埋设固定在所述淤泥内,在所述固定杆位于所述水域内的位置处固定设置所述水压计;
所述固定板与所述淤泥的接触面为内凹型。
7.根据权利要求1所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述连接线上固定设置有若干配重块,以实现所述连接线与所述淤泥的表面贴合。
8.根据权利要求1所述的水下淤泥面竖向位移自动化监测系统,其特征在于,所述定位板的形状为L形,所述定位板与所述防汛墙的陆地侧采用膨胀螺丝固定连接。
9.根据权利要求1-8任一所述的水下淤泥面竖向位移自动化监测方法,其特征在于,包括以下步骤:
步骤一、使用远程终端设置所述激光测距仪数据采集箱、所述水压计数据采集箱的观测总时间以及观测时间间隔;
步骤二、采用水准测量的方法,测量得到水位管顶部每个时间点的高程数据,并每隔一段时间修正一次水位管的顶部高程;
步骤三、利用所述激光测距仪数据采集箱反射激光光源时间差的原理,测出每个时间点;
蜂窝板反射标靶至激光测距仪数据采集箱光源的距离;
蜂窝板反射标靶上表面距离水面的距离;
激光测距仪数据采集箱光源到沉降钉的竖直距离;
步骤四、利用所述水压计数据采集箱量取的测算,得到每个时间点的每个所述水压计的深度数据;
步骤五、所述激光测距仪数据采集箱和所述水压计数据采集箱量取将测得数据传输至所述远程终端,所述远程终端自动计算每个所述淤泥顶面在不同时间点的高程,并得到所述淤泥顶面竖向位移的实时数据,输出监测报表和变化曲线。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211403620.0A CN115992506B (zh) | 2022-11-10 | 2022-11-10 | 水下淤泥面竖向位移自动化监测系统及监测方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211403620.0A CN115992506B (zh) | 2022-11-10 | 2022-11-10 | 水下淤泥面竖向位移自动化监测系统及监测方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN115992506A true CN115992506A (zh) | 2023-04-21 |
| CN115992506B CN115992506B (zh) | 2025-08-05 |
Family
ID=85994477
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211403620.0A Active CN115992506B (zh) | 2022-11-10 | 2022-11-10 | 水下淤泥面竖向位移自动化监测系统及监测方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115992506B (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117587866A (zh) * | 2024-01-16 | 2024-02-23 | 浙江正泰新能源开发有限公司 | 一种水上光伏电站及其桩基沉降检测系统 |
| CN119594866A (zh) * | 2025-01-06 | 2025-03-11 | 新锐科创(湖北)科技有限公司 | 一种基于多源性传感器的水下淤泥面竖向位移监测装置 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103512560A (zh) * | 2012-06-19 | 2014-01-15 | 廖翊钧 | 多功能河川水文自动量测系统及河川河床高程量测方法 |
| CN203530949U (zh) * | 2013-09-29 | 2014-04-09 | 浙江广川工程咨询有限公司 | 一种新型封闭式孔隙水压力计的埋设装置 |
| CN206891534U (zh) * | 2017-03-13 | 2018-01-16 | 安徽英凯环境技术有限公司 | 一种带污泥界面侦测功能的水位计监测系统 |
| CN215296381U (zh) * | 2021-07-26 | 2021-12-24 | 中国建筑第四工程局有限公司 | 一种用于深基坑开挖地下水位监测的自动化装置 |
-
2022
- 2022-11-10 CN CN202211403620.0A patent/CN115992506B/zh active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103512560A (zh) * | 2012-06-19 | 2014-01-15 | 廖翊钧 | 多功能河川水文自动量测系统及河川河床高程量测方法 |
| CN203530949U (zh) * | 2013-09-29 | 2014-04-09 | 浙江广川工程咨询有限公司 | 一种新型封闭式孔隙水压力计的埋设装置 |
| CN206891534U (zh) * | 2017-03-13 | 2018-01-16 | 安徽英凯环境技术有限公司 | 一种带污泥界面侦测功能的水位计监测系统 |
| CN215296381U (zh) * | 2021-07-26 | 2021-12-24 | 中国建筑第四工程局有限公司 | 一种用于深基坑开挖地下水位监测的自动化装置 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117587866A (zh) * | 2024-01-16 | 2024-02-23 | 浙江正泰新能源开发有限公司 | 一种水上光伏电站及其桩基沉降检测系统 |
| CN117587866B (zh) * | 2024-01-16 | 2024-04-16 | 浙江正泰新能源开发有限公司 | 一种水上光伏电站及其桩基沉降检测系统 |
| CN119594866A (zh) * | 2025-01-06 | 2025-03-11 | 新锐科创(湖北)科技有限公司 | 一种基于多源性传感器的水下淤泥面竖向位移监测装置 |
| CN119594866B (zh) * | 2025-01-06 | 2025-09-09 | 新锐科创(湖北)科技有限公司 | 一种基于多源性传感器的水下淤泥面竖向位移监测装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN115992506B (zh) | 2025-08-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN201047988Y (zh) | 一种斜管式水位测量装置 | |
| CN109060056B (zh) | 一种非接触式雷达测流的河道断面流量计算方法 | |
| CN105735380B (zh) | 一种基坑深层水平位移和竖向沉降的监测装置及方法 | |
| CN107460898B (zh) | 一种沉入式桥梁桩基冲刷实时监测系统及其监测方法 | |
| CN101629799B (zh) | 无通视高陡边坡变形监测方法及其装置 | |
| CN104180759B (zh) | 水库坝体沉陷与水平位移基准点检测装置及检测方法 | |
| WO2022135618A1 (zh) | 一种大型水库测深基准场建设方法及用途 | |
| CN113776498B (zh) | 一种越江隧道施工河床沉降静力水准测量系统及测量方法 | |
| CN109724653B (zh) | 一种高杆式全量程水文观测平台及其建造和集成方法 | |
| CN202501869U (zh) | 基于物联网的尾矿库在线安全监测系统 | |
| CN205712221U (zh) | 一种基坑深层水平位移和竖向沉降的监测装置 | |
| CN115478567A (zh) | 上穿地下轨道且邻近周边建筑的隧道明挖施工监测方法 | |
| CN109253765A (zh) | 河流流量在线监测测量系统及流量计算方法 | |
| CN114908818B (zh) | 一种基坑变形观测装置 | |
| CN115992506B (zh) | 水下淤泥面竖向位移自动化监测系统及监测方法 | |
| CN210166018U (zh) | 一种地铁车站基坑地下水位实时监测装置 | |
| CN115988445A (zh) | 基于无线传输的边坡分阶段组合监测的方法 | |
| CN201540087U (zh) | 一种无通视高陡边坡变形监测装置 | |
| CN211234621U (zh) | 一种河道缆道式水尺多点测深装置 | |
| CN215064491U (zh) | 一种用于真空预压监测的地表沉降标 | |
| CN215447685U (zh) | 一种基坑边坡的实时位移测量装置 | |
| CN223017702U (zh) | 一种桶式基础结构的监控系统 | |
| TW201307811A (zh) | 多功能河川水文自動量測系統 | |
| CN108489455B (zh) | 污水沉井内部结构的测量方法 | |
| CN208155404U (zh) | 一种水利工程用的水位监测装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |