CN115924759A - 一种集成电动抓斗的多功能塔机系统的工作方法 - Google Patents
一种集成电动抓斗的多功能塔机系统的工作方法 Download PDFInfo
- Publication number
- CN115924759A CN115924759A CN202211188077.7A CN202211188077A CN115924759A CN 115924759 A CN115924759 A CN 115924759A CN 202211188077 A CN202211188077 A CN 202211188077A CN 115924759 A CN115924759 A CN 115924759A
- Authority
- CN
- China
- Prior art keywords
- grab bucket
- tower crane
- electric
- display screen
- electric grab
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Landscapes
- Control And Safety Of Cranes (AREA)
Abstract
本发明涉及一种集成电动抓斗的多功能塔机系统的工作方法,它属于塔机的抓斗技术领域。本发明塔机系统包括回转平台、电动抓斗、卷线机、塔机吊钩、显示屏、可编程控制器和安装在驾驶室的四个操作按键。本发明工作时,使用塔机功能时,电动抓斗不使用,该电动抓斗挂于回转平台下方;当使用抓斗功能时,塔机吊钩移动至吊环出吊出抓斗,同时通过按钮放出电动抓斗连接的电缆,驾驶员通过在驾驶室的两个按钮控制卷筒转动并通过钢丝绳带动结构控制抓斗的打开闭合,打开和闭合极限位置通过限位传输给PLC并在显示屏显示提示驾驶员。本发明结构设计合理,安全可靠,增加电动抓斗功能,操作方便,智能化,满足使用需求。
Description
技术领域
本发明涉及一种工作方法,尤其是涉及一种集成电动抓斗的多功能塔机系统的工作方法,它属于塔机的抓斗技术领域。
背景技术
现有塔机功能特性不能吊取工作环境中的散物,比如建筑工地上的散落木材、散落钢材、散落砖块、泥土、无盛物的混泥土等,而需要借助其他机械,又因为工作环境限制很多时候那些机械的工作位置和幅度等是完成不了的。
因此,提供一种结构设计合理,安全可靠,增加电动抓斗功能,操作方便的多功能塔机系统,显得尤为必要。
发明内容
本发明的目的在于克服现有技术中存在的上述不足,而提供一种结构设计合理,安全可靠,增加电动抓斗功能,操作方便,智能化的集成电动抓斗的多功能塔机系统的工作方法。
本发明解决上述问题所采用的技术方案是:该集成电动抓斗的多功能塔机系统的工作方法,包括多功能塔机系统,所述多功能塔机系统包括回转平台、电动抓斗、卷线机、塔机吊钩、显示屏、可编程控制器和安装在驾驶室的四个操作按键,卷线机安装在回转平台下方,电动抓斗包括吊环、钢丝绳、电机、传动轴、打开状态限位、闭合状态限位和抓斗,电动抓斗通过吊环挂于回转平台下方,钢丝绳下端固接有抓斗,钢丝绳的卷筒与电机连接,抓斗的顶部两侧设置有打开状态限位、闭合状态限位,抓斗的中部两侧分别与传动轴对应铰接,传动轴与电机对应传动相连,其特征在于:包括如下步骤:
(S1)通过显示屏显示当前小车幅度、吊钩高度和导线长度,该小车幅度和吊钩高度是塔机自有的通过幅度高度传感器传给可编程控制器,并传给显示屏显示;导线长度是卷线机传输给可编程控制器,然后可编程控制器传给显示屏显示的;
(S2)卷线机用于收放抓斗电缆用的,该卷线机包括电缆摆放架、电缆卷筒、减速器、电机、电缆压号机和电缆自动计数器;
(S3)四个操作按键分别控制卷线机电机的正反转以及电动抓斗电机的正反转;
(S4)当使用塔机功能时,电动抓斗不使用,该电动抓斗挂于回转平台下方;
(S5)当使用抓斗功能时,塔机吊钩移动至吊环出吊出抓斗,同时通过按钮放出电动抓斗连接的电缆,通过显示屏判断,放出电缆长度应大于等于幅度和高度之和的变化值,电动抓斗到达需要的位置时,驾驶员通过在驾驶室的两个按钮控制抓斗的打开闭合,打开和闭合极限位置通过限位传输给可编程控制器,并在显示屏显示提示驾驶员。
本发明与现有技术相比,具有以下优点和效果:整体结构设计合理,在普通塔机功能基础上增加了抓斗功能,一机两用,对于工地等复杂工况具有很好的实用性,集幅度、高度、导线长度、抓斗打开闭合的显示,通过按钮控制导线的收放、抓斗开合的智能系统。
附图说明
图1是本发明实施例的整体结构示意图。
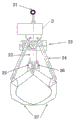
图2是本发明实施例中电动抓斗的结构示意图。
图中:回转平台1,电动抓斗2,卷线机3,塔机吊钩4;吊环21,钢丝绳22,电机23,传动轴24,打开状态限位25,闭合状态限位26,抓斗27。
具体实施方式
下面结合附图并通过实施例对本发明作进一步的详细说明,以下实施例是对本发明的解释而本发明并不局限于以下实施例。
实施例。
参见图1至图2,本实施例集成电动抓斗的多功能塔机系统主要包括回转平台1、电动抓斗2、卷线机3、塔机吊钩4、显示屏、可编程控制器(PLC)和安装在驾驶室的四个操作按键。
本实施例中的卷线机3安装在回转平台1下方,电动抓斗2包括吊环21、钢丝绳22、电机23、传动轴24、打开状态限位25、闭合状态限位26和抓斗27,电动抓斗2通过吊环21挂于回转平台1下方,钢丝绳22下端固接有抓斗27,钢丝绳22的卷筒与电机23连接,抓斗27的顶部两侧设置有打开状态限位25、闭合状态限位26,抓斗27的中部两侧分别与传动轴24对应铰接,传动轴24与电机23对应传动相连。
本实施例集成电动抓斗的多功能塔机系统的具体步骤如下:
(1)此系统包含一显示屏、一可编程控制器(PLC)、一套电动抓斗2、一套卷线机3、安装在驾驶室的四个操作按键。
(2)显示屏是显示当前小车幅度、吊钩高度和导线长度,其中小车幅度和吊钩高度是塔机自有的通过幅度高度传感器传给PLC并传给显示屏显示,导线长度是卷线机传输给PLC然后PLC传给显示屏显示的。
(3)电动抓斗包括抓斗结构以及控制装置电动机、卷筒、钢丝绳、减速器,还包括反馈抓斗张开闭合的限位。
(4)卷线机3是安装在回转平台1下方,用于收放抓斗电缆用的,卷线机3包括电缆摆放架、电缆卷筒、减速器、电机、电缆压号机、电缆自动计数器。
(5)安装在驾驶室的四个操作按键分别控制卷线机3电机的正反转和电动抓斗2电机的正反转。
(6)若是使用塔机功能时,电动抓斗2是不使用的,通过吊环挂于回转平台下方;
若是使用抓斗功能时塔机吊钩移动至吊环21出吊出抓斗,同时通过按钮放出电动抓斗2连接的电缆,通过显示屏判断,放出电缆长度应大于等于幅度和高度之和的变化值,电动抓斗2到达需要的位置时,驾驶员通过在驾驶室的两个按钮控制抓斗的打开闭合,打开和闭合极限位置通过限位传输给PLC并在显示屏显示提示驾驶员。
本实施例当需要使用塔机功能时,控制塔机吊钩4使抓斗放回吊环21处同时需控制卷线机3收回电缆。
通过上述阐述,本领域的技术人员已能实施。
此外,需要说明的是,本说明书中所描述的具体实施例,其零、部件的形状、所取名称等可以不同,本说明书中所描述的以上内容仅仅是对本发明结构所作的举例说明。凡依据本发明专利构思所述的构造、特征及原理所做的等效变化或者简单变化,均包括于本发明专利的保护范围内。本发明所属技术领域的技术人员可以对所描述的具体实施例做各种各样的修改或补充或采用类似的方式替代,只要不偏离本发明的结构或者超越本权利要求书所定义的范围,均应属于本发明的保护范围。
Claims (1)
1.一种集成电动抓斗的多功能塔机系统的工作方法,包括多功能塔机系统,所述多功能塔机系统包括回转平台(1)、电动抓斗(2)、卷线机(3)、塔机吊钩(4)、显示屏、可编程控制器和安装在驾驶室的四个操作按键,卷线机(3)安装在回转平台(1)下方,电动抓斗(2)包括吊环(21)、钢丝绳(22)、电机(23)、传动轴(24)、打开状态限位(25)、闭合状态限位(26)和抓斗(27),电动抓斗(2)通过吊环(21)挂于回转平台(1)下方,钢丝绳(22)下端固接有抓斗(27),钢丝绳(22)的卷筒与电机(23)连接,抓斗(27)的顶部两侧设置有打开状态限位(25)、闭合状态限位(26),抓斗(27)的中部两侧分别与传动轴(24)对应铰接,传动轴(24)与电机(23)对应传动相连,
其特征在于:包括如下步骤:
(S1)通过显示屏显示当前小车幅度、吊钩高度和导线长度,该小车幅度和吊钩高度是塔机自有的通过幅度高度传感器传给可编程控制器,并传给显示屏显示;导线长度是卷线机(3)传输给可编程控制器,然后可编程控制器传给显示屏显示的;
(S2)卷线机(3)用于收放抓斗电缆用的,该卷线机(3)包括电缆摆放架、电缆卷筒、减速器、电机、电缆压号机和电缆自动计数器;
(S3)四个操作按键分别控制卷线机(3)电机的正反转以及电动抓斗(2)电机的正反转;
(S4)当使用塔机功能时,电动抓斗不使用,该电动抓斗挂于回转平台下方;
(S5)当使用抓斗功能时,塔机吊钩(4)移动至吊环(21)出吊出抓斗,同时通过按钮放出电动抓斗(2)连接的电缆,通过显示屏判断,放出电缆长度应大于等于幅度和高度之和的变化值,电动抓斗(2)到达需要的位置时,驾驶员通过在驾驶室的两个按钮控制抓斗的打开闭合,打开和闭合极限位置通过限位传输给可编程控制器,并在显示屏显示提示驾驶员。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211188077.7A CN115924759B (zh) | 2022-09-28 | 2022-09-28 | 一种集成电动抓斗的多功能塔机系统的工作方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211188077.7A CN115924759B (zh) | 2022-09-28 | 2022-09-28 | 一种集成电动抓斗的多功能塔机系统的工作方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN115924759A true CN115924759A (zh) | 2023-04-07 |
| CN115924759B CN115924759B (zh) | 2025-07-18 |
Family
ID=86551306
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211188077.7A Active CN115924759B (zh) | 2022-09-28 | 2022-09-28 | 一种集成电动抓斗的多功能塔机系统的工作方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115924759B (zh) |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN2714520Y (zh) * | 2004-05-10 | 2005-08-03 | 南昌铁路局南昌机械厂装卸机具分厂 | 电动散货抓斗 |
| CN201224660Y (zh) * | 2007-12-26 | 2009-04-22 | 上海起帆科技股份有限公司 | 新型绳控单索抓斗 |
| CN201415917Y (zh) * | 2009-04-13 | 2010-03-03 | 浙江赛诺起重机械有限公司 | 单卷筒的垃圾吊 |
| KR20120081337A (ko) * | 2011-01-11 | 2012-07-19 | 주식회사 흥성산업 | 와이어 드럼과 케이블 릴 제어 장치 및 그 방법 |
| CN203269421U (zh) * | 2013-04-15 | 2013-11-06 | 王国奋 | 一种塔机的监控系统 |
| CN203382380U (zh) * | 2013-08-01 | 2014-01-08 | 重庆特种起重机械制造有限公司 | 电动抓斗 |
| CN203428745U (zh) * | 2013-08-28 | 2014-02-12 | 河南天力起重机械有限公司 | 一种电动抓斗 |
| JP2019001586A (ja) * | 2017-06-14 | 2019-01-10 | 株式会社日立プラントメカニクス | 油圧バケットの油圧制御システム |
| CN109607391A (zh) * | 2019-01-24 | 2019-04-12 | 江苏赛诺常矿起重机械有限公司 | 一种桥式起重机及控制方法 |
-
2022
- 2022-09-28 CN CN202211188077.7A patent/CN115924759B/zh active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN2714520Y (zh) * | 2004-05-10 | 2005-08-03 | 南昌铁路局南昌机械厂装卸机具分厂 | 电动散货抓斗 |
| CN201224660Y (zh) * | 2007-12-26 | 2009-04-22 | 上海起帆科技股份有限公司 | 新型绳控单索抓斗 |
| CN201415917Y (zh) * | 2009-04-13 | 2010-03-03 | 浙江赛诺起重机械有限公司 | 单卷筒的垃圾吊 |
| KR20120081337A (ko) * | 2011-01-11 | 2012-07-19 | 주식회사 흥성산업 | 와이어 드럼과 케이블 릴 제어 장치 및 그 방법 |
| CN203269421U (zh) * | 2013-04-15 | 2013-11-06 | 王国奋 | 一种塔机的监控系统 |
| CN203382380U (zh) * | 2013-08-01 | 2014-01-08 | 重庆特种起重机械制造有限公司 | 电动抓斗 |
| CN203428745U (zh) * | 2013-08-28 | 2014-02-12 | 河南天力起重机械有限公司 | 一种电动抓斗 |
| JP2019001586A (ja) * | 2017-06-14 | 2019-01-10 | 株式会社日立プラントメカニクス | 油圧バケットの油圧制御システム |
| CN109607391A (zh) * | 2019-01-24 | 2019-04-12 | 江苏赛诺常矿起重机械有限公司 | 一种桥式起重机及控制方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN115924759B (zh) | 2025-07-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103964316B (zh) | 多功能多用途门座式起重机 | |
| CN108328478A (zh) | 多起重机协同起升作业方法、装置及起重机 | |
| CN102718147A (zh) | 吊钩运动控制系统和塔式起重机 | |
| CN111439688B (zh) | 起重机吊钩穿绳控制方法、装置及起重机 | |
| CN108529456A (zh) | 一种新型塔机力矩安全控制系统及方法 | |
| CN108383008A (zh) | 塔机超起控制方法及系统 | |
| CN102295236A (zh) | 双门机抬吊装置 | |
| CN108502733A (zh) | 一种新型塔机重量安全控制方法及系统 | |
| CN115924759B (zh) | 一种集成电动抓斗的多功能塔机系统的工作方法 | |
| CN102864770A (zh) | 一种高效率强夯机 | |
| CN211338603U (zh) | 一种履带式起重机门型架 | |
| CN202063662U (zh) | 一种卷扬机 | |
| CN219196133U (zh) | 一种主驱动系统及抓斗式挖泥机 | |
| CN111039181A (zh) | 一键起吊装置、起重机及盾构机吊装控制方法 | |
| CN217996546U (zh) | 一种防摆动起重机 | |
| CN202245826U (zh) | 双门机抬吊装置 | |
| CN210193221U (zh) | 一种双卷扬机起重机同步起吊系统 | |
| CN207030812U (zh) | 便于维修卷扬机的起吊小车 | |
| JP7600632B2 (ja) | クレーン、クレーン制御方法 | |
| CN207061730U (zh) | 具备吊钩监控装置的卷扬机 | |
| CN212740520U (zh) | 多功能起重机安全保护装置 | |
| CN216583912U (zh) | 一种液压驱动起重工作站 | |
| CN202377757U (zh) | 可移动式拆臂装置 | |
| CN211393599U (zh) | 一种建筑工程用塔吊防摆动控制装置 | |
| CN208948729U (zh) | 一种建筑工程用升降装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |