CN115804296A - 定植杯生菜收获机构 - Google Patents
定植杯生菜收获机构 Download PDFInfo
- Publication number
- CN115804296A CN115804296A CN202211427455.2A CN202211427455A CN115804296A CN 115804296 A CN115804296 A CN 115804296A CN 202211427455 A CN202211427455 A CN 202211427455A CN 115804296 A CN115804296 A CN 115804296A
- Authority
- CN
- China
- Prior art keywords
- harvesting
- lettuce
- plate
- clamping
- station
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P60/00—Technologies relating to agriculture, livestock or agroalimentary industries
- Y02P60/20—Reduction of greenhouse gas [GHG] emissions in agriculture, e.g. CO2
- Y02P60/21—Dinitrogen oxide [N2O], e.g. using aquaponics, hydroponics or efficiency measures
Landscapes
- Apparatuses For Bulk Treatment Of Fruits And Vegetables And Apparatuses For Preparing Feeds (AREA)
Abstract
本发明提供一种定植杯生菜收获机构,包括安装机架、顶升装置以及收获装置;所述安装机架具有收获工位,所述收获工位处用以安置栽培板;所述顶升装置安装至所述安装机架上,且处于所述收获工位的下方,所述顶升装置用以顶起所述栽培板上的定植杯;所述收获装置安装至所述安装机架上,且对应所述收获工位设置,所述收获装置包括夹持组件以及切割组件,所述夹持组件用以夹持所述定植杯中的生菜,所述切割组件用以对所述生菜的茎部进行切割。在本发明中,顶升装置将定植杯顶出,通过夹持组件将顶出的生菜进行夹持,然后顶升装置回落,显露出茎部,此时,通过切割组件对生菜进行切割,进而完成生菜的收割,实现自动化生菜收割。
Description
技术领域
本发明涉及农业设备技术领域,尤其涉及一种定植杯生菜收获机构。
背景技术
目前,随着国民经济的快速发展,植物工厂等新兴高技术产业的发展在国家政策大力扶持下得到快速推进。植物工厂的蔬菜种植离不开现代农业设施,在水培生菜的营养液种植阶段,已有了部分自动化调控系统或自动化装备。但是在设施蔬菜的收获环节中,多使用人工操作,费时费力,成本高而效率低,不能适应植物工厂的自动化、智能化发展。
在现有技术中,一些设施农业较为发达的国家通过农业机器人来收获生菜,但是这些系统都较为复杂,价格高昂,一般的小规模农业生产中很难负担的起,同时,这类机器人系统收割往往效率低下,不符合发展的需求。
发明内容
本发明提供一种定植杯生菜收获机构,用以解决生菜收获系统复杂低效的问题,实现生菜的快速收获。
本发明提供一种定植杯生菜收获机构,包括:
安装机架,具有收获工位,收获工位处用以安置栽培板;
顶升装置,安装至安装机架上,且处于收获工位的下方,顶升装置用以顶起栽培板上的定植杯;以及,
收获装置,安装至安装机架上,且对应收获工位设置,收获装置包括夹持组件以及切割组件,夹持组件用以夹持定植杯中的生菜,切割组件用以对生菜的茎部进行切割。
根据本发明提供的定植杯生菜收获机构,顶升装置包括夹持爪,夹持爪具有沿上下向延伸的夹持空间,且夹持爪沿上下向活动安装至安装机架上,用以夹持定植杯。
根据本发明提供的定植杯生菜收获机构,夹持爪设置有多个,多个夹持爪沿水平向间隔设置,多个夹持爪之间形成有同步结构,以同步夹持多个定植杯。
根据本发明提供的定植杯生菜收获机构,每一夹持爪均包括第一夹持半爪以及第二夹持半爪;
同步结构还包括第一安装板以及第二安装板,第一安装与第二安装板均活动安装至安装机架上,且具有沿水平方向相互靠近或者相互远离的活动行程;
其中,多个第一夹持半爪均安装至第一安装板上,多个第二夹持半爪均安装至第二安装板上,且分别对应多个第一夹持半爪设置。
根据本发明提供的定植杯生菜收获机构,收获装置包括支撑板,支撑板沿上下向活动安装至安装机架上,且支撑板处于收获工位的一侧;
其中,夹持组件以及切割组件均沿朝向或者背离收获工位的方向活动安装至支撑板上。
根据本发明提供的定植杯生菜收获机构,支撑板包括沿上下向间隔设置的总支撑板以及次支撑板,总支撑板沿上下向活动安装至安装机架上,次支撑板沿上下向活动安装至总支撑板的下端面;
夹持组件活动安装至总支撑板上;
切割组件安装至次支撑板上。
根据本发明提供的定植杯生菜收获机构,定植杯生菜收获机构还包括有压持件,压持件活动至安装机架上,且对应收获工位设置;压持件与安装机架之间形成有大小可调的压持空间,压持空间用以压持栽培板;和/或,
定植杯生菜收获机构还包括输送装置,输送装置安装至安装机架上,输送装置具有经过收获工位的输送路径。
根据本发明提供的定植杯生菜收获机构,输送装置包括沿两个第一水平方向延伸设置的输送皮带,两个输送皮带沿第二水平方向间隔设置,两个输送皮带分别用以承载栽培板的两端;
其中,第一水平方向与第二水平方向呈相互垂直设置。
根据本发明提供的定植杯生菜收获机构,安装机架还包括卸菜工位;
定植杯生菜收获机构还包括转运装置,转运装置活动安装至安装机架上,具有在收获工位以及卸菜工位之间往复活动的活动行程;
收获装置安装至转运装置上。
根据本发明提供的定植杯生菜收获机构,安装机架上还设置有卸菜板,卸菜板对应卸菜工位设置,且处于转运装置的活动行程上。
在本发明提供的定植杯生菜收获机构中,在栽培板输送至安装机架的收获工位上,通过顶升装置将定植杯顶出,通过夹持组件将顶出的生菜进行夹持,然后顶升装置回落,使得生菜被聚拢夹持在夹持组件上,并显露出茎部,此时,通过切割组件对生菜进行切割,进而完成生菜的收割,无需人工对栽培板内的生菜进行收割,实现自动化生菜收割,同时,通过顶升装置的顶起回落,在收割过程中避免了收获装置与栽培板的之间的接触干涉,便于对生菜的快速收割,保证了定植杯生菜收获机构的有效收割,减小故障出现。
附图说明
为了更清楚地说明本发明或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作一简单地介绍,显而易见地,下面描述中的附图是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。
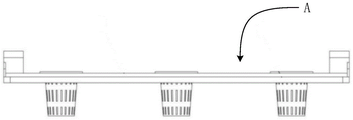
图1为本发明提供的栽培板的平面结构示意图;
图2为本发明提供的定植杯生菜收获机构的立体结构示意图;
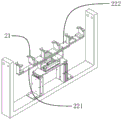
图3为图2中顶升装置的立体结构示意图;
图4为图2中收获装置的立体结构示意图;
图5为图4中收获装置另一视角的立体结构示意图;
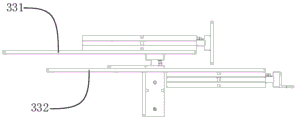
图6为图4中收获装置的侧视结构示意图;
图7为图2中安装机架的立体结构示意图。
附图标记:
100、定植杯生菜收获机构;1、安装机架;2、顶升装置;21、夹持爪;221、第一安装板;222、第二安装板;3、收获装置;31、夹持组件;32、切割组件;331、总支撑板;332、次支撑板;4、压持件;5、输送装置;51、输送皮带;61、滑动板;7、运输带;8、卸菜板;A、栽培板。
具体实施方式
为使本发明的目的、技术方案和优点更加清楚,下面将结合本发明中的附图,对本发明中的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
需要说明的是,请参阅图1,为本发明提供的栽培板A,栽培板A上贯设有限位孔,限位孔内安置有定植杯,定植杯内用以培养生菜。
请参阅图2,本发明提供一种定植杯生菜收获机构100,包括安装机架1、顶升装置2以及收获装置3;安装机架1具有收获工位,收获工位处用以安置栽培板A;顶升装置2安装至安装机架1上,且处于收获工位的下方,顶升装置2用以顶起栽培板A上的定植杯;收获装置3安装至安装机架1上,且对应收获工位设置,收获装置3包括夹持组件31以及切割组件32,夹持组件31用以夹持定植杯中的生菜,切割组件32用以对生菜的茎部进行切割。
在本发明提供的定植杯生菜收获机构100中,在栽培板A输送至安装机架1的收获工位上,通过顶升装置2将定植杯顶出,通过夹持组件31,将顶出的生菜进行夹持,然后顶升装置2回落,使得生菜被聚拢夹持在夹持组件31上,并显露出茎部,此时,通过切割组件32对生菜进行切割,进而完成生菜的收割,无需人工对栽培板A内的生菜进行收割,实现自动化生菜收割,同时,通过顶升装置2的顶起回落,在收割过程中避免了收获装置3与栽培板A的之间的接触干涉,便于对生菜的快速收割,保证了定植杯生菜收获机构100的有效收割,减小故障出现。
顶升定植杯的方式有多种,例如采用推杆,直接将定植杯自栽培板A上顶出,然而,具体的,请参阅图3,在本实施例中,顶升装置2包括夹持爪21,夹持爪21具有沿上下向延伸的夹持空间,且夹持爪21沿上下向活动安装至安装机架1上,用以夹持定植杯。在本实施例中,通过夹持爪21将定植杯抓住,然后夹持爪21上下向活动,带动定植杯活动,避免在定植杯顶出的过程中出现偏覆,保证能够正常的对生菜进行切割。
进一步的,夹持爪21设置有多个,多个夹持爪21沿水平向间隔设置,多个夹持爪21之间形成有同步结构,以同步夹持多个定植杯。在生菜的实际培养过程中,培养板A上往往设置有多个定植杯,以同时进行多个生菜的培养,在本实施例中,夹持爪21设置有多个,以便于同时对多个生菜的定植杯进行顶出。
需要说明的是,为了便于夹持爪21上下向运动,且保证多个夹持爪的同步活动,顶升装置2还包括顶升板,顶升板沿上下向活动安装至安装机架1上,夹持爪21安装至顶升板上。
其中,顶升板活动安装至安装机架1上的方式有多种,例如通过剪叉升降结构、液压升价结构以及驱动电机等方式,在此不做具体限制,在本发明中,通过气缸驱动顶升板1上下向活动。
需要说明的是,多个夹持爪21沿水平向间隔设置,多个夹持爪21之间的布设方式并不做具体限制,根据定植杯的位置不同进行布设,例如沿一条对称轴左右两侧交错设置,在本实施例中,多个夹持爪21沿水平向的直线依次设置。
更进一步的,每一夹持爪21均包括第一夹持半爪以及第二夹持半爪;同步结构还包括第一安装板221以及第二安装板222,第一安装221与第二安装板222均活动安装至安装机架1上,且具有沿水平方向相互靠近或者相互远离的活动行程;其中,多个第一夹持半爪均安装至第一安装板221上,多个第二夹持半爪均安装至第二安装板222上,且分别对应多个第一夹持半爪设置。在本实施例中,通过第一安装板221与第二安装板222的相对设置,使得多个夹持爪的第一夹持半爪和第二夹持半爪同步运动,无需复杂的程序控制,仅通过机械的方式即可完成同步夹持,保证多个定植杯的同步顶出,且成本底下,同步运动方式可靠。
需要说明的是,第一安装板221与第二安装板222之间的布设方式有多种,例如第一安装板221与第二安装板222呈间隔相对设置;在本申请中,第一安装板221与第二安装板222均沿第一方向延伸设置,且沿第一方向活动设置,第二安装板221活动安装至第一安装板221上,形成叠设,第二安装板221上贯设有多个过孔,第一夹持半爪穿设与过孔内,占用的空间更小,便于定植杯生菜收获机构100的小型化设置。
在本实施例中,第一安装板221以及第二安装板222通过驱动气缸进行驱动,以完成相互靠近或者相互远离活动。运动简单可靠。
另一方面,请参阅图4,收获装置3包括支撑板,支撑板沿上下向活动安装至安装机架上,且支撑板处于收获工位的一侧;其中,夹持组件31以及切割组件32均沿朝向或者背离收获工位的方向活动安装至支撑板上。在本实施例中,夹持组件31朝向收获工位活动,初步夹持住生菜,此时顶升装置2复原,使得生菜显露出茎部,为了进一步显露出生菜的茎部,在顶升装置2回落后,支撑板带动夹持组件31以及切割组件32向上活动,使得进一步将生菜自定植杯中拔起,进而便于进行茎部的切割,避免切割组件被遮挡,导致对生菜的切割过程受阻,在使得生菜的茎部显露出现后,切割组件32朝向收获工位伸出,以切割生菜的茎部。
具体的,请参阅图5,支撑板包括沿上下向间隔设置的总支撑板331以及次支撑板332,总支撑板331沿上下向活动安装至安装机架1上,次支撑板332沿上下向活动安装至总支撑板331的下端面;夹持组件活动安装至总支撑板331上;切割组件安装至次支撑板332上。在本实施例中,通过总支撑板331与次支撑板332的相对活动,使得夹持组件31相对切割组件32可以进一步向上活动,进而将生菜的茎部完全显露在切割组件前,避免切割组件切割时误伤生菜的叶部。
需要说明的是,请参阅图6,总支撑板331和此支撑板332之间设置有升降结构,在本实施例中,升降结构包括升降气缸。
需要说明的是,夹持组件31同样包括夹持手爪,通过夹持手爪进行生菜的聚拢以及抓取。
同样的,夹持手爪设置有多个,多个夹持手爪之间同样设置有第二同步结构,其中,第二同步结构包括两个相对运动的运动板,多个夹持手爪的两个爪部分设于两个运动板上,以实现同步运动。
另外,在本实施例中,切割组件32包括切割刀片,以进行茎部的切割,进一步的,切割刀片也设置有多个,以便于进行多个生菜的同步切割。
需要说明的是,夹持组件31和切割组件32活动安装至支撑板上,夹持组件包括夹持安装板,夹持安装板与支撑板之间包括相互配合设置的滑轨以及滑槽,通过驱动气缸驱动夹持手爪活动。
同样的,切割组件包括切割安装板,切割安装板也通过滑轨以及滑槽滑动安装至支撑板上,并通过驱动气缸驱动设置。
另一方面,请参阅图7,定植杯生菜收获机构100还包括有压持件4,压持件4活动至安装机架上1,且对应收获工位设置;压持件4与安装机架1之间形成有大小可调的压持空间,压持空间用以压持栽培板。在本实施例中,通过压持件4将栽培板压持在安装机架1上,避免顶升装置2的活动导致栽培板脱离掉落。
需要说明的是,压持件4的设置方式有多种,例如压持件4包括压持板,压持板上下向活动安装至安装机架1的上端面,以向下压持栽培板。在本实施例中,压持板的一端铰接安装至安装机架1的上端面上,另一端与安装机架1的上端面之间形成压持空间,通过转动压持板,将栽培板压持在安装机架1上。
同样的,定植杯生菜收获机构100还包括输送装置5,输送装置5安装至安装机架1上,输送装置5具有经过收获工位的输送路径。以便于生菜收获的全自动化,无需人工参与运输过程,提高工作效率。
需要说明的是,上述压持件4以及输送装置5的设置中,可以则以存在,也可以同时存在,在此不做具体限制。
进一步的,输送装置5包括沿两个第一水平方向延伸设置的输送皮带51,两个输送皮带51沿第二水平方向间隔设置,两个输送皮带51分别用以承载栽培板的两端;其中,第一水平方向与第二水平方向呈相互垂直设置。以便于输送栽培板A,同时便于定植杯的运输,通过两个间隔设置的输送皮带,避免运输过程中对定植杯产生影响。
另一方面,安装机架1还包括卸菜工位;定植杯生菜收获机构100还包括转运装置,转运装置活动安装至安装机架1上,具有在收获工位以及卸菜工位之间往复活动的活动行程;收获装置3安装至转运装置上。以便于在切割生菜后,将生菜运输至后续工作位置,无需人工将生菜自收获装置3上取出,提高定植杯生菜收获机构100的工作效率。
需要说明的是,在本实施例中,转运装置包括滑动板61,滑动板61滑动安装至安装机架1上,滑动板61与安装机架1之间包括相互配合设置的滑轨以及滑槽。其中,收获装置3安装至滑动板上。
进一步的,定植杯生菜收获机构100还包括运输带7,运输带7的运输路径呈经过卸菜工位设置,以便于将生菜运输至更远的工位,进行后续加工包装等步骤。
进一步的,由于生菜往往较为蓬松,为了便于生菜的下落,安装机架1上还设置有卸菜板8,卸菜板8对应卸菜工位设置,且处于转运装置的活动行程上。在生菜转运至卸菜工位时,触碰到卸菜板,进而从夹持组件上脱落。
最后应说明的是:以上实施例仅用以说明本发明的技术方案,而非对其限制;尽管参照前述实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的精神和范围。
Claims (10)
1.一种定植杯生菜收获机构,其特征在于,包括:
安装机架,具有收获工位,所述收获工位处用以安置栽培板;
顶升装置,安装至所述安装机架上,且处于所述收获工位的下方,所述顶升装置用以顶起所述栽培板上的定植杯;以及,
收获装置,安装至所述安装机架上,且对应所述收获工位设置,所述收获装置包括夹持组件以及切割组件,所述夹持组件用以夹持所述定植杯中的生菜,所述切割组件用以对所述生菜的茎部进行切割。
2.根据权利要求1所述的定植杯生菜收获机构,其特征在于,所述顶升装置包括夹持爪,所述夹持爪具有沿上下向延伸的夹持空间,且所述夹持爪沿上下向活动安装至所述安装机架上,用以夹持所述定植杯。
3.根据权利要求2所述的定植杯生菜收获机构,其特征在于,所述夹持爪设置有多个,多个所述夹持爪沿水平向间隔设置,多个所述夹持爪之间形成有同步结构,以同步夹持多个所述定植杯。
4.根据权利要求3所述的定植杯生菜收获机构,其特征在于,每一所述夹持爪均包括第一夹持半爪以及第二夹持半爪;
所述同步结构还包括第一安装板以及第二安装板,所述第一安装与所述第二安装板均活动安装至所述安装机架上,且具有沿水平方向相互靠近或者相互远离的活动行程;
其中,多个所述第一夹持半爪均安装至所述第一安装板上,多个所述第二夹持半爪均安装至所述第二安装板上,且分别对应多个所述第一夹持半爪设置。
5.根据权利要求1所述的定植杯生菜收获机构,其特征在于,所述收获装置包括支撑板,所述支撑板沿上下向活动安装至所述安装机架上,且所述支撑板处于所述收获工位的一侧;
其中,所述夹持组件以及所述切割组件均沿朝向或者背离所述收获工位的方向活动安装至所述支撑板上。
6.根据权利要求5所述的定植杯生菜收获机构,其特征在于,所述支撑板包括沿上下向间隔设置的总支撑板以及次支撑板,所述总支撑板沿上下向活动安装至所述安装机架上,所述次支撑板沿上下向活动安装至所述总支撑板的下端面;
所述夹持组件活动安装至所述总支撑板上;
所述切割组件安装至所述次支撑板上。
7.根据权利要求1所述的定植杯生菜收获机构,其特征在于,所述定植杯生菜收获机构还包括有压持件,所述压持件活动至所述安装机架上,且对应所述收获工位设置;所述压持件与所述安装机架之间形成有大小可调的压持空间,所述压持空间用以压持所述栽培板;和/或,
所述定植杯生菜收获机构还包括输送装置,所述输送装置安装至所述安装机架上,所述输送装置具有经过所述收获工位的输送路径。
8.根据权利要求7所述的定植杯生菜收获机构,其特征在于,所述输送装置包括沿两个第一水平方向延伸设置的输送皮带,两个所述输送皮带沿第二水平方向间隔设置,两个所述输送皮带分别用以承载所述栽培板的两端;
其中,所述第一水平方向与所述第二水平方向呈相互垂直设置。
9.根据权利要求1所述的定植杯生菜收获机构,其特征在于,所述安装机架还包括卸菜工位;
所述定植杯生菜收获机构还包括转运装置,所述转运装置活动安装至所述安装机架上,具有在所述收获工位以及所述卸菜工位之间往复活动的活动行程;
所述收获装置安装至所述转运装置上。
10.根据权利要求9所述的定植杯生菜收获机构,其特征在于,所述安装机架上还设置有卸菜板,所述卸菜板对应所述卸菜工位设置,且处于所述所述转运装置的活动行程上。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211427455.2A CN115804296A (zh) | 2022-11-14 | 2022-11-14 | 定植杯生菜收获机构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211427455.2A CN115804296A (zh) | 2022-11-14 | 2022-11-14 | 定植杯生菜收获机构 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN115804296A true CN115804296A (zh) | 2023-03-17 |
Family
ID=85483217
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211427455.2A Pending CN115804296A (zh) | 2022-11-14 | 2022-11-14 | 定植杯生菜收获机构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115804296A (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118476393A (zh) * | 2024-06-13 | 2024-08-13 | 浙江大学 | 一种水培生菜侧倾夹持切茎采收末端执行器 |
| CN118575656A (zh) * | 2024-06-04 | 2024-09-03 | 浙江大学 | 一种推切式水培生菜单株采收末端执行器 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SU397160A1 (ru) * | 1971-07-05 | 1973-09-17 | Машина для уборки кочанной капусты | |
| KR101387554B1 (ko) * | 2012-12-03 | 2014-04-23 | 서울대학교산학협력단 | 엽채 수확장치 및 이를 구비한 엽채 수확로봇 |
| CN104303699A (zh) * | 2014-11-14 | 2015-01-28 | 山东农业大学 | 一种穴盘种植叶菜的收获装置及收获方法 |
| CN107173073A (zh) * | 2017-06-12 | 2017-09-19 | 青岛农业大学 | 蔬菜自动嫁接用多株砧木同步斜切装置 |
| CN110326426A (zh) * | 2019-07-25 | 2019-10-15 | 西南大学 | 一种自动化叶菜收割流水线 |
| CN110972696A (zh) * | 2020-01-12 | 2020-04-10 | 西北农林科技大学 | 一种设施水培生菜立体输送-收获-包装一体化系统 |
| CN112166808A (zh) * | 2020-10-23 | 2021-01-05 | 华南农业大学 | 一种管道栽培叶菜采收装置及方法 |
| CN216218827U (zh) * | 2021-11-19 | 2022-04-08 | 稷青科技(上海)有限公司 | 一种小型叶菜采收机 |
| CN216464664U (zh) * | 2021-12-14 | 2022-05-10 | 浙江科菱智能装备有限公司 | 一种生产流水线上的横移机械手 |
-
2022
- 2022-11-14 CN CN202211427455.2A patent/CN115804296A/zh active Pending
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SU397160A1 (ru) * | 1971-07-05 | 1973-09-17 | Машина для уборки кочанной капусты | |
| KR101387554B1 (ko) * | 2012-12-03 | 2014-04-23 | 서울대학교산학협력단 | 엽채 수확장치 및 이를 구비한 엽채 수확로봇 |
| CN104303699A (zh) * | 2014-11-14 | 2015-01-28 | 山东农业大学 | 一种穴盘种植叶菜的收获装置及收获方法 |
| CN107173073A (zh) * | 2017-06-12 | 2017-09-19 | 青岛农业大学 | 蔬菜自动嫁接用多株砧木同步斜切装置 |
| CN110326426A (zh) * | 2019-07-25 | 2019-10-15 | 西南大学 | 一种自动化叶菜收割流水线 |
| CN110972696A (zh) * | 2020-01-12 | 2020-04-10 | 西北农林科技大学 | 一种设施水培生菜立体输送-收获-包装一体化系统 |
| CN112166808A (zh) * | 2020-10-23 | 2021-01-05 | 华南农业大学 | 一种管道栽培叶菜采收装置及方法 |
| CN216218827U (zh) * | 2021-11-19 | 2022-04-08 | 稷青科技(上海)有限公司 | 一种小型叶菜采收机 |
| CN216464664U (zh) * | 2021-12-14 | 2022-05-10 | 浙江科菱智能装备有限公司 | 一种生产流水线上的横移机械手 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118575656A (zh) * | 2024-06-04 | 2024-09-03 | 浙江大学 | 一种推切式水培生菜单株采收末端执行器 |
| CN118476393A (zh) * | 2024-06-13 | 2024-08-13 | 浙江大学 | 一种水培生菜侧倾夹持切茎采收末端执行器 |
| CN118476393B (zh) * | 2024-06-13 | 2026-03-20 | 浙江大学 | 一种水培生菜侧倾夹持切茎采收末端执行器 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101352131B (zh) | 全自动瓜科果蔬嫁接装置 | |
| CN207792114U (zh) | 一种料盘上下料组件 | |
| CN106982671A (zh) | 一种块状苗自动移栽装置和方法 | |
| CN107371878A (zh) | 一种穴盘苗集成式自动分选移栽补栽系统及实现方法 | |
| CN102956753B (zh) | 太阳能电池组件长边框自动成型机 | |
| CN103688631B (zh) | 一种用于马铃薯脱毒苗快速繁殖的移植机及其移植方法 | |
| CN103286780B (zh) | 嫁接苗穴盘栽植机械手末端执行器及嫁接苗穴盘栽植机构 | |
| CN113597903B (zh) | 一种基于无子叶嫁接方法的整盘式嫁接机 | |
| CN105766207B (zh) | 一种适应虫草菌自动化生产的采收装置 | |
| CN111804621A (zh) | 一种电池片测试分选设备 | |
| CN114532023A (zh) | 叶菜育苗移栽方法及其移栽机 | |
| CN205341712U (zh) | 一种钢板自动化折弯系统 | |
| CN210406178U (zh) | 钵体蔬菜苗定植系统 | |
| CN112405640A (zh) | 一种自动化镜片剪切机 | |
| EP4375222A1 (en) | Depalletising system and method | |
| CN215872707U (zh) | 一种切根采收装置 | |
| CN108044685B (zh) | 养殖盘冲孔用的送料装置及养殖盘冲孔机 | |
| CN114426190B (zh) | 触点摆放设备 | |
| CN115777393A (zh) | 一种用于栽苗生产的自动取苗移栽一体机 | |
| CN118414976B (zh) | 一种推切式水培生菜多株采收装置 | |
| CN211491701U (zh) | 一种党参加工切块装置 | |
| KR100930868B1 (ko) | 배양 트레이에 식재된 배양물을 자동 채취하는 장치 | |
| CN211594178U (zh) | 菌菇转运装置 | |
| CN116391519B (zh) | 一种嫁接苗单株切削输送装置 | |
| CN215872708U (zh) | 一种快速采收剪根装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| RJ01 | Rejection of invention patent application after publication |
Application publication date: 20230317 |
|
| RJ01 | Rejection of invention patent application after publication |