CN115771393A - 一种轮毂电机式机器人 - Google Patents
一种轮毂电机式机器人 Download PDFInfo
- Publication number
- CN115771393A CN115771393A CN202211693564.9A CN202211693564A CN115771393A CN 115771393 A CN115771393 A CN 115771393A CN 202211693564 A CN202211693564 A CN 202211693564A CN 115771393 A CN115771393 A CN 115771393A
- Authority
- CN
- China
- Prior art keywords
- connecting frame
- wheel
- hub motor
- controller
- wheel body
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Manipulator (AREA)
- Toys (AREA)
Abstract
本发明公开了一种轮毂电机式机器人,包括连接架,在该连接架的底部设有电池,在所述连接架的左侧设有第一轮体,在所述连接架的右侧设有第二轮体,在所述第一轮体中内置有第一轮毂电机,在所述第二轮体中内置有第二轮毂电机,在所述连接架的左侧中上部设有第一固定件,在所述连接架的右侧中上部设有第二固定件;在所述连接架上还设有控制器与陀螺仪传感器,该陀螺仪传感器将所述连接架的倾斜角度数据传输给控制器,该控制器分别向所述第一轮毂电机与第二轮毂电机输出控制信号;还包括行走控制系统,该行走控制系统将指令信号传输给控制器。本发明具有结构布局合理、通过性强、行走稳定性强以及承重能力强的优点。
Description
技术领域
本发明涉及一种轮毂电机式机器人,属于机器人制造技术领域。
背景技术
现在机器人装置被越来越广泛的应用于工业生产领域,但在生活设备领域,应用进展相对缓慢,究其原因,主要是相对于当下消费者的消费能力而言,机器人装置的价格相对较高,其次,随着老百姓对生活便利化要求的提高,也将会进一步强化机器人装置在生活设备领域的推广应用。
在生活设备应用领域,现有的机器人装置存在通过性低、行走稳定性差以及承重能力差的缺陷。因此,亟需一种结构布局合理、通过性强、行走稳定性强以及承重能力强的机器人。
发明内容
为了弥补现有技术的不足,本发明提供了一种结构布局合理、通过性强、行走稳定性强以及承重能力强的轮毂电机式机器人,以解决现有技术中存在的问题。
本发明是通过如下技术方案实现的:
一种轮毂电机式机器人,包括连接架,在该连接架的底部设有电池,在所述连接架的左侧设有第一轮体,在所述连接架的右侧设有第二轮体,该第一轮体与第二轮体的下侧均低于所述电池与连接架的最低位,在所述第一轮体中内置有第一轮毂电机,在所述第二轮体中内置有第二轮毂电机,在所述连接架的左侧中上部设有第一固定件,在所述连接架的右侧中上部设有第二固定件,所述第一轮毂电机通过所述第一固定件固定于所述连接架上,所述第二轮毂电机通过所述第二固定件固定于所述连接架上;在所述连接架上还设有控制器与陀螺仪传感器,该陀螺仪传感器将所述连接架的倾斜角度数据传输给控制器,该控制器分别向所述第一轮毂电机与第二轮毂电机输出控制信号;还包括行走控制系统,该行走控制系统将指令信号传输给控制器;所述电池为所述第一轮毂电机、第二轮毂电机、控制器、陀螺仪传感器提供电量。
进一步优化的,在所述连接架上设有向后侧延伸的支撑杆,该支撑杆的后端伸出到所述第一轮体与第二轮体之外。
进一步优化的,还包括测速元件,该测速元件为设置在所述第一轮毂电机和/或第二轮毂电机上的编码器,所述电池为该编码器提供电量,该编码器将转速数据传输给所述控制器。
进一步优化的,所述连接架为“T”字形,包括一横杆与一竖杆,所述电池固定于该连接架的竖杆的最低端;在该竖杆的中下部还设有载物框。
进一步优化的,所述连接架为桶体状,所述第一固定件、第二固定件、控制器与陀螺仪传感器均固定于所述连接架的桶体壁上,所述电池固定于所述连接架的桶体底部。
进一步优化的,所述行走控制系统包括信号线、以及与该信号线相连接的遥控器,该信号线将控制信号传输给所述控制器。
进一步优化的,所述行走控制系统包括设置于所述连接架上的遥控信号接收器、以及发送遥控信号的无线遥控器,该遥控信号接收器将控制信号传输给所述控制器。
进一步优化的,所述支撑杆包括固定于所述连接架上且向后侧伸出的第一杆体,在该第一杆体的后端设有向下弯折的弧形轨槽,在该弧形轨槽上设有一可转动的环体,该环体伸出到所述第一轮体与第二轮体之外,在该环体上设有锁紧机构,在所述环体上还固连有第二杆体,在该第二杆体的另一端设有一握杆。
进一步优化的,所述锁紧机构包括周向设于所述环体上的多个插孔,在所述第一杆体的后端设有可插入所述插孔内的插销、固定所述插销的插销卡箍、以及插销限位块。
进一步优化的,所述第一轮体与所述第二轮体均为带足轮,该带足轮包括设于所述第一轮毂电机或第二轮毂电机外周的多个支腿结构,该支腿结构包括铰接于所述第一轮毂电机或第二轮毂电机外周的杆体,在该杆体的外端铰接有板体,该板体呈弧形,所述杆体铰接于所述板体的一端,在该板体的另一端与所述杆体之间连接有第一伸缩弹簧,在相邻的所述支腿结构的杆体之间连设有第二伸缩弹簧。
本发明的有益效果是:
所述电池设于所述连接架的底部,所述第一固定件与所述第二固定件设于所述连接架的中上部,从而保证了所述连接架的整体重心位于所述第一固定件或第二固定件以下,该结构设计使得所述连接架不会随着所述第一轮体或第二轮体的转动而旋转;所述第一轮体与第二轮体的下侧均低于所述电池与连接架的最低位,可见本机器人采取双轮体的结构设计,保证了本机器人的行走稳定性,且所述第一轮体、第二轮体的直径较大,保证了本机器人具有较强的通过性。在动力方面,本机器人的驱动机构并非设置在所述连接架上,而是采取内置于轮体上的轮毂电机的方式,该结构设计不但使得本机器人的驱动力较强,且具有较好的承载能力。
当所述第一轮毂电机、第二轮毂电机转动并驱动本机器人向前移动时,所述连接架会向前侧倾斜,从而使得本发明的重心位于第一轮体、第二轮体的地面支撑点前侧,从而使得本机器人向前侧移动;如果所述第一轮毂电机、第二轮毂电机向相反的方向转动,所述连接架会向后侧倾斜,进而使得本发明的重心位于第一轮体、第二轮体的地面支撑点后侧,实现本机器人向后侧移动。
由于本机器人设置有第一轮体、第二轮体两个轮子,当需要转弯时,通过控制第一轮体、第二轮体向不同的方向转动或差速转动,即可实现本机器人的转弯,操作便捷。为便于对本机器人进行操控,还配置有行走控制系统。
所述陀螺仪传感器将所述连接架的倾斜角度数据传输给控制器,从而便于控制器分析本机器人的加减速度情况,从而进一步根据指令向所述第一轮毂电机、第二轮毂电机发出控制信号。
综上,本发明具有结构布局合理、通过性强、行走稳定性强以及承重能力强的优点,适于广泛推广应用。
附图说明
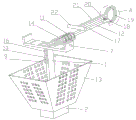
图1为本发明实施例1的立体结构示意图;
图2为本发明实施例1的部分结构示意图;
图3为图2中A部的放大结构示意图;
图4为本发明实施例2的部分结构示意图。
图中:1为连接架,2为电池,3为第一轮体,4为第二轮体,5为第一轮毂电机,6为第二轮毂电机,7为第一固定件,8为第二固定件,9为控制器,10为陀螺仪传感器,11为行走控制系统,12为支撑杆,13为载物框,14为信号线,15为遥控器,16为遥控信号接收器,17为第一杆体,18为弧形轨槽,19为环体,20为锁紧机构,21为第二杆体,22为握杆,23为插孔,24为插销,25为插销卡箍,26为插销限位块,27为支腿结构,28为杆体,29为板体,30为第一伸缩弹簧,31为第二伸缩弹簧。
具体实施方式
为能清楚说明本技术方案的技术特点,下面通过具体实施方式,并结合其附图,对本发明进行详细阐述。
实施例1
一种轮毂电机式机器人,包括连接架1,在该连接架1的底部设有电池2,在所述连接架1的左侧设有第一轮体3,在所述连接架1的右侧设有第二轮体4,该第一轮体3与第二轮体4的下侧均低于所述电池2与连接架1的最低位,在所述第一轮体3中内置有第一轮毂电机5,在所述第二轮体4中内置有第二轮毂电机6,在所述连接架1的左侧中上部设有第一固定件7,在所述连接架1的右侧中上部设有第二固定件8,所述第一轮毂电机5通过所述第一固定件7固定于所述连接架1上,所述第二轮毂电机6通过所述第二固定件8固定于所述连接架1上;在所述连接架1上还设有控制器9与陀螺仪传感器10,该陀螺仪传感器10将所述连接架1的倾斜角度数据传输给控制器9,该控制器9分别向所述第一轮毂电机5与第二轮毂电机6输出控制信号;还包括行走控制系统11,该行走控制系统11将指令信号传输给控制器9;所述电池2为所述第一轮毂电机5、第二轮毂电机6、控制器9、陀螺仪传感器10提供电量。
在所述连接架1上设有向后侧延伸的支撑杆12,该支撑杆12的后端伸出到所述第一轮体3与第二轮体4之外。还包括测速元件,该测速元件为设置在所述第一轮毂电机5和/或第二轮毂电机6上的编码器(图中未示出),所述电池2为该编码器提供电量,该编码器将转速数据传输给所述控制器9。所述连接架1为“T”字形,包括一横杆与一竖杆,所述电池2固定于该连接架1的竖杆的最低端;在该竖杆的中下部还设有载物框13。
所述行走控制系统11包括信号线14、以及与该信号线14相连接的遥控器15,该信号线14将控制信号传输给所述控制器9。或者所述行走控制系统11包括设置于所述连接架1上的遥控信号接收器16、以及发送遥控信号的无线遥控器(图中未示出),该遥控信号接收器16将控制信号传输给所述控制器9。
所述支撑杆12包括固定于所述连接架1上且向后侧伸出的第一杆体17,在该第一杆体17的后端设有向下弯折的弧形轨槽18,在该弧形轨槽18上设有一可转动的环体19,该环体19伸出到所述第一轮体3与第二轮体4之外,在该环体19上设有锁紧机构20,在所述环体19上还固连有第二杆体21,在该第二杆体21的另一端设有一握杆22。所述锁紧机构20包括周向设于所述环体19上的多个插孔23,在所述第一杆体17的后端设有可插入所述插孔23内的插销24、固定所述插销24的插销卡箍25、以及插销限位块26。
所述第一轮体3与所述第二轮体4均为带足轮,该带足轮包括设于所述第一轮毂电机5或第二轮毂电机6外周的多个支腿结构27,该支腿结构27包括铰接于所述第一轮毂电机5或第二轮毂电机6外周的杆体28,在该杆体28的外端铰接有板体29,该板体29呈弧形,所述杆体28铰接于所述板体29的一端,在该板体29的另一端与所述杆体28之间连接有第一伸缩弹簧30,在相邻的所述支腿结构27的杆体28之间连设有第二伸缩弹簧31。
实施例2
所述连接架1为桶体状,所述第一固定件7、第二固定件8、控制器9与陀螺仪传感器10均固定于所述连接架1的桶体壁上,所述电池2固定于所述连接架1的桶体底部。其他结构均与实施例1相同。
工作原理:实施例2中的桶体状连接架1设计,使得其在发挥连接骨架作用的同时,可以承载物品,充分利用了设计空间。
当本机器人需要前行时,可通过无线遥控器(图中未示出)向所述遥控信号接收器16发送指令,之后该指令被送入控制器9中,或者通过遥控器15输入操控指令,经信号线14传输入所述控制器9中,经控制器9处理后,向所述第一轮毂电机5、第二轮毂电机6发出动作信号,此时所述连接架1的底部会向前侧倾斜,从而使得本发明的重心位于第一轮体3、第二轮体4的地面支撑点前侧,进而使得本机器人向前侧移动。相反,当需要本机器人后退时,则需控制所述第一轮毂电机5、第二轮毂电机6向相反的方向转动,所述连接架1的底部会向后侧倾斜,进而使得本发明的重心位于第一轮体3、第二轮体4的地面支撑点后侧,实现本机器人向后侧移动。由于本机器人设置有第一轮体3、第二轮体4两个轮子,当需要转弯时,通过控制第一轮体3、第二轮体4分别向不同的方向转动或差速转动,即可实现本机器人的转弯,操作便捷。
所述陀螺仪传感器10将所述连接架1的倾斜角度数据传输给控制器9,从而便于控制器9分析本机器人的加减速情况,从而进一步根据指令向所述第一轮毂电机5、第二轮毂电机6发出控制信号。此外,所述编码器(图中未示出)可检测对应第一轮毂电机5和/或第二轮毂电机6的转动方向与速度,并将该数据传输给控制器9,控制器9据此判断出本机器人的行走速度与方向。更进一步的,如果在所述第一轮毂电机5与第二轮毂电机6上均配置有编码器(图中未示出),控制器9可据此分析出本机器人的转弯状态。
所述载物框13或者桶状结构的连接架1设计,便于放置物品,提高了本机器人的实用性,本机器人也可作为搬运车使用,即使将本机器人关闭运行,操作者也可人工拖拽着所述支撑杆12进行行走,从而实现搬运功能,可将其作为买菜、载物等工具使用。除此之外,本机器人也可作为儿童玩具、陪跑工具等使用。
所述支撑杆12的后端伸出到所述第一轮体3与第二轮体4之外,该结构设计提高了本机器人在爬坡、爬楼梯时的稳定性与攀爬能力。本机器人在爬坡、上楼梯,甚至跨越障碍物时,当出现超越即使连接架1转至水平状态也无法克服的阻力时,所述连接架1会出现“空转”状态,为避免此类情形的发生,本机器人中的支撑杆12可阻挡按压在地面、楼梯面上,从而避免了连接架1“空转”现象的发生,从而提高了本机器人的爬坡能力与稳定性。优选的,该支撑杆12可与所述连接架1垂直,效果最佳。进一步的,为降低该支撑杆12与楼梯、地面的摩擦力,本实施例采取了“环体19”的结构设计。
本机器人在作为运载工具使用时,可关闭其电源,此时,所述信号线14与遥控器15可固定或缠绕到所述支撑杆12上,以避免信号线14缠绕进第一轮体3、第二轮体4中。由于所述环体19可在所述弧形轨槽18内转动,从而使得所述第二杆体21可以旋转至贴靠在所述第一杆体17上侧,使得所述支撑杆12折叠起来,所述第二杆体21也可转动至外侧,使得该支撑杆12的长度变长,便于使用者握住握杆22拖拽本机器人。所述插销卡箍25可将所述插销24固定在所述第一杆体17上,所述插销限位块26可避免所述插销24脱离出所述插销卡箍25,二者相互配合实现了插销24仅可在设定的范围内滑动。当所述插销24插入所述插孔23中时,所述环体19将被锁死,从而无法转动,当所述插销24脱出所述插孔23中时,所述环体19可自由转动。
所述第一轮体3与所述第二轮体4均为带足轮的设计,提高了本机器人的通过性,也提高了减震能力。所述杆体28与轮毂电机之间相互铰接的设计,使得相邻杆体28之间的距离可调,为确保所述杆体28均沿轮体的径向排布,在所述相邻的杆体28之间均设有第二伸缩弹簧31;所述杆体28与所述板体29之间也为铰接连接,且在另一端连接有第一伸缩弹簧30;所述第一伸缩弹簧30可使得所述板体29富有弹性的在一定的角度范围内转动,所述第二伸缩弹簧31可实现不同杆体28之间间距“富有弹性”的调整。当轧过障碍物时,所述板体29即可向内收缩,也可在一定范围内前后移动调节,从而提高了本机器人的通过性,且具有非常好的减震性能。
综上,该实施例1与实施例2具有结构布局合理、通过性强、行走稳定性强以及承重能力强的优点,适于广泛推广应用。
本发明未详述之处,均为本技术领域技术人员的公知技术。最后说明的是,以上实施例仅用以说明本发明的技术方案而非限制,尽管参照较佳实施例对本发明进行了详细说明,本领域的普通技术人员应当理解,可以对本发明的技术方案进行修改或者等同替换,而不脱离本发明技术方案的宗旨和范围,其均应涵盖在本发明的权利要求范围当中。
Claims (10)
1.一种轮毂电机式机器人,其特征在于,包括连接架,在该连接架的底部设有电池,在所述连接架的左侧设有第一轮体,在所述连接架的右侧设有第二轮体,该第一轮体与第二轮体的下侧均低于所述电池与连接架的最低位,在所述第一轮体中内置有第一轮毂电机,在所述第二轮体中内置有第二轮毂电机,在所述连接架的左侧中上部设有第一固定件,在所述连接架的右侧中上部设有第二固定件,所述第一轮毂电机通过所述第一固定件固定于所述连接架上,所述第二轮毂电机通过所述第二固定件固定于所述连接架上;在所述连接架上还设有控制器与陀螺仪传感器,该陀螺仪传感器将所述连接架的倾斜角度数据传输给控制器,该控制器分别向所述第一轮毂电机与第二轮毂电机输出控制信号;还包括行走控制系统,该行走控制系统将指令信号传输给控制器;所述电池为所述第一轮毂电机、第二轮毂电机、控制器、陀螺仪传感器提供电量。
2.根据权利要求1所述的轮毂电机式机器人,其特征在于,在所述连接架上设有向后侧延伸的支撑杆,该支撑杆的后端伸出到所述第一轮体与第二轮体之外。
3.根据权利要求1所述的轮毂电机式机器人,其特征在于,还包括测速元件,该测速元件为设置在所述第一轮毂电机和/或第二轮毂电机上的编码器,所述电池为该编码器提供电量,该编码器将转速数据传输给所述控制器。
4.根据权利要求1所述的轮毂电机式机器人,其特征在于,所述连接架为“T”字形,包括一横杆与一竖杆,所述电池固定于该连接架的竖杆的最低端;在该竖杆的中下部还设有载物框。
5.根据权利要求1所述的轮毂电机式机器人,其特征在于,所述连接架为桶体状,所述第一固定件、第二固定件、控制器与陀螺仪传感器均固定于所述连接架的桶体壁上,所述电池固定于所述连接架的桶体底部。
6.根据权利要求1所述的轮毂电机式机器人,其特征在于,所述行走控制系统包括信号线、以及与该信号线相连接的遥控器,该信号线将控制信号传输给所述控制器。
7.根据权利要求1所述的轮毂电机式机器人,其特征在于,所述行走控制系统包括设置于所述连接架上的遥控信号接收器、以及发送遥控信号的无线遥控器,该遥控信号接收器将控制信号传输给所述控制器。
8.根据权利要求2所述的轮毂电机式机器人,其特征在于,所述支撑杆包括固定于所述连接架上且向后侧伸出的第一杆体,在该第一杆体的后端设有向下弯折的弧形轨槽,在该弧形轨槽上设有一可转动的环体,该环体伸出到所述第一轮体与第二轮体之外,在该环体上设有锁紧机构,在所述环体上还固连有第二杆体,在该第二杆体的另一端设有一握杆。
9.根据权利要求8所述的轮毂电机式机器人,其特征在于,所述锁紧机构包括周向设于所述环体上的多个插孔,在所述第一杆体的后端设有可插入所述插孔内的插销、固定所述插销的插销卡箍、以及插销限位块。
10.根据权利要求1所述的轮毂电机式机器人,其特征在于,所述第一轮体与所述第二轮体均为带足轮,该带足轮包括设于所述第一轮毂电机或第二轮毂电机外周的多个支腿结构,该支腿结构包括铰接于所述第一轮毂电机或第二轮毂电机外周的杆体,在该杆体的外端铰接有板体,该板体呈弧形,所述杆体铰接于所述板体的一端,在该板体的另一端与所述杆体之间连接有第一伸缩弹簧,在相邻的所述支腿结构的杆体之间连设有第二伸缩弹簧。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211693564.9A CN115771393A (zh) | 2022-12-28 | 2022-12-28 | 一种轮毂电机式机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211693564.9A CN115771393A (zh) | 2022-12-28 | 2022-12-28 | 一种轮毂电机式机器人 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN115771393A true CN115771393A (zh) | 2023-03-10 |
Family
ID=85393057
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211693564.9A Pending CN115771393A (zh) | 2022-12-28 | 2022-12-28 | 一种轮毂电机式机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115771393A (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115973302A (zh) * | 2023-03-11 | 2023-04-18 | 张坤广 | 一种行走机器人 |
| CN116461626A (zh) * | 2023-05-22 | 2023-07-21 | 哈尔滨理工大学 | 适用于多地形的无边双轮机器人及无边双轮机器人控制方法 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20100292840A1 (en) * | 2009-05-15 | 2010-11-18 | Beijing University Of Technology | Flexible two-wheeled self-balancing robot system and its motion control method |
| US20110040427A1 (en) * | 2007-10-31 | 2011-02-17 | Pinhas Ben-Tzvi | Hybrid mobile robot |
| US10124483B1 (en) * | 2016-04-26 | 2018-11-13 | Sebastien Cotton | All terrain ground robot with compliant leg system, energy recycling features and zero turn capabilities |
| CN109305243A (zh) * | 2018-10-26 | 2019-02-05 | 辽宁工程技术大学 | 一种两轮四足机器人 |
| WO2019047011A1 (zh) * | 2017-09-05 | 2019-03-14 | 刘哲 | 一种机器人 |
| CN213566223U (zh) * | 2020-09-08 | 2021-06-29 | 行星算力(深圳)科技有限公司 | 带减震功能的轮式机器人 |
| CN113500884A (zh) * | 2021-06-30 | 2021-10-15 | 端点星科技(深圳)有限公司 | 具有升降功能的全地形移动机器人 |
| CN113858877A (zh) * | 2021-09-26 | 2021-12-31 | 沛县飞驰交通运输设备有限公司 | 一种自动调节轮毂 |
-
2022
- 2022-12-28 CN CN202211693564.9A patent/CN115771393A/zh active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20110040427A1 (en) * | 2007-10-31 | 2011-02-17 | Pinhas Ben-Tzvi | Hybrid mobile robot |
| US20100292840A1 (en) * | 2009-05-15 | 2010-11-18 | Beijing University Of Technology | Flexible two-wheeled self-balancing robot system and its motion control method |
| US10124483B1 (en) * | 2016-04-26 | 2018-11-13 | Sebastien Cotton | All terrain ground robot with compliant leg system, energy recycling features and zero turn capabilities |
| WO2019047011A1 (zh) * | 2017-09-05 | 2019-03-14 | 刘哲 | 一种机器人 |
| CN109305243A (zh) * | 2018-10-26 | 2019-02-05 | 辽宁工程技术大学 | 一种两轮四足机器人 |
| CN213566223U (zh) * | 2020-09-08 | 2021-06-29 | 行星算力(深圳)科技有限公司 | 带减震功能的轮式机器人 |
| CN113500884A (zh) * | 2021-06-30 | 2021-10-15 | 端点星科技(深圳)有限公司 | 具有升降功能的全地形移动机器人 |
| CN113858877A (zh) * | 2021-09-26 | 2021-12-31 | 沛县飞驰交通运输设备有限公司 | 一种自动调节轮毂 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115973302A (zh) * | 2023-03-11 | 2023-04-18 | 张坤广 | 一种行走机器人 |
| CN116461626A (zh) * | 2023-05-22 | 2023-07-21 | 哈尔滨理工大学 | 适用于多地形的无边双轮机器人及无边双轮机器人控制方法 |
| CN116461626B (zh) * | 2023-05-22 | 2025-07-29 | 哈尔滨理工大学 | 适用于多地形的无边双轮机器人及无边双轮机器人控制方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106892014B (zh) | 一种适用于旋转阶梯的行星轮式越障机器人 | |
| CN102520720B (zh) | 一种可实现自平衡的独轮机器人 | |
| EP3345811A1 (en) | Walking mechanism and electric power-assisted vehicle and toy equipped with same | |
| CN105151153A (zh) | 一种轮腿复合式六足机器人移动平台 | |
| CN107640235A (zh) | 一种既能移动又能爬楼的载物机器人 | |
| CN109305243B (zh) | 一种两轮四足机器人 | |
| CN201140734Y (zh) | 一种步轮履复合式移动机器人 | |
| CN109866552B (zh) | 轮足变形式机器人行走机构 | |
| TWI501897B (zh) | Personal transport vehicle | |
| CN101157372A (zh) | 一种步轮履复合式移动机器人 | |
| CN105752140A (zh) | 一种可折叠爬楼助力小车 | |
| CN104108445A (zh) | 个人运输载具 | |
| CN203920969U (zh) | 一种地形自适应的可变形移动机器人 | |
| CN218055418U (zh) | 一种轮腿切换机器人 | |
| CN101249854A (zh) | 路面自适应菱形月球车移动系统 | |
| CN111717315A (zh) | 一种三角轮系爬楼车 | |
| CN219312908U (zh) | 一种机器人 | |
| CN115743362A (zh) | 一种偏心轮足式机器人 | |
| CN210185871U (zh) | 一种智能电动轮椅 | |
| CN115871811A (zh) | 一种机器人 | |
| CN213057347U (zh) | 一种三角轮系爬楼车 | |
| CN101254800A (zh) | 主被动结合的摇臂式菱形月球车移动系统 | |
| CN202362674U (zh) | 一种可实现自平衡的独轮机器人 | |
| CN110733356A (zh) | 一种两轮高尔夫球包车导航平衡控制系统及球包车 | |
| CN211391498U (zh) | 一种基于双曲柄及伸缩杆联合控制的爬楼移动底盘 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination |