CN115592698A - 一种用于电气产品加工的机器人爪手装置及操作方法 - Google Patents
一种用于电气产品加工的机器人爪手装置及操作方法 Download PDFInfo
- Publication number
- CN115592698A CN115592698A CN202211314799.2A CN202211314799A CN115592698A CN 115592698 A CN115592698 A CN 115592698A CN 202211314799 A CN202211314799 A CN 202211314799A CN 115592698 A CN115592698 A CN 115592698A
- Authority
- CN
- China
- Prior art keywords
- hole
- shaft
- seat
- plate
- dovetail
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 210000000078 claw Anatomy 0.000 title claims abstract description 13
- 238000000034 method Methods 0.000 title claims description 6
- 239000000463 material Substances 0.000 claims description 23
- 230000005540 biological transmission Effects 0.000 claims description 2
- 210000003734 kidney Anatomy 0.000 claims 2
- 238000011017 operating method Methods 0.000 abstract 1
- 230000003247 decreasing effect Effects 0.000 description 3
- 239000002305 electric material Substances 0.000 description 2
- 238000006243 chemical reaction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/08—Gripping heads and other end effectors having finger members
- B25J15/10—Gripping heads and other end effectors having finger members with three or more finger members
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0028—Gripping heads and other end effectors with movable, e.g. pivoting gripping jaw surfaces
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/02—Gripping heads and other end effectors servo-actuated
- B25J15/0253—Gripping heads and other end effectors servo-actuated comprising parallel grippers
- B25J15/026—Gripping heads and other end effectors servo-actuated comprising parallel grippers actuated by gears
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
Abstract
一种用于电气产品加工的机器人爪手装置及操作方法,包括上座、下座、驱动板、燕尾块、主动齿轮、从动齿轮、传动盘、夹爪、螺母座、丝杠座,所述上座中间具有中心孔,中心孔一侧具有电机板,中心孔外侧均匀分布三个齿轮轴孔,下座中间具有下座轴,下座轴外侧均匀分布三个腰槽,每个腰槽下部各具有一个燕尾槽,下座外侧均匀分布三个支撑柱,下座外侧具有侧板,侧板外侧具有丝杠座孔,驱动板中间具有驱动板孔,驱动板孔外侧均匀分布三个避让槽,驱动板外侧分布三个驱动槽,其中一个驱动槽外侧具有螺母座孔,燕尾块一侧具有驱动杆,燕尾块另外一侧具有燕尾块孔。
Description
技术领域
本发明涉及机器人爪手领域,尤其涉及一种用于电气产品加工的机器人爪手装置及操作方法。
背景技术
在工厂电气产品加工过程中,需要使用机器人爪手,机器人爪手是机器人抓取和转移电气物料的重要装置,电气加工过程中,经常会转换电气物料产品的规格,电气产品规格转换后,爪手的夹持半径也必须随产品规格的改变而改变,通过更换爪手的方式不仅增大了成本,而且需要对机器人的参数进行改变,影响了生产效率,这就需要一种可以随产品规格而改变的爪手。
发明内容
本发明针对现有技术存在的上述不足,提供一种可以适应产品规格的改变,对爪手夹持半径进行调整的一种用于电气产品加工的机器人爪手装置及操作方法。
本发明的目的是通过以下技术方案来实现:
一种用于电气产品加工的机器人爪手装置,包括上座、下座、驱动板、燕尾块、主动齿轮、从动齿轮、传动盘、夹爪、螺母座、丝杠座,所述上座中间具有中心孔,中心孔一侧具有电机板,中心孔外侧均匀分布三个齿轮轴孔,下座中间具有下座轴,下座轴外侧均匀分布三个腰槽,每个腰槽下部各具有一个燕尾槽,下座外侧均匀分布三个支撑柱,下座外侧具有侧板,侧板外侧具有丝杠座孔,驱动板中间具有驱动板孔,驱动板孔外侧均匀分布三个避让槽,驱动板外侧分布三个驱动槽,其中一个驱动槽外侧具有螺母座孔,燕尾块一侧具有驱动杆,燕尾块另外一侧具有燕尾块孔,燕尾块孔外侧具有耳板,耳板侧面下部具有耳板下孔,耳板下孔上部具有耳板上孔,上座下部固定连接三个支撑柱,驱动板孔转动连接下座轴,驱动板绕下座轴转动,每个燕尾槽内侧各设置一个燕尾块,每个燕尾块滑动连接对应的燕尾槽,每个燕尾块在对应的燕尾槽中滑动,每个驱动槽滑动连接对应驱动杆。
所述主动齿轮上部中间具有主动齿轮轴,主动齿轮下部具有主动齿轮槽,从动齿轮上部中间具有从动齿轮槽,从动齿轮下部中间具有从动齿轮轴,从动齿轮轴下部具有蜗杆轴,传动盘上部具有上卡块,传动盘下部具有下卡块,中心齿轮中间轴从下部穿过中心孔,中心齿轮中间轴转动连接中心孔,中心齿轮在中心孔中转动,电机侧面固定连接电机板侧面,电机输出轴固定连接中心齿轮中间轴,每个齿轮轴孔中各设置一个主动齿轮,每个主动齿轮中间轴从下部穿过齿轮轴孔,每个主动齿轮在齿轮轴孔中转动,中心齿轮同时和三个主动齿轮相互啮合,每个燕尾块中各设置一个从动齿轮,每个从动齿轮轴从上部穿过对应避让槽、腰槽、燕尾块孔,每个从动齿轮轴转动连接对应的燕尾块孔,每个从动齿轮在对应燕尾块中转动,同一位置的主动齿轮和从动齿轮之间各设置一个传动盘,上卡块滑动连接主动齿轮槽,下卡块滑动连接从动齿轮槽。
有益效果:
本发明可以适应产品规格的改变,对爪手夹持半径进行调整,转动丝杠座,丝杠座转动通过螺母座带动驱动板转动,驱动板转动时,三个燕尾块被驱动板驱动沿燕尾槽滑动,三个燕尾块所在圆的半径增大或者减小,燕尾块移动时带动从动齿轮、夹爪同时移动,主动齿轮和传动盘,从动齿轮和传动盘之间分别滑动连接,从动齿轮移动时主动齿轮、从动齿轮的轴线和中间的传动盘轴线产生偏移,三个主动齿轮所在圆的直径固定,三个从动齿轮所在圆的直径浮动,使得三个主动齿轮的转动可以通过传动盘传递给对应的从动齿轮,保证了三个夹爪所在圆的直径可以调整,又能通过主动齿轮的转动使得三个夹爪同步夹紧,保证了本发明对物料的定心和夹紧。
附图说明
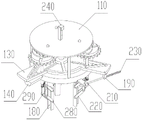
图1为本发明所述的用于电气产品加工的机器人爪手装置结构示意图。
图2为本发明所述的用于电气产品加工的机器人爪手装置下部结构示意图。
图3为本发明所述的中心齿轮和主动齿轮连接结构示意图。
图4为本发明所述的上座结构示意图。
图5为本发明所述的下座结构示意图。
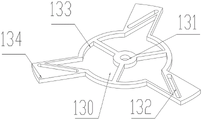
图6为本发明所述的驱动板结构示意图。
图7为本发明所述的燕尾块结构示意图。
图8为本发明所述的主动齿轮结构示意图。
图9为本发明所述的从动齿轮结构示意图。
图10为本发明所述的传动盘结构示意图。
图11为本发明所述的夹爪结构示意图。
图12为本发明所述的螺母座结构示意图。
图13为本发明所述的丝杠座结构示意图。
具体实施方式
下面根据附图和实施例对本发明作进一步详细说明:
一种用于电气产品加工的机器人爪手装置,包括上座110、下座120、驱动板130、燕尾块140、主动齿轮150、从动齿轮160、传动盘170、夹爪180、螺母座190、丝杠座210,所述上座110中间具有中心孔111,中心孔111一侧具有电机板112,中心孔111外侧均匀分布三个齿轮轴孔113,下座120中间具有下座轴121,下座轴121外侧均匀分布三个腰槽122,每个腰槽122下部各具有一个燕尾槽123,下座120外侧均匀分布三个支撑柱124,下座120外侧具有侧板125,侧板125外侧具有丝杠座孔126,驱动板130中间具有驱动板孔131,驱动板孔131外侧均匀分布三个避让槽133,驱动板130外侧分布三个驱动槽132,其中一个驱动槽132外侧具有螺母座孔134,燕尾块140一侧具有驱动杆141,燕尾块140另外一侧具有燕尾块孔142,燕尾块孔142外侧具有耳板143,耳板143侧面下部具有耳板下孔144,耳板下孔144上部具有耳板上孔145,上座110下部固定连接三个支撑柱124,驱动板孔131转动连接下座轴121,驱动板130绕下座轴121转动,每个燕尾槽123内侧各设置一个燕尾块140,每个燕尾块140滑动连接对应的燕尾槽123,每个燕尾块140在对应的燕尾槽123中滑动,每个驱动槽132滑动连接对应驱动杆141。使用本发明时,分为两个步骤,第一,根据夹持的物料半径,调整本发明的夹持半径,调整时,转动丝杠座210,丝杠座210转动通过螺母座190带动驱动板130转动,驱动板130转动时,三个燕尾块140被驱动板130驱动沿燕尾槽123滑动,三个燕尾块140所在圆的半径增大或者减小,燕尾块140移动时带动从动齿轮160、夹爪180同时移动,从动齿轮160移动时主动齿轮150、从动齿轮160的轴线和中间的传动盘170轴线产生偏移,三个夹爪180所在圆的半径同步增加或者减小,从而改变了本发明的夹持半径,第二,正常工作时,启动电机240,电机240转动带动中心齿轮270转动,中心齿轮270转动同时带动三个主动齿轮150转动,主动齿轮150转动带动各自的传动盘170转动,每个传动盘170带动各自的从动齿轮160转动,从动齿轮160转动带动给各自的蜗杆250转动,每个蜗杆250转动带动各自的涡轮260转动,每个涡轮260转动带动通过各自的轴280带动各自的二号连杆290转动,每个二号连杆290转动通过对应的一号连杆220带动各自的夹爪180同步往本发明中心平行移动,直到物料被抓取为止,然后机器人带动本发明和物料到设定位置,反向启动电机240,物料被放下。
所述主动齿轮150上部中间具有主动齿轮轴152,主动齿轮150下部具有主动齿轮槽151,从动齿轮160上部中间具有从动齿轮槽161,从动齿轮160下部中间具有从动齿轮轴162,从动齿轮轴162下部具有蜗杆轴163,传动盘170上部具有上卡块171,传动盘170下部具有下卡块172,中心齿轮270中间轴从下部穿过中心孔111,中心齿轮270中间轴转动连接中心孔111,中心齿轮270在中心孔111中转动,电机240侧面固定连接电机板112侧面,电机240输出轴固定连接中心齿轮270中间轴,每个齿轮轴孔113中各设置一个主动齿轮150,每个主动齿轮150中间轴从下部穿过齿轮轴孔113,每个主动齿轮150在齿轮轴孔113中转动,中心齿轮270同时和三个主动齿轮150相互啮合,每个燕尾块140中各设置一个从动齿轮160,每个从动齿轮轴162从上部穿过对应避让槽133、腰槽122、燕尾块孔142,每个从动齿轮轴162转动连接对应的燕尾块孔142,每个从动齿轮160在对应燕尾块140中转动,同一位置的主动齿轮150和从动齿轮160之间各设置一个传动盘170,上卡块171滑动连接主动齿轮槽151,下卡块172滑动连接从动齿轮槽161。
所述螺母座190上部具有螺母座轴191,螺母座190侧面具有螺纹孔192,丝杠座210下部具有丝杠座轴211,丝杠座210侧面具有丝杠座孔212,螺母座轴191转动连接螺母座孔134,螺母座190在螺母座孔134中转动,丝杠座轴211转动连接丝杠座孔126,丝杠座210在丝杠座孔126中转动,丝杠230螺纹连接螺纹孔192,丝杠230中间轴转动连接丝杠座孔212。
本发明可以适应产品规格的改变,对爪手夹持半径进行调整,转动丝杠座210,丝杠座210转动通过螺母座190带动驱动板130转动,驱动板130转动时,三个燕尾块140被驱动板130驱动沿燕尾槽123滑动,三个燕尾块140所在圆的半径增大或者减小,燕尾块140移动时带动从动齿轮160、夹爪180同时移动,主动齿轮150和传动盘170,从动齿轮160和传动盘170之间分别滑动连接,从动齿轮160移动时主动齿轮150、从动齿轮160的轴线和中间的传动盘170轴线产生偏移,三个主动齿轮150所在圆的直径固定,三个从动齿轮160所在圆的直径浮动,使得三个主动齿轮150的转动可以通过传动盘170传递给对应的从动齿轮160,保证了三个夹爪180所在圆的直径可以调整,又能通过主动齿轮150的转动使得三个夹爪180同步夹紧,保证了本发明对物料的定心和夹紧,抓取位置准确,防止出现偏差,保证受力均衡,物料抓取稳定,防止掉落。
所述夹爪180侧面上部具有夹爪一孔181,夹爪180侧面下部具有夹爪二孔182,每个蜗杆轴163外侧各固定连接一个蜗杆250,每个耳板上孔145中各转动连接一个轴280,每个轴280在对应耳板上孔145中转动,每个轴280中间各固定连接一个涡轮260,每个涡轮260和对应的蜗杆250相互啮合,每个轴280两侧各固定连接一个二号连杆290,每个耳板下孔144中各转动连接另外一个轴280,每个轴280在对应耳板下孔144中转动,每个轴280两侧各固定连接一个一号连杆220,同一位置的两个二号连杆290另外一侧分别铰接对应的两个夹爪一孔181,同一位置的两个一号连杆220另外一侧分别铰接对应的两个夹爪二孔182。使用本发明时,分为两个步骤,第一,根据夹持的物料半径,调整本发明的夹持半径,调整时,转动丝杠座,丝杠座转动通过螺母座带动驱动板转动,驱动板转动时,三个燕尾块被驱动板驱动沿燕尾槽滑动,三个燕尾块所在圆的半径增大或者减小,燕尾块移动时带动从动齿轮、夹爪同时移动,从动齿轮移动时主动齿轮、从动齿轮的轴线和中间的传动盘轴线产生偏移,三个夹爪所在圆的半径同步增加或者减小,从而改变了本发明的夹持半径,第二,正常工作时,启动电机,电机转动带动中心齿轮转动,中心齿轮转动同时带动三个主动齿轮转动,主动齿轮转动带动各自的传动盘转动,每个传动盘带动各自的从动齿轮转动,从动齿轮转动带动给各自的蜗杆转动,每个蜗杆转动带动各自的涡轮转动,每个涡轮转动带动通过各自的轴带动各自的二号连杆转动,每个二号连杆转动通过对应的一号连杆带动各自的夹爪同步往本发明中心平行移动,直到物料被抓取为止,然后机器人带动本发明和物料到设定位置,反向启动电机,物料被放下。
一种用于电气产品加工的机器人爪手装置的操作方法,包括以下步骤:第一步、根据夹持的物料半径,调整本发明的夹持半径,调整时,转动丝杠座210,三个夹爪180所在圆的半径同步增加或者减小,从而改变了本发明的夹持半径,第二步、正常工作时,启动电机240,三个 夹爪180同步往本发明中心移动,直到物料被抓取为止,然后机器人带动本发明和物料到设定位置,反向启动电机240,物料被放下。
Claims (5)
1.一种用于电气产品加工的机器人爪手装置,其特征是:包括上座、下座、驱动板、燕尾块、主动齿轮、从动齿轮、传动盘、夹爪、螺母座、丝杠座,所述上座中间具有中心孔,中心孔一侧具有电机板,中心孔外侧均匀分布三个齿轮轴孔,下座中间具有下座轴,下座轴外侧均匀分布三个腰槽,每个腰槽下部各具有一个燕尾槽,下座外侧均匀分布三个支撑柱,下座外侧具有侧板,侧板外侧具有丝杠座孔,驱动板中间具有驱动板孔,驱动板孔外侧均匀分布三个避让槽,驱动板外侧分布三个驱动槽,其中一个驱动槽外侧具有螺母座孔,燕尾块一侧具有驱动杆,燕尾块另外一侧具有燕尾块孔,燕尾块孔外侧具有耳板,耳板侧面下部具有耳板下孔,耳板下孔上部具有耳板上孔,上座下部固定连接三个支撑柱,驱动板孔转动连接下座轴,驱动板绕下座轴转动,每个燕尾槽内侧各设置一个燕尾块,每个燕尾块滑动连接对应的燕尾槽,每个燕尾块在对应的燕尾槽中滑动,每个驱动槽滑动连接对应驱动杆。
2.根据权利要求1所述的一种用于电气产品加工的机器人爪手装置,其特征是: 所述主动齿轮上部中间具有主动齿轮轴,主动齿轮下部具有主动齿轮槽,从动齿轮上部中间具有从动齿轮槽,从动齿轮下部中间具有从动齿轮轴,从动齿轮轴下部具有蜗杆轴,传动盘上部具有上卡块,传动盘下部具有下卡块,中心齿轮中间轴从下部穿过中心孔,中心齿轮中间轴转动连接中心孔,中心齿轮在中心孔中转动,电机侧面固定连接电机板侧面,电机输出轴固定连接中心齿轮中间轴,每个齿轮轴孔中各设置一个主动齿轮,每个主动齿轮中间轴从下部穿过齿轮轴孔,每个主动齿轮在齿轮轴孔中转动,中心齿轮同时和三个主动齿轮相互啮合,每个燕尾块中各设置一个从动齿轮,每个从动齿轮轴从上部穿过对应避让槽、腰槽、燕尾块孔,每个从动齿轮轴转动连接对应的燕尾块孔,每个从动齿轮在对应燕尾块中转动,同一位置的主动齿轮和从动齿轮之间各设置一个传动盘,上卡块滑动连接主动齿轮槽,下卡块滑动连接从动齿轮槽。
3.根据权利要求2所述的一种用于电气产品加工的机器人爪手装置,其特征是: 所述螺母座上部具有螺母座轴,螺母座侧面具有螺纹孔,丝杠座下部具有丝杠座轴,丝杠座侧面具有丝杠座孔,螺母座轴转动连接螺母座孔,螺母座在螺母座孔中转动,丝杠座轴转动连接丝杠座孔,丝杠座在丝杠座孔中转动,丝杠螺纹连接螺纹孔,丝杠中间轴转动连接丝杠座孔。
4.根据权利要求3所述的一种用于电气产品加工的机器人爪手装置,其特征是: 所述夹爪侧面上部具有夹爪一孔,夹爪侧面下部具有夹爪二孔,每个蜗杆轴外侧各固定连接一个蜗杆,每个耳板上孔中各转动连接一个轴,每个轴在对应耳板上孔中转动,每个轴中间各固定连接一个涡轮,每个涡轮和对应的蜗杆相互啮合,每个轴两侧各固定连接一个二号连杆,每个耳板下孔中各转动连接另外一个轴,每个轴在对应耳板下孔中转动,每个轴两侧各固定连接一个一号连杆,同一位置的两个二号连杆另外一侧分别铰接对应的两个夹爪一孔,同一位置的两个一号连杆另外一侧分别铰接对应的两个夹爪二孔。
5.根据权利要求4所述的一种用于电气产品加工的机器人爪手装置的操作方法,其特征是: 包括以下步骤:第一步、根据夹持的物料半径,调整本机器人爪手装置的夹持半径,调整时,转动丝杠座,三个夹爪所在圆的半径同步增加或者减小,从而改变了本发明的夹持半径;第二步、正常工作时,启动电机,三个夹爪同步往本发明中心移动,直到物料被抓取为止,然后机器人带动本发明和物料到设定位置,反向启动电机,物料被放下。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211314799.2A CN115592698A (zh) | 2022-10-26 | 2022-10-26 | 一种用于电气产品加工的机器人爪手装置及操作方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211314799.2A CN115592698A (zh) | 2022-10-26 | 2022-10-26 | 一种用于电气产品加工的机器人爪手装置及操作方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN115592698A true CN115592698A (zh) | 2023-01-13 |
Family
ID=84848022
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211314799.2A Withdrawn CN115592698A (zh) | 2022-10-26 | 2022-10-26 | 一种用于电气产品加工的机器人爪手装置及操作方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115592698A (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117733438A (zh) * | 2023-12-29 | 2024-03-22 | 北京市政建设集团有限责任公司 | 一种移动式焊接机器人 |
-
2022
- 2022-10-26 CN CN202211314799.2A patent/CN115592698A/zh not_active Withdrawn
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN117733438A (zh) * | 2023-12-29 | 2024-03-22 | 北京市政建设集团有限责任公司 | 一种移动式焊接机器人 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110976955B (zh) | 一种推力圆柱滚子轴承加工尺寸智能控制装置 | |
| CN210099385U (zh) | 一种切管机用两两联动自定心卡盘 | |
| CN103447823B (zh) | 一种汽车半轴的数控加工方法 | |
| CN114131383A (zh) | 一种加工轴件的双头数控机床 | |
| CN205414453U (zh) | 一种精准分度的车削加工专用夹具 | |
| CN205571416U (zh) | 一种加工半径可调的行星式无心车床 | |
| CN201744877U (zh) | 自动定位架 | |
| CN216029401U (zh) | 一种数控加工中心旋转夹持装置 | |
| WO2017167134A1 (zh) | 一种加工半径可调的行星式无心车床 | |
| CN219152600U (zh) | 一种具有大小调节功能的蝶阀加工液压夹具 | |
| CN205414455U (zh) | 一种车削加工专用夹具 | |
| CN214418228U (zh) | 一种数控机床用工件夹持装置 | |
| CN113618327A (zh) | 一种用于自动焊接的高精度步进电机驱动卡盘装置 | |
| CN219598294U (zh) | 一种机加工高精度齿轮用定位夹具 | |
| CN220881427U (zh) | 一种液压垫块打孔定位装置 | |
| CN111687489A (zh) | 一种尼龙柱销连续加工机械 | |
| CN223419387U (zh) | 大型回转支承加工用夹具 | |
| CN221111851U (zh) | 一种气动夹紧抓具 | |
| CN223849092U (zh) | 一种轮毂加工台 | |
| CN214445138U (zh) | 一种轴套端面加工工装 | |
| CN223733916U (zh) | 一种钻孔位置可调的钻模装置 | |
| CN223098065U (zh) | 一种轮毂加工用钻孔机构 | |
| CN206967171U (zh) | 圆盘式多工位笔尖加工设备 | |
| CN223762184U (zh) | 一种多规格适配的机床卡爪 | |
| CN222289668U (zh) | 一种光学组件齿条加工设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WW01 | Invention patent application withdrawn after publication | ||
| WW01 | Invention patent application withdrawn after publication |
Application publication date: 20230113 |