CN114952093A - 一种适用于煤机底座的机器人自动焊接工作站 - Google Patents
一种适用于煤机底座的机器人自动焊接工作站 Download PDFInfo
- Publication number
- CN114952093A CN114952093A CN202210587408.8A CN202210587408A CN114952093A CN 114952093 A CN114952093 A CN 114952093A CN 202210587408 A CN202210587408 A CN 202210587408A CN 114952093 A CN114952093 A CN 114952093A
- Authority
- CN
- China
- Prior art keywords
- robot
- machine base
- component
- positioner
- coal machine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 239000003245 coal Substances 0.000 title claims abstract description 37
- 238000003466 welding Methods 0.000 claims abstract description 69
- 230000033001 locomotion Effects 0.000 claims abstract description 5
- 239000003638 chemical reducing agent Substances 0.000 claims description 6
- 244000309464 bull Species 0.000 claims description 5
- 238000009434 installation Methods 0.000 claims description 5
- OKTJSMMVPCPJKN-UHFFFAOYSA-N Carbon Chemical compound [C] OKTJSMMVPCPJKN-UHFFFAOYSA-N 0.000 claims description 3
- 230000005540 biological transmission Effects 0.000 claims description 3
- 229910052799 carbon Inorganic materials 0.000 claims description 3
- 238000001816 cooling Methods 0.000 claims description 3
- 230000000694 effects Effects 0.000 claims description 3
- 230000004907 flux Effects 0.000 claims description 3
- 238000005065 mining Methods 0.000 abstract description 4
- 238000004519 manufacturing process Methods 0.000 abstract description 2
- 241000834287 Cookeolus japonicus Species 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 2
- 238000006243 chemical reaction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 239000000428 dust Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 230000002265 prevention Effects 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
- 238000000844 transformation Methods 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/003—Cooling means for welding or cutting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/02—Carriages for supporting the welding or cutting element
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/0426—Fixtures for other work
- B23K37/0435—Clamps
- B23K37/0443—Jigs
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/047—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work moving work to adjust its position between soldering, welding or cutting steps
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Butt Welding And Welding Of Specific Article (AREA)
- Manipulator (AREA)
Abstract
本发明公开了一种适用于煤机底座的机器人自动焊接工作站,涉及设备制造技术领域,包括焊接机器人,还包括变位机组件、电动夹具组件、升降组件、机器人行走组件,升降组件设于所述机器人行走组件的移动平台上,焊接机器人与升降组件固定,焊接机器人可随机器人行走组件在水平方向移动,也可随升降组件在竖直方向移动,变位机组件设于平行于机器人行走组件运动方向的一侧,电动夹具组件设于变位机组件的两台变位机之间。通过电动夹具实现对煤机底座工件的装夹,变位机驱动工件实现翻转。配合机器人对煤机底座工件的横向焊缝进行自动化焊接,通过机器人地轨以及升降机构,实现机械臂的大范围移动,使机械臂可达区域覆盖整个煤机工底座件。针对煤机底座工件的形状特点,实现了无人化全自动焊接。
Description
技术领域
本发明涉及设备制造技术领域,特别是涉及一种适用于煤机底座的机器人自动焊接工作站。
背景技术
机器人自动化焊接是当前工程机械行业发展的方向,机器人参与的自动化焊接工位使工件焊接可靠性高,焊缝美观牢固,焊接效率大大提升。目前,针对大型工件的焊接,迫切需要开发配合机器人的外部轴以及工件的变位装置,从而实现机器人对于大型工件的大范围多角度焊接。针对各类异形工件,其技术难度在于,配合不同的工位实现装夹固定和位置变换,针对特定的工位实现特定焊接工序。目前,机器人焊接领域受限于机器人固定的位置及工件大小,大部分煤机工件仍主要采用半自动化焊接形式。
发明内容
本发明针对上述技术问题,克服现有技术的缺点,提供一种适用于煤机底座的机器人自动焊接工作站,包括焊接机器人,还包括变位机组件、电动夹具组件、升降组件、机器人行走组件,升降组件设于所述机器人行走组件的移动平台上,焊接机器人与升降组件固定,焊接机器人可随机器人行走组件在水平方向移动,也可随升降组件在竖直方向移动,变位机组件设于平行于机器人行走组件运动方向的一侧,电动夹具组件设于变位机组件的两台变位机之间。
本发明进一步限定的技术方案是:
前所述的一种适用于煤机底座的机器人自动焊接工作站,升降组件包括立柱、回转支撑、升降滑板、伺服电机一、机器人安装座、焊接机器人组成,回转支承、伺服电机安装于立柱内,通过齿轮传动实现立柱的回转,升降滑板安装于立柱上,通过齿轮齿条进行驱动并由直线滑块一导向,焊接机器人通过机器人安装座安装于升降滑板的横梁上,升降组件安装于机器人行走组件的移动平台上。
前所述的一种适用于煤机底座的机器人自动焊接工作站,机器人行走组件包括机器人地轨、移动平台、冷却装置、焊接电源、焊剂桶、拖链、电控柜,移动平台通过伺服电机二驱动齿轮齿条传动并由直线滑块二导向,导轨安装于机器人地轨上。
前所述的一种适用于煤机底座的机器人自动焊接工作站,滑块二采用侧装的方式安装。
前所述的一种适用于煤机底座的机器人自动焊接工作站,电动夹具组件包括夹爪、伺服电机三、丝杆、螺母座,伺服电机三驱动丝杠,丝杠通过螺母座驱动夹爪夹紧工件,夹爪通过连接板安装于滑块三上进行导向。
前所述的一种适用于煤机底座的机器人自动焊接工作站,电动夹具组件还包括牛眼支撑,牛眼支撑与工件接触并允许工件滑动。
前所述的一种适用于煤机底座的机器人自动焊接工作站,电动夹具组件通过螺钉安装于变位机的回转面上,按不同档位设置若干组,适应不同大小工件。
前所述的一种适用于煤机底座的机器人自动焊接工作站,变位机组件包括变位机机架、回转支承、减速机电机、承梁、回转面板,承梁通过螺钉和定位止口固定于安装面板,回转面板通过螺钉安装在回转支承上,回转支承通过螺钉安装于变位机机架上,其回转部分与回转面板连接,减速机电机通过齿轮与回转支承内圈啮合进行传动。
前所述的一种适用于煤机底座的机器人自动焊接工作站,变位机组件还包括导电装置,导电装置安装于变位机机架内,其碳刷与回转面摩擦导电,使焊接电流接地起到保护作用。
前所述的一种适用于煤机底座的机器人自动焊接工作站,变位机组件还包括零点定位销,用于确定回转起始位置。
本发明的有益效果是:通过电动夹具实现对煤机底座工件的装夹,变位机驱动工件实现翻转。配合机器人对煤机底座工件的横向焊缝进行自动化焊接,通过机器人地轨以及升降机构,实现机械臂的大范围移动,使机械臂可达区域覆盖整个煤机工底座件。针对煤机底座工件的形状特点,实现了无人化全自动焊接。
附图说明
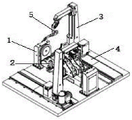
图1为本发明整体结构示意图;
图2为变位机组件示意图;
图3为升降组件和焊接机器人示意图;
图4为电动夹具组件示意图;
图5为电动夹具组件和变位机组件示意图;
其中:1、变位机组件;101、变位机机架;102、回转面板;103、零点定位销;2、电动夹具组件;201、夹爪;202、牛眼支撑;3、升降组件;301、立柱;302、升降滑板;4、机器人行走组件;5、焊接机器人。
具体实施方式
本实施例提供的一种适用于煤机底座的机器人自动焊接工作站,结构如图1-5所示,包括焊接机器人5,还包括变位机组件1、电动夹具组件2、升降组件3、机器人行走组件4,升降组件3设于所述机器人行走组件4的移动平台上,焊接机器人5与升降组件3固定,焊接机器人5可随机器人行走组件4在水平方向移动,也可随升降组件3在竖直方向移动,变位机组件1设于平行于机器人行走组件4运动方向的一侧,电动夹具组件2设于变位机组件1的两台变位机之间。
升降组件3包括立柱301、回转支撑一、升降滑板302、伺服电机一、机器人安装座组成,回转支承一、伺服电机安装于立柱301内,通过齿轮传动实现立柱301的回转,升降滑板302安装于立柱301上,通过齿轮齿条进行驱动并由直线滑块一导向,焊接机器人5通过机器人安装座安装于升降滑板302的横梁上,升降组件3安装于机器人行走组件4的移动平台上。
机器人行走组件4包括机器人地轨、移动平台、冷却装置、焊接电源、焊剂桶、拖链、电控柜,移动平台通过伺服电机二驱动齿轮齿条传动并由直线滑块二导向,滑块二采用侧装的方式安装,利于防尘,导轨安装于机器人地轨上。
电动夹具组件2包括夹爪201、伺服电机三、丝杆、螺母座、牛眼支撑202,伺服电机三驱动丝杠,丝杠通过螺母座驱动夹爪201夹紧工件,夹爪201通过连接板安装于滑块三上进行导向,牛眼支撑202与工件接触并允许工件滑动。电动夹具组件2通过螺钉安装于变位机的回转面上,按不同档位设置若干组,适应不同大小工件。保证工件吊装进入夹具时有一定的缓冲,且位置随着电动夹爪201的夹紧,能够自动对中,保证工件处于工位中心,装夹牢固。
变位机组件1包括变位机机架101、回转支承二、减速机电机、承梁、回转面板102,承梁通过螺钉和定位止口固定于安装面板,回转面板102通过螺钉安装在回转支承二上,回转支承二通过螺钉安装于变位机机架101上,其回转部分与回转面板102连接,减速机电机通过齿轮与回转支承二内圈啮合进行传动。还包括导电装置,导电装置安装于变位机机架101内,其碳刷与回转面摩擦导电,使焊接电流接地起到保护作用。还包括零点定位销103,用于确定回转起始位置。主要承载结构使用Q345B,适用最大煤机工件约为10T。回转支撑与机器人组成外部轴,使其与机器人联动控制更为精确。
通过焊接机器人5仿真软件模拟对工件的各个焊缝焊接所需要的机器人位置,从而确定整个工位所需工件及机器人动作。针对煤机底座工件的焊接,变位机需要±85°的旋转范围来使煤机侧面焊缝转变为平焊缝。同时,通过水平垂直的移动配合焊接机器人5本身多轴联动实现对长约4米、高约2米的煤机工件的底座焊缝的全覆盖。
除上述实施例外,本发明还可以有其他实施方式。凡采用等同替换或等效变换形成的技术方案,均落在本发明要求的保护范围。
Claims (10)
1.一种适用于煤机底座的机器人自动焊接工作站,包括焊接机器人(5),其特征在于:还包括变位机组件(1)、电动夹具组件(2)、升降组件(3)、机器人行走组件(4),所述升降组件(3)设于所述机器人行走组件(4)的移动平台上,所述焊接机器人(5)与所述升降组件(3)固定,所述焊接机器人(5)可随所述机器人行走组件(4)在水平方向移动,也可随所述升降组件(3)在竖直方向移动,所述变位机组件(1)设于平行于所述机器人行走组件(4)运动方向的一侧,所述电动夹具组件(2)设于所述变位机组件(1)的两台变位机之间。
2.根据权利要求1所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述升降组件(3)包括立柱(301)、回转支撑、升降滑板(302)、伺服电机一、机器人安装座组成,所述回转支承、所述伺服电机安装于所述立柱(301)内,通过齿轮传动实现所述立柱(301)的回转,所述升降滑板(302)安装于所述立柱(301)上,通过齿轮齿条进行驱动并由直线滑块一导向,所述焊接机器人(5)通过所述机器人安装座安装于所述升降滑板(302)的横梁上,所述升降组件(3)安装于所述机器人行走组件(4)的移动平台上。
3.根据权利要求1所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述机器人行走组件(4)包括机器人地轨、移动平台、冷却装置、焊接电源、焊剂桶、拖链、电控柜,所述移动平台通过伺服电机二驱动齿轮齿条传动并由直线滑块二导向,导轨安装于所述机器人地轨上。
4.根据权利要求3所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述滑块二采用侧装的方式安装。
5.根据权利要求1所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述电动夹具组件(2)包括夹爪(201)、伺服电机三、丝杆、螺母座,所述伺服电机三驱动所述丝杠,所述丝杠通过所述螺母座驱动所述夹爪(201)夹紧工件,所述夹爪(201)通过连接板安装于滑块三上进行导向。
6.根据权利要求5所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述电动夹具组件(2)还包括牛眼支撑(202),所述牛眼支撑(202)与工件接触并允许工件滑动。
7.根据权利要求5所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述电动夹具组件(2)通过螺钉安装于所述变位机的回转面上,按不同档位设置若干组,适应不同大小工件。
8.根据权利要求1所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述变位机组件(1)包括变位机机架(101)、回转支承、减速机电机、承梁、回转面板(102),所述承梁通过螺钉和定位止口固定于安装面板,所述回转面板(102)通过螺钉安装在所述回转支承上,所述回转支承通过螺钉安装于所述变位机机架(101)上,其回转部分与所述回转面板(102)连接,所述减速机电机通过齿轮与所述回转支承内圈啮合进行传动。
9.根据权利要求8所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述变位机组件(1)还包括导电装置,所述导电装置安装于所述变位机机架(101)内,其碳刷与回转面摩擦导电,使焊接电流接地起到保护作用。
10.根据权利要求8所述的一种适用于煤机底座的机器人自动焊接工作站,其特征在于:所述变位机组件(1)还包括零点定位销(103),用于确定回转起始位置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210587408.8A CN114952093A (zh) | 2022-05-25 | 2022-05-25 | 一种适用于煤机底座的机器人自动焊接工作站 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210587408.8A CN114952093A (zh) | 2022-05-25 | 2022-05-25 | 一种适用于煤机底座的机器人自动焊接工作站 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN114952093A true CN114952093A (zh) | 2022-08-30 |
Family
ID=82956291
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202210587408.8A Pending CN114952093A (zh) | 2022-05-25 | 2022-05-25 | 一种适用于煤机底座的机器人自动焊接工作站 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN114952093A (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116214023A (zh) * | 2023-04-18 | 2023-06-06 | 南京奥特自动化有限公司 | 一种履带吊吊臂焊接用智能化焊接站 |
| CN117548930A (zh) * | 2024-01-12 | 2024-02-13 | 河北金红鹰工业自动化有限公司 | 一种双工位焊接工作站 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103551772A (zh) * | 2013-10-30 | 2014-02-05 | 湖北三江航天红阳机电有限公司 | 一种焊接机器人装置 |
| CN205200852U (zh) * | 2015-12-01 | 2016-05-04 | 长沙长泰机器人有限公司 | 基于机器人的箱体焊接系统 |
| CN106425254A (zh) * | 2016-08-31 | 2017-02-22 | 斯图加特航空自动化(青岛)有限公司 | 一种箱体机器人焊接系统 |
| CN206105267U (zh) * | 2016-08-31 | 2017-04-19 | 斯图加特航空自动化(青岛)有限公司 | 一种箱体机器人焊接系统 |
| CN110561022A (zh) * | 2019-10-06 | 2019-12-13 | 赣州中科拓又达智能装备科技有限公司 | 一种九轴焊接机器人双工位工作站 |
| WO2020244125A1 (zh) * | 2019-06-03 | 2020-12-10 | 南京英尼格玛工业自动化技术有限公司 | 一种用于保险杠自动焊接的夹持装置 |
| CN112171013A (zh) * | 2020-10-22 | 2021-01-05 | 中车常州车辆有限公司 | 箱型梁自动寻位焊接装置 |
| CN113510420A (zh) * | 2021-03-30 | 2021-10-19 | 杭州固建机器人科技有限公司 | 一种智能焊接系统 |
-
2022
- 2022-05-25 CN CN202210587408.8A patent/CN114952093A/zh active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103551772A (zh) * | 2013-10-30 | 2014-02-05 | 湖北三江航天红阳机电有限公司 | 一种焊接机器人装置 |
| CN205200852U (zh) * | 2015-12-01 | 2016-05-04 | 长沙长泰机器人有限公司 | 基于机器人的箱体焊接系统 |
| CN106425254A (zh) * | 2016-08-31 | 2017-02-22 | 斯图加特航空自动化(青岛)有限公司 | 一种箱体机器人焊接系统 |
| CN206105267U (zh) * | 2016-08-31 | 2017-04-19 | 斯图加特航空自动化(青岛)有限公司 | 一种箱体机器人焊接系统 |
| WO2020244125A1 (zh) * | 2019-06-03 | 2020-12-10 | 南京英尼格玛工业自动化技术有限公司 | 一种用于保险杠自动焊接的夹持装置 |
| CN110561022A (zh) * | 2019-10-06 | 2019-12-13 | 赣州中科拓又达智能装备科技有限公司 | 一种九轴焊接机器人双工位工作站 |
| CN112171013A (zh) * | 2020-10-22 | 2021-01-05 | 中车常州车辆有限公司 | 箱型梁自动寻位焊接装置 |
| CN113510420A (zh) * | 2021-03-30 | 2021-10-19 | 杭州固建机器人科技有限公司 | 一种智能焊接系统 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116214023A (zh) * | 2023-04-18 | 2023-06-06 | 南京奥特自动化有限公司 | 一种履带吊吊臂焊接用智能化焊接站 |
| CN116214023B (zh) * | 2023-04-18 | 2024-07-30 | 南京奥特自动化有限公司 | 一种履带吊吊臂焊接用智能化焊接站 |
| CN117548930A (zh) * | 2024-01-12 | 2024-02-13 | 河北金红鹰工业自动化有限公司 | 一种双工位焊接工作站 |
| CN117548930B (zh) * | 2024-01-12 | 2024-04-09 | 河北金红鹰工业自动化有限公司 | 一种双工位焊接工作站 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110900026A (zh) | 钢结构焊接设备 | |
| CN206154299U (zh) | 机器人弧形附加轴 | |
| CN219881635U (zh) | 一种焊接机器人用焊接平台 | |
| CN217493143U (zh) | 一种用于焊接机器人的大型筒体环焊缝焊接工装 | |
| CN112372302A (zh) | 一种勾铁组装焊接铣平焊缝设备装置 | |
| CN109128667B (zh) | 一种带升降机构的变位机 | |
| CN211638737U (zh) | 钢结构焊接设备 | |
| CN218695294U (zh) | 一种传感器焊接装置 | |
| CN116765605A (zh) | 一种激光焊接设备及激光焊接方法 | |
| CN115156928B (zh) | 一种挖掘机回转平台加工用旋转定位钻孔装置 | |
| CN115106646A (zh) | 一种循环式激光焊接设备 | |
| CN213438125U (zh) | 一种斜切组装机械手及斜切组装装置 | |
| CN113857725A (zh) | 一种铝合金油箱环缝自动焊接专机 | |
| CN209850919U (zh) | 一种用于智能生产线桁架机械手装置 | |
| CN114289920B (zh) | 一种履带梁结构件柔性自动焊接系统 | |
| CN115365585B (zh) | 一种齿轮倒棱自动上下料生产系统 | |
| CN208914093U (zh) | 一种地轨行走机器人 | |
| CN219026516U (zh) | 一种独立翻转双工位自动焊接机 | |
| CN110695579A (zh) | 电机电枢与busbar对接装置、其使用方法及电机电枢与busbar焊接机 | |
| CN211305275U (zh) | 电机电枢与busbar对接装置及焊接机 | |
| CN220547811U (zh) | 一种堆焊机 | |
| CN109703983B (zh) | 一种eps总成自动检测流水线及其检测方法 | |
| CN223198359U (zh) | 一种爬行小车环缝纵缝多层多道自动焊接设备 | |
| CN215787668U (zh) | 一种高效智能化焊接机械臂 | |
| CN223960743U (zh) | 管道法兰自动焊接流水线 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| RJ01 | Rejection of invention patent application after publication |
Application publication date: 20220830 |
|
| RJ01 | Rejection of invention patent application after publication |