CN114654238B - 一种电容器模具组装装置及组装方法 - Google Patents

一种电容器模具组装装置及组装方法 Download PDF

Info

Publication number
CN114654238B
CN114654238B CN202210574767.XA CN202210574767A CN114654238B CN 114654238 B CN114654238 B CN 114654238B CN 202210574767 A CN202210574767 A CN 202210574767A CN 114654238 B CN114654238 B CN 114654238B
Authority
CN
China
Prior art keywords
plate
conveying
rod
side plate
assembly
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
CN202210574767.XA
Other languages
English (en)
Other versions
CN114654238A (zh
Inventor
欧名杰
罗飞雪
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Sichuan Science City Jiuxin Technology Co., Ltd.
Original Assignee
Sichuan Province Science City Jiuxin Science & Technology Co ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Sichuan Province Science City Jiuxin Science & Technology Co ltd filed Critical Sichuan Province Science City Jiuxin Science & Technology Co ltd
Priority to CN202210574767.XA priority Critical patent/CN114654238B/zh
Publication of CN114654238A publication Critical patent/CN114654238A/zh
Application granted granted Critical
Publication of CN114654238B publication Critical patent/CN114654238B/zh
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • BPERFORMING OPERATIONS; TRANSPORTING
    • B23MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23PMETAL-WORKING NOT OTHERWISE PROVIDED FOR; COMBINED OPERATIONS; UNIVERSAL MACHINE TOOLS
    • B23P21/00Machines for assembling a multiplicity of different parts to compose units, with or without preceding or subsequent working of such parts, e.g. with program control
    • B23P21/002Machines for assembling a multiplicity of different parts to compose units, with or without preceding or subsequent working of such parts, e.g. with program control the units stationary whilst being composed
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B29WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29CSHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17Component parts, details or accessories; Auxiliary operations
    • B29C45/26Moulds
    • B29C45/2602Mould construction elements

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Manufacturing & Machinery (AREA)
  • Automatic Assembly (AREA)

Abstract

本发明公开了一种电容器模具组装装置及组装方法,组装装置包括:并列设置的两个侧板输送机构,分别用于将两个侧板向输送至预设位置;底板输送机构,用于将底板输送至装配台的侧板顶部;辅助板,其上设有与第一装配孔位置分布相同的贯穿孔,每一个贯穿孔内周向设有多个弹性支撑片,弹性支撑片顶部倾斜向上连接于贯穿孔内壁,底部竖直设置,且与贯穿孔内壁预设间距,多个弹性支撑片中间预先放置螺钉;辅助板输送机构,用于将辅助板输送至装配台的底板顶部;螺钉拧紧机构,用于将贯穿孔内的螺钉下压至对应的第一装配孔、第二装配孔内并拧紧。可以自动输送底板和侧板并完成组装,节省人力和时间成本。

Description

一种电容器模具组装装置及组装方法
技术领域
本发明涉及模具组装技术领域,尤其涉及一种电容器模具组装装置及组装方法。
背景技术
电容器生产过程中,需要利用组装好的电容器模具,然后将注塑液注入到模具中成型。电容器模具在组装时,一般先将两个侧板装配到底板两侧,再将两个端板装配到底板两端,在这个过程中,往往是人工搬运底板和侧板,将其初步组装在一起,然后将螺钉依次放入装配孔内,手持螺丝刀依次拧紧螺钉。但是底板和侧板的连接处需要十多个螺钉,底板和侧板的重量又很重,这种人工组装模具的方式费时费力;人工将底板和侧板初步组装在一起后,装配孔不能完全对齐,也没有支撑组件来防止其倒塌;缺少自动输送底板和侧板的设备,也缺少自动将螺钉放置于装配孔并拧紧的装置。
发明内容
为解决现有技术不足,本发明提供一种电容器模具组装装置及组装方法,可以自动将底板、侧板输送至预设位置并完成螺钉组装,节省人力和时间成本,而且在装配过程中,利用多个支撑组件来支撑固定底板、侧板,防止其发生移位、错位或者倒塌。
为了实现本发明的目的,拟采用以下方案:
一种电容器模具组装装置,电容器模具包括底板和位于底板两侧的侧板,底板水平截面为工字型,底板两侧设有多个第一装配孔,侧板对应位置设有多个第二装配孔,组装装置用于输送电容器模具的侧板,并将侧板通过螺钉连接于底板两侧,组装装置包括:
并列设置的两个侧板输送机构,两者之间设有装配台,两个侧板输送机构分别用于将两个侧板输送至装配台两侧的预设位置处;
底板输送机构,位于两个侧板输送机构的外侧,用于将底板输送至装配台上并位于所述预设位置处的侧板顶部,且使第一装配孔、第二装配孔对应;
辅助板,其上设有与第一装配孔位置分布匹配的贯穿孔,每一个贯穿孔内周向设有多个弹性支撑片,弹性支撑片顶部倾斜向上连接于贯穿孔内壁,底部竖直设置,且与贯穿孔内壁具有预设间距,多个弹性支撑片中间用于预先放置螺钉;
辅助板输送机构,位于两个侧板输送机构另一侧,用于将辅助板输送至装配台上的底板顶部,并使贯穿孔与第一装配孔对应;
螺钉拧紧机构,位于装配台顶部,用于将贯穿孔内的螺钉下压至对应的第一装配孔、第二装配孔内并拧紧。
进一步的,底板输送机构包括第一机床、设于第一机床顶部的第一液压伸缩杆和两个相对设置的U型挡板,装配台、侧板输送机构上的侧板、第一机床三者顶部齐平,两个U型挡板内堆叠有多个底板,两个U型挡板朝向侧板输送机构一侧底部设有贯穿槽,第一液压伸缩杆朝向U型挡板的一端设有第一推板,用于将U型挡板内最底层的底板从贯穿槽推至装配台。
进一步的,辅助板输送机构包括第二机床、设于第二机床顶部的第二液压伸缩杆,第二机床顶部高于第一机床一个底板的厚度,辅助板设于第二机床上,第二液压伸缩杆朝向辅助板的一端设有第二推板,用于将辅助板推至装配台。
进一步的,辅助板水平截面为工字型,第二推板端部设于辅助板侧壁的凹槽内,且第二推板端部两侧设有凸耳,辅助板侧壁对应位置设有卡槽,凸耳设于卡槽内。
进一步的,第二机床上沿辅助板输送方向设有通槽,第二推板端部的底部设有凸板,凸板滑动配合于通槽内。
进一步的,螺钉拧紧机构包括气动升降杆、调控板和连接于调控板底部的多个螺丝刀,气动升降杆顶部连接于支撑杆,底部连接调控板,多个螺丝刀的位置分布与贯穿孔一一对应,调控板内的动力机构用于转动螺丝刀。
进一步的,每一个侧板输送机构包括纵截面为U型的输送轨道,侧板设于U型输送轨道内,位于装配台处的U型输送轨道,其外壁设有U型槽;
组装装置还包括一组关于装配台对称的侧板定位机构,每一个侧板定位机构包括齿轮、挡杆和定位件,定位件位于U型槽处,齿轮转动设于两个侧板输送机构之间,两个齿轮啮合,挡杆一端连接齿轮,另一端沿侧板输送方向设置,其中一个齿轮连接有电机,当电机驱动挡杆转动90°时,挡杆转动至侧板输送方向的下游一端以抵住侧板前端,定位件在挡杆作用下穿过U型槽后抵住侧板外壁。
进一步的,定位件包括定位杆、推杆、导向杆,定位杆、推杆均滑动连接于支撑架,定位杆一端位于U型槽处,另一端沿着与侧板输送方向垂直的方向延伸设置,且定位杆另一端顶部连接导向杆的一端,定位杆另一端还通过弹簧连接于支撑块上,导向杆另一端朝向齿轮方向倾斜设置,推杆沿侧板输送方向设置,底部设有滑槽,导向杆滑动配合于滑槽内,当挡杆转动至侧板时,挡杆推动推杆,以使定位杆抵在侧板外壁。
一种电容器模具组装方法,采用上述的电容器模具组装装置,包括以下步骤:
准备阶段:辅助板内预先放置螺钉,并将辅助板放置于第二机床上,第二推板端部与辅助板侧壁的凹槽匹配;
侧板输送:两个侧板输送机构分别将两个侧板输送至装配台两侧预设位置;
底板输送:第一液压伸缩杆推动第一推板,将U型挡板内最底层的底板从贯穿槽推至装配台;
侧板定位:电机转动90°,使挡杆抵住侧板前端,同时挡杆推动推杆,使定位杆抵在侧板外壁;
辅助板输送:第二液压伸缩杆推动第二推板,将辅助板推至装配台,同时,凸板抵在底板外壁;
装配螺钉:气动升降杆使调控板下降,且调控板的动力机构转动螺丝刀,完成螺钉在第一装配孔、第二装配孔的下压及拧紧;
复位:气动升降杆复位,第一液压伸缩杆复位,第二液压伸缩杆将辅助板拉回原位。
本发明的有益效果在于:
1、利用侧板输送机构自动输送侧板,利用底板输送机构自动输送底板,并自动完成初步的组装;增设了辅助板,便于同时将螺钉放置到装配孔内;利用辅助板输送机构自动输送辅助板,将辅助板内的螺钉同时下压至对应的装配孔内并拧紧。
2、本实施例利用多种方式确保侧板、底板、辅助板被移动至预设位置,并防止其在装配过程中发生移位;其一,侧板输送机构将侧板输送到装配台后,电机驱动挡杆转动90°,使挡杆抵在侧板下游,同时在挡杆的作用下使定位杆抵在侧板外壁;其二,第一推板端部与底板侧壁的凹槽匹配,将底板输送至装配台;其三,第二推板端部与辅助板侧壁的凹槽匹配,将辅助板输送到装配台,同时,第二推板端部的凸板抵在底板侧壁上,所以底板受到第一推板和凸板的限位;其四,第二推板端部的凸耳卡在辅助板的卡槽内,可以将辅助板准确的移动至预设位置,防止辅助板错位或移位,组装完成后,还可以将辅助板移除。
3、侧板定位机构结构巧妙,当电机驱动挡杆转动90°,使挡杆转动至侧板输送方向的下游一端,可以抵住侧板,同时挡杆推动推杆,因为导向杆限位于滑槽内,使定位杆朝向侧板方向移动,最后抵在侧板外壁。
附图说明
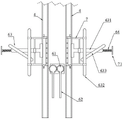
图1为实施例的组装装置结构图;
图2为实施例的电容器模具结构图;
图3为实施例的侧板结构图;
图4为实施例的辅助板结构图;
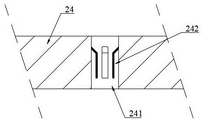
图5为实施例的其中一个贯穿孔的纵向剖面图;
图6为实施例的底板输送机构结构图;
图7为图6中A处的局部放大图;
图8为实施例的侧板输送机构结构图;
图9为实施例的螺钉拧紧机构结构图;
图10为实施例的组装装置俯视图;
图11为实施例的组装装置前视图;
图12为实施例的侧板定位机构结构图;
图13为图12中B处的局部放大图;
图14为实施例的侧板定位机构俯视图;
图15为实施例的组装方法流程图;
附图标记:电容器模具-1、底板-11、侧板-12、第一装配孔-111、第二装配孔-121、辅助板输送机构-2、第二机床-21、通槽-211、第二液压伸缩杆-22、第二推板-23、凸耳-231、凸板-232、辅助板-24、贯穿孔-241、弹性支撑片-242、卡槽-243、底板输送机构-3、第一机床-31、第一液压伸缩杆-32、U型挡板-33、贯穿槽-331、第一推板-34、侧板输送机构-4、输送轨道-41、U型槽-42、装配台-43、螺钉拧紧机构-5、气动升降杆-51、调控板-52、螺丝刀-53、侧板定位机构-6、齿轮-61、挡杆-62、定位件-63、定位杆-631、推杆-632、导向杆-633、滑槽-634、弹簧-64、电机-65、支撑架-7、支撑块-71、支撑杆-72。
具体实施方式
实施例1
如图1所示,本实施例提供了一种电容器模具组装装置,如图2、图3所示,电容器模具1包括底板11和连接于底板11两侧的侧板12,底板11水平截面为工字型,底板11两侧设有多个第一装配孔111,侧板12对应位置设有多个第二装配孔121,底板11、侧板12通过螺钉连接,如图1所示,组装装置包括底板输送机构3、辅助板24、辅助板输送机构2、螺钉拧紧机构5、并列设置的两个侧板输送机构4,组装装置用于输送电容器模具1的侧板12,并将侧板12通过螺钉连接于底板11两侧。
具体的,如图11所示,两个侧板输送机构4之间设有装配台43,两个侧板输送机构4用于同时将两个侧板12输送至装配台43两侧的预设位置处。
具体的,底板输送机构3位于两个侧板输送机构4外侧,且位于装配台43处,底板输送机构3输送方向与侧板输送机构4垂直,用于将底板11输送至装配台43上,并位于侧板12顶部,且使第一装配孔111、第二装配孔121对应。
更具体的,如图6、图7所示,底板输送机构3包括第一机床31、设于第一机床31顶部的第一液压伸缩杆32和两个U型挡板33,装配台43、侧板输送机构4上的侧板12、第一机床31三者顶部齐平,两个U型挡板33竖直设置,且关于第一机床31长轴对称设置,两个U型挡板33中间围成的区域内堆叠有多个底板11,两个U型挡板33朝向侧板输送机构4一侧底部设有贯穿槽331,贯穿槽331的尺寸以允许一个底板11穿过为准,第一液压伸缩杆32朝向U型挡板33的一端设有第一推板34,用于将U型挡板33内最底层的底板11从贯穿槽331推至装配台43。
具体的,如图4、图5所示,辅助板24上设有与第一装配孔111位置分布匹配的贯穿孔241,每一个贯穿孔241内周向设有多个弹性支撑片242,弹性支撑片242顶部倾斜向上连接于贯穿孔241内壁,底部竖直设置,且与贯穿孔241内壁具有预设间距,多个弹性支撑片242中间预先放置螺钉。当螺钉被下压时,弹性支撑片242受到挤压,其底部的自由端更加贴近贯穿孔241内壁,从而使螺钉掉落下去。
具体的,辅助板输送机构2位于两个侧板输送机构4另一侧,也位于装配台43处,辅助板输送机构2输送方向与侧板输送机构4垂直,用于将辅助板24输送至装配台43的底板11顶部,并使贯穿孔241与第一装配孔111对应。
更具体的,如图8所示,辅助板输送机构2包括第二机床21、设于第二机床21顶部的第二液压伸缩杆22,第二机床21顶部高于第一机床31一个底板11的厚度,辅助板24设于第二机床21上,第二液压伸缩杆22朝向辅助板24的一端设有第二推板23,用于将辅助板24推至装配台43。
更具体的,辅助板24被推至装配台43,辅助完成电容器模具1组装后,为了方便将辅助板24从电容器模具1顶部移除,辅助板24水平截面设置为工字型,第二推板23端部设于辅助板24侧壁的凹槽内,如图8所示,第二推板23端部两侧设有凸耳231,辅助板24侧壁对应位置设有卡槽243,凸耳231设于卡槽243内,这样利用第二推板23就可以将辅助板24拉回原位,而且凸耳231卡在卡槽243内,还便于将辅助板24准确的移动至装配台43上的底板11顶部,防止辅助板24错位或移位。
具体的,螺钉拧紧机构5位于装配台43顶部,用于将贯穿孔241内的螺钉下压至对应的第一装配孔111、第二装配孔121内并拧紧。
更具体的,如图9所示,螺钉拧紧机构5包括气动升降杆51、调控板52和连接于调控板52底部的多个螺丝刀53,气动升降杆51顶部连接于支撑杆72,支撑杆72可以固定连接于地面或者其他设备上,气动升降杆51底部连接调控板52,多个螺丝刀53的位置分布与贯穿孔241一一对应,气动升降杆51用于升降调控板52,调控板52内的动力机构用于转动螺丝刀53,其中,动力机构是很常规的机构,并没有在附图中展示,比如可以在每一个螺丝刀53顶部分别设置并连接一个转动电机作为动力机构,或者每一个螺丝刀53顶部设置转动齿轮,其中一个转动齿轮上设置转动电机,所有转动齿轮通过链条联动等作为动力机构。
更具体的,如图11所示,每一个侧板输送机构4包括纵截面为U型的输送轨道41,侧板12设于U型的输送轨道41内。如图9所示,位于装配台43处的U型的输送轨道41,其外壁设有U型槽42,为了确保侧板12被输送至预设位置,也为了防止其在装配过程中发生移位,如图12、图13、图14所示,组装装置还包括一组关于装配台43对称的侧板定位机构6,每一个侧板定位机构6包括齿轮61、挡杆62和定位件63,定位件63位于U型槽42处,齿轮61转动设于两个侧板输送机构4之间的基板上,且位于装配台43处的侧板12的下游,两个齿轮61啮合,挡杆62一端连接齿轮61,另一端沿侧板12输送方向设置,其中一个齿轮61连接有电机65,电机65设于基板上,比如靠近底板输送机构3这一侧的侧板定位机构6,如图14所示,当它的电机65驱动挡杆62逆时针转动90°,使挡杆62转动至侧板12输送方向的下游一端,用于抵住侧板12前端,同时挡杆62转动后还可以作用于定位件63,使定位件63穿过U型槽42后抵住侧板12外壁。
更具体的,如图12、图13、图14所示,定位件63包括定位杆631、推杆632、导向杆633,定位杆631、推杆632连接于支撑架7上,且滑动配合于支撑架7,支撑架7连接于U型的输送轨道41外壁,定位杆631一端位于U型槽42处,另一端沿着与侧板12输送方向垂直的方式延伸设置,且定位杆631另一端顶部连接导向杆633的一端,定位杆631另一端还通过弹簧64连接于支撑块71上,导向杆633另一端朝向齿轮61方向倾斜设置,推杆632沿侧板12输送方向设置,底部设有滑槽634,导向杆633滑动配合于滑槽634内,当挡杆62转动至侧板12时,挡杆62推动推杆632,因为导向杆633限位于滑槽634内,为了保持导向杆633与滑槽634的配合,将迫使定位杆631朝向侧板12方向移动,最后抵在侧板12外壁,侧板12紧紧靠在U型的输送轨道41最里侧的内壁上。
更具体的,为了确保底板11被输送至指定位置,且防止其在装配过程中发生移位,如图8所示,第二机床21上沿辅助板24输送方向设有通槽211,第二推板23端部的底部设有凸板232,凸板232滑动配合于通槽211内。当第二推板23将辅助板24输送至装配台43后,此时,凸板232抵在底板11侧壁上。
本实施例利用侧板输送机构4自动输送侧板12,利用底板输送机构3自动输送底板11,并自动完成初步的组装;增设了辅助板24,便于同时将螺钉放置到装配孔内;利用辅助板输送机构2自动输送辅助板24,将辅助板24内的螺钉同时下压至对应的装配孔内并拧紧。
本实施例利用多种方式确保侧板12、底板11、辅助板24被移动至预设位置,并防止其在装配过程中发生移位。其一,侧板输送机构4将侧板12输送到装配台43后,电机65驱动挡杆62转动90°,使挡杆62抵在侧板12下游,同时定位杆631抵在侧板12外壁;其二,如图10所示,第一推板34端部与底板11侧壁的凹槽匹配,将底板11输送至装配台43;其三,如图10所示,第二推板23端部与辅助板24侧壁的凹槽匹配,将辅助板24输送到装配台43,同时,第二推板23端部的凸板232抵在底板11侧壁上,所以底板11受到第一推板34和凸板232的限位;其四,第二推板23端部的凸耳231卡在辅助板24的卡槽243内,可以将辅助板24准确的移动至底板11顶部,防止辅助板24错位或移位,组装完成后,还可以将辅助板24移除。
实施例2
本实施例提供了一种电容器模具组装方法,采用实施例1中的电容器模具组装装置,方法流程如图15所示,包括以下步骤:
准备阶段:辅助板24内预先放置螺钉,在一个贯穿孔241内,螺钉被放置在多个弹性支撑片242围成的空间内;并将辅助板24放置于第二机床21上,装配到第二推板23上,第二推板23端部与辅助板24侧壁的凹槽匹配;
侧板输送:两个侧板输送机构4分别将两个侧板12输送至装配台43两侧的预设位置处;
底板输送:第一液压伸缩杆32推动第一推板34,将U型挡板33内最底层的底板11从贯穿槽331推至装配台43上并位于侧板12顶部,且使第一装配孔111、第二装配孔121对应,此时U型挡板33中间堆叠的底板11都压在第一推板34上;
侧板定位:电机65驱动挡杆62转动90°,使挡杆62抵住侧板12下游端,同时挡杆62推动推杆632,使定位杆631抵在侧板12外壁,确保侧板12在预设位置,同时防止侧板12移位;
辅助板输送:第二液压伸缩杆22推动第二推板23,将辅助板24推至装配台43,并位于底板11上,并使贯穿孔241与第一装配孔111对应,同时,凸板232抵在底板11外壁,确保辅助板24、底板11在预设位置,同时防止辅助板24、底板11移位;
装配螺钉:气动升降杆51使调控板52下降,且调控板52的动力机构转动螺丝刀53,完成螺钉在第一装配孔111、第二装配孔121的下压及压紧;
复位:气动升降杆51复位,第一液压伸缩杆32复位,U型挡板33中间堆叠的底板11下落至第一机床31;第二液压伸缩杆22将辅助板24拉回原位;组装好的模具在U型的输送轨道41上继续往下游输送。
本实施例自动输送底板、侧板并完成螺钉组装,节省了大量人力和时间成本,而且利用多个支撑组件来支撑固定底板、侧板,防止其在装配过程中倒塌。
以上实施例仅用于说明本发明的技术思想及特点,并不表示是唯一的或是限制本发明。本领域技术人员应理解,在不脱离本发明的范围情况下,对本发明进行的各种改变或同等替换,均属于本发明保护的范围。

Claims (7)

1.一种电容器模具组装装置,电容器模具(1)包括底板(11)和位于底板(11)两侧的侧板(12),底板(11)水平截面为工字型,底板(11)两侧设有多个第一装配孔(111),侧板(12)对应位置设有多个第二装配孔(121),其特征在于,组装装置用于输送电容器模具(1)的侧板(12),并将侧板(12)通过螺钉连接于底板(11)两侧,组装装置包括:
并列设置的两个侧板输送机构(4),两者之间设有装配台(43),两个侧板输送机构(4)分别用于将两个侧板(12)输送至装配台(43)两侧的预设位置处,每一个侧板输送机构(4)包括纵截面为U型的输送轨道(41),侧板(12)设于U型的输送轨道(41)内,位于装配台(43)处的U型的输送轨道(41),其外壁设有U型槽(42);
底板输送机构(3),位于两个侧板输送机构(4)的外侧,用于将底板(11)输送至装配台(43)上并位于所述预设位置处的侧板(12)顶部,且使第一装配孔(111)、第二装配孔(121)对应;
辅助板(24),其上设有与第一装配孔(111)位置分布匹配的贯穿孔(241),每一个贯穿孔(241)内周向设有多个弹性支撑片(242),弹性支撑片(242)顶部倾斜向上连接于贯穿孔(241)内壁,底部竖直设置,且与贯穿孔(241)内壁具有预设间距,多个弹性支撑片(242)中间用于预先放置螺钉;
辅助板输送机构(2),位于两个侧板输送机构(4)另一侧,用于将辅助板(24)输送至装配台(43)上的底板(11)顶部,并使贯穿孔(241)与第一装配孔(111)对应;
螺钉拧紧机构(5),位于装配台(43)顶部,用于将贯穿孔(241)内的螺钉下压至对应的第一装配孔(111)、第二装配孔(121)内并拧紧;
一组关于装配台(43)对称的侧板定位机构(6),每一个侧板定位机构(6)包括齿轮(61)、挡杆(62)和定位件(63),定位件(63)位于U型槽(42)处,齿轮(61)转动设于两个侧板输送机构(4)之间,两个齿轮(61)啮合,挡杆(62)一端连接齿轮(61),另一端沿侧板(12)输送方向设置,其中一个齿轮(61)连接有电机(65),当电机(65)驱动挡杆(62)转动90°时,挡杆(62)转动至侧板(12)输送方向的下游一端以抵住侧板(12)前端,定位件(63)在挡杆(62)作用下穿过U型槽(42)后抵住侧板(12)外壁;定位件(63)包括定位杆(631)、推杆(632)、导向杆(633),定位杆(631)、推杆(632)均滑动连接于支撑架(7),定位杆(631)一端位于U型槽(42)处,另一端沿着与侧板(12)输送方向垂直的方向延伸设置,且定位杆(631)另一端顶部连接导向杆(633)的一端,定位杆(631)另一端还通过弹簧(64)连接于支撑块(71)上,导向杆(633)另一端朝向齿轮(61)方向倾斜设置,推杆(632)沿侧板(12)输送方向设置,底部设有滑槽(634),导向杆(633)滑动配合于滑槽(634)内,当挡杆(62)转动至侧板(12)输送方向的下游一端时,挡杆(62)推动推杆(632),以使定位杆(631)抵在侧板(12)外壁。
2.根据权利要求1所述的电容器模具组装装置,其特征在于,底板输送机构(3)包括第一机床(31)、设于第一机床(31)顶部的第一液压伸缩杆(32)和两个相对设置的U型挡板(33),装配台(43)、侧板输送机构(4)上的侧板(12)、第一机床(31)三者顶部齐平,两个U型挡板(33)内堆叠有多个底板(11),两个U型挡板(33)朝向侧板输送机构(4)一侧底部设有贯穿槽(331),第一液压伸缩杆(32)朝向U型挡板(33)的一端设有第一推板(34),用于将U型挡板(33)内最底层的底板(11)从贯穿槽(331)推至装配台(43)。
3.根据权利要求2所述的电容器模具组装装置,其特征在于,辅助板输送机构(2)包括第二机床(21)、设于第二机床(21)顶部的第二液压伸缩杆(22),第二机床(21)顶部高于第一机床(31)一个底板(11)的厚度,辅助板(24)设于第二机床(21)上,第二液压伸缩杆(22)朝向辅助板(24)的一端设有第二推板(23),用于将辅助板(24)推至装配台(43)。
4.根据权利要求3所述的电容器模具组装装置,其特征在于,辅助板(24)水平截面为工字型,第二推板(23)端部设于辅助板(24)侧壁的凹槽内,且第二推板(23)端部两侧设有凸耳(231),辅助板(24)侧壁对应位置设有卡槽(243),凸耳(231)设于卡槽(243)内。
5.根据权利要求4所述的电容器模具组装装置,其特征在于,第二机床(21)上沿辅助板(24)输送方向设有通槽(211),第二推板(23)端部的底部设有凸板(232),凸板(232)滑动配合于通槽(211)内。
6.根据权利要求5所述的电容器模具组装装置,其特征在于,螺钉拧紧机构(5)包括气动升降杆(51)、调控板(52)和连接于调控板(52)底部的多个螺丝刀(53),气动升降杆(51)顶部连接于支撑杆(72),底部连接调控板(52),多个螺丝刀(53)的位置分布与贯穿孔(241)一一对应,调控板(52)内的动力机构用于转动螺丝刀(53)。
7.一种电容器模具组装方法,其特征在于,采用如权利要求6所述的电容器模具组装装置,包括以下步骤:
准备阶段:辅助板(24)内预先放置螺钉,并将辅助板(24)放置于第二机床(21)上,第二推板(23)端部与辅助板(24)侧壁的凹槽匹配;
侧板输送:两个侧板输送机构(4)分别将两个侧板(12)输送至装配台(43)两侧预设位置;
底板输送:第一液压伸缩杆(32)推动第一推板(34),将U型挡板(33)内最底层的底板(11)从贯穿槽(331)推至装配台(43);
侧板定位:电机(65)驱动挡杆(62)转动90°,使挡杆(62)抵住侧板(12)前端,同时挡杆(62)推动推杆(632),使定位杆(631)抵在侧板(12)外壁;
辅助板输送:第二液压伸缩杆(22)推动第二推板(23),将辅助板(24)推至装配台(43),同时,凸板(232)抵在底板(11)外壁;
装配螺钉:气动升降杆(51)使调控板(52)下降,且调控板(52)的动力机构转动螺丝刀(53),完成螺钉在第一装配孔(111)、第二装配孔(121)的下压及拧紧;
复位:气动升降杆(51)复位,第一液压伸缩杆(32)复位,第二液压伸缩杆(22)将辅助板(24)拉回原位。
CN202210574767.XA 2022-05-25 2022-05-25 一种电容器模具组装装置及组装方法 Active CN114654238B (zh)

Priority Applications (1)

Application Number Priority Date Filing Date Title
CN202210574767.XA CN114654238B (zh) 2022-05-25 2022-05-25 一种电容器模具组装装置及组装方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
CN202210574767.XA CN114654238B (zh) 2022-05-25 2022-05-25 一种电容器模具组装装置及组装方法

Publications (2)

Publication Number Publication Date
CN114654238A CN114654238A (zh) 2022-06-24
CN114654238B true CN114654238B (zh) 2022-08-12

Family

ID=82038195

Family Applications (1)

Application Number Title Priority Date Filing Date
CN202210574767.XA Active CN114654238B (zh) 2022-05-25 2022-05-25 一种电容器模具组装装置及组装方法

Country Status (1)

Country Link
CN (1) CN114654238B (zh)

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN116214152B (zh) * 2022-12-30 2023-11-07 绍兴百立杰环保科技有限公司 一种全热交换芯的组装装置

Citations (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH1133837A (ja) * 1997-07-14 1999-02-09 Kanto Auto Works Ltd ワークの位置決め検出装置
KR20100045601A (ko) * 2008-10-24 2010-05-04 한양로보틱스 주식회사 인서트너트 정렬 공급시스템
CN104070337A (zh) * 2013-03-29 2014-10-01 青岛海尔模具有限公司 斜顶检测装置及检测方法
CN206373596U (zh) * 2017-01-13 2017-08-04 重庆建设车用空调器有限责任公司 一种外扩式卡簧自动装配的旋转接料装置
CN206702569U (zh) * 2017-04-18 2017-12-05 刘海涛 一种吸顶灯灯板自动上料机构
CN108673129A (zh) * 2018-05-24 2018-10-19 栾友祥 一种电工钳的剥线刀片自动装配设备及其装配方法
CN208132365U (zh) * 2018-04-27 2018-11-23 四川省科学城久信科技有限公司 一种脉冲电容器自动化装配工装
CN208289343U (zh) * 2018-02-10 2018-12-28 山东水泊焊割设备制造有限公司 铝合金集装箱侧板拼装系统
JP2019023087A (ja) * 2017-07-21 2019-02-14 株式会社安川電機 容器供給装置及び容器供給方法、容器取り付けシステム
CN110977395A (zh) * 2019-11-28 2020-04-10 铜陵市佳龙飞电容器有限公司 一种电容器加工用快速组装装置
CN111250956A (zh) * 2020-02-29 2020-06-09 三峡大学 瓶盖顶盖自动定位组装流水线及操作方法
CN211192820U (zh) * 2019-12-19 2020-08-07 河北恒基硕业五金制造有限公司 一种散热板加工用螺钉装配装置
CN111716099A (zh) * 2020-06-12 2020-09-29 五邑大学 一种工件自动组装流水线
CN213730386U (zh) * 2020-11-11 2021-07-20 信阳圆创磁电科技有限公司 一种向载具内自动装铁块的设备
CN214134618U (zh) * 2021-08-06 2021-09-07 四川省科学城久信科技有限公司 一种电容盖焊接装置
CN215200505U (zh) * 2021-06-17 2021-12-17 武汉华臻志创科技有限公司 一种基于协作机器人的激光器装配系统
CN114069007A (zh) * 2021-11-17 2022-02-18 山西国润储能科技有限公司 一种自动化钒电池电堆组装生产装备及工艺

Family Cites Families (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN208261602U (zh) * 2018-05-04 2018-12-21 东莞市品达电机配件有限公司 一种电机铁芯压铸装置
CN111618577B (zh) * 2020-06-04 2022-04-08 安徽机电职业技术学院 一种指尖陀螺的自动装配设备
CN212923287U (zh) * 2020-09-11 2021-04-09 温州中本精密钢管有限公司 一种无缝钢管送料架

Patent Citations (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH1133837A (ja) * 1997-07-14 1999-02-09 Kanto Auto Works Ltd ワークの位置決め検出装置
KR20100045601A (ko) * 2008-10-24 2010-05-04 한양로보틱스 주식회사 인서트너트 정렬 공급시스템
CN104070337A (zh) * 2013-03-29 2014-10-01 青岛海尔模具有限公司 斜顶检测装置及检测方法
CN206373596U (zh) * 2017-01-13 2017-08-04 重庆建设车用空调器有限责任公司 一种外扩式卡簧自动装配的旋转接料装置
CN206702569U (zh) * 2017-04-18 2017-12-05 刘海涛 一种吸顶灯灯板自动上料机构
JP2019023087A (ja) * 2017-07-21 2019-02-14 株式会社安川電機 容器供給装置及び容器供給方法、容器取り付けシステム
CN208289343U (zh) * 2018-02-10 2018-12-28 山东水泊焊割设备制造有限公司 铝合金集装箱侧板拼装系统
CN208132365U (zh) * 2018-04-27 2018-11-23 四川省科学城久信科技有限公司 一种脉冲电容器自动化装配工装
CN108673129A (zh) * 2018-05-24 2018-10-19 栾友祥 一种电工钳的剥线刀片自动装配设备及其装配方法
CN110977395A (zh) * 2019-11-28 2020-04-10 铜陵市佳龙飞电容器有限公司 一种电容器加工用快速组装装置
CN211192820U (zh) * 2019-12-19 2020-08-07 河北恒基硕业五金制造有限公司 一种散热板加工用螺钉装配装置
CN111250956A (zh) * 2020-02-29 2020-06-09 三峡大学 瓶盖顶盖自动定位组装流水线及操作方法
CN111716099A (zh) * 2020-06-12 2020-09-29 五邑大学 一种工件自动组装流水线
CN213730386U (zh) * 2020-11-11 2021-07-20 信阳圆创磁电科技有限公司 一种向载具内自动装铁块的设备
CN215200505U (zh) * 2021-06-17 2021-12-17 武汉华臻志创科技有限公司 一种基于协作机器人的激光器装配系统
CN214134618U (zh) * 2021-08-06 2021-09-07 四川省科学城久信科技有限公司 一种电容盖焊接装置
CN114069007A (zh) * 2021-11-17 2022-02-18 山西国润储能科技有限公司 一种自动化钒电池电堆组装生产装备及工艺

Also Published As

Publication number Publication date
CN114654238A (zh) 2022-06-24

Similar Documents

Publication Publication Date Title
CN108974474B (zh) 一种纸箱输送滚筒线及纸箱输送方法
CN114407155B (zh) 一种全自动的木板定位打孔装置及其使用方法
CN206632629U (zh) 一种机械键盘插轴座自动组装机
CN208390848U (zh) 压凹成型设备自动上料机构
CN110918903B (zh) 全自动覆砂造型机
CN206993489U (zh) 一种板料冲裁自动流水线
CN108817268B (zh) 电容器套脚校针机
CN114654238A (zh) 一种电容器模具组装装置及组装方法
CN112571051B (zh) 一种扣把组装设备
CN118808978B (zh) 一种三通阀门焊接用定位装置以及定位方法
CN110216484B (zh) 一种注塑机底座自动化生产系统
CN218808697U (zh) 一种热压机全自动进料对位系统
CN210649369U (zh) 一种热水器内胆组对机
CN111805807A (zh) 一种结合胶料添加模具的上、下料装置
CN117697303A (zh) 一种焊接螺母自动焊接装置
CN117226946A (zh) 支架成板自动打孔上胶上木榫和组装的一体机
CN216422914U (zh) 一种缝纫机台板高效封边装置
CN113978779B (zh) 一种采样管自动装托机及其使用方法
CN110449863B (zh) 一种热水器内胆组对机
CN106311952B (zh) 一种螺母自动铆接机
CN210010678U (zh) 一种注塑机底座自动化生产系统
CN116787264A (zh) 基于液晶显示屏边框生产的注塑件毛刺修理设备
CN211102512U (zh) 一种滤波器pin脚的装配工装
CN220560285U (zh) 管束紧固件高效冲压成型装置
CN221538700U (zh) 一种焊接模具快速拆换组件

Legal Events

Date Code Title Description
PB01 Publication
PB01 Publication
SE01 Entry into force of request for substantive examination
GR01 Patent grant
GR01 Patent grant
CP02 Change in the address of a patent holder

Address after: No. 4, West Section of Taojin Avenue, Industrial Park, Anzhou District, Mianyang City, Sichuan Province, 622650

Patentee after: SICHUAN PROVINCE SCIENCE CITY JIUXIN SCIENCE & TECHNOLOGY CO.,LTD.

Address before: 621999 No. 64 Mianshan Road, Mianyang City, Sichuan Province

Patentee before: SICHUAN PROVINCE SCIENCE CITY JIUXIN SCIENCE & TECHNOLOGY CO.,LTD.

CP03 Change of name, title or address

Address after: 622600 Sichuan Province, Anzhou District, Mianyang City, Taojin Avenue West Section No. 4

Patentee after: Sichuan Science City Jiuxin Technology Co., Ltd.

Country or region after: China

Address before: No. 4, West Section of Taojin Avenue, Industrial Park, Anzhou District, Mianyang City, Sichuan Province, 622650

Patentee before: SICHUAN PROVINCE SCIENCE CITY JIUXIN SCIENCE & TECHNOLOGY CO.,LTD.

Country or region before: China