CN114558389A - 一种具有灰尘清理装置的负压布袋除尘器 - Google Patents
一种具有灰尘清理装置的负压布袋除尘器 Download PDFInfo
- Publication number
- CN114558389A CN114558389A CN202210456030.8A CN202210456030A CN114558389A CN 114558389 A CN114558389 A CN 114558389A CN 202210456030 A CN202210456030 A CN 202210456030A CN 114558389 A CN114558389 A CN 114558389A
- Authority
- CN
- China
- Prior art keywords
- dust
- network controller
- motor
- base
- cloth bag
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 239000000428 dust Substances 0.000 title claims abstract description 110
- 238000004140 cleaning Methods 0.000 title claims abstract description 67
- 239000004744 fabric Substances 0.000 claims abstract description 44
- 230000007246 mechanism Effects 0.000 claims abstract description 17
- 230000000712 assembly Effects 0.000 claims description 3
- 238000000429 assembly Methods 0.000 claims description 3
- 230000000694 effects Effects 0.000 abstract description 9
- 239000000463 material Substances 0.000 description 7
- 238000001914 filtration Methods 0.000 description 6
- 230000009471 action Effects 0.000 description 4
- 239000007789 gas Substances 0.000 description 4
- 238000000926 separation method Methods 0.000 description 4
- 230000000670 limiting effect Effects 0.000 description 3
- 239000007787 solid Substances 0.000 description 3
- 230000003044 adaptive effect Effects 0.000 description 2
- 230000007306 turnover Effects 0.000 description 2
- 238000009423 ventilation Methods 0.000 description 2
- 238000009825 accumulation Methods 0.000 description 1
- 230000004075 alteration Effects 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 238000009792 diffusion process Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000000835 fiber Substances 0.000 description 1
- 239000008187 granular material Substances 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 239000002245 particle Substances 0.000 description 1
- 238000005453 pelletization Methods 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 238000012216 screening Methods 0.000 description 1
- 238000007789 sealing Methods 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
- 230000003068 static effect Effects 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
- 239000002912 waste gas Substances 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01D—SEPARATION
- B01D46/00—Filters or filtering processes specially modified for separating dispersed particles from gases or vapours
- B01D46/02—Particle separators, e.g. dust precipitators, having hollow filters made of flexible material
- B01D46/04—Cleaning filters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01D—SEPARATION
- B01D46/00—Filters or filtering processes specially modified for separating dispersed particles from gases or vapours
- B01D46/02—Particle separators, e.g. dust precipitators, having hollow filters made of flexible material
- B01D46/06—Particle separators, e.g. dust precipitators, having hollow filters made of flexible material with means keeping the working surfaces flat
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02A—TECHNOLOGIES FOR ADAPTATION TO CLIMATE CHANGE
- Y02A50/00—TECHNOLOGIES FOR ADAPTATION TO CLIMATE CHANGE in human health protection, e.g. against extreme weather
- Y02A50/20—Air quality improvement or preservation, e.g. vehicle emission control or emission reduction by using catalytic converters
- Y02A50/2351—Atmospheric particulate matter [PM], e.g. carbon smoke microparticles, smog, aerosol particles, dust
Landscapes
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Filtering Of Dispersed Particles In Gases (AREA)
Abstract
本发明涉及布袋除尘器技术领域,本发明公开了一种具有灰尘清理装置的负压布袋除尘器,包括:基座、总控箱、分离器、连接风道、布袋除尘机构和风机,总控箱安装在所述基座的顶端右后侧;分离器通过支架设置在所述基座的顶端后侧;连接风道一端连接在所述分离器的出风口;布袋除尘机构设置在所述基座的顶端前侧;风机安装在所述基座的顶端且位于布袋除尘机构的右侧,所述风机和总控箱电性连接。该具有灰尘清理装置的负压布袋除尘器,可采用除脉冲式清理外的物理除尘方式,对滤袋表面附着灰尘进行清理,相较于单一的脉冲式除尘方式,可对于滤袋表面附着灰尘完全进行清理,提高清理效果。
Description
技术领域
本发明涉及布袋除尘器技术领域,具体为一种具有灰尘清理装置的负压布袋除尘器。
背景技术
袋式除尘器是一种干式滤尘装置,它适用于捕集细小、干燥、非纤维性粉尘,滤袋采用纺织的滤布或非纺织的毡制成,利用纤维织物的过滤作用对含尘气体进行过滤,当含尘气体进入袋式除尘器后,颗粒大、比重大的粉尘,由于重力的作用沉降下来,落入灰斗,含有较细小粉尘的气体在通过滤料时,粉尘被阻留,使气体得到净化,滤料使用一段时间后,由于筛滤、碰撞、滞留、扩散、静电等效应,滤袋表面积聚了一层粉尘,这层粉尘称为初层,在此以后的运动过程中,初层成了滤料的主要过滤层,依靠初层的作用,网孔较大的滤料也能获得较高的过滤效率,随着粉尘在滤料表面的积聚,除尘器的效率和阻力都相应的增加,当滤料两侧的压力差很大时,会把有些已附着在滤料上的细小尘粒挤压过去,使除尘器效率下降,另外,除尘器的阻力过高会使除尘系统的风量显著下降,因此,除尘器的阻力达到一定数值后,要及时清灰,清灰时不能破坏初层,以免效率下降,现有技术领域内,袋式除尘器滤袋采用脉冲式清理,该种清理方式效果较差,对于滤袋表面附着灰尘无法完全进行清理,进而影响除尘机正常工作。
发明内容
本发明的目的在于提供一种具有灰尘清理装置的负压布袋除尘器,以至少解决现有技术的袋式除尘器滤袋采用脉冲式清理,该种清理方式效果较差,对于滤袋表面附着灰尘无法完全进行清理的问题。
为实现上述目的,本发明提供如下技术方案:一种具有灰尘清理装置的负压布袋除尘器,包括:
基座,
总控箱,安装在所述基座的顶端右后侧;
分离器,通过支架设置在所述基座的顶端后侧;
连接风道,一端连接在所述分离器的出风口;
布袋除尘机构,设置在所述基座的顶端前侧;
风机,安装在所述基座的顶端且位于布袋除尘机构的右侧,所述风机和总控箱电性连接;
所述布袋除尘机构包括:布袋除尘风箱、收纳箱、充电器、清理组件和布袋组件,所述布袋除尘风箱通过支架设置在基座的顶端,且位于风机的侧面,所述布袋除尘风箱的底部进风口与连接风道的另一端相连接,所述布袋除尘风箱的顶部出风口与风机进风管相连接,所述收纳箱设置在布袋除尘风箱的前侧开口处,所述收纳箱和总控箱电性连接,所述充电器内嵌在收纳箱的内侧左下角,所述充电器和总控箱电性连接,所述清理组件收纳在收纳箱的内腔,所述布袋组件的数量为九个,九个所述布袋组件间隙排列设置在布袋除尘机构的内侧;
所述清理组件包括:四足机器人、网络控制器、第一机械臂、翻转器、电动多级伸缩杆、第二机械臂和外部清理单元,所述四足机器人可收纳在收纳箱的内侧并可与充电器连接充电,所述网络控制器设置在四足机器人的顶端左侧,所述网络控制器和四足机器人电性连接,所述网络控制器可与总控箱远程无线连接,所述第一机械臂设置在四足机器人的顶端中部,所述第一机械臂和网络控制器电性连接,所述翻转器设置在第一机械臂的移动端,所述翻转器和网络控制器电性连接,所述电动多级伸缩杆设置在翻转器的转动端,所述电动多级伸缩杆和网络控制器电性连接,所述第二机械臂设置在四足机器人的顶端右侧,所述第二机械臂和网络控制器电性连接,所述外部清理单元设置在第二机械臂的移动端,其中,所述四足机器人的四足下方均设置有固定单元。
优选的,所述固定单元包括:底座、第一电机、第二电机和电动夹持器,所述底座通过销轴转动连接在四足机器人的足部底端外侧,所述第一电机设置在四足机器人的足部后侧底端,所述第一电机的输出端与底座的轴心固定连接,所述第一电机和网络控制器电性连接,所述第二电机设置在底座的后侧左端,所述第二电机和网络控制器电性连接,所述电动夹持器通过销轴转动连接在底座的左侧凹槽内, 所述第二电机的输出端与电动夹持器的轴心固定连接,所述电动夹持器和网络控制器电性连接。
优选的,所述外部清理单元包括,外壳、半环形卡箍、滑槽、第一清洁盘、滑块和第二清洁盘;所述外壳安装在第二机械臂的移动端,所述半环形卡箍的数量为两个,两个所述半环形卡箍分别设置在外壳的右侧前后两端,所述滑槽的数量为两个,两个所述滑槽分别开设在前后两个半环形卡箍的内侧,所述第一清洁盘的数量为两个,两个所述第一清洁盘分别设置在前后两个半环形卡箍的内侧外端,所述滑块的数量为两个,两个所述滑块分别插接在前后两个滑槽的内侧,所述第二清洁盘的数量为两个,两个所述第二清洁盘分别设置在前后两个滑块的内端,其中,所述外壳的内腔设置有驱动部件。
优选的,所述驱动部件包括,第三电机、双输出异向轴、主动齿轮、第一转轴、第一从动齿轮、第二转轴、第二从动齿轮、转动杆和连接杆;所述第三电机设置在外壳的内腔,所述第三电机和网络控制器电性连接,所述双输出异向轴螺钉连接在第三电机的输出端,所述主动齿轮的数量为两个,两个所述主动齿轮分别设置在双输出异向轴左右两侧输出端,所述第一转轴通过轴承转动连接在外壳的内腔右侧中部开口处,所述第一转轴的右端延伸出外壳的外侧,所述第一从动齿轮键连接在第一转轴的左侧并与其中一个主动齿轮啮合,所述第二转轴通过轴承转动连接在所述外壳的内腔左侧,所述第二转轴的右侧贯穿第一转轴的内侧,所述第二从动齿轮键连接在第二转轴的外壁并与另一个主动齿轮啮合,所述转动杆的数量为两个,两个所述转动杆一端分别设置在第一转轴的外壁和第二转轴的右端,并且左右两个转动杆前后交叉设置,所述连接杆的数量为两个,两个所述连接杆一端分别与左右两个转动杆另一端通过销轴转动连接,两个所述连接杆另一端分别与前后两个滑块的外壁通过轴承转动连接。
优选的,所述布袋组件包括,通风管口、支架、滤袋、卡箍、固定环、第一电动伸缩杆、移动环、夹持架和第二电动伸缩杆,所述通风管口的数量为两个,两个所述通风管口分别安装在布袋除尘风箱内侧上下两端出风口和进风口位置处,下方所述通风管口内腔密封,所述支架沿上下方向设置在上下两个通风管口内侧,所述滤袋套接在支架的外侧,所述卡箍的数量为两个,两个所述卡箍分别安装在上下两个通风管口的外壁内侧,上下两个所述卡箍内侧锁紧滤袋两端,所述固定环的数量为两个,两个所述固定环分别安装在上下两个通风管口的外壁外侧,所述第一电动伸缩杆的数量为两组,每组所述第一电动伸缩杆的数量为两个,两组所述第一电动伸缩杆分别安装在上下两个固定环的内侧左右两端,所述第一电动伸缩杆和总控箱电性连接,所述移动环的数量为两个,两个所述移动环分别套接在上下两个通风管口的外壁外侧,上下组所述第一电动伸缩杆的伸缩端分别与上下两个移动环的外侧固定连接,所述夹持架的数量为两组,每组所述夹持架的数量为四个,两组所述夹持架分别沿周向间隔九十度通过销轴转动连接在上下两个移动环的外侧,四个所述夹持架的内侧与滤袋的外部接触,所述第二电动伸缩杆的数量为两组,每组所述第二电动伸缩杆的数量为四个,两组所述第二电动伸缩杆分别沿周向间隔九十度通过销轴座转动连接在上下两个移动环的内端内侧,两组所述第二电动伸缩杆的伸缩端分别与上下两组夹持架的内侧通过销轴座转动连接,所述第二电动伸缩杆和总控箱电性连接。
优选的,所述滤袋在上下两个卡箍内侧预留足够长度。
与现有技术相比,本发明的有益效果是:该具有灰尘清理装置的负压布袋除尘器:
1、通过第二电动伸缩杆缩短带动对应位置上夹持架以与移动环销轴转动连接处为顶点向内侧转动,进而使夹持架夹紧滤袋外部进行固定,第一电动伸缩杆伸长推动移动环向上移动,进而使移动环驱动夹持架向上移动,以使滤袋解除绷紧状态,便于滤袋表面灰尘脱落;
2、通过四足机器人移动出收纳箱进入至布袋除尘风箱内,四足机器人沿布袋组件进行移动,第二电机驱动电动夹持器以与底座销轴转动连接处为顶点转动至竖直状态,电动夹持器对栅格进行夹持固定,进而保证四足机器人在布袋除尘风箱内腔稳定移动,翻转器驱动电动多级伸缩杆翻转至水平状态,电动多级伸缩杆内部多级伸缩至指定长度,第一机械臂驱动电动多级伸缩杆移动至指定位置进而使电动多级伸缩杆对滤袋表面进行捶打,使第一机械臂表面灰尘脱落,第二机械臂驱动外部清理单元使前后两个半环形卡箍套在滤袋外侧并上下移动,第三电机驱动双输出异向轴带动两侧主动齿轮向相反方向转动,第一从动齿轮和第二从动齿轮分别在主动齿轮旋转力的作用下向相反方向转动,第一从动齿轮在第一转轴的配合下,第二从动齿轮在第二转轴的配合下驱动对应位置上的转动杆分别向外侧或向内侧转动,促使连接杆驱动滑块在滑槽的限位作用下内外弧形运动,滑块驱动第二清洁盘在滤袋外侧移动清理,滑块对滤袋表面进行固定位置清理,进而提高滤袋表面清理效果,清理后的灰尘由布袋除尘风箱下方分离口排出;
从而采用除脉冲式清理外的物理除尘方式,对滤袋表面附着灰尘进行清理,相较于单一的脉冲式除尘方式,可对于滤袋表面附着灰尘完全进行清理,提高清理效果。
附图说明
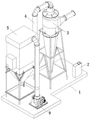
图1为本发明的结构示意图;
图2为图1的布袋除尘机构爆炸图;
图3为图2的清理组件爆炸图;
图4为图3的外部清理单元爆炸图;
图5为本发明的布袋组件结构示意图。
图中:1、基座,2、总控箱,3、分离器,4、连接风道,5、布袋除尘机构,51、布袋除尘风箱,52、收纳箱,53、充电器,6、清理组件,61、四足机器人,62、网络控制器,63、第一机械臂,64、翻转器,65、电动多级伸缩杆,66、第二机械臂,67、底座,68、第一电机,69、第二电机,610、电动夹持器,7、外部清理单元,71、外壳,72、半环形卡箍,73、滑槽,74、第一清洁盘,75、滑块,76、第二清洁盘,77、第三电机,78、双输出异向轴,79、主动齿轮,710、第一转轴,711、第一从动齿轮,712、第二转轴,713、第二从动齿轮,714、转动杆,715、连接杆,8、布袋组件,81、通风管口,82、支架,83、滤袋,84、卡箍,85、固定环,86、第一电动伸缩杆,87、移动环,88、夹持架,89、第二电动伸缩杆,9、风机。
具体实施方式
下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
请参阅图1-图5,本发明提供一种技术方案:一种具有灰尘清理装置的负压布袋除尘器,包括:基座1、总控箱2、分离器3、连接风道4、布袋除尘机构5和风机9,总控箱2安装在基座1的顶端右后侧,总控箱2能够与网络控制器62远程网络连接;分离器3通过支架设置在基座1的顶端后侧;连接风道4一端连接在分离器3的出风口;布袋除尘机构5设置在基座1的顶端前侧;风机9安装在基座1的顶端且位于布袋除尘机构5的右侧,风机9和总控箱2电性连接,风机9可由总控箱2进行控制,布袋除尘风箱51内部空气在风机9压力作用下由下至上穿过滤袋83并在滤袋83过滤下将灰尘分离。
作为优选方案,更进一步的,布袋除尘机构5包括:布袋除尘风箱51、收纳箱52、充电器53、清理组件6和布袋组件8,布袋除尘风箱51通过支架设置在基座1的顶端,且位于风机9的侧面,布袋除尘风箱51的底部进风口与连接风道4的另一端相连接,布袋除尘风箱51的顶部出风口与风机9进风管相连接,收纳箱52设置在布袋除尘风箱51的前侧开口处,收纳箱52和总控箱2电性连接,收纳箱52内部设置有密封门阻止灰尘进入同时可由总控箱2进行控制开启关闭,充电器53内嵌在收纳箱52的内侧左下角,充电器53和总控箱2电性连接,充电器53可由总控箱2进行控制,清理组件6收纳在收纳箱52的内腔,布袋组件8的数量为九个,九个布袋组件8间隙排列设置在布袋除尘机构5的内侧。
作为优选方案,更进一步的,清理组件6包括:四足机器人61、网络控制器62、第一机械臂63、翻转器64、电动多级伸缩杆65、第二机械臂66和外部清理单元7,四足机器人61可收纳在收纳箱52的内侧并可与充电器53连接充电,网络控制器62设置在四足机器人61的顶端左侧,网络控制器62和四足机器人61电性连接,四足机器人61可由网络控制器62进行控制四足移动,网络控制器62可与总控箱2远程无线连接,网络控制器62可由总控箱2远程进行控制,第一机械臂63设置在四足机器人61的顶端中部,第一机械臂63和网络控制器62电性连接,第一机械臂63可由网络控制器62进行控制驱动翻转器64进行移动,翻转器64设置在第一机械臂63的移动端,翻转器64和网络控制器62电性连接,翻转器64可由网络控制器62进行控制驱动电动多级伸缩杆65转动,电动多级伸缩杆65设置在翻转器64的转动端,电动多级伸缩杆65和网络控制器62电性连接,电动多级伸缩杆65可由网络控制器62进行控制多级伸缩,第二机械臂66设置在四足机器人61的顶端右侧,第二机械臂66和网络控制器62电性连接,第二机械臂66可由网络控制器62进行控制驱动外部清理单元7进行移动,外部清理单元7设置在第二机械臂66的移动端,其中,四足机器人61的四足下方均设置有固定单元,固定单元包括:底座67、第一电机68、第二电机69和电动夹持器610,底座67通过销轴转动连接在四足机器人61的足部底端外侧,第一电机68设置在四足机器人61的足部后侧底端,第一电机68的输出端与底座67的轴心固定连接,第一电机68和网络控制器62电性连接,第一电机68可由网络控制器62进行控制驱动底座67转动,第二电机69设置在底座67的后侧左端,第二电机69和网络控制器62电性连接,第二电机69可由网络控制器62进行控制驱动电动夹持器610转动,电动夹持器610通过销轴转动连接在底座67的左侧凹槽内, 第二电机69的输出端与电动夹持器610的轴心固定连接,电动夹持器610和网络控制器62电性连接,电动夹持器610可由网络控制器62进行控制驱动对布袋除尘风箱51内腔下方栅格进行夹持固定,进而使清理组件6保持稳定。
作为优选方案,更进一步的,外部清理单元7包括,外壳71、半环形卡箍72、滑槽73、第一清洁盘74、滑块75和第二清洁盘76;外壳71安装在第二机械臂66的移动端,半环形卡箍72的数量为两个,两个半环形卡箍72分别设置在外壳71的右侧前后两端,滑槽73的数量为两个,两个滑槽73分别开设在前后两个半环形卡箍72的内侧,第一清洁盘74的数量为两个,两个第一清洁盘74分别设置在前后两个半环形卡箍72的内侧外端,滑块75的数量为两个,两个滑块75分别插接在前后两个滑槽73的内侧,第二清洁盘76的数量为两个,两个第二清洁盘76分别设置在前后两个滑块75的内端,其中,外壳71的内腔设置有驱动部件,驱动部件包括,第三电机77、双输出异向轴78、主动齿轮79、第一转轴710、第一从动齿轮711、第二转轴712、第二从动齿轮713、转动杆714和连接杆715;第三电机77设置在外壳71的内腔,第三电机77和网络控制器62电性连接,第三电机77可由网络控制器62进行控制驱动双输出异向轴78转动,双输出异向轴78螺钉连接在第三电机77的输出端,主动齿轮79的数量为两个,两个主动齿轮79分别设置在双输出异向轴78左右两侧输出端,双输出异向轴78能够带动两侧主动齿轮79向相反方向转动,第一转轴710通过轴承转动连接在外壳71的内腔右侧中部开口处,第一转轴710的右端延伸出外壳71的外侧,第一从动齿轮711键连接在第一转轴710的左侧并与其中一个主动齿轮79啮合,第二转轴712通过轴承转动连接在外壳71的内腔左侧,第二转轴712的右侧贯穿第一转轴710的内侧,第二从动齿轮713键连接在第二转轴712的外壁并与另一个主动齿轮79啮合,第一从动齿轮711可在第一转轴710的配合下,第二从动齿轮713可在第二转轴712的配合下驱动对应位置上的转动杆714分别向外侧或向内侧转动,转动杆714的数量为两个,两个转动杆714一端分别设置在第一转轴710的外壁和第二转轴712的右端,并且左右两个转动杆714前后交叉设置,连接杆715的数量为两个,两个连接杆715一端分别与左右两个转动杆714另一端通过销轴转动连接,两个连接杆715另一端分别与前后两个滑块75的外壁通过轴承转动连接,转动杆714可在连接杆715配合下驱动滑块75在滑槽73的限位作用下内外弧形运动。
作为优选方案,更进一步的,布袋组件8包括,通风管口81、支架82、滤袋83、卡箍84、固定环85、第一电动伸缩杆86、移动环87、夹持架88和第二电动伸缩杆89,通风管口81的数量为两个,两个通风管口81分别安装在布袋除尘风箱51内侧上下两端出风口和进风口位置处,下方通风管口81内腔密封,支架82沿上下方向设置在上下两个通风管口81内侧,滤袋83套接在支架82的外侧,卡箍84的数量为两个,两个卡箍84分别安装在上下两个通风管口81的外壁内侧,上下两个卡箍84内侧锁紧滤袋83两端,固定环85的数量为两个,两个固定环85分别安装在上下两个通风管口81的外壁外侧,第一电动伸缩杆86的数量为两组,每组第一电动伸缩杆86的数量为两个,两组第一电动伸缩杆86分别安装在上下两个固定环85的内侧左右两端,第一电动伸缩杆86和总控箱2电性连接,第一电动伸缩杆86可由总控箱2进行控制伸长缩短,移动环87的数量为两个,两个移动环87分别套接在上下两个通风管口81的外壁外侧,上下组第一电动伸缩杆86的伸缩端分别与上下两个移动环87的外侧固定连接,夹持架88的数量为两组,每组夹持架88的数量为四个,两组夹持架88分别沿周向间隔九十度通过销轴转动连接在上下两个移动环87的外侧,四个夹持架88的内侧与滤袋83的外部接触,第二电动伸缩杆89的数量为两组,每组第二电动伸缩杆89的数量为四个,两组第二电动伸缩杆89分别沿周向间隔九十度通过销轴座转动连接在上下两个移动环87的内端内侧,两组第二电动伸缩杆89的伸缩端分别与上下两组夹持架88的内侧通过销轴座转动连接,第二电动伸缩杆89和总控箱2电性连接,第二电动伸缩杆89可由总控箱2进行控制伸长缩短。
作为优选方案,更进一步的,滤袋83在上下两个卡箍84内侧预留足够长度,可使滤袋83解除绷紧状态,便于滤袋83表面灰尘脱落,并且可使滤袋83上下抖动。
通过本领域人员,可将本案中所有电器件与外部适配的电源通过导线进行连接,并且应该根据具体实际使用情况,选择相适配的外部控制器进行连接,以满足对所有电器件的控制需求,其具体连接方式以及控制顺序,应参考下述工作原理中,各电气件之间先后工作顺序完成电性连接,其详细连接手段,为本领域公知技术,不再进行说明,下述主要介绍工作原理以及过程,具体工作如下。
步骤1:使用前,工作人员将滤袋83预先套接在支架82外侧并使用卡箍84对其端头进行固定,控制总控箱2启动第二电动伸缩杆89,第二电动伸缩杆89缩短带动对应位置上夹持架88以与移动环87销轴转动连接处为顶点向内侧转动,进而使夹持架88夹紧滤袋83外部进行固定,工作时工作人员控制总控箱2启动风机9,分离器3与外部风道进行连接使外部废气进入至分离器3内进行初步分离,分离处的固体异物经由分离器3下方出料口排出,空气由连接风道4进入至布袋除尘风箱51下方进风口,空气在风机9压力作用下由下至上穿过滤袋83并在滤袋83过滤下将灰尘分离,并穿过上方通风管口81进入至布袋除尘风箱51内部排风口再由风机9排出至外部进行进一步处理,第一电动伸缩杆86伸长推动移动环87向上移动,进而使移动环87驱动夹持架88向上移动,以使滤袋83解除绷紧状态,便于滤袋83表面灰尘脱落;
步骤2:清理时,工作人员控制总控箱2开启收纳箱52,并远程控制网络控制器62启动,网络控制器62控制四足机器人61、第一电机68、第二电机69和电动夹持器610启动,四足机器人61移动出收纳箱52进入至布袋除尘风箱51内,四足机器人61沿布袋组件8进行移动,第一电机68驱动底座67以与四足机器人61足部销轴转动连接处为顶点进行转动并使底座67与布袋除尘风箱51内腔下方栅格保持水平,增大接触面积,第二电机69驱动电动夹持器610以与底座67销轴转动连接处为顶点转动至竖直状态,电动夹持器610对栅格进行夹持固定,进而保证四足机器人61在布袋除尘风箱51内腔稳定移动,工作人员通过总控箱2在网络控制器62配合下依次启动第一机械臂63、翻转器64、电动多级伸缩杆65、第二机械臂66和第三电机77,翻转器64驱动电动多级伸缩杆65翻转至水平状态,电动多级伸缩杆65内部多级伸缩至指定长度,第一机械臂63驱动电动多级伸缩杆65移动至指定位置进而使电动多级伸缩杆65对滤袋83表面进行捶打,使第一机械臂63表面灰尘脱落,第二机械臂66驱动外部清理单元7使前后两个半环形卡箍72套在滤袋83外侧并上下移动,第三电机77驱动双输出异向轴78带动两侧主动齿轮79向相反方向转动,进而使第一从动齿轮711和第二从动齿轮713分别在主动齿轮79旋转力的作用下向相反方向转动,进而使第一从动齿轮711在第一转轴710的配合下,第二从动齿轮713在第二转轴712的配合下驱动对应位置上的转动杆714分别向外侧或向内侧转动,进而使转动杆714在连接杆715配合下驱动滑块75在滑槽73的限位作用下内外弧形运动,进而使滑块75驱动第二清洁盘76在滤袋83外侧移动清理,滑块75对滤袋83表面进行固定位置清理,进而提高滤袋83表面清理效果,清理后的灰尘由布袋除尘风箱51下方分离口排出;
从而采用除脉冲式清理外的物理除尘方式,对滤袋表面附着灰尘进行清理,相较于单一的脉冲式除尘方式,可对于滤袋表面附着灰尘完全进行清理,提高清理效果。
尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
Claims (6)
1.一种具有灰尘清理装置的负压布袋除尘器,其特征在于,包括:
基座(1),
总控箱(2),安装在所述基座(1)的顶端右后侧;
分离器(3),通过支架设置在所述基座(1)的顶端后侧;
连接风道(4),一端连接在所述分离器(3)的出风口;
布袋除尘机构(5),设置在所述基座(1)的顶端前侧;
风机(9),安装在所述基座(1)的顶端且位于布袋除尘机构(5)的右侧,所述风机(9)和总控箱(2)电性连接;
所述布袋除尘机构(5)包括:布袋除尘风箱(51)、收纳箱(52)、充电器(53)、清理组件(6)和布袋组件(8),所述布袋除尘风箱(51)通过支架设置在基座(1)的顶端,且位于风机(9)的侧面,所述布袋除尘风箱(51)的底部进风口与连接风道(4)的另一端相连接,所述布袋除尘风箱(51)的顶部出风口与风机(9)进风管相连接,所述收纳箱(52)设置在布袋除尘风箱(51)的前侧开口处,所述收纳箱(52)和总控箱(2)电性连接,所述充电器(53)内嵌在收纳箱(52)的内侧左下角,所述充电器(53)和总控箱(2)电性连接,所述清理组件(6)收纳在收纳箱(52)的内腔,所述布袋组件(8)的数量为九个,九个所述布袋组件(8)间隙排列设置在布袋除尘机构(5)的内侧;
所述清理组件(6)包括:四足机器人(61)、网络控制器(62)、第一机械臂(63)、翻转器(64)、电动多级伸缩杆(65)、第二机械臂(66)和外部清理单元(7),所述四足机器人(61)可收纳在收纳箱(52)的内侧并可与充电器(53)连接充电,所述网络控制器(62)设置在四足机器人(61)的顶端左侧,所述网络控制器(62)和四足机器人(61)电性连接,所述网络控制器(62)可与总控箱(2)远程无线连接,所述第一机械臂(63)设置在四足机器人(61)的顶端中部,所述第一机械臂(63)和网络控制器(62)电性连接,所述翻转器(64)设置在第一机械臂(63)的移动端,所述翻转器(64)和网络控制器(62)电性连接,所述电动多级伸缩杆(65)设置在翻转器(64)的转动端,所述电动多级伸缩杆(65)和网络控制器(62)电性连接,所述第二机械臂(66)设置在四足机器人(61)的顶端右侧,所述第二机械臂(66)和网络控制器(62)电性连接,所述外部清理单元(7)设置在第二机械臂(66)的移动端,其中,所述四足机器人(61)的四足下方均设置有固定单元。
2.根据权利要求1所述的一种具有灰尘清理装置的负压布袋除尘器,其特征在于:所述固定单元包括:底座(67)、第一电机(68)、第二电机(69)和电动夹持器(610),所述底座(67)通过销轴转动连接在四足机器人(61)的足部底端外侧,所述第一电机(68)设置在四足机器人(61)的足部后侧底端,所述第一电机(68)的输出端与底座(67)的轴心固定连接,所述第一电机(68)和网络控制器(62)电性连接,所述第二电机(69)设置在底座(67)的后侧左端,所述第二电机(69)和网络控制器(62)电性连接,所述电动夹持器(610)通过销轴转动连接在底座(67)的左侧凹槽内, 所述第二电机(69)的输出端与电动夹持器(610)的轴心固定连接,所述电动夹持器(610)和网络控制器(62)电性连接。
3.根据权利要求2所述的一种具有灰尘清理装置的负压布袋除尘器,其特征在于:所述外部清理单元(7)包括,外壳(71)、半环形卡箍(72)、滑槽(73)、第一清洁盘(74)、滑块(75)和第二清洁盘(76);所述外壳(71)安装在第二机械臂(66)的移动端,所述半环形卡箍(72)的数量为两个,两个所述半环形卡箍(72)分别设置在外壳(71)的右侧前后两端,所述滑槽(73)的数量为两个,两个所述滑槽(73)分别开设在前后两个半环形卡箍(72)的内侧,所述第一清洁盘(74)的数量为两个,两个所述第一清洁盘(74)分别设置在前后两个半环形卡箍(72)的内侧外端,所述滑块(75)的数量为两个,两个所述滑块(75)分别插接在前后两个滑槽(73)的内侧,所述第二清洁盘(76)的数量为两个,两个所述第二清洁盘(76)分别设置在前后两个滑块(75)的内端,其中,所述外壳(71)的内腔设置有驱动部件。
4.根据权利要求3所述的一种具有灰尘清理装置的负压布袋除尘器,其特征在于:所述驱动部件包括,第三电机(77)、双输出异向轴(78)、主动齿轮(79)、第一转轴(710)、第一从动齿轮(711)、第二转轴(712)、第二从动齿轮(713)、转动杆(714)和连接杆(715);所述第三电机(77)设置在外壳(71)的内腔,所述第三电机(77)和网络控制器(62)电性连接,所述双输出异向轴(78)螺钉连接在第三电机(77)的输出端,所述主动齿轮(79)的数量为两个,两个所述主动齿轮(79)分别设置在双输出异向轴(78)左右两侧输出端,所述第一转轴(710)通过轴承转动连接在外壳(71)的内腔右侧中部开口处,所述第一转轴(710)的右端延伸出外壳(71)的外侧,所述第一从动齿轮(711)键连接在第一转轴(710)的左侧并与其中一个主动齿轮(79)啮合,所述第二转轴(712)通过轴承转动连接在所述外壳(71)的内腔左侧,所述第二转轴(712)的右侧贯穿第一转轴(710)的内侧,所述第二从动齿轮(713)键连接在第二转轴(712)的外壁并与另一个主动齿轮(79)啮合,所述转动杆(714)的数量为两个,两个所述转动杆(714)一端分别设置在第一转轴(710)的外壁和第二转轴(712)的右端,并且左右两个转动杆(714)前后交叉设置,所述连接杆(715)的数量为两个,两个所述连接杆(715)一端分别与左右两个转动杆(714)另一端通过销轴转动连接,两个所述连接杆(715)另一端分别与前后两个滑块(75)的外壁通过轴承转动连接。
5.根据权利要求4所述的一种具有灰尘清理装置的负压布袋除尘器,其特征在于:所述布袋组件(8)包括,通风管口(81)、支架(82)、滤袋(83)、卡箍(84)、固定环(85)、第一电动伸缩杆(86)、夹持架移动环(87)、夹持架(88)和第二电动伸缩杆(89),所述通风管口(81)的数量为两个,两个所述通风管口(81)分别安装在布袋除尘风箱(51)内侧上下两端出风口和进风口位置处,下方所述通风管口(81)内腔密封,所述支架(82)沿上下方向设置在上下两个通风管口(81)内侧,所述滤袋(83)套接在支架(82)的外侧,所述卡箍(84)的数量为两个,两个所述卡箍(84)分别安装在上下两个通风管口(81)的外壁内侧,上下两个所述卡箍(84)内侧锁紧滤袋(83)两端,所述固定环(85)的数量为两个,两个所述固定环(85)分别安装在上下两个通风管口(81)的外壁外侧,所述第一电动伸缩杆(86)的数量为两组,每组所述第一电动伸缩杆(86)的数量为两个,两组所述第一电动伸缩杆(86)分别安装在上下两个固定环(85)的内侧左右两端,所述第一电动伸缩杆(86)和总控箱(2)电性连接,所述移动环(87)的数量为两个,两个所述移动环(87)分别套接在上下两个通风管口(81)的外壁外侧,上下组所述第一电动伸缩杆(86)的伸缩端分别与上下两个移动环(87)的外侧固定连接,所述夹持架(88)的数量为两组,每组所述夹持架(88)的数量为四个,两组所述夹持架(88)分别沿周向间隔九十度通过销轴转动连接在上下两个移动环(87)的外侧,四个所述夹持架(88)的内侧与滤袋(83)的外部接触,所述第二电动伸缩杆(89)的数量为两组,每组所述第二电动伸缩杆(89)的数量为四个,两组所述第二电动伸缩杆(89)分别沿周向间隔九十度通过销轴座转动连接在上下两个移动环(87)的内端内侧,两组所述第二电动伸缩杆(89)的伸缩端分别与上下两组夹持架(88)的内侧通过销轴座转动连接,所述第二电动伸缩杆(89)和总控箱(2)电性连接。
6.根据权利要求5所述的一种具有灰尘清理装置的负压布袋除尘器,其特征在于:所述滤袋(83)在上下两个卡箍(84)内侧预留足够长度。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210456030.8A CN114558389A (zh) | 2022-04-28 | 2022-04-28 | 一种具有灰尘清理装置的负压布袋除尘器 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210456030.8A CN114558389A (zh) | 2022-04-28 | 2022-04-28 | 一种具有灰尘清理装置的负压布袋除尘器 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN114558389A true CN114558389A (zh) | 2022-05-31 |
Family
ID=81721598
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202210456030.8A Pending CN114558389A (zh) | 2022-04-28 | 2022-04-28 | 一种具有灰尘清理装置的负压布袋除尘器 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN114558389A (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120054106A (zh) * | 2025-04-29 | 2025-05-30 | 清凯环保科技有限公司 | 一种烟气协同处理装置 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20100242991A1 (en) * | 2007-10-02 | 2010-09-30 | Dürr Systems GMBH. | Dusting method and corresponding dusting device |
| CN208660633U (zh) * | 2018-08-02 | 2019-03-29 | 陈丹 | 一种工厂用布袋除尘器 |
| CN208975368U (zh) * | 2018-09-06 | 2019-06-14 | 佛山市巨亚铝业有限公司 | 一种布袋除尘装置 |
| CN209985076U (zh) * | 2019-03-14 | 2020-01-24 | 绍兴绿态环境科技股份有限公司 | 一种新型振动清灰式布袋除尘器 |
| CN210045008U (zh) * | 2019-01-24 | 2020-02-11 | 福建欣隆环保股份有限公司 | 一种下进上出风的高效柔和清灰布袋除尘器 |
| CN112937508A (zh) * | 2021-04-13 | 2021-06-11 | 深圳优艾智嘉机器人科技有限公司 | 除尘执行机器人 |
| CN113976805A (zh) * | 2021-10-30 | 2022-01-28 | 东台市海邦电气有限公司 | 一种工业锻造机器人多功能夹持机械手 |
-
2022
- 2022-04-28 CN CN202210456030.8A patent/CN114558389A/zh active Pending
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20100242991A1 (en) * | 2007-10-02 | 2010-09-30 | Dürr Systems GMBH. | Dusting method and corresponding dusting device |
| CN208660633U (zh) * | 2018-08-02 | 2019-03-29 | 陈丹 | 一种工厂用布袋除尘器 |
| CN208975368U (zh) * | 2018-09-06 | 2019-06-14 | 佛山市巨亚铝业有限公司 | 一种布袋除尘装置 |
| CN210045008U (zh) * | 2019-01-24 | 2020-02-11 | 福建欣隆环保股份有限公司 | 一种下进上出风的高效柔和清灰布袋除尘器 |
| CN209985076U (zh) * | 2019-03-14 | 2020-01-24 | 绍兴绿态环境科技股份有限公司 | 一种新型振动清灰式布袋除尘器 |
| CN112937508A (zh) * | 2021-04-13 | 2021-06-11 | 深圳优艾智嘉机器人科技有限公司 | 除尘执行机器人 |
| CN113976805A (zh) * | 2021-10-30 | 2022-01-28 | 东台市海邦电气有限公司 | 一种工业锻造机器人多功能夹持机械手 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120054106A (zh) * | 2025-04-29 | 2025-05-30 | 清凯环保科技有限公司 | 一种烟气协同处理装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US3708962A (en) | Vacuum cleaner | |
| CN108031200A (zh) | 一种自转型的袋式收尘器 | |
| CN217888299U (zh) | 一种用于电厂的高效电除尘器 | |
| CN116328437A (zh) | 一种厢式布袋除尘器的自清理机构 | |
| CN110433576B (zh) | 一种用于空气净化的疏通效果好的袋式除尘系统 | |
| CN213492561U (zh) | 一种布袋除尘器 | |
| CN110652827B (zh) | 一种高效脉冲式复合布袋除尘器 | |
| CN116982874A (zh) | 一种工业机器人除尘装置及其除尘方法 | |
| CN216457607U (zh) | 一种硅微粉加工用除尘装置 | |
| CN119838317B (zh) | 一种具有自清洁功能的袋式除尘器 | |
| CN215505982U (zh) | 一种具有防堵塞功能的袋式除尘器 | |
| CN120251560A (zh) | 一种冷却塔用离心风机 | |
| CN116617779B (zh) | 一种易于集尘的布袋除尘器 | |
| CN221601501U (zh) | 一种高效型振打式布袋除尘器 | |
| CN218794750U (zh) | 一种便于更换灰尘收集袋的除尘器 | |
| CN109528083A (zh) | 一种高效节能的环保除尘设备 | |
| CN215822632U (zh) | 一种除尘器多方向收尘专用装置 | |
| CN216223359U (zh) | 一种便于清灰的布袋除尘器 | |
| CN211189612U (zh) | 一种高效脉冲式复合布袋除尘器 | |
| CN210645548U (zh) | 一种脉冲布袋除尘器 | |
| CN223774537U (zh) | 一种便于清理的布袋除尘装置 | |
| CN217613530U (zh) | 一种高效布袋除尘器 | |
| CN220071038U (zh) | 一种乙炔厂用箱脉冲袋式除尘器 | |
| CN215027291U (zh) | 一种煤粉仓除尘器 | |
| CN222286721U (zh) | 一种新型布袋除尘器 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination |