CN114524113A - 一种罐装饲料多工位定量装填设备 - Google Patents
一种罐装饲料多工位定量装填设备 Download PDFInfo
- Publication number
- CN114524113A CN114524113A CN202210432728.6A CN202210432728A CN114524113A CN 114524113 A CN114524113 A CN 114524113A CN 202210432728 A CN202210432728 A CN 202210432728A CN 114524113 A CN114524113 A CN 114524113A
- Authority
- CN
- China
- Prior art keywords
- bin
- plate
- conveying
- cylinder
- station
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000004806 packaging method and process Methods 0.000 claims abstract description 23
- 230000007246 mechanism Effects 0.000 claims description 78
- 239000000463 material Substances 0.000 claims description 55
- 230000000670 limiting effect Effects 0.000 claims description 44
- 238000009826 distribution Methods 0.000 claims description 13
- 238000004140 cleaning Methods 0.000 claims description 5
- 230000001502 supplementing effect Effects 0.000 claims description 5
- 230000001360 synchronised effect Effects 0.000 claims description 5
- 230000007704 transition Effects 0.000 claims description 3
- 238000004519 manufacturing process Methods 0.000 abstract description 9
- 238000010923 batch production Methods 0.000 abstract description 2
- 238000009924 canning Methods 0.000 description 36
- 238000003860 storage Methods 0.000 description 15
- 238000000034 method Methods 0.000 description 10
- 230000008569 process Effects 0.000 description 9
- 238000012856 packing Methods 0.000 description 6
- 230000004048 modification Effects 0.000 description 3
- 238000012986 modification Methods 0.000 description 3
- 241000446313 Lamella Species 0.000 description 2
- 238000007790 scraping Methods 0.000 description 2
- 241000669003 Aspidiotus destructor Species 0.000 description 1
- 230000003213 activating effect Effects 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000008187 granular material Substances 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical group C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 1
- 238000012858 packaging process Methods 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 239000000843 powder Substances 0.000 description 1
- 238000005096 rolling process Methods 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B1/00—Packaging fluent solid material, e.g. powders, granular or loose fibrous material, loose masses of small articles, in individual containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, or jars
- B65B1/30—Devices or methods for controlling or determining the quantity or quality or the material fed or filled
- B65B1/36—Devices or methods for controlling or determining the quantity or quality or the material fed or filled by volumetric devices or methods
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B43/00—Forming, feeding, opening or setting-up containers or receptacles in association with packaging
- B65B43/42—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation
- B65B43/52—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation using roller-ways or endless conveyors
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Quality & Reliability (AREA)
- Basic Packing Technique (AREA)
Abstract
本发明涉及饲料生产包装技术领域,具体提出了一种罐装饲料多工位定量装填设备,包括具有多工位的带动饲料包装罐罐体输送的罐体输送机以及用于向输送的罐体罐装饲料的多工位罐装机。本发明设备主体由罐体输送机和多工位罐装机构成,多工位罐装机可实现饲料的过工位定量灌装,与其配合的罐体输送机同样配套设置有相应的饲料包装罐多工位输送结构,能够实现包装罐的定位输送,从而在整体上能够进行自动化、流水化、多工位的饲料灌装,满足了快速化、批量化的生产罐装需求。
Description
技术领域
本发明涉及饲料生产包装技术领域,具体提出了一种罐装饲料多工位定量装填设备。
背景技术
罐装饲料,顾名思义是将饲料直接罐装在金属包装罐、塑料包装罐或其它任何材料的包装罐中的饲料产品。在实际生产包装过程中,采用粉剂颗粒罐装机进行罐装,但现有的同类型的罐装设备一般只能进行单工位罐装,不具备多工位罐装的功能,因此无法实现批量化、快速化罐装的需求,另外也没有装配相应的包装罐罐体输送设备配合罐装设备进行自动化罐装,因此在对于饲料罐装包装时,有必要设计出多工位的饲料罐装设备以及相配套的多工位罐体输送设备用于实现多工位自动化罐装生产需求的目的。
发明内容
为了解决上述问题,本发明提供了一种罐装饲料多工位定量装填设备,用于解决上述背景技术中提到的问题。
为了实现上述目的,本发明采用以下技术方案来实现:一种罐装饲料多工位定量装填设备,包括具有多工位的带动饲料包装罐罐体输送的罐体输送机以及用于向输送的罐体罐装饲料的多工位罐装机。
所述罐体输送机包括循环输送的输送机构和若干均可以承托放置多个罐体的限位承托模;若干所述限位承托模均装配在所述输送机构上,若干所述限位承托模沿所述输送机构的循环输送路径均匀分布且循环输送;所述多工位罐装机包括设置在所述输送机构输送路径上方的支撑架、仓体、推料板机构、闸板机构和可调柱塞机构;所述仓体包括装料仓和投料仓,所述装料仓包括定量仓和落料仓,所述定量仓倾斜固定安装在所述支撑架的顶端,所述定量仓中沿垂直于所述输送机构输送方向的水平直线方向均匀分布有多个圆筒仓室,所述圆筒仓室的轴向与所述定量仓的倾斜方向同向且在轴向上两端贯通,所述落料仓设置在所述定量仓上倾斜端一侧,所述落料仓分成多个与多个所述圆筒仓室一一对应连通的通道仓,所述定量仓的顶端面上开设有将多个所述圆筒仓室与多个所述通道仓隔开的闸板槽,所述投料仓固定在所述定量仓的顶端斜面上,所述闸板槽位于所述投料仓外,所述定量仓的顶端斜面上在垂直于所述圆筒仓室轴向上均匀分布有多个与多个所述圆筒仓室一一对应导通的进料口,多个所述进料口位于所述投料仓内且靠近所述闸板槽设置;所述推料板机构装配在所述仓体上用于控制多个所述进料口的开闭;所述闸板机构装配在所述仓体上用于控制闸板槽的开闭;所述可调柱塞机构装配在所述定量仓上位于倾斜下端一侧,所述可调柱塞机构可同步调节多个所述圆筒仓室的容积且可同步排空多个所述圆筒仓室内的饲料。
优选的,所述可调柱塞机构包括两个对应固定安装在所述定量仓两个倾斜侧壁外的行程气缸,所述行程气缸的输出方向沿所述圆筒仓室的轴向且向下,两个所述行程气缸的输出端共同固定连接有桥接板,所述桥接板上固定安装有多个一一对应伸向多个所述圆筒仓室的键槽管,每个所述键槽管的轴向与对应位置的所述圆筒仓室的轴向重合,每个所述键槽管中配合滑动安装有花键内螺纹管,每个所述花键内螺纹管的一端固定连接有滑动安装在对应位置的所述圆筒仓室内的柱塞盘,每个所述花键内螺纹管螺纹配合连接有调节螺杆,所述桥接板上在每个所述键槽管管口端固定安装有带座轴承,所述调节螺杆转动安装在对应位置的所述带座轴承上;每个所述调节螺杆上均设置有带轮,若干所述带轮上共同套设有同步齿带。
优选的,所述投料仓上在位于多个所述进料口分布方向两端位置侧壁上对应开设有贯穿缺口,所述推料板机构包括两个滑槽托板、推料板气缸和推料切换板;两个所述滑槽托板一一对应固定安装在所述投料仓上处于两个所述贯穿缺口位置的外侧壁上,所述推料板气缸通过固定板水平固定在其中一个所述滑槽托板的端部,所述推料切换板从两个所述贯穿缺口处贯穿且与两个所述滑槽托板滑动配合,所述推料切换板与所述推料板气缸输出端固定连接,所述推料切换板的滑动方向沿多个所述进料口的分布方向,所述推料切换板的下板面与所述定量仓的顶端斜面接触,所述推料切换板上设置有多个与所述进料口数量相等且结构相同的进料窗,多个所述进料窗沿多个所述进料口的分布方向均匀分布且两者分布间距相等。
优选的,所述闸板机构包括气缸架、闸板气缸和闸板,所述气缸架固定在所述投料仓的外侧壁上,所述闸板气缸固定安装在所述气缸架上,所述气缸架上设置有两个相对设置的滑轨,所述闸板与所述闸板气缸输出端固定连接且滑动设置在两个所述滑轨之间,当所述闸板气缸处于最大输出状态时,所述闸板插在所述闸板槽中且将每个所述圆筒仓室与其对应位置的所述通道仓隔开。
优选的,所述多工位罐装机还包括翻料补料机构,所述投料仓上靠近所述定量仓倾斜下端的仓边位置为圆弧结构,所述翻料补料机构包括固定在所述投料仓外侧壁上的驱动电机和固定连接在所述驱动电机输出轴上的翻料桨,所述翻料桨水平转动安装在所述投料仓内且轴向穿过所述投料仓圆弧结构的所在圆心位置,所述翻料桨上圆周均匀分布有多个圆弧桨叶,所述圆弧桨叶的直线侧边位置设置有清扫刷,所述圆弧桨叶的外圆弧壁上相切设置有偏向直线侧边的导料板。
优选的,所述输送机构包括输送机架、若干水平转动安装在所述输送机架上的输送轴和两条输送链条;若干所述输送轴沿水平直线方向均匀分布,所述输送轴上设置有两个驱动链轮,两个所述输送链条与若干所述输送轴上两列所述驱动链轮一一对应啮合,若干所述限位承托模均固定在两个所述输送链条之间且沿整个输送链条均匀分布。
优选的,所述限位承托模包括下托板、多个固定安装在所述下托板同一板面上的导柱、滑动配合安装在多个所述导柱上的限位框板和多个一一对应套设在多个所述导柱上的弹簧;所述弹簧两端固定连接在所述下托板与所述限位框板之间,所述限位框板固定连接在两个所述驱动链条之间,所述限位框板上在垂直于所述输送机构的水平直线方向上均匀分布有多个与多个所述通道仓一一对应设置的圆框孔;所述输送机架上还固定安装有两个腰型环状的滚轮导轨,所述滚轮导轨的轮廓与所述限位承托模的运动路径相适应,所述下托板的底端面上设置有两个一一对应沿着两个所述滚轮导轨滚动设置的滚轮,两个所述滚轮导轨在位于上方一段水平引导路径上均匀分布设置有多个凸起的波峰段。
优选的,所述通道仓包括垂直段和竖直段,所述垂直段与所述圆筒仓室导通且相对垂直设置,所述竖直段与所述垂直段折角过渡且竖直向下。
优选的,每个所述调节螺杆的轴端均设置有手轮。
优选的,所述限位框板在背向所述下托板的一侧板面的所述圆框孔的框边做倒圆角扩孔处理。
上述技术方案具有如下优点或者有益效果:1.本发明提供了一种罐装饲料多工位定量装填设备,本发明设备主体由罐体输送机和多工位罐装机构成,多工位罐装机可实现饲料的过工位定量灌装,与其配合的罐体输送机同样配套设置有相应的饲料包装罐多工位输送结构,能够实现包装罐的定位输送,从而在整体上能够进行自动化、流水化、多工位的饲料灌装,满足了快速化、批量化的生产罐装需求。
2.本发明提供了一种罐装饲料多工位定量装填设备,在罐体输送机中,在整个循环输送路径上均匀分布装配有若干限位承托模,且在限位承托模中设置有多个与多工位灌装机配套的包装罐放置工位,从而可以实现多工位的定位罐装,另外与限位承托模的结构设计配套设置有滚轮导轨,使得包装罐在完成罐装后,在输送机构的带动下随着限位承托模继续水平输送的过程中,在经过滚轮导轨时可实现包装罐的上下往复抖动的效果,从而通过抖动的作用使得饲料可以平铺在包装罐中,从而方便后续的封盖操作。
3.本发明提供了一种罐装饲料多工位定量装填设备,在多工位罐装机中,设置有多个同等大小的饲料定量预存空间,并且能够根据实际罐装容量的需要,能够实现对多个饲料定量预存空间快速同步调节,满足了对不同罐装容量的罐装生产需求,整个定量罐装结构设计简单、可靠。
附图说明
通过阅读参照以下附图对非限制性实施例所作的详细描述,本发明及其特征、外形和优点将会变得更加明显。在全部附图中相同的标记指示相同的部分,并未刻意按照比例绘制附图,重点在于示出本发明的主旨。
图1是本发明提供的一种罐装饲料多工位定量装填设备的立体结构示意图。
图2是本发明提供的一种罐装饲料多工位定量装填设备的俯视图。
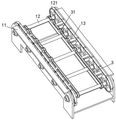
图3是罐体输送机的立体结构示意图。
图4是罐体输送机的俯视图。
图5是图4中A-A的剖视图。
图6是未装配限位承托模的罐体输送机的立体结构示意图。
图7是限位承托模的立体结构示意图。
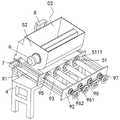
图8是多工位罐装机在一个视角下的立体结构示意图。
图9是多工位罐装机在另一个视角下的立体结构示意图。
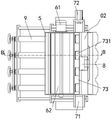
图10是多工位罐装机的俯视图。
图11是图10中B-B的剖视图。
图12是多工位罐装机局部结构的立体结构示意图。
图中:01、罐体输送机;1、输送机构;11、输送机架;12、输送轴;121、驱动链轮;13、输送链条;2、限位承托模;21、下托板;211、滚轮;22、导柱;23、限位框板;231、圆框孔;24、弹簧;3、滚轮导轨;31、波峰段;02、多工位罐装机;4、支承架;5、仓体;51、装料仓;511、定量仓;5111、圆筒仓室;5112、进料口;512、落料仓;5121、通道仓;513、闸板槽;52、投料仓;521、贯穿缺口;6、翻料补料机构;61、驱动电机;62、翻料桨;621、圆弧桨叶;622、清扫刷;623、导料板;7、推料板机构;71、滑槽托板;72、推料板气缸;73、推料切换板;731、进料窗;8、闸板机构;81、气缸架;811、滑轨;82、闸板气缸;83、闸板;9、可调柱塞机构;91、行程气缸;92、桥接板;93、键槽管;94、花键内螺纹管;95、柱塞盘;96、调节螺杆;961、带轮;962、手轮;97、带座轴承;98、同步齿带。
具体实施方式
下面对照附图,通过对实施例的描述,对本发明的具体实施方式作进一步详细的说明,目的是帮助本领域的技术人员对本发明的构思、技术方案有更完整、准确和深入的理解,并有助于其实施,但不作为对本发明的限定。
如图1和图2所示,一种罐装饲料多工位定量装填设备,包括具有多工位的带动饲料包装罐罐体输送的罐体输送机01以及用于向输送的罐体灌装饲料的多工位灌装机。本发明设备主体由罐体输送机01和多工位灌装机组成,在灌装饲料产品的实际灌装生产过程中,罐体输送机01将配合多工位灌装机完成自动化、流水化地灌装生产作业,达到快速化、批量化的灌装生产目的。
如图2、图3、图4、图5、图6、图7和图12所示,罐体输送机01包括循环输送的输送机构1和若干均可以承托放置四个罐体的限位承托模2;若干限位承托模2均装配在输送机构1上,若干限位承托模2沿输送机构1的循环输送路径均匀分布且循环输送。输送机构1包括输送机架11、若干水平转动安装在输送机架11上的输送轴12和两条输送链条13;若干输送轴12沿水平直线方向均匀分布,输送轴12上设置有两个驱动链轮121,两个输送链条13与若干输送轴12上两列驱动链轮121一一对应啮合,若干限位承托模2均焊接在两个输送链条13之间且沿整个输送链条13均匀分布。限位承托模2包括下托板21、四个焊接在下托板21同一板面上的导柱22、滑动配合安装在四个导柱22上的限位框板23和四个一一对应套设在四个导柱22上的弹簧24;弹簧24两端焊接在下托板21与限位框板23之间,限位框板23焊接在两个驱动链条之间,限位框板23上在垂直于输送机构1的水平直线方向上均匀分布有四个与四个通道仓5121一一对应设置的圆框孔231,限位框板23在背向下托板21的一侧板面的圆框孔231的框边做倒圆角扩孔处理,圆框孔231的直径略大于包装罐体的直径,使得包装罐体能够放置在圆框孔231中且圆框孔231能构成有效的侧挡限位的作用,框边做倒圆角扩孔处理为了方便包装罐体的放入;输送机架11上还通过固定架焊接有两个腰型环状的滚轮导轨3,滚轮导轨3的轮廓与限位承托模2的运动路径相适应,下托板21的底端面上设置有两个一一对应沿着两个滚轮导轨3滚动设置的滚轮211,两个滚轮导轨3在位于上方一段水平引导路径上均匀分布设置有多个凸起的波峰段31,需要注意的是,波峰段31的截面轮廓与滚轮导轨3中非波峰段31位置的截面轮廓相同,波峰段31呈现为呈上下起伏的波峰状。
在输送机构1中,在任一一个输送轴12的轴端可装配连接动力电机实现输送机构1的动力输入,在实际输送过程中,输送机构1保持间歇输送,其间歇输送周期与多工位罐装机02的罐装时间相配合,当启动动力电机带动其中一个输送轴12转动,该输送轴12上的两个驱动链轮121将一一对应驱动两个输送链条13,在其它输送轴12的配合带动下,两个输送链条13将带动若干限位承托模2间歇输送,且每次间歇输送暂停后,若干限位承托模2始终保持如图1中的位置分布状态,从而使得在输送间歇后,均有一个限位承托模2被输送至多工位罐装机02的下方。需要说明的是,如何实现输送机构1的间歇输送以及控制间歇输送时间均为现有技术,在此不予具体赘述。
以附图2所示,由于波峰段31集中在多工位罐装机02上方一侧,因此,在实际罐装生产作业时,输送机构1将从下向上输送,未灌装的包装罐将放置在位于多工位罐装机02下方的限位承托模2中,且每个限位承托模2中将限位放置四个包装罐,包装罐将插入圆框孔231中且放置在下托板21上,在输送机构1的间歇输送带动下,运动至多工位罐装机02下方位置的限位承托板中的四个包装罐将完成饲料定量灌装,完成灌装后的包装罐在输送机构1的带动下将随着限位承托模2继续向前输送,在间歇运动输送的过程中,下托板21底部的滚轮211将依次经过多组波峰段31,在经过多组波峰段31时,由于限位框板23固定在两个输送链条13之间,因此在水平输送过程中不发生明显的竖直位移,而下托板21与限位框板23之间采用弹簧24弹性连接且通过四个导柱22导向,因此当滚轮211经过多组波峰段31后,下托板21在竖直方向将对应做多组上下起伏运动,从而下托板21将带动四个包装罐上下起伏抖动,随着多次抖动,罐装在包装罐内的饲料将自动平铺在包装罐内,方便后续进行封盖包装。
如图8、图9、图10和图12所示,多工位灌装机包括设置在输送机构1输送路径上方的支撑架、仓体5、推料板机构7、闸板机构8和可调柱塞机构9;仓体5包括装料仓51和投料仓52,装料仓51包括定量仓511和落料仓512,定量仓511倾斜焊接安装在支撑架的顶端,定量仓511中沿垂直于输送机构1输送方向的水平直线方向均匀分布有四个圆筒仓室5111,圆筒仓室5111的轴向与定量仓511的倾斜方向同向且在轴向上两端贯通,落料仓512设置在定量仓511上倾斜端一侧,落料仓512分成四个与四个圆筒仓室5111一一对应连通的通道仓5121,通道仓5121包括垂直段和竖直段,垂直段与圆筒仓室5111导通且相对垂直设置,竖直段与垂直段折角过渡且竖直向下,使得饲料可顺着竖直段竖直向下灌装;定量仓511的顶端面上开设有将四个圆筒仓室5111与四个通道仓5121隔开的闸板槽513,投料仓52焊接在定量仓511的顶端斜面上,闸板槽513位于投料仓52外,定量仓511的顶端斜面上在垂直于圆筒仓室5111轴向上均匀分布有四个与四个圆筒仓室5111一一对应导通的进料口5112,四个进料口5112位于投料仓52内且靠近闸板槽513设置;推料板机构7装配在仓体5上用于控制四个进料口5112的开闭;闸板机构8装配在仓体5上用于控制闸板槽513的开闭;可调柱塞机构9装配在定量仓511上位于倾斜下端一侧,可调柱塞机构9可同步调节四个圆筒仓室5111的容积且可同步排空四个圆筒仓室5111内的饲料。
如图8、图9、图10、图11和图12所示,多工位灌装机还包括翻料补料机构6,投料仓52上靠近定量仓511倾斜下端的仓边位置为圆弧结构,翻料补料机构6包括通过螺栓固定在投料仓52外侧壁上的驱动电机61和固定连接在驱动电机61输出轴上的翻料桨62,翻料桨62水平转动安装在投料仓52内且轴向穿过投料仓52圆弧结构的所在圆心位置,翻料桨62上圆周均匀分布有三个圆弧桨叶621,圆弧桨叶621的直线侧边位置设置有清扫刷622,清扫刷622可以清扫位于定量仓511顶端斜面上的饲料,圆弧桨叶621的外圆弧壁上相切设置有偏向直线侧边的导料板623。
待罐装的饲料将集中投放进投料仓52中,通过启动驱动电机61带动翻料桨62转动,饲料将被兜住在圆弧桨叶621的圆弧槽中,随着转动,饲料将倾倒在另一个圆弧桨叶621的外圆弧面上,饲料并顺着导料板623向前倾斜滑落,使得饲料自动输送至进料口5112的位置。
如图9、图10和图11所示,投料仓52上在位于四个进料口5112分布方向两端位置侧壁上对应开设有贯穿缺口521,推料板机构7包括两个滑槽托板71、推料板气缸72和推料切换板73;两个滑槽托板71一一对应焊接在投料仓52上处于两个贯穿缺口521位置的外侧壁上,推料板气缸72通过固定板水平固定在其中一个滑槽托板71的端部,推料切换板73从两个贯穿缺口521处贯穿且与两个滑槽托板71滑动配合,推料切换板73与推料板气缸72输出端固定连接,推料切换板73的滑动方向沿四个进料口5112的分布方向,推料切换板73的下板面与定量仓511的顶端斜面接触,推料切换板73上设置有四个与进料口5112数量相等且结构相同的进料窗731,四个进料窗731沿四个进料口5112的分布方向均匀分布且两者分布间距相等,需要说明的是,两个相邻的进料窗731之间的实体板宽度不小于进料口5112在推料切换板73滑动方向上的宽度,即需要保证当滑动推料切换板73后其实体板部分可覆盖进料口5112。
如图9、图11和图12所示,闸板机构8包括气缸架81、闸板气缸82和闸板83,气缸架81焊接在投料仓52的外侧壁上,闸板气缸82通过螺栓固定安装在气缸架81上,气缸架81上设置有两个相对设置的滑轨,闸板83与闸板气缸82输出端固定连接且滑动设置在两个滑轨之间,当闸板气缸82处于最大输出状态时,闸板83插在闸板槽513中且将每个圆筒仓室5111与其对应位置的通道仓5121隔开。
如图8和图11所示,可调柱塞机构9包括两个通过固定板对应固定安装在定量仓511两个倾斜侧壁外的行程气缸91,行程气缸91的输出方向沿圆筒仓室5111的轴向且向下,两个行程气缸91的输出端共同固定连接有桥接板92,桥接板92上固定安装有四个一一对应伸向四个圆筒仓室5111的键槽管93,每个键槽管93的轴向与对应位置的圆筒仓室5111的轴向重合,每个键槽管93中配合滑动安装有花键内螺纹管94,每个花键内螺纹管94的一端焊接有滑动安装在对应位置的圆筒仓室5111内的柱塞盘95,每个花键内螺纹管94螺纹配合连接有调节螺杆96,桥接板92上在每个键槽管93管口端通过螺丝固定安装有带座轴承97,调节螺杆96转动安装在对应位置的带座轴承97上;每个调节螺杆96上均设置有带轮961,四个带轮961上共同套设有同步齿带98;每个调节螺杆96的轴端均设置有手轮962。
推料板机构7用于控制四个进料口5112的开启和关闭,闸板机构8用于控制闸板槽513的通断;通过启动推料板气缸72带动推料切换板73顺着两个滑槽托板71滑动,在本实施例中,当推料板气缸72处于零输出状态时,四个进料窗731与四个进料口5112处于重合状态,即进料口5112完全打开,当推料板气缸72处于最大输出状态时,四个进料口5112将被推料切换板73完全遮盖;通过启动闸板气缸82带动闸板83上升或下降,从而将闸板槽513开启和关闭;当进料口5112处于封闭状态,闸板83将闸板槽513封闭时,闸板83与推料切换板73、柱塞盘95以及圆筒仓室5111围成的空间为饲料的定量预存空间,其定量预存空间内的饲料预存梁即为包装罐灌装饲料的灌装量,其灌装量根据需要可以进行调节,具体的,通过转动任一手轮962,从而带动该手轮962位置的调节螺杆96转动,在同步齿带98的带动下,四个调节螺杆96将同步转动,通过调节螺杆96驱动花键内螺纹管94顺着键槽管93滑动,从而带动柱塞盘95在圆筒仓室5111内周向滑动,继而调整定量预存空间的大小,为了方便观察对定量预存空间进行空间大小调节,可以在定量仓511一侧设置透明的刻度视窗,刻度视窗的零刻度与闸板槽513齐平,而刻度大小方向沿圆筒仓室5111的轴向向下逐渐增大,柱塞盘95的位置可以直观显示,刻度值的大小对应着饲料灌装容量的大小;另外,行程气缸91在最大行程范围内行程大小可调,其调节后的最大行程略大于定量预存空间的轴向距离。
实际罐装作业时,通过罐体输送机01将待罐装的包装罐间歇输送至多工位罐装机02位置进行自动罐装,整个罐装过程具体可分为饲料定量预存过程以及饲料罐装排空过程两个子过程,其中,进行饲料定量预存时,闸板83对闸板槽513处于封闭状态,且四个进料口5112处于完全打开状态,在翻料补料机构6的不断翻料输送过程中,从投料仓52中被输送的饲料将进入每个进料口5112,并进入相应的定量预存空间内,饲料将顺着圆筒仓室5111的斜坡自动下滑,并最终使得每个定量预存空间超量注满,从定量预存过程向饲料灌装排空过程过渡时,在达到设定的饲料预存时间后,推料板气缸72将启动,并推动推料切换板73,推料切换板73一方面将四个进料口5112完全封闭,另一方面在封闭四个进料口5112的同时将进料口5112处堆积的多余的饲料去除,随后,在饲料灌装排空时,闸板83将首先升起将闸板槽513打开,随后,两个行程气缸91同步收缩,带动桥接板92向着靠近四个圆筒仓室5111端口的方向运动,四个柱塞盘95将顺着各自位置的圆筒仓室5111斜向上滑动,从而向前推送饲料排空,四个定量预存空间内的饲料将一一对应顺着四个通道仓5121向下滑落,并罐装在下方相应位置的饲料包装罐中。
本领域技术人员应该理解,本领域技术人员结合现有技术以及上述实施例可以实现所述变化例,在此不予赘述。这样的变化例并不影响本发明的实质内容,在此不予赘述。
以上对本发明的较佳实施例进行了描述。需要理解的是,本发明并不局限于上述特定实施方式,其中未尽详细描述的设备和结构应该理解为用本领域中的普通方式予以实施;任何熟悉本领域的技术人员,在不脱离本发明技术方案作出许多可能的变动和修饰,或修改为等同变化的等效实施例,这并不影响本发明的实质内容。因此,凡是未脱离本发明技术方案的内容,依据本发明的技术实质对以上实施例所做的任何简单修改、等同变化及修饰,均仍属于本发明技术方案保护的范围内。
Claims (10)
1.一种罐装饲料多工位定量装填设备,其特征在于:包括具有多工位的带动饲料包装罐罐体输送的罐体输送机(01)以及用于向输送的罐体灌装饲料的多工位灌装机;其中:
所述罐体输送机(01)包括循环输送的输送机构(1)和若干均可以承托放置多个罐体的限位承托模(2);若干所述限位承托模(2)均装配在所述输送机构(1)上,若干所述限位承托模(2)沿所述输送机构(1)的循环输送路径均匀分布且循环输送;
所述多工位灌装机包括设置在所述输送机构(1)输送路径上方的支撑架、仓体(5)、推料板机构(7)、闸板机构(8)和可调柱塞机构(9);所述仓体(5)包括装料仓(51)和投料仓(52),所述装料仓(51)包括定量仓(511)和落料仓(512),所述定量仓(511)倾斜固定安装在所述支撑架的顶端,所述定量仓(511)中沿垂直于所述输送机构(1)输送方向的水平直线方向均匀分布有多个圆筒仓室(5111),所述圆筒仓室(5111)的轴向与所述定量仓(511)的倾斜方向同向且在轴向上两端贯通,所述落料仓(512)设置在所述定量仓(511)上倾斜端一侧,所述落料仓(512)分成多个与多个所述圆筒仓室(5111)一一对应连通的通道仓(5121),所述定量仓(511)的顶端面上开设有将多个所述圆筒仓室(5111)与多个所述通道仓(5121)隔开的闸板槽(513),所述投料仓(52)固定在所述定量仓(511)的顶端斜面上,所述闸板槽(513)位于所述投料仓(52)外,所述定量仓(511)的顶端斜面上在垂直于所述圆筒仓室(5111)轴向上均匀分布有多个与多个所述圆筒仓室(5111)一一对应导通的进料口(5112),多个所述进料口(5112)位于所述投料仓(52)内且靠近所述闸板槽(513)设置;所述推料板机构(7)装配在所述仓体(5)上用于控制多个所述进料口(5112)的开闭;所述闸板机构(8)装配在所述仓体(5)上用于控制闸板槽(513)的开闭;所述可调柱塞机构(9)装配在所述定量仓(511)上位于倾斜下端一侧,所述可调柱塞机构(9)可同步调节多个所述圆筒仓室(5111)的容积且可同步排空多个所述圆筒仓室(5111)内的饲料。
2.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述可调柱塞机构(9)包括两个对应固定安装在所述定量仓(511)两个倾斜侧壁外的行程气缸(91),所述行程气缸(91)的输出方向沿所述圆筒仓室(5111)的轴向且向下,两个所述行程气缸(91)的输出端共同固定连接有桥接板(92),所述桥接板(92)上固定安装有多个一一对应伸向多个所述圆筒仓室(5111)的键槽管(93),每个所述键槽管(93)的轴向与对应位置的所述圆筒仓室(5111)的轴向重合,每个所述键槽管(93)中配合滑动安装有花键内螺纹管(94),每个所述花键内螺纹管(94)的一端固定连接有滑动安装在对应位置的所述圆筒仓室(5111)内的柱塞盘(95),每个所述花键内螺纹管(94)螺纹配合连接有调节螺杆(96),所述桥接板(92)上在每个所述键槽管(93)管口端固定安装有带座轴承(97),所述调节螺杆(96)转动安装在对应位置的所述带座轴承(97)上;每个所述调节螺杆(96)上均设置有带轮(961),若干所述带轮(961)上共同套设有同步齿带(98)。
3.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述投料仓(52)上在位于多个所述进料口(5112)分布方向两端位置侧壁上对应开设有贯穿缺口(521),所述推料板机构(7)包括两个滑槽托板(71)、推料板气缸(72)和推料切换板(73);两个所述滑槽托板(71)一一对应固定安装在所述投料仓(52)上处于两个所述贯穿缺口(521)位置的外侧壁上,所述推料板气缸(72)通过固定板水平固定在其中一个所述滑槽托板(71)的端部,所述推料切换板(73)从两个所述贯穿缺口(521)处贯穿且与两个所述滑槽托板(71)滑动配合,所述推料切换板(73)与所述推料板气缸(72)输出端固定连接,所述推料切换板(73)的滑动方向沿多个所述进料口(5112)的分布方向,所述推料切换板(73)的下板面与所述定量仓(511)的顶端斜面接触,所述推料切换板(73)上设置有多个与所述进料口(5112)数量相等且结构相同的进料窗(731),多个所述进料窗(731)沿多个所述进料口(5112)的分布方向均匀分布且两者分布间距相等。
4.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述闸板机构(8)包括气缸架(81)、闸板气缸(82)和闸板(83),所述气缸架(81)固定在所述投料仓(52)的外侧壁上,所述闸板气缸(82)固定安装在所述气缸架(81)上,所述气缸架(81)上设置有两个相对设置的滑轨(811),所述闸板(83)与所述闸板气缸(82)输出端固定连接且滑动设置在两个所述滑轨(811)之间,当所述闸板气缸(82)处于最大输出状态时,所述闸板(83)插在所述闸板槽(513)中且将每个所述圆筒仓室(5111)与其对应位置的所述通道仓(5121)隔开。
5.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述多工位灌装机还包括翻料补料机构(6),所述投料仓(52)上靠近所述定量仓(511)倾斜下端的仓边位置为圆弧结构,所述翻料补料机构(6)包括固定在所述投料仓(52)外侧壁上的驱动电机(61)和固定连接在所述驱动电机(61)输出轴上的翻料桨(62),所述翻料桨(62)水平转动安装在所述投料仓(52)内且轴向穿过所述投料仓(52)圆弧结构的所在圆心位置,所述翻料桨(62)上圆周均匀分布有多个圆弧桨叶(621),所述圆弧桨叶(621)的直线侧边位置设置有清扫刷(622),所述圆弧桨叶(621)的外圆弧壁上相切设置有偏向直线侧边的导料板(623)。
6.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述输送机构(1)包括输送机架(11)、若干水平转动安装在所述输送机架(11)上的输送轴(12)和两条输送链条(13);若干所述输送轴(12)沿水平直线方向均匀分布,所述输送轴(12)上设置有两个驱动链轮(121),两个所述输送链条(13)与若干所述输送轴(12)上两列所述驱动链轮(121)一一对应啮合,若干所述限位承托模(2)均固定在两个所述输送链条(13)之间且沿整个输送链条(13)均匀分布。
7.根据权利要求6所述的一种罐装饲料多工位定量装填设备,其特征在于:所述限位承托模(2)包括下托板(21)、多个固定安装在所述下托板(21)同一板面上的导柱(22)、滑动配合安装在多个所述导柱(22)上的限位框板(23)和多个一一对应套设在多个所述导柱(22)上的弹簧(24);所述弹簧(24)两端固定连接在所述下托板(21)与所述限位框板(23)之间,所述限位框板(23)固定连接在两个所述驱动链条之间,所述限位框板(23)上在垂直于所述输送机构(1)的水平直线方向上均匀分布有多个与多个所述通道仓(5121)一一对应设置的圆框孔(231);所述输送机架(11)上还固定安装有两个腰型环状的滚轮导轨(3),所述滚轮导轨(3)的轮廓与所述限位承托模(2)的运动路径相适应,所述下托板(21)的底端面上设置有两个一一对应沿着两个所述滚轮导轨(3)滚动设置的滚轮(211),两个所述滚轮导轨(3)在位于上方一段水平引导路径上均匀分布设置有多个凸起的波峰段(31)。
8.根据权利要求1所述的一种罐装饲料多工位定量装填设备,其特征在于:所述通道仓(5121)包括垂直段和竖直段,所述垂直段与所述圆筒仓室(5111)导通且相对垂直设置,所述竖直段与所述垂直段折角过渡且竖直向下。
9.根据权利要求2所述的一种罐装饲料多工位定量装填设备,其特征在于:每个所述调节螺杆(96)的轴端均设置有手轮(962)。
10.根据权利要求7所述的一种罐装饲料多工位定量装填设备,其特征在于:所述限位框板(23)在背向所述下托板(21)的一侧板面的所述圆框孔(231)的框边做倒圆角扩孔处理。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210432728.6A CN114524113B (zh) | 2022-04-24 | 2022-04-24 | 一种罐装饲料多工位定量装填设备 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210432728.6A CN114524113B (zh) | 2022-04-24 | 2022-04-24 | 一种罐装饲料多工位定量装填设备 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN114524113A true CN114524113A (zh) | 2022-05-24 |
| CN114524113B CN114524113B (zh) | 2022-06-28 |
Family
ID=81628006
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202210432728.6A Active CN114524113B (zh) | 2022-04-24 | 2022-04-24 | 一种罐装饲料多工位定量装填设备 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN114524113B (zh) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115644151A (zh) * | 2022-11-14 | 2023-01-31 | 中国计量大学 | 一种滩涂作业的缢蛏采捕清洗装置及其方法 |
| CN115973531A (zh) * | 2023-02-01 | 2023-04-18 | 昇兴集团股份有限公司 | 一种收罐台缺罐检测填充设备及其检测填充方法 |
| CN115995354A (zh) * | 2023-03-22 | 2023-04-21 | 江苏英格菲电器科技有限公司 | 一种热保护器自动封装设备 |
| CN116639328A (zh) * | 2023-07-27 | 2023-08-25 | 合肥沛顿存储科技有限公司 | 一种芯片防尘供料设备 |
| CN117063752A (zh) * | 2022-11-30 | 2023-11-17 | 珠海新高度花卉苗木有限公司 | 一种用于栽苗生产的自动分杯装填一体机 |
| CN117181585A (zh) * | 2023-09-19 | 2023-12-08 | 农业农村部南京农业机械化研究所 | 一种物料输送筛分装置 |
| CN117360842A (zh) * | 2023-10-30 | 2024-01-09 | 江苏省苏科农化有限责任公司 | 一种除草剂制作用分装设备 |
| CN121376305A (zh) * | 2025-12-24 | 2026-01-23 | 浙江瑞安华联药机科技有限公司 | 药版装盒机的输送装置 |
Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104627401A (zh) * | 2015-01-29 | 2015-05-20 | 贵州省机电研究设计院 | 一种机械筛分式混合物料食品分装机及其分装方法 |
| CN205998179U (zh) * | 2016-08-29 | 2017-03-08 | 甘肃祁连山生物科技开发有限责任公司 | 混合机 |
| CN207085713U (zh) * | 2017-08-24 | 2018-03-13 | 江西常驰实业有限公司 | 一种烟花混料搅拌装置 |
| CN207403959U (zh) * | 2017-09-25 | 2018-05-25 | 宿迁益佰饲料有限公司 | 易于改变出料路径的出料装置 |
| CN208360539U (zh) * | 2018-04-17 | 2019-01-11 | 泌阳县鑫发食用菌有限责任公司 | 一种香菇酱的罐装设备 |
| CN211893721U (zh) * | 2020-04-02 | 2020-11-10 | 安徽爱生中药饮片有限公司 | 一种中药饮片包装输送机构 |
| CN212354631U (zh) * | 2020-05-26 | 2021-01-15 | 温州海翊机械有限公司 | 一种高效益加料器 |
| CN213443189U (zh) * | 2020-10-21 | 2021-06-15 | 武汉市洛之洲食品有限公司 | 一种密封包装粥的上料装置 |
| CN214875751U (zh) * | 2021-05-19 | 2021-11-26 | 青岛可颂食品有限公司 | 奶油生产全自动灌装机 |
| CN215214869U (zh) * | 2021-07-21 | 2021-12-17 | 山东美事达农牧科技有限公司 | 一种饲料加工设备用气动闸板 |
| CN216058726U (zh) * | 2021-10-14 | 2022-03-18 | 云南正承融创科技有限公司 | 一种浆状饲料的自动投料机 |
| CN114313353A (zh) * | 2021-12-17 | 2022-04-12 | 优蕾食品科技(靖江)有限公司 | 一种用于食品加工的密封灌装设备及其灌装方法 |
-
2022
- 2022-04-24 CN CN202210432728.6A patent/CN114524113B/zh active Active
Patent Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104627401A (zh) * | 2015-01-29 | 2015-05-20 | 贵州省机电研究设计院 | 一种机械筛分式混合物料食品分装机及其分装方法 |
| CN205998179U (zh) * | 2016-08-29 | 2017-03-08 | 甘肃祁连山生物科技开发有限责任公司 | 混合机 |
| CN207085713U (zh) * | 2017-08-24 | 2018-03-13 | 江西常驰实业有限公司 | 一种烟花混料搅拌装置 |
| CN207403959U (zh) * | 2017-09-25 | 2018-05-25 | 宿迁益佰饲料有限公司 | 易于改变出料路径的出料装置 |
| CN208360539U (zh) * | 2018-04-17 | 2019-01-11 | 泌阳县鑫发食用菌有限责任公司 | 一种香菇酱的罐装设备 |
| CN211893721U (zh) * | 2020-04-02 | 2020-11-10 | 安徽爱生中药饮片有限公司 | 一种中药饮片包装输送机构 |
| CN212354631U (zh) * | 2020-05-26 | 2021-01-15 | 温州海翊机械有限公司 | 一种高效益加料器 |
| CN213443189U (zh) * | 2020-10-21 | 2021-06-15 | 武汉市洛之洲食品有限公司 | 一种密封包装粥的上料装置 |
| CN214875751U (zh) * | 2021-05-19 | 2021-11-26 | 青岛可颂食品有限公司 | 奶油生产全自动灌装机 |
| CN215214869U (zh) * | 2021-07-21 | 2021-12-17 | 山东美事达农牧科技有限公司 | 一种饲料加工设备用气动闸板 |
| CN216058726U (zh) * | 2021-10-14 | 2022-03-18 | 云南正承融创科技有限公司 | 一种浆状饲料的自动投料机 |
| CN114313353A (zh) * | 2021-12-17 | 2022-04-12 | 优蕾食品科技(靖江)有限公司 | 一种用于食品加工的密封灌装设备及其灌装方法 |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115644151A (zh) * | 2022-11-14 | 2023-01-31 | 中国计量大学 | 一种滩涂作业的缢蛏采捕清洗装置及其方法 |
| CN117063752A (zh) * | 2022-11-30 | 2023-11-17 | 珠海新高度花卉苗木有限公司 | 一种用于栽苗生产的自动分杯装填一体机 |
| CN115973531A (zh) * | 2023-02-01 | 2023-04-18 | 昇兴集团股份有限公司 | 一种收罐台缺罐检测填充设备及其检测填充方法 |
| CN115973531B (zh) * | 2023-02-01 | 2024-12-10 | 昇兴集团股份有限公司 | 一种收罐台缺罐检测填充设备及其检测填充方法 |
| CN115995354A (zh) * | 2023-03-22 | 2023-04-21 | 江苏英格菲电器科技有限公司 | 一种热保护器自动封装设备 |
| CN115995354B (zh) * | 2023-03-22 | 2023-06-06 | 江苏英格菲电器科技有限公司 | 一种热保护器自动封装设备 |
| CN116639328A (zh) * | 2023-07-27 | 2023-08-25 | 合肥沛顿存储科技有限公司 | 一种芯片防尘供料设备 |
| CN116639328B (zh) * | 2023-07-27 | 2023-10-13 | 合肥沛顿存储科技有限公司 | 一种芯片防尘供料设备 |
| CN117181585A (zh) * | 2023-09-19 | 2023-12-08 | 农业农村部南京农业机械化研究所 | 一种物料输送筛分装置 |
| CN117360842A (zh) * | 2023-10-30 | 2024-01-09 | 江苏省苏科农化有限责任公司 | 一种除草剂制作用分装设备 |
| CN121376305A (zh) * | 2025-12-24 | 2026-01-23 | 浙江瑞安华联药机科技有限公司 | 药版装盒机的输送装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN114524113B (zh) | 2022-06-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN114524113B (zh) | 一种罐装饲料多工位定量装填设备 | |
| CN211253191U (zh) | 一种粉剂自动分装机 | |
| CN213084787U (zh) | 一种塑料薄膜生产用上料装置 | |
| CN217994968U (zh) | 一种全自动茶叶包装机 | |
| CN209185549U (zh) | 一种充填机 | |
| CN218453458U (zh) | 一种观赏鱼饲料灌装设备 | |
| CN117429695A (zh) | 一种茶叶生产用分装设备 | |
| CN110065804A (zh) | 一种自动整理食品的运输系统及运输方法 | |
| CN219295766U (zh) | 一种芦笋加工用自动包装设备 | |
| CN110482459B (zh) | 一种旋转灌装机 | |
| CN112590166A (zh) | 一种挤出机原料定量下料设备 | |
| CN108609559B (zh) | 一种全自动扣盖、理盖机 | |
| CN115649581B (zh) | 一种包装机送料可调装置 | |
| CN116462146A (zh) | 一种稀释剂自动灌装装置及其灌装方法 | |
| CN112249384B (zh) | 一种用于膏剂类产品生产加工用的批量性称重装置 | |
| CN214988463U (zh) | 一种输送线用提升机构 | |
| CN213894232U (zh) | 一种提升理盖机的反盖防错机构 | |
| CN214266741U (zh) | 一种豆腐生产用自动化挤压成型装置 | |
| CN116534779A (zh) | 一种自动化液体灌装机 | |
| CN212075537U (zh) | 管材包装机 | |
| CN220787199U (zh) | 一种自动上盖机 | |
| CN113978778A (zh) | 可精准定量包装出不同重量的食品用包装设备 | |
| CN214084874U (zh) | 一种罐头生产线用定量装罐机 | |
| CN215422559U (zh) | 一种鱼类理料机 | |
| CN113200505B (zh) | 一种圆瓶式化妆品填充包装机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |