CN114232987A - 一种电动爬模架及其升降方法 - Google Patents
一种电动爬模架及其升降方法 Download PDFInfo
- Publication number
- CN114232987A CN114232987A CN202111204394.9A CN202111204394A CN114232987A CN 114232987 A CN114232987 A CN 114232987A CN 202111204394 A CN202111204394 A CN 202111204394A CN 114232987 A CN114232987 A CN 114232987A
- Authority
- CN
- China
- Prior art keywords
- formwork
- suspension
- climbing frame
- electric
- climbing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- E—FIXED CONSTRUCTIONS
- E04—BUILDING
- E04G—SCAFFOLDING; FORMS; SHUTTERING; BUILDING IMPLEMENTS OR AIDS, OR THEIR USE; HANDLING BUILDING MATERIALS ON THE SITE; REPAIRING, BREAKING-UP OR OTHER WORK ON EXISTING BUILDINGS
- E04G11/00—Forms, shutterings, or falsework for making walls, floors, ceilings, or roofs
- E04G11/06—Forms, shutterings, or falsework for making walls, floors, ceilings, or roofs for walls, e.g. curved end panels for wall shutterings; filler elements for wall shutterings; shutterings for vertical ducts
- E04G11/20—Movable forms; Movable forms for moulding cylindrical, conical or hyperbolical structures; Templates serving as forms for positioning blocks or the like
- E04G11/28—Climbing forms, i.e. forms which are not in contact with the poured concrete during lifting from layer to layer and which are anchored in the hardened concrete
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Mechanical Engineering (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Conveying And Assembling Of Building Elements In Situ (AREA)
- Forms Removed On Construction Sites Or Auxiliary Members Thereof (AREA)
Abstract
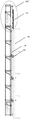
本发明公开了一种电动爬模架及其升降方法,用于搬运建筑用模板,包括爬架和悬挂单元,爬架包括前立杆和后立杆,以在电动装置的作用下自动上下移动,悬挂单元设置于爬架的上方,用于悬挂建筑用模板。本发明公开了一种电动爬模架,相比于现有技术,实现了机械自动搬运建筑用模板,解决了人工搬运导致的安全问题和效率低的问题,提高了施工的效率,降低了成本。
Description
技术领域
本发明涉及一种电动爬模架及其升降方法,属于建筑设备技术领域。
背景技术
通常在建筑工地上,在建筑物的墙壁上搭建爬架,工人借助于该爬架施工。建筑用模板是建房时作为墙体的重要模板。目前,建筑用模板是通过工人人工搬运,然而建筑用模板的重量很重,大约吨左右,人工搬运费时费力,还存在安全隐患。并且,目前的爬架结构刚度不够,不能直接用于搬运建筑用模板。
发明内容
本发明所要解决的技术问题在于提供一种电动爬模架。
本发明所要解决的另一个技术问题在于提供一种电动爬模架的升降方法。
为实现上述技术目的,本发明采用以下技术方案:
一种电动爬模架,用于搬运建筑用模板,包括爬架、悬挂单元、导轨及电动牵引装置,
爬架包括前立杆和后立杆;
悬挂单元设置于爬架的上方,用于悬挂建筑用模板;
导轨与爬架固定连接;
电动牵引装置固定于爬架上,并且通过电动牵引装置的伸缩带动爬架、导轨及悬挂单元自动上下移动。
其中较优地,悬挂单元包括悬挂桁架、悬挂梁和悬臂,
悬挂桁架设置于爬架上方;
悬挂梁设置于悬挂桁架上方;
悬臂与悬挂梁的一端垂直连接,平行于爬架的前立杆或后立杆,并且悬臂和悬挂梁垂直。
其中较优地,悬挂桁架包括第一悬挂桁架和第二悬挂桁架,第一悬挂桁架连接于爬架的前立杆上,第二悬挂桁架连接于爬架的后立杆上,并且第一悬挂桁架和第二悬挂桁架平行设置。
其中较优地,悬臂包括顶部滑动部、吊环及模板固定部,
顶部滑动部的一端可滑动地安装于悬挂梁上,并且沿悬挂梁的延伸方向位置可调节;
吊环的一端与顶部滑轮的另一端连接;
模板固定部的一端与吊环的另一端连接,吊环可以调节模板固定部的高度。
其中较优地,顶部滑动部包括基座和轴承滚轮,
基座上安装有两个相隔预设距离相对设置的轴承滚轮,
两个轴承滚轮放置于悬挂粱上,以将顶部滑动部连接于悬挂粱上。
其中较优地,吊环包括滚轮连接环、调节环及模板固定部连接环,滚轮连接环连接于顶部滑动部;
调节环连接于滚轮连接环上,可以调节模板固定部连接环的高度;
模板固定部连接环与模板固定部连接。
其中较优地,还包括支撑部,支撑部设置于爬架上,用于支撑悬挂单元。
其中较优地,支撑部包括第一支撑部,用于在第一方向上支撑悬挂单元。
其中较优地,第一支撑部为V形撑。
其中较优地,支撑部包括第二支撑部,用于在第二方向上支撑悬挂单元。
一种电动爬模架的升降方法包括:
S1:将待搬运建筑用模板悬挂于电动爬模架的悬挂单元上;
S2:控制电动牵引设备带动爬架和导轨上升至待施工楼层上;
S3:到达至待施工楼层后,推动悬挂单元上的建筑用模板向前滑动进入支模位置,通过调节环微调模板高度达到指定位置并水平,通过穿墙拉杆与内部建筑用模板组合形成封闭空间,并浇筑液态混凝土;
S4:混泥土成型后拆除穿墙拉杆,推动悬挂单元上的建筑用模板向后滑动进入脱模位置,建筑用模板与墙体之间保持空隙;
S5:控制电动牵引设备带动爬架和导轨上升至待施工楼层上,进行支模、浇灰和拆模施工流程,循环直至顶层施工完毕。
本发明具有以下技术效果:相比于现有技术,实现了机械自动搬运建筑用模板,解决了人工搬运导致的安全问题和效率低的问题,提高了施工的效率,降低了成本。
附图说明
图1a为导轨与爬架的连接关系示意图;
图1b为电动牵引设备与爬架的连接关系示意图;
图1c为爬架、导轨及电动牵引设备的连接关系图;
图2为图1中最上层结构的放大图发明;
图3为图2的立体结构图;
图4为图3中去掉建筑用模板的结构示意图;
图5为图3中第一悬挂桁架的结构示意图;
图6a为图3中悬挂梁的延伸方向上的结构示意图;
图6b为图6a的沿A-A方向的截面图;
图7a为图3中的悬臂的顶部滑动部的主视图;
图7b为图3中的悬臂的顶部滑动部的立体图;
图8为图3中的悬臂的吊环及模板固定部的立体图;
图9为本发明的电动爬模悬挂的建筑用模板的立体图;
图10a为本发明的电动爬模支撑部中V形撑的结构示意图;
图10b为V形撑固定于立柱上的结构示意图;
图11a为本发明的电动爬模支撑部中N形撑的结构示意图;
图11b为本发明的电动爬模支撑部中梯形撑的结构示意图;
图12为N形撑和梯形撑固定于立柱上的结构示意图。
具体实施方式
下面结合附图和具体实施例对本发明的技术内容进行详细具体的说明。
本发明提供的电动爬模架是,在高层建筑的施工工地中,作为工人的防护设备以及搬运建筑用模板20的搬运设备使用。如图1a-1c所示,电动爬模架包括爬架10、悬挂单元、导轨30及电动牵引设备40。图1a是导轨30与爬架10的连接关系示意图,图1b展示了电动牵引设备40与爬架10的连接关系示意图。图1c为爬架10、导轨30及电动牵引设备40的连接关系图。如图1a所示,在高层建筑的墙体50上设置有导座60,导座60上安装有导轨导轨30,导轨30与爬架10固定连接。如图1b所示,电动牵引设备40固定于爬架10上,并且导轨 30,该电动牵引设备40的牵引绳钩住爬架10,该电动牵引设备40的牵引绳会伸缩,带动电动爬模架和导轨30沿墙体50上升或者下降。该电动牵引设备40可以为环链电动葫芦。该电动牵引设备40也可以用液压升降系统代替,只要能带动爬架10上升或者下降即可。如果想把建筑用模板20搬运至预设层上,则启动电动牵引设备40使电动爬模架上升至悬挂建筑用模板20的高度达到预设层高度即可。上述的本发明的电动爬模架解决了现有的人工搬运建筑用模板20导致的安全隐患和效率低下的问题。
为了说明的方便,下面将离高层建筑的墙体50近的方向称为前方,反之为后方。图2为图1a中最上层结构100'的放大图,图3为图2的立体结构图。图4为图3中去掉建筑用模板的结构示意图。如图2-图4所示,悬挂单元设置于爬架10上方,用于悬挂建筑用模板 10。当电动牵引设备40带动爬架10和导轨30沿墙体50上下移动时,悬挂单元挂住建筑用模板20也沿着墙体50上下移动。上述爬架10可以设置多层结构,具体层数可以根据实际需求任意设计。由于每层爬架10的结构相同,本实施例中,仅对最上层的如图2-图3所示的,爬架10和悬挂单元进行详细说明。具体的,爬架10包括脚踏板1、前立柱21及后立柱22。工人在该脚踏板1上进行作业。前立柱21及后立柱22相互平等,设置在矩形的脚踏板1的四角。前立柱21及后立柱22上分别开设有多个平行的安装孔。
悬挂单元设置于该爬架10的上方,建筑用模板20悬挂于该悬挂单元上,随着爬架10的上升一同上升。悬挂单元包括悬挂桁架3、悬挂梁4和悬臂5。悬挂桁架3设置于爬架10上方;悬挂梁4设置于悬挂桁架3上方;悬臂5与悬挂梁4的一端连接,并且悬臂5和悬挂梁 4垂直。悬挂桁架3包括第一悬挂桁架31和第二悬挂桁架32,第一悬挂桁架31垂直连接于爬架10的前立杆21上,第二悬挂桁架32垂直连接于爬架10的后立杆22上,并且第一悬挂桁架31和第二悬挂桁架 32平行设置。
结合图5所示,第一悬挂桁架31包括主框架311、中立杆312及斜杆313。该主框架311是通过弯折工艺将一根管材弯折成矩形而形成的。第一悬挂桁架31的主框架311连接在前立柱21的朝向爬架的表面的安装孔上。第二悬挂桁架32的主框架连接在前立柱22的朝向爬架的表面的安装孔上。中立杆312位于该主框架311的两个长边的中间点的连接线上,该中立杆312将主框架31分成左右两个小矩形。斜杆313位于小矩形的对角线上。中立杆312和斜杆313均起到加固第一悬挂桁架31的作用,因此,数量及具体位置可以根据实际情况任意设计。这是由于在爬架10上设置悬挂单元,并且利用悬挂单元将建筑用模板20自动提升到高层,需要对爬架10和悬挂单元的结构稳定性进行加固,以承受近10吨重的建筑用模板20在提升过程中带来的结构性风险。第二悬挂桁架32与第一悬挂桁架31的结构及原理相同,不再赘述。
如图6a-6b所示,悬挂梁4包括主梁41、连接座42及限位管43。主梁41为工字型钢,其两侧具有沿主梁41的长度方向延伸的翼缘沿 A-A方向的横截面为工字形横截面。连接座42将悬挂梁4固定于悬挂桁架3上,后侧连接座44将悬挂梁4固定于悬挂桁架4上。限位管 43位于主梁41的最前端,用于限制悬臂5的位置以使其活动范围不超出主梁41。悬挂梁4承受建筑用模板20的自重,并传递给悬挂桁架3。。
如图7a、图7b及图8所示,悬臂5包括顶部滑动部51、吊环52 及模板固定部53。顶部滑动部51的一端可滑动地安装于悬挂梁4上,并且沿悬挂梁4的延伸方向位置可水平滑动;吊环52的一端与顶部滑动部51的另一端连接;模板固定部53的一端与吊环52的另一端连接,吊环52可以调节模板固定部53的高度。如图6a-6b所示,顶部滑动部51包括基座511和轴承滚轮512。在基座511上安装有两个相对设置的轴承滚轮512,两个轴承滚轮512间隔预设距离。该顶部滑动部 51的两个轴承滚轮512放置于悬挂梁4的工字型钢的下翼缘顶部,以将顶部滑动部51连接于悬挂梁4上。
顶部滑动部51还包括销轴513、限位螺栓514及连接环515。该销轴513连接轴承滚轮512和基座511,限位螺栓514用于固定顶部滑动部51在悬挂梁4上的具体位置。
如图8所示,吊环52包括滚轮连接环521、调节环522及模板固定部连接环523。滚轮连接环521连接于连接环515;调节环522可以调节模板固定部连接环523的高度;模板固定部连接环523与模板固定部53连接,因此调节环522可以调节模板固定部53的高度,随即可以调节固定在模板固定部53上的建筑用模板20的高度。模板固定部53包括固定螺栓531和固定螺母532。该固定螺栓531插入于建筑用模板20上的固定槽内,由固定螺母532拧紧固定。模板固定部53 还包括限位板533,用于限制建筑用模板20的前后位置。
如图9所示,建筑用模板20是由多个模板200组装而成,并且每个模板200通过多个横背楞201组装在一起。本实施例中模板200的数量为3个,横背楞201的数量为4个。横背楞201为双型钢焊接,双型钢中部留有间隙,上述固定螺栓531穿过间隙,通过固定螺母532 和限位板533最终完成将建筑用模板20固定于悬挂单元上。
具有如上结构的电动爬模,在实际运行中,建筑用模板20通过顶部滑动部51在悬挂梁上的前后滑动,实现前后位置的微调,并且以此来实现建筑用模板20的安装与脱模。建筑用模板20通过吊环52实现上下位置的微调。通过上述前后上下的微调,保证建筑用模板20的精准入位。
本发明的爬架10还包括支撑部,该支撑部设置于爬架10上,用于支撑悬挂单元。具体的,如图10a-10b所示,支撑部包括第一支撑部,该第一支撑部为V形撑6。该V形撑6固定于前立柱21上,并且平行于悬挂桁架3,在平行于悬挂桁架3的方向(第一方向)上支撑悬挂单元。如图11a-11b所示,支撑部还包括第二支撑部,该第二支撑部为N形撑7。该N形撑7固定于前立柱21和后立杆22之间,并且垂直于悬挂桁架3的平面,在垂直于悬挂桁架3的方向(第二方向) 上支撑悬挂单元。该第二支撑部还可以是梯形撑8。该梯形撑8固定于前立柱21和后立杆22之间,并且垂直于悬挂桁架3的平面,在垂直于悬挂桁架3的方向(第二方向)上支撑悬挂单元。如图12所示,上述的支撑部V形撑6、N形撑7及梯形撑8,和前立杆21组成“斗拱”结构,形成稳定的结构,提高了电动爬模的整体刚度,以承受模板20的巨大的重量。支撑部可以根据实际情况任意设计其形状和数量。
综上所述,本发明提供的电动爬模,利用悬挂桁架3的斜杆313 和V形撑6等提高爬架10的稳定性以支撑建筑用模板在提升过程中产生的作用力,利用悬臂5在前后上下方向上可调整地可靠抓持住建筑用模板,再利用电动设备,使建筑用模板与爬架10一同上升。
下面介绍利用本发明的电动爬模架实现模板升降的方法。一般电动爬模架覆盖的层数为4~5层楼层,本实施例中的电动爬模架为覆盖 5层楼层。利用本发明的电动爬模架实现模板升降的方法包括以下步骤:
S1:将待搬运建筑用模板20悬挂于电动爬模架的悬挂单元上;
S2:控制电动牵引设备40带动爬架10和导轨30上升至待施工楼层上;
S3:到达至待施工楼层后,推动悬悬挂单元上的建筑用模板向前滑动进入支模位置,通过调节环微调模板高度达到指定位置并水平,通过穿墙拉杆与内部建筑用模板组合形成封闭空间,并浇筑液态混凝土;
S4:混泥土成型后拆除穿墙拉杆,推动悬挂单元上的建筑用模板向后滑动进入脱模位置,建筑用模板与墙体之间保持空隙;
S5:控制电动牵引设备带动爬架和导轨上升至待施工楼层上,进行支模、浇灰和拆模施工流程,循环直至顶层施工完毕。
本发明提供的电动爬模以最少的成本,实现沉重的建筑用模板的自动提升。相比于现有技术,实现了机械自动搬运建筑用模板,解决了人工搬运导致的安全问题和效率低的问题,提高了施工的效率,降低了成本。
上面对本发明进行了详细的说明。对本领域的一般技术人员而言,在不背离本发明实质内容的前提下对它所做的任何显而易见的改动,都将构成对本发明专利权的侵犯,将承担相应的法律责任。
Claims (11)
1.一种电动爬模架,用于搬运建筑用模板,其特征在于,包括爬架、悬挂单元、导轨及电动牵引装置,
所述爬架包括前立杆和后立杆;
所述悬挂单元设置于所述爬架的上方,用于悬挂所述建筑用模板;
所述导轨与所述爬架固定连接;
所述电动牵引装置固定于所述爬架上,并且通过电动牵引装置的伸缩带动所述爬架、所述导轨及所述悬挂单元自动上下移动。
2.如权利要求1所述的电动爬模架,其特征在于,所述悬挂单元包括悬挂桁架、悬挂梁和悬臂,
所述悬挂桁架设置于所述爬架上方;
所述悬挂梁设置于所述悬挂桁架上方;
所述悬臂与所述悬挂梁的一端垂直连接,平行于所述爬架的所述前立杆或所述后立杆,并且所述悬臂和所述悬挂梁垂直。
3.如权利要求2所述的电动爬模架,其特征在于,所述悬挂桁架包括第一悬挂桁架和第二悬挂桁架,所述第一悬挂桁架连接于所述爬架的所述前立杆上,所述第二悬挂桁架连接于所述爬架的所述后立杆上,并且所述第一悬挂桁架和所述第二悬挂桁架平行设置。
4.如权利要求2所述的电动爬模架,其特征在于,所述悬臂包括顶部滑动部、吊环及模板固定部,
所述顶部滑动部的一端可滑动地安装于所述悬挂梁上,并且沿所述悬挂梁的延伸方向位置可调节;
所述吊环的一端与所述顶部滑轮的另一端连接;
所述模板固定部的一端与所述吊环的另一端连接,所述吊环可以调节所述模板固定部的高度。
5.如权利要求4所述的电动爬模架,其特征在于,所述顶部滑动部包括基座和轴承滚轮,
所述基座上安装有两个相隔预设距离相对设置的所述轴承滚轮,
所述两个轴承滚轮放置于所述悬挂粱上,以将顶部滑动部连接于悬挂粱上。
6.如权利要求4所述的电动爬模架,其特征在于,所述吊环包括滚轮连接环、调节环及模板固定部连接环,
所述滚轮连接环连接于所述顶部滑动部;
所述调节环连接于所述滚轮连接环上,可以调节模板固定部连接环的高度;
所述模板固定部连接环与所述模板固定部连接。
7.如权利要求1所述的电动爬模架,其特征在于,还包括支撑部,所述支撑部设置于所述爬架上,用于支撑所述悬挂单元。
8.如权利要求7所述的电动爬模架,其特征在于,所述支撑部包括第一支撑部,用于在第一方向上支撑所述悬挂单元。
9.如权利要求8所述的电动爬模架,其特征在于,所述第一支撑部为V形撑。
10.如权利要求7所述的电动爬模架,其特征在于,所述支撑部包括第二支撑部,用于在第二方向上支撑所述悬挂单元。
11.如权利要求1-10所述的电动爬模架的升降方法包括:
S1:将待搬运建筑用模板悬挂于所述电动爬模架的所述悬挂单元上;
S2:控制所述电动牵引设备带动所述爬架和所述导轨上升至待施工楼层上;
S3:到达至待施工楼层后,推动悬挂单元上的建筑用模板向前滑动进入支模位置,通过调节环微调建筑用模板高度达到指定位置并水平,通过穿墙拉杆与内部建筑用模板组合形成封闭空间,并浇筑液态混凝土;
S4:混泥土成型后拆除穿墙拉杆,推动悬挂单元上的建筑用模板向后滑动进入脱模位置,建筑用模板与墙体之间保持空隙;
S5:控制电动牵引设备带动爬架和导轨上升至待施工楼层上,进行支模、浇灰和拆模施工流程,循环直至顶层施工完毕。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202111204394.9A CN114232987A (zh) | 2021-10-15 | 2021-10-15 | 一种电动爬模架及其升降方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202111204394.9A CN114232987A (zh) | 2021-10-15 | 2021-10-15 | 一种电动爬模架及其升降方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN114232987A true CN114232987A (zh) | 2022-03-25 |
Family
ID=80743154
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202111204394.9A Pending CN114232987A (zh) | 2021-10-15 | 2021-10-15 | 一种电动爬模架及其升降方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN114232987A (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116657882A (zh) * | 2023-07-03 | 2023-08-29 | 中铁十五局集团有限公司 | 一种爬架水平调控装置和方法 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20020039653A (ko) * | 2002-04-30 | 2002-05-27 | 주식회사 하이라이즈 | 콘크리트 플레이싱 붐의 오토 크라이밍 장치 |
| CN102704674A (zh) * | 2012-05-03 | 2012-10-03 | 中国葛洲坝集团股份有限公司 | 竖井液压自升模板及施工方法 |
| CN109403622A (zh) * | 2018-10-29 | 2019-03-01 | 高渭泉 | 一种轨道自提升式悬挂可调平吊模系统及其施工方法 |
| CN113235913A (zh) * | 2021-05-13 | 2021-08-10 | 中建三局第三建设工程有限责任公司 | 建筑竖向模板悬挂整拼整提的施工设备及方法 |
| CN217461450U (zh) * | 2021-10-15 | 2022-09-20 | 河北雄安半亩园科技有限公司 | 一种电动爬模架 |
-
2021
- 2021-10-15 CN CN202111204394.9A patent/CN114232987A/zh active Pending
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20020039653A (ko) * | 2002-04-30 | 2002-05-27 | 주식회사 하이라이즈 | 콘크리트 플레이싱 붐의 오토 크라이밍 장치 |
| CN102704674A (zh) * | 2012-05-03 | 2012-10-03 | 中国葛洲坝集团股份有限公司 | 竖井液压自升模板及施工方法 |
| CN109403622A (zh) * | 2018-10-29 | 2019-03-01 | 高渭泉 | 一种轨道自提升式悬挂可调平吊模系统及其施工方法 |
| CN113235913A (zh) * | 2021-05-13 | 2021-08-10 | 中建三局第三建设工程有限责任公司 | 建筑竖向模板悬挂整拼整提的施工设备及方法 |
| CN217461450U (zh) * | 2021-10-15 | 2022-09-20 | 河北雄安半亩园科技有限公司 | 一种电动爬模架 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116657882A (zh) * | 2023-07-03 | 2023-08-29 | 中铁十五局集团有限公司 | 一种爬架水平调控装置和方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN113882279B (zh) | 能自行走和调节的混凝土连续梁悬臂浇筑施工装备及工艺 | |
| CN106013776A (zh) | 一种液压自爬式电梯井定型化操作平台及施工方法 | |
| CN209323962U (zh) | 一种双动力系统钢平台模架爬升体系 | |
| CN115306136A (zh) | 一种斜墙外翻爬升式钢平台施工装置及方法 | |
| CN116732887A (zh) | 一种特大桥主塔超高横梁底模排架施工方法 | |
| CN109469083B (zh) | 基础梁钢筋笼装配系统及其施工方法 | |
| CN116065809B (zh) | 一种新型云端建造工厂支撑体系及其运行工艺 | |
| CN213836318U (zh) | 一种桥面湿接缝吊模结构 | |
| CN113636466A (zh) | 建筑物拆除用龙门架及拆除方法 | |
| CN100365237C (zh) | 一种自升式可变形可拆卸整体提升钢平台系统及施工方法 | |
| CN106121253B (zh) | 安装构件用可调式辅助安装装置及方法 | |
| CN210713752U (zh) | 一种可三维空间移动的高处作业施工吊篮 | |
| CN115749232A (zh) | 一种造楼机及其搭建方法 | |
| CN217461450U (zh) | 一种电动爬模架 | |
| CN216515141U (zh) | 一种新悬挑施工爬模装置 | |
| CN106639303B (zh) | 升降机专用液压爬模架体 | |
| CN115613477A (zh) | 一种主梁悬臂无轨三角挂篮及施工方法 | |
| CN219298724U (zh) | 一种新型云端建造工厂支撑体系 | |
| CN210341680U (zh) | 一种门式波形钢腹板安装及悬挑式吊架结构 | |
| CN112324153A (zh) | 用于施工现场的钢筋绑扎辅助装置 | |
| CN110080121B (zh) | 一种挂篮上行系统及施工方法 | |
| CN220081308U (zh) | 一种气动锚杆钻机作业辅助车 | |
| CN218912287U (zh) | 一种超高层井道内液压自爬升布料机装置 | |
| CN219638442U (zh) | 一种建筑玻璃幕墙安装吊运装置 | |
| CN214144786U (zh) | 用于施工现场的钢筋绑扎辅助装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WD01 | Invention patent application deemed withdrawn after publication | ||
| WD01 | Invention patent application deemed withdrawn after publication |
Application publication date: 20220325 |