CN113952003A - 一种用于神经介入的穿刺定位装置 - Google Patents
一种用于神经介入的穿刺定位装置 Download PDFInfo
- Publication number
- CN113952003A CN113952003A CN202111280251.6A CN202111280251A CN113952003A CN 113952003 A CN113952003 A CN 113952003A CN 202111280251 A CN202111280251 A CN 202111280251A CN 113952003 A CN113952003 A CN 113952003A
- Authority
- CN
- China
- Prior art keywords
- movable
- movable ring
- compression spring
- positioning
- puncture
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images


Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/34—Trocars; Puncturing needles
- A61B17/3403—Needle locating or guiding means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/34—Trocars; Puncturing needles
- A61B17/3494—Trocars; Puncturing needles with safety means for protection against accidental cutting or pricking, e.g. limiting insertion depth, pressure sensors
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/34—Trocars; Puncturing needles
- A61B17/3403—Needle locating or guiding means
- A61B2017/3405—Needle locating or guiding means using mechanical guide means
- A61B2017/3409—Needle locating or guiding means using mechanical guide means including needle or instrument drives
Landscapes
- Health & Medical Sciences (AREA)
- Surgery (AREA)
- Life Sciences & Earth Sciences (AREA)
- Biomedical Technology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Engineering & Computer Science (AREA)
- Pathology (AREA)
- Heart & Thoracic Surgery (AREA)
- Medical Informatics (AREA)
- Molecular Biology (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Infusion, Injection, And Reservoir Apparatuses (AREA)
Abstract
本发明涉及穿刺定位技术领域,且公开了一种用于神经介入的穿刺定位装置,其包括定位管,所述定位管内设有两个定位板,定位管上固定连接有两个第一螺纹柱,第一螺纹柱远离定位管的一端固定连接活动块,第一螺纹柱的外部套设有第一活动环,定位板上固定连接有两个连接柱,连接柱的一端贯穿定位管上的活动孔并与第一活动环固定连接,且连接柱的一端与第一活动环固定连接,第一螺纹柱的外部套设有螺纹环,螺纹环和第一活动环之间设有弹性调节件;本发明可以控制夹持穿刺针的力度,以及可以自由调节定位板带动穿刺针运动的高度和角度,操作步骤简单便捷,提高穿刺过程中的安全性。
Description
技术领域
本发明属于穿刺定位技术领域,具体为一种用于神经介入的穿刺定位装置。
背景技术
医院在对患者进行治疗过程中,需要将穿刺针刺入体腔抽取体液做化验,或向体腔注入造影剂做造影检查,或向体腔内注入药物对患者进行治疗,而为了方便医生进行准确穿刺往往需要使用到穿刺定位装置。现有的穿刺定位装置需要卡在病人的身上,在操作过程中,会引起病人的不适感,且由于穿刺针头规格较多,定位装置不能很好地掌握穿刺的距离,对于一些经验较少的医生而言操作极为不便。
经过检索发现,在授权公告号为CN213697124U的中国专利中公开了一种神经介入术用穿刺定位装置,支撑杆上设有多个螺纹孔,挪动移动块通过定位螺栓调整定位盒的高度,定位盒中设有定位块,将穿刺针贯穿在定位盒中,定位块通过拉杆和弹簧将穿刺针固定,将定位盒通过连接杆与移动块连接,可以通过定位螺栓调整定位盒的高度,且定位盒中设有定位块,并通过弹簧压紧穿刺针,使得穿刺定位稳定,同时,定位盒底端设有定位筒,提高穿刺定位的准确性。
但该装置的相邻两个螺纹孔之间存在固定距离,定位盒的高度只能调节为几个固定值,不便于根据实际需求调节夹持穿刺针的力度;且该定位装置不能满足操作人员调节入针角度的问题,灵活性较低;而且在穿刺过程中,当穿刺针刺入人体后,患者机体往往会产生自我保护动作,如肌肉收紧、移动躲避等,如果不对穿刺针采取相对应的保护措施,穿刺针有可能对反应过激的患者造成不必要的伤害;因此基于上述存在的问题,需要对穿刺定位装置进行进一步的改进。
发明内容
针对上述情况,为克服现有技术的缺陷,本发明提供一种用于神经介入的穿刺定位装置,有效的解决了上述背景技术中提出的问题。
为实现上述目的,本发明提供如下技术方案:一种用于神经介入的穿刺定位装置,包括定位管,所述定位管内设有两个定位板,所述定位管上固定连接有两个第一螺纹柱,所述第一螺纹柱远离定位管的一端固定连接有活动块,所述第一螺纹柱的外部套设有第一活动环,所述定位板上固定连接有两个连接柱,所述连接柱的一端贯穿定位管上的活动孔并与第一活动环固定连接,所述第一螺纹柱的外部套设有螺纹环,所述螺纹环和第一活动环之间设有弹性调节件;
所述弹性调节件包括套设于第一螺纹柱外部的第二活动环,所述第二活动环的一侧通过上压缩弹簧及下压缩弹簧与第一活动环的一侧相连接,所述上压缩弹簧的两端对应的第一活动环和第二活动环上设有一对第一电磁铁,所述下压缩弹簧的两端对应的第一活动环和第二活动环上设有一对第二电磁铁,控制所述定位管一侧的第一电磁铁通电并产生磁斥力且第二电磁铁通电并产生磁吸力,同时所述定位管另一侧的第一电磁铁通电并产生磁吸力且第二电磁体通电产生磁斥力,使得两个第一活动环通过对应的连接柱分别推动两个定位板向同侧倾斜;所述第一活动环和第二活动环两侧对应设有一对第三电磁铁,分别转动两个第一活动环,使得两个第一活动环通过连接柱带动两个定位板向同侧旋转预定角度,然后控制第三电磁铁通产生磁吸力使得第一活动环通过对应的连接柱分别带动两个定位板保持在旋转后的位置;
所述螺纹环位于第二活动环远离第一活动环的一侧并与第二活动环转动连接;所述活动块的下方设有安装板,所述活动块和安装板通过螺纹驱动机构连接,所述螺纹驱动机构包括设置于活动块上方的转盘,所述转盘的底部固定连接有第二螺纹柱,所述第二螺纹柱贯穿活动块并与活动块螺纹连接,所述第二螺纹柱的底端与安装板通过轴承连接;所述安装板的顶部固定连接有侧板,所述侧板的一侧设有连接板,所述连接板和侧板通过弹性夹持机构连接;
所述弹性夹持机构包括两个设置于连接板一侧的固定柱,所述固定柱的一端与连接板固定连接,所述固定柱的另一端贯穿侧板,且所述固定柱的一端固定连接有限位盘,所述固定柱的外部套设有缓冲弹簧,所述缓冲弹簧的两端分别与连接板和侧板相接触,所述缓冲弹簧与所述连接板之间设有第一压力传感器。
与现有技术相比,本发明的有益效果是:
1.使用本装置进行穿刺时,通过驱动螺纹环转动,使得螺纹环朝向第二活动环移动,进而通过螺纹环驱动第二活动环和第一活动环移动,从而使得连接柱驱动定位板移动,减少两个定位板之间的距离,通过两个定位板夹持住穿刺针,根据第一压缩弹簧的形变程度,控制夹持穿刺针的力度,通过设置的弹性防滑套,减少穿刺针相对定位板滑动的可能,提高穿刺时的安全性;
2.使用本装置进行穿刺时,当需要调整穿刺针的进针角度时,通过控制器控制定位管一侧的第一电磁铁通电并产生磁斥力且第二电磁铁通电并产生磁吸力,同时定位管另一侧的第一电磁铁通电并产生磁吸力且第二电磁体通电产生磁斥力,使得两个第一活动环通过对应的连接柱分别推动两个定位板向同侧倾斜;此时两个定位板倾斜角度为绕定位管的轴线左右倾斜,进而在两个定位板发生倾斜后,两个定位板之间夹持的穿刺针也跟随定位板发生同步倾斜,进而实现了调整穿刺针的进针角度,满足不同患者的不同穿刺需求。
3.使用本装置进行穿刺时,通过控制器控制定位管两侧的第一电磁铁和第二电磁铁以使得两个定位板发生倾斜并带动穿刺针调节角度后,当上压缩弹簧或下压缩弹簧被压缩后,相对应的第二压力传感器测得的压力值为F,上压缩弹簧或下压缩弹簧的压缩量M=F/k,在上压缩弹簧或下压缩弹簧被压缩后,第一活动环通过对应的连接柱带动定位板转动a角度,且sina=M/L=F/(k*L)。通过预先在控制器内输入k、L值,并通过第二压力传感器实时传入控制器中的F值,再输入上述计算公式及三角函数关系,可通过控制器显示两个定位板带动穿刺针转动的角度a,进而为操作人员掌握穿刺针的进针角度提供有效的指导,提高穿刺的效率和准确性。
4.使用本装置进行穿刺时,当需要对穿刺针绕第一螺纹柱的轴线旋转并调整进针角度时,同步的分别转动两个第一活动环,使得两个第一活动环通过连接柱带动两个定位板向同侧旋转预定角度,此时第一活动环通过连接柱对应的定位板转动,直至转动至预定角度;此时定位板同时带动穿刺针转动至预定角度;然后控制第三电磁铁通产生磁吸力,使相对应的第一活动环和第二活动环磁吸引,使得第一活动环通过对应的连接柱分别带动两个定位板保持在旋转后的位置,进而使得两个定位板之间的穿刺针保持在调整后的预定角度,以便进行预定角度的穿刺。
5.使用本装置进行穿刺时,当患者由于肌肉抽搐、身体摆动、咳嗽等导致身体颤动时,会通过连接板挤压缓冲弹簧,使得第一压力传感器实时测得的压力值发生变化,当第一压力传感器实时测得压力值与初始值的差值超过预定值时,控制器控制第一电磁铁通电并产生磁吸力,同时控制第二电磁铁通电并产生磁吸力,同时第三电磁铁通电并产生磁吸力,使得第二活动环与对应的第一活动环磁吸引,进而使得两个第一活动环分别通过对应的连接柱带动两个定位板相互远离,进而使两个定位板松开夹持的穿刺针,使得患者身体能带动穿刺针自由运动,以防止固定的穿刺针在患者身体颤动时对患者穿刺部位造成不必要的伤害,进而对患者的穿刺部位进行有效保护,提高患者整个穿刺过程的安全性。
附图说明
附图用来提供对本发明的进一步理解,并且构成说明书的一部分,与本发明的实施例一起用于解释本发明,并不构成对本发明的限制。
在附图中:
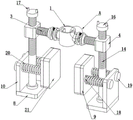
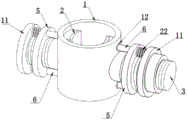
图1为本发明整体结构示意图;
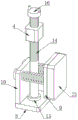
图2为本发明螺纹驱动机构结构示意图;
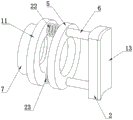
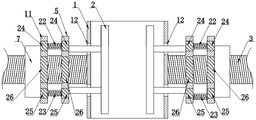
图3为本发明弹性调节件结构示意图;
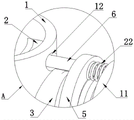
图4为本发明图1中A处的局部放大结构示意图;
图5为本发明定位管、第一活动环及第二活动环连接示意图;
图6为本发明第一电磁铁、第二电磁铁及第三电磁铁结构示意图;
图7为本发明调节定位板转动角度示意图;
图8为本发明调节定位板后计算定位板转动角度示意图。
图中:1、定位管;2、定位板;3、第一螺纹柱;4、活动块;5、第一活动环;6、连接柱;7、螺纹环;8、安装板;9、连接板;10、侧板;11、第二活动环;12、活动孔;13、弹性防滑套;14、第二螺纹柱;15、轴承;16、转盘;17、把手;18、固定柱;19、限位盘;20、缓冲弹簧;21、海绵垫;22、上压缩弹簧;23、下压缩弹簧;24、第一电磁铁;25、第二电磁铁;26、第三电磁铁。
具体实施方式
下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例;基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
实施例一
如图1-5所示,一种用于神经介入的穿刺定位装置,包括定位管1,定位管1内设有两个定位板2,定位管1上固定连接有两个第一螺纹柱3,第一螺纹柱3远离定位管1的一端固定连接活动块4,第一螺纹柱3的外部套设有第一活动环5,定位板2上固定连接有两个连接柱6,连接柱6的一端贯穿定位管1上的活动孔12并与第一活动环5固定连接;活动孔12的直径大于连接柱6的直径,使得第一活动环5能带动连接柱6在活动孔2内运动,进而实现第一活动环5通过连接柱6带动定位板2运动。
第一螺纹柱3的外部套设有螺纹环7,螺纹环7和第一活动环5之间设有弹性调节件,如图3所示,弹性调节件包括套设于第一螺纹柱3外部的第二活动环11,第二活动环11的一侧通过上压缩弹簧22及下压缩弹簧23与第一活动环5的一侧相连接;螺纹环7位于第二活动环11远离第一活动环5的一侧并与第二活动环11转动连接,从而使得螺纹环7在第一螺纹杆3上转动时能推动第二活动环11运动,进而使得第二活动环11通过上压缩弹簧22和下压缩弹簧23推动第一活动环5运动,最终第一活动环5能通过连接柱6带动定位板2运动。
活动块4的下方设有安装板8,安装板8的下表面设有防滑垫,以提高通过安装板8固定本装置时的稳定性。活动块4和安装板8通过螺纹驱动机构连接,螺纹驱动机构包括设置于活动块4上方的转盘16,转盘16的底部固定连接有第二螺纹柱14,第二螺纹柱14贯穿活动块4并与活动块4螺纹连接,第二螺纹柱14与活动块4的连接方式为螺纹连接,第二螺纹柱14的底端与安装板8通过轴承15连接,转盘16的顶部固定连接有两个把手17,把手17上设有防滑套,防滑条上设有多道防滑条纹,以便使用把手17对转盘16进行调节;通过使驱动转盘16转动,使得转盘16驱动第二螺纹柱14转动,进而通过第二螺纹柱14和活动块4的配合,使得定位管1的位置发生改变,进而可以自由调节定位管1的高度,通过设置的把手17,便于驱动转盘16转动。
安装板8的顶部固定连接有侧板10,侧板10的一侧设有连接板9,连接板9和侧板10通过弹性夹持机构连接,弹性夹持机构包括两个设置于连接板9一侧的固定柱18,固定柱18的一端与连接板9固定连接,固定柱18的另一端贯穿侧板10,且固定柱18的一端固定连接有限位盘19,固定柱18的外部套设有缓冲弹簧20,缓冲弹簧20的两端分别与连接板9和侧板10相接触,连接板9上设有海绵垫21,海绵垫21与连接板9粘结连接,以便于对海绵垫21进行更换。通过设置的弹性夹持机构和海绵垫21,使得两个海绵垫21弹性夹持住患者需要穿刺的部位,增加了舒适性。
定位板2上设有弹性防滑套13,通过驱动螺纹环7转动,使得螺纹环7朝向第二活动环11移动,进而通过螺纹环7驱动第二活动环11和第一活动环5移动,从而使得连接柱6驱动定位板2移动,减少两个定位板2之间的距离;第一活动环5和第二活动环11与第一螺纹柱3之间都设有缓冲垫,缓冲垫对第一活动环5和第二活动环11进行支撑,以提高第一活动环5和第二活动环11在第一螺纹住3上滑动运动的平稳性。通过两个定位板2夹持住穿刺针,根据上压缩弹簧22及下压缩弹簧23的形变程度,控制夹持穿刺针的力度,通过设置的弹性防滑套13,减少穿刺针相对定位板2滑动的可能,进而提高穿刺时的安全性。
使用本装置对患者进行穿刺操作时,通过驱动螺纹环7转动,使得螺纹环7朝向第二活动环11移动,进而通过螺纹环7驱动第二活动环11和第一活动环5移动,从而使得连接柱6驱动定位板2移动,减少两个定位板2之间的距离,通过两个定位板2夹持住穿刺针,根据上压缩弹簧22及下压缩弹簧23的形变程度,控制夹持穿刺针的力度,通过设置的弹性防滑套13,减少穿刺针相对定位板2滑动的可能,通过驱动转盘16转动,使得转盘16驱动第二螺纹柱14转动,进而通过第二螺纹柱14和活动块4的配合,使得定位管1的位置发生改变,进而可以自由调节定位管1的高度,通过设置的把手17,便于驱动转盘16转动,通过设置的弹性夹持机构和海绵垫21,使得两个海绵垫21弹性夹持住患者需要穿刺的部位,增加了舒适性。
实施例二
在对患者进行穿刺操作时,由于患者穿刺部位及体位的限制,往往需要调节穿刺针刺入患者体内的角度,不同病症的患者所需要的进针角度都不同,因此为了满足不同患者穿刺进针角度的需求,对本装置的相关部件进行了进一步改进。
具体的,如图6-8所示,上压缩弹簧22的两端对应的第一活动环5和第二活动环11上设有一对第一电磁铁24,下压缩弹簧23的两端对应的第一活动环5和第二活动环11上设有一对第二电磁铁25。
在通过两个夹持板2夹紧穿刺针后,当需要调整穿刺针的进针角度时,需要先调节两个夹持板2的角度,使两个夹持板2向同一个方向倾斜,以带动两个夹持板2之间的穿刺针发生倾斜,进而调整进针角度;此时,通过控制器控制定位管1一侧的第一电磁铁24通电并产生磁斥力且第二电磁铁25通电并产生磁吸力,同时定位管1另一侧的第一电磁铁24通电并产生磁吸力且第二电磁体25通电产生磁斥力,使得两个第一活动环5通过对应的连接柱6分别推动两个定位板2向同侧倾斜;此时两个定位板2倾斜角度为绕定位管1的轴线左右倾斜,进而在两个定位板2发生倾斜后,两个定位板2之间夹持的穿刺针也跟随定位板2发生同步倾斜,进而实现了调整穿刺针的进针角度,满足不同患者的不同穿刺需求。
实施例三
为了进一步控制两个定位板2调整穿刺针的进针角度,为操作人员提供指导,在上压缩弹簧22和下压缩弹簧23靠第一活动环5一端都设有第二压力传感器;通过控制器控制定位管1两侧的第一电磁铁24和第二电磁铁25以使得两个定位板2发生倾斜并带动穿刺针调节角度后,当上压缩弹簧22或下压缩弹簧23被压缩后,相对应的第二压力传感器测得的压力值为F,上压缩弹簧22或下压缩弹簧23的压缩量M=F/k,其中k为上压缩弹簧22和下压缩弹簧23的弹性系数;在上压缩弹簧22或下压缩弹簧23被压缩后,第一活动环5通过对应的连接柱6带动定位板2转动a角度,且sina=M/L=F/(k*L),其中L为上压缩弹簧22到下压缩弹簧23的距离。通过预先在控制器内输入k、L值,并通过第二压力传感器实时传入控制器中的F值,再输入上述计算公式及三角函数关系,可通过控制器显示两个定位板2带动穿刺针转动的角度a,进而为操作人员掌握穿刺针的进针角度提供有效的指导,提高穿刺的效率和准确性。
实施例四
在通过两个夹板2调整夹持的穿刺针的进针角度时,往往还需要调整穿刺针,以使得穿刺针不仅能按着实施例二中绕定位管1的轴线左右调整角度,还能绕第一螺纹柱3的轴线旋转并调整进针角度,以满足不同患者的穿刺需求,因此对本装置进行了进一步改进。
具体的,如图7所示,第一活动环5和第二活动环11两侧对应设有一对第三电磁铁26。
当需要对穿刺针绕第一螺纹柱3的轴线旋转并调整进针角度时,同步的分别转动两个第一活动环5,使得两个第一活动环5通过连接柱6带动两个定位板2向同侧旋转预定角度,此时第一活动环5通过连接柱6对应的定位板2转动,直至转动至预定角度;此时定位板2同时带动穿刺针转动至预定角度;然后控制第三电磁铁26通产生磁吸力,使相对应的第一活动环5和第二活动环11磁吸引,使得第一活动环5通过对应的连接柱6分别带动两个定位板2保持在旋转后的位置,进而使得两个定位板2之间的穿刺针保持在调整后的预定角度,以便进行预定角度的穿刺。
为了更加方便的调节穿刺针调节的角度,在第二活动环11相对第一活动环5一侧的表面上设有角度值,第一活动环5相对第二活动环11一侧的表面上设有指针。在转动第一活动环5并通过连接柱6带动定位板2转动的过程中,通过第一活动环5上的指针,能清楚的指明第二活动环11上的角度值,为操作人员旋转第一活动环5的角度提供指导,进而更加便于控制穿刺针转动的角度,方便操作人员的穿刺操作。
实施例五
在对患者进行穿刺过程中,在进针时会产生疼痛,由于人体的自我保护机制,一些患者往往会对穿刺针产生无意识的抵抗,伴随着肌肉抽搐、身体摆动等动作,还有一些患者咳嗽也会使得身体颤动,如果在穿刺针进入患者身体后患者产生上述动作,由于在两个夹持板2固定柱穿刺针,患者身体的摆动或无意识抽搐,往往会导致穿刺部位相对于穿刺针发生运动,容易导致穿刺针对患者的穿刺部位造成不必要的伤害;因此为了提高在穿刺进针后对患者的保护,对本装置进行了进一步改进。
具体的,缓冲弹簧20与连接板9之间设有第一压力传感器。
在固定好本装置并完成穿刺后,连接板9挤压缓冲弹簧20,第一压力传感器测得的压力值为初始值,当患者由于肌肉抽搐、身体摆动、咳嗽等导致身体颤动时,会通过连接板9挤压缓冲弹簧20,使得第一压力传感器实时测得的压力值发生变化,当第一压力传感器实时测得压力值与初始值的差值超过预定值时,控制器控制第一电磁铁24通电并产生磁吸力,同时控制第二电磁铁25通电并产生磁吸力,同时第三电磁铁26通电并产生磁吸力,使得第二活动环11与对应的第一活动环5磁吸引,进而使得两个第一活动环5分别通过对应的连接柱6带动两个定位板2相互远离,进而使两个定位板2松开夹持的穿刺针,使得患者身体能带动穿刺针自由运动,以防止固定的穿刺针在患者身体颤动时对患者穿刺部位造成不必要的伤害,进而对患者的穿刺部位进行有效保护,提高患者整个穿刺过程的安全性。
需要说明的是,在本文中,诸如第一和第二等之类的关系术语仅仅用来将一个实体或者操作与另一个实体或操作区分开来,而不一定要求或者暗示这些实体或操作之间存在任何这种实际的关系或者顺序。而且,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。
尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
Claims (10)
1.一种用于神经介入的穿刺定位装置,包括定位管,其特征在于:所述定位管内设有两个定位板,所述定位管上固定连接有两个第一螺纹柱,所述第一螺纹柱远离定位管的一端固定连接有活动块,所述第一螺纹柱的外部套设有第一活动环,所述定位板上固定连接有两个连接柱,所述连接柱的一端贯穿定位管上的活动孔并与第一活动环固定连接,所述第一螺纹柱的外部套设有螺纹环,所述螺纹环和第一活动环之间设有弹性调节件;
所述弹性调节件包括套设于第一螺纹柱外部的第二活动环,所述第二活动环的一侧通过上压缩弹簧及下压缩弹簧与第一活动环的一侧相连接,所述上压缩弹簧的两端对应的第一活动环和第二活动环上设有一对第一电磁铁,所述下压缩弹簧的两端对应的第一活动环和第二活动环上设有一对第二电磁铁,控制所述定位管一侧的第一电磁铁通电并产生磁斥力且第二电磁铁通电并产生磁吸力,同时所述定位管另一侧的第一电磁铁通电并产生磁吸力且第二电磁体通电产生磁斥力,使得两个第一活动环通过对应的连接柱分别推动两个定位板向同侧倾斜;所述第一活动环和第二活动环两侧对应设有一对第三电磁铁,分别转动两个第一活动环,使得两个第一活动环通过连接柱带动两个定位板向同侧旋转预定角度,然后控制第三电磁铁通产生磁吸力使得第一活动环通过对应的连接柱分别带动两个定位板保持在旋转后的位置;
所述螺纹环位于第二活动环远离第一活动环的一侧并与第二活动环转动连接;所述活动块的下方设有安装板,所述活动块和安装板通过螺纹驱动机构连接,所述螺纹驱动机构包括设置于活动块上方的转盘,所述转盘的底部固定连接有第二螺纹柱,所述第二螺纹柱贯穿活动块并与活动块螺纹连接,所述第二螺纹柱的底端与安装板通过轴承连接;所述安装板的顶部固定连接有侧板,所述侧板的一侧设有连接板,所述连接板和侧板通过弹性夹持机构连接;
所述弹性夹持机构包括两个设置于连接板一侧的固定柱,所述固定柱的一端与连接板固定连接,所述固定柱的另一端贯穿侧板,且所述固定柱的一端固定连接有限位盘,所述固定柱的外部套设有缓冲弹簧,所述缓冲弹簧的两端分别与连接板和侧板相接触,所述缓冲弹簧与所述连接板之间设有第一压力传感器。
2.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述上压缩弹簧和所述下压缩弹簧靠第一活动环一端都设有第二压力传感器,当上压缩弹簧或下压缩弹簧被压缩后,相对应的第二压力传感器测得的压力值为F,上压缩弹簧或下压缩弹簧的压缩量M=F/k,其中k为上压缩弹簧和下压缩弹簧的弹性系数;在上压缩弹簧或下压缩弹簧被压缩后,第一活动环通过对应的连接柱带动定位板转动a角度,且sina=M/L=F,其中L为上压缩弹簧到下压缩弹簧的距离。
3.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:在固定好本装置后,所述连接板挤压所述缓冲弹簧,第一压力传感器测得的压力值为初始值,当第一压力传感器实时测得压力值与初始值的差值超过预定值时,控制器控制第一电磁铁通电并产生磁吸力,同时控制第二电磁铁通电并产生磁吸力,同时第三电磁铁通电并产生磁吸力,两个第一活动环分别通过对应的连接柱带动两个定位板相互远离。
4.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述第二活动环相对所述第一活动环一侧的表面上设有角度值,所述第一活动环相对所述第二活动环一侧的表面上设有指针。
5.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述活动孔的直径大于所述连接柱的直径。
6.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述第一活动环和第二活动环与所述第一螺纹柱之间都设有缓冲垫。
7.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述转盘的顶部固定连接有两个把手,所述把手上设有防滑套,所述防滑条上设有多道防滑条纹。
8.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述安装板的下表面设有防滑垫。
9.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述连接板上设有海绵垫,所述海绵垫与所述连接板粘结连接。
10.根据权利要求1所述的一种用于神经介入的穿刺定位装置,其特征在于:所述定位板上设有弹性防滑套。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202111280251.6A CN113952003A (zh) | 2021-10-29 | 2021-10-29 | 一种用于神经介入的穿刺定位装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202111280251.6A CN113952003A (zh) | 2021-10-29 | 2021-10-29 | 一种用于神经介入的穿刺定位装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN113952003A true CN113952003A (zh) | 2022-01-21 |
Family
ID=79468698
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202111280251.6A Withdrawn CN113952003A (zh) | 2021-10-29 | 2021-10-29 | 一种用于神经介入的穿刺定位装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113952003A (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120189204A (zh) * | 2025-05-26 | 2025-06-24 | 江西圣丹康医学科技有限公司 | 一种血液透析动静脉内瘘自动穿刺机器人及其控制方法 |
-
2021
- 2021-10-29 CN CN202111280251.6A patent/CN113952003A/zh not_active Withdrawn
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120189204A (zh) * | 2025-05-26 | 2025-06-24 | 江西圣丹康医学科技有限公司 | 一种血液透析动静脉内瘘自动穿刺机器人及其控制方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103976766B (zh) | 一种主从微创血管介入手术辅助系统 | |
| CN108836798B (zh) | 一种骨科用按摩设备 | |
| CN104224497B (zh) | 一种牵引式手部康复训练器 | |
| CN108186290A (zh) | 一种主被动手指康复训练器 | |
| CN119055931B (zh) | 一种心胸外科护理胸腔管道固定支架 | |
| CN117064453A (zh) | 骨髓穿刺控位板、穿刺用多足控位蛛架及多位定向转换法 | |
| CN111035436A (zh) | 一种用于心血管介入手术的治疗装置 | |
| CN118924352B (zh) | 一种骨髓穿刺采集设备及其使用方法 | |
| CN210447608U (zh) | 一种神经内科临床治疗装置 | |
| CN212547554U (zh) | 一种腰椎穿刺用固定床 | |
| CN219049705U (zh) | 一种引流管高度测量装置 | |
| JP2020535942A (ja) | 脊椎抵抗アセンブリを含むシステム、装置および方法 | |
| CN117064571A (zh) | 一种用于桡动脉穿刺的可视化扫描装置 | |
| CN213552454U (zh) | 一种患者手术用手部固定装置 | |
| CN211023022U (zh) | 一种脊柱外科手术牵拉器械 | |
| CN209678489U (zh) | 用于脉诊仪的手指机构 | |
| CN108113739A (zh) | 前臂骨折复位夹手装置 | |
| CN116269776B (zh) | 一种介入手术控制导丝和旋转导管机器人 | |
| CN116269797B (zh) | 一种介入手术导管推送机器人 | |
| CN223759863U (zh) | 一种带定位的胸科穿刺针 | |
| CN219782692U (zh) | 脑出血穿刺定位器 | |
| CN216455867U (zh) | 一种脊柱外科手术中固定定位装置 | |
| CN112914920A (zh) | 一种有准确定位功能的腰椎穿刺装置 | |
| CN220046006U (zh) | 一种穿刺导航装置 | |
| CN208551969U (zh) | 神经外科用定位穿刺器 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WW01 | Invention patent application withdrawn after publication |
Application publication date: 20220121 |
|
| WW01 | Invention patent application withdrawn after publication |